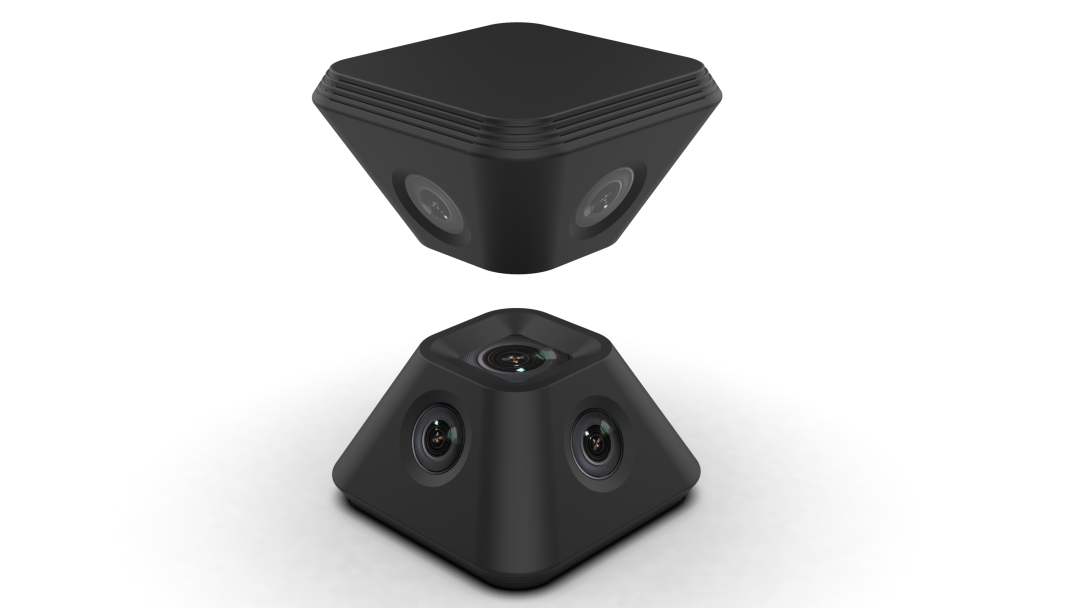
AiBrainBox-V的多相机架构设计考虑(全国产化Sensor方案,全局、高帧率、高分辨率、HDR、超星光级,ISP定制)-Q&A
Q5:AiBrainBox-V和吊舱比较
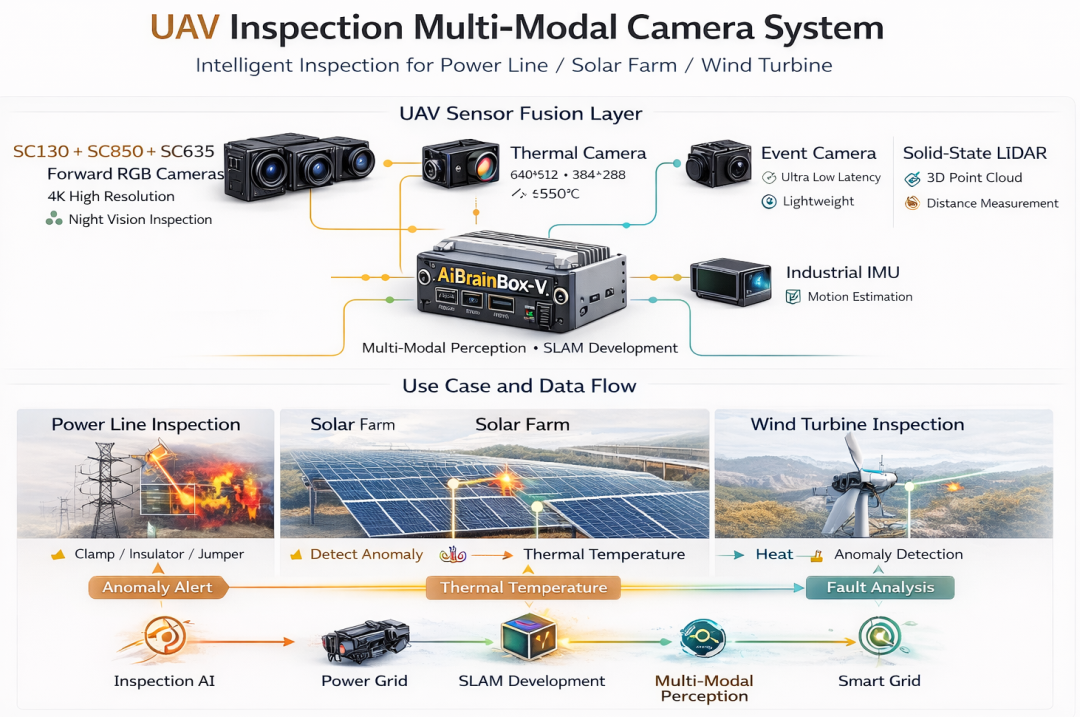
AiBrainBox-V 本质不是吊舱,而是:智能感知计算节点。所以二者属于 完全不同的产品类型。
对比:
| 类型 | 吊舱 | AiBrainBox-V |
|---|---|---|
| 产品属性 | 传感器设备 | 智能计算平台 |
| 核心能力 | 成像 | 感知+计算 |
| AI能力 | 基本没有 | YOLO / CLIP |
| SLAM | 无 | 有 |
| 导航 | 无 | 有 |
| 通信 | 视频流 | 多链路 |
| 目标识别 | 无 | 有 |
| 目标跟踪 | 无 | 有 |
| 集群 | 无 | 有 |
系统级能力差异
吊舱系统架构:
Camera
↓
Encoder
↓
Video Output
AiBrainBox-V架构:
Camera
↓
VIO / SLAM
↓
YOLO Detection
↓
CLIP Semantic
↓
Mission Logic
↓
Autonomous Navigation
能力差异非常大。
应用场景对比
| 场景 | 吊舱 | AiBrainBox-V |
|---|---|---|
| 巡检拍摄 | ✔ | ✔ |
| 目标识别 | ✘ | ✔ |
| 目标跟踪 | ✘ | ✔ |
| 自主巡线 | ✘ | ✔ |
| 自主飞行 | ✘ | ✔ |
| SLAM导航 | ✘ | ✔ |
| 无人集群 | ✘ | ✔ |
AiBrainBox-V是大脑,吊舱是AiBrainBox-V的感知补充。
无人机
│
吊舱(视觉)
│
AiBrainBox-V
│
SLAM + AI + Navigation
AiBrainBox成为:无人系统智能核心
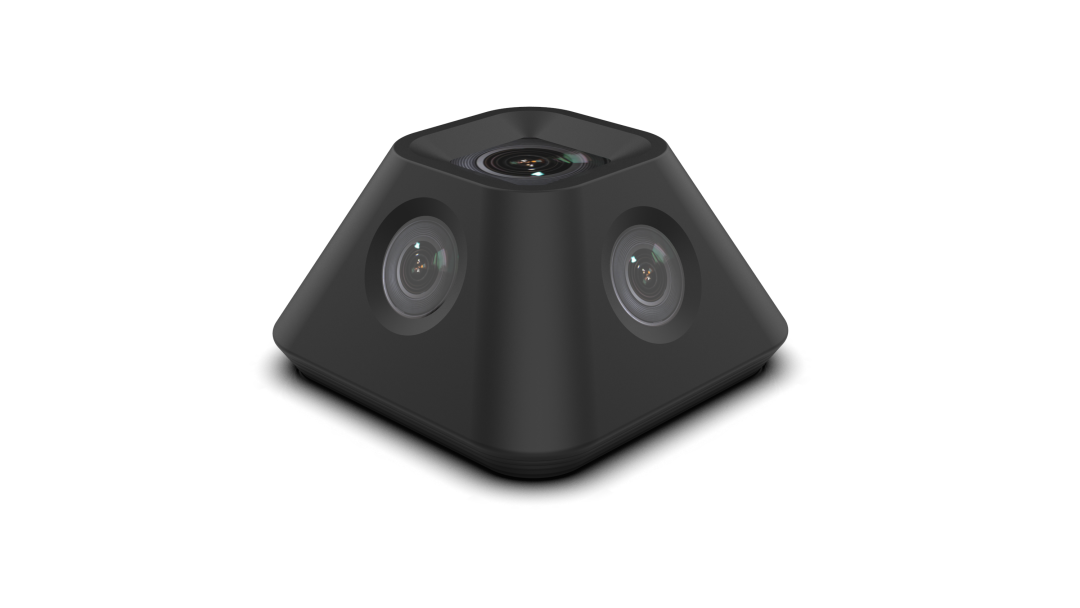
Q6:为什么采用多RGB(MIPI)相机方案?如何分工?
采用多相机是为了构建全方向感知 + 定位能力 + 任务适配能力
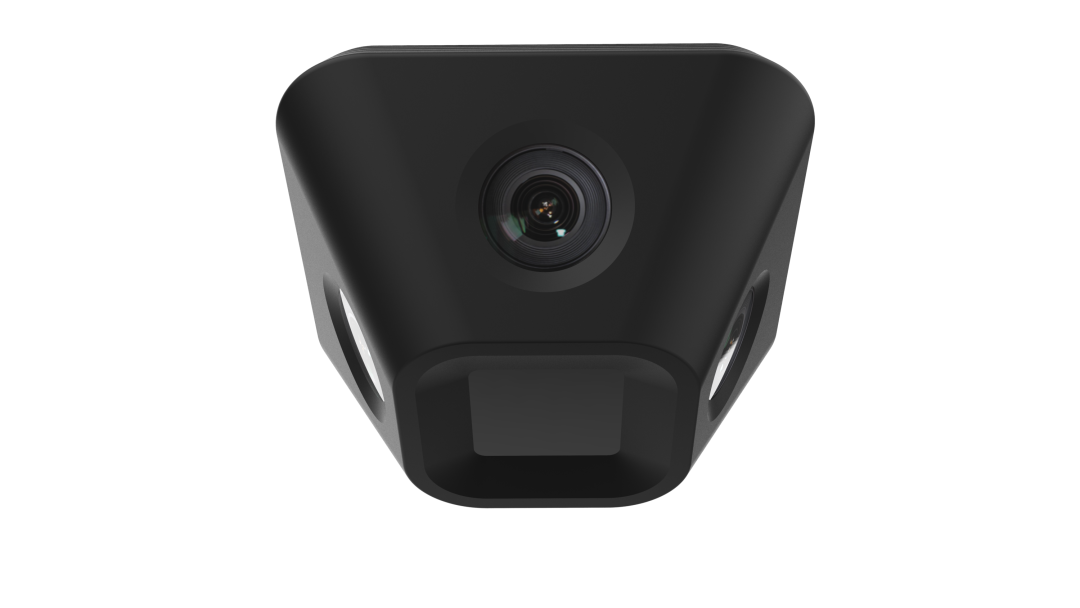
感知相机(前向)+定位相机(向下)+巡检相机(侧向)
推荐配置(示例):
-
Front(SC130/全局高帧率240F):前向感知 / VO
-
Down(SC850/4K 超星光级):地面定位 / 精准降落
-
Side(SC635/全局HDR):侧向巡检
设计考虑:
-
避障&VO(前向)
-
地图匹配(下视)
-
行业应用(侧视,如电力/铁路)
👉 核心价值:
-
提升VIO稳定性
-
提升场景适配能力
Q6:为何近距离100米以内的目标巡检,AiBrainBox的SideCamera侧向相机巡检的效果和效率比吊舱相机的效率更高
Rolling Shutter vs Global Shutter
吊舱基本都是:
Rolling Shutter
原因:
-
成本低
-
高像素
-
适合视频
但缺点:
运动畸变
Rolling Shutter问题
无人机飞行:15 m/s
Rolling Shutter容易出现:
| 现象 | 结果 |
|---|---|
| 倾斜 | 电塔歪 |
| 果冻效应 | 视频抖动 |
| 运动模糊 | AI识别下降 |
-》选择低速飞行,小于10米/s
AiBrainBox-V 的 SideCamera
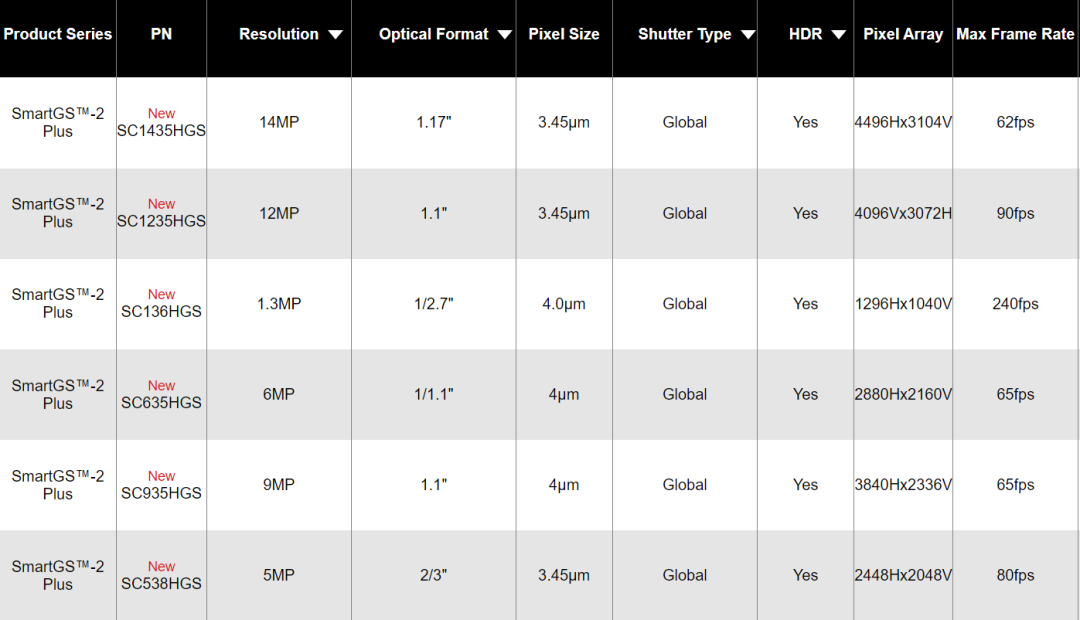
SC635GS:6MP Global Shutter
属于:机器视觉级
优势:
| 能力 | 优势 |
|---|---|
| 无畸变 | ✔ |
| 高速运动 | ✔ |
| SLAM | ✔ |
| AI检测 | ✔ |
| 测量 | ✔ |
根据场景需要,可以选择更高的全局Sensor,9MP、12MP或者14MP
为什么AiBrainBox更强
原因:
1 Global shutter
对AI识别非常关键。
YOLO检测精度:
| 传感器 | mAP |
|---|---|
| Rolling shutter | 80-90% |
| Global shutter | 90-96% |
2 分辨率利用率更高
6MP Global shutter用于:
-
SLAM
-
Detection
-
Tracking
非常高效。
近距离智能监控
AiBrainBox-V 优于传统吊舱
原因:
-
Global shutter
-
AI实时识别
-
SLAM定位
但:
远距离侦察
吊舱 不可替代。
AiBrainBox-V 近距离智能监控距离建议
假设 SideCamera:
-
6MP Global Shutter
-
分辨率:3072×2048
-
FOV:70°--90°
-
焦距:6--8mm
建议距离:
| 任务 | 建议距离 |
|---|---|
| 精细识别 | 5--30 m |
| 目标识别 | 30--80 m |
| 目标检测 | 80--120 m |
推荐最佳范围:
10 m -- 80 m
这个区间:
-
识别精度高
-
AI检测稳定
-
SLAM稳定
Q8:DVS事件相机的作用及适用场景?
优势:
-
高动态范围(HDR)
-
低延迟(μs级)
-
低照环境
适用场景:
1️⃣ 高速目标检测
- 无人机避障
2️⃣ 电弧检测
👉 典型定位:
增强型感知,而非主传感器
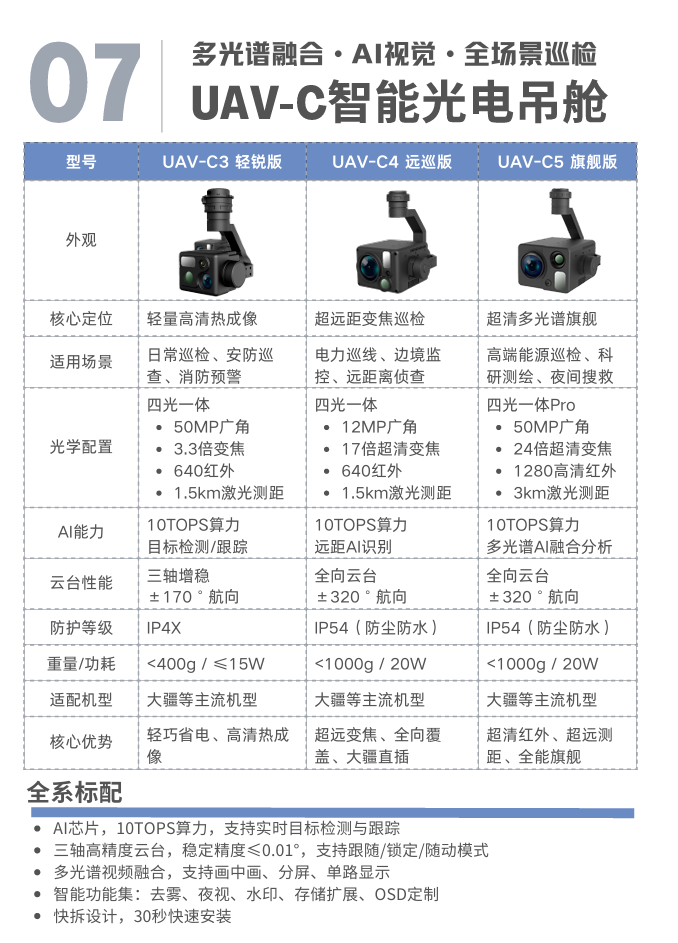
Q9:AiBrainBox如何与吊舱(C3/C4/C5)协同?
距离100米的目标巡检,AiBrainBox的侧向相机的性价比更高
采用多目、多角度的视场覆盖。价格有优势,效率更高
算力更强,除了目标识别,还支持目标的语义理解
AiBrainBox自带飞行控制,抛弃了云台,更适合无人化巡检
远距离目标巡检,以及需要红外功能的情况,推荐AiBrainBox+C3-C5吊舱。
分工关系:
| 模块 | 职责 |
|---|---|
| 吊舱 | 成像(长焦/红外) |
| AiBrainBox | 感知理解 + 控制 |
协同方式:
-
AiBrainBox 输出目标位置
-
控制吊舱指向(云台控制)
-
进行目标跟踪 / 放大观察
场景:
-
电力巡检
-
安防监控
-
搜索救援
👉 本质:
吊舱是"眼睛",AiBrainBox是"大脑"
AiBrainBox-V Side Camera
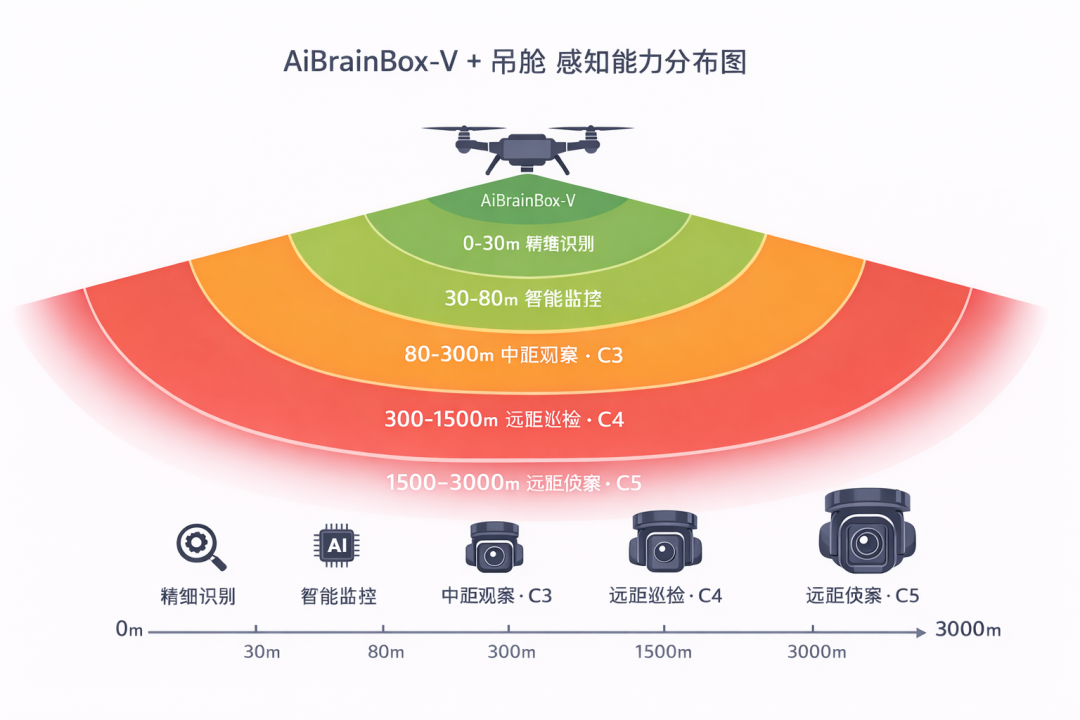
建议定位:
近距 AI 感知相机
能力:
| 距离 | 能力 |
|---|---|
| 0--30 m | 精细识别 |
| 30--80 m | AI检测最佳区间 |
| 80--120 m | 辅助监控 |
应用:
-
周界巡检
-
目标触发
-
AI检测
-
目标初定位
C3
中距观察
| 距离 | 能力 |
|---|---|
| 80--300 m | 中距监控 |
C4
远距巡检
| 距离 | 能力 |
|---|---|
| 300--1500 m | 远距巡检 |
C5
远距侦察
| 距离 | 能力 |
|---|---|
| 1500--3000 m | 远距观察 |
AiBrainBox-V + 吊舱
其实非常合理:
Wide AI perception
Long range EO/IR observation
形成能力:
AI detection → cueing → gimbal zoom
流程:
SideCamera发现目标
↓
AI检测
↓
计算目标方位
↓
控制吊舱转向
↓
吊舱变焦识别
AiBrainBox通过直接接入C3-C5实现吊舱和无人机的解耦。支持灵活搭载各种飞行平台。