ABB1200系列机器人配置

一、前言

最近使用ABB1200系列机器人,针对进行外部Socket通信配置;

这里用软件系统软件版本6.16.02,控制柜为IRC5举例:
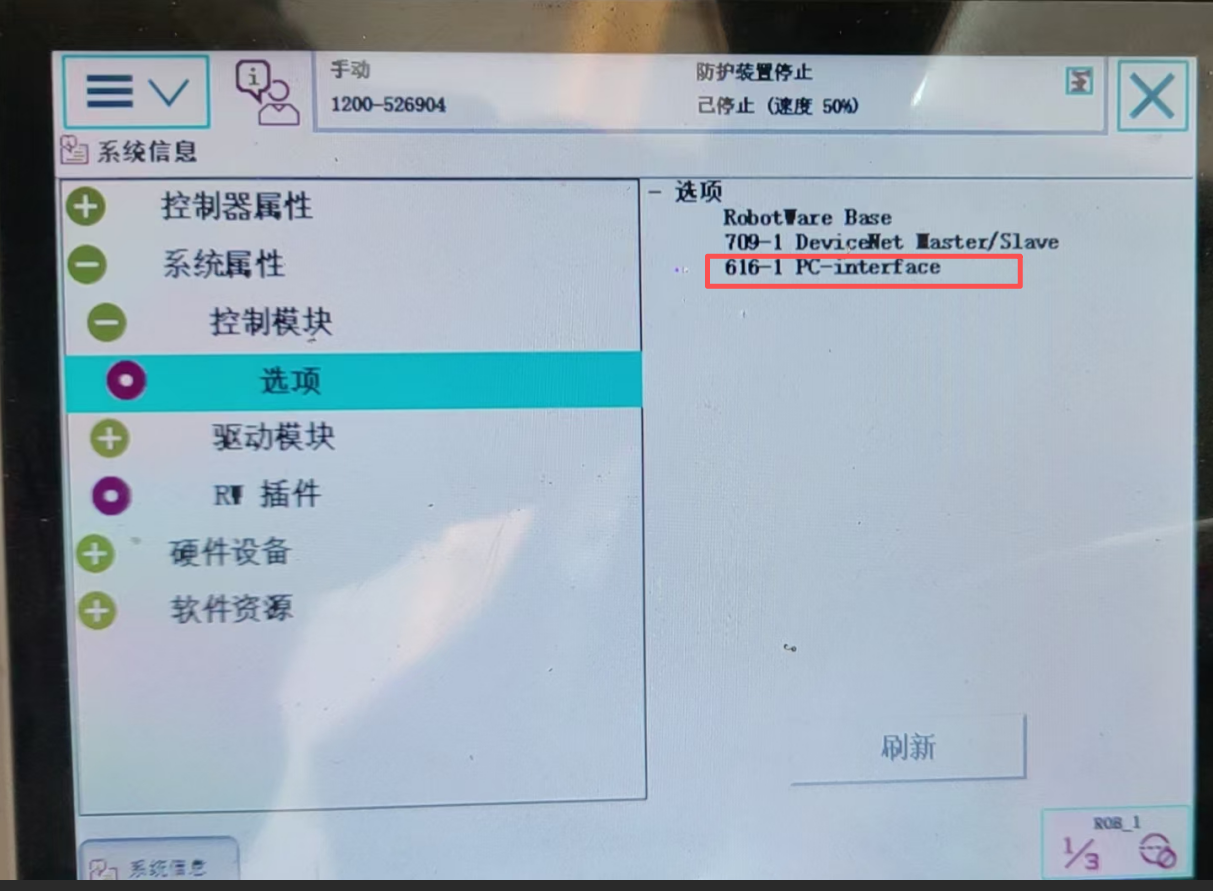
实现前提机器人"系统信息"中必须要有如下截图的模块:"616-1 PC-interface"
设备采用Socket通信的话,必须要短接一下以下接线:
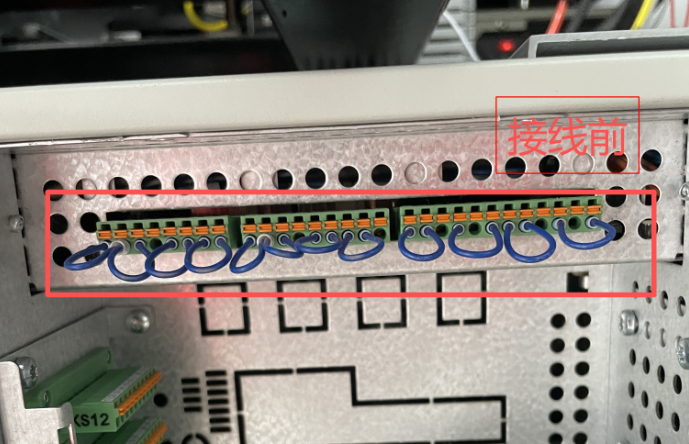
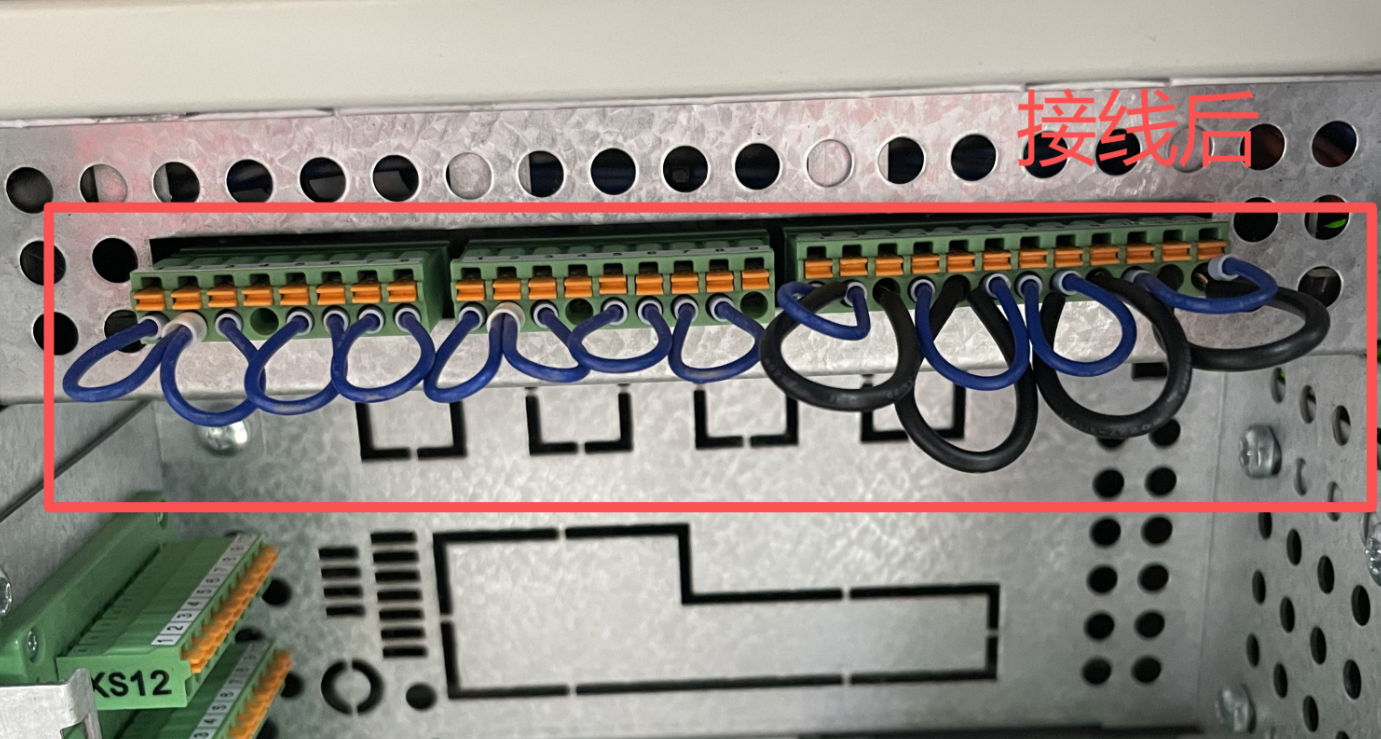
二、IP配置

1、网口介绍
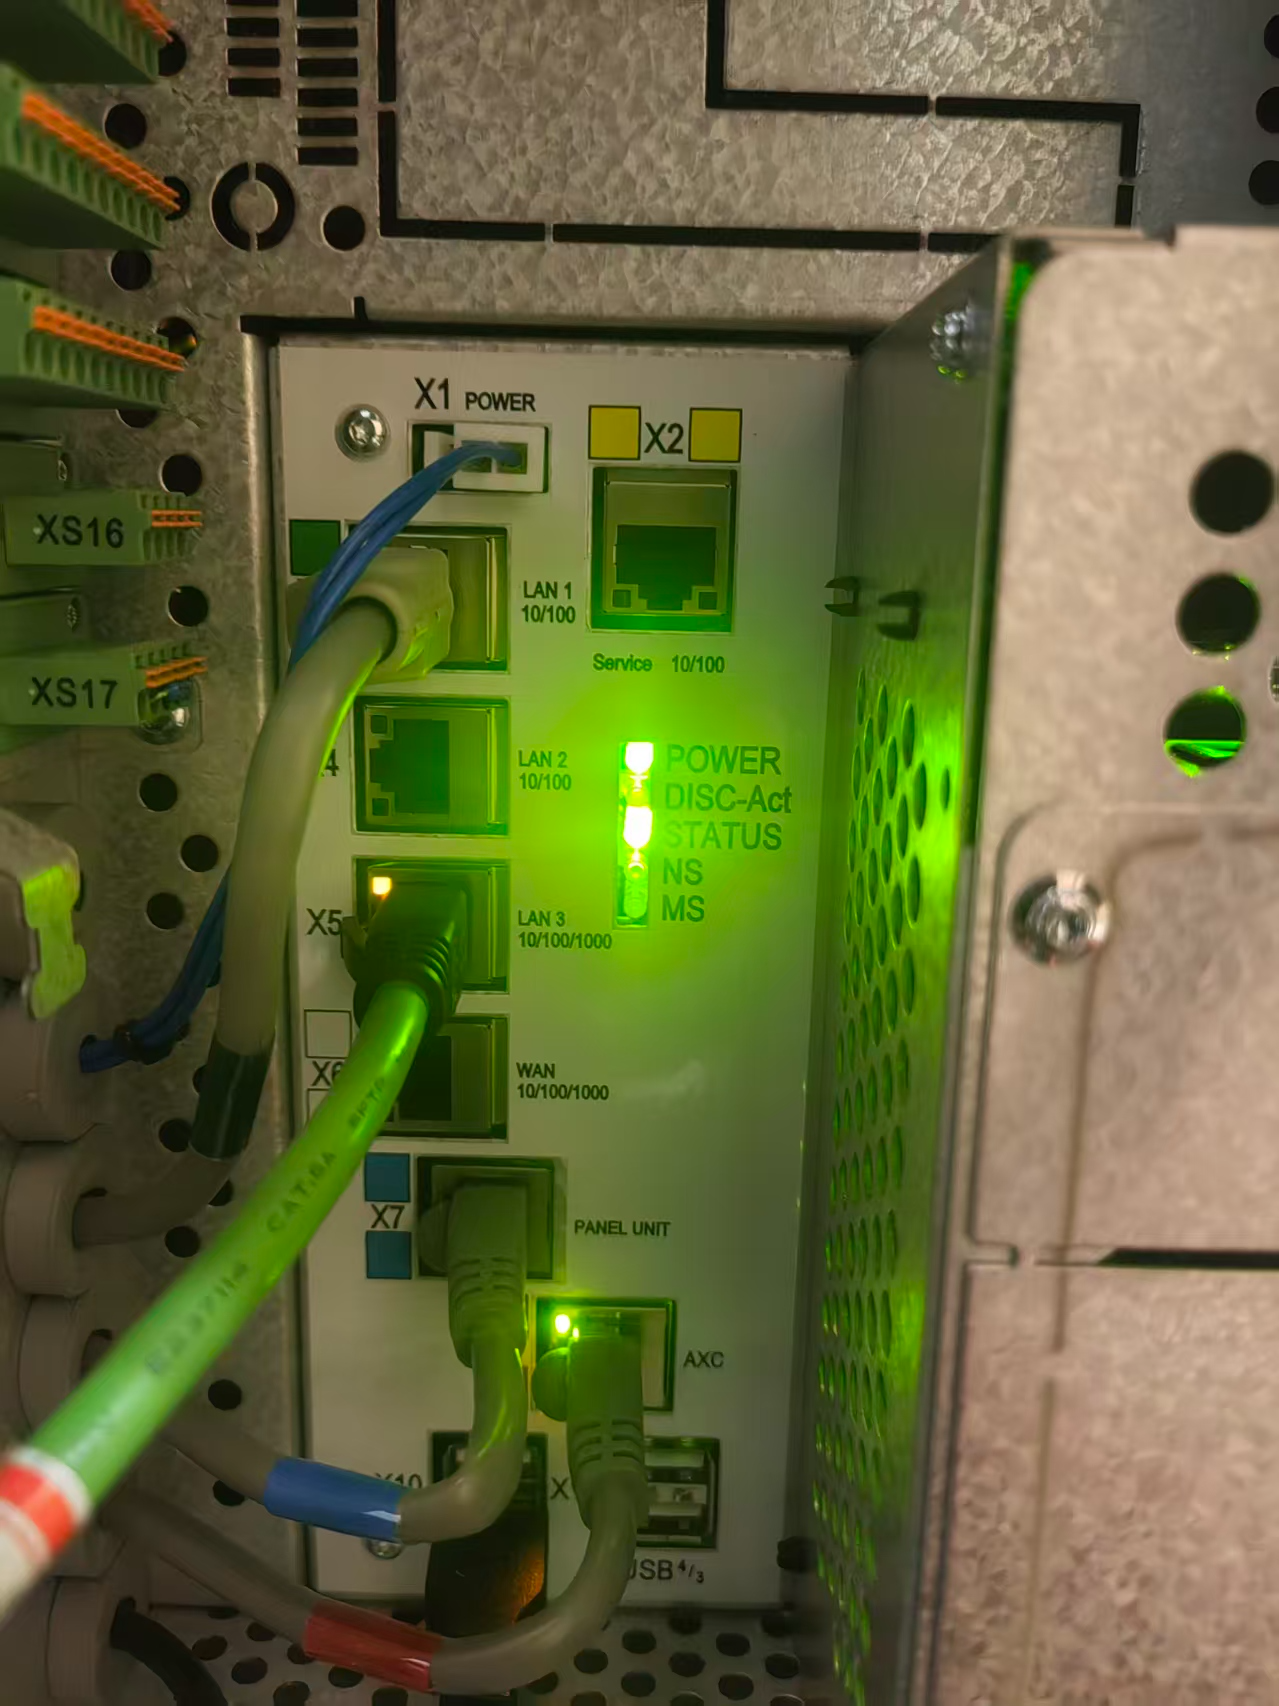
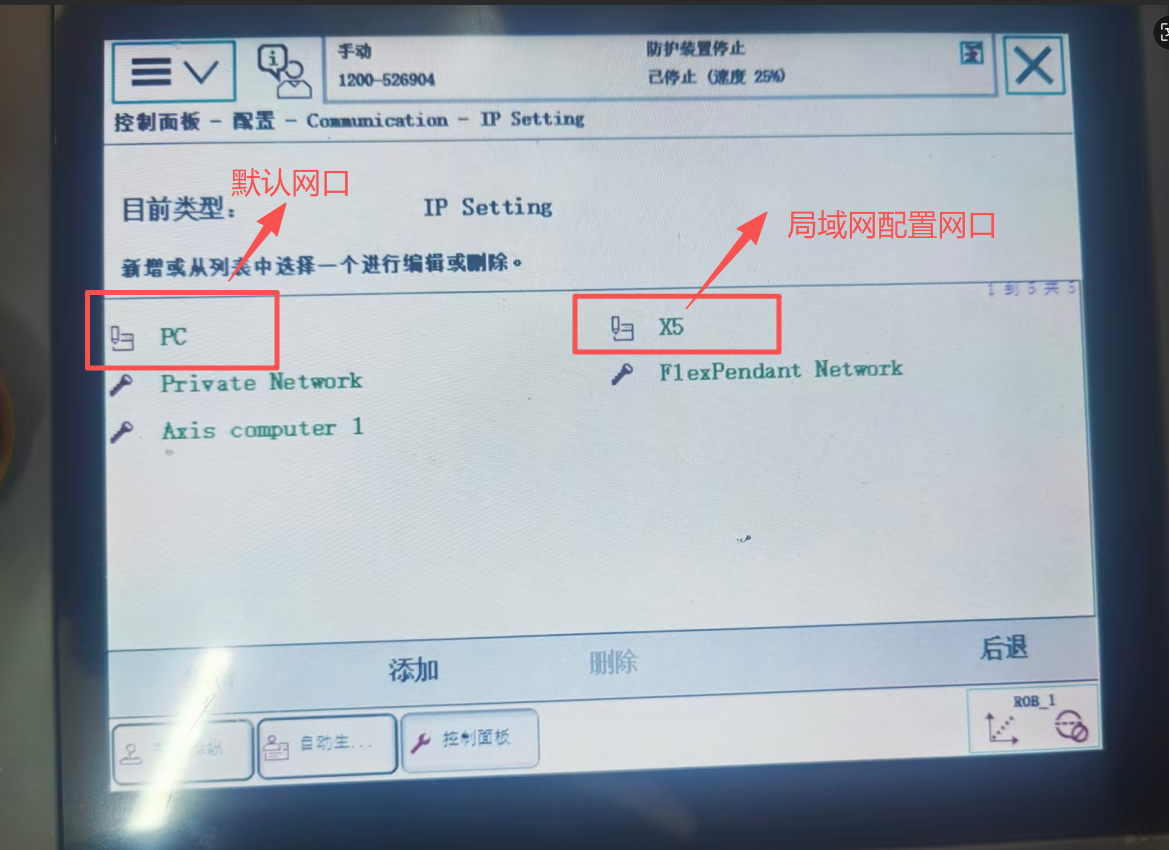
X2:默认网口,这里用于机器人控制,以及配置传输文件的,默认IP地址为"192.168.125.1",如下图:

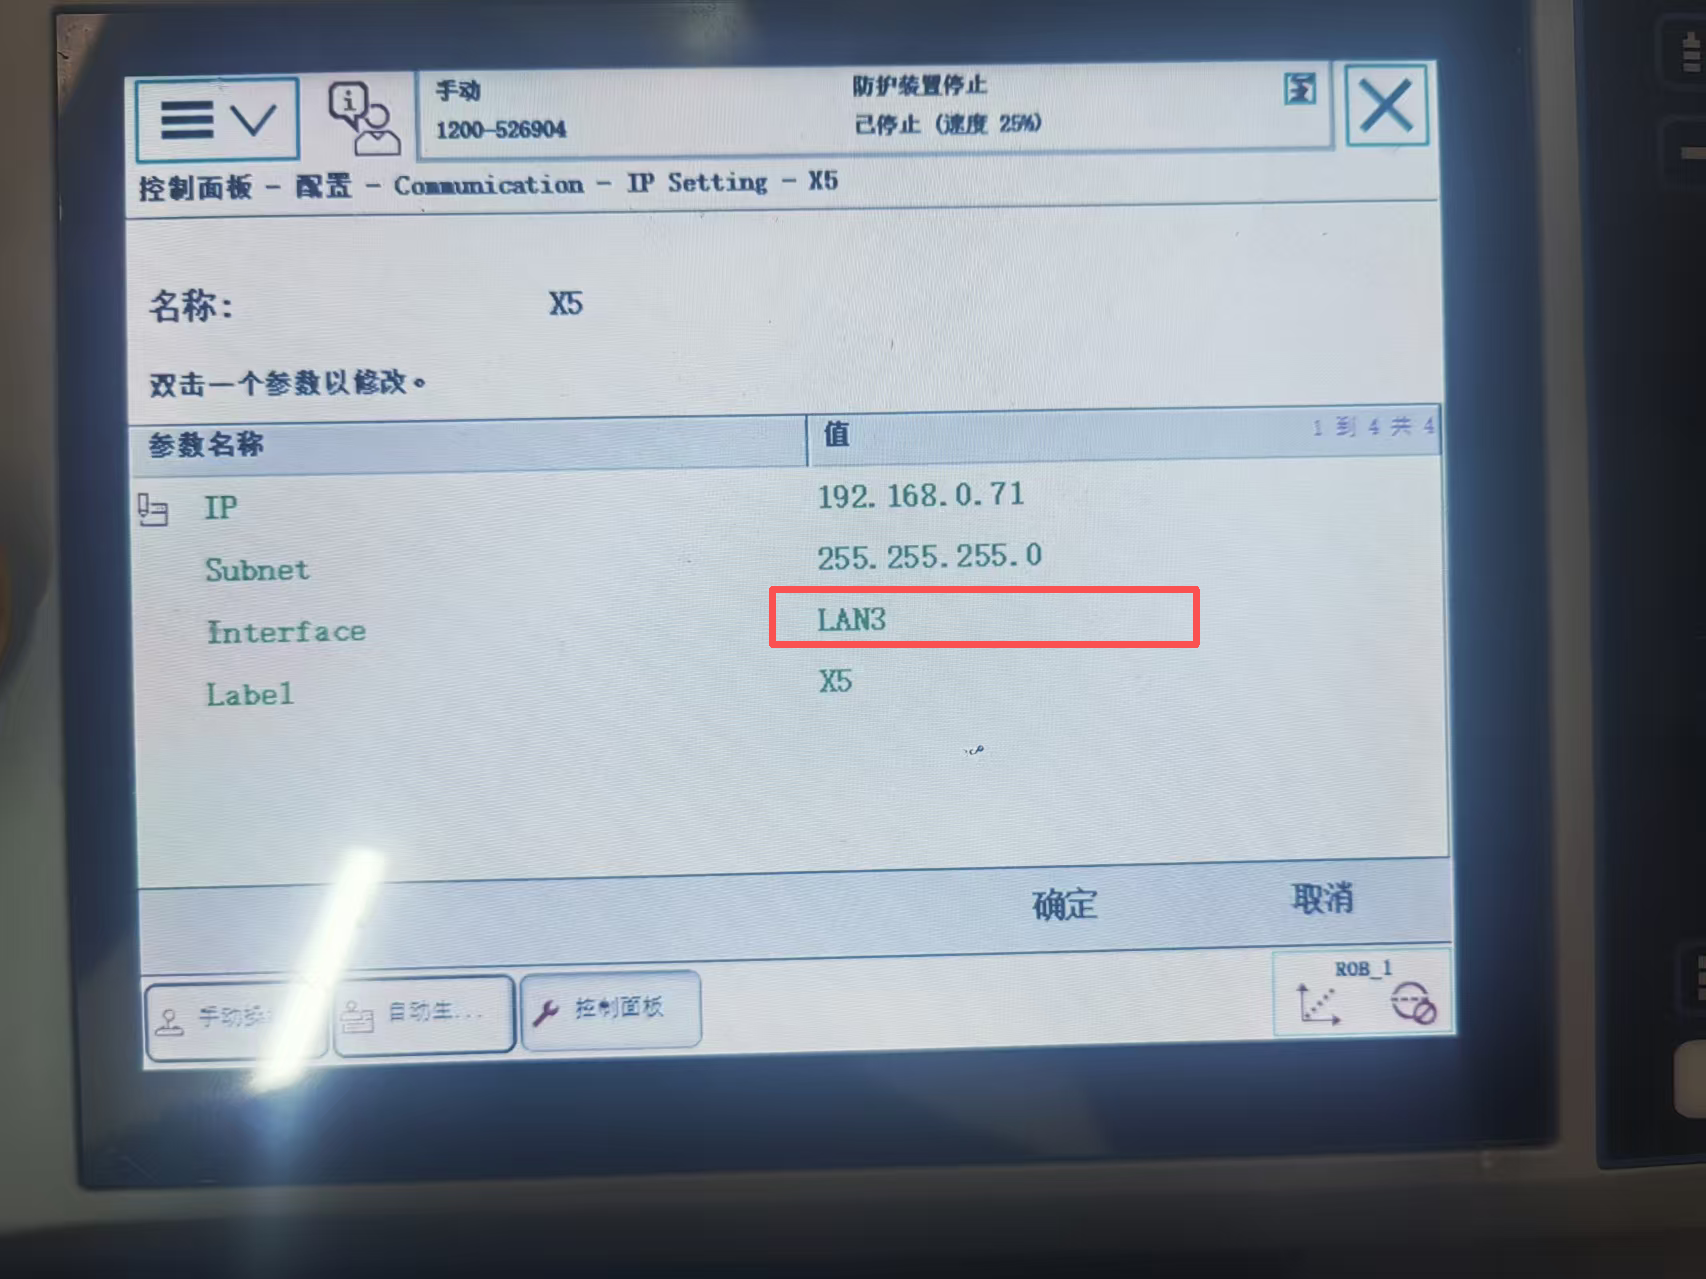
"控制面板"->"配置"->"Communication"->"IP Setting"

这里PC网口对应的就是X2,默认不能修改;
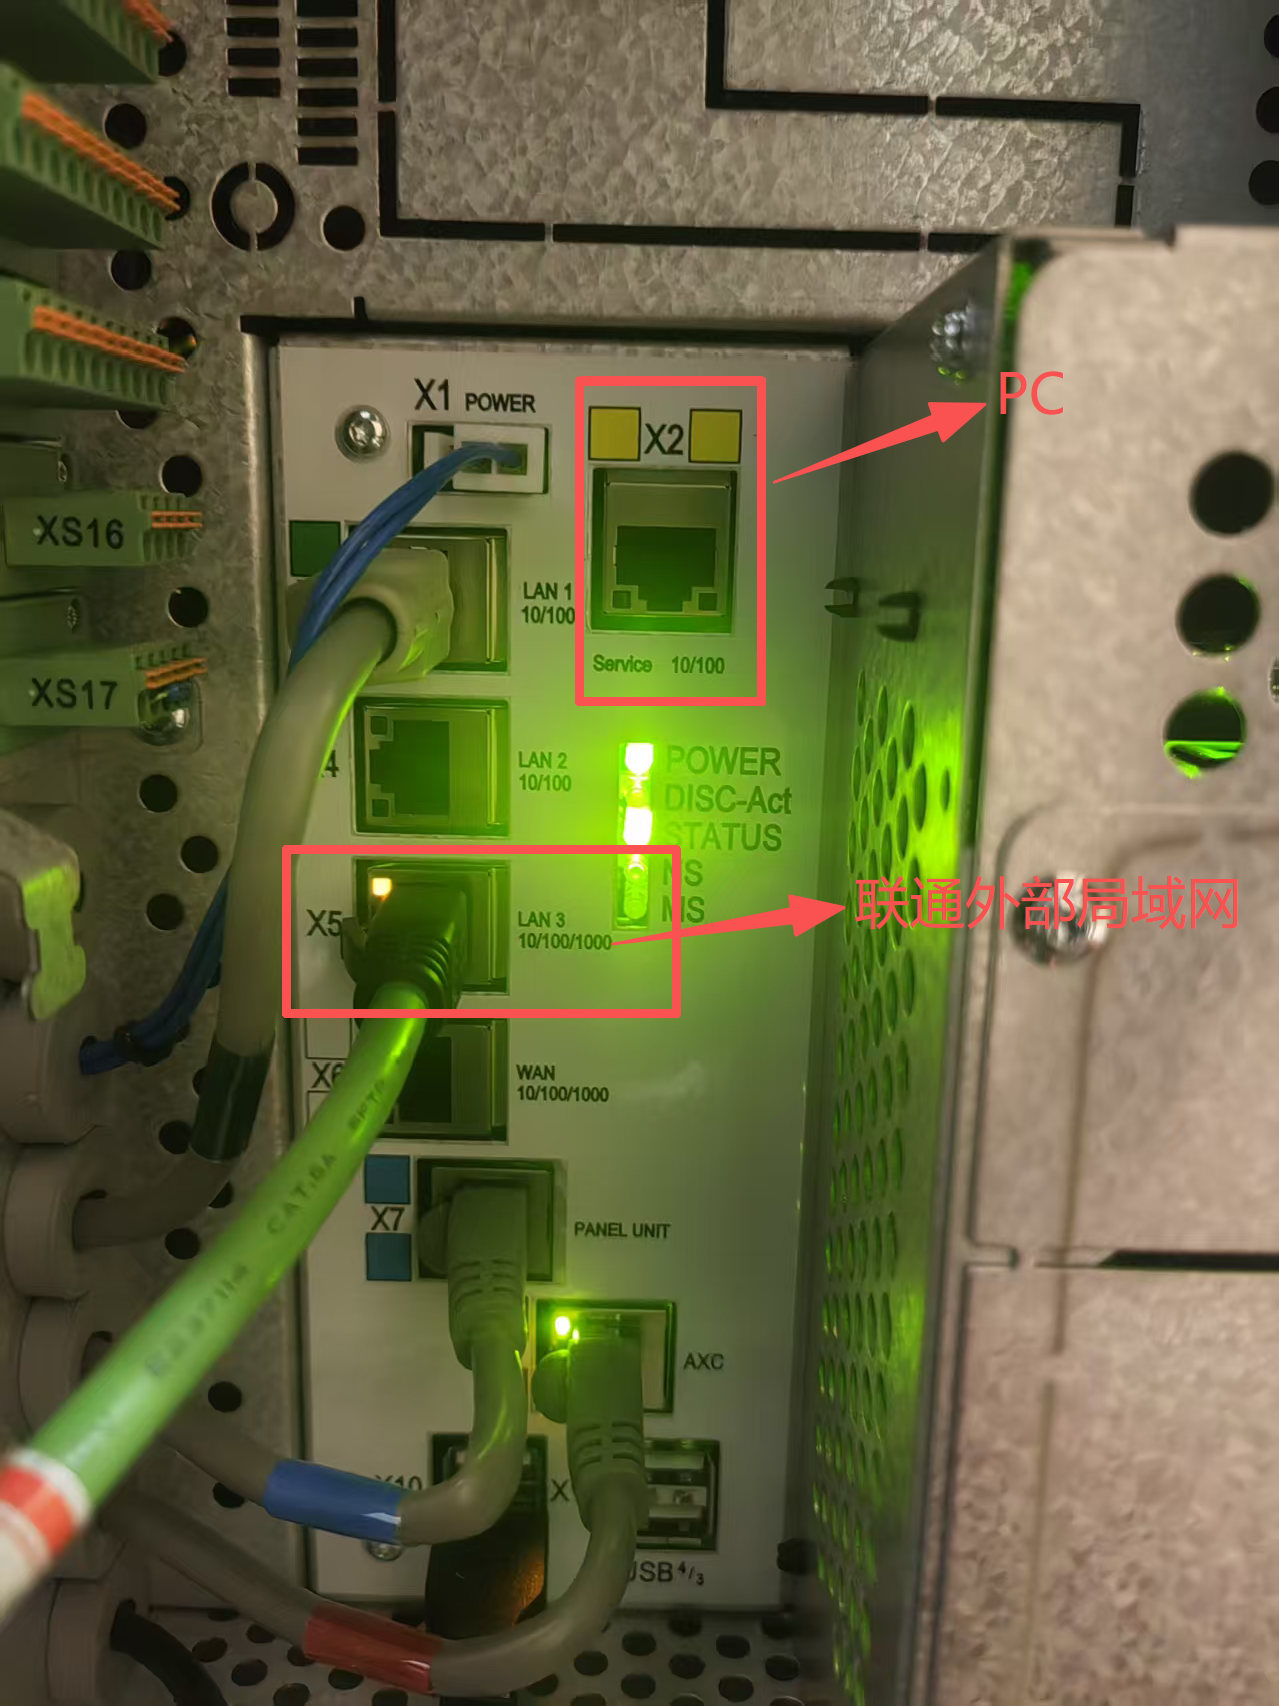
2、IP设置

针对上述硬件截图,可知,这里外部网线连接在X5网络配置如下:
三、基础运行设置

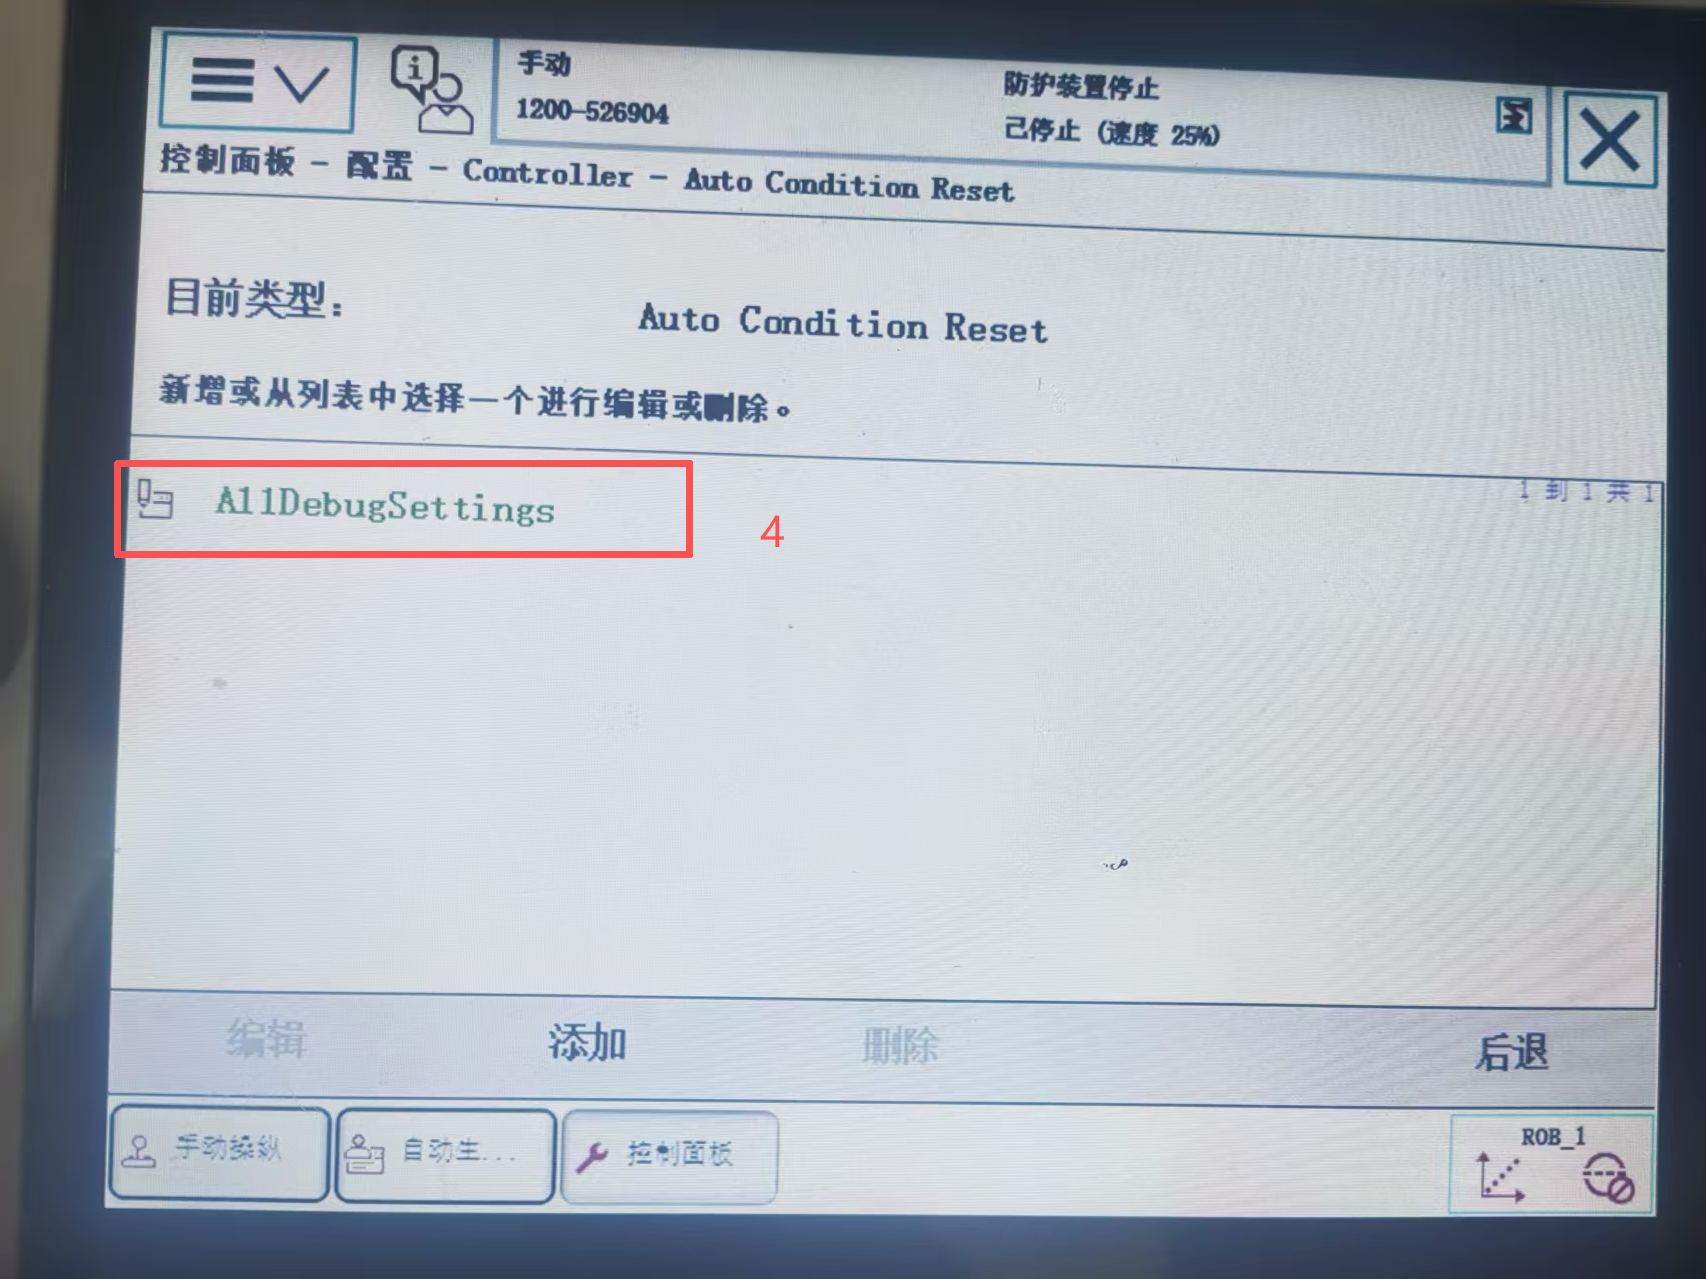
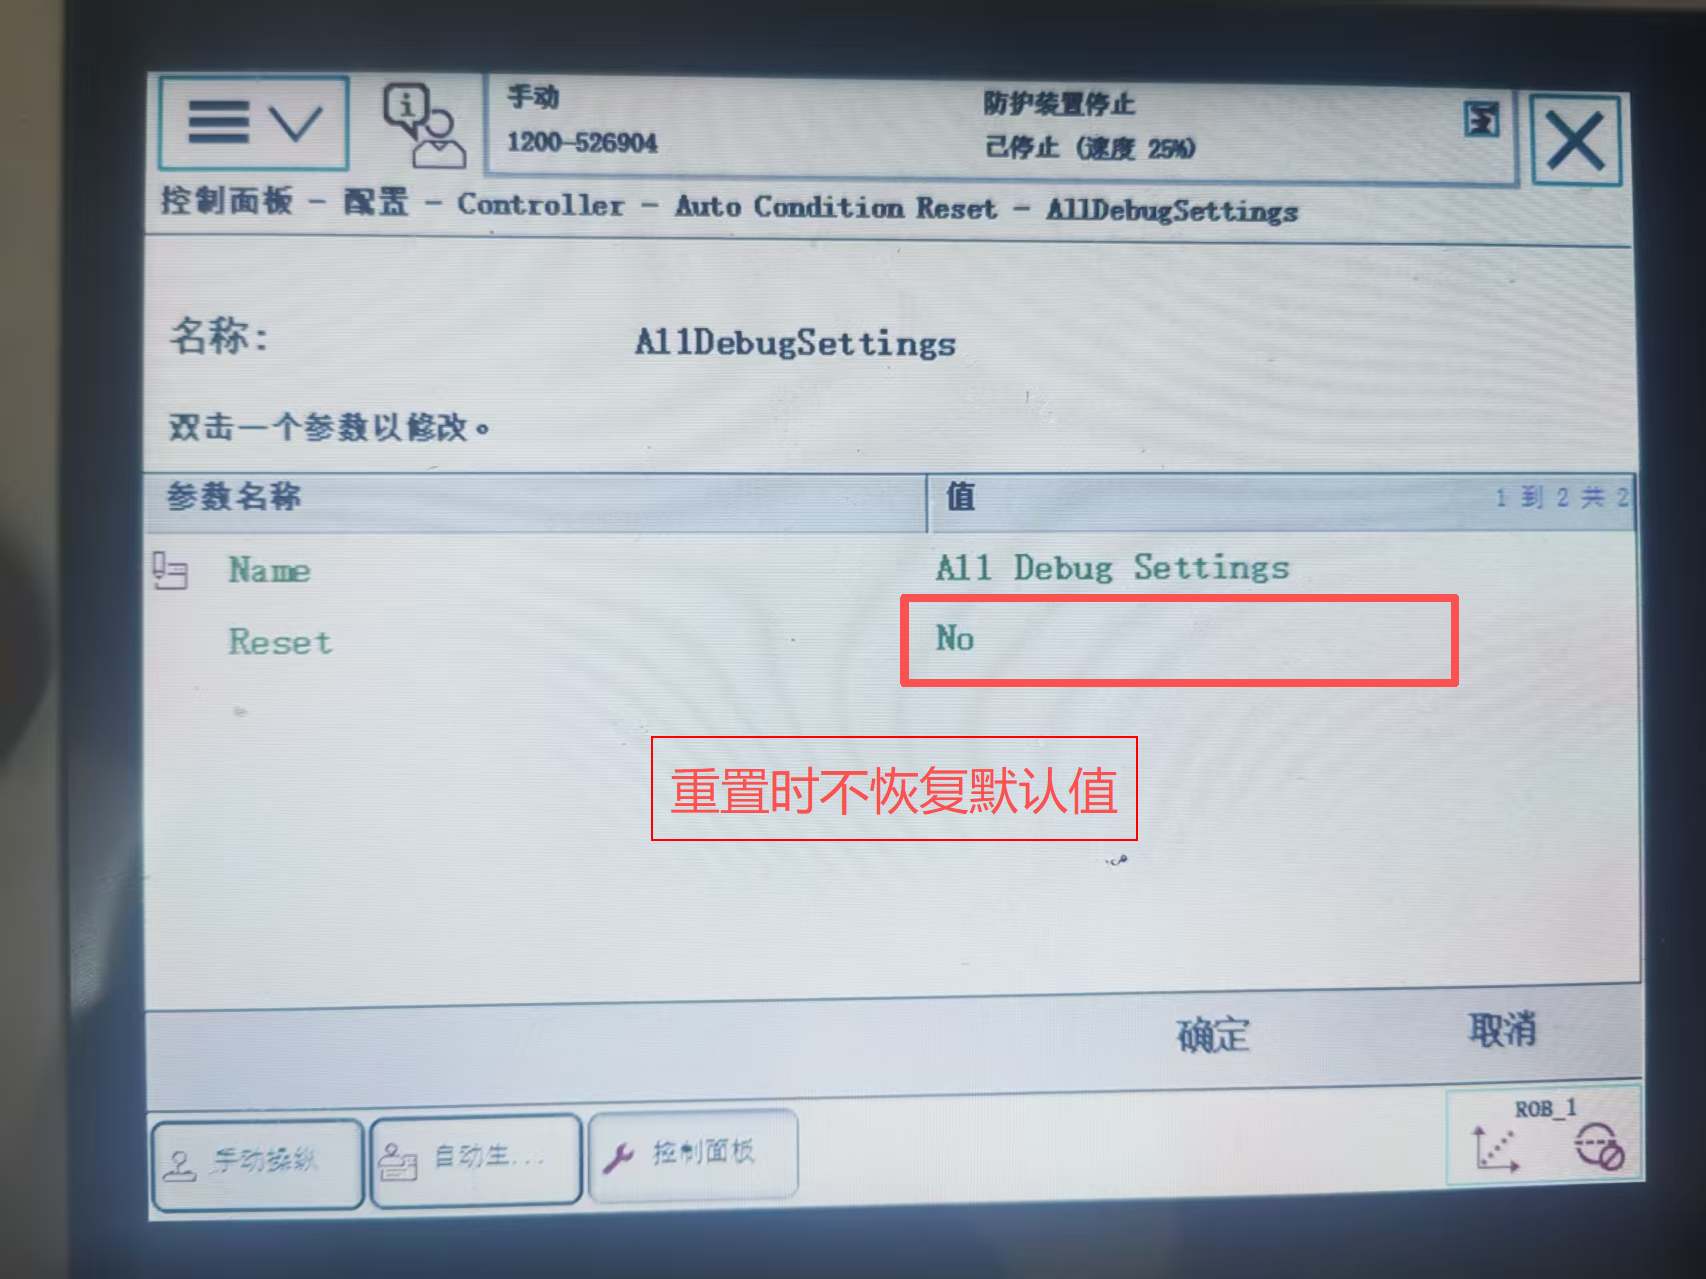
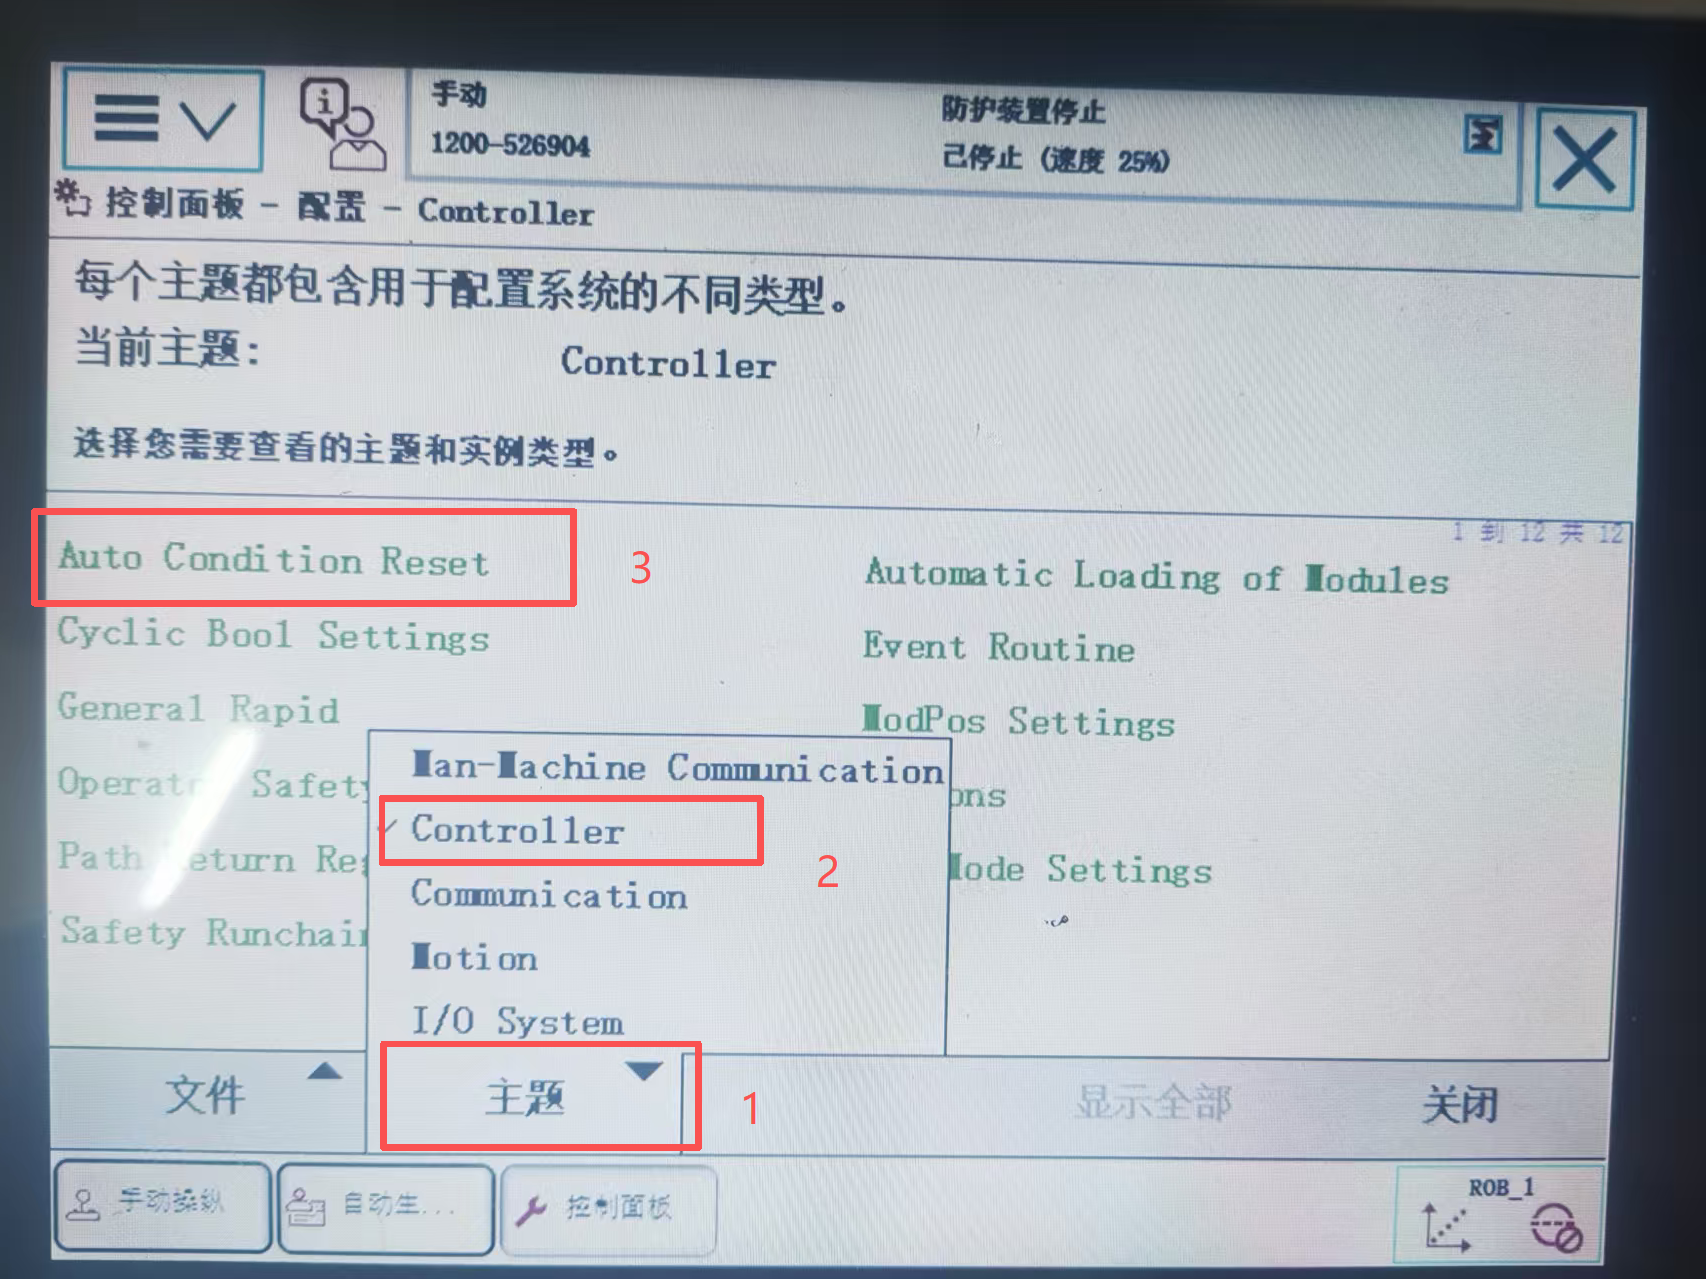
1、设置机器人自动参数不重置
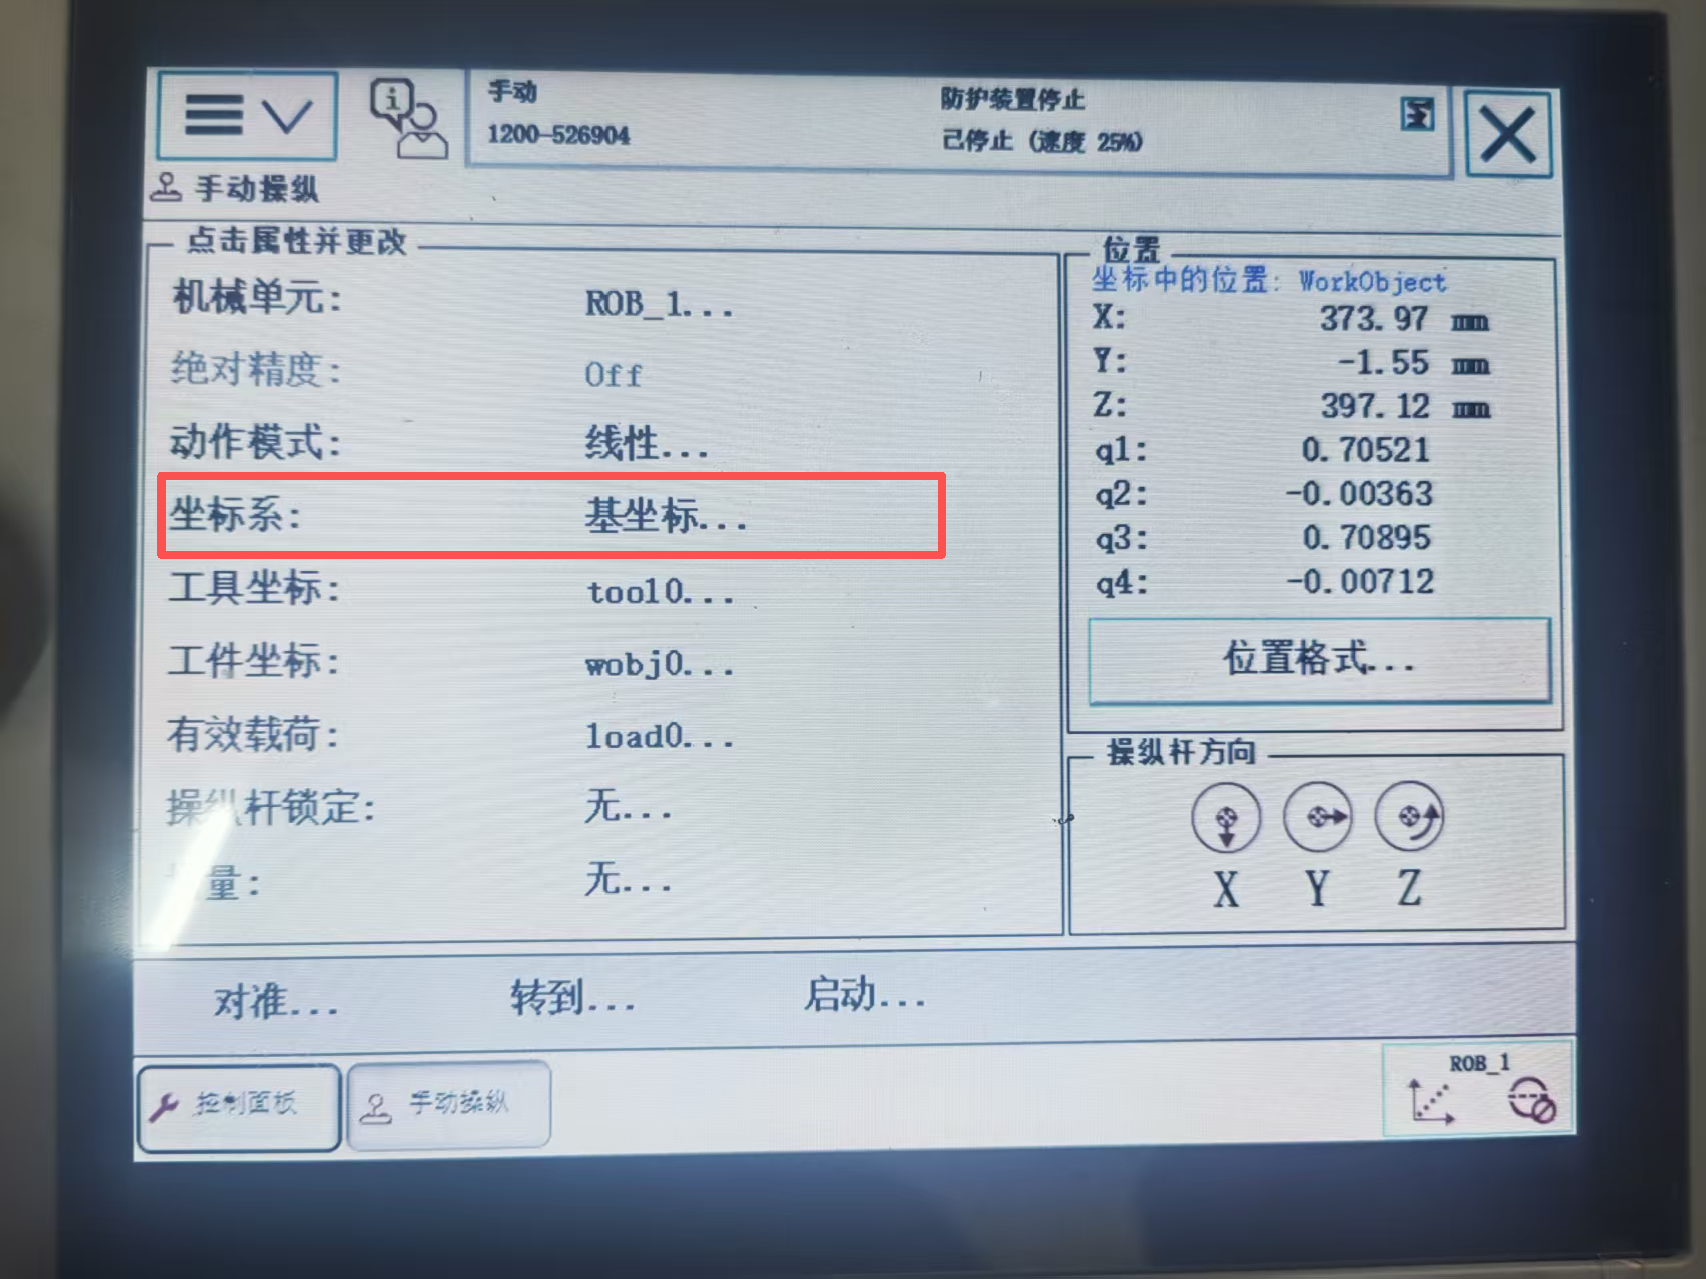
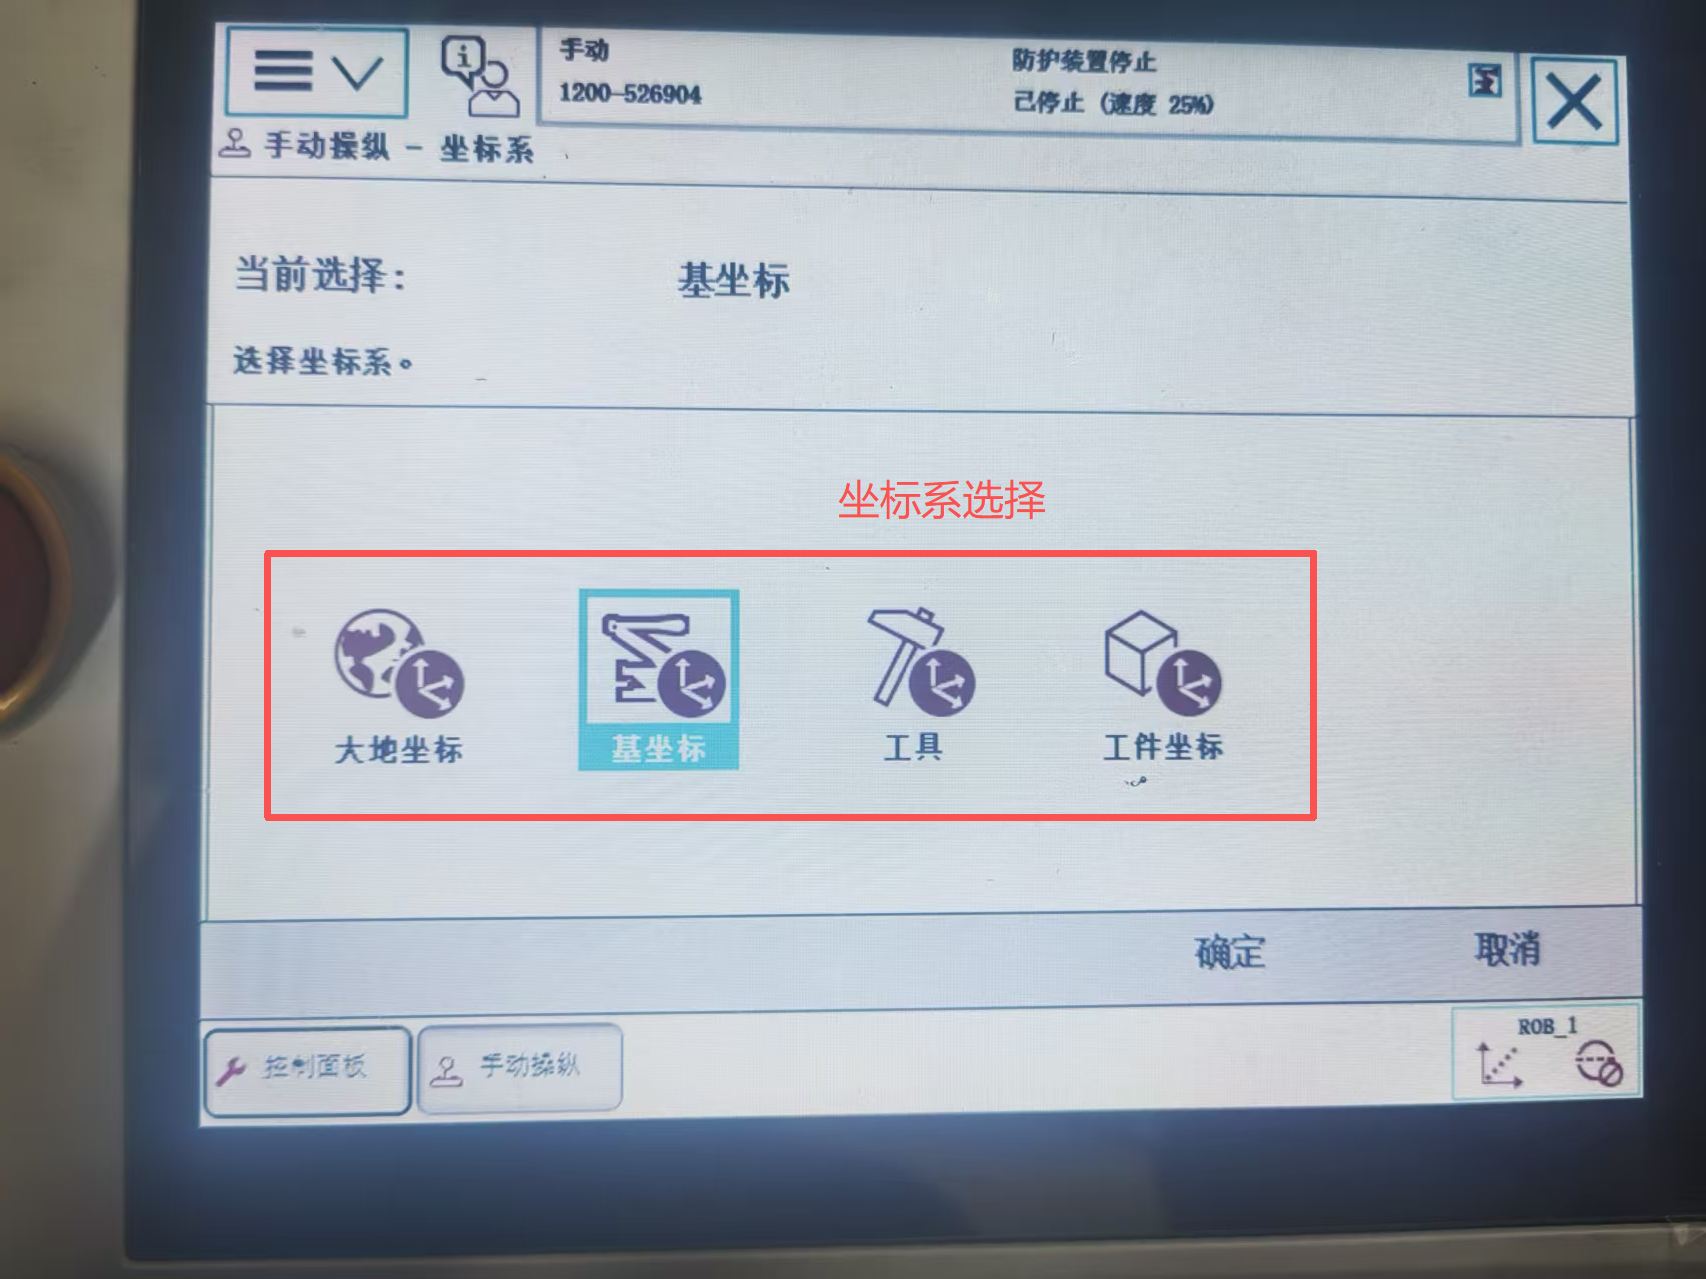
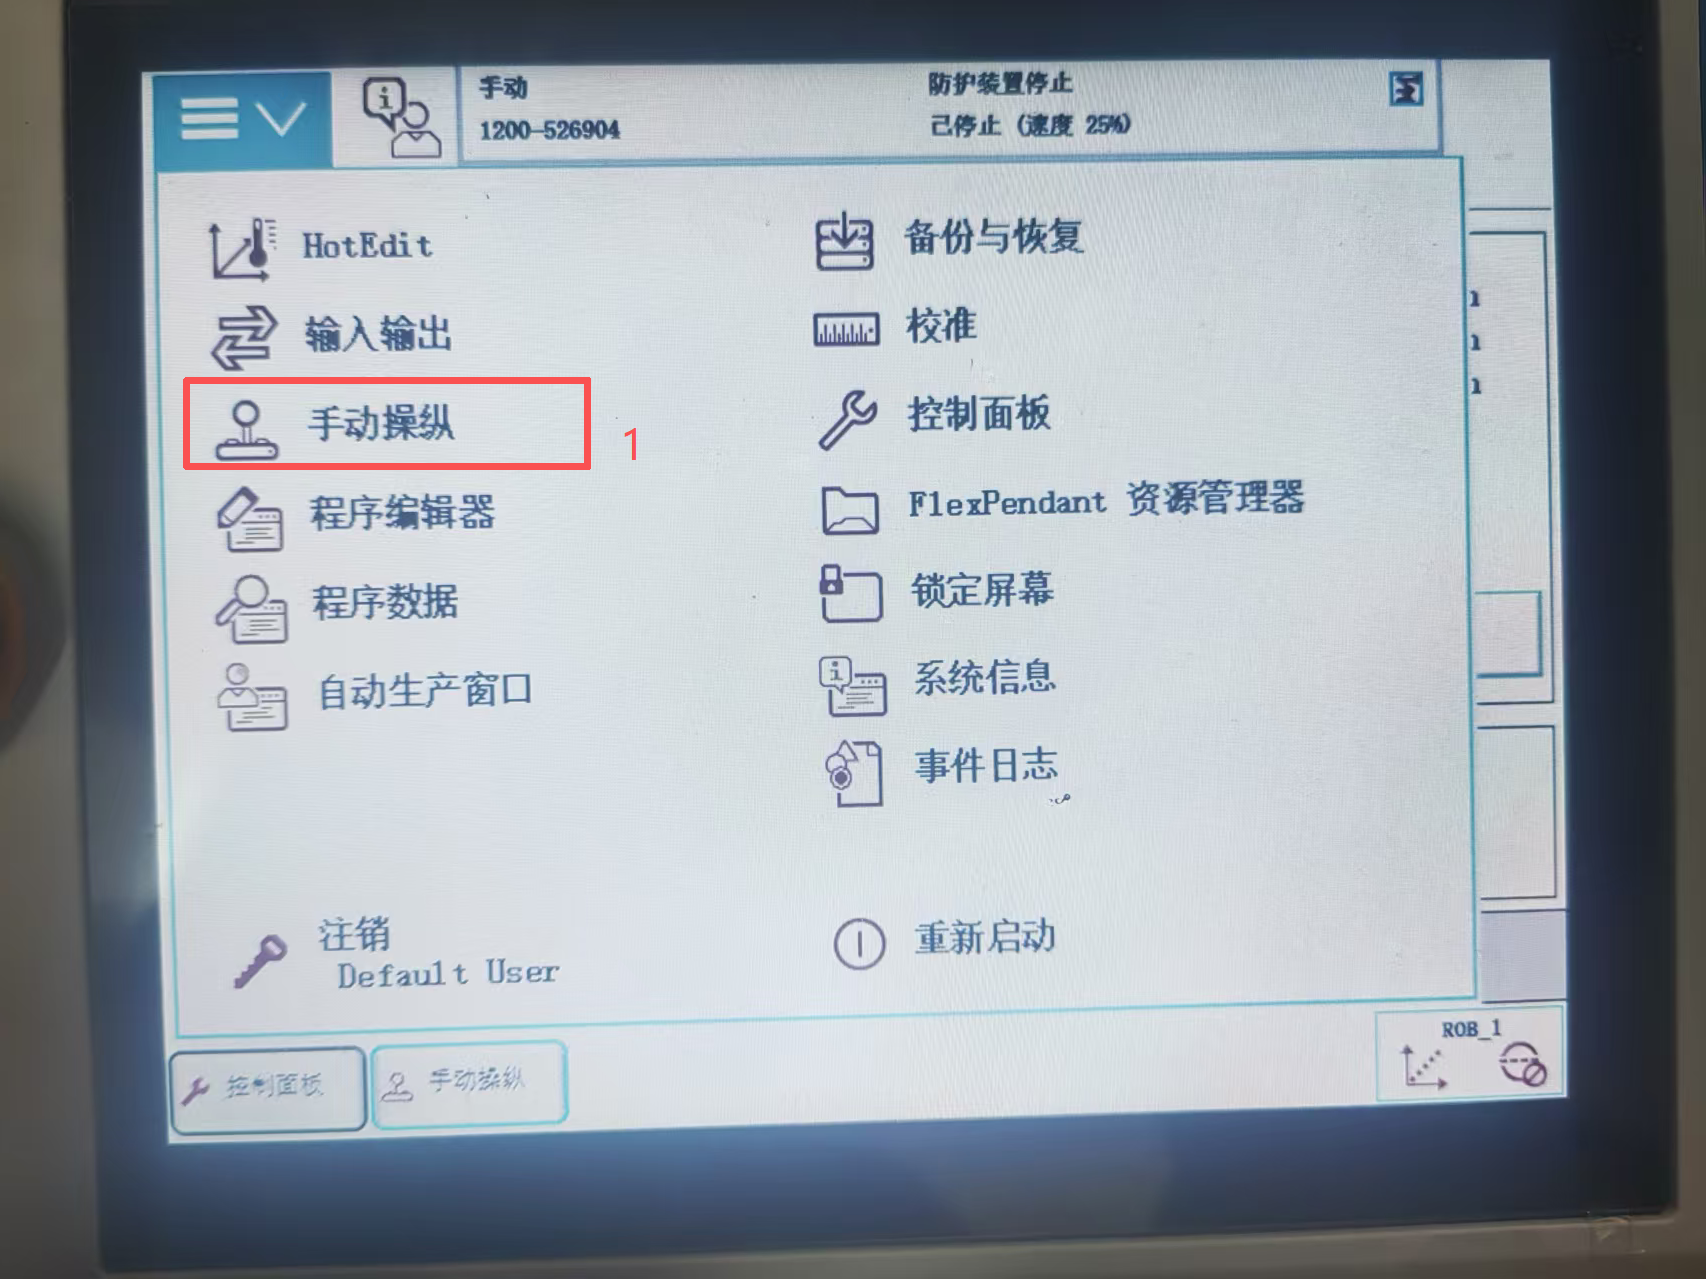
2、调整坐标系
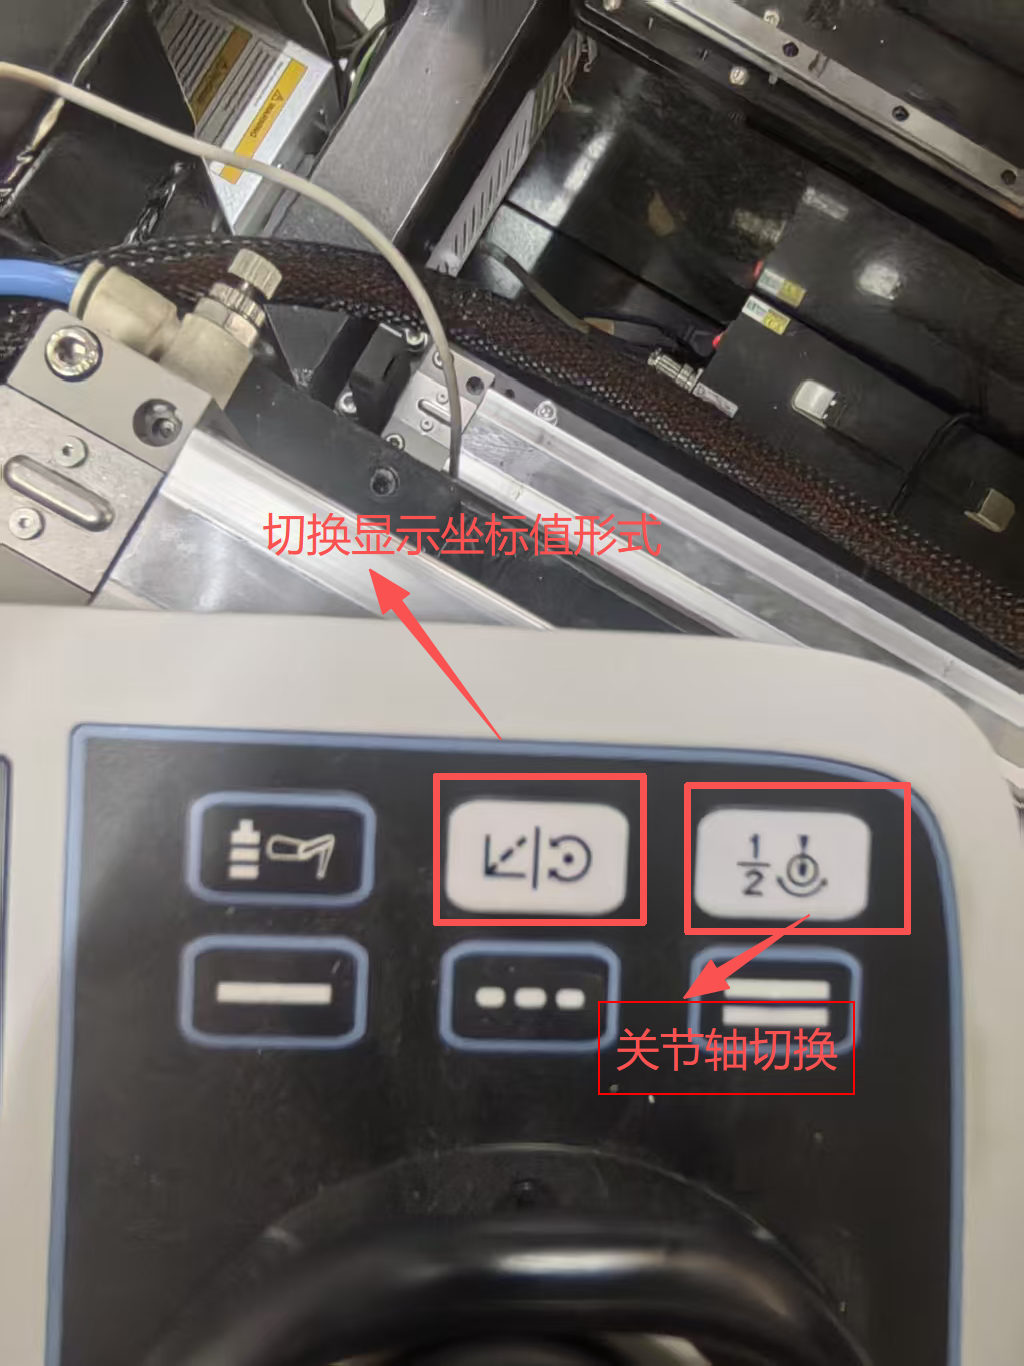
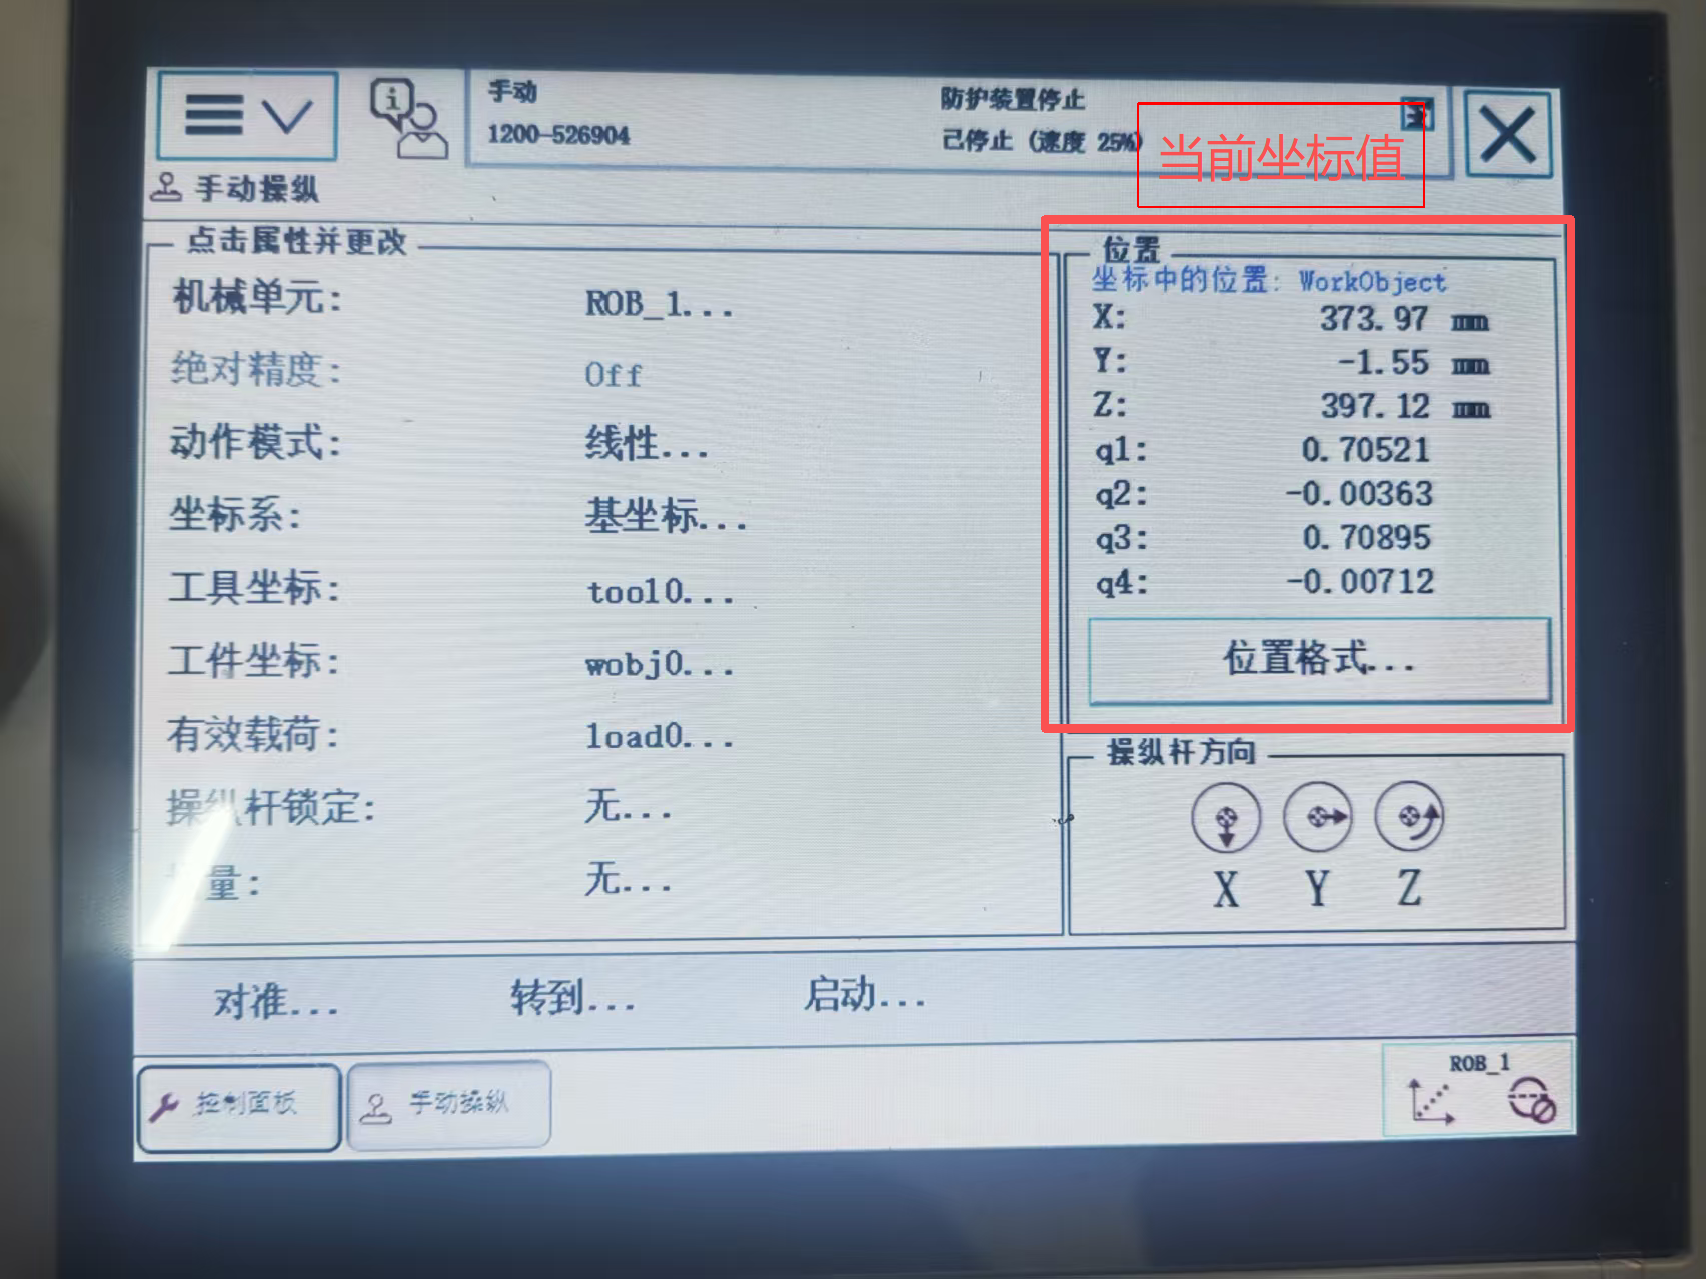
3、坐标值查看
相关推荐
志栋智能2 小时前
运维超自动化的版本控制与回滚机制
运维·自动化
中云DDoS CC防护蔡蔡3 小时前
DDOS和CC攻击谁更可怕
运维·服务器·经验分享·网络安全·ddos
Ruiery3 小时前
Linux 6.6内核内存管理深度解析(十六):mmap — 用户态“申请内存“的真相
linux·运维·服务器
ClickHouseDB3 小时前
ClickHouse Cloud 与 Snowflake 实时性价比对比:CostBench 测试中的 412 倍差距来
运维·数据库·系统架构
欧米欧3 小时前
Linux系统篇(七),环境变量的底层溯源,核心获取机制与安全应用
linux·运维·服务器
Ruiery3 小时前
Linux 6.6内核内存管理深度解析(十八):KASLR 内核地址空间随机化
linux·运维·服务器·安全
脆性薄片搬运谢工3 小时前
移栽电控箱放在机架上还是单独落地,产线布局哪个更合理?
机器人·脆性薄片搬运专机·桁架机械手·桁架机器人·特种桁架搬运专机
todoitbo4 小时前
群晖NAS部署JmalCloud:Docker安装、文件管理、博客与公网访问完整教程
运维·docker·容器
时间售卖铺4 小时前
触发器与函数实战:MySQL高效编程秘诀
运维·数据库·mysql·云原生
前端精髓4 小时前
调用大模型API
运维·服务器·microsoft