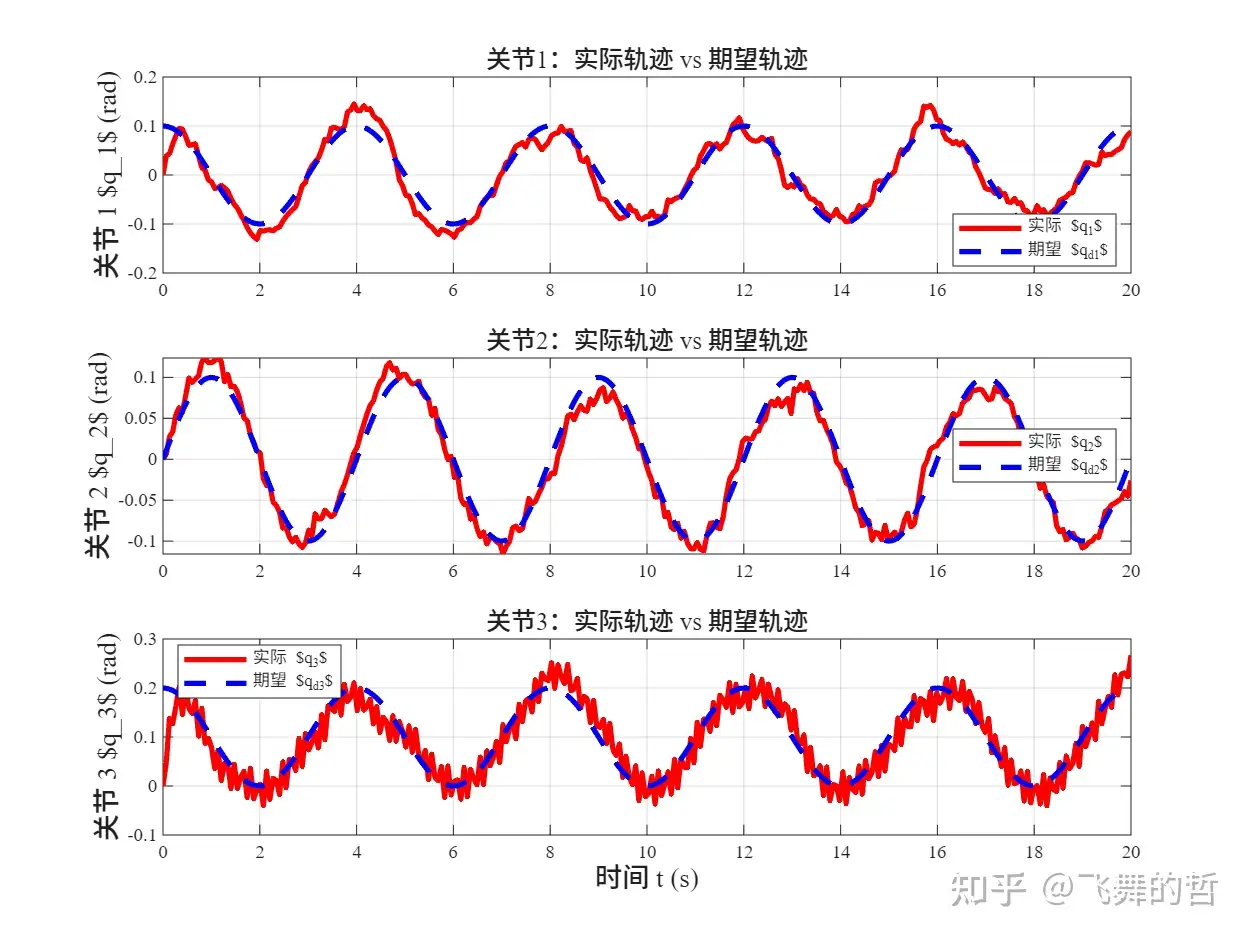
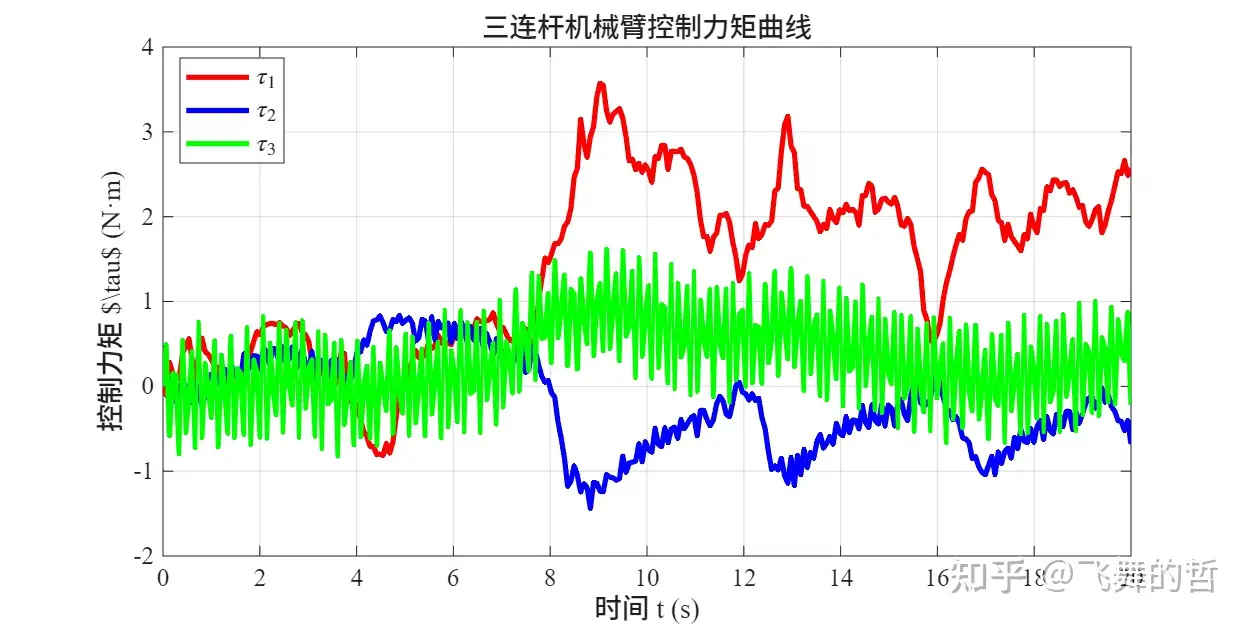
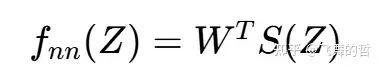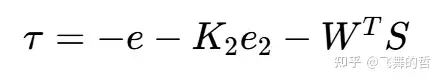含模型不确定性的机械臂神经网络状态反馈自适应控制

包含:

  • 轨迹生成:生成平滑的期望运动轨迹
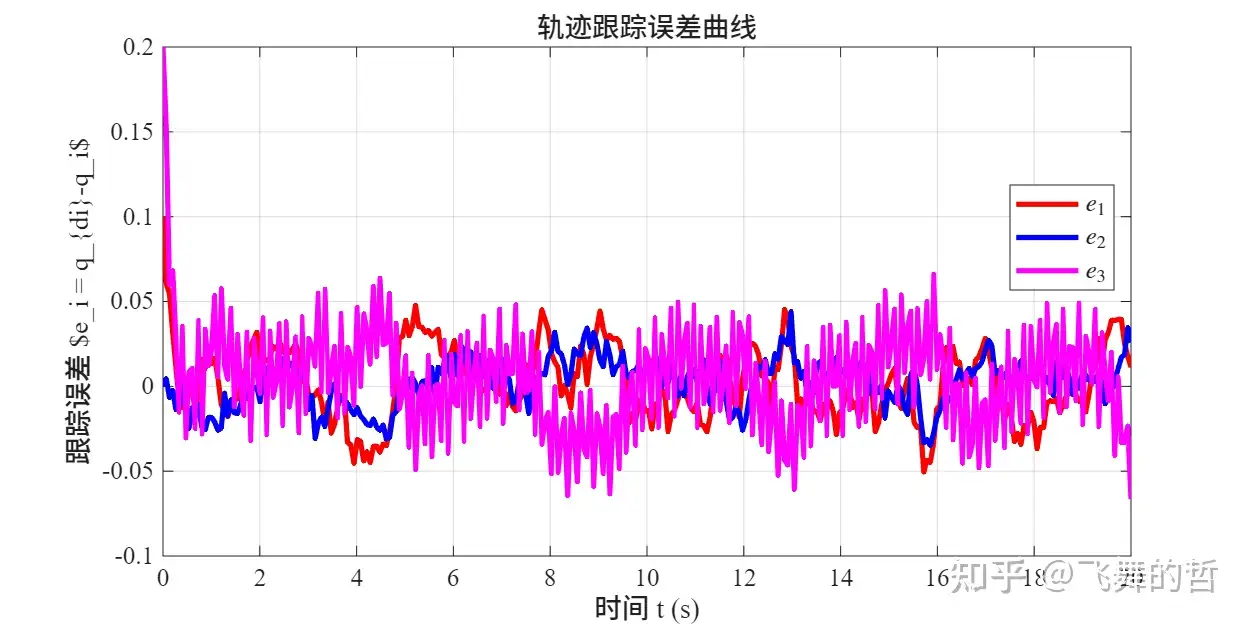
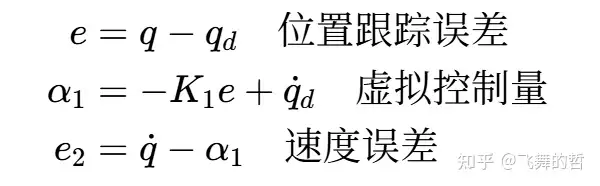
  • 跟踪误差计算:计算机械臂实际位置与期望位置的误差
  • 动力学建模:建立 3 连杆机械臂的质量矩阵、科氏力、重力项
  • RBF 神经网络补偿:用神经网络逼近模型不确定性和扰动
  • 自适应控制律:设计控制力矩,让误差收敛到 0
  • 状态微分方程:输出状态导数,供 ODE 求解

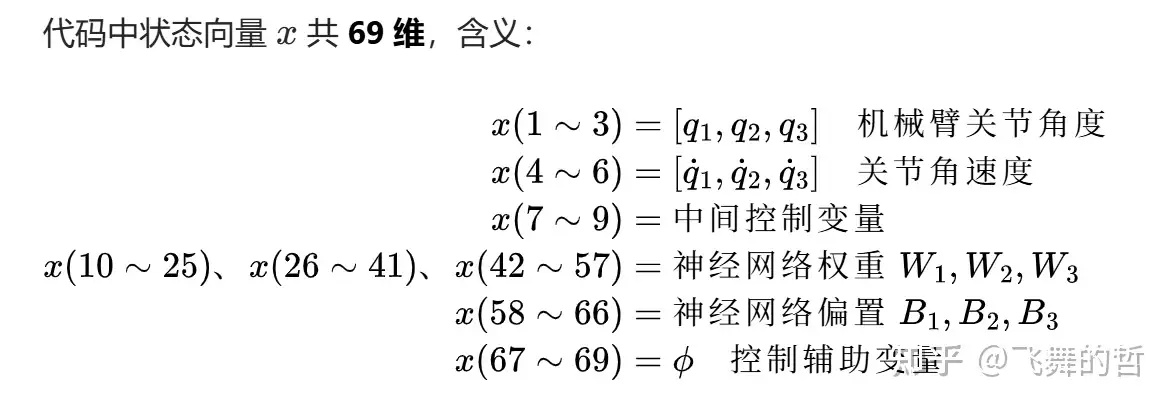
1.状态量定义:

2.期望轨迹:
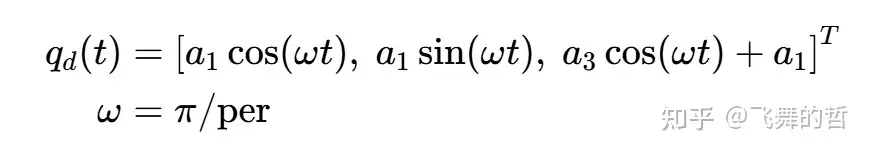
3.反步控制
4.动力学模型
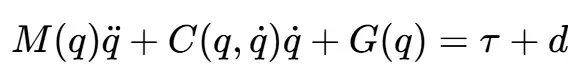
5.神经网络自适应补偿
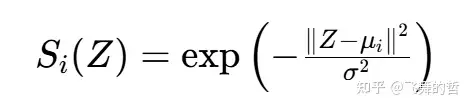
6.权重自适应率
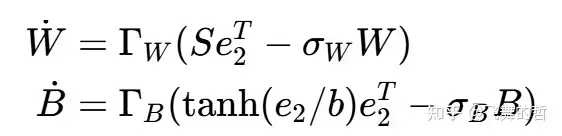
作者简介:长期从事机器人/控制/规划/数学建模领域相关研究,涉及机械臂、轮式机器人、四足机器人、移动机械臂、轮足、机械双臂的建模及控制仿真。 接机器人/控制/规划领域毕业论文辅导 无论你是想入门避障、轨迹规划、轨迹优化、机械臂协同、人机协作、机器人轨迹跟踪,还是完全看不懂文献、对未来比较迷茫或者找工作不知如何下手,我都能提供专业建议,助你少走弯路。高效完成科研。 欢迎交流、讨论,3531225003@qq.com

相关推荐
怕浪猫4 小时前
这个十几个agent 协作项目值得关注
人工智能·面试·github
starzy19905 小时前
深入理解Scala隐式类:扩展方法机制
开发语言·人工智能·scala
深蓝AI6 小时前
为什么 agent 的 demo 都很惊艳,上了生产就不靠谱
人工智能·程序员
数字新视界6 小时前
信创动环监控在机房环境管理中的智能化应用与实践分析
大数据·人工智能·物联网·信息与通信·动环监控系统
岁月宁静6 小时前
DeepSeek Harness 实战与架构解析:让 Agent 从“会聊”到“能交付”
人工智能·python·agent
深蓝AI7 小时前
一个项目五个 AI 同时干活,Claude Code 怎么让它们不互相打架
人工智能·程序员
forest_097 小时前
多 Agent 协作第二课:交叉验证≠独立验证
人工智能·python·算法·机器学习·prompt·agi
ZONGYUAN-ROOT8 小时前
【工具治理】Nginx换机丢16子域事故复盘
人工智能
dozenyaoyida8 小时前
AI与大模型新闻日报 | 2026-11-08
人工智能·搜索引擎·ai·大模型·新闻
泯泷8 小时前
AI Agent 工具设计:读完一百页 PDF,不等于真的看懂了
人工智能·llm·agent