一、T 型三电平并网逆变器的电路拓扑结构
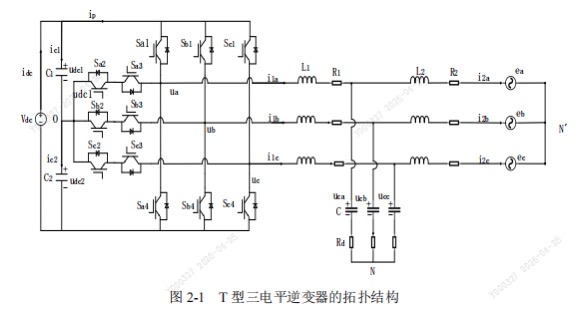
以****a 相的桥臂为对象进行分析。假定直流侧串联 的两个电容器中点结点 O 为零电位,同时设定电流从逆变器流出的方向为正方向,整个工作过程分为三种状态,分别设为 1 状态,0 状态,-1 状态,其中 1 状态表示桥臂输出端连接到直流母线正端,0 状态表示桥臂输出端连接到直流侧点,-1 状态表示桥臂 输出端连到直流负端。
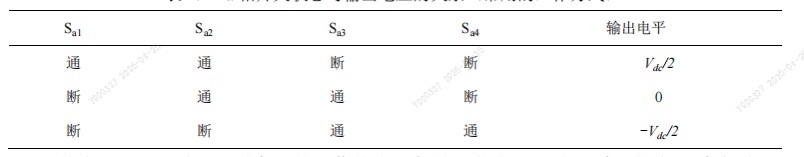
当 Sa1 开通,Sa2,Sa3,Sa4 关断时,a 相输出的电压被钳位到 Vdc/2伏;
当 Sa2,Sa3 开通,Sa1,Sa4 关断时,a 相输出的电压被钳位到 0 伏;
当 Sa4 开通,Sa1,Sa2,Sa3 关断时,a 相输出的电压被钳位到-Vdc/2伏。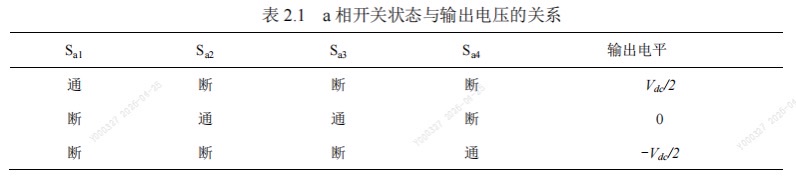
二、 T 型三电平并网逆变器换流过程分析
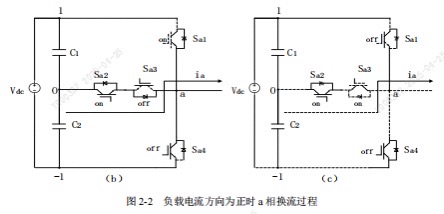
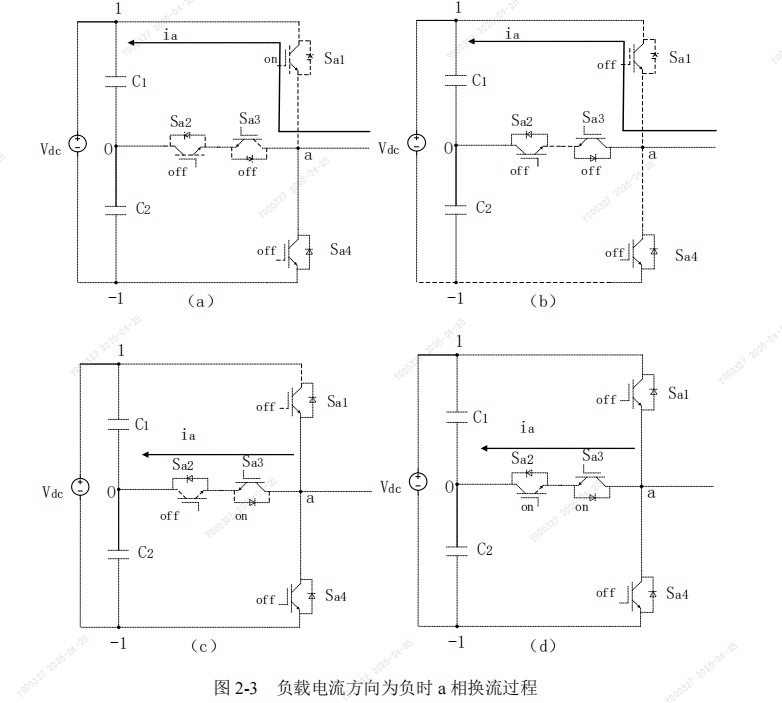
**T****型三电平电路正常工作时,其控制的时序与负载的电流方向有关。**下图以 a 相为 例说明这一现象,如图 2-2 所示,假如输出电流流向为正,在开关管 Sa1 关断之前,由 1 状态到 0 状态的过程中,首先 Sa2 开通,然后 Sa3 才开通。进入 0 状态以后,电流从续 流管流出。如图 2-3 所示,当输出电流流向为负的时候,在开关管 Sa1 关断之前,由 1 状态到 0 状态的过程中,首先 Sa3 开通,然后 Sa2 才开通。进入 0 状态以后,电流从续 流管流入。因此我们可以看出采用此种驱动的方式,开关管的动作顺序会随着负载电流 的流向而改变。
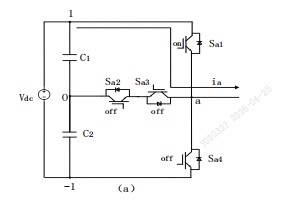
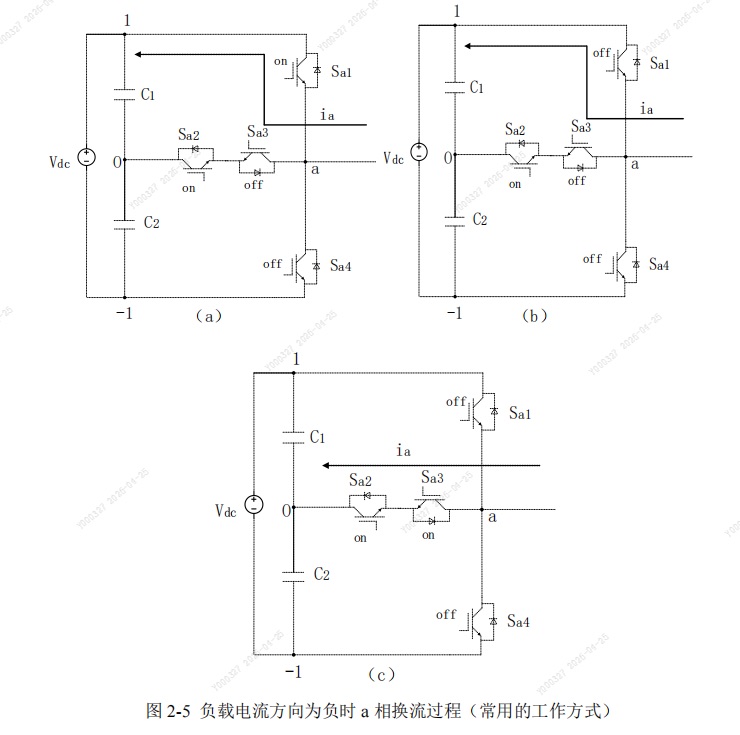
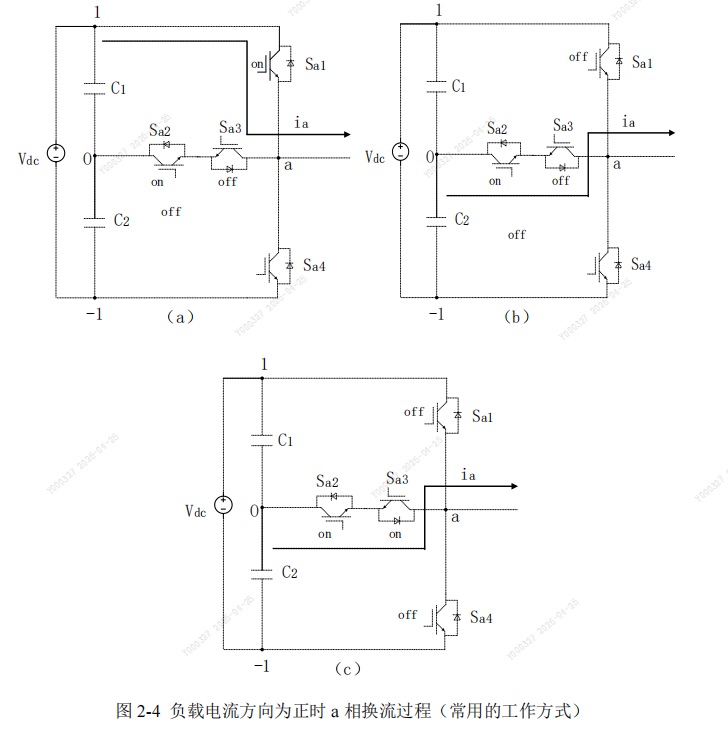
为了避免此种驱动的方式,我们可以采用如图****2-4 和图 2-5 的驱动方式,还是以 a 相为例,假定负载电流的方向是正向,如图 2-4 所示,当逆变器的工作状态由 1 状态转 向 0 状态时,在开关管 Sa1 关断之后,由于 Sa2 之前已经是开通的状态,所以下一步只需要开通 Sa3,电流经过 Sa2 和 Sa3 的反并联二极管。自此,电流实现了从 1 状态转为 0 状态。假定负载电流的方向是负向,如图 2-5 所示,当逆变器的工作状态由 1 状态转向0 状态时,在开关管 Sa1 关断之后,由于 Sa2 之前也是开通的状态,所以下一步仍然只需 要开通 Sa3,所以这种情况下,开关管的驱动方式不受负载电流的流向影响。
从表 2.2 可以看出,逆变器的工作状态只能从 1 状态平滑地经过 0 状态再过渡到-1 状态。而不能直接从 1 到-1 状态,并且 Sa1 和 Sa4 不能同时导通。