RGB-D相机是具身智能机器人的关键感知设备,其选型需重点关注深度精度、分辨率、填充率、最小盲区和帧率等核心指标。结构光适合精细操作,ToF适用于远距离导航,主动双目则在抗干扰性上表现突出。实际应用中需注意厂家标称数据与实际场景的差异,透明物体识别难题,以及多机干扰问题。不同技术路线各具优势,应根据具体应用场景选择合适的相机类型。
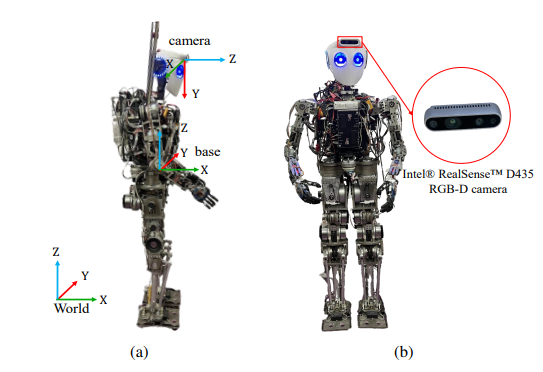
RGB-D 相机(深度相机)是具身智能机器人的核心感知器官。在选型时,不同技术路线(结构光、ToF、主动双目)的性能差异主要体现在以下几个硬核技术指标上。
这些指标直接决定了机器人是"火眼金睛"还是"近视眼"。
一、 核心技术指标解析
1. 深度精度 (Depth Accuracy / Z-Accuracy)
- 定义: 测量的距离值与真实物理距离的误差。通常分为绝对误差 (如 ±1mm)和相对误差(如 1%)。
- 物理规律: 所有视觉方案的精度都会随距离增加而下降 (误差随距离平方增加 Z2Z2)。
- 结构光: 近距离极准,远了迅速变差。
- ToF: 相对稳定,随距离衰减较慢。
- 双目: 精度取决于基线长度(两个镜头间距),基线越宽,看得越远越准。
2. 深度图分辨率 (Depth Resolution)
- 定义: 深度图有多少像素点(如 1280x720)。
- 意义: 决定了机器人能看清多细小的物体。
- 高分辨率: 能看清手指缝、线缆。
- 低分辨率: 只能看清墙壁、桌子轮廓。
3. 填充率 (Fill Rate) / 完整性
- 定义: 深度图中有多少"黑洞"(无效像素)。
- 痛点:
- 高反光物体(金属): 结构光和 ToF 的光会被镜面反射走,测不到。
- 黑色物体: 吸光,信号太弱测不到。
- 透明物体(玻璃): 光穿过去了,测的是后面的墙。这是所有 RGB-D 相机的死穴。
4. 最小盲区 (Min Distance)
- 定义: 相机能看清的最近距离。
- 具身智能痛点: 机器人要把东西拿到眼前仔细看(如 10cm),大多数相机这时候是瞎的(结构光通常 >20cm,双目 >30cm)。
5. 帧率 (Frame Rate)
- 定义: 每秒输出多少张深度图。
- 意义: 决定了机器人能捕捉多快的动作。
- 30fps: 正常走路、抓取。
- 90fps+: 接球、快速避障(ToF 优势)。
二、 三大技术路线指标横向对比
| 指标维度 | 结构光 (Structured Light) | ToF (Time of Flight) | 主动双目 (Active Stereo) | 具身智能应用建议 |
|---|---|---|---|---|
| 深度精度<br>(@1米) | 极高<br>(< 1mm) | 一般<br>(1cm 左右) | 较高<br>(1-3mm) | 精细操作选结构光。<br>比如穿针、插U盘。 |
| 工作距离<br>(Range) | 近<br>(0.2m - 1.2m) | 中远<br>(0.3m - 5m+) | 中<br>(0.3m - 3m) | 导航/避障选 ToF。<br>比如走路不撞墙。 |
| 抗强光干扰<br>(Outdoor) | 差<br>(室外失效) | 良<br>(取决于光功率) | 优<br>(室内外通吃) | 全场景通用选双目。<br>比如家庭服务机器人(阳台也能去)。 |
| 深度分辨率 | 高<br>(可达 1280x800) | 低<br>(通常 VGA 640x480) | 高<br>(取决于RGB传感器) | ToF 的边缘通常有锯齿,不适合三维重建。 |
| 功耗 | 中 | 高<br>(需高频发射脉冲) | 高<br>(需大算力解算) | 电池供电的机器人需考虑。 |
| 边缘质量<br>(Edge) | 锐利 | 飞点/噪声<br>(Flying Pixels) | 较好 | ToF 在物体边缘容易测出错误的中间值。 |
| 典型产品 | Intel RealSense D435<br>Orbbec Astra | Microsoft Azure Kinect<br>Sony IMX556 | Intel RealSense D455<br>Stereolabs ZED 2 |
三、 选型时的"潜规则"
- 别信 Datasheet 上的最高精度: 厂家标的通常是"白墙、垂直、1米处"的理想精度。在实际场景(黑桌子、斜着看、边缘),误差会放大 3-5 倍。
- 玻璃是天敌: 如果你的机器人要倒水(透明玻璃杯),单纯靠 RGB-D 相机大概率会倒在桌子上。必须结合 RGB 语义分割 (AI 猜那是杯子)或 超声波/毫米波雷达 辅助。
- 多机干扰 (Multi-camera Interference): 如果两台机器人面对面,它们的投射光(结构光/ToF)会互相打架,导致深度图花掉。选型时要看是否有多机防干扰机制(如频分复用)。