一、系统简介
下肢外骨骼机器人测试模体包含模体、支撑工装、髋膝踝关节角度采集传感器为核心,实现了对医用机器人运动过程中的运行等性能的测量。系统完全满足 YY/T·1973-2025《医用下肢外骨骼机器人》标准。包括运动步速/步频、运动步长、运动阻力、关节运动角度、工作载荷、主要支承部件静载强度、把手、抓握杆静载强度、防护带静载强度、特殊情况下的静载强度等项目。
系统利用磁编码器、霍尔传感器或电位计角度传感器(根据需求配置),通过检测磁场变化、磁阻效应或电阻分压来精确测量关节实时转角,实现了对外骨骼机器人运动过程中的关节运动角度等参数的测量和计算。系统主要包括外骨骼机器人测试系统模体、支撑工装、髋膝踝关节角度采集传感器和自动采集功能软件。关节角度采集传感器用于实时采集6通道髋、膝、踝关节角度静态和动态数据,具有精度高、可靠性好、效率高等特点。外骨骼机器人测试系统角度测量精度不大于0.1°,各关节采集角度范围-180~180°,最大检测转速100RPM,采样频率最高100Hz。
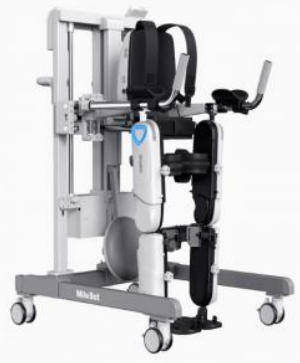
下肢外骨骼机器人
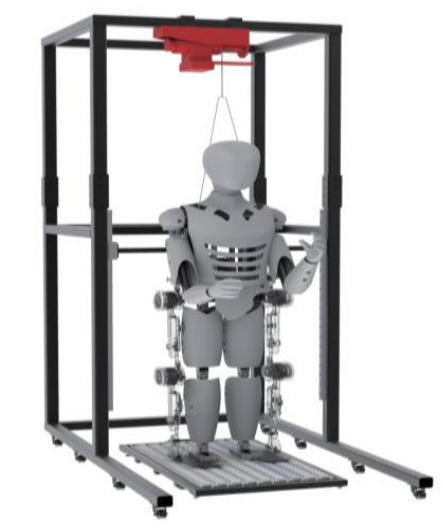
下肢外骨骼机器人测试模体
二、技术参数
负载假人部分
1.身高调节范围不小于1600~1900mm,身高最小调节间隔不大于: 5cm;
2.下肢腿杆质心始终与身高匹配,误差:≤3cm;髋关节屈伸角度:屈曲45,伸展25°;膝关节屈伸角度:屈曲70,伸展5°;踝关节背屈跖屈角度:背屈20,跖屈20°;
3.躯干配重块仅用1种规格,配重误差:≤5%;
4.大腿、小腿均仅2种配重块规格,配重误差:≤6%;
5.髋、膝、踝关节使用寿命:≥10万次。
工装吊架部分
1.可拆解运输,拆解后高度:≤1800mm;
2.适用外骨骼最大高度:1500mm;适用假人最大高度:1900mm;纵向运动幅度:800mm;
3.适用外骨骼最大载荷:40kg;适用假人最大载荷:135kg;受力防护:竖直方向干扰支撑力:≤80N;
4.最大侧向倾倒推力:≥400N;
5.随动跑台:长度:≥1000mm,宽度:≥600mm。
专用分析软件功能
1.髋、膝、踝关节均带角度传感器,角度测量精度:<0.1°;各关节采集角度范围-180~180°,最大检测转速100RPM,工作温度0~45℃;实时显示6通道关节角度曲线,采样频率最高:100Hz;
2.专用软件生成:步态轨迹、步长、步高、步频、步速、步数;
3.专用软件生成:步频检测范围0.5~20秒/步,最大步速检测10千米/小时,单次累计步数检测最大值100万步;
4.专用软件生成:可结合实际检测项需求生成满足ISO/IEC/行标的指标结果(按需求定制)。