采集前用干净的软布擦拭镜头,确保镜头无污渍、视野清晰。
(1)采集速度与光照条件
①室内环境,尽量保证光照充足且均匀,避免明暗反差过大;
②室外环境,避开强烈阳光直射;
③光照不足时,可放慢采集速度,并增加视角覆盖范围,保障数据完整性,如光照条件很差,不建议采集;
(2)相机朝向与拍照距离
①"正视优先"原则,即相机正对采集目标;
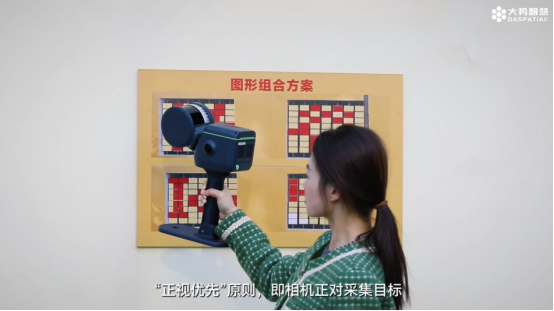
②采集时尽量贴近采集目标,但应避免小于0.5m;
(3)采集速度与高度
①常规场景:保持稳定移动,避免快速旋转、抖动或突然加速,推荐移动速度小于1米/秒;
②特殊区域:室内走廊、昏暗区域、房间出入口及拐角等需要旋转的区域,建议将速度放慢至低于0.5米/秒。
③推荐采用"腰间"、"正前方"、"举过头顶"三种高度采集;
(4)采集路线
①在覆盖目标区域的基础上,设置有效的"回环",并在"腰间"、"正前方"、"举过头顶"三种高度上采集数据,有助于提升效果;
②采集区域较大、遮挡多或结构复杂时,中途需要设置回环,条件允许可采用饱和式采集;
(5)避坑指南
①避免靠近动态屏幕、有风的树林、车流人流密集区域;
②避免人员长时间跟随采集设备,避免身体遮挡设备;
③重点关注区域建议缓慢平稳扫描,长时间静止采集不能提升效果;
④扫描走廊、狭窄空间或出入房间门口时,需侧身采集,让一侧镜头朝向前方,精准捕捉行进方向画面。
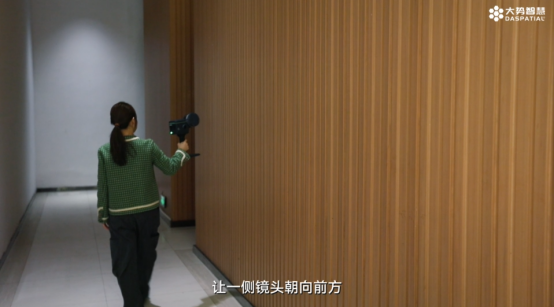
⑤稳定的移动节奏与完整连续的视角覆盖,是获取高质量3DGS数据的关键。
【智影R200使用教程八:3DGS数据采集规范】