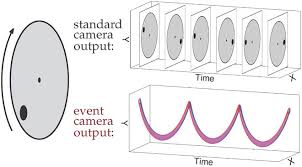
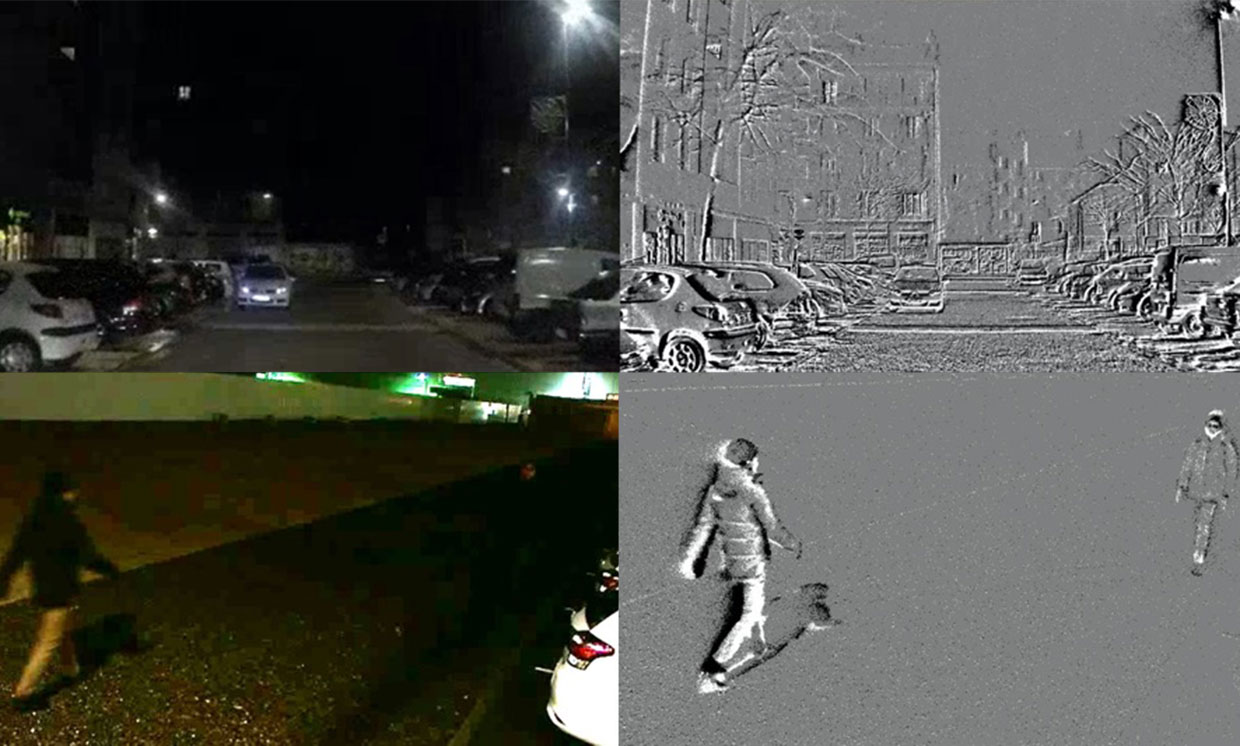
事件相机(Event Camera)在具身智能机器人上的安装位置与其**"捕捉极速动态"的特性紧密相关。它通常不会像 RGB 相机那样作为主摄,而是作为特种感知单元**部署在关键部位。
以下是常见的安装位置及其对应的硬核功能:
一、 安装位置:头部 (Head / Eye) ------ "动态主摄"
位置: 与双目 RGB 相机并排安装,或者直接集成在 RGB 模组内部(作为 RGB-Event 混合传感器)。
- 具体功能:
- 极速视觉锁定 (Gaze Stabilization):
- 场景: 机器人跑步或摔倒时,头部会剧烈晃动。
- 作用: 普通相机会全是糊的(Motion Blur)。事件相机能提供清晰的边缘流,配合 IMU 做 VIO(视觉惯性里程计),保证机器人在剧烈颠簸中不丢定位。
- 高动态范围感知 (HDR Vision):
- 场景: 机器人从昏暗的室内突然走到阳光暴晒的室外,或者直视车灯。
- 作用: 事件相机不会过曝,能看清强光中的障碍物轮廓,防止"致盲"撞车。
- 高速物体追踪 (High-speed Tracking):
- 场景: 有人向机器人扔一个网球,或者一只鸟飞过来。
- 作用: 提供微秒级的时间戳,预测物体的飞行轨迹,指挥手臂去接住或躲避。
- 极速视觉锁定 (Gaze Stabilization):
二、 安装位置:手腕/手掌 (Wrist / Palm) ------ "触觉辅助"
位置: 嵌入在灵巧手的手掌中心,或手腕内侧。
- 具体功能:
- 滑移检测 (Slip Detection):
- 原理: 当物体在手里开始滑动时,表面的纹理会快速扫过手掌。
- 作用: 对于普通相机这是模糊,对于事件相机这是极其明显的高频事件流。它能比触觉传感器更快地发现"要掉了",毫秒级触发握力增加。
- 动态抓取 (Dynamic Grasping):
- 场景: 抓取传送带上飞速流过的零件,或抓取空中掉落的物体。
- 作用: 弥补普通手眼相机帧率不足(30fps)的问题,提供极高的时间分辨率来引导机械手闭合。
- 滑移检测 (Slip Detection):
三、 安装位置:脚踝/小腿 (Ankle / Shin) ------ "路面扫描"
位置: 斜向下安装在膝盖或小腿处。
- 具体功能:
- 近距地面纹理分析 (Optical Flow):
- 场景: 机器人在草地、碎石路面上行走。
- 作用: 通过观测地面的光流(Optical Flow),极速估算机器人的对地速度(Ego-motion estimation)。这比轮式里程计(腿会打滑)准,比 GPS(室内没信号)快。
- 极速避障 (Fast Obstacle Avoidance):
- 场景: 突然蹿出一只老鼠或滚来一个球。
- 作用: 这种突发的高速运动物体,事件相机能第一时间捕捉到并触发急停,防止踩踏。
- 近距地面纹理分析 (Optical Flow):
四、 典型配置方案 (以科研机器人为例)
-
配置 A (双目融合):
- 头部: 1 个 RGB 相机(看纹理/字) + 1 个 事件相机(看运动/边缘)。
- 逻辑: 静止看 RGB,动起来看 Event。互补短板。
-
配置 B (全景感知):
- 头顶: 360° 环视事件相机。
- 逻辑: 专门用于监测四周突发的危险(如背后有人快速跑来),充当"低功耗哨兵"。因为事件相机在画面静止时不耗电,非常适合 24小时待机监控。
总结
事件相机在机器人上就像是**"动作捕捉传感器"**。
- 装在头上:为了防抖 和防瞎。
- 装在手上:为了防滑 和抓快。
- 装在腿上:为了测速 和避险。