C# 基于OpenCv的视觉工作流-章59-九点标定

C# 基于OpenCv的视觉工作流-章59-九点标定

本章目标:
一、获取图像坐标;
二、获取机械手坐标;
三、标定;
四、验证标定;
五、引导应用;
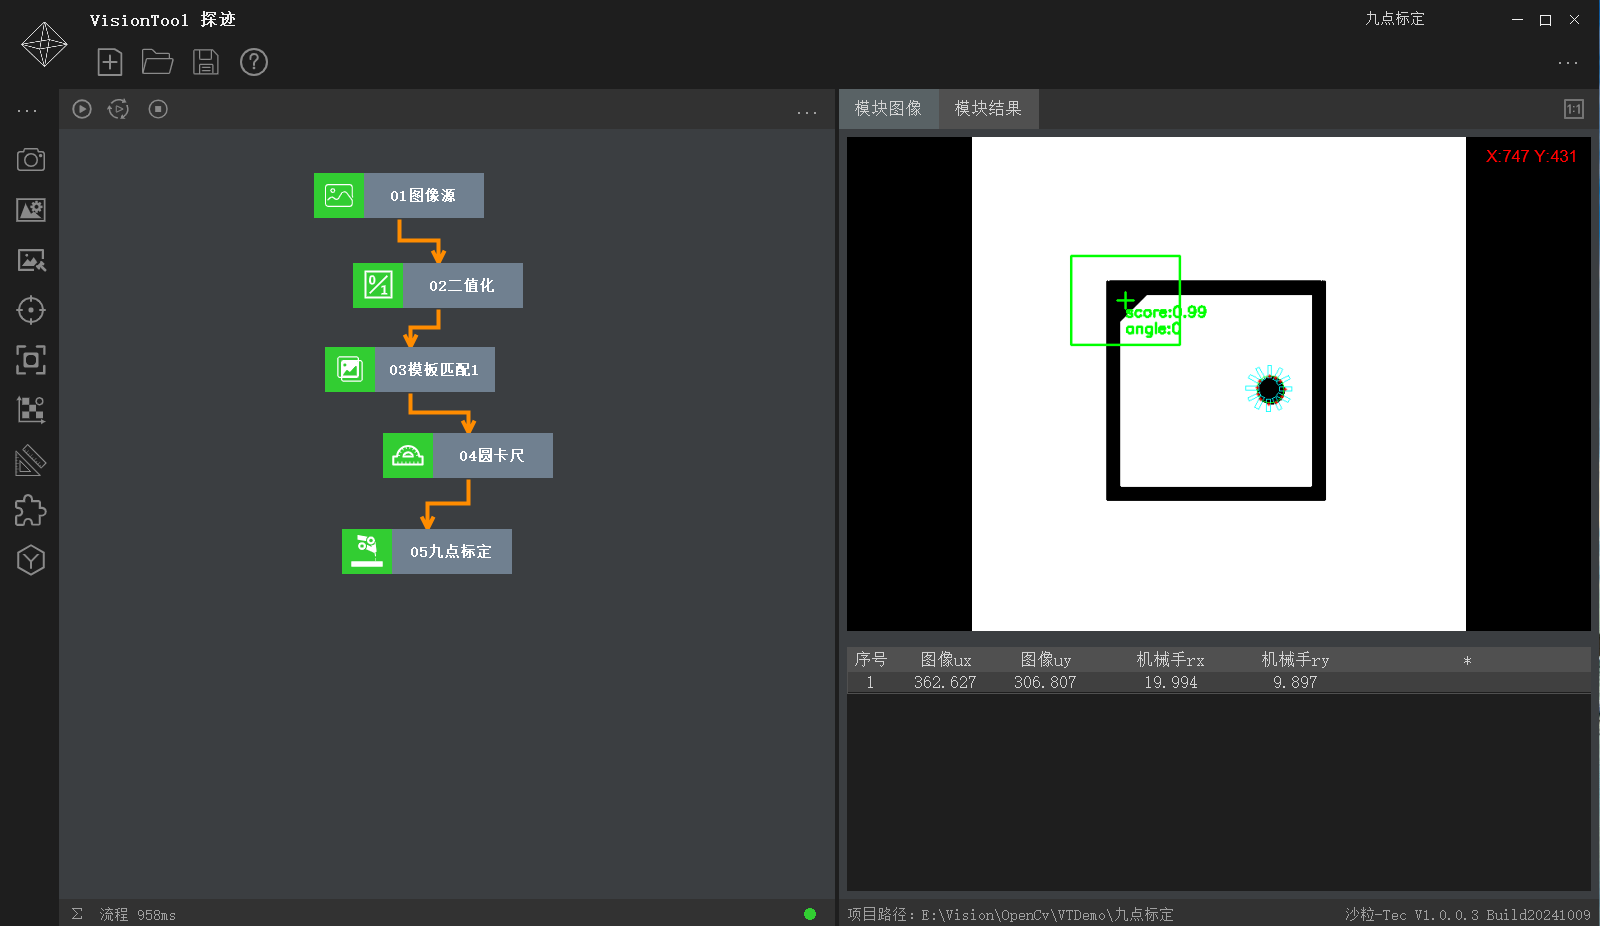
九点标定一般用于X、Y方向的机械手引导,通过移动机械手到9个点的位置,获取机械手坐标,再与图像坐标建立矩阵关系,也即求得图像坐标与机械手坐标的关系,最后通过视觉捕捉目标点,自动计算出机械手坐标,控制机械手移动到计算的位置,实现自动引导功能。

一、获取图像坐标

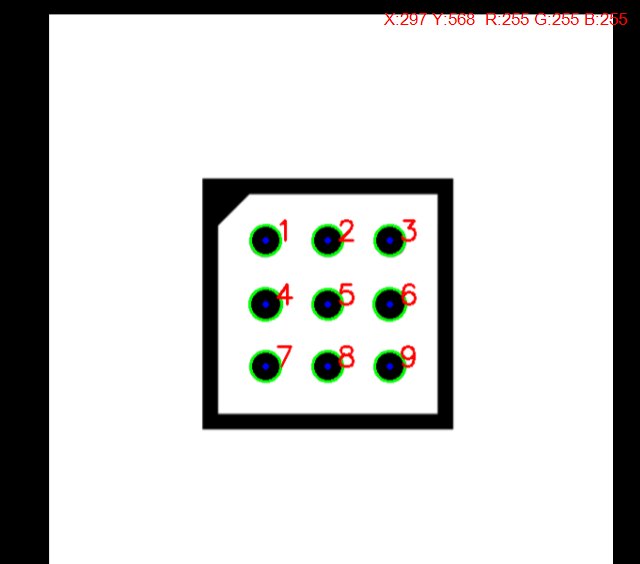
将标定板放在相机正下方,捕捉9个标定点的图像坐标,如下图所示。
二、获取机械手坐标

移动机械手到各点位置,从机械手系统中获取记录各点坐标值。

三、标定

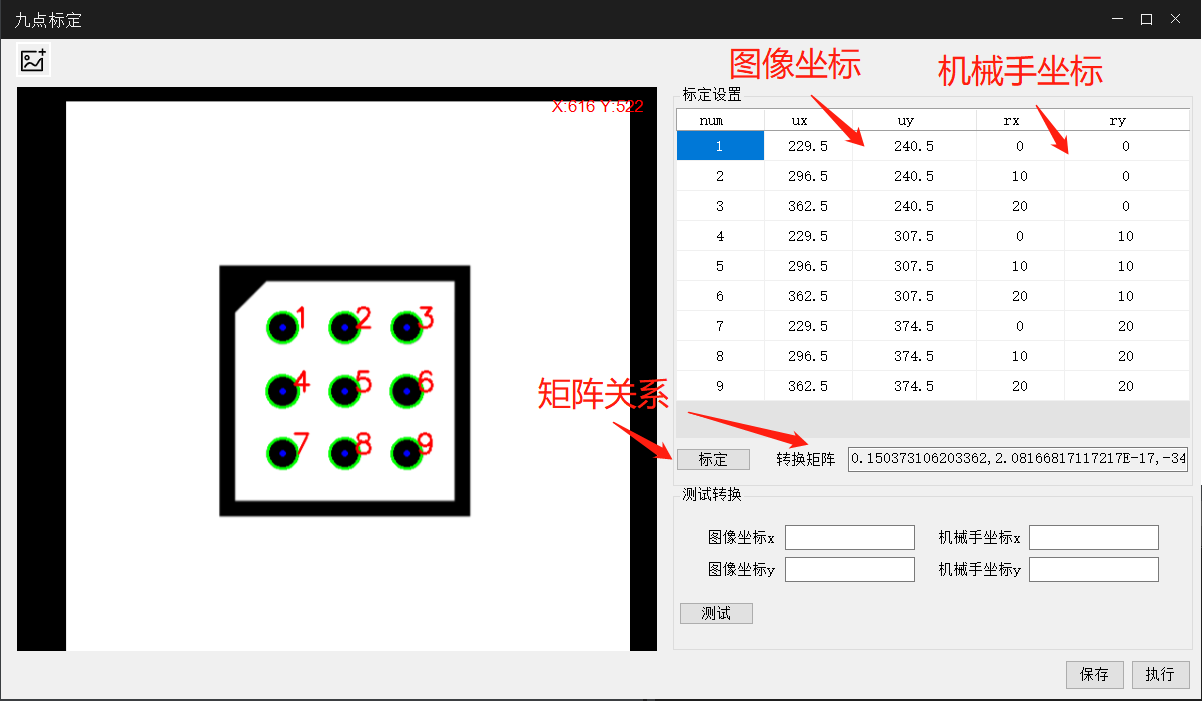
将机械手各点坐标信息录入,点击标定,建立矩阵关系。
四、验证标定

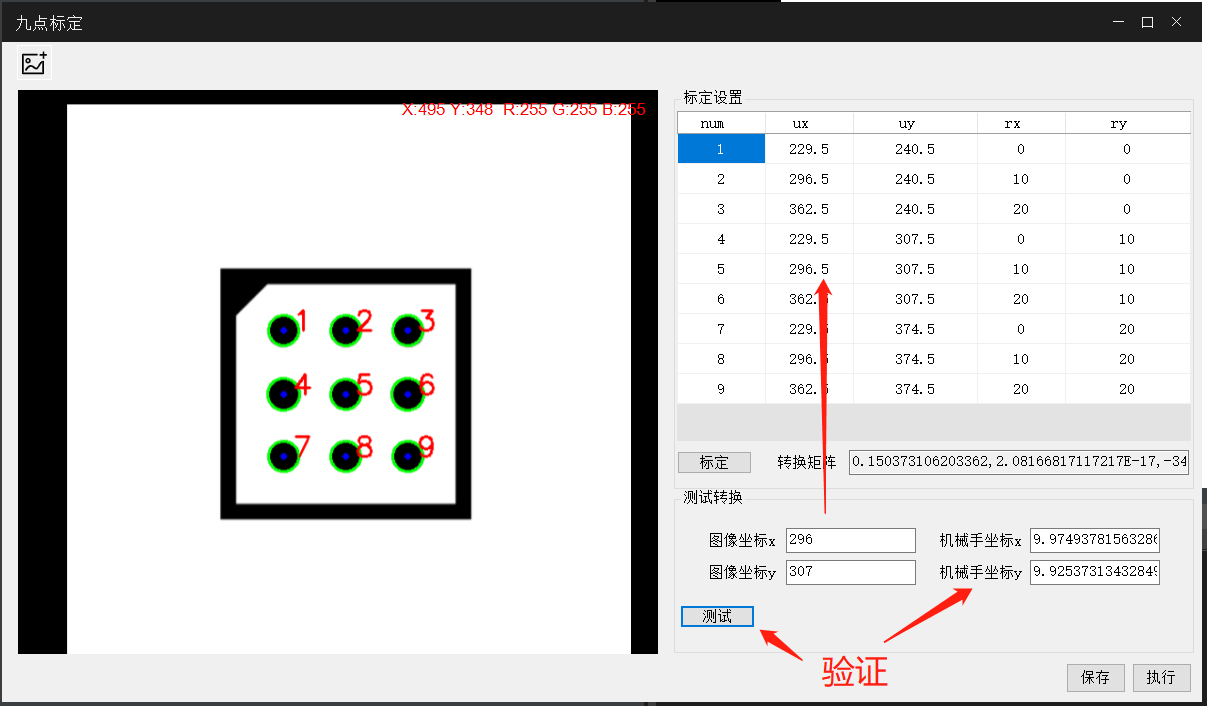
输入图像坐标,测试输出的机械手坐标与实际是否一致。
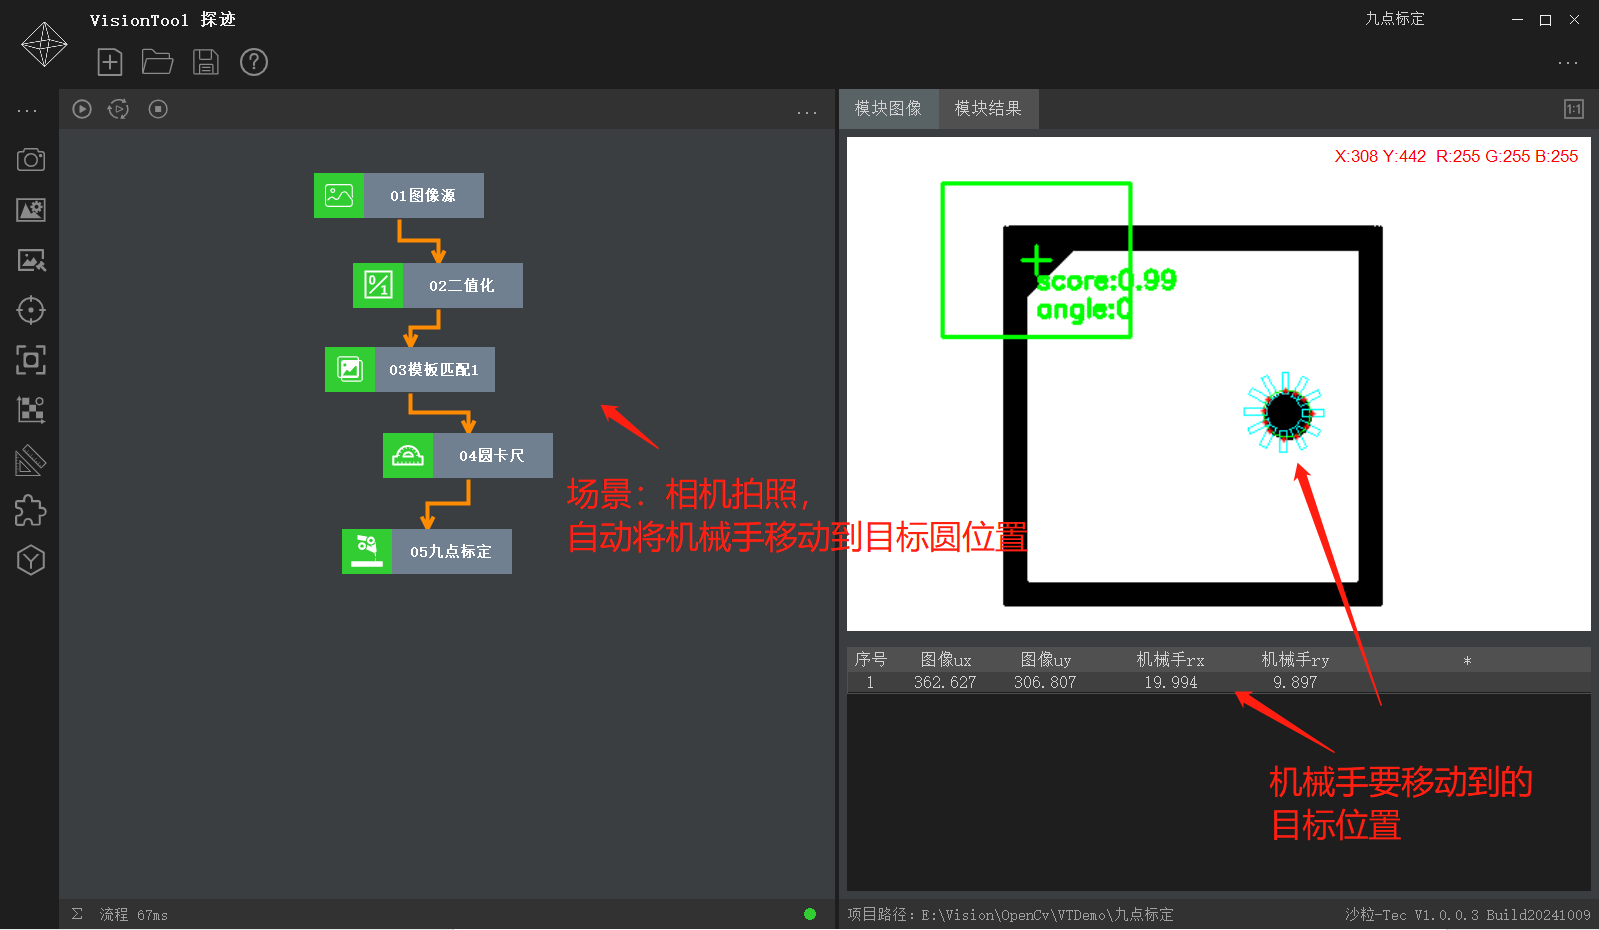
五、引导应用

传入实际图像,利用矩阵关系,自动计算机械手坐标
"VisionTool 探迹"免费视觉工具

下载地址:https://pan.baidu.com/s/11tktKOSnepLNIEqNbvnv6w?pwd=qv5i

"VisionTool Halcon"付费视觉工具 (淘宝可搜)

对应系列文章"C# 基于Halcon的视觉工作流",欢迎前往阅读。

上述内容需要一定的技术功底,本章至此已结束,欢迎阅读下章,谢谢!

相关推荐
Dawson Zhu1 小时前
《Agentic Design Patterns》第 9 章导读:学习与适应(Learning and Adaptation)
人工智能·语言模型·架构·aigc·agi
IT研究所1 小时前
AI-ITR平台如何减少客户问题反复升级?
大数据·运维·人工智能·低代码·自然语言处理·安全架构·企微
SEO_juper1 小时前
用 Python 写一个 GEO 可见性检查脚本:你的网站现在能被 AI 引用吗
开发语言·人工智能·爬虫·python·seo·外贸独立站
小易老师AI实战1 小时前
RLHF深度详解(超通俗+原理+工程+对比):大模型对齐的核心基石
人工智能·大模型·sft·rlhf·ppo·人类反馈强化学习·llm 对齐
资深电气设计1 小时前
高压直流母线系统测试是什么?宜迈思液冷直流负载方案技术说明
人工智能
数智工坊1 小时前
视觉SLAM第12讲|地图构建:单目稠密重建、RGB-D点云与八叉树地图全解析
人工智能·深度学习·矩阵·机器人
回眸&啤酒鸭1 小时前
【回眸】OpenSwarm 多智能体协作系统实战指南
大数据·前端·人工智能
博图光电2 小时前
Libra 27105相关技术参数
人工智能·数码相机
IT_陈寒2 小时前
SpringBoot自动配置差点让我加班到凌晨
前端·人工智能·后端
yumgpkpm2 小时前
Acceldata ODP(Open Data Platform)3.3.6.4(RHEL9)保姆级完整安装手册
大数据·人工智能·hive·hadoop·kafka·hbase·cloudera