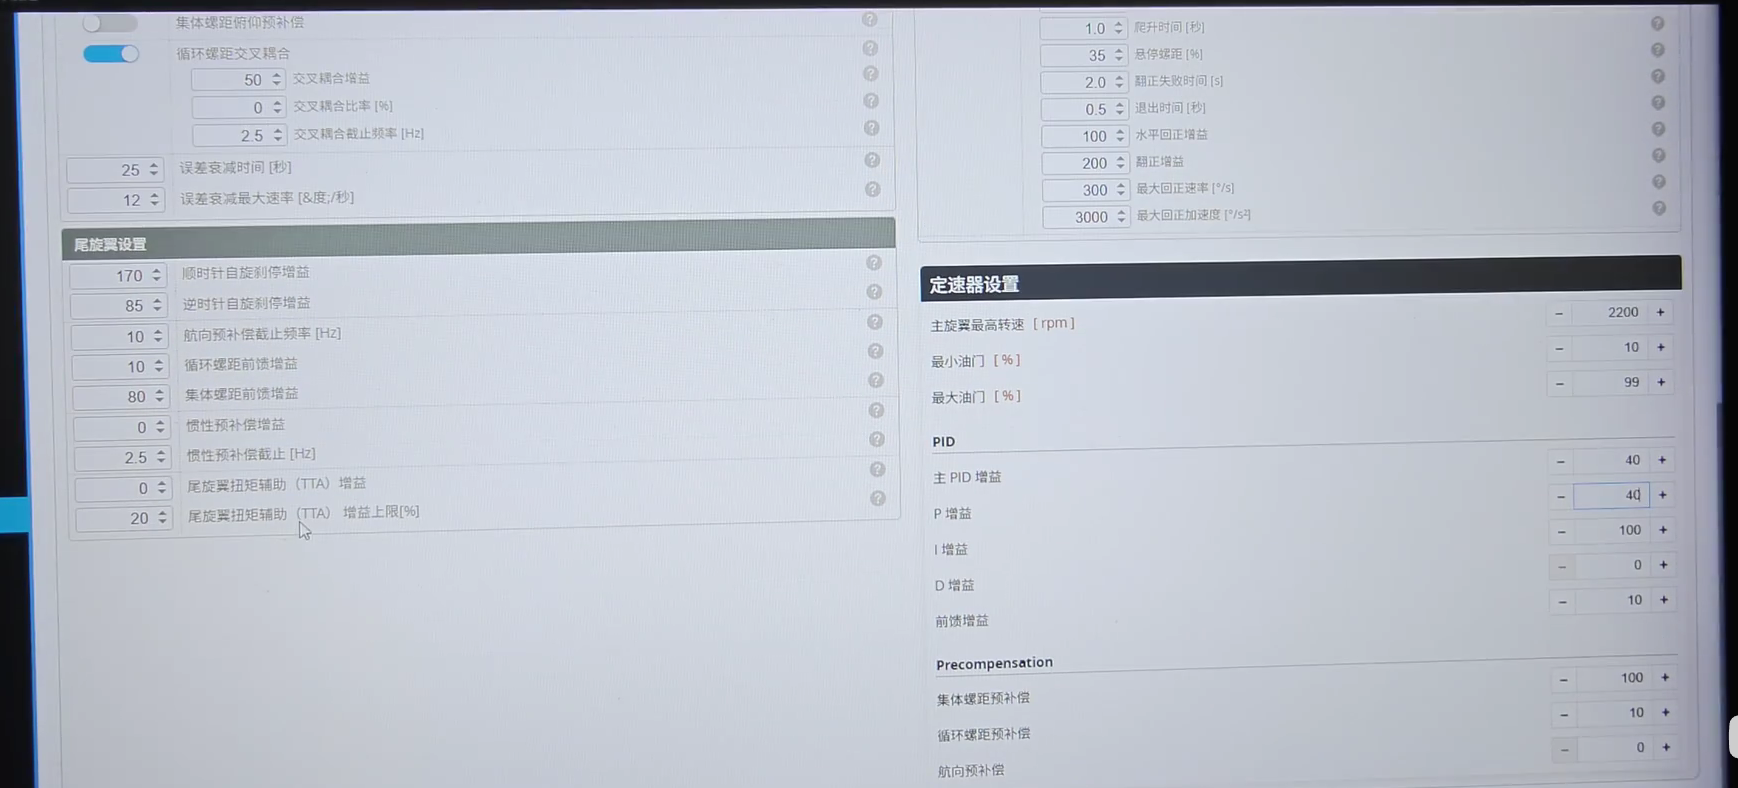
rootflight学习笔记

RotorFlight 2

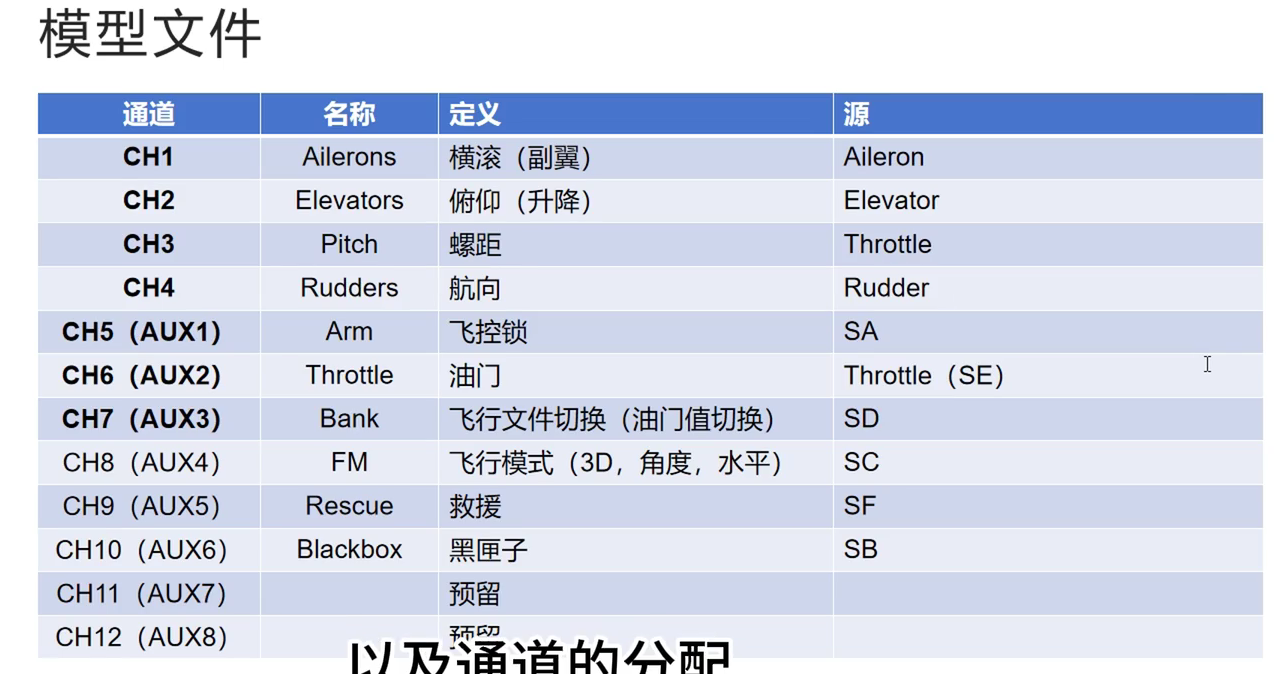
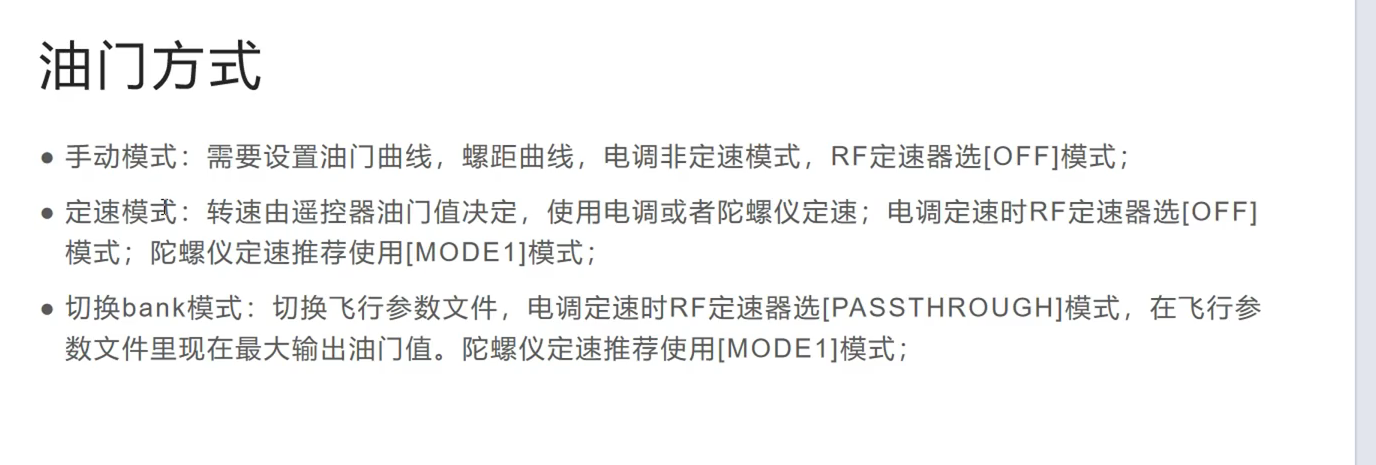
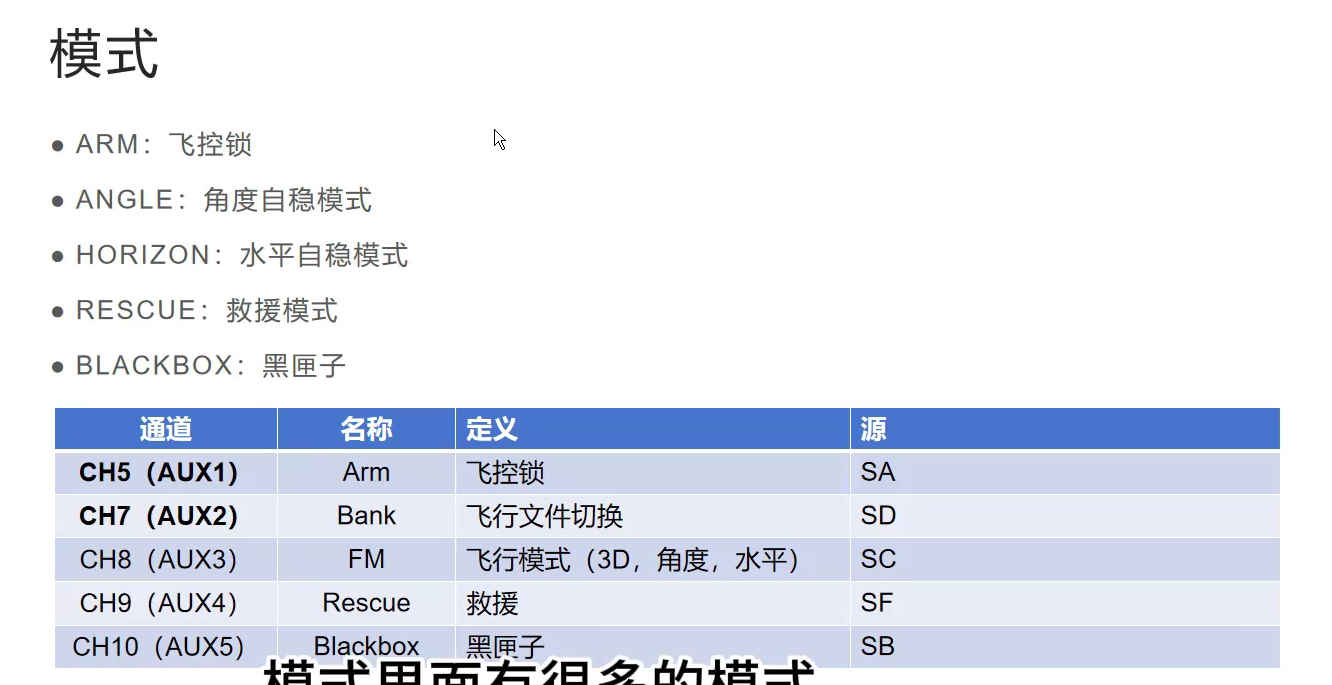
通道设置


固件

尾电机模式,必须选择固件要M结尾的

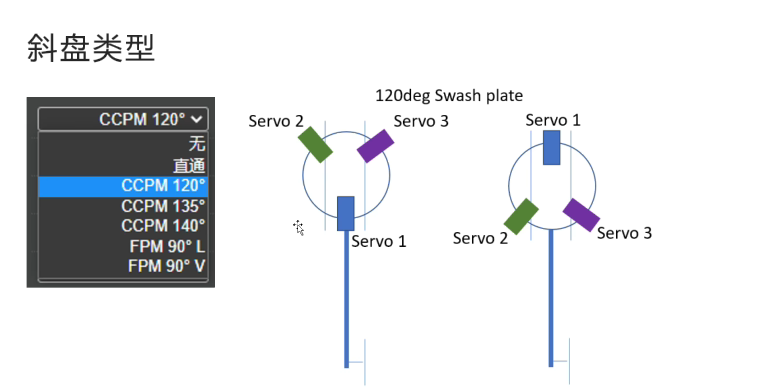
舵机设置

Servo 2总是在左侧
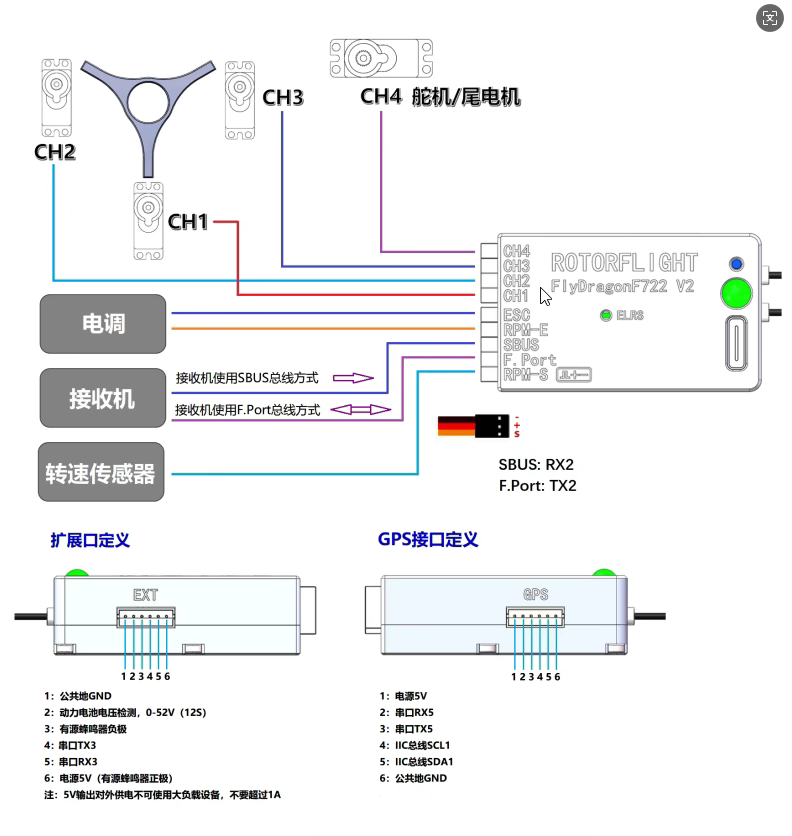
其中RPM-S为转速传感器
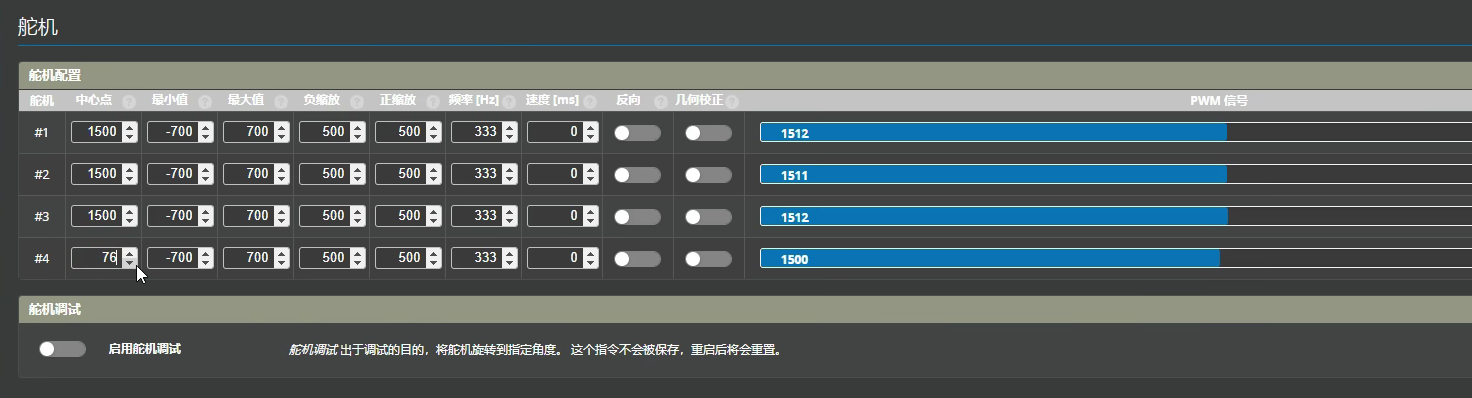
舵机分为宽频和窄频,宽频的中心点是1500,窄频的是760,一般为尾舵机是窄频

尾舵用窄频,就是为了更高刷新率、更快响应、锁尾更稳;斜盘要大力,所以用宽频。

一、窄频 vs 宽频(核心差异)

宽频(斜盘常用):中立点 1520μs,行程 ±700μs,刷新率约 333Hz;扭矩大、速度适中。

窄频(尾舵常用):中立点 760μs,行程 ±300μs,刷新率约 560Hz;速度极快、扭矩较小。

二、为什么尾舵必须快

直升机主旋翼旋转会产生强大反扭矩,尾巴必须毫秒级修正才能锁得住:

高刷新率 = 更跟手:窄频每秒发 560 次指令(宽频 333 次),修正更频繁、延迟更低。

抗 "金鱼尾":尾巴抖动(金鱼尾)多因响应慢、修正不及时;窄频能快速抑制高频抖动。

尾桨负载小:尾舵不需要斜盘那么大扭矩,速度优先于力量。

三、Rotorflight 里的设置要点

尾舵(通常 SERVO4)需设为窄频模式:

中立点:760μs

行程:450--1050μs(±300μs)

刷新率:560Hz(或更高)

斜盘保持宽频(1520μs、333Hz),保证足够扭矩推主旋翼
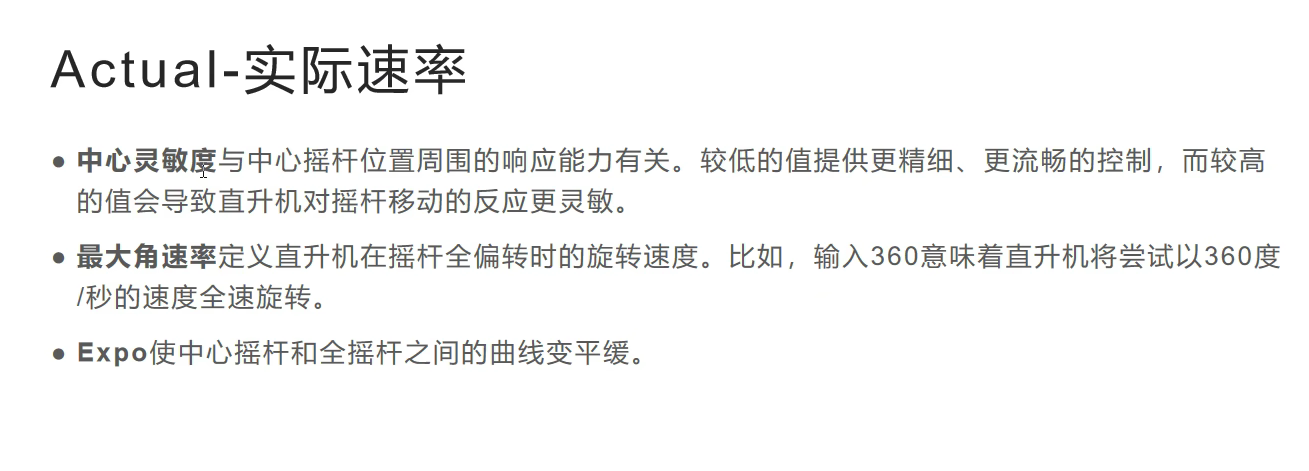
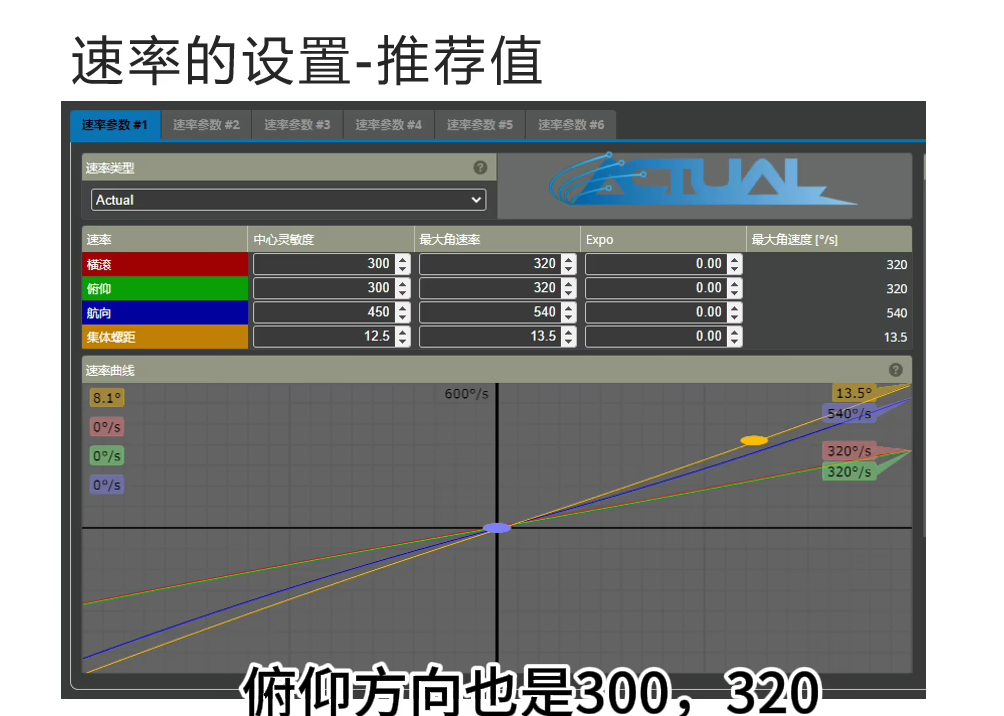
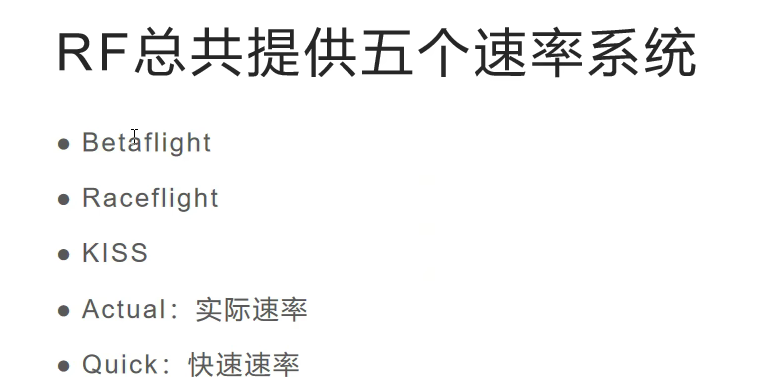
# 速率

相关推荐
艾莉丝努力练剑28 分钟前
【QT】系统相关:TCP的API介绍
开发语言·前端·c++·人工智能·qt·学习·tcp/ip
yiangL_14 小时前
Python 学习笔记:递归、turtle绘图、字符串与函数
笔记·python·学习
人生!?16 小时前
Linux 从入门到进阶 | 基础语法
linux·笔记·教程
优化Henry17 小时前
LTE 站点 S1 链路反复闪断导致小区频闪退服故障排查
运维·网络·学习·信息与通信·tdd
β添砖java21 小时前
Transformer大白话学习笔记
笔记·学习·transformer
希和20271 天前
代码小白笔记:蓝桥杯彩灯控制代码逐段讲解
笔记·mongodb·蓝桥杯
希和20271 天前
江科大 51 单片机课程笔记:XPT2046 触摸/AD 采集与 LCD1602 显示
笔记·单片机·mongodb
kevin_org1 天前
LangChain入门学习(四)
python·学习·langchain·fastapi
小七在进步2 天前
string的实现(1)
c++·笔记·visual studio
瑞克-桑切斯2 天前
Kubernetes 1.28 保姆级新手学习教程
运维·学习·docker·云原生·容器·kubernetes