充气梁模型的对称限制-CAE操作过程

前言

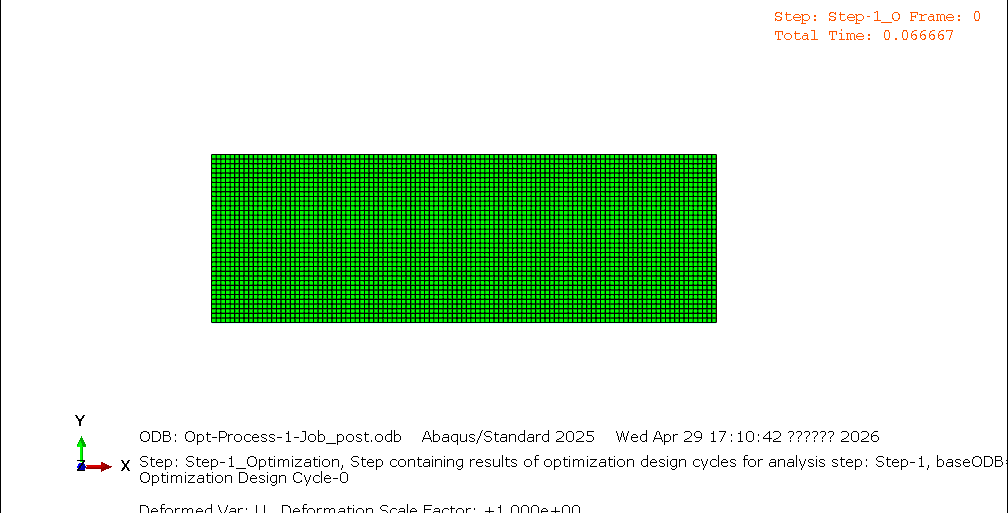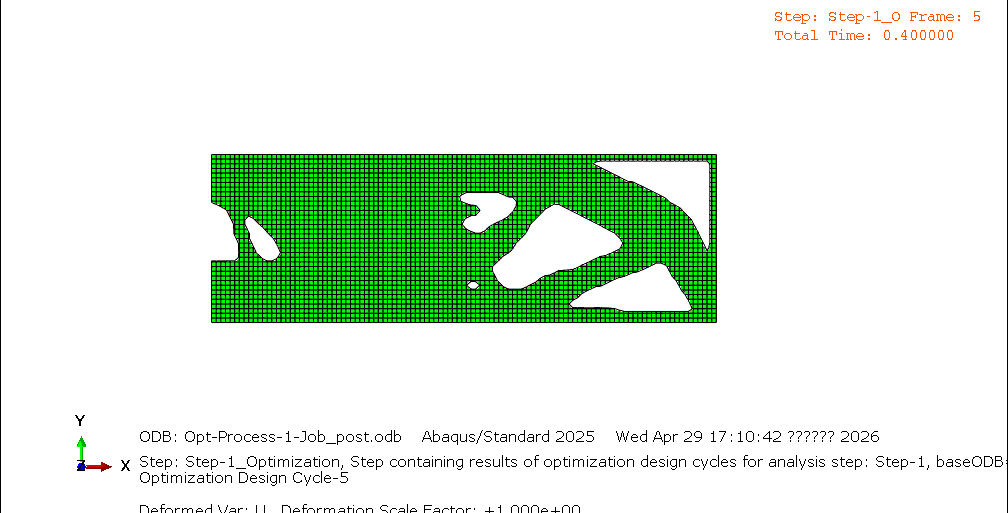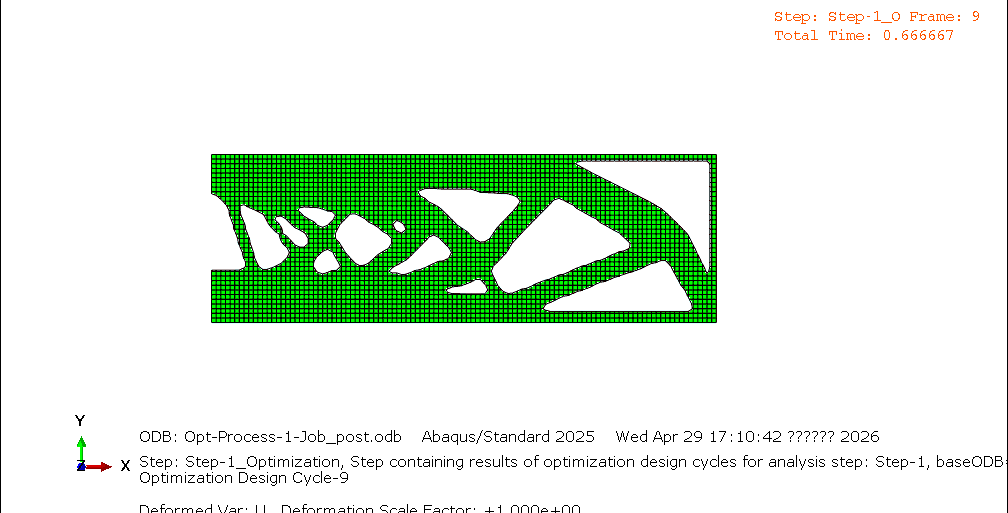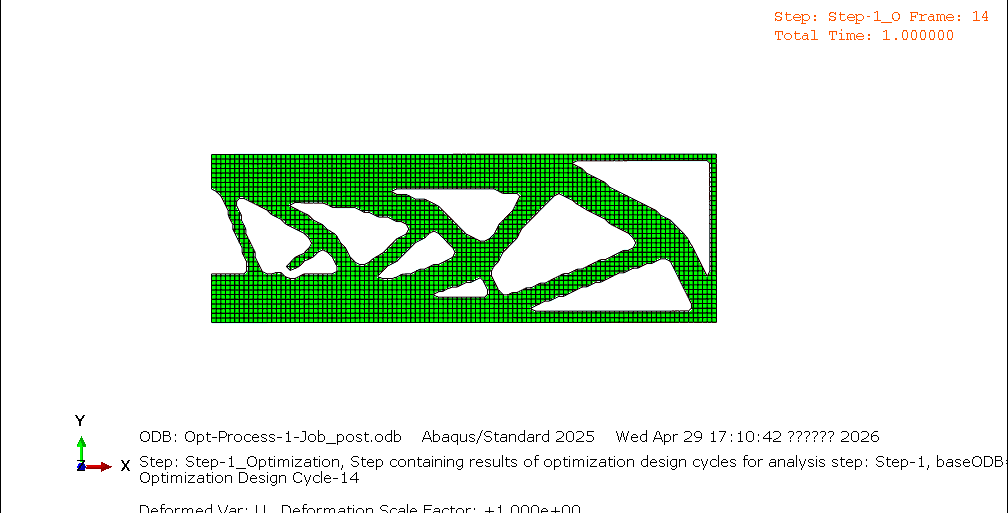
本示例在abaqus的optimization模块,对比平面对称、点对称、旋转对称、循环对称的效果,该模型与 Airbeam(气梁)示例模型完全相同。

备注:tosca中有关联对称约束,optimization模块里面没有。

  • 无约束状态

  • 平面对称约束

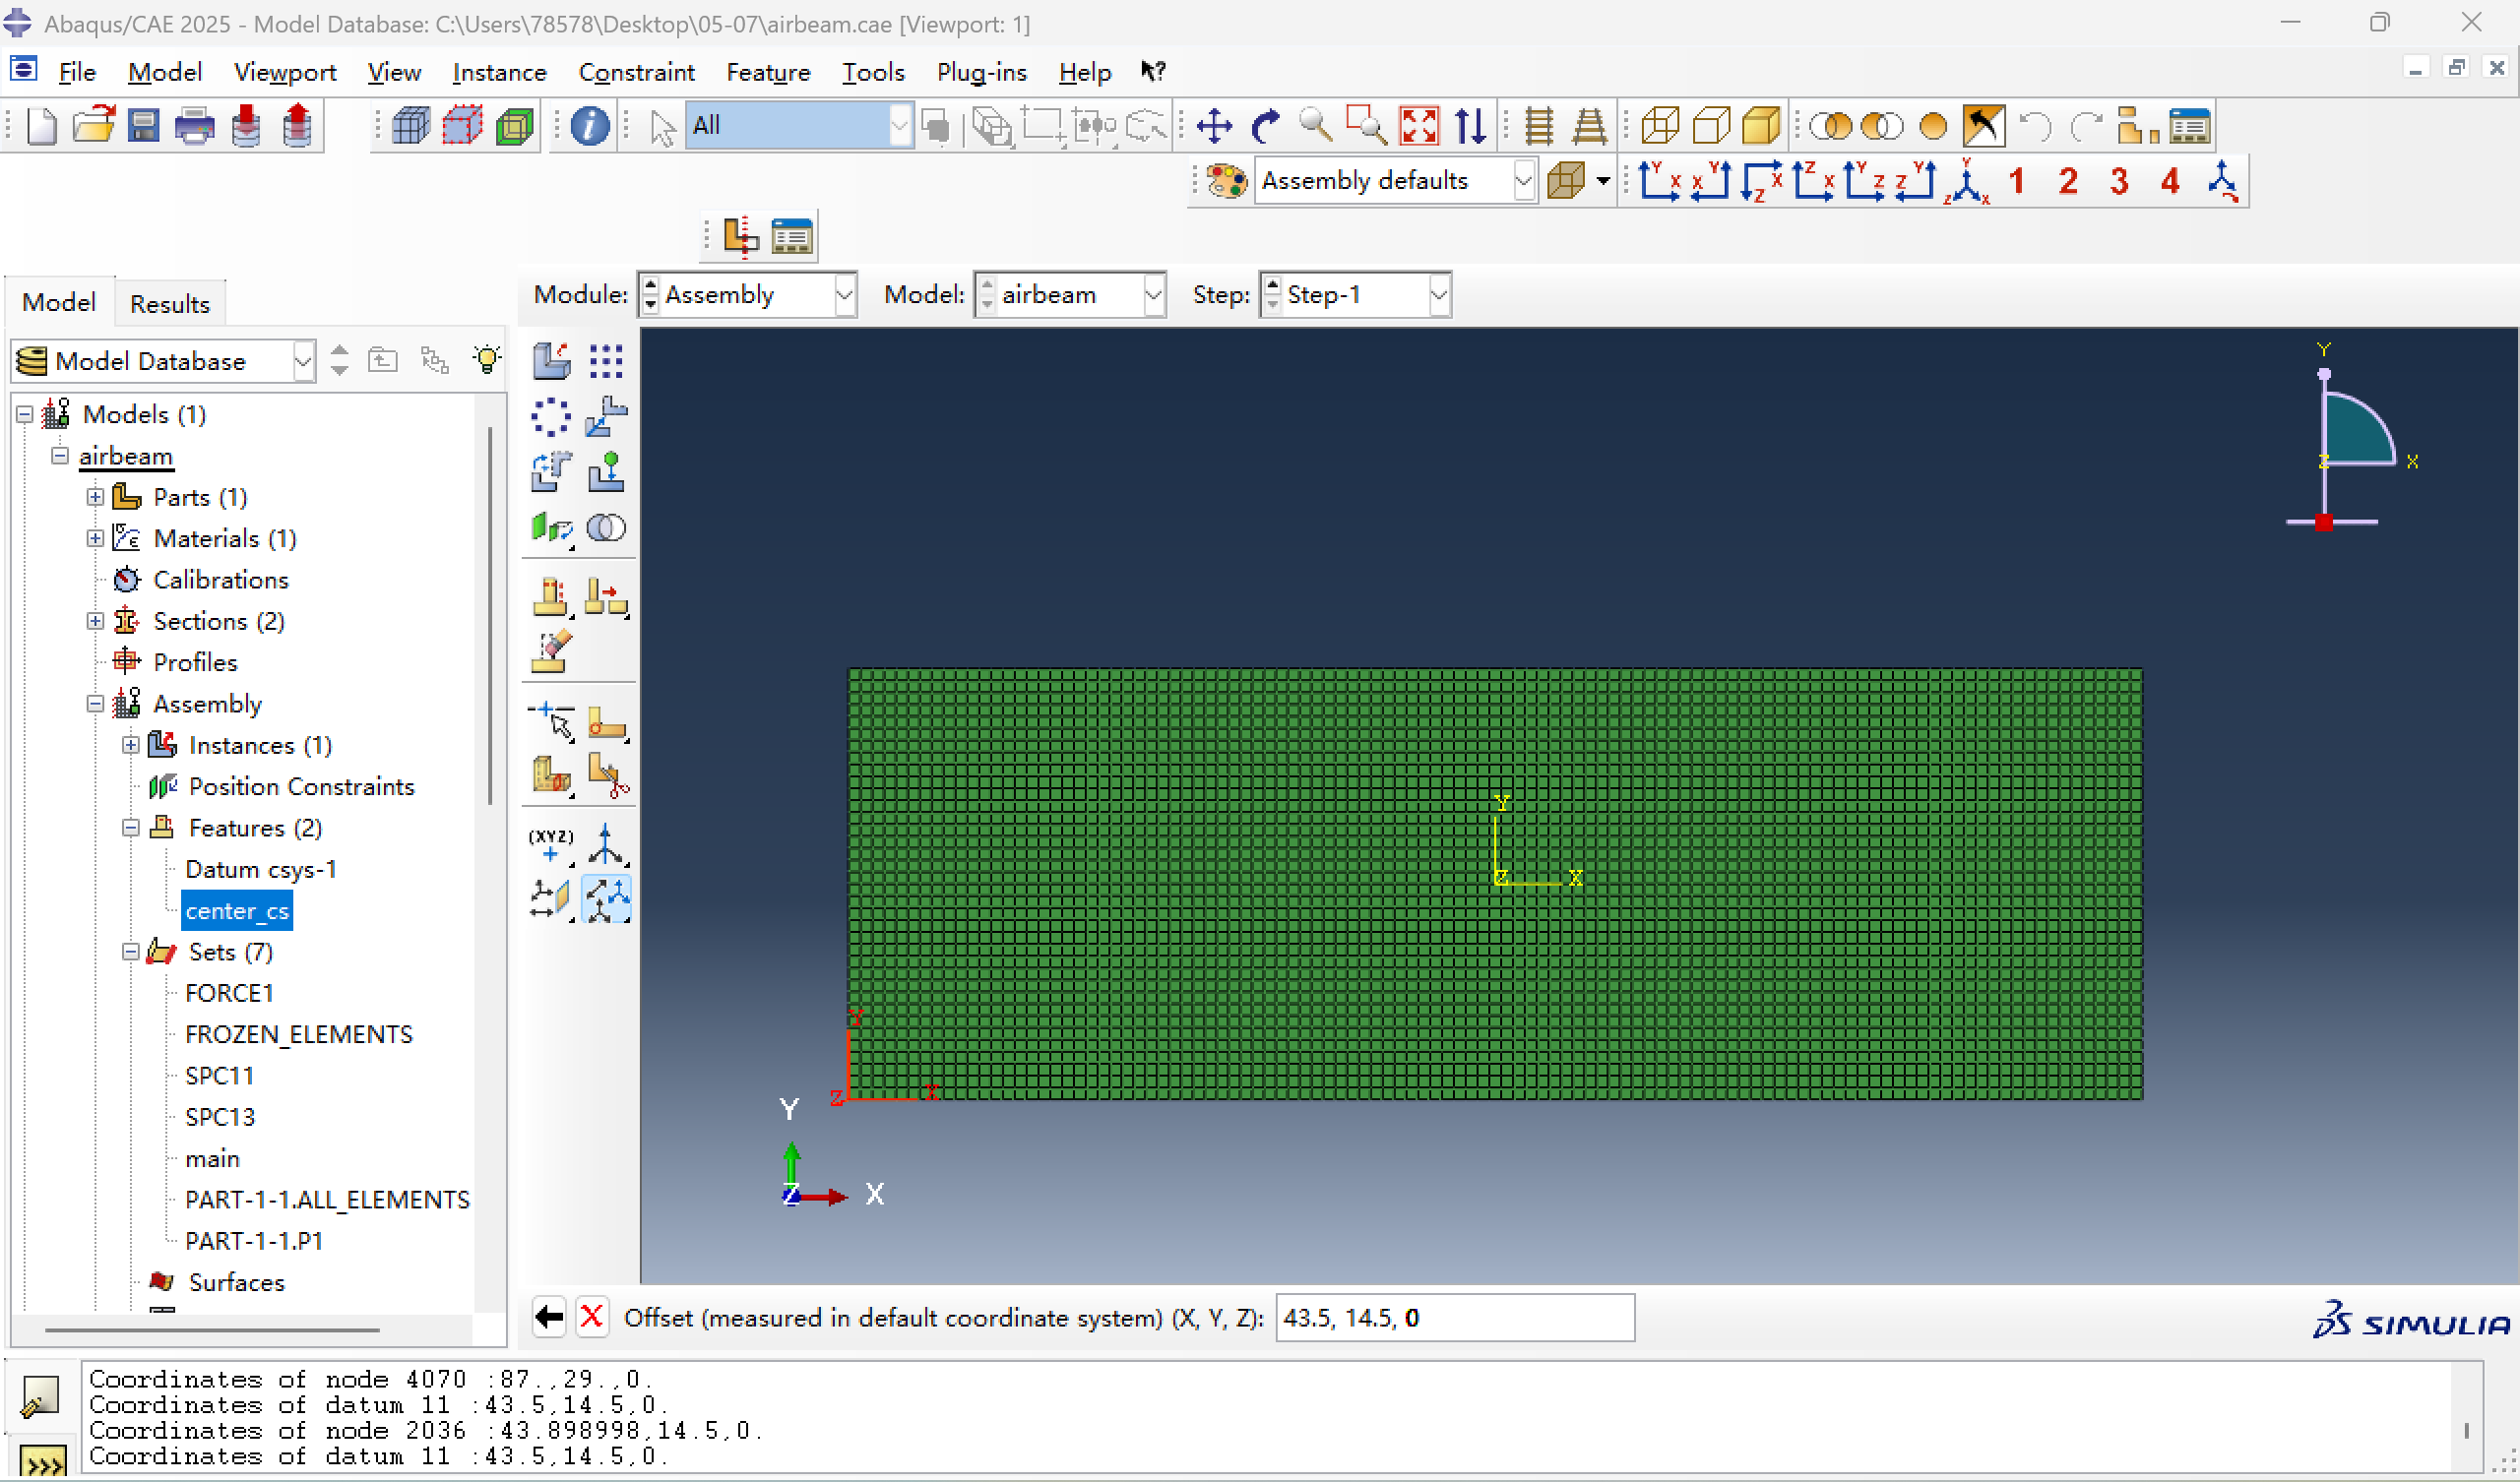
    定义坐标系center_cs,以默认坐标系为参考,偏移43.5, 14.5, 0。
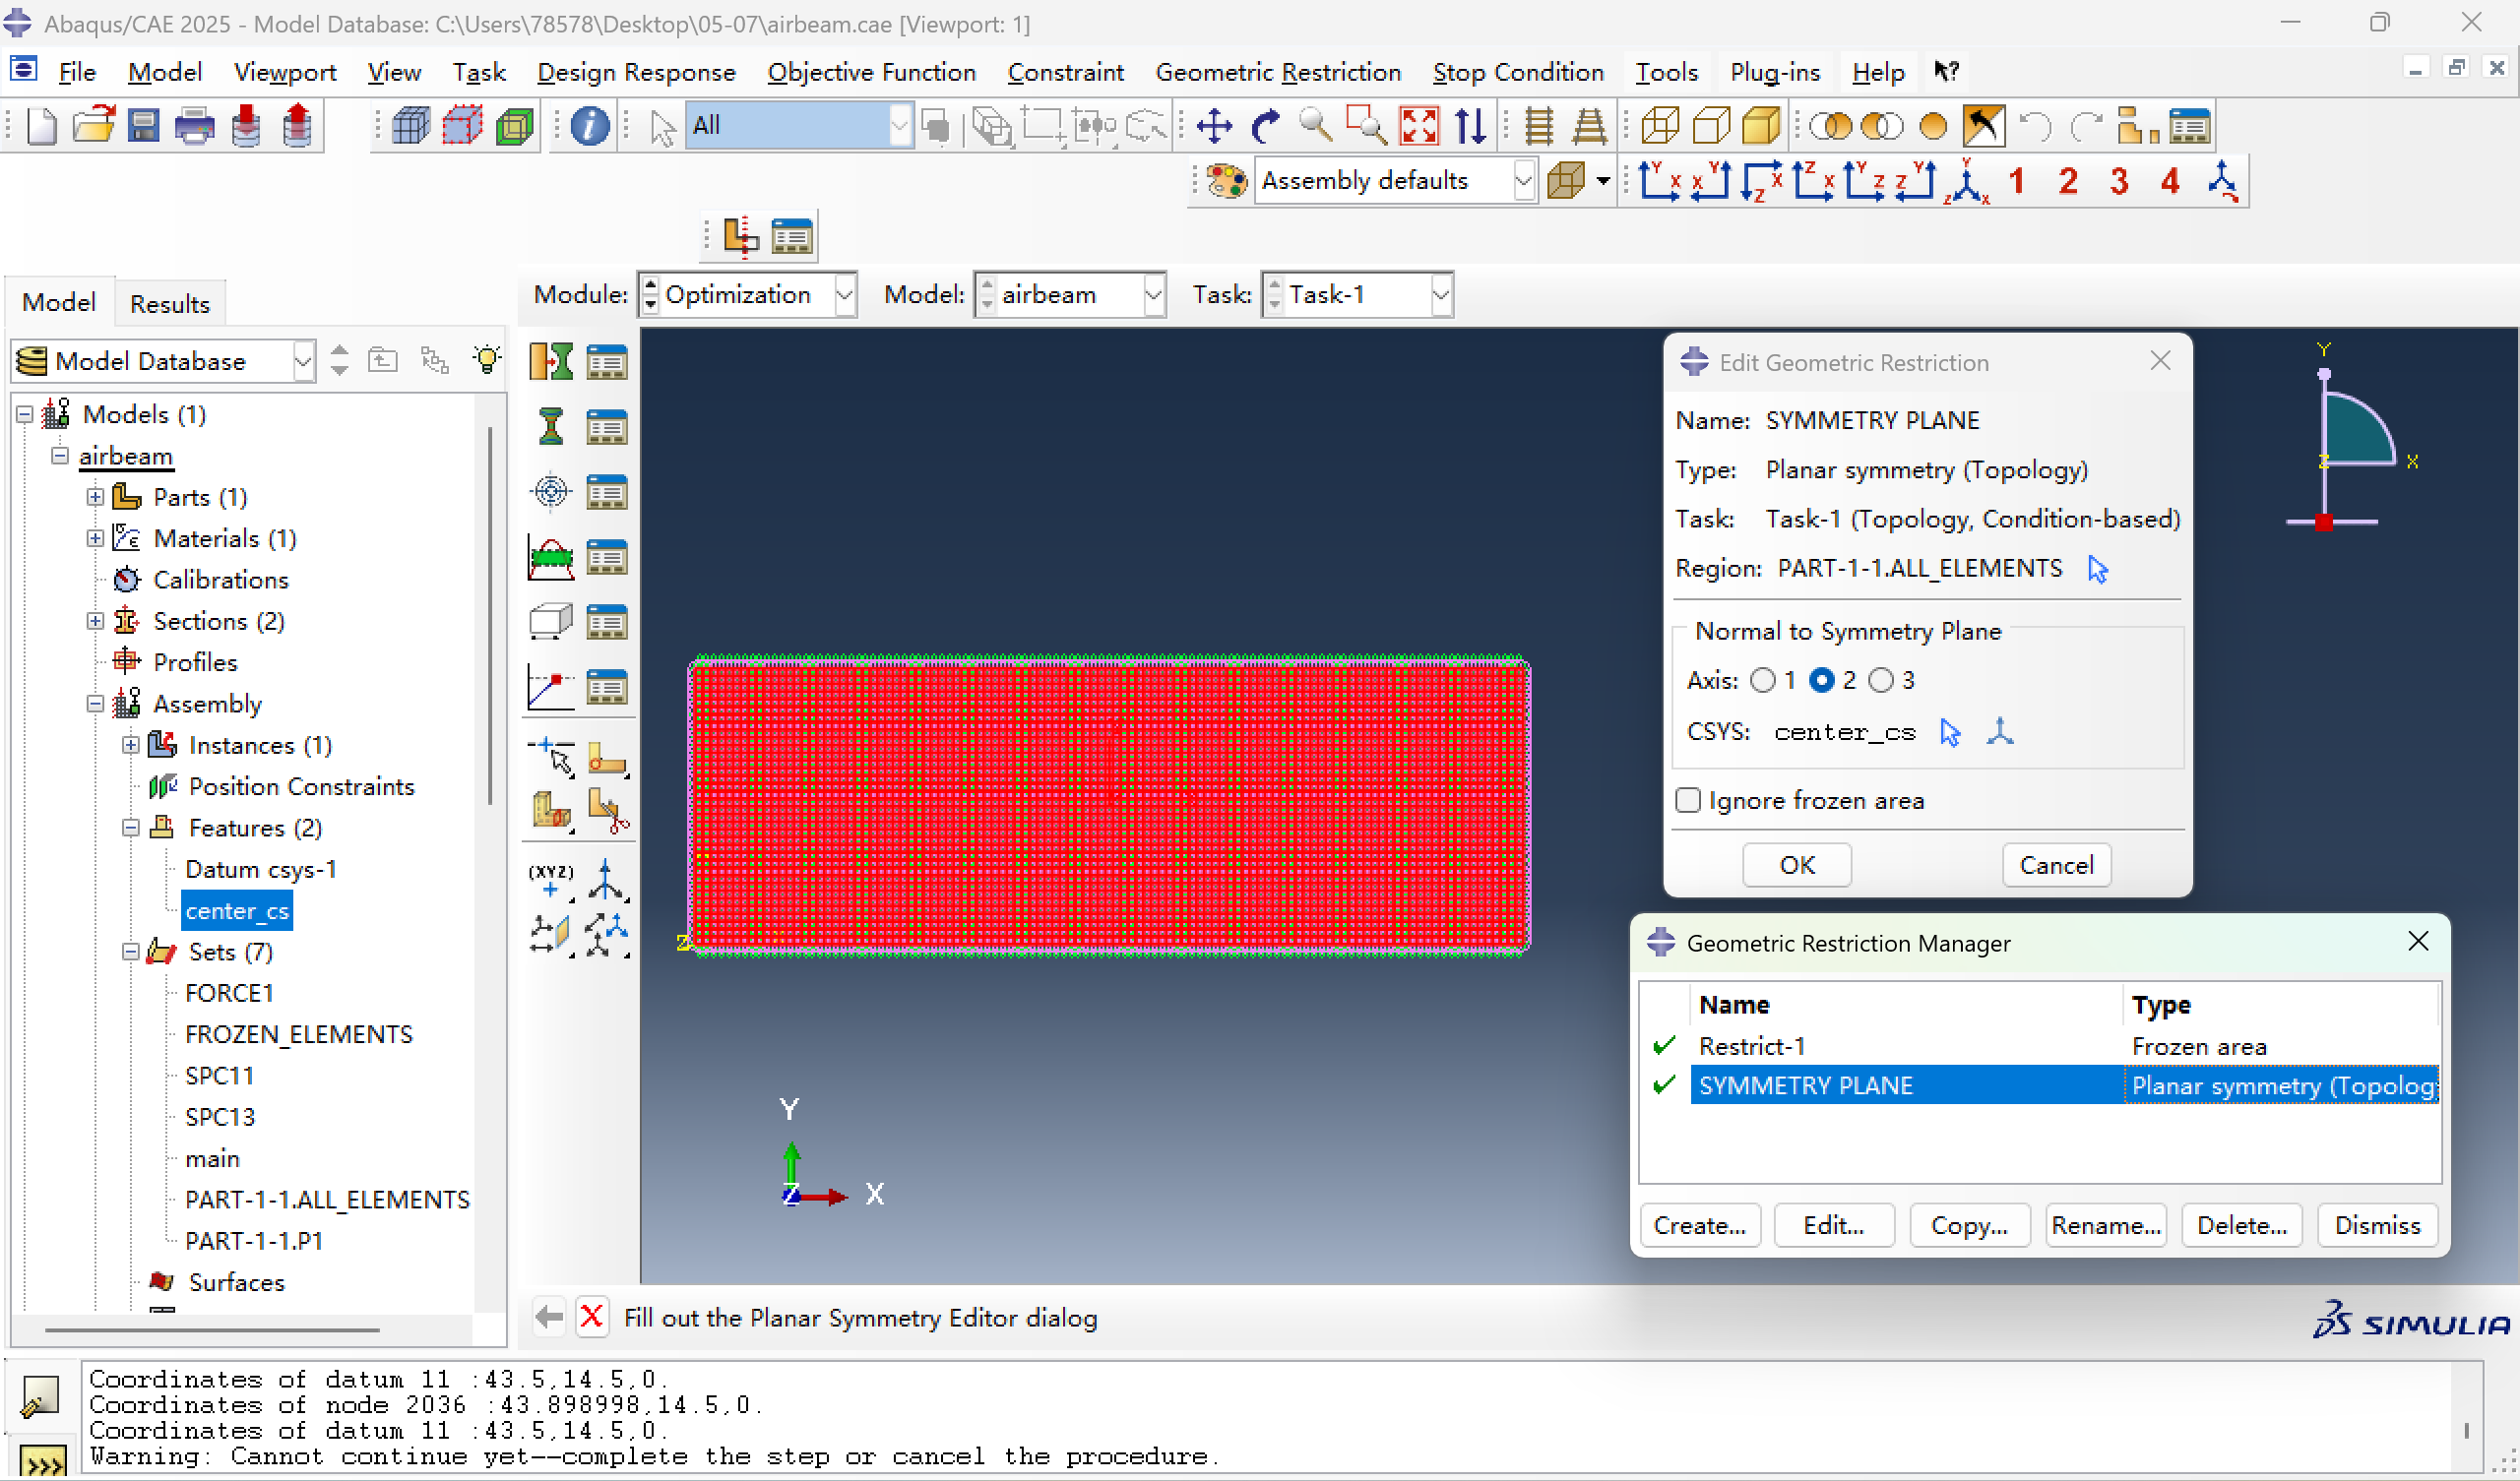
    新建平面对称约束,选择坐标系为CENTER_CS,对称平面的法向为Y轴。
    优化后的结果
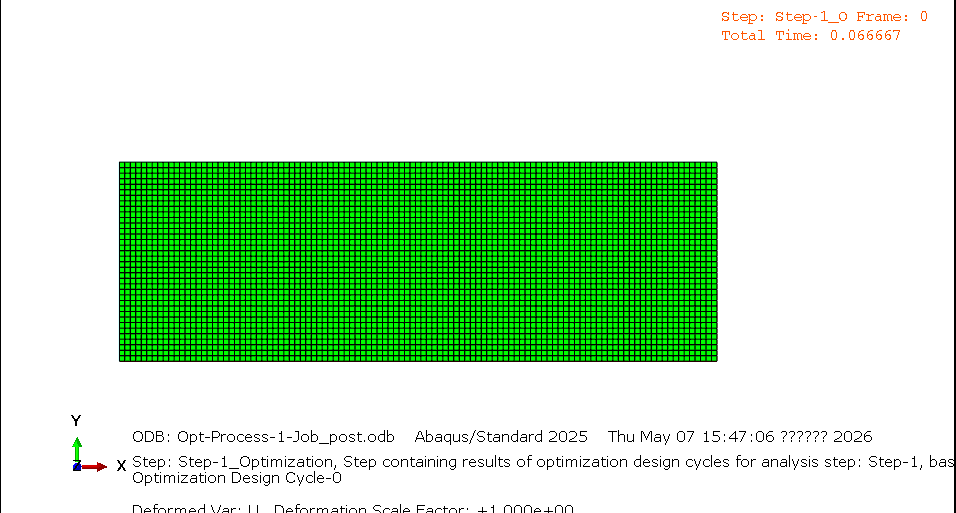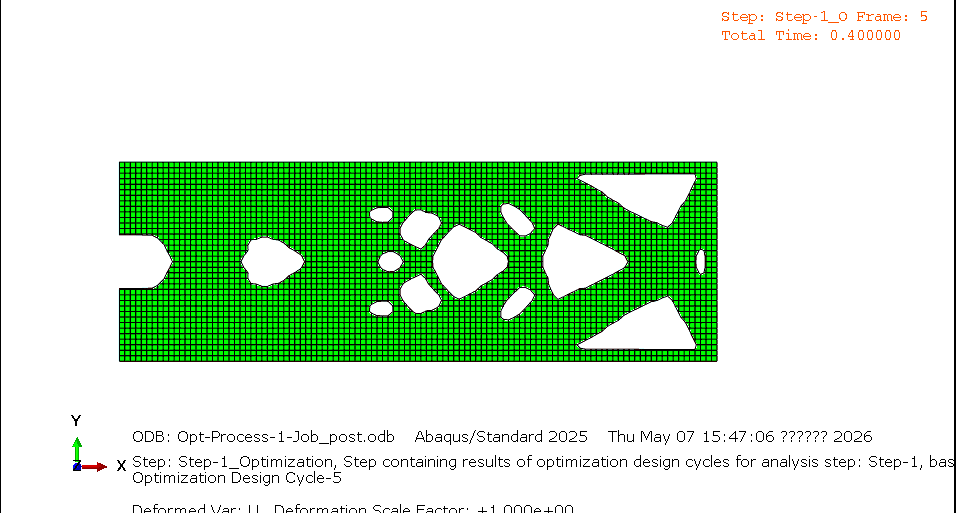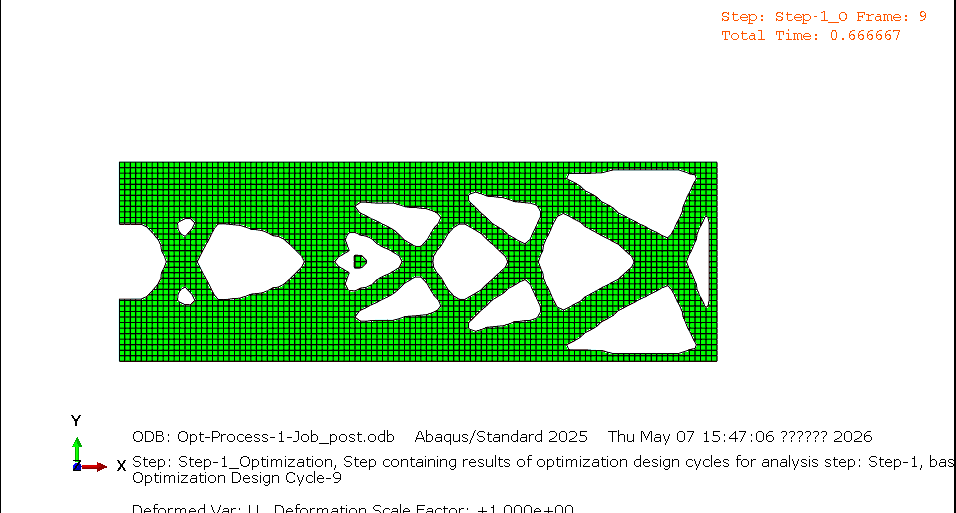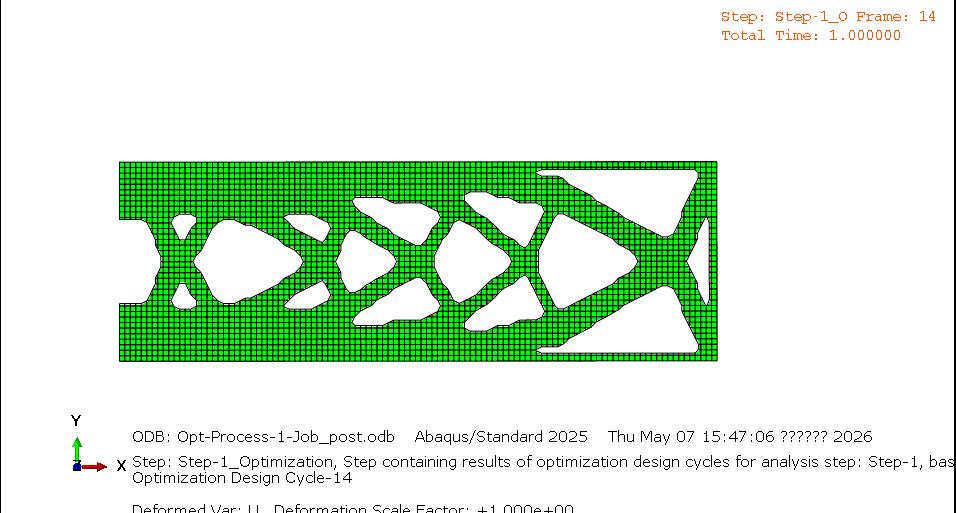
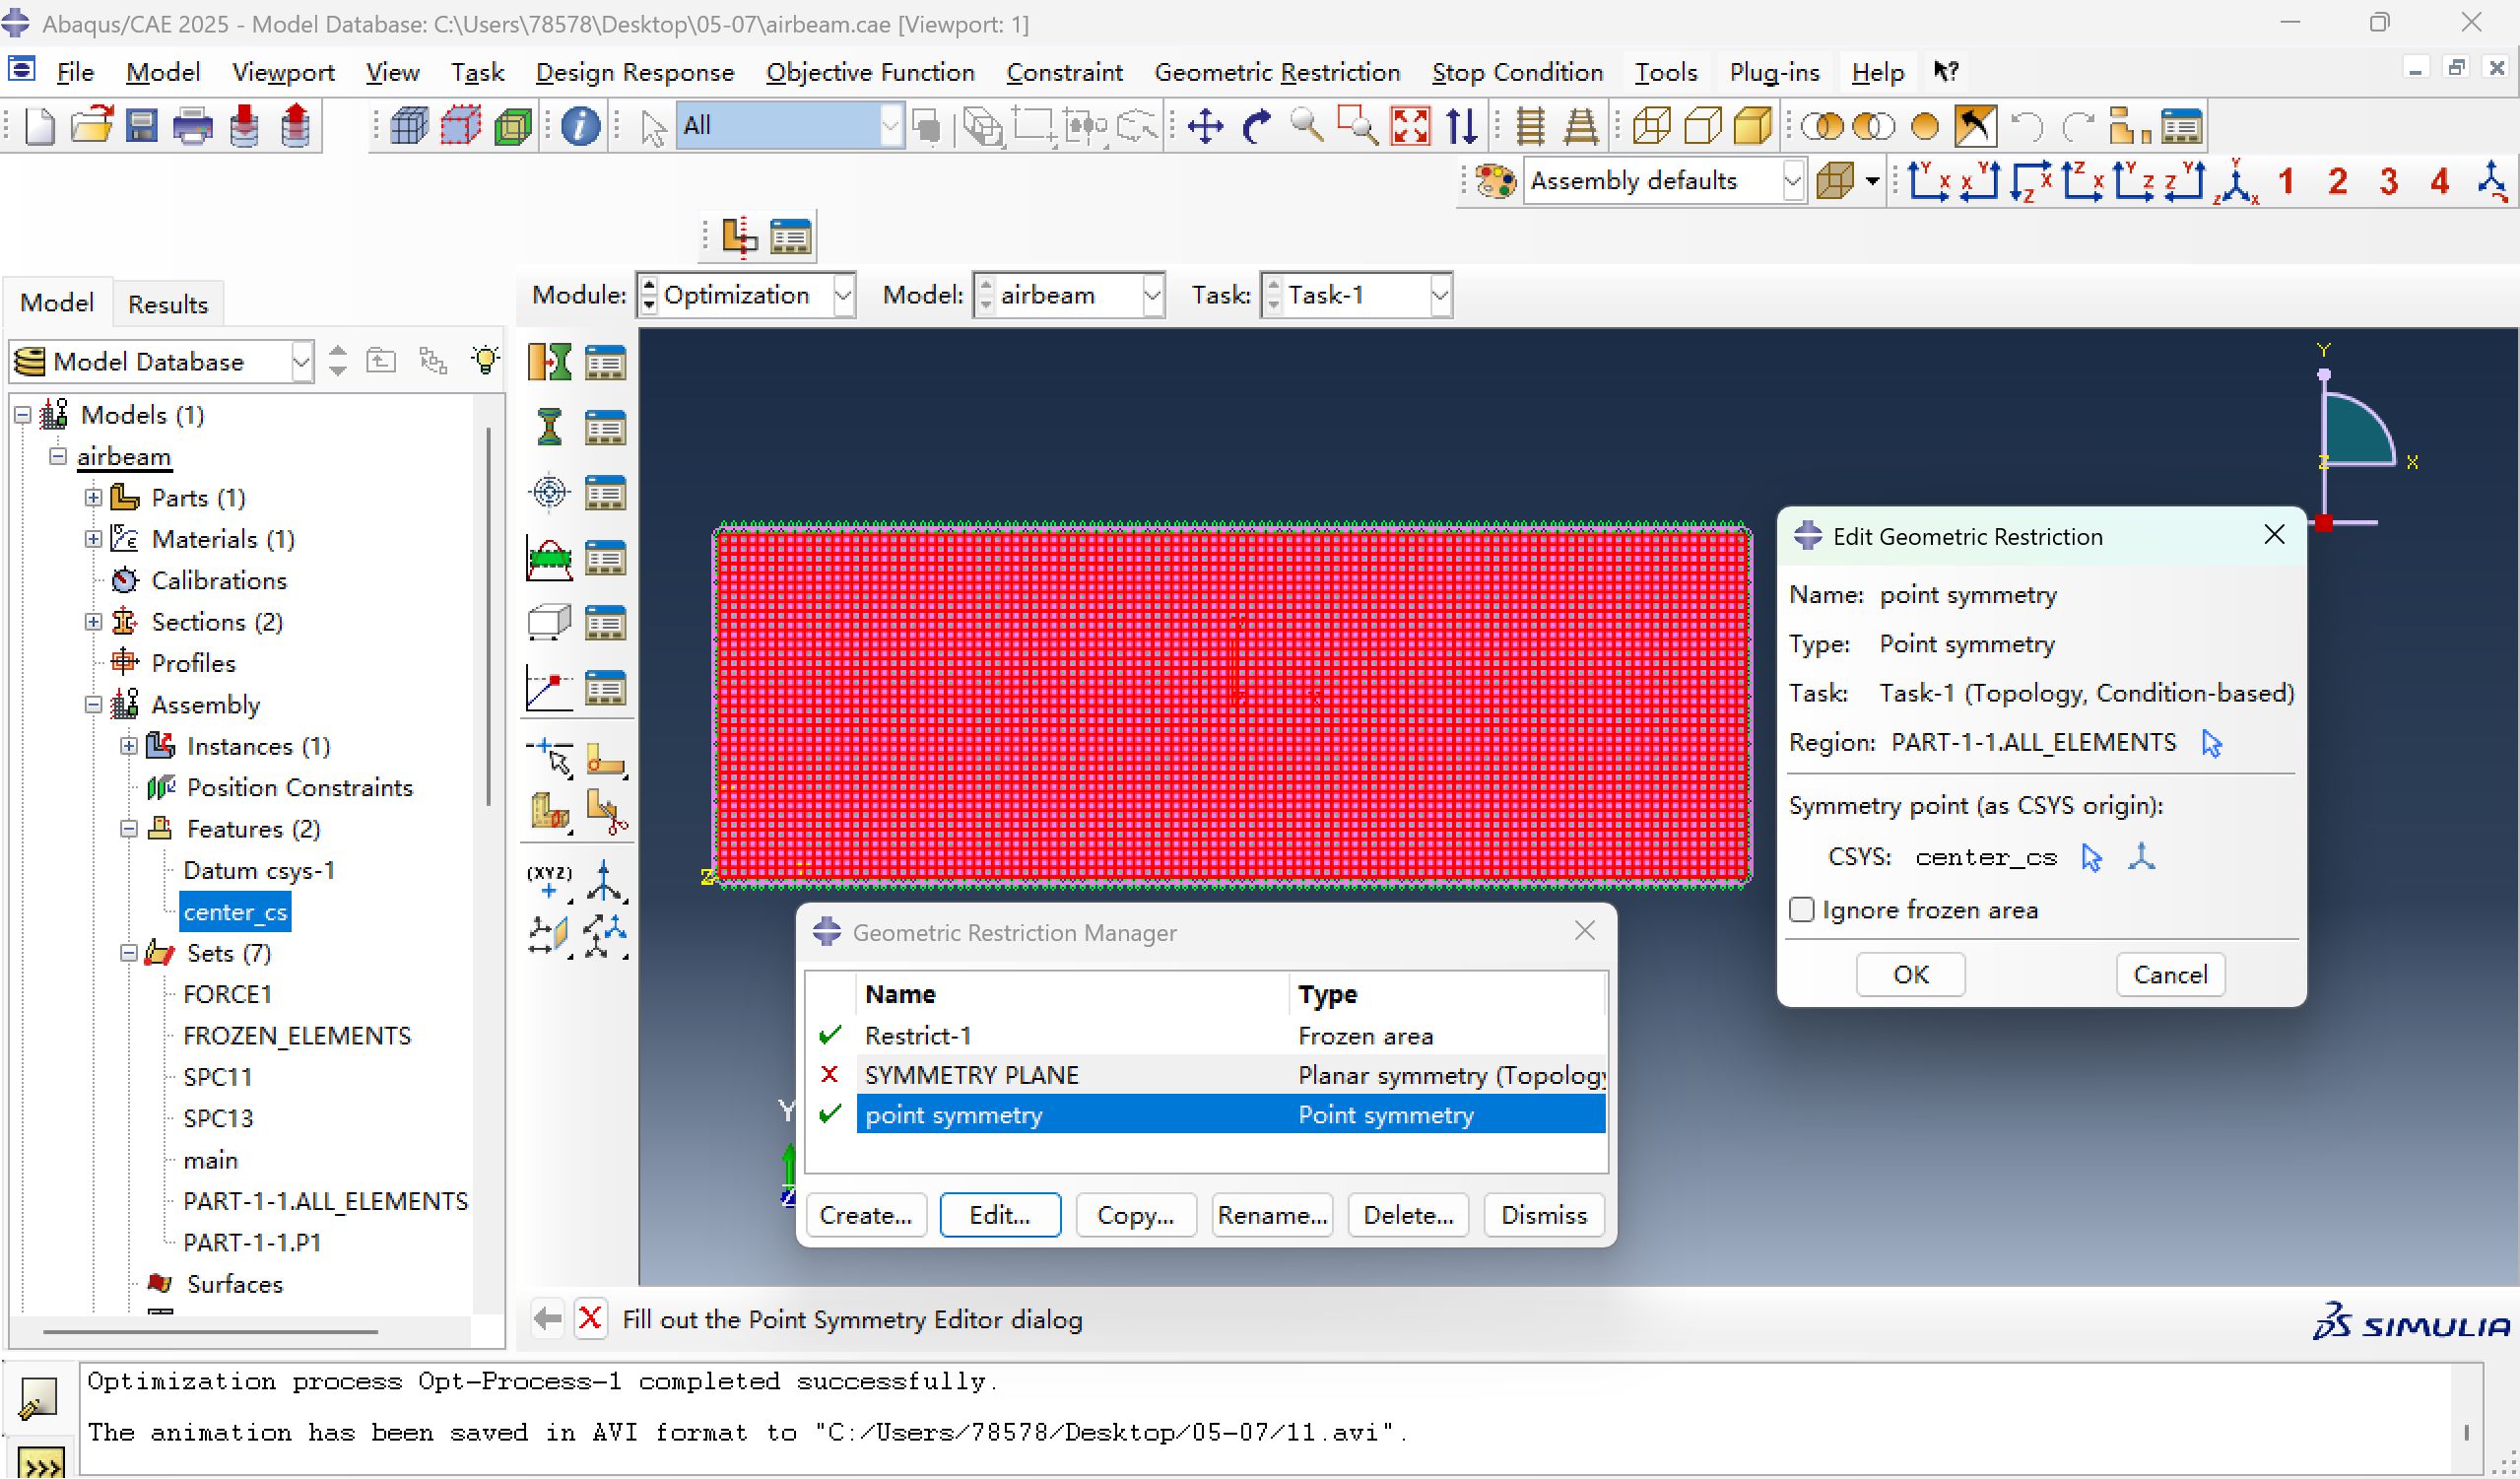
  • 点对称约束

    新建点对称约束,选择坐标系为CENTER_CS。

    优化后的结果
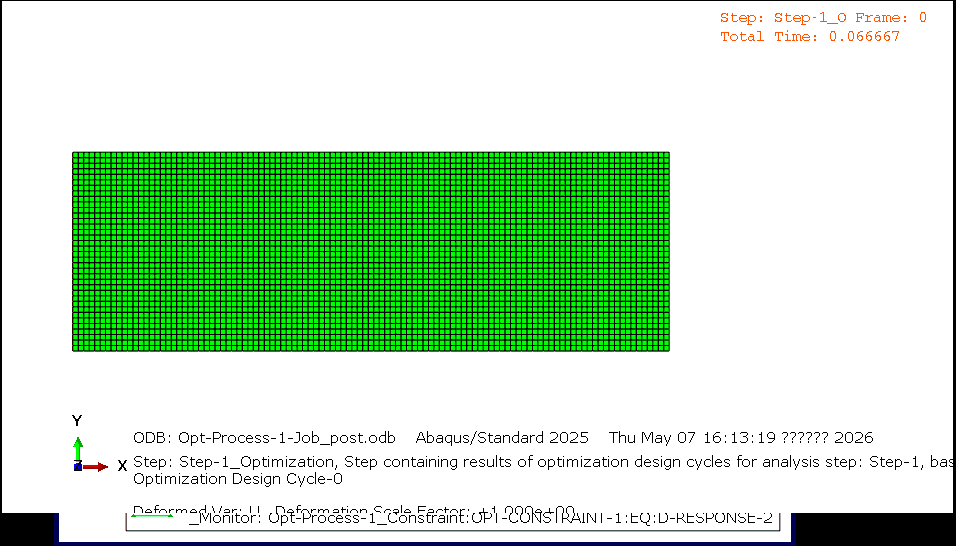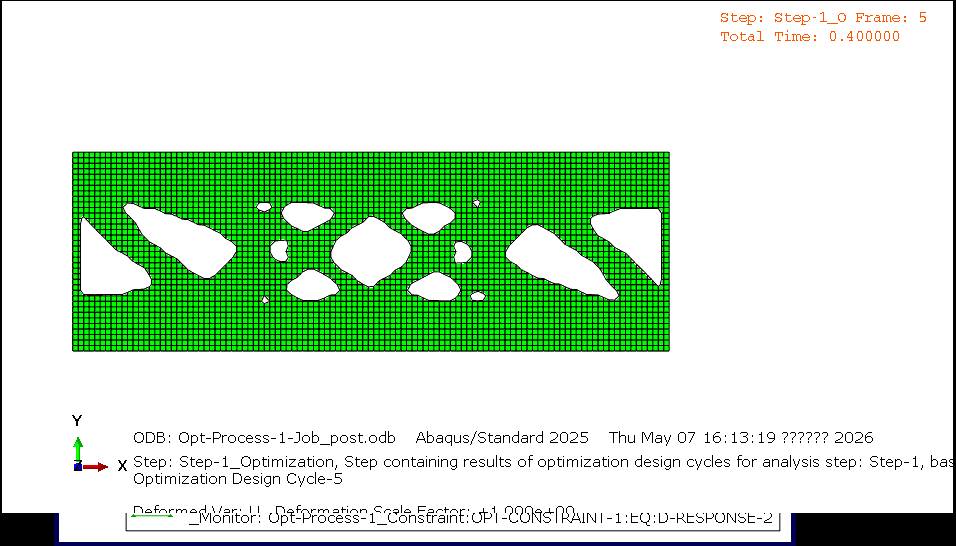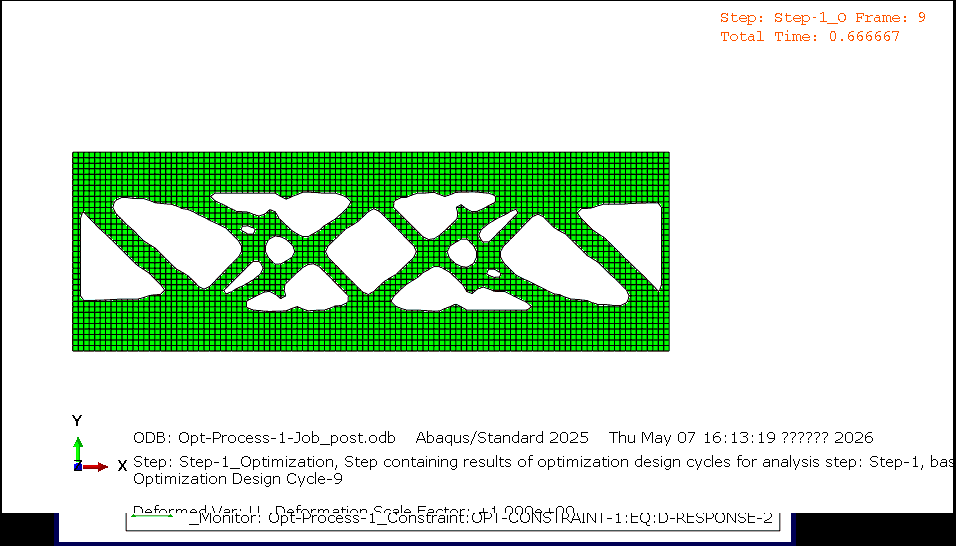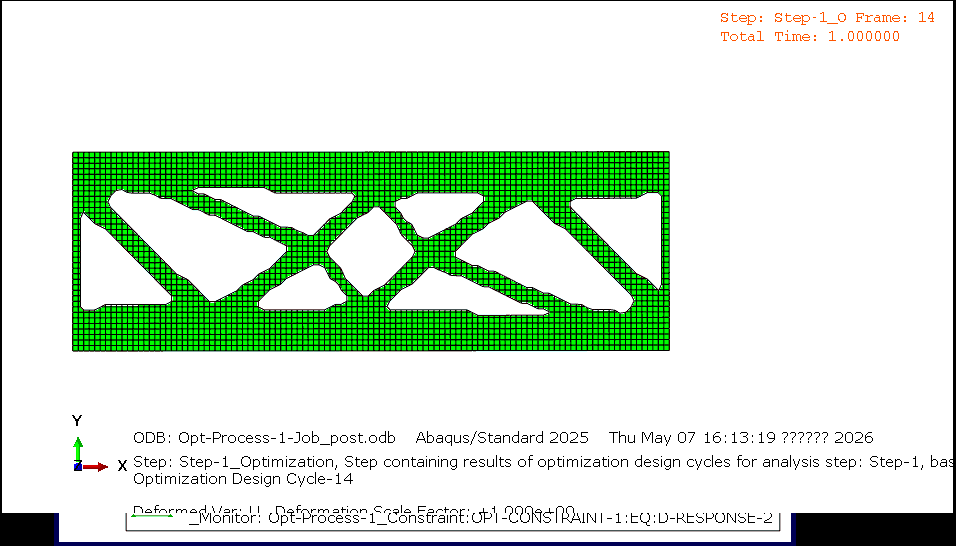
  • 旋转对称约束

    新建旋转对称约束,选择坐标系为CENTER_CS,旋转轴为Z轴,重复单元角度为60°。
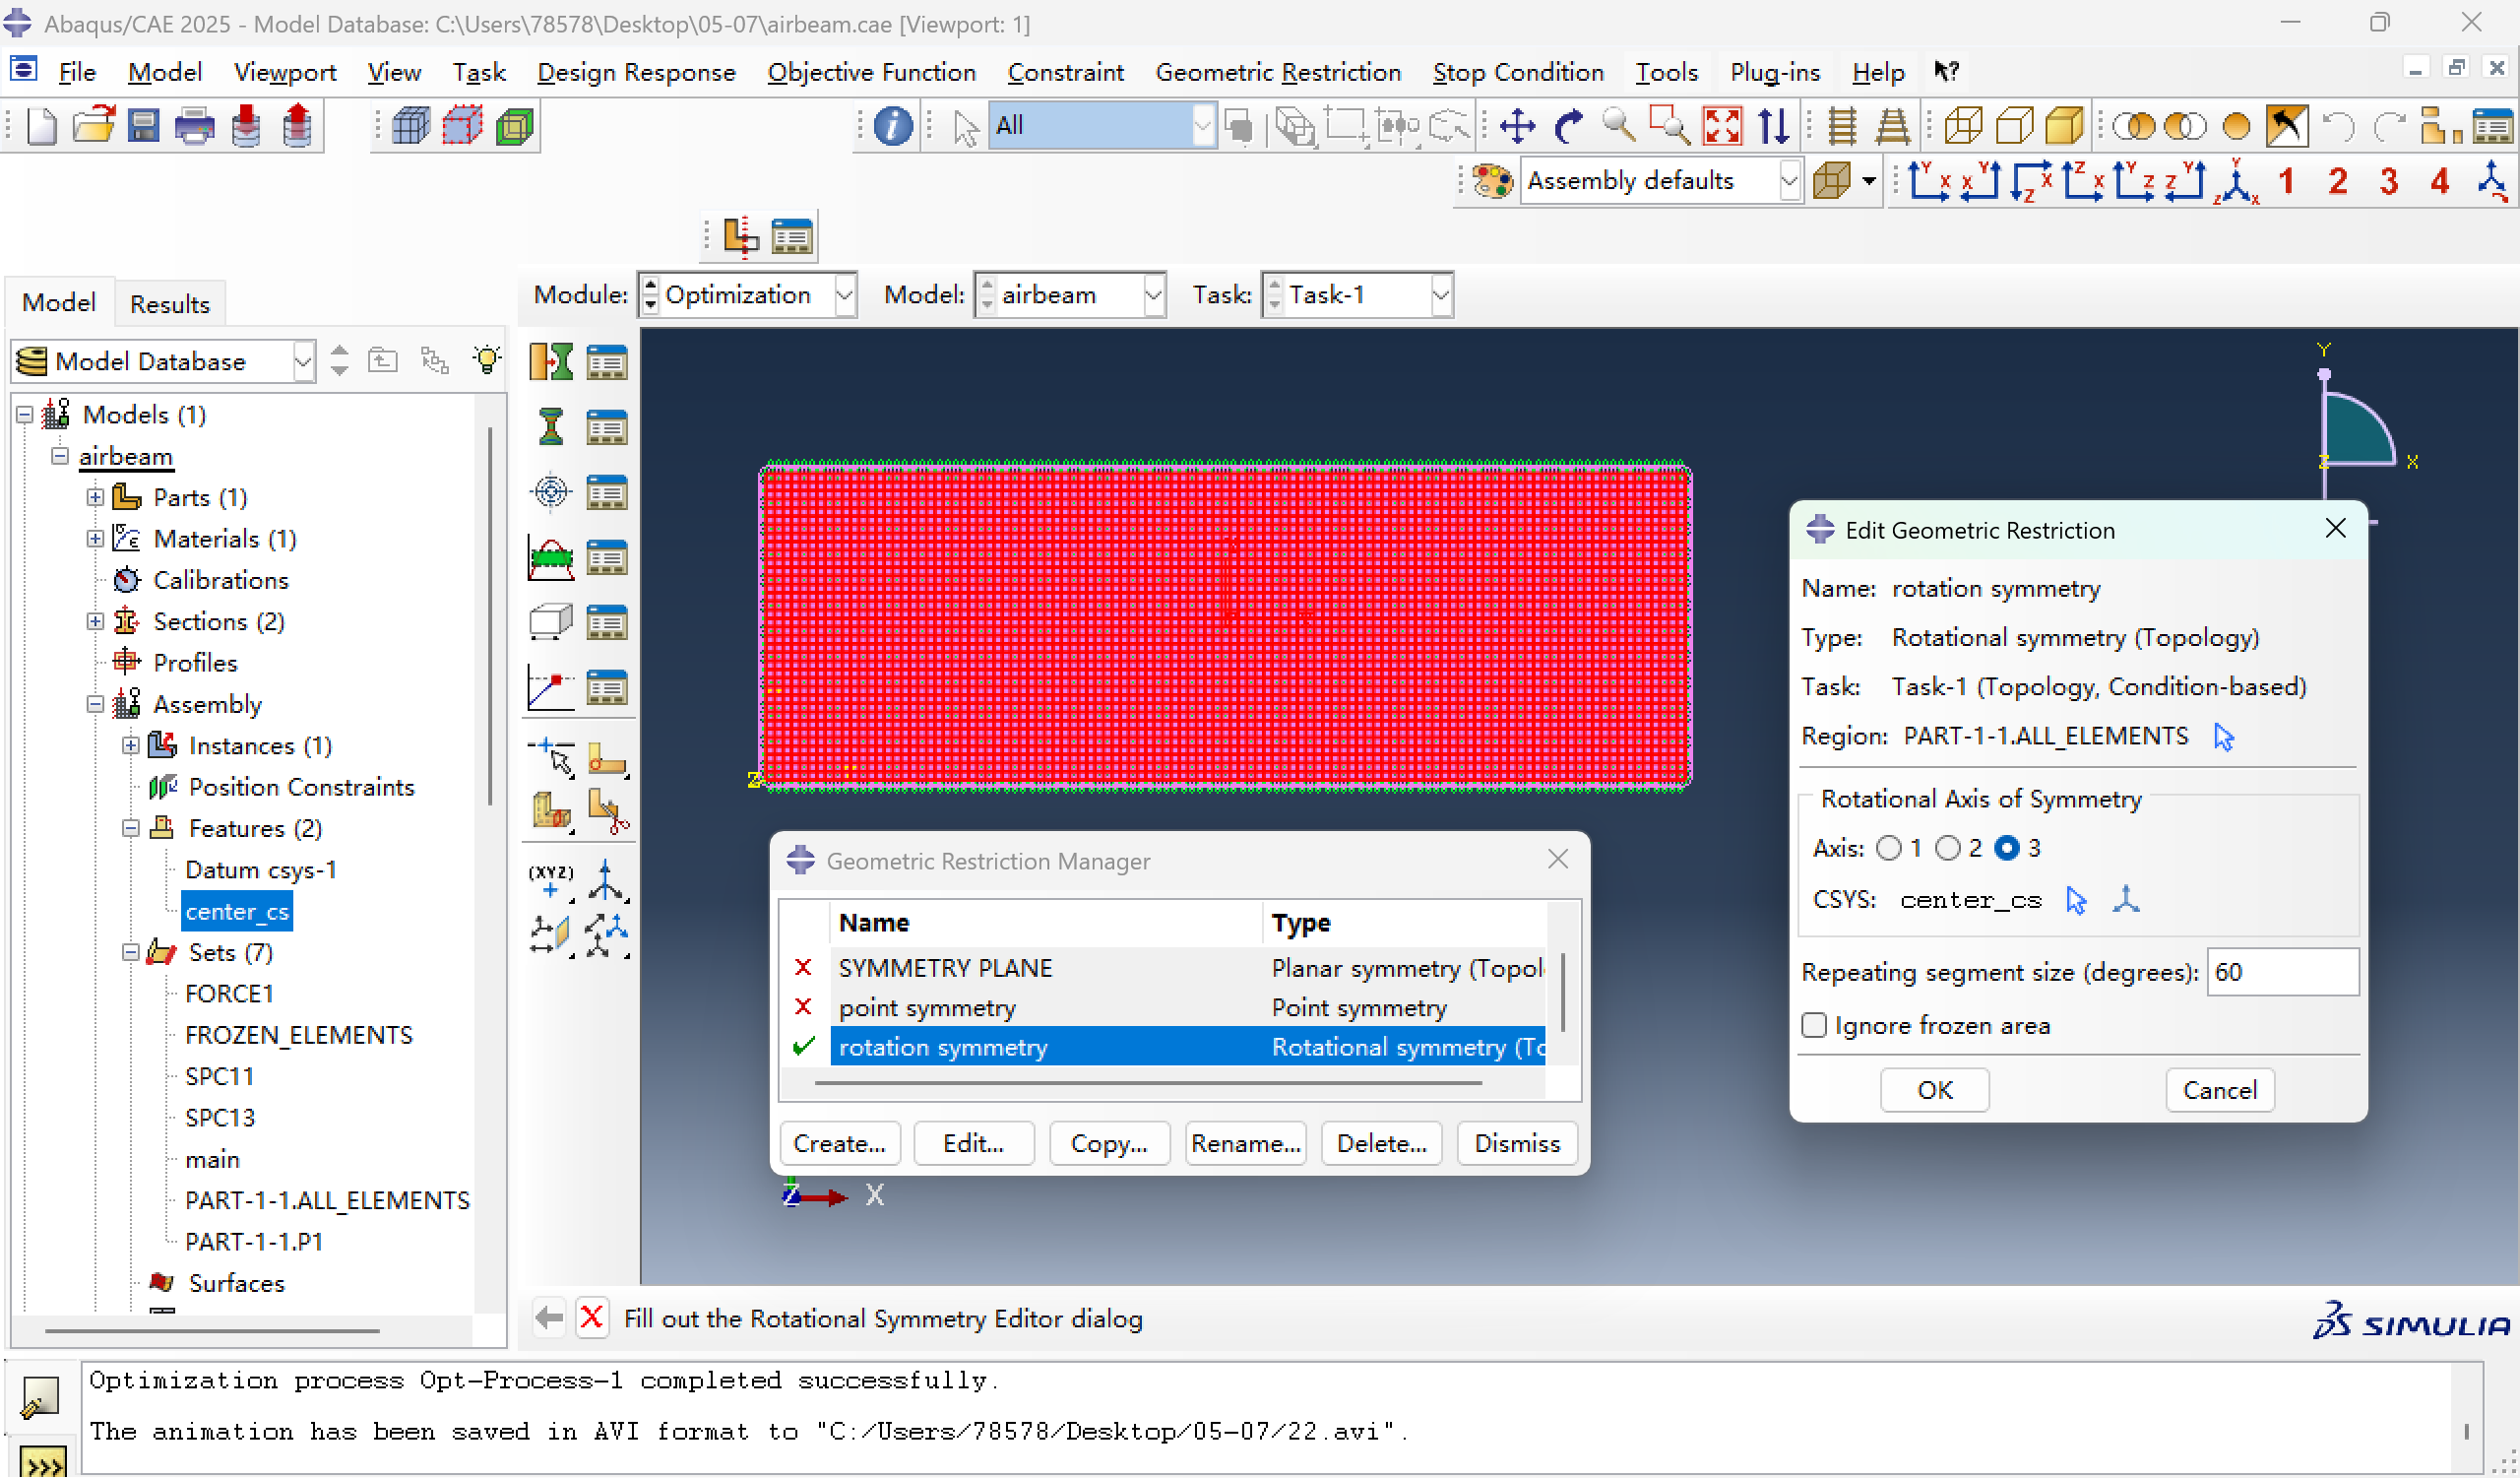
    优化后的结果
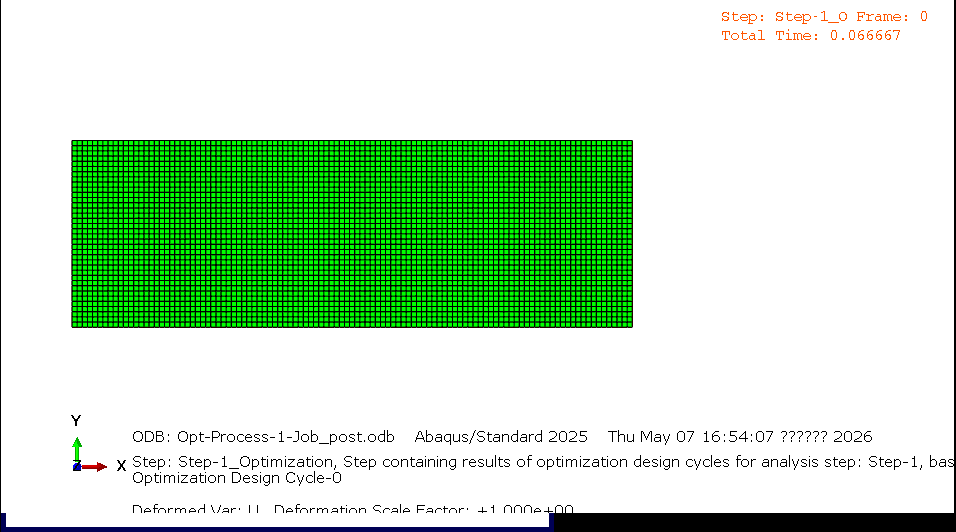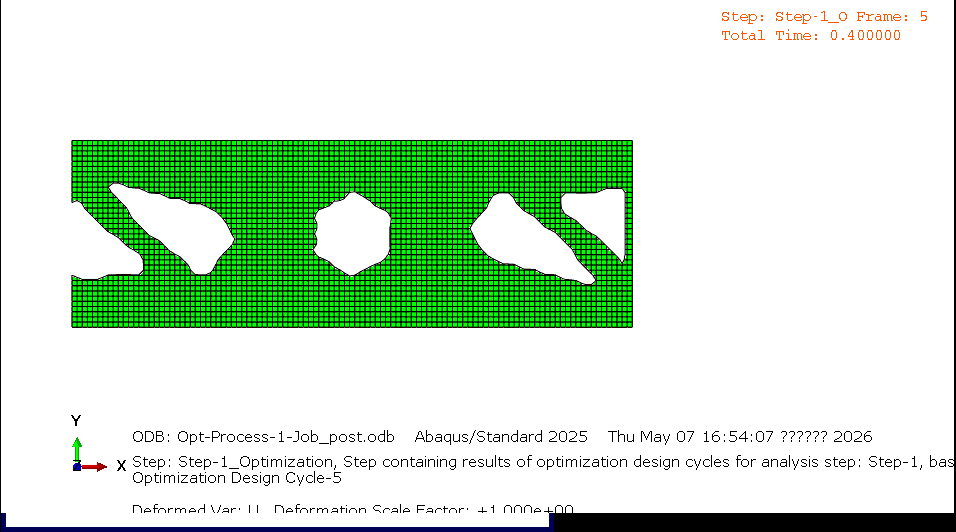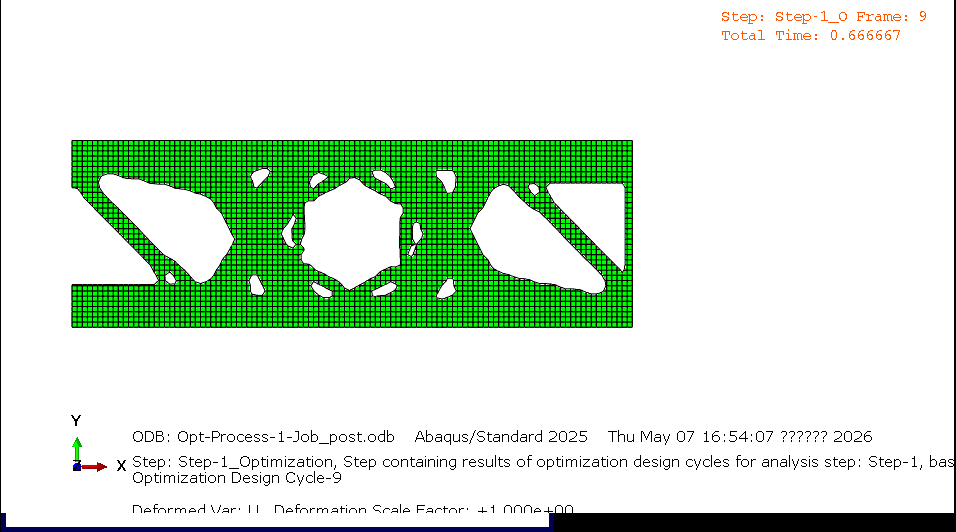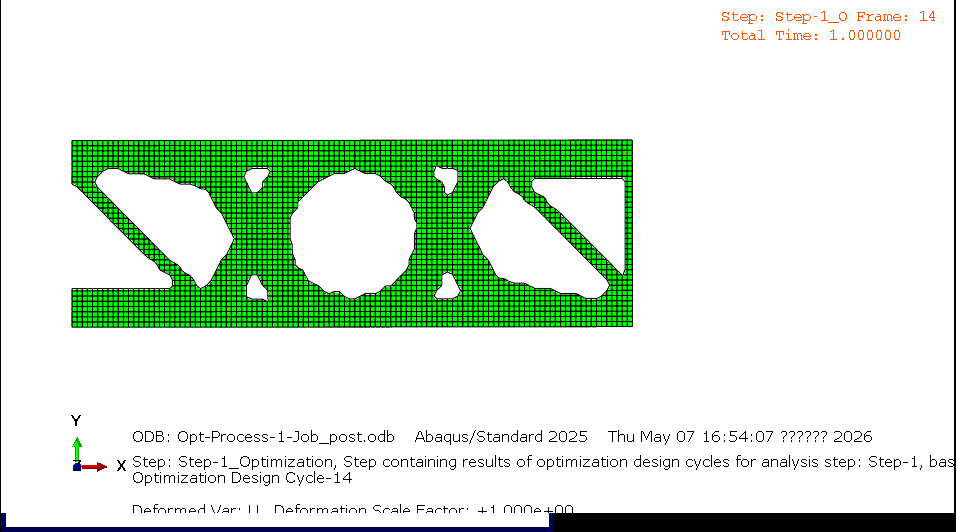
  • 循环对称约束

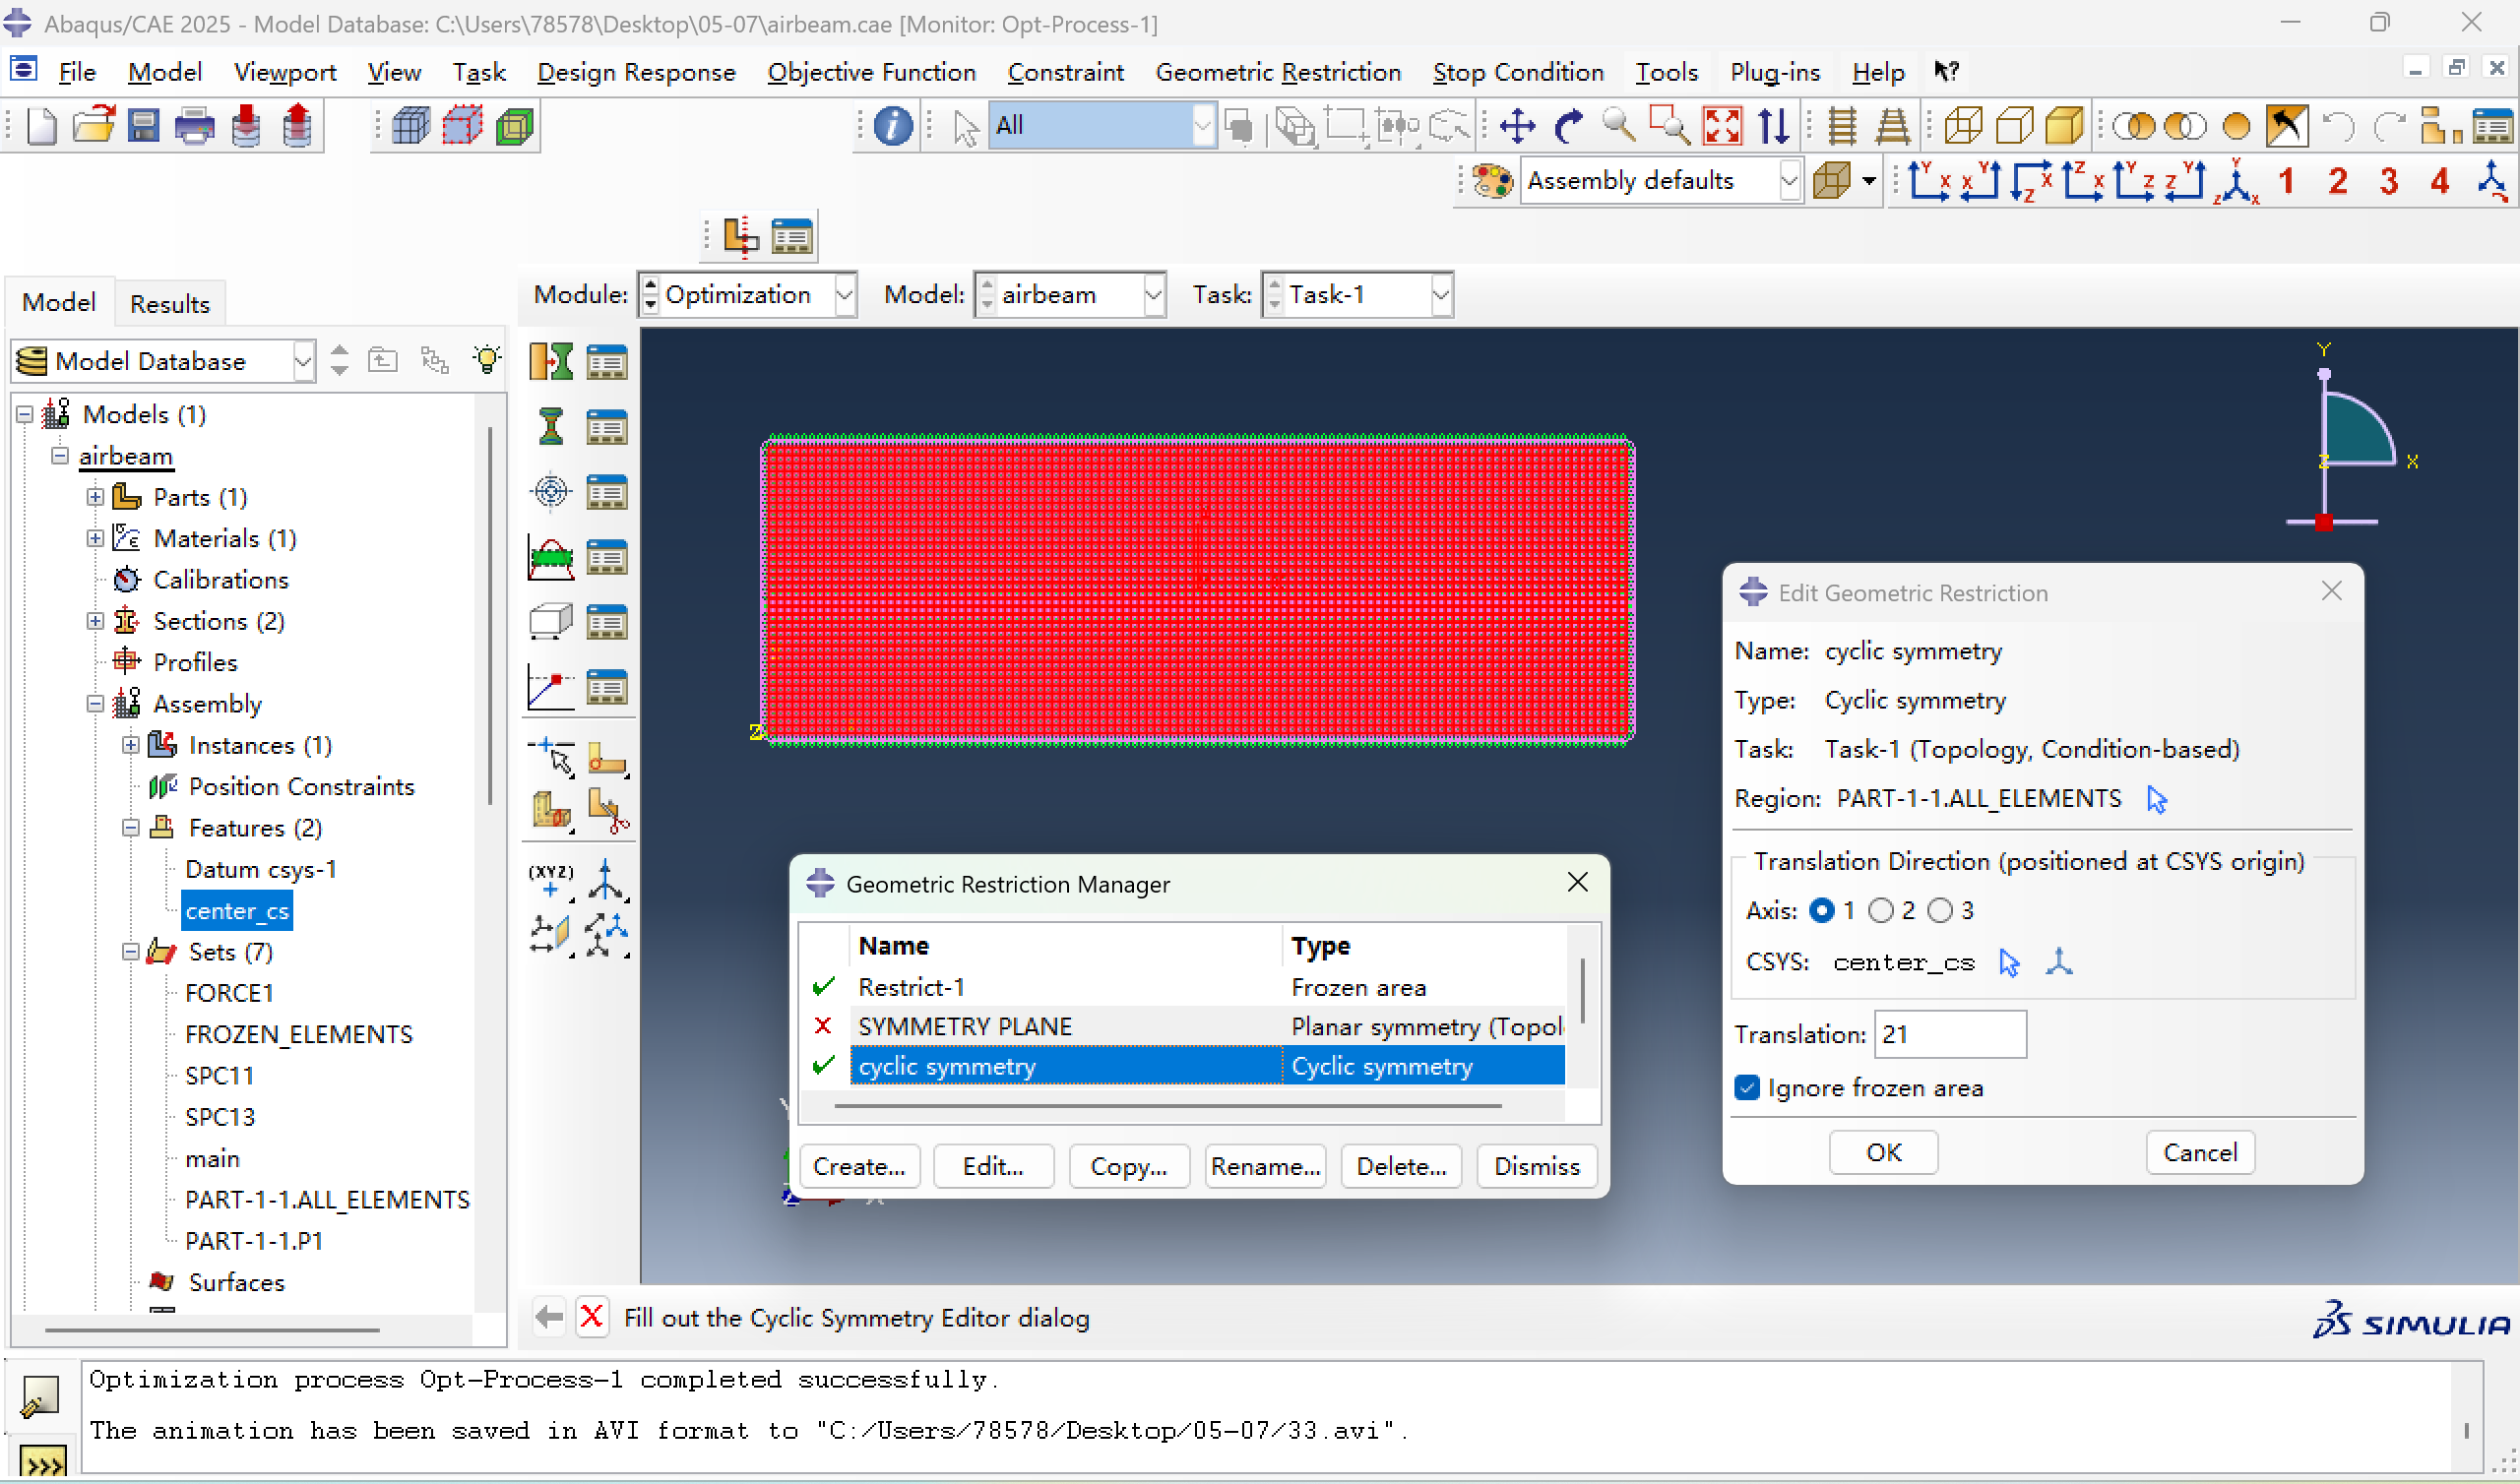
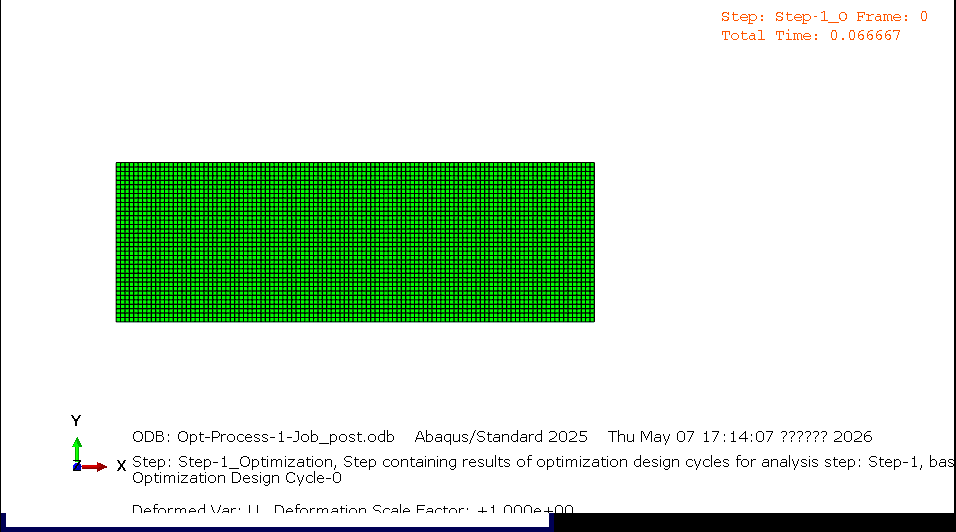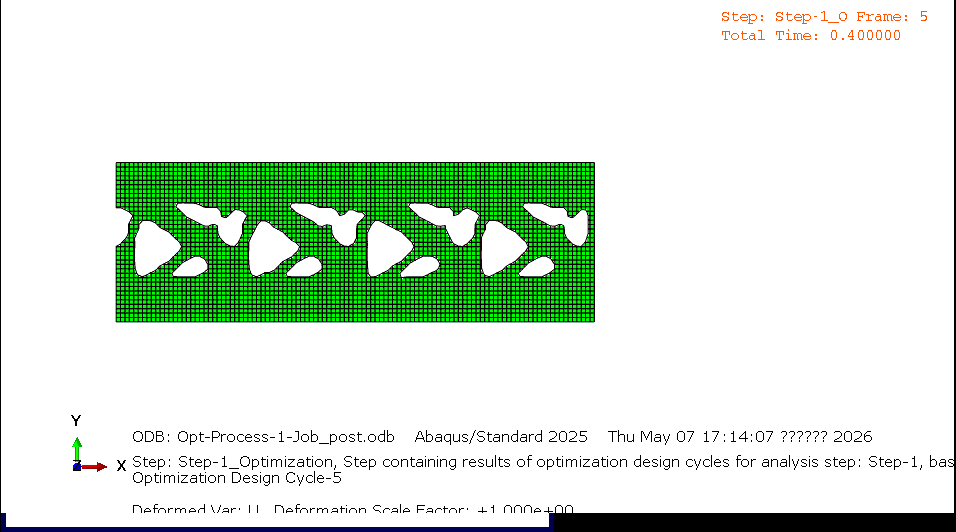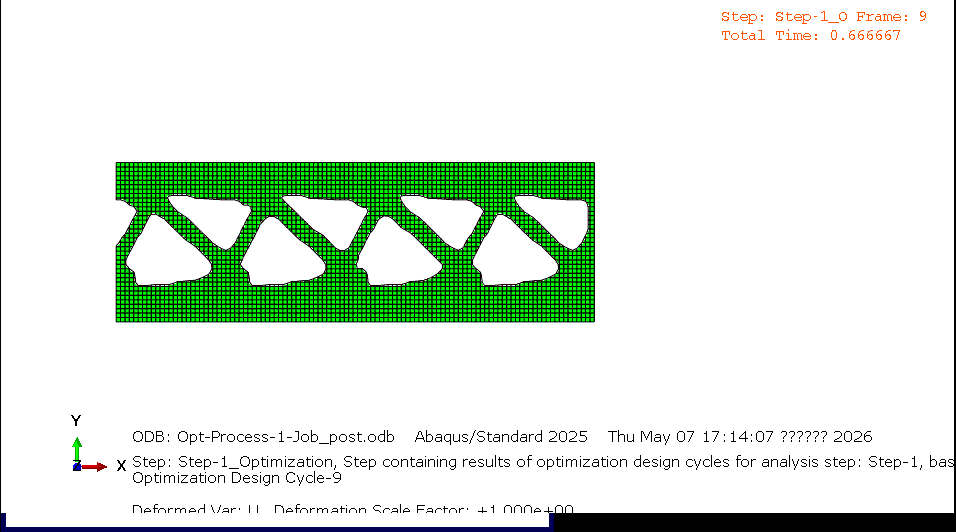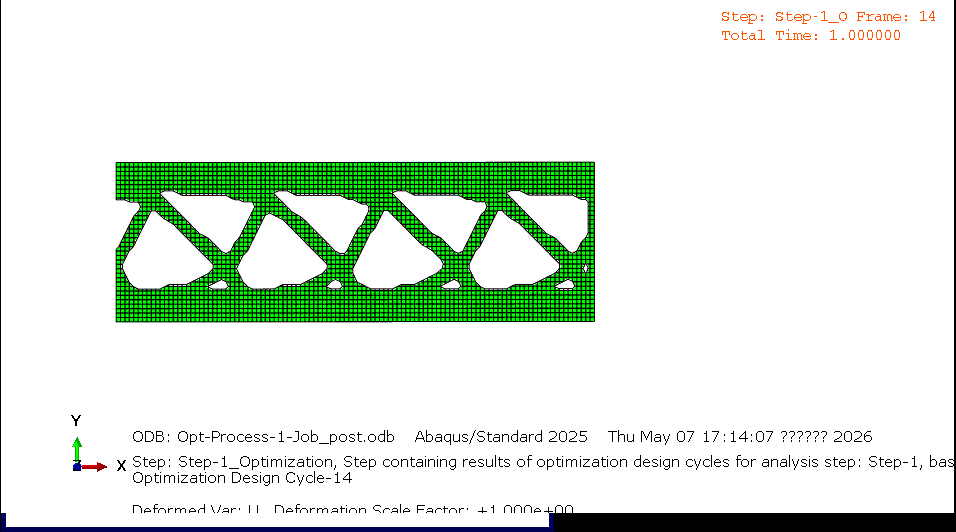
    新建循环对称约束,选择坐标系为CENTER_CS,方向为x轴,重复单元角度为21。
    优化后的结果
相关推荐
码农小韩9 天前
FPGA学习(一)——LED点灯与开发流程
学习·fpga开发·入门·环境配置·仿真·点灯
兜里只有三分钱~9 天前
启元机器人 π0 与 GR00T N1 对比:VLA 模型的两条技术路线
机器人·微调·预训练·仿真·vla
兜里只有三分钱~9 天前
从 URDF 到 SDK:开发者视角拆解启元 T1/Q1 机器人架构
机器人·sdk·仿真·ros2·urdf
cyf3111 天前
用 VMware 虚拟机跑通阿里 SimAI:不买 GPU 服务器,也能研究大模型训练(超详细版)
vmware·gpu·仿真·simai·ai大模型训练
Soonyang Zhang20 天前
aisimulate分析(一)——算子workload建模
仿真·1024程序员节·vllm·推理框架·sglang
广州智造20 天前
Radioss破坏模型FAILJOHNSON (Johnson-cook) 和 FAILTAB1
运维·数据库·自动化·仿真·建模·后处理·前处理
七夜zippoe21 天前
启元 Q1 三份 MJCF 仿真文件对比:显示 / 运动学 / 全范围怎么选
ai·机器人·仿真·robot·mjcf
浦信仿真大讲堂1 个月前
达索系统 SIMULIA fe-safe
abaqus·仿真软件·达索软件·疲劳仿真
今宏科技1 个月前
2026 仿真软件怎么选?从结构、CFD 到多物理场的工程选型指南
仿真·cae·西门子·simcenter
玖石书2 个月前
LVGL的windows开发环境安装指南
windows·数字人·lvgl·仿真