【代码介绍】自适应R的AEKF(自适应扩展卡尔曼滤波)和经典EKF比较,MATLAB例程|三维非线性系统

代码采用MATLAB编写,例程可直接运行并得到文中的结果。包运行成功,并可作为学习非线性状态估计、自适应滤波及导航定位算法开发的基础参考案例。

文章简介

在实际导航、定位、目标跟踪以及无人系统状态估计问题中,扩展卡尔曼滤波(Extended Kalman Filter,EKF)是处理非线性系统最常用的滤波方法之一。然而,经典EKF通常假设观测噪声统计特性已知且保持不变,当传感器性能波动、外界干扰增强或测量环境发生变化时,固定观测噪声协方差矩阵往往难以准确反映实际情况,从而导致滤波精度下降甚至出现估计发散。

针对这一问题,自适应扩展卡尔曼滤波(AEKF)通过在线调整观测噪声协方差矩阵,使滤波器能够根据当前观测残差动态改变对测量信息的信任程度,从而提高系统对噪声变化和异常测量的适应能力。

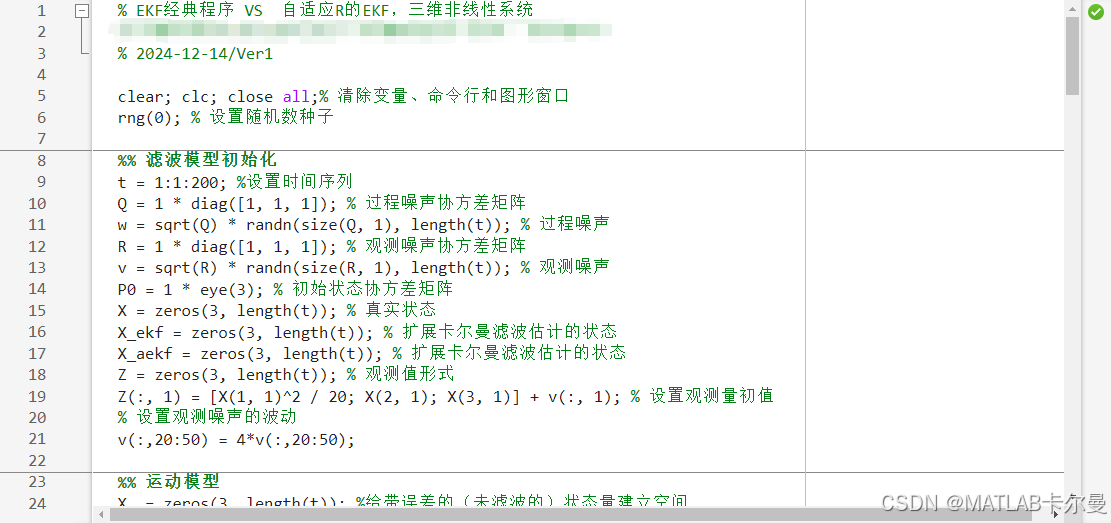
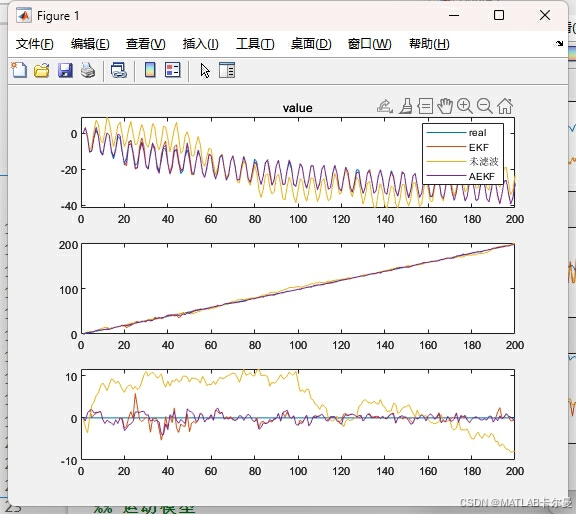
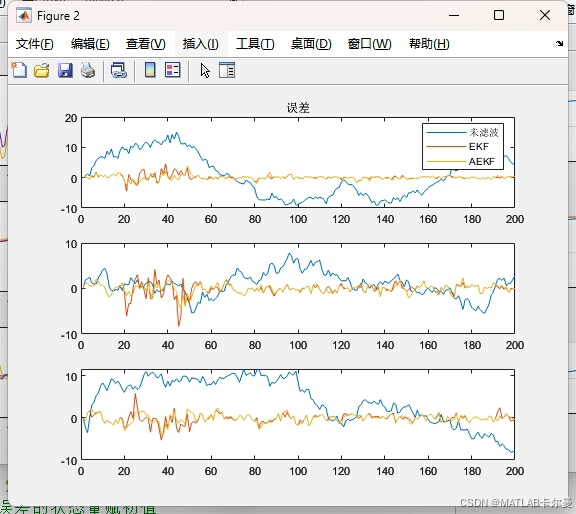
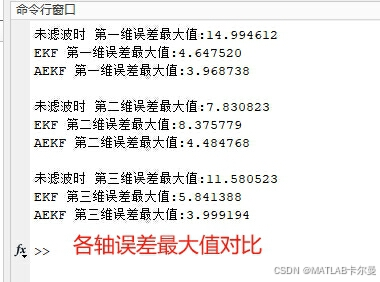
本文基于一个典型的三维非线性动态系统,详细实现并对比了经典EKF与 自适应 R 的 A E K F 自适应R的AEKF 自适应R的AEKF两种算法。为了更加直观地体现自适应机制的作用,仿真中特意设置了观测噪声突变区间,通过观察滤波曲线、估计误差以及误差累积分布函数(CDF)等指标,分析两种算法在非平稳噪声环境下的性能差异。

本文主要内容包括:

  • 三维非线性状态空间模型构建;
  • EKF状态预测与量测更新过程实现;
  • 非线性系统雅可比矩阵推导与编程实现;
  • 基于残差判据的自适应观测噪声协方差调整策略;
  • EKF与AEKF滤波性能对比分析;

代码运行结果

源代码和更多讲解

https://blog.csdn.net/callmeup/article/details/144464369?fromshare=blogdetail&sharetype=blogdetail&sharerId=144464369&sharerefer=PC&sharesource=callmeup&sharefrom=from_link

  • Sage-Husa自适应滤波
  • 强跟踪滤波(STF)
  • 最大相关熵滤波(MCCKF)
  • 实际GNSS/INS组合导航算法等方向的定制,可通过文末卡片联系我:
相关推荐
吃我一窝jio3 小时前
Python与Go线程模型深度对比
java·开发语言·python
eggwyw3 小时前
C++ union 的一种妙用法
开发语言·c++
starzy19905 小时前
深入理解Scala隐式函数:自动类型转换
开发语言·后端·scala
布莱克6057 小时前
Swift 循环与控制转移详解:从 for-in 到标签跳转
开发语言·ssh·swift·循环
敲上瘾8 小时前
Qt核心机制:信号与槽详解
开发语言·c++·qt·ui·qt6.3
联犀8 小时前
ai时代复杂项目的golang项目如何更好的与ai共舞:monorepo+gozero
开发语言·人工智能·golang
lcj251110 小时前
[C++] C++11
开发语言·c++·笔记
Evand J12 小时前
【MATLAB例程】基于IMM-CKF的AOA+测距融合的二维移动目标跟踪定位
开发语言·matlab·目标跟踪
JianZhen✓13 小时前
IM 聊天列表为什么总“消息乱跳“:有序插入、时间轴派生、本地截断、已读回执
开发语言·前端·php
FungLeo13 小时前
FengCMS · PHP+MySQL 升级实录· 代码审计怎么闭环:REVIEW到 CLOSURE 四件套,12 个域90 篇修复文档跟到底
开发语言·mysql·php·代码审计·fengcms