带标注的土豆马铃薯病叶数据集,识别6种病害和健康叶,识别率93.4%,3718张图,支持yolo,coco json,voc xml,文末有模型训练代码
模型训练指标参数:


模型训练图:

数据集拆分
总图数:3718 张图数
训练集
2789 张图
验证集
558 张图
测试集
371 张图
预处理
自动定向:应用
调整大小:拉伸到640x640
增强
无
数据集标签:
'Bacteria', 'Nematode', 'Fungi', 'Phytopthora', 'Virus', 'Healthy', 'Pest'
| 英文 | 标准中文翻译 | 专业释义(农业/病害识别场景) |
|---|---|---|
| Bacteria | 细菌(病害) | 细菌性病害,由病原细菌引发,常见症状有角斑、腐烂、流胶等 |
| Nematode | 线虫 | 植物寄生线虫,一类微小寄生虫,可侵害根系、茎叶,属于典型土传/系统性危害 |
| Fungi | 真菌(病害) | 真菌性病害,作物最常见病害类型,锈病、白粉病、炭疽病均属此类 |
| Phytopthora | 疫霉菌 | 注:标准拼写为 Phytophthora (书写简写/笔误),属于卵菌,高发晚疫病(马铃薯、番茄典型病害) |
| Virus | 病毒(病害) | 病毒性病害,多表现为叶片花叶、皱缩、黄化、畸形,传播速度快 |
| Healthy | 健康(叶片/植株) | 无病虫害、生长状态正常的样本 |
| Pest | 虫害 | 泛指各类有害昆虫、节肢动物等害虫危害 |
数据集图片和标注信息示例:


数据集下载:
yolo26:https://download.csdn.net/download/pbymw8iwm/92972993
yolo v12:https://download.csdn.net/download/pbymw8iwm/92972992
yolo v11:https://download.csdn.net/download/pbymw8iwm/92972994
yolo v9:https://download.csdn.net/download/pbymw8iwm/92972989
yolo v8:https://download.csdn.net/download/pbymw8iwm/92972988
yolo v7:https://download.csdn.net/download/pbymw8iwm/92972990
coco json:https://download.csdn.net/download/pbymw8iwm/92972991
pascal voc xml:https://download.csdn.net/download/pbymw8iwm/92972987
YOLO模型训练
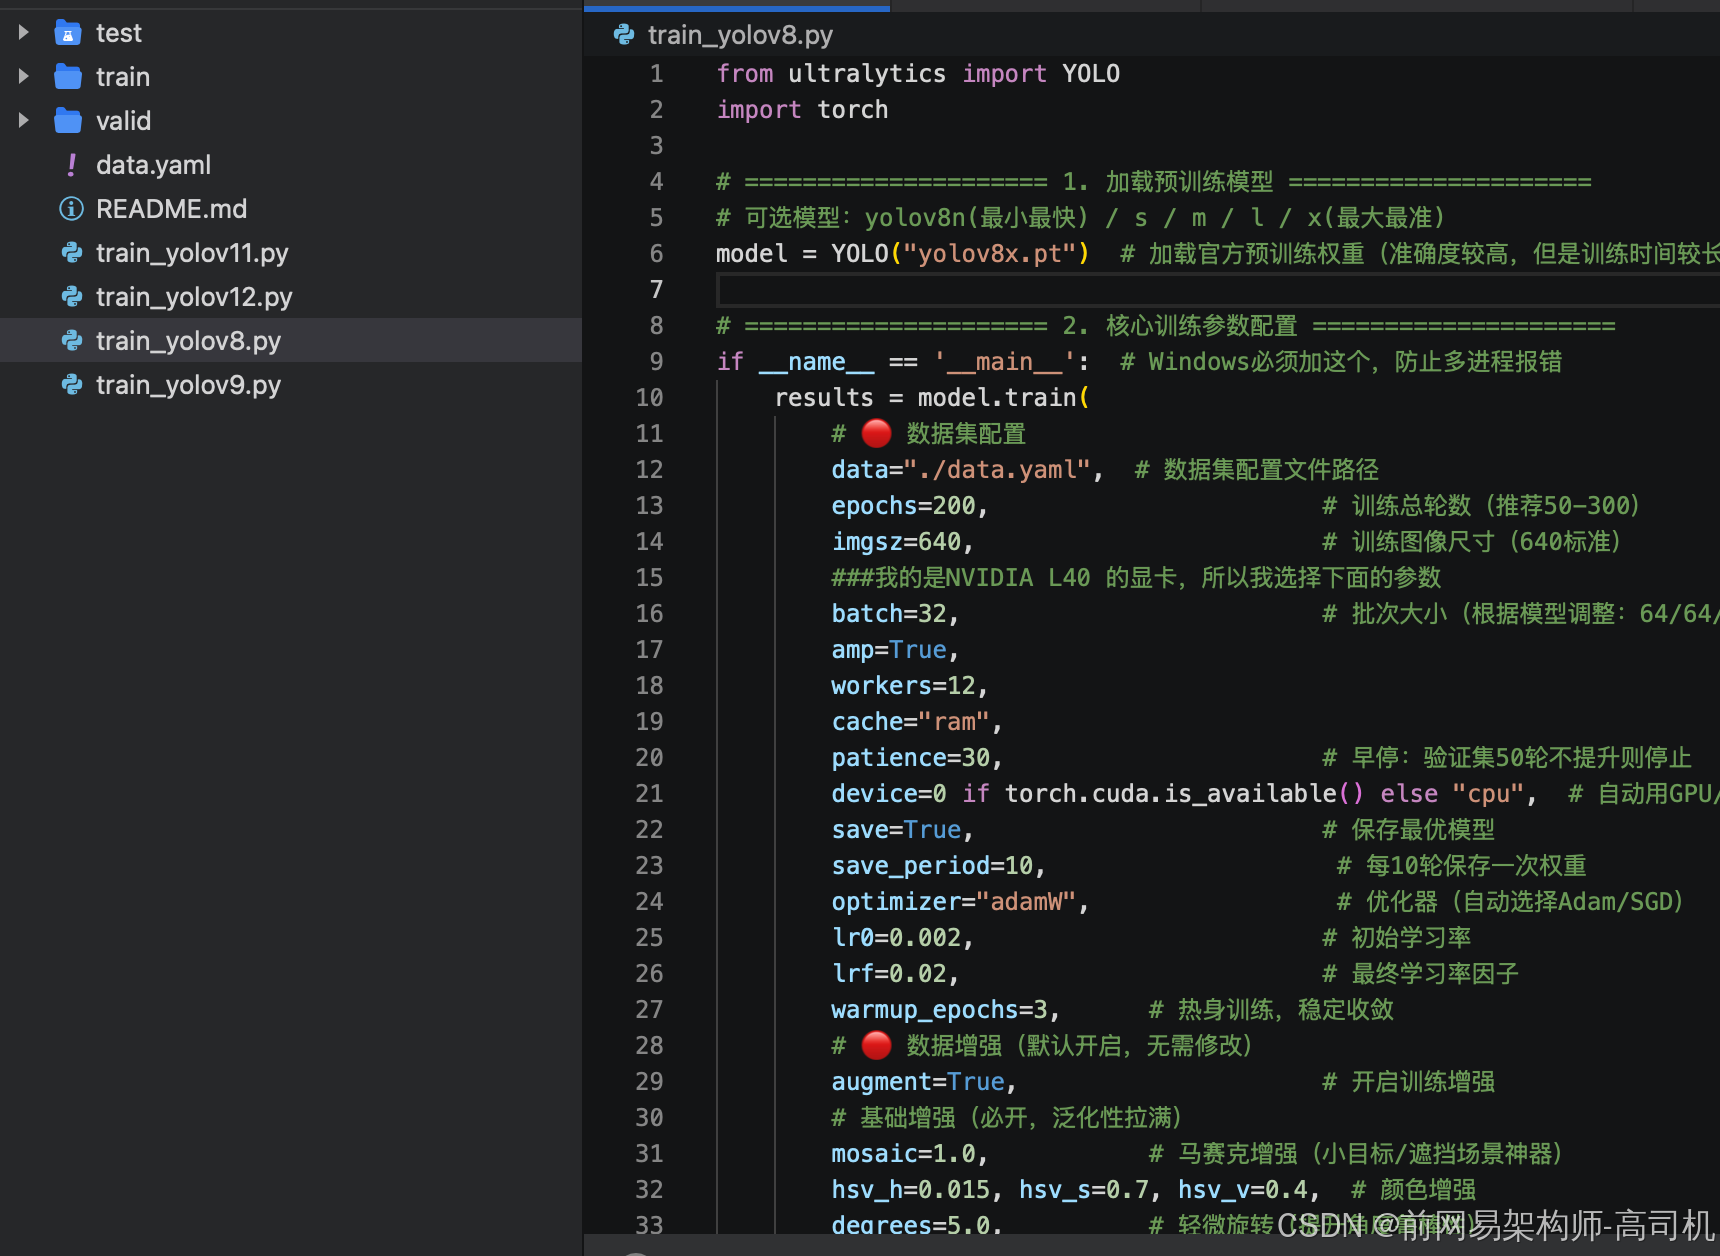
下载数据集之后解压到当前文件夹,然后将 我的仓库 https://gitcode.com/pbymw8iwm/YOLOProject 里的训练模型脚本复制到文件夹下,假设你使用的是yolov8来训练你就用python train_yolov8.py
模糊图片在模型训练中的优势分析
该数据集中包含了如果包含了一些模糊图片,这并非数据缺陷,而是一种精心设计的数据增强策略,能为模型训练带来以下显著优势:
- 提升模型鲁棒性:现实场景中,可能发生在运动模糊,对焦不准或光线不足的情况下。在训练集中引入模糊样本,可以迫使模型学习更本质的特征,而不是过度依赖清晰的边缘或纹理细节,从而提升模型在复杂、非理想成像条件下的识别能力。
- 模拟真实世界噪声:监控摄像头、手机等设备在低光照或快速移动时极易产生模糊。包含此类图片的数据集能让模型提前"见识"并适应这种噪声,减少在实际部署时因图像质量下降而导致的性能骤降。
- 防止模型过拟合 :如果训练集全是高清、摆拍的完美图片,模型容易记住这些特定场景下的"干净"特征,而对新的、稍有模糊的图片泛化能力差。模糊图片作为一种有效的正则化手段,可以增加数据分布的多样性,防止模型过拟合到有限的清晰样本上。
总结 :因此,数据集中包含的模糊图片,与你看到的"水平翻转"、"剪切形变"、"随机遮挡"等增强操作一样,都是为了构建一个更接近真实世界复杂分布的数据环境,从而训练出更健壮、更泛化、更实用的模型。
模型验证测试情况:
验证测试代码:
python
#需要安装pip install ultralytics
from ultralytics import YOLO
import cv2

# ===================== 1. 加载YOLO模型 =====================
# 自动下载预训练模型(yolov8n最轻量快速),也可换 yolov8s/m/l/x
model = YOLO("best.pt")
# ===================== 2. 推理配置 =====================
image_path = "326_jpg.rf.8ad64cc0668df32c4e5f59b50e899e9c.jpg"  # 你的图片路径
save_result = True       # 是否保存标注后的图
# ===================== 3. 执行推理 =====================
results = model.predict(
    source=image_path,
    conf=0.01,          # 置信度阈值(低于该值忽略)
    save=False,         # 关闭默认保存,自定义保存
    verbose=False       # 关闭冗余日志
)

# ===================== 4. 解析结果:目标区域 + 标注信息 =====================
print("="*50)
print("YOLO 推理结果(目标区域 + 标注信息)")
print("="*50)

# 获取图片(用于绘制框)
img = cv2.imread(image_path)

# 遍历所有检测目标
for idx, result in enumerate(results):
    boxes = result.boxes  # 所有检测框

    for box in boxes:
        # ========== 提取目标区域(坐标) ==========
        # xyxy: 左上角x, 左上角y, 右下角x, 右下角y
        x1, y1, x2, y2 = box.xyxy[0].cpu().numpy()
        # 宽高
        w = x2 - x1
        h = y2 - y1

        # ========== 提取标注信息 ==========
        cls_id = int(box.cls[0])          # 类别ID
        cls_name = model.names[cls_id]    # 类别名称
        conf = float(box.conf[0])         # 置信度

        # ========== 打印信息 ==========
        print(f"目标 {idx+1}:")
        print(f"  标注类别:{cls_name}")
        print(f"  置信度:{conf:.2f}")
        print(f"  目标区域坐标:")
        print(f"    左上角 ({x1:.1f}, {y1:.1f})")
        print(f"    右下角 ({x2:.1f}, {y2:.1f})")
        print(f"    宽×高:{w:.1f} × {h:.1f}")
        print("-"*30)

        # ========== 在图片上绘制检测框 ==========
        cv2.rectangle(img, (int(x1), int(y1)), (int(x2), int(y2)), (0, 255, 0), 2)
        cv2.putText(img, f"{cls_name} {conf:.2f}",
                    (int(x1), int(y1)-10),
                    cv2.FONT_HERSHEY_SIMPLEX, 0.5, (0, 255, 0), 2)

# ===================== 5. 保存/显示结果 =====================
if save_result:
    cv2.imwrite("yolo_result.jpg", img)
    print("✅ 标注图片已保存为:yolo_result.jpg")

# 显示图片(可选)
cv2.imshow("YOLO Result", img)
#cv2.waitKey(0)
#cv2.destroyAllWindows()
推理结果:
{
"predictions": [
{
"x": 315.5,
"y": 325,
"width": 533,
"height": 526,
"confidence": 0.957,
"class": "Pest",
"class_id": 4,
"detection_id": "59088c00-5e17-4cca-96cc-b6c4f7fb200b"
}
]
}