无人机低空影像语义分割数据集 | 语义分割 遥感影像 无人机低空 地物分类 Potsdam Vaihingen LoveDA 9080期
数据集概述
本数据集整合了 Potsdam、Vaihingen、LoveDA 三大经典遥感语义分割数据源,面向无人机低空影像的像素级地物分类任务。数据服务于城市遥感解译、土地利用调查、生态环境监测及智慧城市规划,适配语义分割模型训练、算法对比及创新实验。
数据集核心信息
| 数据要素 | 详细说明 |
|---|---|
| 类别 | 共 9 类(含忽略区域):忽略区域、背景、建筑、道路、水体、裸地、植被、农业用地、车辆 |
| 数量 | 7000 张影像 |
| 格式 | 图像为 JPG/TIF/PNG;标签为像素级语义分割掩码(Mask) |
| 数据来源 | Potsdam、Vaihingen、LoveDA 等公开遥感数据集整合 |
| 应用价值 | 1. 城市遥感 :支撑建筑物、道路、植被等地物的自动化提取与制图。 2. 土地调查 :辅助土地利用分类、变化检测与违建识别。 3. 生态监测 :分析水体、植被、农业用地分布,服务环境评估。 4. 算法研发:为高分辨率遥感语义分割、多尺度特征学习提供标准化基准数据。 |
完整类别列表(共9类)
| 类别 ID | 英文名称 | 中文释义 | 说明 |
|---|---|---|---|
| 0 | Ignore | 忽略区域 | 不参与训练与评估的无效像素 |
| 1 | Background | 背景 | 未归入其他类别的区域 |
| 2 | Building | 建筑 | 建筑物屋顶及主体 |
| 3 | Road | 道路 | 机动车道、人行道等硬化路面 |
| 4 | Water | 水体 | 河流、湖泊、池塘等 |
| 5 | Barren | 裸地 | 无植被覆盖的裸露土壤或沙地 |
| 6 | Vegetation | 植被 | 树木、草地等绿色植被 |
| 7 | Agricultural | 农业用地 | 农田、果园等农业种植区 |
| 8 | Vehicle | 车辆 | 汽车、卡车等交通工具 |
数据三要素解析
类别与地物覆盖
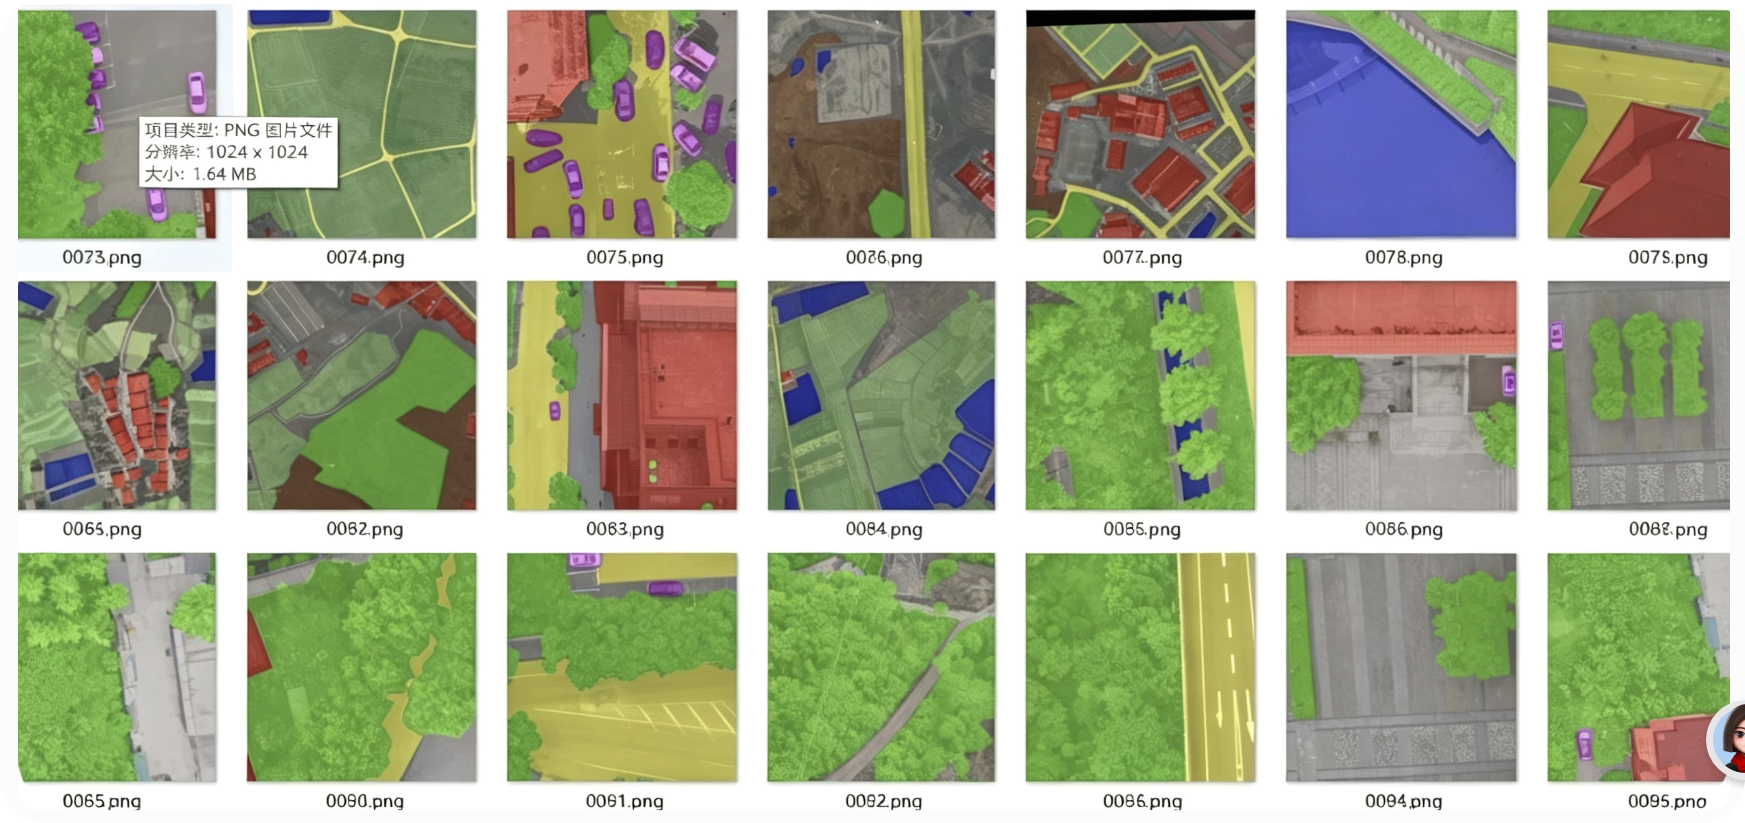
- 数据集定义 9 类地物(含1类忽略区域),覆盖城市与城郊遥感场景的主要地表要素。
- 类别体系兼顾 人工地物 (建筑、道路、车辆)、自然地物 (水体、裸地、植被)及 农业用地,具有较强的综合性。
- "忽略区域"类别的设置,允许模型在训练时排除模糊或无效像素,提升学习效率。
数据规模与来源
- 影像总量约 7000 张,整合自多个公开遥感数据集,规模充足。
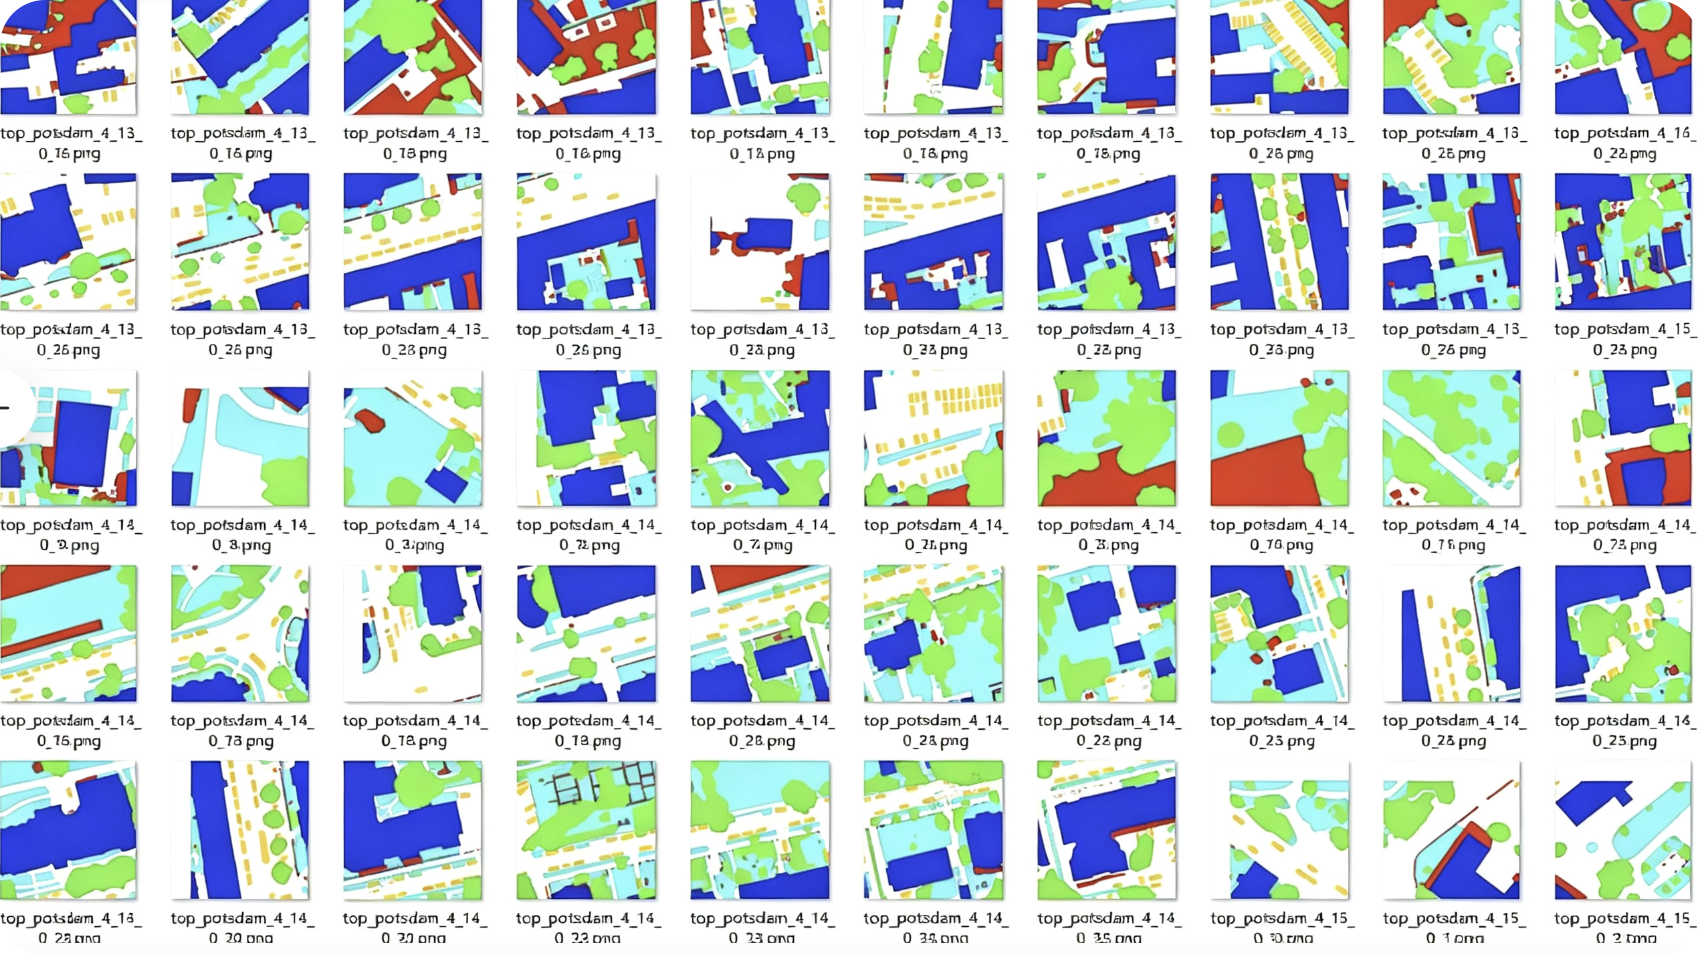
- 数据来源包括 Potsdam (城市高分辨率)、Vaihingen (城郊)、LoveDA(城乡结合)等,场景多样性丰富。
- 所有影像均已完成像素级语义标注,标注精度高,可直接用于监督学习。
格式与配套服务
- 提供图像与对应的语义分割掩码,标签与图像一一对应,数据结构规范。
- 格式齐全,可直接用于主流语义分割框架(如 U-Net、DeepLabv3+、SegFormer、HRNet 等)。
- 提供技术支持服务,包括环境配置、代码复现、模型训练、优化与评估,并支持适配用户自有数据集。
知识普及:遥感语义分割的技术要点
- 高分辨率与小目标:遥感影像分辨率高,但车辆等目标像素占比小,需采用多尺度特征融合或高分辨率保持网络(如HRNet)。
- 类别不平衡:建筑、植被等大类样本多,车辆等小类样本少,需采用类别加权损失或Focal Loss。
- 边界精度:地物边界(如道路与建筑交界)分割精度直接影响制图质量,可引入边界感知损失或后处理优化。
- 多源数据融合:Potsdam、Vaihingen等数据源在传感器、光照、季节上存在差异,融合使用时需注意域适应问题。
- 应用闭环:分割结果可导入GIS系统,用于城市三维建模、土地变更监测及生态环境评估。
快速开始(代码示例)
1. 准备配置文件 (data.yaml)
yaml
path: ./dataset
train: images/train
val: images/val
nc: 9
names: ['Ignore', 'Background', 'Building', 'Road', 'Water',
        'Barren', 'Vegetation', 'Agricultural', 'Vehicle']
2. 启动语义分割训练(以 YOLOv8-seg 为例)
python
from ultralytics import YOLO

model = YOLO('yolov8m-seg.pt')
model.train(
    data='data.yaml',
    epochs=100,
    imgsz=1024,  # 高分辨率输入有利于小目标
    batch=8,
    device=0
)
3. 使用 DeepLabv3+ 训练(PyTorch 示例)
python
import torch
import torch.nn as nn
from torchvision import models

model = models.segmentation.deeplabv3_resnet50(pretrained=True)
model.classifier[4] = nn.Conv2d(256, 9, kernel_size=1)  # 修改为9类输出
# 后续加载数据、定义损失、优化器并训练...
标签
语义分割 遥感影像 无人机低空 地物分类 Potsdam Vaihingen LoveDA 深度学习数据集 计算机视觉