基于PID控制器的车辆控制系统simulink建模与仿真

目录

1.课题概述

2.系统仿真结果

3.核心程序与模型

4.系统原理简介

5.完整工程文件


1.课题概述

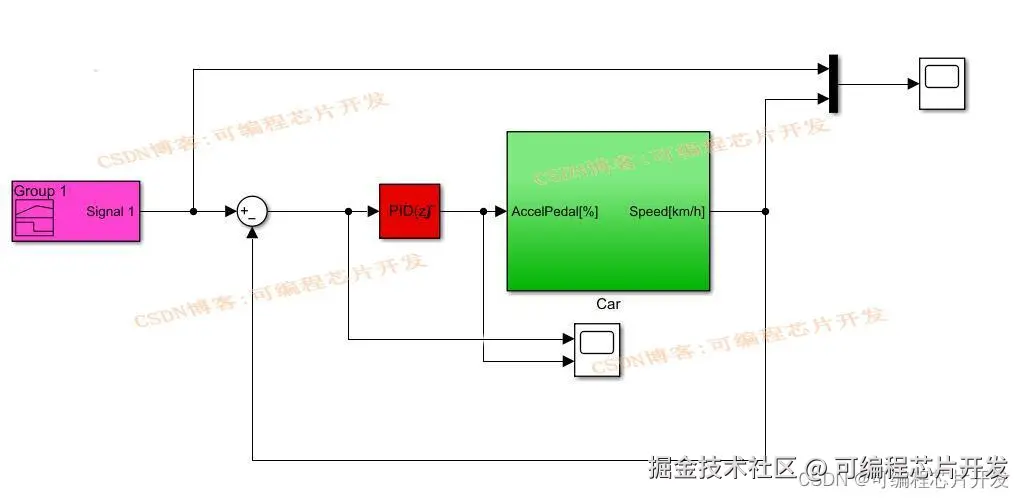
基于PID控制器的车辆控制系统simulink建模与仿真,包括PID控制器和车辆模型。

2.系统仿真结果

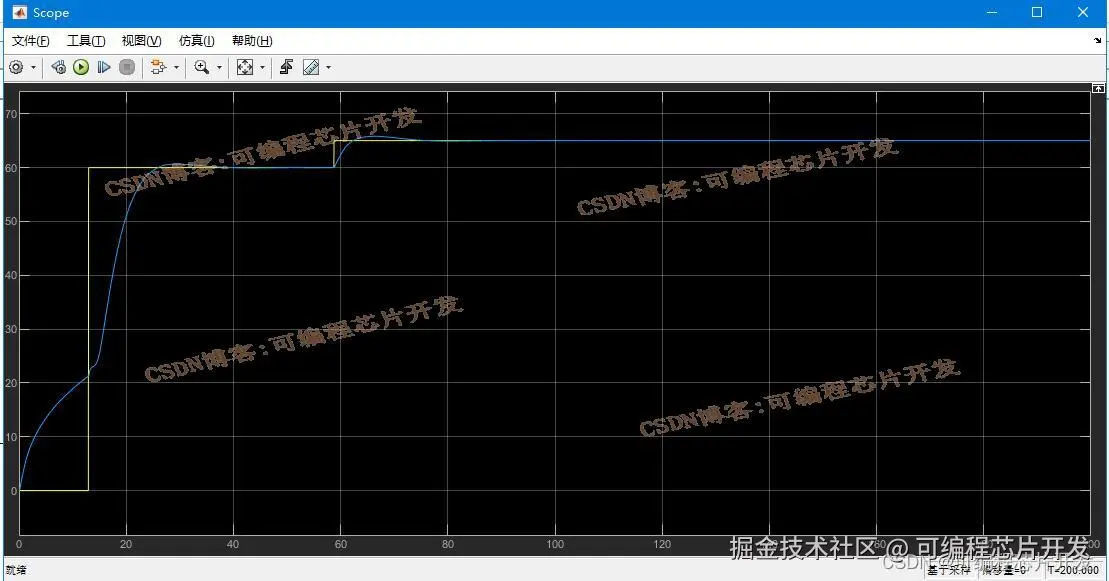
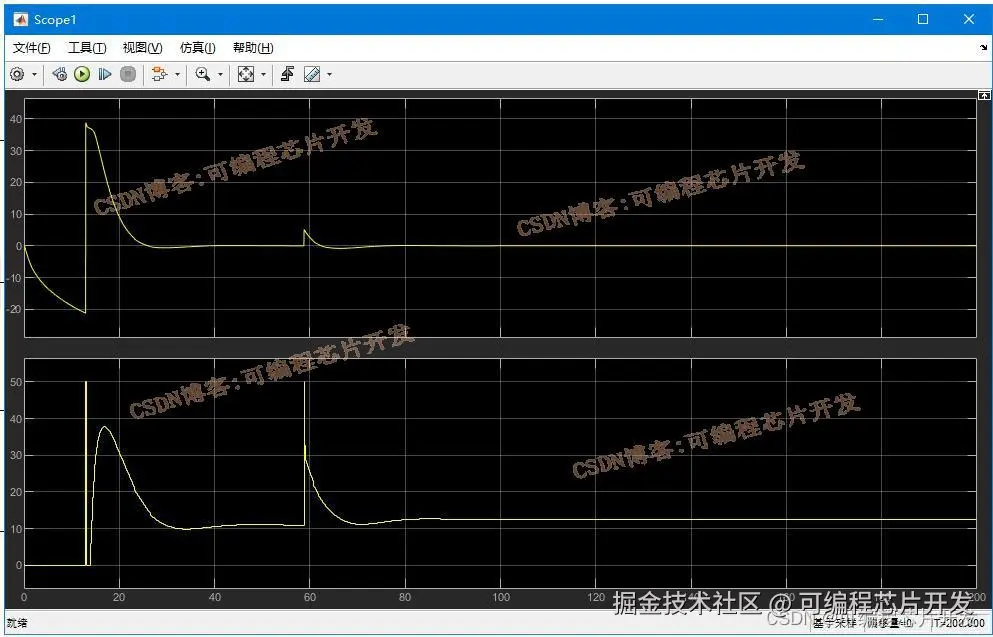
(完整程序运行后无水印)
3.核心程序与模型

版本:MATLAB2022a
0069

4.系统原理简介

PID控制器(比例-积分-微分控制器)是一种广泛应用在控制理论与工程实践中的闭环控制策略,特别是在车辆控制系统中,它被用来维持期望的性能指标,如车速控制、方向稳定、悬架调整等。PID控制器通过实时计算误差并根据误差的比例(P)、积分(I)和微分(D)分量来调整控制输入,从而有效地纠正偏差,实现系统的稳定运行。

PID控制器的输出u(t)是误差信号e(t)即期望值r(t)与实际输出y(t)之差的函数,可以表示为:
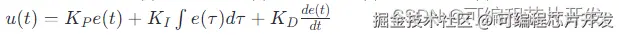
其中,KP​、KI​、KD​分别为比例系数、积分系数和微分系数,它们共同决定了控制器的响应特性。

1.比例控制(P) : 直接根据误差的大小成比例地调整输出,可以迅速响应误差,但无法消除稳态误差。
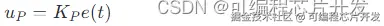
2.积分控制(I): 积累过去的误差,随着时间的推移,即使误差很小,也会逐渐累积起来,有助于消除稳态误差。

3.微分控制(D): 根据误差变化的速度调整输出,有助于预测未来趋势,减少超调,提高系统的稳定性。

以车辆速度控制为例,假设期望速度为vd​,实际速度为v,则误差e(t)=vd​−v。PID控制器的目标是调整油门或刹车的控制信号u(t),以使实际车速尽可能接近期望速度。

PID控制器的性能高度依赖于参数KP​、KI​和KD​的选取,这些参数的确定通常需要通过实验或特定的整定方法,如齐纳-尼克尔斯方法(Ziegler-Nichols method)、经验法则或自整定算法。

相关推荐
二十七日秋8 分钟前
算法刷题笔记「Day 1|四道 OJ 入门题里的深坑」
c语言·汇编·数据结构·c++·笔记·python·算法
晚风叙码23 分钟前
Linux 进程概念(下):程序地址空间与虚拟内存
linux·服务器·算法
silvamux_42 分钟前
微头条爆款体平台适配实测:把交付要求变成可计算的指标
java·线性代数·算法·决策树·矩阵
重生之小比特1 小时前
【算法拾光】前缀和|连续的子数组和 + 和相同的二元子数组
算法·leetcode·哈希算法
一去不复返的通信er1 小时前
力扣15:盛最多水的容器
算法·leetcode
Navigator_Z1 小时前
LeetCode //C - 1309. Decrypt String from Alphabet to Integer Mapping
c语言·算法·leetcode
潇湘秦1 小时前
SQL Server 2016+ 整数类型元数据扩宽(秒级变更)完整说明
数据库·算法
Figo_Cheung3 小时前
Figo基于结构空间算法假设(SSAH)的生成式大模型优化范式与工程实现边界研究——提出适应AGI架构演化的自适应拓扑感知表征机制
算法·架构·agi
旖旎夜光3 小时前
LCR 170:交易逆序对的总数(归并排序) —— 题解
c++·学习·算法·leetcode·排序算法
微尘hjx11 小时前
【ByteTrack 04】多轨迹算法ByteTrack改进点
算法·yolo·目标检测·目标跟踪·bytetrack·ultralytics·车跟踪