目录
[4.1 姿态模型与运动学动力学方程](#4.1 姿态模型与运动学动力学方程)
[4.2 姿态误差定义与误差动态](#4.2 姿态误差定义与误差动态)
[4.3 克罗内克代数向量化](#4.3 克罗内克代数向量化)
[4.4 控制律结构分解](#4.4 控制律结构分解)
[4.5 李雅普诺夫函数设计与稳定性分析](#4.5 李雅普诺夫函数设计与稳定性分析)
[4.6 镇定控制律设计与收敛性论证](#4.6 镇定控制律设计与收敛性论证)
✨1.课题概述
四旋翼无人机的姿态跟踪控制,核心目标是设计控制力矩u,使无人机的实际姿态R从任意初始状态渐近收敛到期望姿态R_d。由于姿态空间本质上是三维旋转群SO(3)这一非线性流形,若直接采用欧拉角等局部坐标设计控制器,会带来奇异点与多解等问题,且难以保证大角度机动下的全局性能。因此,本系统采用旋转矩阵表示姿态,将姿态误差定义为矩阵之差,并借助克罗内克代数将其向量化,把矩阵域的控制问题转化为向量域的双误差镇定问题,最后利用李雅普诺夫稳定性理论设计反馈控制律,保证闭环系统渐近稳定。李雅普诺夫方法的核心思想是寻找一个正定的能量函数,只要该函数沿系统轨线单调不增,系统的状态就具有收敛的倾向。
📊2.系统仿真结果
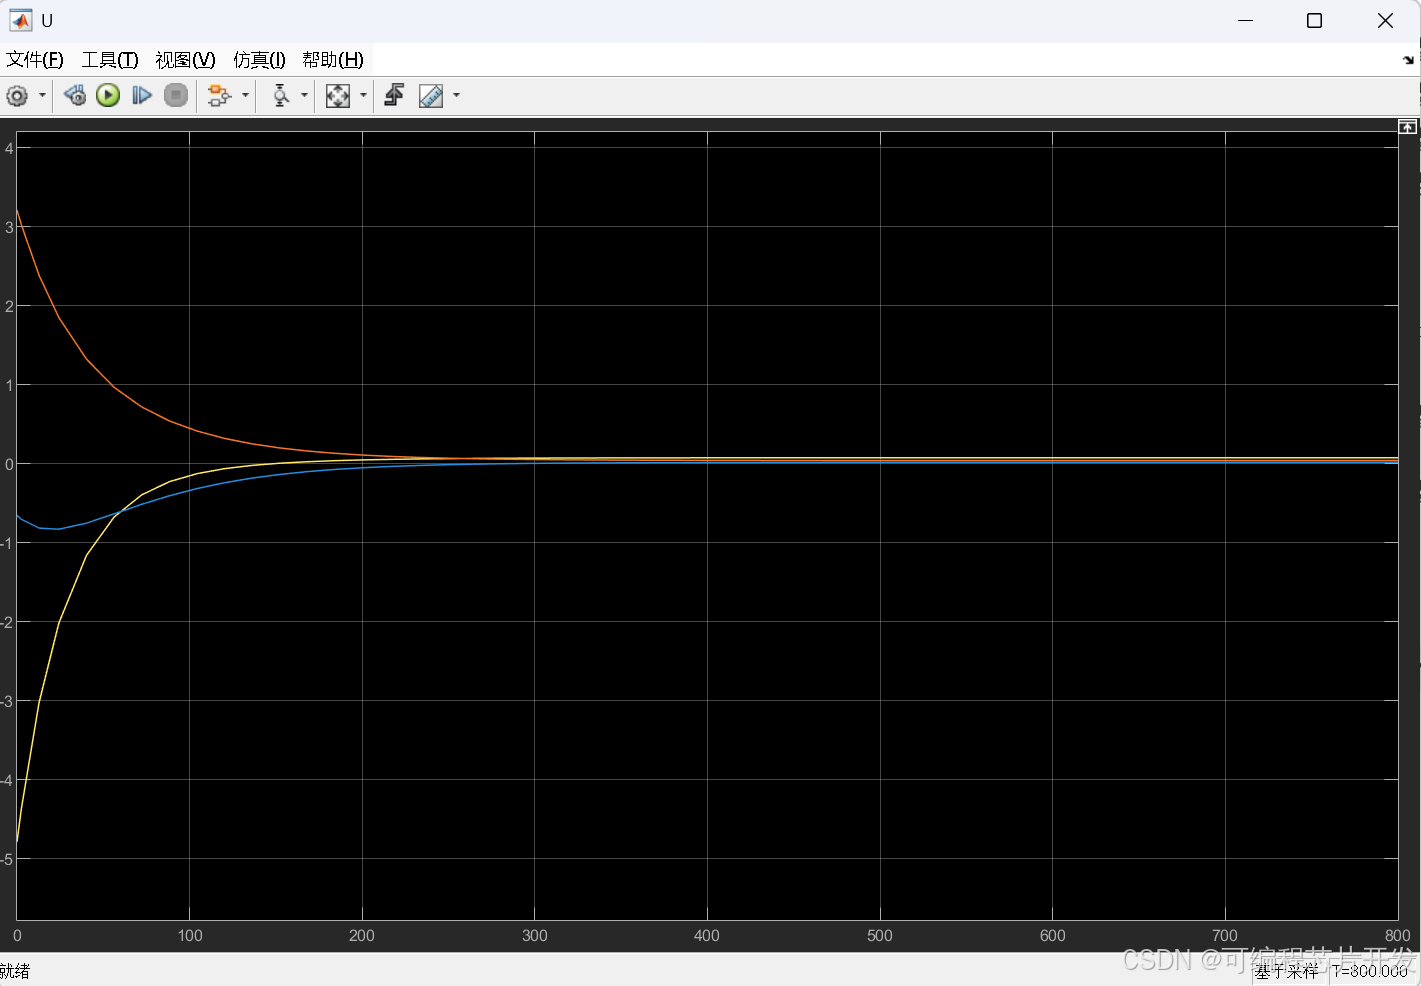
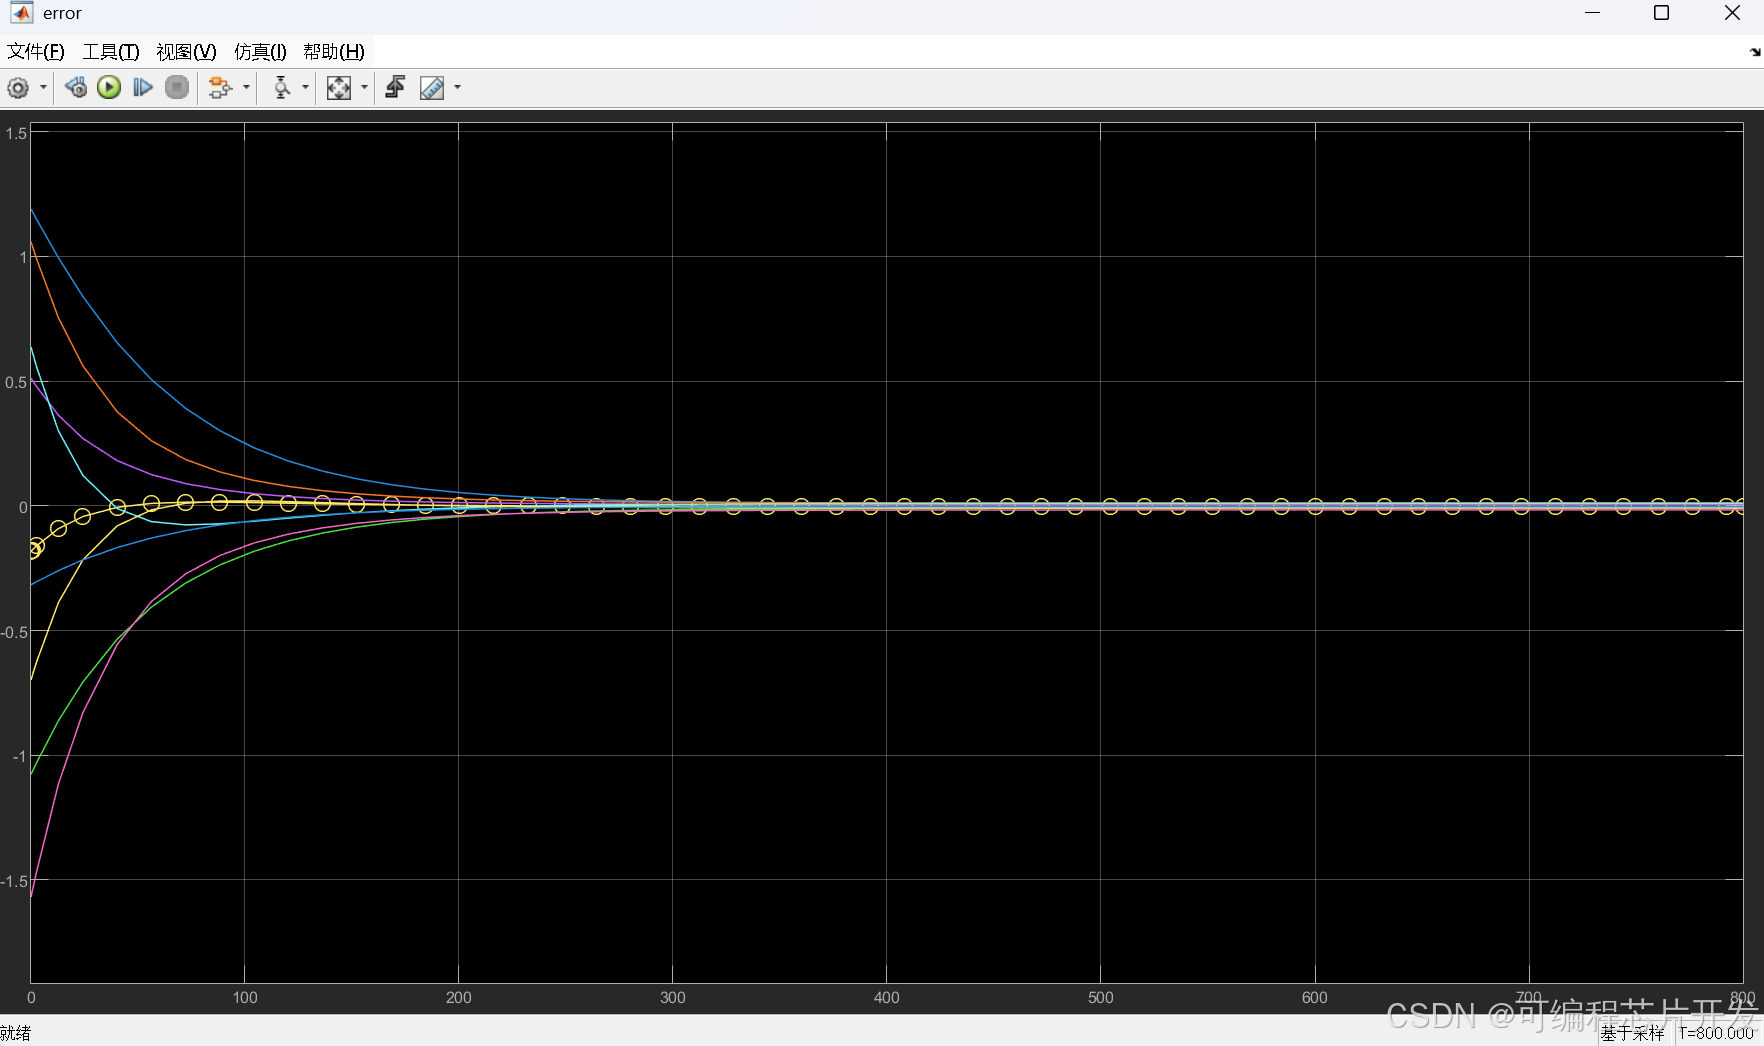
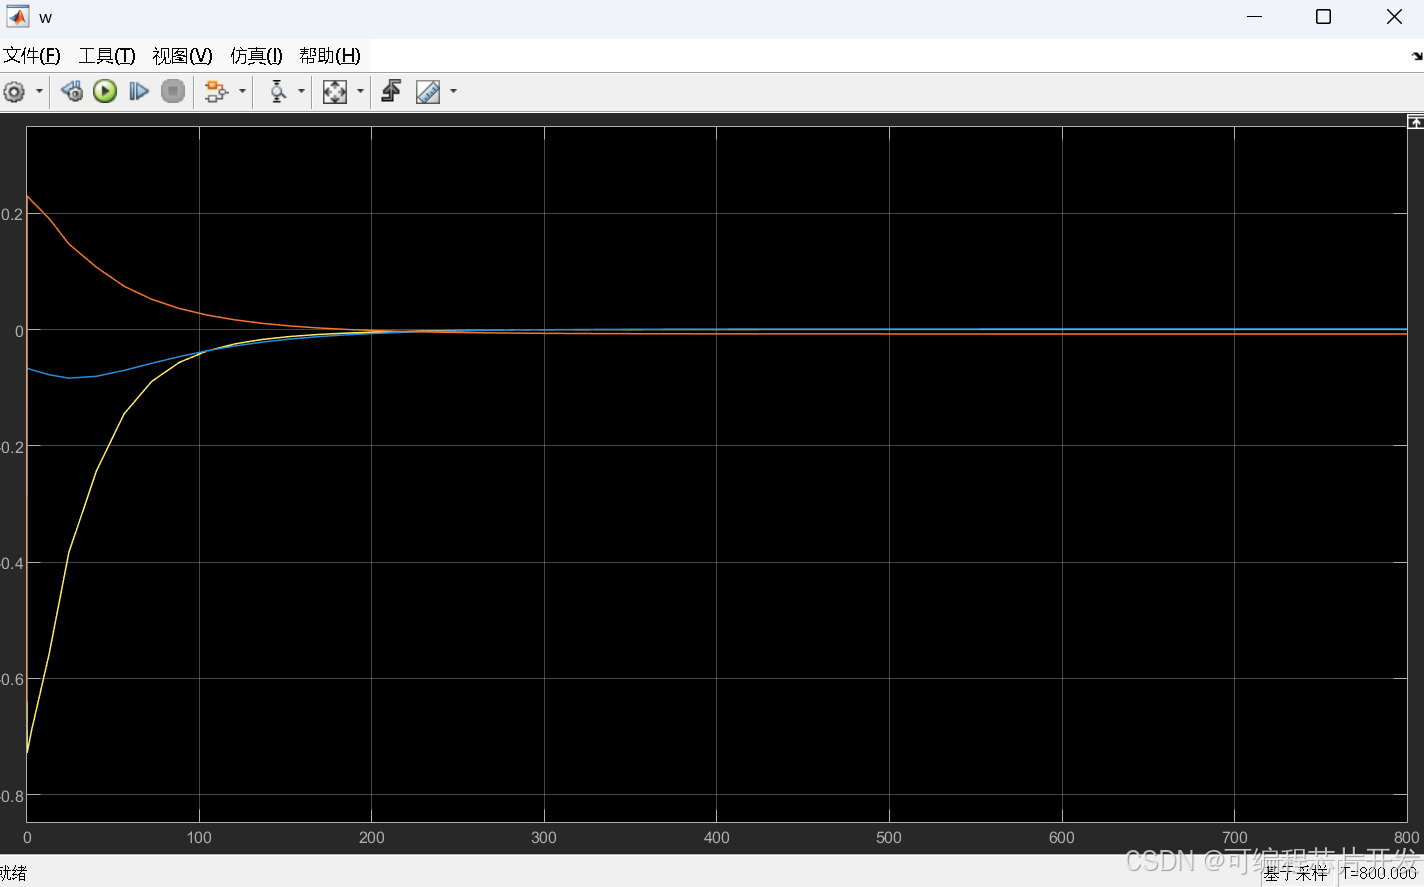
✅3.核心程序或模型
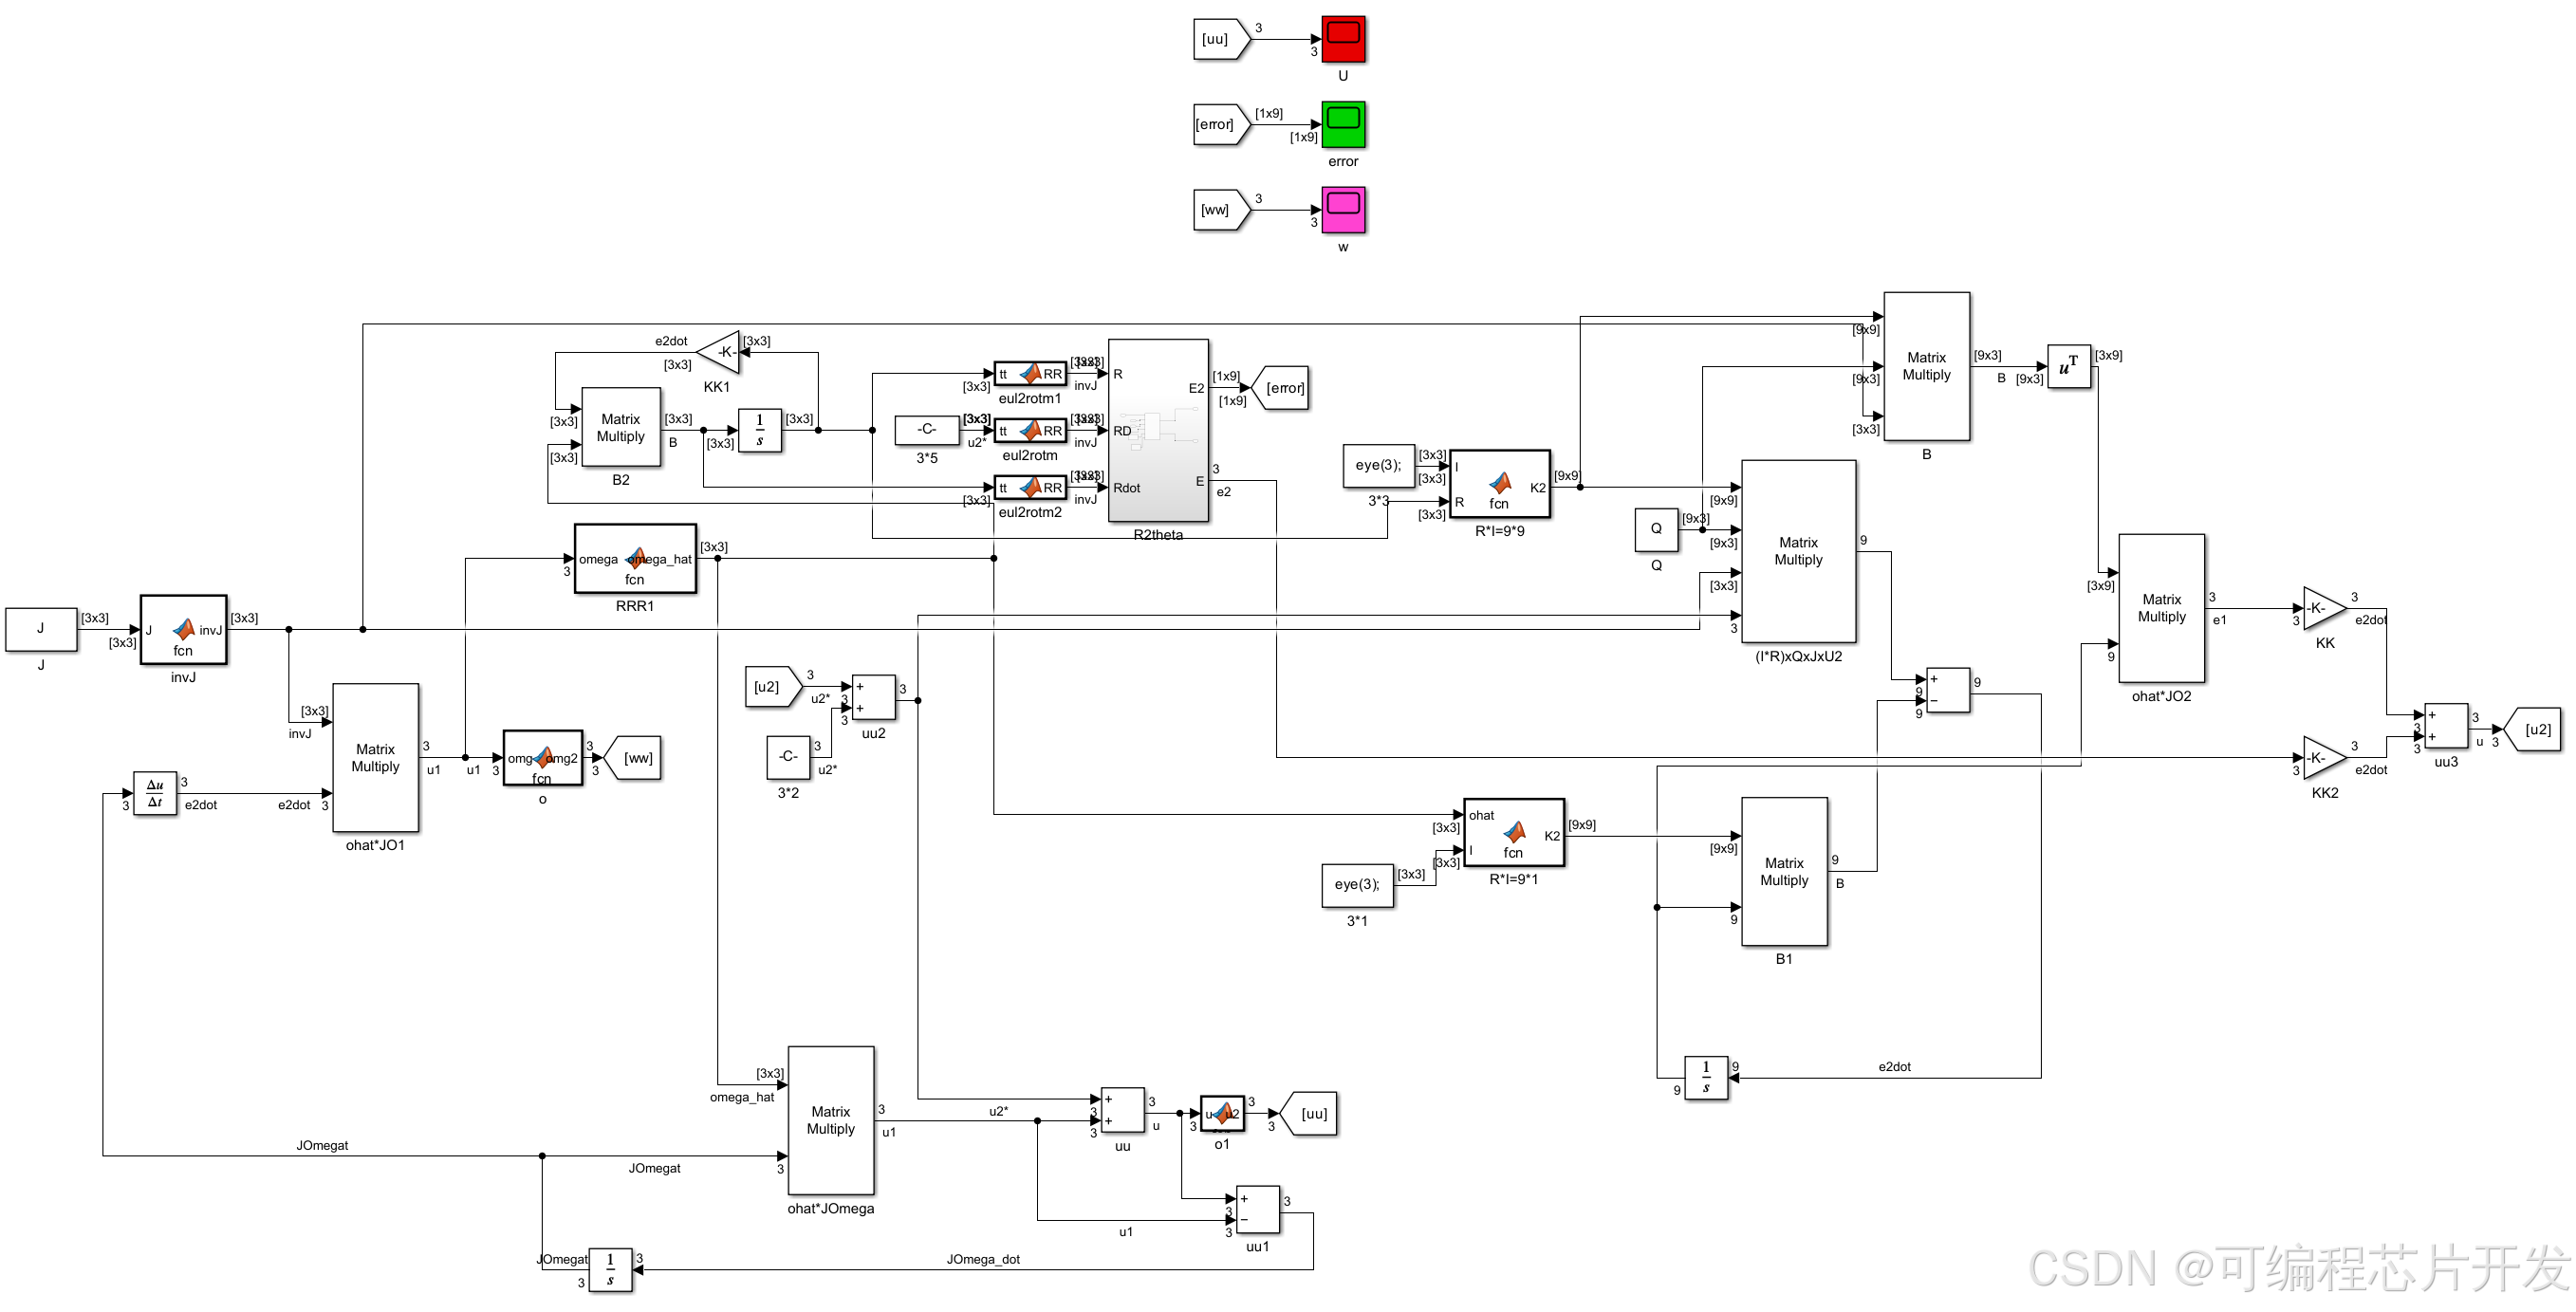
🚀4.系统原理简介
4.1 姿态模型与运动学动力学方程
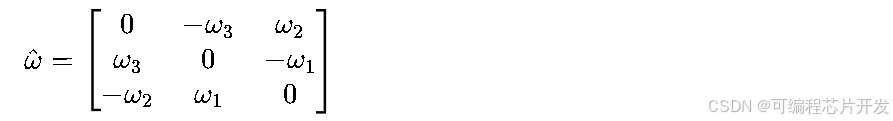
四旋翼姿态用旋转矩阵R表示,R属于特殊正交群SO(3),满足RᵀR=I₃且行列式等于一。记机体角速度为ω=ω₁,ω₂,ω₃ᵀ,其反对称矩阵为:
姿态运动学方程为:

四旋翼姿态动力学由欧拉方程描述,其中J为惯量对角矩阵,u为三轴控制力矩:

这里 w^Jw体现了刚体转动时惯性耦合产生的非线性力矩,是无法忽略的项。上述两式构成了控制器设计的全部模型基础,后续所有推导均建立在这两式之上。
4.2 姿态误差定义与误差动态
设期望姿态R_d为常数矩阵,由期望欧拉角经eul2rotm函数转换得到。定义姿态误差为实际姿态与期望姿态之差:
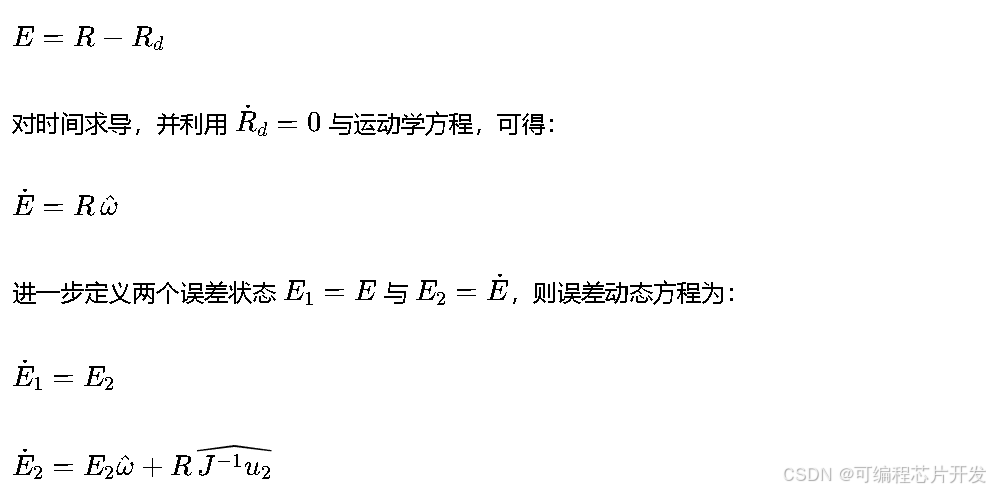
其中圆帽符号表示反对称化算子。该方程组把姿态跟踪问题转化为误差系统的镇定问题:只要误差 E₁、E₂均趋于零,就等价于实际姿态收敛到期望姿态。后续设计将围绕E₁、E₂展开。
4.3 克罗内克代数向量化
由于E₁、E₂均为矩阵,直接设计控制并不直观。利用克罗内克积的性质,对矩阵乘积取向量化时有:
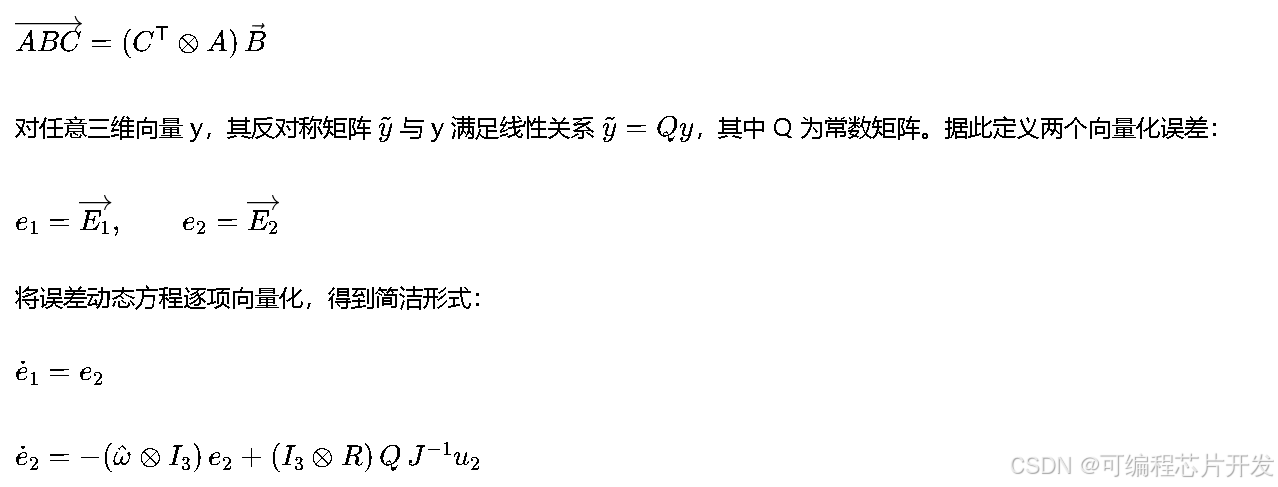
经过向量化,原矩阵域的问题转化为关于九维误差向量的线性时变系统镇定问题,设计空间大幅简化,这也是该方法与直接在矩阵域设计的主要区别。
4.4 控制律结构分解
为便于设计,将总控制力矩分解为两部分:
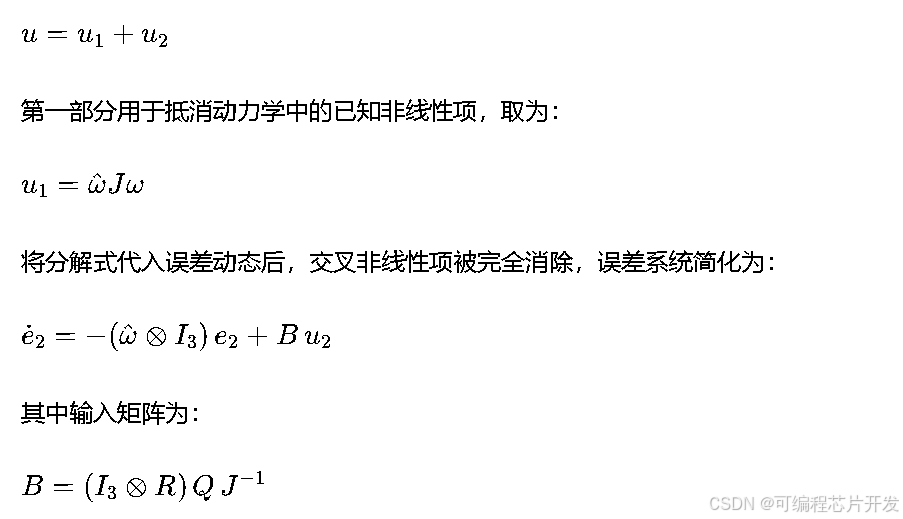
u₁本质上相当于反馈线性化中的前馈补偿,它把系统固有的惯性耦合先消掉,使系统对u₂呈现更易镇定的结构。这样,剩余的镇定任务就全部落在u₂的设计上。
4.5 李雅普诺夫函数设计与稳定性分析
构造正定的二次型李雅普诺夫函数:
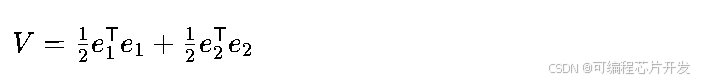
当且仅当两个误差均为零时函数为零,否则恒为正。对其求时间导数并代入误差动态,得到三项之和。其中第二项包含角速度反对称矩阵与单位阵的克罗内克积,利用反对称矩阵性质,该项恒为零:

这是整个稳定性证明的关键一步,它说明角速度引起的非线性耦合项对能量函数不产生任何净影响,可以安全地消去。消去该项后,李雅普诺夫函数导数化简为:

形式明显简化,便于后续控制律设计。
4.6 镇定控制律设计与收敛性论证
为使得李雅普诺夫函数导数非正,选取镇定控制律为:
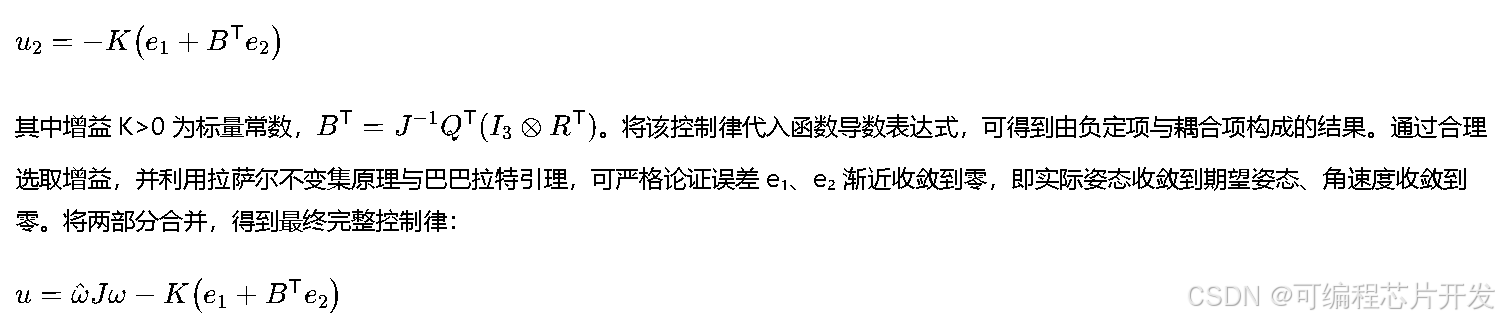
其结构简洁,仅包含反馈线性化项、比例误差反馈项与阻尼项。第一项负责抵消惯性耦合,第二项对姿态误差提供恢复力,第三项对角速度误差提供阻尼,三者配合使系统平稳收敛。
💢5.完整工程文件
v v
关注后,GZH回复关键词:a59