1 设计背景与意义
在仓储物流场景中,货架货物盘点、环境巡检大多依靠人工完成,工作重复、劳动强度大,人工巡检容易出现漏检。智能巡检机器人可以沿仓库预设路线自动行驶,完成货架巡检、货物信息采集工作,降低人工成本。
本项目基于 STM32 主控芯片,在 Proteus 仿真环境搭建货架巡检机器人,无需实物硬件,即可完成循迹行走、障碍物规避、货物重量采集、信息上报、异常报警全流程验证,非常适合嵌入式开发学习,也可以作为课程设计、毕业设计原型方案。
2 系统总体方案
系统以 STM32F103 单片机作为核心控制器,各功能模块组成如下:
- 电机驱动模块:两片 L298N 驱动四轮直流电机,控制机器人前进、转向,实现仓库轨道行走。
- 超声波避障模块:左右两组 HC‑SR04 超声波传感器,检测前方障碍物距离,防止机器人碰撞货架。
- 红外循迹模块:红外传感器配合 PCF8591,识别地面引导黑线,机器人沿着仓库巡检轨道自动行进。
- 货物重量检测模块:电位器模拟压力传感器,经 PCF8591 进行 ADC 采样,模拟读取货架货物重量。
- 模拟摄像头识别与 MPU6050 姿态模块:按键模拟摄像头开关、姿态检测输入,可模拟货物图像识别、姿态监测。
- 显示模块:LCD12864 液晶显示屏,实时显示左右障碍物距离、报警阈值、货物重量。
- 蓝牙串口通信模块:蓝牙模块对接 Proteus 虚拟终端,打印巡检状态、摄像头开关状态等信息,模拟数据上传上位机。
- 超重声光报警模块:三极管驱动蜂鸣器与 LED 指示灯,货物超重时,触发声光告警。
系统整体工作流程:上电完成外设初始化,机器人沿循迹轨道行驶;超声波持续检测货架、障碍物距离;ADC 采集货物重量;LCD 刷新各项参数;蓝牙串口输出巡检日志;货物超重时启动声光报警;按键控制摄像头识别功能开启与关闭。
3 Proteus 硬件电路设计
3.1 STM32 主控单元
主控采用 STM32F103 单片机,搭配复位、晶振电路,负责接收全部传感器信号,执行逻辑运算,输出电机驱动、报警、显示控制信号。
3.2 L298N 电机驱动电路
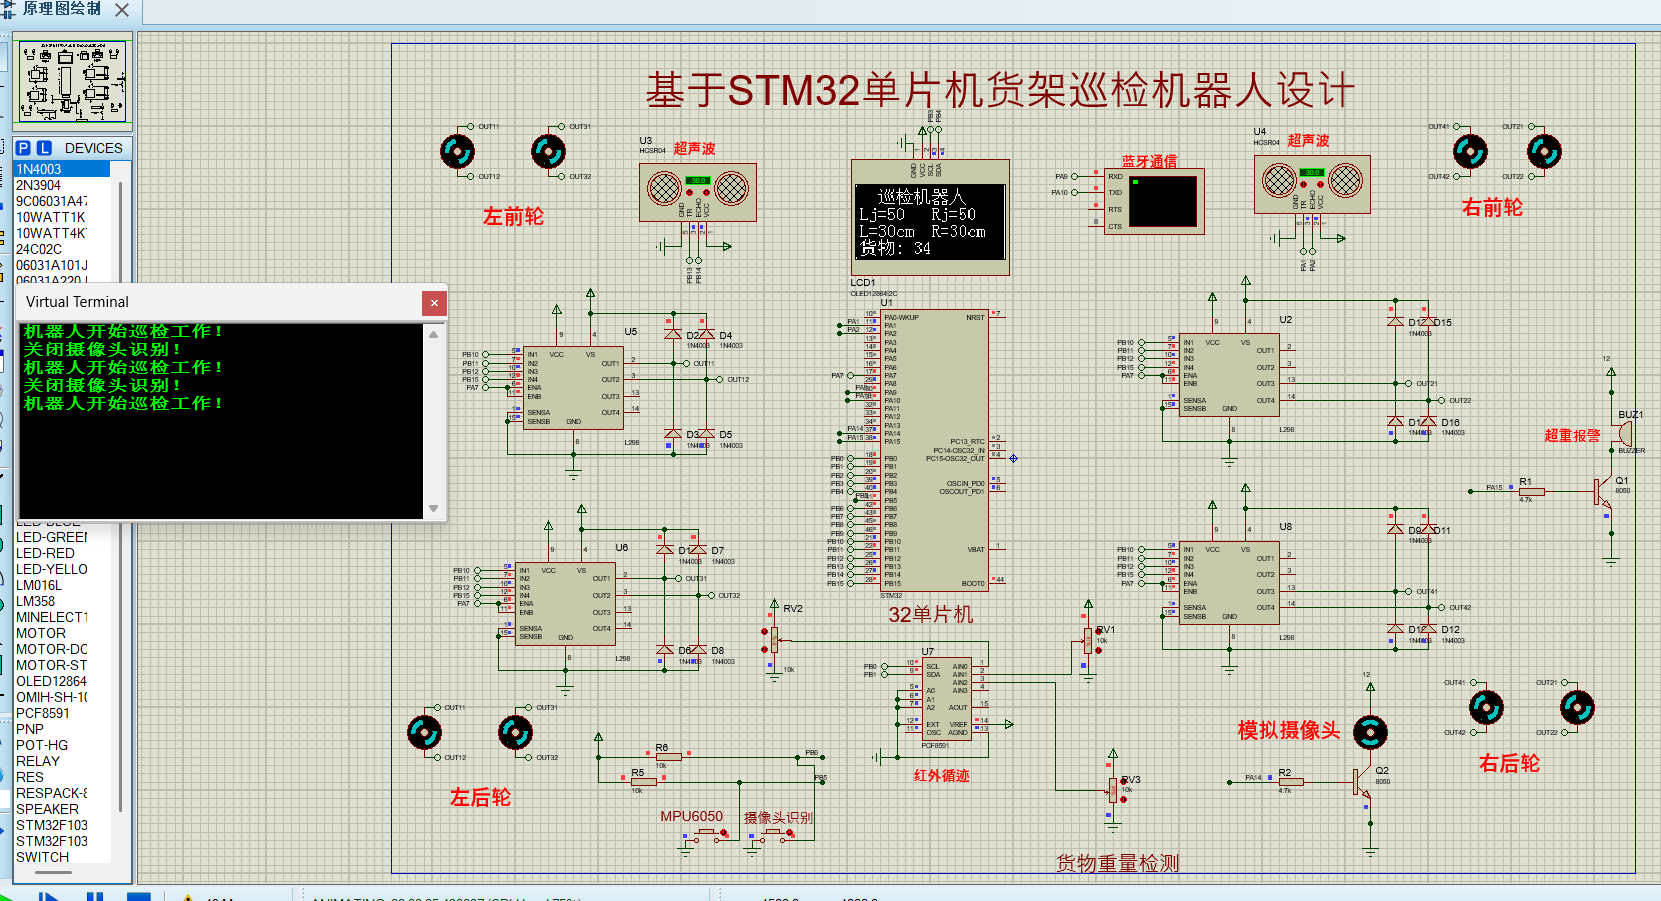
使用两片 L298N 芯片分别驱动机器人左右侧四轮电机。单片机 GPIO 输出电平,控制电机正反转,完成前进、左转、右转动作,实现仓库轨道行走。
3.3 HC‑SR04 超声波避障电路
左右前方各放置 1 组 HC‑SR04 超声波,Trig 引脚接收单片机触发信号,Echo 引脚反馈回波信号,单片机通过定时器计时换算障碍物距离,实现货架障碍物检测。
3.4 PCF8591 模数转换电路
PCF8591 通过 I2C 总线和 STM32 通信,采集红外循迹传感器、货物重量模拟电压信号,将模拟信号转换为数字量供单片机处理。
3.5 LCD12864 显示电路
LCD12864 液晶连接单片机 GPIO 口,屏幕显示巡检机器人状态、左右障碍物距离 Lj、Rj,避障阈值 L=30cm、R=30cm,以及采集得到的货物重量数值。
3.6 蓝牙通信与虚拟终端电路
蓝牙模块 RX、TX 引脚连接单片机串口,对接 Proteus 虚拟终端,输出机器人开始巡检工作!、关闭摄像头识别!等日志信息,模拟将巡检数据上传后台。
3.7 声光超重报警电路
由 NPN 三极管、蜂鸣器、LED 指示灯组成。当检测货物重量超过设定阈值,单片机输出高电平,LED 点亮,蜂鸣器鸣叫,完成超重告警。
3.8 功能按键外设
两路按键,一路模拟 MPU6050 姿态输入,一路模拟摄像头识别开关,IO 口读取按键电平,切换巡检功能。
完整 Proteus 仿真原理图如图:
4 软件设计
软件开发环境为 Keil‑MDK,基于 STM32 标准库开发,包含系统初始化、超声波测距、PCF8591 ADC 读取、LCD 显示、蓝牙串口、电机控制、按键扫描、超重报警子程序。
4.1 主程序流程
- 系统初始化:GPIO、定时器、I2C 通信、串口、LCD 外设初始化;
- 循环读取左右超声波,获取障碍物距离;
- PCF8591 读取红外循迹信号、货物重量 ADC 值;
- 扫描按键,切换模拟摄像头识别、姿态检测功能;
- LCD 屏幕刷新距离、货物重量参数;
- 蓝牙串口向虚拟终端输出巡检日志;
- 根据循迹信号控制电机,机器人沿轨道前进;
- 判断货物重量,超出阈值触发声光超重报警;
- 判断障碍物距离,距离过近执行避障动作; 10. 循环执行巡检流程。
4.2 关键功能说明
- 超声波货架避障:读取 HC‑SR04 测距,当距离小于 30cm 阈值,机器人减速转向,避免撞击仓库货架。
- 红外轨道循迹:PCF8591 采集红外传感器电压,识别地面黑线,动态调整左右电机转速,保持机器人沿巡检轨道行驶。
- 货物重量模拟采集:调节电位器模拟货架货物压力,ADC 采样换算得到货物重量,LCD 与蓝牙终端同步展示。
- 蓝牙数据上报:串口输出巡检状态,模拟机器人将货架巡检信息上传监控终端。
- 超重声光报警:采集重量超过设定值,蜂鸣器与 LED 工作,提示货物超重异常。
5 仿真运行效果
- LCD12864 屏幕实时展示巡检机器人工作状态,左右障碍物距离 Lj、Rj,避障阈值以及货物重量数值。
- Proteus 虚拟终端持续打印日志:
机器人开始巡检工作!、关闭摄像头识别!,模拟仓库后台接收巡检记录。 - 调节重量电位器,货物重量数值同步变化,超过阈值后 LED 点亮、蜂鸣器鸣响,触发超重报警。
- 超声波检测障碍物小于阈值,机器人执行避障转向动作,防止碰撞货架。
- 红外循迹模块识别地面黑线,机器人沿着仓库巡检轨道自动行走。
- 按下按键,开启 / 关闭模拟摄像头识别功能,模拟货架货物图像采集。
仿真完整复现仓储场景下,机器人轨道行走、货架避障、货物重量检测、异常报警、数据上报整套巡检业务。
6 设计总结
本设计完成基于 STM32 的货架巡检机器人 Proteus 仿真,整合双路超声波避障、红外循迹、PCF8591 重量采集、LCD 本地显示、蓝牙串口通信、超重声光报警、模拟摄像头识别。全部功能可在仿真环境调试,不需要实物硬件。
本方案适合单片机课程设计、嵌入式毕业设计。后续可拓展升级:接入真实 MPU6050 姿态传感器、摄像头模块、WIFI 通信,实现真实仓库场景下的货架巡检。
通过网盘分享的文件:仿真文件获取.zip 链接: https://pan.baidu.com/s/1V5zzxbpHc_fRqfGIzSdLfg?pwd=6666 提取码: 6666