混合气在碳钢以及低合金钢构件焊接当中得到大量使用,气体组分配比经过调试之后,兼顾焊缝成型外观与电弧燃烧状态,焊缝表面纹路均匀,飞溅产生量可以得到有效抑制。安川焊接机器人承担大量钢结构零部件的自动化焊接任务,工件接头形式多变,平焊、立焊、横焊姿态交替出现,整套施焊过程当中电弧输出会跟随板材厚度、坡口状态产生波动。混合气采购成本高于普通单一保护气体,批量产线持续运行之下,气体消耗带来的成本压力会逐步显现。不少工位沿用固定流量供气模式,整套气路输出不会跟随电弧燃烧状态做出变化,混合气的实际利用效率始终处在偏低水平。WGFACS混合气智能省气阀适配混合气焊接工况完成气路调控,在维持原有焊接工艺表现的同时,削减40%-60%混合气消耗。
混合气焊接工况下,不同接头施焊对于气体输出体量有着不一样的实际诉求。厚板材坡口熔合作业,电弧释放热量更高,熔池熔融范围向外拓展,高温金属暴露面积扩大,混合气需要覆盖更大的区域,阻隔空气接触熔池金属。接头过渡、薄板搭接以及焊缝收尾阶段,焊接电流往下回落,熔池整体规模收缩,高温金属存续的范围随之缩小,不需要维持较高的出气水平就可以完成防护。现场调试阶段,操作人员大多按照焊接工况里面要求气量最大的环节设定参数,保障厚板接头焊接不会出现气孔或者氧化缺陷。整套产线运行之后,薄板、收尾等中小电流环节依旧沿用这套大流量设置,大量混合气向外排空,没有参与熔池防护流程。混合气本身采购成本偏高,这类持续溢出的气体,直接抬高单件工件的耗材开销。
机器人整套作业循环之内,大量非燃弧动作同样会造成混合气流失。安川机器人完成一道焊缝之后,需要移动到下一处焊接点位,途中要做焊枪姿态矫正、焊缝跟踪采样,工件更换装夹之后,还要完成位置复校。电弧处于熄灭状态,熔池金属逐步冷却凝固,混合气不再发挥防护作用。常规减压阀搭建的供气回路,只要气源阀门开启就保持恒定出气,燃弧以外的走位、等待、校准环节,气体依旧持续向外流出。单台工件生产流程当中,这类空档时段分散在各个工序间隙,单次流失体量有限,大批量工件不间断生产,累积起来的混合气损耗会达到可观规模。车间做耗材统计的时候,这类分散损耗很难单独剥离,工位只能接受居高不下的混合气使用量。
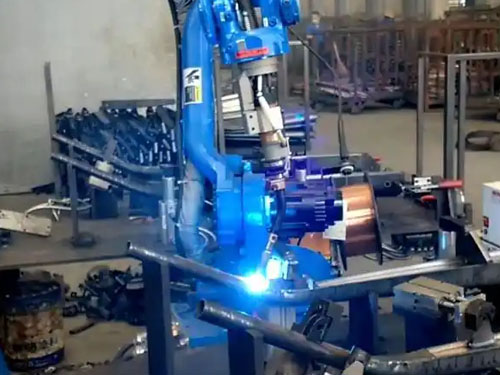
WGFACS混合气智能省气阀接入焊接气路之后,读取焊接回路输出的实时电流信号,以此作为气量调节的参照依据,把混合气输出规模和现场施焊状态相互绑定。厚板接头大电流施焊,省气阀自动抬升混合气输出,足够的气体流量笼罩熔池以及周边受热母材,减少空气侵入,抑制气孔、表面氧化等问题出现,保障接头力学性能。转到中小电流的薄板搭接或者焊缝收尾,省气阀同步压低出气体量,匹配当下熔池对应的防护条件,避免混合气过量溢出。电弧熄灭进入走位校准阶段,气路输出被压至低位,减少空档时段的跑气情况,混合气消耗集中发生在电弧真正燃烧的施焊时段。
混合气焊接对于气流状态比较敏感,气量切换过程产生冲击震荡,会打乱气层分布,空气渗入焊接区域,焊缝表面就会出现局部发黑,飞溅量也会随之上升。WGFACS混合气智能省气阀采用平缓的调节逻辑,电流数值发生改变时,混合气输出逐步完成升降过渡,不会出现瞬时压力跳动。机器人切换焊接姿态,完成立焊横焊转换,长焊缝分段走枪,整套流程当中混合气维持稳定流出状态,气层不会出现明显缺口。整套调控单元不会干预机器人原有运动轨迹,焊机内部已经定型的焊接参数全部保留,已经验证合格的生产工艺不需要重新调试。
已经投产运行的混合气焊接工位,开展技改时不希望对现有产线造成过多扰动。WGFACS混合气智能省气阀采用串联方式接入原有管路,现场现有的混合气气源、调压部件、焊枪管线都可以继续投入使用,不用对车间气路布局做大规模改动。信号采集采用非侵入式对接,只抓取焊接电流工况信息,不会改动机器人控制系统内部设置,设备原有安全防护逻辑不受干扰。现场完成基础标定之后,省气阀就进入自主运行,不需要操作人员持续手动调整。日常只需要定期检查管路接头密封情况,清理进气端过滤部件积存杂质,维护占用的生产工时处于较低水平。
混合气焊接的降本工作,不能简单依靠人为调低供气流量。盲目压缩出气规模,接头位置防护不足,会带来批量工件缺陷,返修打磨会增加更多生产负担。WGFACS混合气智能省气阀贴合混合气焊接的工况变化完成气量匹配,化解固定供气带来的气量过剩和空档跑气问题,兼顾焊缝成型品质与混合气耗材管控。持续运行之下,能够慢慢降低工位混合气消耗,给钢结构零部件自动化焊接提供贴合现场实际条件的耗材管控手段。