冶金、铸造、有色金属冶炼、危废处置等行业的熔炼炉是工业烟尘排放的重点污染源。熔炼炉在加料、熔化、出铁/出钢、炉门开启等工况下,炉前会产生大量烟尘------这些烟尘含有颗粒物(PM2.5/PM10)、重金属(铅、镉、砷、汞)、二噁英、氟化物、硫化物等有毒有害物质,不仅严重污染环境、危害工人健康,也是环保监管的重点对象。中国《大气污染防治法》《工业炉窑大气污染物排放标准》(GB 9078)、《炼钢工业大气污染物排放标准》(GB 28664)、《再生铜、铝、铅、锌工业污染物排放标准》(GB 31574)等法规对熔炼炉烟尘排放浓度、林格曼黑度、无组织排放都有严格限值要求,超标排放面临高额罚款、限产停产甚至刑事责任。
传统的熔炼炉烟尘监测主要依赖三种手段,都存在明显短板:①固定污染源烟气排放连续监测系统(CEMS):在烟囱/烟道内安装颗粒物浓度、SO2、NOx等传感器,数据准确但只能监测有组织排放(经过除尘设施后的烟囱排放),无法监测炉前无组织排放(炉门、加料口、出铁口逸散的烟尘),且设备昂贵(单套CEMS数十万至百万元)、维护复杂(需要定期校准、更换滤芯)、数据滞后(抽取式测量有数十秒至数分钟延迟);②人工林格曼黑度观测:环保人员手持林格曼黑度图,肉眼对比烟气黑度判定等级(0-5级),简单直观但主观性强、无法连续监测、受观测角度和光照影响大、人工成本高,且只能判定黑度无法量化浓度;③工人现场巡检:熔炼工人在炉前操作时凭经验观察烟尘情况,发现浓烟过大时手动开启除尘或调整工况,但工人注意力在生产操作上,无法持续关注烟尘,且不同工人判断标准不一,发现不及时。
这些传统手段的核心痛点是:无法连续、客观、量化地监测炉前无组织烟尘排放------炉前烟尘是间歇性、突发性的(加料时突然冒浓烟、熔化过程中淡烟持续、正常工况下无烟),需要7×24小时连续监测才能捕捉异常排放事件;烟尘浓度和黑度需要客观量化而非人工目测;监测结果需要实时联动除尘设施和环保数据上报,而非事后追溯。
计算机视觉技术为熔炼炉烟尘监测提供了全新的技术路径------通过在炉前安装高清工业摄像头,配合深度学习目标检测(YOLO系列)、图像分割(语义分割/实例分割)、图像分类(浓烟/淡烟/无烟三分类)、时空特征融合(3D卷积/光流/时序模型)、多模态融合(可见光+红外热成像+多光谱+烟气传感器)等算法,可以7×24小时连续、客观、量化地识别炉前烟尘状态,自动分类为浓烟、淡烟、无烟三种情况,实时计算烟尘浓度、林格曼黑度等级、扩散范围和持续时间,异常排放时立即报警并联动除尘设施,数据自动上报环保平台。这不仅解决了传统手段的痛点,还能为生产工艺优化(调整加料速度/熔炼温度/除尘风量)、环保合规(无组织排放监测与证据留存)、职业健康(工人暴露评估)提供数据支撑。
本文将从系统架构、图像采集、烟尘检测分割、三分类识别、代码实现、工程落地、产品对比、应用场景、挑战趋势等维度,系统阐述基于计算机视觉的熔炼炉烟尘识别技术方案,覆盖从算法原理到生产落地的完整链路,为冶金环保从业者、计算机视觉工程师、工业自动化厂商提供可参考的实战指南。
一、系统整体架构
熔炼炉烟尘AI识别系统采用五层模块化架构,从底层感知到上层应用形成完整的技术闭环。每一层职责明确、接口标准化,可根据熔炼炉类型(电弧炉/中频炉/冲天炉/反射炉/回转窑)和环保要求灵活配置。
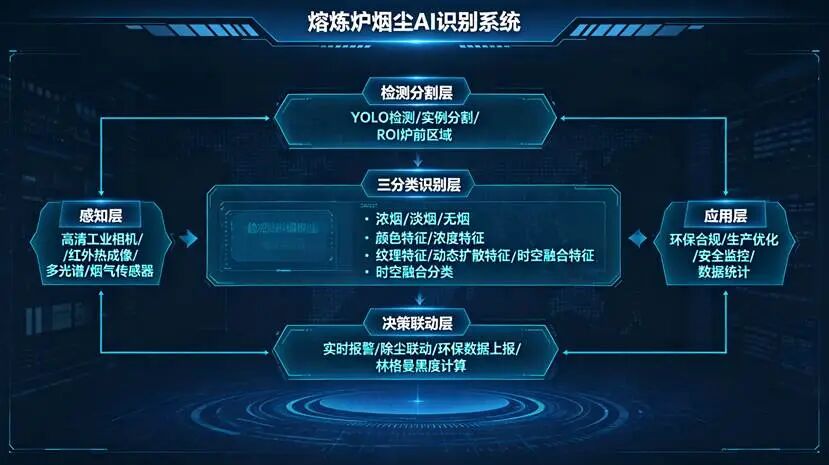
熔炼炉烟尘AI识别系统五层技术架构流程图:感知层→检测分割层→三分类识别层→决策联动层→应用层
|------------|--------------------------------|--------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------|------------------------------------------------|
| 层级 | 核心职责 | 关键技术/模块 | 输入→输出 |
| 感知层 | 炉前图像/视频与多模态数据采集,耐高温防粉尘防护 | 高清工业相机(200-800万像素,30fps,全局快门,耐高温防护罩+风冷/水冷,IP67防护)、红外热成像(FLIR/海康,测温范围-20℃~1500℃,监测炉温和烟尘温度场)、多光谱相机(可见光+近红外+短波红外,区分烟尘与蒸汽/雾气)、烟气传感器(颗粒物浓度/温湿度/风速,安装在除尘管道或炉前)、炉况信号(炉门开关/加料/出铁/电极升降等工艺信号,用于工况关联分析) | 视频流(RGB/红外/多光谱)+传感器数据+工艺信号→原始帧+时间戳+环境参数+工况 |
| 检测分割层 | 炉前区域烟尘目标检测与像素级分割,定位烟尘区域并排除干扰 | 目标检测(YOLOv8/v11改进版,检测浓烟/淡烟/火焰/蒸汽等目标,mAP 85%+)、实例分割(YOLO-seg/Mask R-CNN/SAM,提取烟尘精确轮廓和像素掩码)、语义分割(U-Net/DeepLabV3+,像素级分类烟尘/背景/火焰/蒸汽)、背景建模(MOG2/KNN/ViBe,提取运动前景烟尘,排除静态背景干扰)、ROI区域定义(炉门/加料口/出铁口等重点排放区域,只在ROI内检测减少误检)、干扰排除(区分烟尘与蒸汽/雾气/灰尘/云影/光照变化,多模态辅助) | 原始帧→烟尘边界框+像素掩码+烟尘区域面积/位置+置信度 |
| 三分类识别层 | 对检测到的烟尘区域进行浓烟/淡烟/无烟三分类,量化浓度与黑度 | 颜色特征提取(RGB/HSV/Lab颜色空间,烟尘灰度/色度/饱和度,林格曼黑度计算)、浓度特征(烟尘区域透明度/对比度/边缘清晰度/像素占比,浓度估算)、纹理特征(LBP/GLBP/灰度共生矩阵GLCM,烟尘纹理粗糙度/均匀性)、动态扩散特征(光流/3D卷积C3D/时序模型SlowFast/TSM,烟尘扩散速度/方向/变化率,区分真实烟尘与静态干扰)、分类器(ResNet/EfficientNet/ViT/ConvNeXt深度学习分类,或SVM/随机森林传统分类,三分类输出浓烟/淡烟/无烟+置信度)、时空融合(单帧分类+多帧时序投票,提升稳定性减少闪烁)、林格曼黑度计算(基于烟尘颜色与透明度对照林格曼标准0-5级) | 烟尘掩码+时序帧→三分类结果(浓烟/淡烟/无烟)+置信度+浓度估算+林格曼黑度等级+扩散参数 |
| 决策联动层 | 异常排放判定、实时报警、除尘设施联动、环保数据上报 | 排放判定规则(浓烟持续超过N秒/淡烟持续超过M分钟/林格曼黑度超过阈值/浓度超标,判定异常排放)、分级报警(提示/预警/报警三级,声光报警/屏幕弹窗/短信/APP推送/环保平台上报)、除尘联动(异常排放时自动加大除尘风机风量/开启备用除尘/调整炉门负压,PLC/Modbus/OPC UA协议联动)、工艺联动(关联炉况信号,加料/出铁时自动提高除尘风量,正常熔炼时节能运行)、数据上报(环保数据平台/企业能管中心/政府环保监管平台,MQTT/HTTP/API接口,数据加密传输)、证据留存(异常排放事件自动保存视频片段+截图+检测数据,用于环保核查和责任追溯) | 三分类结果+浓度+黑度→报警事件+除尘控制指令+上报数据+证据文件 |
| 应用层 | 面向环保管理人员、生产管理者、监管部门的可视化应用与数据分析 | 实时监控大屏(炉前视频+AI检测叠加+烟尘状态+浓度/黑度+报警列表+环境参数,多炉集中监控)、环保合规管理(排放统计报表/异常排放事件管理/林格曼黑度记录/颗粒物浓度趋势/合规率统计,满足环保台账要求)、生产工艺优化(烟尘排放与工艺参数关联分析,优化加料速度/熔炼温度/炉门操作/除尘风量,在达标排放前提下节能降耗)、职业健康管理(工人烟尘暴露时间/区域浓度分布/个人暴露评估,辅助职业病防控)、设备管理(除尘设施运行状态/除尘效率/维护提醒,设备故障预警)、移动端APP/小程序(管理人员远程查看实时状态/接收报警/审批处理/查看报表)、API开放接口(与企业MES/EMS/EHS/能管中心系统对接) | 数据+报警→可视化界面+业务报表+决策支持+系统集成 |
系统架构的五大设计特点:
①感知-检测-分类-决策-应用全链路闭环。从摄像头采集原始视频,到检测分割定位烟尘,到三分类识别量化浓度黑度,到决策联动报警和除尘控制,到应用层可视化和数据分析,形成完整闭环。系统不是一次性的检测工具,而是持续运行、持续优化的智能监测系统------积累的烟尘数据越多,分类模型越精准,排放规律越清晰。
②多模态融合感知。系统不局限于单一可见光视觉,支持可见光+红外热成像+多光谱+烟气传感器+炉况工艺信号的多模态融合。不同模态互补------可见光提供烟尘颜色和形态,红外提供炉温和烟尘温度场(区分高温烟尘与常温蒸汽),多光谱区分烟尘与雾气/蒸汽(不同物质光谱特征不同),烟气传感器提供颗粒物浓度真值(用于模型校准和验证),工艺信号提供工况上下文(加料时必然冒烟,区分正常工艺排放与异常排放)。多模态融合显著提升复杂工业环境下的识别精度和抗干扰能力。
③传统算法+深度学习+时序模型三级混合。烟尘识别不是单一模型,而是三级混合架构:传统计算机视觉(背景减除/光流/颜色空间/纹理特征)用于快速烟尘检测和浓度估算(计算量小、可解释性强);深度学习(YOLO检测/分割/ResNet分类)用于精确的烟尘定位和三分类(精度高、抗干扰强);时序模型(3D卷积/光流/SlowFast/多帧投票)用于利用烟尘的动态扩散特征,区分真实烟尘与静态干扰(如云影/灰尘/光照变化),减少误报。三级混合兼顾精度、效率、可解释性和鲁棒性。
④浓烟/淡烟/无烟三分类+量化指标。系统不仅做二分类(有烟/无烟),而是精确分为浓烟、淡烟、无烟三类,并量化烟尘浓度(估算值mg/m³或相对浓度百分比)、林格曼黑度等级(0-5级)、扩散范围(像素面积或平方米)、持续时间(秒/分钟)。三分类+量化指标比简单的有/无烟更有实用价值------浓烟需要立即报警和加大除尘,淡烟需要关注和记录,无烟是正常状态;浓度和黑度数据直接对应环保排放标准,可用于合规判定和证据留存。
⑤边缘计算+云端协同,工业级可靠性。系统采用"边缘AI盒子实时处理+云端数据管理分析"架构------炉前边缘AI盒子实时处理视频流(检测/分割/分类/本地报警/除尘联动),延迟小于200-500ms,不依赖网络,断网时本地存储数据和报警,网络恢复后自动同步;云端负责数据存储、统计分析、模型训练、跨炉管理和移动端推送。硬件采用工业级设计(耐高温防护罩、风冷/水冷、IP67防护、宽温宽压、UPS不间断电源),适应熔炼炉前高温、高粉尘、强电磁干扰的恶劣环境,确保7×24小时稳定运行。
二、炉前图像采集方案
图像采集是整个系统的基础,熔炼炉前环境极其恶劣(高温辐射、强粉尘、强电磁干扰、炉火光闪烁、蒸汽干扰),对采集设备和部署方案提出了特殊要求。
2.1 摄像头选型
熔炼炉前摄像头选型需要综合考虑分辨率、帧率、快门类型、防护等级、耐高温能力、动态范围、低光性能等因素:
**分辨率:**推荐200-800万像素(1920×1080至3840×2160)。分辨率过低(如100万像素)会导致远处淡烟细节模糊,影响淡烟识别和浓度估算;分辨率过高(如1200万以上)会增加传输带宽和计算量,且炉前场景下边际收益递减。400万像素(2560×1440)是性价比最优的主流选择,单摄像头可覆盖整个炉前区域(通常5-15米宽),烟尘区域有足够像素用于分类和浓度估算。对于需要精确浓度估算或林格曼黑度判定的场景,可采用800万像素(4K)摄像头。
**帧率:**推荐25-30fps。烟尘扩散是动态过程(尤其是加料时的突发浓烟),25fps足以捕捉烟尘扩散细节;低于15fps会导致快速扩散的烟尘运动模糊和时序特征丢失。对于需要精确分析烟尘扩散速度的研究场景,可采用60fps高帧率摄像头。
**快门类型:**推荐全局快门(Global Shutter)。熔炼炉前有炉火光闪烁、电弧(电弧炉)、快速运动的烟尘,卷帘快门(Rolling Shutter)会产生果冻效应和闪光带(炉火光在不同行曝光时间不同导致图像出现明暗条纹),严重影响图像质量和算法精度。全局快门逐帧曝光,运动物体无畸变,闪光均匀,是工业高速/高动态场景的正确选择。
动态范围( HDR/WDR **):**熔炼炉前动态范围极大------炉内火焰/钢水亮度极高(数千至数万lux),而炉前阴影区域和烟尘较暗(数十lux),普通摄像头无法同时看清亮部和暗部(炉内过曝、炉前欠曝)。必须使用宽动态范围(WDR/HDR)摄像头,动态范围120dB以上,支持多帧合成HDR(短曝光+长曝光合成),确保同时看清炉内火焰和炉前烟尘细节。部分高端工业相机支持对数响应曲线或局部色调映射,进一步提升动态范围。
防护等级与耐高温: 熔炼炉前温度高(炉门附近环境温度可达50-80℃,辐射温度更高)、粉尘大(金属粉尘/烟尘)、可能有喷溅(钢水/熔渣喷溅)。摄像头必须使用耐高温工业防护罩:①防护罩材质采用不锈钢304/316或耐高温合金,前端使用耐高温石英玻璃(耐温500℃以上)或蓝宝石玻璃;②冷却方式:风冷(压缩空气吹扫,同时冷却镜头和防止粉尘附着)或水冷(循环水冷却,适合超高温场景),或风冷+水冷复合;③防护等级IP67以上(防尘防水),部分场景需要IP68;④防护罩安装位置距离炉门1.5-3米,避免直接被钢水喷溅,角度倾斜15-30度俯拍炉前区域。部分厂商提供专用的"炉窑监控摄像头"(如高温工业电视、针孔镜头),可在1000℃以上环境下短时间工作,但成本较高。
**镜头选型:**根据炉前区域大小和安装距离选择镜头焦距。安装距离通常2-5米,炉前区域宽5-15米、高3-8米,推荐使用4-8mm手动变焦镜头(视场角60-90度),可现场调整焦距和焦点确保覆盖整个炉前重点区域。镜头需要耐高温(与防护罩配合),前端加保护镜片(定期更换,避免高温和粉尘损伤镜头镀膜)。对于需要监测炉内火焰状态的场景,可使用针孔镜头或长焦镜头从观察孔伸入炉内。
**接口与传输:**推荐使用GigE Vision或USB3 Vision工业相机(稳定、低延迟、支持硬件触发),或RTSP/ONVIF协议的网络摄像头(IPC,PoE供电,布线简单)。炉前电磁干扰强(电弧炉/中频炉产生强电磁场),传输线缆需要屏蔽(双绞屏蔽线/光纤),长距离传输使用光纤(光电转换),避免电磁干扰导致图像丢帧或花屏。PoE供电需要确保供电稳定,可加UPS。
**品牌选择:**工业相机推荐Basler、海康机器人(MV-CA系列)、大华、大恒图像、灰点(FLIR)等品牌的工业面阵相机,配耐高温防护罩;网络摄像头推荐海康威视/大华的工业级枪机/筒机(宽动态、IP67),配耐高温护罩。避免使用消费级摄像头(手机/USB摄像头)------无法承受高温粉尘环境,动态范围和稳定性不足。
2.2 部署方式与摄像头布局
**安装位置:**摄像头安装在熔炼炉前上方2-5米处(安装在炉前操作平台上方的钢结构/立柱上,或专用监控支架),镜头朝下倾斜15-30度俯拍炉前区域,确保炉门、加料口、出铁口/出钢口、炉前操作平台等重点排放区域都在视野内。安装高度要兼顾覆盖范围和烟尘细节------太高则烟尘像素小、淡烟看不清,太低则视野窄、容易被钢水喷溅损坏。推荐高度3-4米,俯角20度。
单炉单摄 vs **多炉共享:**每台熔炼炉推荐至少1个专用摄像头(单炉单摄),专门监测该炉的炉前烟尘,视野集中、精度高、计算量可控。对于多台并排的熔炼炉(如连续铸造生产线、多台中频炉),如果炉间距小(小于3米),可使用1个广角摄像头覆盖2-3台炉,但需要在算法中做炉区域分割(ROI),分别监测每台炉的烟尘状态,且边缘炉的烟尘像素较小、精度下降。对于环保要求高的场景,推荐单炉单摄。
**多视角协同:**单台炉可安装2个摄像头从不同角度监测------①主摄像头(炉前正上方俯拍,覆盖整个炉前区域,用于总体烟尘监测和三分类);②辅助摄像头(炉门侧面或加料口附近,近景拍摄炉门/加料口,用于精确监测局部浓烟和加料时的突发排放)。多视角融合可以减少单视角的遮挡(如加料车挡住炉门时主摄像头看不到炉门烟尘,辅助摄像头可以补充),提升检测覆盖率。两个摄像头的时间同步(硬件触发或软件时间戳对齐)和空间配准(标定两个摄像头的视野重叠区域)是多视角融合的关键。
**重点区域覆盖:**熔炼炉的烟尘排放重点区域包括:①炉门(开启时大量烟尘逸出);②加料口/加料门(加料时突发浓烟);③出铁口/出钢口/出渣口(出铁出渣时烟尘和蒸汽);④炉前操作平台(工人操作区域,职业健康监测);⑤除尘罩/除尘口(除尘效果监测,对比除尘前后烟尘浓度)。摄像头布局要确保这些重点区域都在视野内且有足够像素,必要时增加辅助摄像头。
**防破坏与防遮挡:**熔炼炉前有加料车、钢包、渣罐等移动设备,可能临时遮挡摄像头视野;工人操作也可能在镜头前经过。应对策略:①安装位置避开移动设备的运行路径和工人频繁经过的区域;②视野遮挡检测(算法实时监测画面是否被大面积遮挡,如被加料车挡住超过10秒,自动记录"视野遮挡"事件并提醒,不做烟尘判定避免误报);③多视角冗余(主摄像头被遮挡时辅助摄像头补充);④防护罩加装防砸网(防止钢渣/工具砸坏镜头)。
2.3 光照与防干扰
熔炼炉前光照条件复杂且变化剧烈------炉内火焰/钢水发出强烈的橙红色光(亮度随熔炼工况变化)、车间顶部照明(荧光灯/LED灯/工矿灯)、自然光(窗户/天窗,昼夜和阴晴变化)、电弧闪光(电弧炉放电时瞬间强光)、除尘蒸汽(白色蒸汽反射光线)。稳定的光照和抗干扰是算法稳定的前提。
**宽动态与曝光控制:**如前所述,必须使用宽动态(WDR/HDR 120dB+)摄像头,同时支持自动曝光(AE)和手动曝光切换。正常工况下使用自动曝光(适应光照变化),但在电弧闪光/钢水出铁等瞬间强光场景,自动曝光会频繁调整导致画面闪烁,可切换为手动曝光(固定曝光时间和增益)或使用区域曝光(对炉内高光区域和炉前区域分别曝光)。部分高端相机支持抗闪烁(Anti-flicker)功能,可消除工频灯光(50/60Hz)导致的明暗闪烁。
**固定补光(可选):**对于夜间或光照不足的车间,可在炉前上方安装固定补光灯(LED工矿灯,色温5000-6500K,显色指数CRI>80),确保炉前区域光照均匀稳定,减少对自然光和炉火光的依赖。补光灯要避免直接照射镜头(防止眩光),采用漫射照明(柔光罩)均匀照射炉前区域。但熔炼炉前通常炉火光已经足够亮,补光主要用于炉门关闭、炉火光较弱的工况。
抗蒸汽 / **雾气干扰:**熔炼炉前常有水蒸气(冷却水蒸发、湿法除尘产生的蒸汽),蒸汽在视觉上与淡烟非常相似(白色/灰色、半透明、扩散形态),是烟尘识别最主要的干扰源。应对策略:①多光谱区分(水蒸气和烟尘在近红外/短波红外波段的光谱特征不同------水蒸气在特定波段有强吸收,烟尘散射强,多光谱相机可区分);②红外热成像区分(水蒸气温度较低(通常40-80℃),工业烟尘温度较高(100-300℃+),红外热成像可通过温度区分高温烟尘与常温蒸汽);③位置/来源区分(蒸汽通常来自冷却水/湿法除尘口,烟尘来自炉门/加料口,通过ROI和来源分析区分);④动态特征区分(蒸汽扩散快、易消散、上升速度快,烟尘扩散慢、持续时间长、浓度变化有规律,通过时序动态特征区分)。
**抗光照变化干扰:**车间光照变化(昼夜交替、阴晴变化、灯光开关、炉火光变化)会导致图像亮度和颜色变化,可能被误判为烟尘。应对策略:①背景建模(MOG2/KNN/ViBe自适应背景建模,自动学习和更新背景,光照缓慢变化时背景自动适应,只检测变化的前景烟尘);②光照归一化(将图像亮度/颜色归一化到固定范围,如直方图匹配/颜色恒常性算法,减少光照变化的影响);③ROI内检测(只在炉前重点ROI内检测烟尘,ROI外的光照变化(如窗户区域的云影)不影响);④多帧确认(烟尘需要连续多帧(如3-5帧)都检测到才确认,单帧光照闪烁不触发报警)。
抗粉尘 / **镜头污染:**炉前粉尘大,镜头玻璃容易被粉尘/烟尘附着,导致画面模糊或出现固定斑点。应对策略:①风冷吹扫(防护罩前端持续通入压缩空气,形成气幕防止粉尘附着,同时冷却镜头);②定期清洁(建立维护计划,每周/每月清洁镜头保护玻璃,保护玻璃镀膜疏水疏油便于清洁);③图像质量监测(算法实时监测图像清晰度(拉普拉斯方差)和固定斑点,镜头污染严重时自动报警提醒清洁,污染期间降低检测置信度或暂停检测避免误报);④保护玻璃可更换(前端保护玻璃成本低,污染严重时直接更换,不需要拆卸摄像头)。
2.4 多模态采集
除了可见光摄像头,系统可根据需求集成多种模态传感器,提升烟尘识别的精度和抗干扰能力:
**红外热成像:**红外热像仪(如FLIR A系列/海康红外模组,分辨率320×256或640×512,测温范围-20℃~1500℃,测温精度±2℃或±2%)可非接触测量炉前温度场和烟尘温度。作用:①区分高温烟尘与常温蒸汽(工业烟尘温度通常100℃以上,蒸汽40-80℃);②监测炉温和炉门开启状态(炉门开启时温度骤升,关联烟尘排放);③检测异常高温点(如炉衬损坏、钢水渗漏,安全预警);④与可见光融合(红外温度数据作为烟尘分类的辅助特征,提升浓烟/淡烟/无烟分类精度)。红外热像仪成本较高(单模组5000-20000元),适合环保要求高或需要区分蒸汽的场景,通常与可见光摄像头并排安装(双目结构),做空间配准后融合。
**多光谱相机:**多光谱相机(可见光+近红外NIR+短波红外SWIR,3-5个波段)可获取不同波段的图像,利用不同物质的光谱特征差异区分烟尘与蒸汽/雾气/灰尘。作用:①烟尘与蒸汽区分(水蒸气在940nm/1130nm等波段有强吸收峰,烟尘(碳颗粒/金属氧化物)在这些波段散射强,通过波段比值可区分);②烟尘成分初步分析(不同成分烟尘(碳黑/金属氧化物/硫酸盐)光谱特征不同,可粗略分类);③穿透烟雾(近红外/短波红外比可见光穿透烟雾能力强,可在浓烟中看到炉内状态)。多光谱相机成本高(数万至数十万元),主要用于研究或高精度监测场景,一般工业场景用可见光+红外即可。
烟气传感器( CEMS/ **便携式):**在除尘管道或炉前附近安装颗粒物浓度传感器(如光散射法颗粒物监测仪、β射线法监测仪)、温湿度传感器、风速传感器。作用:①提供烟尘浓度真值(用于校准视觉浓度估算模型,建立"视觉特征→实际浓度"的映射关系);②验证视觉识别结果(视觉判定浓烟时,传感器浓度是否真的超标,交叉验证);③多模态融合(传感器浓度数据作为烟尘分类的辅助特征,提升分类精度);④环保合规数据(CEMS数据是环保法定数据,视觉数据作为补充和无组织排放监测)。炉前无组织排放区域通常不安装CEMS(CEMS在烟囱),可使用便携式颗粒物监测仪定期校准,或在除尘罩入口安装传感器。
**炉况工艺信号:**从熔炼炉控制系统(PLC/DCS)获取工艺信号:炉门开关状态、加料信号(加料开始/结束/加料量)、出铁/出钢信号、电极升降/电弧电流(电弧炉)、熔炼温度/功率、除尘风机运行状态/风量。作用:①工况关联分析(加料时必然冒浓烟,判定为"正常工艺排放"而非"异常排放";炉门关闭时仍冒浓烟则判定异常);②除尘联动优化(加料/出铁时自动加大除尘风量,正常熔炼时节能运行);③减少误报(知道当前是加料工况,对浓烟不报警或降低报警级别,避免频繁误报打扰工人);④工艺优化(分析不同工艺参数下的烟尘排放规律,优化加料速度/熔炼温度/炉门操作,在达标排放前提下降低能耗和烟尘)。工艺信号通过OPC UA/Modbus TCP/Profinet等工业协议从PLC/DCS读取,或通过硬接线IO信号采集。
**环境传感器:**炉前安装温湿度、大气压、风速风向传感器。作用:①环境补偿(温度/湿度/气压影响烟尘扩散和视觉特征,用于浓度估算的环境补偿);②气象条件记录(风速风向影响无组织排放扩散方向,用于环保影响分析);③干扰排除(大风天气烟尘扩散快/浓度低,高湿度环境蒸汽多,结合环境数据减少误判)。
2.5 图像预处理
原始视频帧在进入检测分割算法前,需要进行预处理以提升算法稳定性和精度:
**去噪与增强:**炉前高动态场景下暗部区域噪声大(高斯噪声/椒盐噪声),使用高斯模糊/中值滤波/非局部均值去噪(NLM)或深度学习去噪(DnCNN/Real-ESRGAN)去除噪声。暗部区域使用CLAHE(自适应直方图均衡化)增强细节,但要注意不要放大噪声和产生伪影。对于HDR合成图像,做色调映射(Tone Mapping)将高动态范围压缩到8位显示范围,同时保留细节。
**畸变校正:**广角镜头产生桶形畸变,导致炉前区域几何变形,影响烟尘面积估算和ROI定义。使用棋盘格标定法获取相机内参和畸变系数,通过OpenCV的undistort函数做畸变校正,得到无畸变图像。对于鱼眼镜头(覆盖超大区域),使用鱼眼畸变模型(Kannala-Brandt)校正。
**白平衡与颜色校准:**炉前混合光源(炉火光橙红色+灯光白光+自然光)导致色偏严重,影响烟尘颜色特征和林格曼黑度计算。使用灰度世界算法(Gray World)/完美反射算法(Perfect Reflector)/灰度世界假设+白点检测做自动白平衡,将图像颜色归一化到标准光照条件。对于需要精确颜色测量的场景(林格曼黑度判定),使用标准色卡(如X-Rite ColorChecker)定期校准相机的色彩响应矩阵,建立精确的颜色映射。注意炉火光(橙红色)是主要光源,白平衡时要区分炉火光照明区域和其他区域,或使用局部白平衡。
ROI **区域定义:**预先定义炉前重点监测区域(多边形ROI):炉门区、加料口区、出铁口区、炉前操作平台区、除尘罩区等。只在ROI内做烟尘检测分割,减少计算量和误检(ROI外的车间其他区域/天空/窗户不检测)。ROI还用于烟尘来源分析(烟尘从哪个区域产生,对应炉门/加料口/出铁口)和排放统计(分区域统计排放时间和浓度)。ROI在系统部署时通过可视化工具标定(在画面上点击多边形顶点),支持多ROI和ROI类型标注。
**背景建模与前景提取:**使用MOG2(高斯混合模型)/KNN/ViBe(视觉背景提取器)等自适应背景建模算法,从视频流中学习背景(炉体/设备/墙壁等静态区域),提取运动前景(烟尘/工人/移动设备)。背景建模的作用:①快速定位可能的烟尘区域(运动前景中符合烟尘特征的区域),减少YOLO检测的搜索范围;②排除静态干扰(墙壁污渍/设备颜色/固定阴影不会被误判为烟尘);③辅助浓度估算(前景像素占比与烟尘浓度相关)。背景建模需要适应光照缓慢变化(学习率设置),但对突发烟尘(前景)要敏感。注意背景建模在炉火光频繁变化的场景下可能不稳定(炉火光变化被误判为前景),需要与深度学习检测配合(背景建模做初筛,YOLO做精检)。
**图像缩放与格式统一:**将原始帧缩放到模型输入尺寸(如YOLOv8的640×640或1280×1280,分类模型的224×224或384×384),保持长宽比(letterbox填充)避免拉伸变形。统一图像格式为RGB(OpenCV默认BGR,需转换),像素值归一化到0-1或0-255(根据模型要求)。对于多模态数据(可见光+红外),做空间配准(标定两个相机的外参,将红外图像对齐到可见光图像坐标)和时间同步(硬件触发或软件时间戳插值对齐)。
**图像质量监测:**实时监测输入图像质量:清晰度(拉普拉斯方差/Brenner梯度)、亮度(平均灰度/过曝欠曝比例)、遮挡比例(大面积纯色/无纹理区域)、固定噪声(椒盐噪声/坏点)。图像质量不达标时(如镜头污染严重/被遮挡/过曝),自动记录事件、降低检测置信度或暂停检测并报警提醒维护,避免在低质量图像上产生误报。
三、烟尘检测与分割
检测与分割是烟尘识别的基础------系统必须先在每一帧中准确找到烟尘的位置(检测)和像素级范围(分割),然后才能对烟尘区域做三分类和浓度估算。熔炼炉前烟尘检测面临三大挑战:①烟尘形态多变(浓烟成团、淡烟弥散、边缘模糊、形状不规则);②烟尘与背景对比度低(淡烟半透明,与背景融合,边缘不清晰);③干扰多(蒸汽/雾气/灰尘/云影/光照变化/工人/移动设备与烟尘外观相似)。
3.1 烟尘目标检测
**算法选型:**烟尘目标检测推荐使用YOLO系列轻量化模型------YOLOv8n/v11n(参数量2-6M,推理速度快,适合边缘部署),针对烟尘场景做改进优化。学术研究和工业实践中提出了多种针对烟雾/烟火检测的改进YOLO模型:
①YOLOv8-BBP2(MDPI Applied Sciences 2026,工厂环境火焰烟雾检测):在YOLOv8基础上引入BiFormer注意力机制(双向注意力,增强全局感受野和特征表达),增加P2检测头(小目标检测头,精确识别早期淡烟和微小火焰),在自定义工厂火灾数据集上达到精确率95.231%、召回率94.612%、mAP@0.5 89.677%,比基线分别提升3.31%、4.934%。P2检测头对淡烟(小目标/低对比度)的检测能力提升显著。
②SA-YOLO(IEEE 2026,边缘设备实时烟火检测):基于YOLOv12-n,提出阶段感知注意力(Stage-Aware Attention),不是统一使用单一注意力模块,而是在骨干网络不同阶段策略性地分配异构注意力机制(高效通道注意力ECA等),解决轻量级检测器容量有限导致的漏检和误报问题,在边缘设备上实现实时高精度烟火检测。
③改进YOLOv5烟雾检测(ResearchGate):针对烟雾场景复杂多变、检测率低、漏检率高的问题,在YOLOv5基础上改进,使用大量真实烟雾和合成烟雾图像训练,提升复杂场景下的鲁棒性和泛化能力。
④YOLOv11工业烟火检测(GitHub开源项目):基于YOLOv11架构,在21527张图像数据集(smoke/fire两类)上训练,mAP@50达到82.1%,在云/雾/光照变化/夜间等复杂条件下可靠检测,支持边缘部署。
⑤UFS-Net三类烟火识别(CSDN/AMD开发者社区):轻量UFS-Net网络实现火焰、白烟、黑烟三类图像的多标签分类,含数据预处理脚本和完整训练流程(PyTorch DataLoader+Adam+BCEWithLogitsLoss),可直接用于白烟/黑烟分类(与浓烟/淡烟分类相关)。
⑥工业烟雾火灾检测YOLOv8n(GitHub开源):YOLOv8n Nano模型,模型大小6.2MB,输入640×640,Fire/Smoke两类,整体mAP50 0.776(Smoke 0.830/Fire 0.722),mAP50-95 0.440,适合边缘实时部署。
**数据集构建:**烟尘检测模型需要针对目标熔炼炉场景做迁移学习或微调。通用烟火数据集(如FireNet/BoWFire/CMU deep-smoke-machine数据集)虽然包含烟雾图像,但主要是火灾烟雾(室外/森林/建筑火灾),与工业熔炼炉烟尘(高温/金属粉尘/炉前环境/蒸汽干扰)差异较大。建议采集目标熔炼炉的实际视频数据,标注1000-5000帧(包含浓烟/淡烟/无烟/蒸汽干扰/不同工况/不同光照/不同角度),使用LabelImg/CVAT/Roboflow等工具标注烟尘边界框。标注注意事项:①标注浓烟和淡烟(两类都标,或统一标为"smoke"由后续分类器区分);②标注被部分遮挡的烟尘(即使边缘模糊也要尽量标注真实边界);③标注不同浓度的烟尘(从淡到浓,覆盖全范围);④标注干扰物(蒸汽/云影/灰尘,可标为负样本或单独类别"steam"用于干扰排除);⑤覆盖不同工况(加料/熔化/出铁/炉门开启/正常运行)和不同时间(白天/夜间/阴晴)。数据增强:Mosaic(四张图拼接,提升小目标和复杂场景检测)、MixUp、随机翻转(水平翻转,烟尘左右对称)、随机亮度/对比度/色调(模拟光照变化和炉火光变化)、随机遮挡(CutOut/Random Erasing,模拟烟尘被设备/工人遮挡)、运动模糊(模拟烟尘扩散运动模糊)、加噪声(模拟低光噪声)、合成烟雾(将真实烟雾图像合成到不同背景上,增加样本多样性)。
**训练优化:**①迁移学习:使用COCO或通用烟火数据集预训练权重初始化,冻结骨干网络前10-20轮训练,再解冻全网络微调,加快收敛并提升小数据集下的精度;②类别处理:如果只有"smoke"一类,训练简单;如果分浓烟/淡烟/火焰/蒸汽多类,注意类别不平衡(浓烟样本少、淡烟样本多、蒸汽干扰多),使用类别加权损失(Focal Loss/类别加权交叉熵)或过采样/欠采样;③损失函数:CIoU/DIoU边界框损失,Focal Loss处理难易样本不平衡(淡烟/小目标/低对比度是难样本);④输入分辨率:使用640×640或1280×1280输入,高分辨率对淡烟(小目标/低对比度)检测更有利,但计算量增加;⑤多尺度训练:训练时随机切换输入分辨率(如480/640/800/960),提升模型对不同尺度烟尘的鲁棒性;⑥评估指标:mAP@0.5(目标>85%)、mAP@0.5:0.95(目标>50%)、精确率(Precision,目标>90%,减少误报------把蒸汽/云影误判为烟尘)、召回率(Recall,目标>85%,减少漏检------淡烟/小目标漏检)、推理速度(FPS,边缘设备目标>30fps)。特别关注淡烟的召回率(淡烟对比度低、容易漏检,是环保监测的重点------淡烟持续排放也可能超标)和蒸汽干扰的精确率(蒸汽误判为烟尘会导致频繁误报)。
**部署优化:**①模型导出:PyTorch→ONNX→TensorRT(NVIDIA GPU/Jetson)或RKNN(瑞芯微NPU)或OpenVINO(Intel CPU)优化,推理速度提升2-5倍;②INT8量化:FP32→INT8量化,模型大小减少75%,推理速度提升2-4倍,精度损失通常小于1-2%(需要用校准数据集做量化感知训练或后训练量化);③模型剪枝:去除冗余通道,进一步压缩;④检测-跟踪联动:烟尘是持续存在的(不是瞬时目标),可以使用"检测+跟踪"策略------每N帧(如每3-5帧)跑一次YOLO检测,中间帧用轻量级跟踪器(KCF/CSRT/光流/卡尔曼滤波)跟踪烟尘区域的位置和大小变化,大幅降低平均计算量(检测只在20-33%的帧运行),同时保持烟尘区域的连续性(减少检测闪烁)。注意烟尘形态变化快(扩散/消散),跟踪间隔不宜太长(超过5帧可能跟踪丢失);⑤ROI局部检测:只在炉前重点ROI内做检测,ROI外不检测,减少计算量和误检;⑥多摄像头批处理:边缘设备有多个摄像头时,使用batch推理(同时处理多路视频帧),提升GPU/NPU利用率和吞吐量。
3.2 烟尘实例分割与语义分割
边界框检测只能给出烟尘的矩形位置,而三分类和浓度估算需要烟尘的精确像素级轮廓(分割掩码)------矩形框内包含大量背景像素(炉体/设备/墙壁),会严重干扰颜色/纹理/浓度特征提取。实例分割/语义分割提取每团烟尘的精确像素掩码,是精确分类和浓度估算的基础。
实例分割( Instance Segmentation **):**同时检测多团烟尘并给出每团的像素掩码(区分不同烟尘实例)。推荐算法:①YOLOv8-seg/YOLOv11-seg:检测+分割一体化,在YOLO检测头基础上增加分割分支(mask原型+mask系数),输出每团烟尘的边界框+像素掩码,速度快(与检测几乎同速)、端到端训练,适合实时场景。在烟尘场景下,YOLOv8n-seg的mask mAP@0.5可达80%+。②Mask R-CNN:经典两阶段实例分割,分割精度高(mask mAP比YOLO-seg高3-5%),但速度慢(5-10fps,不适合实时边缘部署),适合离线高精度分析或服务器端处理。③SAM(Segment Anything Model):零样本通用分割模型,先用YOLO检测出烟尘边界框,再用SAM在框内做精确分割(prompt-based分割),不需要针对烟尘做分割标注(零样本),分割质量高。缺点是SAM模型大(ViT-H 2.4G参数)、推理慢(CPU上数秒/帧,GPU上数百毫秒),不适合实时边缘部署;可使用MobileSAM/TinySAM等轻量化版本(参数减少10倍+,速度提升数倍),或在服务器端做高精度分割。④FastSAM:基于YOLOv8-seg的快速SAM变体,参数量小(FastSAM-S仅2M参数)、推理速度快(比原始SAM快50倍),可以对任意目标做零样本分割,适合边缘实时场景。使用时先用YOLO检测烟尘框,再用FastSAM在框内分割,或直接对整图分割后筛选烟尘区域。
语义分割( Semantic Segmentation **):**对整幅图像做像素级分类(烟尘/火焰/蒸汽/背景/炉体/设备等类别),不区分不同烟尘实例(所有烟尘像素归为一类)。推荐算法:①U-Net/U-Net++:经典医学/工业分割架构,编码器-解码器+跳跃连接,对小目标和边缘细节分割效果好,模型轻量(可使用MobileNet/EfficientNet编码器),适合烟尘分割。需要像素级标注(标注烟尘区域掩码,比边界框标注耗时,但可用Labelme/CVAT的多边形/画笔工具标注)。②DeepLabV3+:带空洞卷积和ASPP(空洞空间金字塔池化)的语义分割模型,多尺度特征融合,对大目标和不同尺度烟尘分割效果好,精度高但模型较大。③PP-LiteSeg/EDANet:轻量级语义分割模型,适合边缘实时部署。语义分割的优点是可以同时分类烟尘/火焰/蒸汽/背景,直接实现干扰排除(蒸汽像素不归类为烟尘);缺点是不区分不同烟尘实例(如果需要分别监测多团烟尘,需要后处理连通域分析区分实例)。
传统分割方法(辅助 / **兜底):**在光照稳定、烟尘与背景对比度较高的场景,可使用传统方法做快速分割:①颜色阈值分割:在HSV/Lab颜色空间,根据烟尘的颜色范围(灰色/白色/黑色,低饱和度、中等亮度)做阈值分割,提取烟尘像素。简单快速,但对光照变化和淡烟(低对比度)效果差。②背景减除:MOG2/KNN背景建模提取运动前景,前景中符合烟尘颜色/纹理特征的区域即为烟尘。适合检测运动中的烟尘,排除静态背景干扰,但对光照变化敏感。③阈值+形态学:灰度阈值/自适应阈值提取烟尘区域,再用形态学操作(腐蚀/膨胀/开运算/闭运算)去除噪点、填充空洞、连接断裂区域。④分水岭算法:对粘连的多团烟尘做分离(距离变换+极大值检测+分水岭),区分不同烟尘实例。传统方法计算量极小(CPU上100+fps),不需要训练数据,可作为深度学习分割的辅助或兜底(深度学习模型失效时的备用方案),或用于快速前景初筛(缩小深度学习分割的搜索范围)。
**掩码后处理:**分割得到的原始掩码需要后处理以提升质量:①小面积噪点去除:面积小于阈值(如50像素)的连通域删除,排除误检噪点;②空洞填充:烟尘掩码内部的小空洞用形态学填充(flood fill),因为烟尘内部通常是连续的(半透明烟尘可能露出背景,需要根据浓度判断是否填充);③粘连分离:多团烟尘粘连时,使用分水岭算法或距离变换+极大值检测分离个体;④边缘平滑:使用中值滤波/高斯模糊/轮廓拟合(多边形拟合/贝塞尔曲线拟合)平滑掩码边缘,减少锯齿和抖动;⑤掩码时序平滑:连续帧的烟尘掩码做时序平滑(如3帧中值/多数投票/卡尔曼滤波),减少单帧分割抖动导致的浓度/面积闪烁;⑥掩码质量评估:计算掩码的边界清晰度(梯度)、面积合理性(与检测框面积比例)、时序连续性(与前帧掩码的IoU),低质量掩码降低后续分类置信度或标记为"不确定"。
**分割精度评估:**mask mAP@0.5(掩码IoU阈值0.5时的平均精度,目标>80%)、mask IoU(平均交并比,目标>0.70)、边界F1(轮廓精度,目标>75%)、淡烟分割召回率(目标>75%,淡烟对比度低、分割难度大,是重点)、蒸汽误分割率(目标小于10%,蒸汽像素被误分为烟尘的比例)。分割精度直接影响后续三分类和浓度估算的准确性------掩码越精确,提取的颜色/纹理/浓度特征越纯净,分类和估算越准。
3.3 烟尘检测中的干扰排除
熔炼炉前烟尘检测的最大难点是干扰排除------很多物体/现象在视觉上与烟尘相似,容易导致误报。主要干扰源和排除策略:
① 水蒸气 / **蒸汽(最主要干扰):**冷却水蒸发、湿法除尘、出铁时遇水产生的蒸汽,外观为白色/灰色半透明、扩散形态,与淡烟极其相似。排除策略:·多光谱区分(近红外波段水蒸气有强吸收峰,烟尘散射强,波段比值区分);·红外温度区分(蒸汽温度40-80℃,工业烟尘100-300℃+,红外热成像区分);·来源区分(蒸汽来自冷却水口/除尘口,烟尘来自炉门/加料口,ROI来源分析);·动态特征区分(蒸汽扩散快、上升快、易消散(数秒内消失),烟尘扩散慢、持续时间长(数十秒至数分钟)、浓度变化有规律,时序动态特征区分);·形状区分(蒸汽通常更白、更蓬松、边缘更模糊,烟尘更灰/更黑、更浓、边缘相对清晰,颜色和纹理特征区分)。
② 光照变化 / 云影 / **灯光闪烁:**车间光照变化(昼夜/阴晴/灯光开关/炉火光变化/云影移动)导致图像亮度/颜色变化,可能被误判为烟尘。排除策略:·背景建模(自适应背景建模,光照缓慢变化时背景自动更新,只检测突变前景);·光照归一化(直方图匹配/颜色恒常性,减少光照变化影响);·ROI内检测(ROI外的光照变化不影响);·多帧确认(烟尘需连续3-5帧检测到,单帧光照闪烁不触发);·梯度/边缘特征(烟尘有特定的纹理和边缘特征,光照变化是整体亮度变化,纹理特征区分)。
③ 灰尘 / **粉尘(非烟尘性粉尘):**加料时物料粉尘、清扫时地面粉尘、运输车辆扬尘,外观与烟尘相似(灰色/褐色、弥散)。排除策略:·来源区分(物料粉尘来自加料口/料堆,烟尘来自炉门/出铁口,ROI来源分析);·颜色区分(物料粉尘有特定颜色(如铁矿石红褐色、石灰石白色),烟尘通常灰/黑/白色,颜色特征区分);·动态特征区分(物料粉尘下落/沉降快(重力作用),烟尘上升/扩散(热烟气上升),运动方向和速度区分);·工艺信号关联(加料时的物料粉尘是正常工艺现象,不判定为异常烟尘排放)。
④ 工人 / **移动设备:**炉前工人、加料车、钢包、渣罐等移动目标在画面中运动,可能被背景建模误判为前景烟尘。排除策略:·目标分类(YOLO检测同时分类烟尘/人/车辆/设备,只保留烟尘类别,排除人和设备);·形状特征区分(人/车辆有特定的形状和边缘,烟尘边缘模糊、形状不规则,形状/纹理特征区分);·ROI排除(工人操作区/车辆通道可设为非检测ROI或低权重ROI);·跟踪持续时间(人/车辆是短暂经过(数秒),烟尘持续时间长(数十秒以上),时序持续时间区分)。
⑤ 火焰 / **高温辐射:**炉内火焰、钢水/熔渣的高温辐射,亮度高、颜色橙红,可能影响烟尘检测(火焰区域过曝、火焰与烟尘混合)。排除策略:·火焰单独分类(YOLO检测同时分类火焰和烟尘,火焰区域不做烟尘判定);·颜色空间区分(火焰在HSV空间为高饱和度橙红色,烟尘为低饱和度灰/白/黑色,颜色阈值区分);·红外温度区分(火焰温度>500℃,烟尘温度100-300℃,红外热成像区分);·位置区分(火焰在炉内/炉门内,烟尘在炉门外/炉前区域,ROI位置区分)。
⑥ 镜头污染 / 水滴 / **划痕:**镜头玻璃上的粉尘、水滴、划痕,在画面中形成固定斑点/模糊区域,可能被误判为烟尘。排除策略:·固定位置检测(镜头污染是固定位置的,不随时间移动,烟尘是运动/变化的,时序运动特征区分);·图像质量监测(检测到镜头污染时自动报警并暂停检测或降低置信度);·背景建模(固定污染被纳入背景模型,不被检测为前景);·定期清洁维护(从源头减少镜头污染)。
**多模态融合排除干扰:**单一可见光视觉难以完全排除所有干扰,多模态融合是最有效的干扰排除手段------可见光提供形态/颜色/纹理,红外提供温度,多光谱提供物质光谱特征,烟气传感器提供浓度真值,工艺信号提供工况上下文。多种模态交叉验证(如"可见光检测到疑似烟尘+红外温度>100℃+非蒸汽来源ROI+非加料工况"才判定为真实浓烟),可以将误报率降低50-80%(陌讯多模态融合算法实测工业烟雾识别误报率降低72-82%)。
四、浓烟 / 淡烟 / 无烟三分类识别
三分类识别是系统的核心功能------在检测分割得到烟尘区域掩码后,系统需要准确判断当前炉前烟尘状态属于浓烟、淡烟、无烟哪一类,并量化烟尘浓度、林格曼黑度等级、扩散范围和持续时间。三分类不是简单的"有烟/无烟"二分类,而是根据烟尘的视觉特征(颜色、浓度、纹理、动态扩散)精确划分三个等级,对应不同的环保响应策略------浓烟需要立即报警和加大除尘,淡烟需要关注和记录,无烟是正常状态。
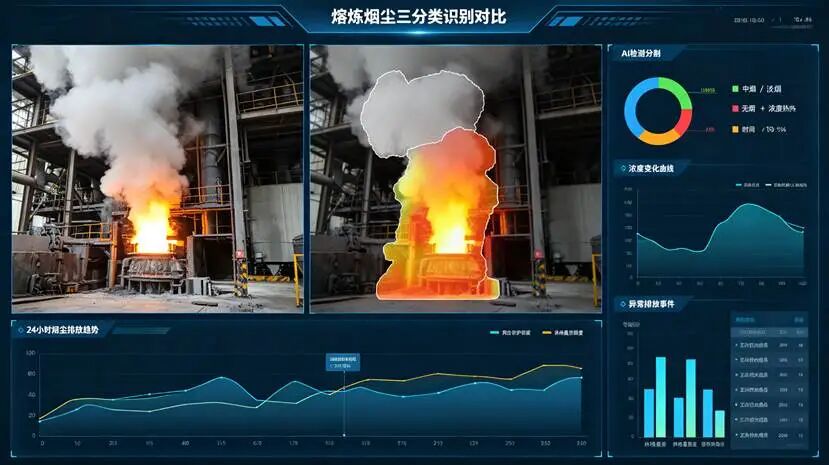
熔炼炉烟尘三分类识别效果对比图:左侧炉前原始视频帧,中间AI检测分割结果(烟尘掩码+浓度热力图),右侧三分类分析面板(浓烟/淡烟/无烟时间占比、浓度变化曲线、林格曼黑度等级、异常排放事件列表)+24小时烟尘排放趋势曲线
4.1 三分类定义与判定标准
首先需要明确浓烟、淡烟、无烟三类的定义和判定标准,这是标注和模型训练的基础。不同行业、不同熔炼炉类型的烟尘特征差异较大,需要根据实际场景定义。以下是通用的三分类定义:
|--------|-------------------------------------------------------------------------------------------------------------|----------------------------------------------|--------------------------|-------------------------------------------------------------------------|
| 类别 | 视觉特征 | 浓度估算(参考) | 林格曼黑度(参考) | 响应策略 |
| 浓烟 | 烟尘浓度高、不透明、颜色深(灰黑/深灰/黄褐),边缘相对清晰,成团/柱状上升,扩散范围大,完全遮挡背景(透过烟尘看不到后面的炉体/设备),持续时间长(加料/出铁时通常持续数十秒至数分钟) | 颗粒物浓度较高(参考值大于50mg/m³,具体取决于炉型和工况),视觉不透明度大于70% | 林格曼3-5级(黑度较高,肉眼明显看到深色烟柱) | 立即声光报警,自动加大除尘风机风量/开启备用除尘,通知环保人员和炉前工,记录异常排放事件(视频+截图+数据),如持续超标上报环保平台 |
| 淡烟 | 烟尘浓度低、半透明、颜色浅(浅灰/灰白/淡褐),边缘模糊弥散,呈薄纱状/雾状,扩散范围中等,部分遮挡背景(透过烟尘可以模糊看到后面的炉体/设备),持续时间中等(正常熔炼时可能有持续淡烟,或浓烟消散过程中的过渡状态) | 颗粒物浓度中等(参考值10-50mg/m³),视觉不透明度20-70% | 林格曼1-2级(黑度较低,肉眼隐约可见淡烟) | 记录状态和持续时间,不立即报警但持续关注;如淡烟持续时间过长(如超过设定阈值)或浓度有上升趋势,升级为预警;淡烟数据用于环保台账和工艺优化分析 |
| 无烟 | 炉前区域无可见烟尘,画面清晰,背景(炉体/设备/墙壁)完全可见,或仅有极轻微的热气扰动(热浪扭曲,无明显颗粒物),除尘设施运行正常,炉门关闭或熔炼工况稳定 | 颗粒物浓度低(参考值小于10mg/m³,达标排放),视觉不透明度小于20% | 林格曼0-1级(无可见烟或极轻微) | 正常状态,记录为达标排放;除尘系统可节能运行(降低风量减少能耗);持续监测状态变化,从无烟转为淡烟/浓烟时及时响应 |
**三分类的过渡与模糊性:**浓烟、淡烟、无烟三类之间不是截然分开的,而是连续过渡的------浓烟消散过程中逐渐变淡(浓烟→淡烟→无烟),加料开始时烟尘逐渐变浓(无烟→淡烟→浓烟)。因此分类模型需要输出三类的概率/置信度(如浓烟60%、淡烟35%、无烟5%),而非硬分类;同时结合时序信息(连续多帧的分类结果)做平滑和趋势判断,减少单帧误判和分类闪烁。判定阈值可以根据环保要求和工艺需求调整------环保要求严格的场景可以将淡烟阈值设低(更敏感),以达标排放为目标的场景可以设高(减少误报)。
**与林格曼黑度的对应关系:**林格曼黑度(Ringelmann smoke chart)是国际通用的烟气黑度评估标准,将烟气黑度分为0-5级(0级为全白/透明,5级为全黑)。三分类与林格曼黑度有大致对应关系(无烟≈0-1级,淡烟≈1-2级,浓烟≈3-5级),但不完全等同------林格曼黑度只衡量黑度(颜色深浅),而三分类综合考虑浓度、颜色、纹理、扩散等多维特征。例如白色蒸汽可能林格曼黑度低(0-1级)但浓度高(视觉不透明),在三分类中可能被判为"浓烟"(如果是烟尘而非蒸汽);而黑色烟尘即使量少也可能林格曼黑度高(3-4级)。系统同时输出三分类结果和林格曼黑度估算值,两者互补,满足不同的环保监测需求。
4.2 烟尘特征提取
三分类识别的核心是从烟尘区域提取有区分度的视觉特征。烟尘的特征可以分为四大类:颜色特征、浓度特征、纹理特征、动态扩散特征。每类特征从不同角度描述烟尘状态,多特征融合提升分类精度。
4.2.1 颜色特征
颜色是烟尘最直观的特征,不同浓度/成分的烟尘颜色差异显著------浓烟通常颜色深(灰黑/深灰/黄褐),淡烟颜色浅(浅灰/灰白),无烟时无烟尘区域。颜色特征提取方法:
①RGB颜色空间:
计算烟尘区域的R/G/B三通道均值、标准差、直方图(256维或量化为16-32维)、颜色矩(一阶矩均值、二阶矩方差、三阶矩偏度)。浓烟的R/G/B值整体偏低(深色),淡烟偏高(浅色/白色),且三通道差异小(灰色系)。但RGB对光照变化敏感,炉火光变化会导致RGB值波动。
②HSV/HSL颜色空间:
将RGB转换为HSV(色相H、饱和度S、明度V),烟尘的特征:H(色相)通常在灰色/白色/褐色范围(低饱和度区域),S(饱和度)低(烟尘是低饱和度的灰/白/黑色,饱和度通常小于0.3),V(明度)浓烟低、淡烟高。HSV空间将颜色(H)与明暗(V)分离,对光照变化比RGB更鲁棒,是烟尘颜色分析的常用空间。计算烟尘区域的H/S/V均值、标准差、直方图,以及低饱和度像素占比(烟尘像素通常S<0.3)。
③Lab/Luv颜色空间:
Lab是感知均匀的颜色空间(L明度、a绿-红轴、b蓝-黄轴),人眼感知差异与欧氏距离成正比,适合颜色相似度计算。烟尘的a/b值接近0(中性灰/白/黑色),L值浓烟低、淡烟高。计算烟尘区域的L/a/b均值、标准差,以及与标准灰色的色差ΔE(烟尘与中性灰的颜色差异,差异大说明可能不是烟尘而是彩色蒸汽/物料粉尘)。
④灰度特征:
将烟尘区域转为灰度图,计算灰度均值、标准差、直方图、灰度分布偏度/峰度。浓烟灰度均值低(深色)、标准差大(浓度不均匀),淡烟灰度均值高(浅色)、标准差小(均匀弥散)。灰度特征简单快速,是浓度估算的基础。
⑤颜色比率与指数:
构造对烟尘有区分度的颜色比率指数,如:·深色像素占比(灰度值小于阈值T1的像素比例,浓烟高、淡烟低);·浅色像素占比(灰度值大于阈值T2的像素比例,淡烟高、浓烟低);·R/G/B通道比率(如R/G、B/G,区分褐色烟尘/灰色烟尘/白色蒸汽);·饱和度比率(低饱和度像素占比,烟尘通常低饱和度,彩色干扰物高饱和度);·颜色直方图相交(当前烟尘颜色直方图与标准浓烟/淡烟模板的相交度,相似度匹配)。
⑥林格曼黑度计算:基于烟尘颜色和透明度计算林格曼黑度等级(0-5级)。方法:将烟尘区域的灰度/颜色与标准林格曼黑度图(0级全白、1级20%黑、2级40%黑、3级60%黑、4级80%黑、5级全黑)对比,计算最接近的等级。具体实现:·将烟尘区域转为灰度,计算平均不透明度(1 - 透明度,透明度通过烟尘区域与背景的灰度差估算);·不透明度0-20%≈林格曼0-1级,20-40%≈1-2级,40-60%≈2-3级,60-80%≈3-4级,80-100%≈4-5级;·结合颜色(黑色烟尘黑度高,白色烟尘黑度低)做修正。林格曼黑度是环保监测的法定指标,系统自动计算并记录。
4.2.2 浓度特征
浓度(不透明度/能见度)是区分浓烟/淡烟/无烟的核心特征------浓烟不透明、淡烟半透明、无烟透明。浓度特征提取方法:
①视觉不透明度(Opacity):
不透明度是烟尘遮挡背景的程度,是最直接的浓度指标。计算方法:·背景参考法:预先采集无烟时的背景图像(炉前区域无烟尘时的清晰图像),当前帧烟尘区域与背景区域的灰度/颜色差异越大,说明烟尘越浓(遮挡背景越多)。不透明度 = 1 - (当前帧与背景的相似度),相似度用结构相似度SSIM或像素级灰度差计算;·对比度法:烟尘区域内部的对比度(灰度标准差/边缘密度),浓烟内部对比度低(均匀深色,遮挡了背景细节),淡烟内部对比度高(半透明,可以看到背景细节);·边缘密度法:烟尘区域内的边缘像素占比(Canny边缘检测),浓烟边缘密度低(遮挡背景,内部无明显边缘),淡烟边缘密度高(半透明,背景边缘可见)。
②烟尘面积占比:
烟尘区域像素数占炉前ROI区域像素数的比例。浓烟通常面积大(扩散范围广),淡烟面积中等,无烟面积为0或极小。面积占比结合持续时间可以估算排放总量(面积×持续时间×浓度估算)。注意面积占比受烟尘扩散距离和摄像头角度影响,需要标定转换为实际面积(平方米)。
③烟尘厚度/深度估算:
烟尘的视觉厚度(从炉门到扩散末端的距离)与浓度相关------浓烟柱厚且长,淡烟薄且短。通过烟尘掩码的边界框长宽比、面积/周长比、填充率(掩码面积/边界框面积)估算烟尘形态。浓烟填充率高(实心团状),淡烟填充率低(弥散不规则形状)。
④浓度梯度分布:
烟尘浓度从源头(炉门/加料口)到扩散末端是渐变的(源头浓、末端淡)。计算烟尘区域内的浓度梯度(从源头到末端的灰度/不透明度变化率),浓烟梯度大(源头与末端浓度差异大,烟柱明显),淡烟梯度小(均匀弥散)。浓度梯度分布还可以用于烟尘来源定位(浓度最高的位置即烟尘源头)。
⑤与传感器浓度校准:视觉浓度估算是相对值(不透明度百分比),需要与实际颗粒物浓度(mg/m³)建立映射关系。方法:·在炉前或除尘管道安装颗粒物浓度传感器(光散射法/β射线法),同时采集视觉特征和传感器浓度数据;·建立回归模型(线性回归/多项式回归/SVR/神经网络),输入视觉特征(不透明度、面积、灰度、颜色等),输出传感器浓度值;·模型校准后,视觉系统可以估算实际颗粒物浓度(mg/m³),用于环保达标判定。注意不同工况/烟尘成分下映射关系可能不同,需要定期校准。
4.2.3 纹理特征
纹理描述烟尘表面的粗糙度/均匀性/规律性,不同浓度的烟尘纹理差异显著------浓烟纹理均匀粗糙(团状/柱状,内部细节少),淡烟纹理细腻弥散(雾状/薄纱状,内部有背景细节),蒸汽纹理更蓬松均匀。纹理特征提取方法:
①LBP(局部二值模式):
LBP是经典的纹理描述算子,计算每个像素与邻域像素的二值比较,生成LBP编码直方图。LBP对光照变化鲁棒(只比较相对大小),计算快速。烟尘的LBP直方图特征:浓烟LBP值分布集中(均匀区域多,LBP编码集中在几个值),淡烟LBP值分布分散(半透明背景细节多,LBP编码多样)。使用均匀LBP(Uniform LBP,59维)或旋转不变LBP,计算烟尘区域的LBP直方图(59维或256维)作为纹理特征。
②GLCM(灰度共生矩阵):
GLCM计算图像中特定距离和方向上两个像素灰度同时出现的概率,从GLCM提取二阶统计特征:对比度(Contrast,纹理清晰度/反差,浓烟对比度低、淡烟对比度高)、能量(Energy/ASM,纹理均匀性,浓烟能量高、淡烟能量低)、熵(Entropy,纹理复杂度/随机性,浓烟熵低、淡烟熵高)、同质性(Homogeneity,纹理平滑度,浓烟同质性高、淡烟同质性低)、相关性(Correlation,像素相关性)。计算0°/45°/90°/135°四个方向的GLCM,取均值或拼接,得到20维左右的纹理特征向量。
③GLDS(灰度差分统计):
计算相邻像素灰度差的直方图,提取均值、对比度、熵、能量等特征,与GLCM互补,计算更简单。
④小波变换纹理:
对烟尘区域做多尺度小波分解(Haar/DB4),计算各尺度各子带(LL/LH/HL/HH)的能量/标准差,捕捉不同尺度的纹理特征。浓烟在低频子带能量集中(大尺度均匀区域),淡烟在高频子带能量高(细节多)。小波特征对尺度变化鲁棒。
⑤Gabor滤波器纹理:
用多尺度多方向Gabor滤波器组滤波烟尘区域,计算每个滤波器响应的均值和标准差,形成Gabor纹理特征。Gabor滤波器模拟人眼视觉皮层,对不同频率和方向的纹理敏感,能有效区分团状浓烟和弥散淡烟。Gabor特征维度较高(如5尺度×8方向=40个滤波器,每个2个特征=80维),可用PCA降维。
⑥分形维数(Fractal Dimension):
烟尘边缘和表面具有分形特征,分形维数描述纹理的复杂度/不规则性。浓烟分形维数低(边缘相对规则/团状),淡烟分形维数高(边缘弥散不规则/雾状)。用盒计数法(Box Counting)计算烟尘掩码和灰度图的分形维数,作为纹理特征。
4.2.4 动态扩散特征
动态特征是区分真实烟尘与静态干扰(云影/灰尘/污渍/光照变化)的关键------烟尘是动态扩散的(上升、扩散、消散、形态变化),而静态干扰是不动的或仅随光照缓慢变化。同时,浓烟和淡烟的动态特征也不同------浓烟扩散快、上升速度快、形态变化剧烈,淡烟扩散慢、上升缓慢、形态变化平缓。动态特征提取方法:
①光流(Optical Flow):
②帧差法(Frame Difference):
③3D卷积(C3D/I3D):
④时序模型(SlowFast/TSM/VideoSwin):
⑤烟尘形态变化特征:
⑥多帧时序统计:
4.3 三分类算法与模型架构
基于上述四类特征,三分类识别可以采用多种算法架构,从简单的传统机器学习到复杂的深度学习时序模型,根据精度需求和硬件能力选择。
4.3.1 传统机器学习分类(轻量 / 可解释)
从烟尘区域提取手工特征(颜色+浓度+纹理+简单动态),拼接为特征向量,输入传统机器学习分类器。流程:①检测分割得到烟尘掩码;②从掩码区域提取颜色特征(HSV/Lab均值/直方图,20-50维)、浓度特征(不透明度/面积占比/边缘密度,10-20维)、纹理特征(LBP/GLCM,30-80维)、动态特征(光流速度/帧差运动面积,10-20维);③特征选择(PCA降维或特征重要性排序,保留50-100维关键特征);④分类器训练(SVM支持向量机/Random Forest随机森林/GBDT梯度提升树/XGBoost/逻辑回归),三分类输出浓烟/淡烟/无烟+概率;⑤多帧时序投票(连续5-10帧结果投票,输出最终分类)。
优点:①计算量小(特征提取+分类在CPU上实时运行,适合低端边缘设备);②可解释性强(可以分析哪些特征对分类贡献最大,如"不透明度>70%+深色像素占比>50%→浓烟");③不需要大量标注数据(数百至数千帧标注即可训练,传统模型对数据量需求低);④模型小(几MB),易于部署和更新。缺点:①精度有限(手工特征表达能力不如深度学习,复杂场景/淡烟/蒸汽干扰下精度较低,通常80-90%);②特征工程依赖经验(需要领域知识设计有效特征,特征选择耗时);③对新场景泛化能力有限(不同炉型/烟尘成分需要重新调参或训练)。适用场景:低端边缘设备、预算有限、对可解释性要求高、烟尘特征相对简单稳定的场景。
4.3.2 深度学习单帧图像分类(精度高 / 主流)
将烟尘区域裁剪为子图像(resize到224×224或384×384),输入深度学习图像分类模型,端到端提取特征并三分类。模型选择:①ResNet(ResNet18/34/50,残差连接,经典稳定,ImageNet预训练);②EfficientNet(B0-B7,复合缩放,精度/效率最优,EfficientNet-B0轻量适合边缘);③MobileNetV3(轻量移动端模型,深度可分离卷积,参数少速度快,适合边缘部署);④ViT(Vision Transformer,注意力机制,大数据集下精度高,小数据集下不如CNN);⑤ConvNeXt(现代化CNN,借鉴Transformer设计,精度高);⑥轻量模型(ShuffleNetV2/GhostNet/MobileViT,超轻量,适合极低功耗设备)。
训练策略:①迁移学习:使用ImageNet预训练权重初始化,冻结骨干网络前10-20轮训练分类头,再解冻全网络微调(烟尘数据集通常较小,迁移学习至关重要);②数据增强:随机裁剪/翻转/旋转/缩放(模拟不同角度和尺度)、颜色抖动(亮度/对比度/饱和度/色相,模拟光照和炉火光变化)、随机擦除(CutOut/Random Erasing,模拟烟尘被遮挡)、MixUp/CutMix(混合样本提升泛化)、运动模糊(模拟烟尘扩散模糊)、加噪声(模拟低光噪声);③类别不平衡处理:浓烟样本通常少于淡烟和无烟(浓烟是异常状态,出现时间短),使用类别加权交叉熵损失(Class-Balanced CrossEntropy)、Focal Loss(关注难样本)、过采样浓烟样本/欠采样无烟样本;④三分类标签平滑(Label Smoothing,防止过拟合,提高泛化);⑤输入分辨率:224×224(轻量快速)或384×384(精度高,淡烟细节更清晰),根据硬件选择;⑥评估指标:总体准确率(Accuracy,目标>90%)、各类精确率/召回率/F1(重点关注浓烟召回率>95%(不能漏报浓烟)、淡烟精确率>85%(减少蒸汽误报)、无烟精确率>95%)、混淆矩阵(分析误判模式,如烟vs蒸汽混淆、淡烟vs无烟混淆)、推理速度(FPS,边缘目标>30fps)。
优点:①精度高(端到端学习特征,比手工特征精度高5-10%,复杂场景下通常90-95%);②不需要手工特征工程(自动学习有效特征,减少领域经验依赖);③模型成熟(大量预训练模型和开源实现,迁移学习方便);④可扩展性强(增加新类别/新场景只需重新训练/微调)。缺点:①计算量较大(需要GPU/NPU加速,低端CPU可能无法实时);②可解释性较差(黑盒模型,难以解释为什么判为浓烟/淡烟);③需要较多标注数据(数千至数万帧标注,数据标注成本较高);④对分布外样本泛化有限(训练集未覆盖的烟尘类型/干扰可能误判)。适用场景:主流方案,中高端边缘设备(RK3588/Jetson Orin),对精度要求高,有一定标注数据的场景。
4.3.3 多模态特征融合分类(高精度 / 抗干扰)
将手工特征(颜色/浓度/纹理/动态,可解释)与深度学习特征(CNN提取的深度特征,表达能力强)融合,或可见光特征与红外/多光谱/传感器数据融合,提升分类精度和抗干扰能力。融合方式:①特征级融合(Early Fusion):
②决策级融合(Late Fusion):
③可见光+红外融合:
④视觉+烟气传感器融合:
⑤视觉+工艺信号融合:
多模态融合是工业烟尘识别的发展方向------单一可见光视觉在复杂工业环境下难以达到高可靠性,多模态交叉验证是降低误报、提升鲁棒性的关键。陌讯科技的多模态融合烟雾识别算法实测工业场景误报率降低72-82%,证明了多模态融合的价值。
4.3.4 时序视频分类(利用动态特征 / 最高精度)
使用视频分类模型(3D卷积/ SlowFast/TSM/VideoSwin)直接从连续视频片段中端到端学习时空特征并三分类,是利用烟尘动态扩散特征的最强大方法。流程:①检测跟踪得到烟尘区域(连续帧中跟踪同一团烟尘);②裁剪烟尘ROI区域的连续视频片段(16-32帧,0.5-1秒,resize到112×112或224×224);③输入视频分类模型(SlowFast/TSM/I3D/VideoSwin),端到端输出三分类概率;④滑动窗口推理(视频流上滑动窗口,每0.5秒输出一个分类结果,多窗口结果平滑)。
模型选择:①TSM(Temporal Shift Module,零额外计算量的时序建模,在2D CNN基础上通过时间维度位移实现时序特征,模型大小和推理速度与2D CNN相当,精度接近3D CNN,是边缘部署的首选);②SlowFast(双路径,慢路径8帧/低帧率捕捉空间,快路径32帧/高帧率捕捉运动,精度高但计算量大,适合服务器端或高端边缘);③I3D(Inflated 3D ConvNet,将2D CNN膨胀为3D,经典视频分类模型,Kinetics预训练,特征提取能力强);④VideoSwin(Swin Transformer视频版,注意力机制建模长时序依赖,大数据集下精度最高,小数据集下需谨慎);⑤TimeSformer(纯Transformer视频分类,空间+时间注意力,长序列建模能力强)。
训练策略:①预训练:使用Kinetics-400/600或大规模视频数据集预训练权重初始化,再在烟尘视频数据集上微调(视频数据集通常较小,预训练至关重要);②视频数据增强:时间维度(随机采样片段长度/起点、时间翻转、帧率抖动)、空间维度(随机裁剪/翻转/颜色抖动/随机擦除,同图像分类)、MixUp/CutMix视频版;③视频标注:标注连续片段的类别(浓烟/淡烟/无烟),比单帧标注更符合行为本质(烟尘状态是持续的),但标注成本高(需要观看视频片段标注);可以用单帧标注自动生成视频片段标注(连续N帧同一类别则片段标为该类别),降低标注成本;④类别不平衡:同图像分类,使用类别加权损失/Focal Loss/过采样。
优点:①精度最高(端到端学习时空特征,利用烟尘动态扩散模式,比单帧图像分类精度高3-8%,尤其在淡烟/蒸汽干扰场景下优势明显------蒸汽扩散快易消散,烟尘持续时间长,时序特征能有效区分);②抗干扰强(利用动态特征区分真实烟尘与静态干扰(云影/灰尘/光照),静态干扰运动模式与烟尘不同);③端到端(不需要手工特征和单独的动态特征提取,模型自动学习最有效的时空特征)。缺点:①计算量最大(3D卷积/视频模型比2D CNN计算量大2-5倍,需要较强GPU/NPU,低端边缘设备可能无法实时);②需要视频级标注(标注成本高于单帧,虽然可以用单帧自动生成);③模型较大(SlowFast/VideoSwin参数多,部署和更新成本高);④延迟较高(需要累积16-32帧(0.5-1秒)才能推理,实时性略低于单帧分类)。适用场景:高精度需求、高端边缘设备(Jetson Orin/服务器GPU)、蒸汽干扰严重的场景、对实时性要求可接受0.5-1秒延迟的场景。
4.3.5 推荐架构:单帧 CNN 分类 + 多帧时序投票 + 多模态融合
综合精度、效率、鲁棒性和部署难度,推荐工业熔炼炉烟尘三分类采用"单帧CNN分类+多帧时序投票+多模态融合"的混合架构:
①单帧CNN分类(基础):
②多帧时序投票(增强稳定性):
③多模态融合(提升抗干扰):
④高精度时序模型(可选/服务器端):
这种混合架构兼顾了实时性(轻量CNN每帧运行)、稳定性(时序投票)、抗干扰(多模态融合)和高精度(可选时序模型),是工业落地的实用方案。系统可以根据现场硬件和需求灵活配置模块------低端设备只运行①+②,中端设备运行①+②+③,高端/高精度场景运行全部模块。
4.4 林格曼黑度自动计算与浓度估算
除了三分类,系统还需要自动计算林格曼黑度等级和估算烟尘浓度,这是环保合规监测的法定指标。
**林格曼黑度自动计算:**林格曼黑度图是国际通用的烟气黑度标准,将烟气黑度分为0-5级(0级全白透明,1级20%黑,2级40%黑,3级60%黑,4级80%黑,5级全黑)。系统自动计算方法:①标准林格曼图模板匹配:
②不透明度换算:
③黑色像素占比法:
④多帧平均与稳定:林格曼黑度计算取连续5-10帧的平均值,减少单帧波动;黑度等级转换需要连续N帧确认(如从1级升到3级需要连续3帧≥3级),防止瞬时干扰导致黑度等级跳变。系统记录每帧/每秒的林格曼黑度值,统计最大黑度、平均黑度、超标(>1级或>2级,根据排放标准)持续时间和次数。
⑤校准与验证:系统部署时用标准林格曼黑度图(实物图卡)放在炉前,由环保人员人工判定黑度等级,与系统自动计算结果对比,校准系统参数(不透明度阈值/颜色模板),确保自动计算与人工判定一致(误差≤0.5级)。定期(每季度/半年)重新校准。
**烟尘浓度估算:**视觉系统估算颗粒物浓度(mg/m³)的方法:①视觉特征回归:
②不透明度-浓度经验公式:
③浓度分级而非精确值:
排放统计与报表:
五、完整 Python 代码实现
以下是一个简化版的熔炼炉烟尘三分类识别系统Python实现,涵盖视频采集、YOLO检测、烟尘分割、特征提取(颜色+浓度+纹理+动态)、三分类、林格曼黑度计算、异常报警的完整流程。代码为教学示例,实际生产需要替换为更精确的模型和更完善的工程实现。
(以下代码使用普通段落展示,非代码块格式)
import cv2
import numpy as np
import time
from collections import deque
from ultralytics import YOLO
import warnings
warnings.filterwarnings('ignore')
==================== 配置参数 ====================
class Config:
摄像头配置
camera_url = "rtsp://admin:password@192.168.1.100:554/stream1" # 炉前摄像头RTSP地址
fps = 25
检测配置
yolo_model_path = "furnace_smoke_yolov8n.pt" # 烟尘检测模型(自定义训练:smoke/steam/fire三类)
seg_model_path = "furnace_smoke_seg.pt" # 烟尘分割模型(YOLOv8-seg)
conf_threshold = 0.35
iou_threshold = 0.5
三分类配置
classifier_model_path = "smoke_3class_efficientnetb0.pt" # 三分类模型(浓烟/淡烟/无烟)
smoke_classes = "heavy_smoke", "light_smoke", "no_smoke"
smoke_classes_cn = {"heavy_smoke": "浓烟", "light_smoke": "淡烟", "no_smoke": "无烟"}
ROI区域(炉前重点监测区域,多边形顶点,部署时标定)
furnace_roi = (100, 150), (800, 150), (900, 500), (50, 500) # 炉前区域
报警阈值
heavy_smoke_duration_threshold = 5 # 浓烟持续超过5秒触发报警
ringelmann_threshold = 2.0 # 林格曼黑度超过2级触发预警
时序平滑
temporal_window = 10 # 时序投票窗口(10帧=0.4秒)
state_confirm_frames = 3 # 状态转换需要连续3帧确认
林格曼黑度不透明度阈值(标定后调整)
opacity_ringelmann_map = [
(0.0, 0.2, 0.5), # 不透明度0-20% → 林格曼0.5级
(0.2, 0.4, 1.5), # 20-40% → 1.5级
(0.4, 0.6, 2.5), # 40-60% → 2.5级
(0.6, 0.8, 3.5), # 60-80% → 3.5级
(0.8, 1.0, 4.5), # 80-100% → 4.5级
]
==================== 烟尘特征提取类====================
class SmokeFeatureExtractor:
"""从烟尘区域提取颜色/浓度/纹理/动态特征"""
def init(self):
self.prev_gray = None # 上一帧灰度图(用于帧差/光流)
self.prev_frame = None
def extract_all(self, frame, mask, roi):
"""提取所有特征,返回特征字典"""
features = {}
应用掩码:只保留烟尘区域像素
smoke_pixels = framemask \> 0
if len(smoke_pixels) == 0:
return None
1. 颜色特征
features.update(self._extract_color_features(smoke_pixels, frame, mask))
2. 浓度特征
features.update(self._extract_concentration_features(frame, mask, roi))
3. 纹理特征
features.update(self._extract_texture_features(frame, mask))
4. 动态特征(需要上一帧)
if self.prev_gray is not None:
features.update(self._extract_dynamic_features(frame, mask))
else:
features"motion_speed" = 0.0
features"motion_area_ratio" = 0.0
更新上一帧
self.prev_gray = cv2.cvtColor(frame, cv2.COLOR_BGR2GRAY)
self.prev_frame = frame.copy()
return features
def _extract_color_features(self, smoke_pixels, frame, mask):
"""颜色特征:RGB/HSV/Lab/灰度"""
feat = {}
BGR均值/标准差
feat"b_mean" = float(np.mean(smoke_pixels:, 0))
feat"g_mean" = float(np.mean(smoke_pixels:, 1))
feat"r_mean" = float(np.mean(smoke_pixels:, 2))
feat"gray_mean" = float(np.mean(cv2.cvtColor(frame, cv2.COLOR_BGR2GRAY)mask \> 0))
feat"gray_std" = float(np.std(cv2.cvtColor(frame, cv2.COLOR_BGR2GRAY)mask \> 0))
HSV
hsv = cv2.cvtColor(frame, cv2.COLOR_BGR2HSV)
hsv_pixels = hsvmask \> 0
feat"h_mean" = float(np.mean(hsv_pixels:, 0))
feat"s_mean" = float(np.mean(hsv_pixels:, 1))
feat"v_mean" = float(np.mean(hsv_pixels:, 2))
低饱和度像素占比(烟尘通常低饱和度)
low_sat_ratio = float(np.sum(hsv_pixels:, 1 < 60) / len(hsv_pixels))
feat"low_saturation_ratio" = low_sat_ratio
深色像素占比(灰度小于80)
gray = cv2.cvtColor(frame, cv2.COLOR_BGR2GRAY)
dark_ratio = float(np.sum(graymask \> 0 < 80) / np.sum(mask > 0))
feat"dark_pixel_ratio" = dark_ratio
return feat
def _extract_concentration_features(self, frame, mask, roi):
"""浓度特征:不透明度/面积占比/边缘密度"""
feat = {}
gray = cv2.cvtColor(frame, cv2.COLOR_BGR2GRAY)
1. 不透明度估算:烟尘区域内部对比度(对比度低=遮挡背景多=浓度高)
smoke_gray = graymask \> 0
opacity = 1.0 - (np.std(smoke_gray) / 128.0) # 简化:标准差小=均匀=不透明
opacity = max(0.0, min(1.0, opacity))
feat"opacity" = opacity
2. 面积占比(烟尘像素/ROI像素)
roi_mask = np.zeros(gray.shape, dtype=np.uint8)
cv2.fillPoly(roi_mask, np.array(roi, np.int32), 255)
smoke_area = int(np.sum(mask > 0))
roi_area = int(np.sum(roi_mask > 0))
feat"area_ratio" = smoke_area / roi_area if roi_area > 0 else 0.0
feat"smoke_area_pixels" = smoke_area
3. 边缘密度(烟尘内部边缘少=浓度高)
edges = cv2.Canny(gray, 50, 150)
edge_in_smoke = np.sum(edgesmask \> 0 > 0)
feat"edge_density" = edge_in_smoke / smoke_area if smoke_area > 0 else 0.0
4. 填充率(掩码面积/边界框面积)
ys, xs = np.where(mask > 0)
if len(xs) > 0:
bbox_area = (max(xs) - min(xs)) * (max(ys) - min(ys))
feat"fill_ratio" = smoke_area / bbox_area if bbox_area > 0 else 0.0
else:
feat"fill_ratio" = 0.0
return feat
def _extract_texture_features(self, frame, mask):
"""纹理特征:LBP/GLCM简化版"""
feat = {}
gray = cv2.cvtColor(frame, cv2.COLOR_BGR2GRAY)
smoke_gray = gray.copy()
smoke_graymask == 0 = 0
简化LBP:计算邻域二值模式的均匀度
用局部标准差作为纹理粗糙度代理
kernel_size = 5
local_std = cv2.GaussianBlur(smoke_gray.astype(np.float32), (kernel_size, kernel_size), 0)
local_std = cv2.GaussianBlur((smoke_gray.astype(np.float32) - local_std)**2, (kernel_size, kernel_size), 0)
local_std = np.sqrt(local_std)
smoke_pixels_std = local_stdmask \> 0
feat"texture_roughness" = float(np.mean(smoke_pixels_std)) if len(smoke_pixels_std) > 0 else 0.0
GLCM对比度简化:相邻像素差的均值
dx = cv2.Sobel(smoke_gray, cv2.CV_32F, 1, 0, ksize=3)
dy = cv2.Sobel(smoke_gray, cv2.CV_32F, 0, 1, ksize=3)
gradient_mag = np.sqrt(dx**2 + dy**2)
feat"gradient_mean" = float(np.mean(gradient_magmask \> 0)) if np.sum(mask > 0) > 0 else 0.0
feat"gradient_std" = float(np.std(gradient_magmask \> 0)) if np.sum(mask > 0) > 0 else 0.0
return feat
def _extract_dynamic_features(self, frame, mask):
"""动态特征:光流速度/帧差运动面积"""
feat = {}
gray = cv2.cvtColor(frame, cv2.COLOR_BGR2GRAY)
1. 帧差运动面积
frame_diff = cv2.absdiff(gray, self.prev_gray)
_, motion_mask = cv2.threshold(frame_diff, 25, 255, cv2.THRESH_BINARY)
motion_in_smoke = np.sum(motion_maskmask \> 0 > 0)
smoke_area = np.sum(mask > 0)
feat"motion_area_ratio" = motion_in_smoke / smoke_area if smoke_area > 0 else 0.0
2. 光流平均速度(简化:用Farneback光流)
flow = cv2.calcOpticalFlowFarneback(self.prev_gray, gray, None, 0.5, 3, 15, 3, 5, 1.2, 0)
mag, _ = cv2.cartToPolar(flow..., 0, flow..., 1)
smoke_mag = magmask \> 0
feat"motion_speed" = float(np.mean(smoke_mag)) if len(smoke_mag) > 0 else 0.0
feat"motion_speed_std" = float(np.std(smoke_mag)) if len(smoke_mag) > 0 else 0.0
return feat
==================== 林格曼黑度计算====================
def calculate_ringelmann(opacity):
"""根据不透明度计算林格曼黑度等级(0-5级)"""
for low, high, level in Config.opacity_ringelmann_map:
if low <= opacity < high:
return level
return 5.0 if opacity >= 1.0 else 0.0
==================== 三分类时序状态机====================
class SmokeStateMachine:
"""三分类时序状态机:多帧投票+状态转换确认+持续时间统计"""
def init(self):
self.current_state = "no_smoke" # 当前状态
self.pending_state = None # 待确认状态
self.pending_count = 0 # 待确认状态连续帧数
self.state_history = deque(maxlen=Config.temporal_window) # 最近帧分类结果
self.state_start_time = time.time() # 当前状态开始时间
self.current_ringelmann = 0.0 # 当前林格曼黑度(多帧平均)
self.ringelmann_history = deque(maxlen=Config.temporal_window)
self.alert_active = False # 是否有活跃报警
self.alert_start_time = None
def update(self, frame_pred, frame_ringelmann):
"""更新状态机,返回当前状态、持续时间、是否报警"""
self.state_history.append(frame_pred)
self.ringelmann_history.append(frame_ringelmann)
多帧多数投票
votes = {}
for s in self.state_history:
votess = votes.get(s, 0) + 1
majority_state = max(votes, key=votes.get)
avg_ringelmann = np.mean(self.ringelmann_history)
状态转换确认(需要连续N帧确认)
if majority_state != self.current_state:
if majority_state == self.pending_state:
self.pending_count += 1
if self.pending_count >= Config.state_confirm_frames:
状态转换
old_state = self.current_state
self.current_state = majority_state
self.state_start_time = time.time()
self.pending_state = None
self.pending_count = 0
状态转换事件
if old_state != "heavy_smoke" and self.current_state == "heavy_smoke":
self.alert_start_time = time.time()
else:
self.pending_state = majority_state
self.pending_count = 1
else:
self.pending_state = None
self.pending_count = 0
self.current_ringelmann = avg_ringelmann
持续时间
duration = time.time() - self.state_start_time
报警判定:浓烟持续超过阈值或林格曼黑度超标
should_alert = False
if self.current_state == "heavy_smoke" and duration >= Config.heavy_smoke_duration_threshold:
should_alert = True
if self.current_ringelmann >= Config.ringelmann_threshold and duration >= 3:
should_alert = True
if should_alert and not self.alert_active:
self.alert_active = True
self.alert_start_time = time.time()
elif not should_alert and self.alert_active:
self.alert_active = False
self.alert_start_time = None
return {
"state": self.current_state,
"state_cn": Config.smoke_classes_cnself.current_state,
"duration": duration,
"ringelmann": self.current_ringelmann,
"alert_active": self.alert_active,
"alert_duration": (time.time() - self.alert_start_time) if self.alert_active else 0,
"votes": votes,
}
==================== 主系统类 ====================
class FurnaceSmokeMonitor:
def init(self):
self.config = Config()
加载模型
self.detector = YOLO(self.config.yolo_model_path) # 烟尘检测
self.segmenter = YOLO(self.config.seg_model_path) # 烟尘分割(YOLOv8-seg)
三分类模型(EfficientNet-B0,用PyTorch加载,此处简化)
self.classifier = torch.load(self.config.classifier_model_path)
self.classifier.eval()
self.feature_extractor = SmokeFeatureExtractor()
self.state_machine = SmokeStateMachine()
self.frame_count = 0
self.alert_log = \[\] # 报警记录
背景参考图(无烟时的炉前清晰图像,用于不透明度计算,部署时采集)
self.background_frame = None
def detect_smoke(self, frame):
"""YOLO检测烟尘,返回烟尘边界框列表"""
results = self.detector(frame, conf=self.config.conf_threshold,
iou=self.config.iou_threshold, verbose=False)
smoke_boxes = \[\]
for result in results:
for box in result.boxes:
cls = int(box.cls0)
if cls == 0: # 类别0=smoke烟尘
x1, y1, x2, y2 = box.xyxy0.cpu().numpy()
conf = float(box.conf0)
smoke_boxes.append((int(x1), int(y1), int(x2), int(y2), conf))
return smoke_boxes
def segment_smoke(self, frame, boxes):
"""烟尘实例分割,返回合并的烟尘掩码"""
combined_mask = np.zeros(frame.shape:2, dtype=np.uint8)
if not boxes:
return combined_mask
用分割模型(实际应用中YOLOv8-seg直接输出掩码,此处简化用检测框+颜色阈值)
results = self.segmenter(frame, conf=0.25, verbose=False)
for result in results:
if result.masks is not None:
for mask in result.masks.data:
mask_np = mask.cpu().numpy().astype(np.uint8) * 255
调整大小到帧尺寸
mask_resized = cv2.resize(mask_np, (frame.shape1, frame.shape0))
combined_mask = cv2.bitwise_or(combined_mask, mask_resized)
如果分割模型不可用,用检测框+颜色阈值作为兜底
if np.sum(combined_mask) == 0 and boxes:
for x1, y1, x2, y2, conf in boxes:
roi = framey1:y2, x1:x2
hsv = cv2.cvtColor(roi, cv2.COLOR_BGR2HSV)
烟尘颜色范围:低饱和度、中低明度(灰/白/黑色)
lower = np.array(0, 0, 30)
upper = np.array(180, 80, 220)
mask_roi = cv2.inRange(hsv, lower, upper)
combined_masky1:y2, x1:x2 = cv2.bitwise_or(
combined_masky1:y2, x1:x2, mask_roi)
形态学后处理:去噪+填充
kernel = cv2.getStructuringElement(cv2.MORPH_ELLIPSE, (5, 5))
combined_mask = cv2.morphologyEx(combined_mask, cv2.MORPH_OPEN, kernel)
combined_mask = cv2.morphologyEx(combined_mask, cv2.MORPH_CLOSE, kernel)
return combined_mask
def classify_3class(self, frame, mask, features):
"""三分类:浓烟/淡烟/无烟。简化版基于规则,实际用深度学习模型"""
无烟:无烟尘掩码或面积极小
smoke_area = np.sum(mask > 0)
if smoke_area < 100: # 小于100像素视为无烟
return "no_smoke", 0.95, 0.0
基于特征的规则分类(简化版,实际用EfficientNet模型)
opacity = features.get("opacity", 0.0)
dark_ratio = features.get("dark_pixel_ratio", 0.0)
area_ratio = features.get("area_ratio", 0.0)
浓烟:不透明度高+深色像素多+面积大
heavy_score = opacity * 0.4 + dark_ratio * 0.3 + min(area_ratio * 2, 1.0) * 0.3
淡烟:不透明度中等+浅色像素多
light_score = (1 - abs(opacity - 0.4)) * 0.4 + (1 - dark_ratio) * 0.3 + min(area_ratio * 2, 1.0) * 0.3
无烟:面积极小(已处理)
归一化概率
total = heavy_score + light_score + 0.01
heavy_prob = heavy_score / total
light_prob = light_score / total
no_prob = 0.01 / total
probs = heavy_prob, light_prob, no_prob
pred_idx = int(np.argmax(probs))
pred = self.config.smoke_classespred_idx
confidence = float(probspred_idx)
ringelmann = calculate_ringelmann(opacity)
实际生产中用深度学习模型替换以上规则:
smoke_crop = framemask \> 0 # 裁剪烟尘区域
smoke_crop = cv2.resize(smoke_crop, (224, 224))
input_tensor = transform(smoke_crop).unsqueeze(0)
with torch.no_grad():
output = self.classifier(input_tensor)
probs = torch.softmax(output, dim=1)0.numpy()
pred_idx = np.argmax(probs)
return pred, confidence, ringelmann
def draw_results(self, frame, boxes, mask, state_info):
"""在帧上绘制检测结果、分类状态、报警信息"""
绘制ROI
cv2.polylines(frame, np.array(self.config.furnace_roi, np.int32), True, (0, 255, 255), 2)
cv2.putText(frame, "Furnace ROI", (self.config.furnace_roi00, self.config.furnace_roi01 - 5),
cv2.FONT_HERSHEY_SIMPLEX, 0.5, (0, 255, 255), 1)
绘制烟尘掩码(半透明叠加)
if np.sum(mask) > 0:
mask_colored = np.zeros_like(frame)
mask_coloredmask \> 0 = (0, 100, 255) # 橙色掩码
frame = cv2.addWeighted(frame, 1.0, mask_colored, 0.4, 0)
#绘制掩码轮廓
contours, _ = cv2.findContours(mask, cv2.RETR_EXTERNAL, cv2.CHAIN_APPROX_SIMPLE)
cv2.drawContours(frame, contours, -1, (0, 165, 255), 2)
绘制检测框
for x1, y1, x2, y2, conf in boxes:
cv2.rectangle(frame, (x1, y1), (x2, y2), (0, 255, 0), 2)
cv2.putText(frame, f"smoke {conf:.0%}", (x1, y1 - 5),
cv2.FONT_HERSHEY_SIMPLEX, 0.5, (0, 255, 0), 1)
绘制状态信息面板
state_cn = state_info"state_cn"
duration = state_info"duration"
ringelmann = state_info"ringelmann"
alert = state_info"alert_active"
状态颜色
color_map = {"浓烟": (0, 0, 255), "淡烟": (0, 165, 255), "无烟": (0, 255, 0)}
state_color = color_map.get(state_cn, (255, 255, 255))
顶部状态条
cv2.rectangle(frame, (0, 0), (frame.shape1, 40), (0, 0, 0), -1)
info_text = f"状态: {state_cn} | 持续: {duration:.1f}s | 林格曼: {ringelmann:.1f}级 | 帧: {self.frame_count}"
cv2.putText(frame, info_text, (10, 28), cv2.FONT_HERSHEY_SIMPLEX, 0.7, state_color, 2)
报警闪烁
if alert:
alert_duration = state_info"alert_duration"
cv2.rectangle(frame, (0, 0), (frame.shape1, frame.shape0), (0, 0, 255), 5)
alert_text = f"!!! 异常排放报警 !!! 持续: {alert_duration:.1f}s"
cv2.putText(frame, alert_text, (frame.shape1//2 - 200, 70),
cv2.FONT_HERSHEY_SIMPLEX, 0.9, (0, 0, 255), 3)
return frame
def handle_alert(self, state_info):
"""处理报警:记录日志、通知、联动除尘"""
if state_info"alert_active" and len(self.alert_log) == 0 or \
(state_info"alert_active" and self.alert_log and self.alert_log-1.get("end_time") is not None):
#新报警开始
alert_entry = {
"start_time": datetime.now().strftime("%Y-%m-%d %H:%M:%S"),
"state": state_info"state_cn",
"ringelmann": state_info"ringelmann",
"end_time": None,
}
self.alert_log.append(alert_entry)
print(f"报警 {alert_entry'start_time'} 异常排放: {alert_entry'state'}, "
f"林格曼{alert_entry'ringelmann':.1f}级")
#实际生产中:
1. 声光报警(继电器控制报警灯/蜂鸣器)
2. 联动除尘(Modbus/OPC UA发送指令加大除尘风机风量)
3. 消息通知(MQTT/HTTP推送环保人员APP/短信)
4. 保存视频证据(录制报警前后10秒视频片段+截图)
elif not state_info"alert_active" and self.alert_log and self.alert_log-1.get("end_time") is None:
#报警结束
self.alert_log-1"end_time" = datetime.now().strftime("%Y-%m-%d %H:%M:%S")
duration = state_info.get("alert_duration", 0)
print(f"报警结束 持续: {duration:.1f}s")
#实际生产中:生成报警事件记录,上报环保平台
def run(self):
"""主循环:从摄像头读取视频流并处理"""
cap = cv2.VideoCapture(self.config.camera_url)
if not cap.isOpened():
print(f"无法打开摄像头: {self.config.camera_url}")
return
print("熔炼炉烟尘三分类识别系统启动...")
print("状态分类: 浓烟 / 淡烟 / 无烟")
while True:
ret, frame = cap.read()
if not ret:
print("读取帧失败,尝试重连...")
cap.release()
time.sleep(2)
cap = cv2.VideoCapture(self.config.camera_url)
continue
self.frame_count += 1
1. 烟尘检测
boxes = self.detect_smoke(frame)
2. 烟尘分割
mask = self.segment_smoke(frame, boxes)
3. 特征提取
features = self.feature_extractor.extract_all(frame, mask, self.config.furnace_roi)
4. 三分类
if features is not None:
pred, confidence, ringelmann = self.classify_3class(frame, mask, features)
else:
pred, confidence, ringelmann = "no_smoke", 0.95, 0.0
5. 时序状态机
state_info = self.state_machine.update(pred, ringelmann)
6. 报警处理
self.handle_alert(state_info)
7. 绘制结果
frame = self.draw_results(frame, boxes, mask, state_info)
#显示(实际生产中推流到管理平台,不本地显示)
cv2.imshow("Furnace Smoke Monitor", frame)
#每100帧打印一次状态
if self.frame_count % 100 == 0:
print(f"帧{self.frame_count}:状态={state_info'state_cn'}, "
f"持续={state_info'duration':.1f}s, 林格曼={state_info'ringelmann':.1f}级, "
f"报警={'是' if state_info'alert_active' else '否'}")
if cv2.waitKey(1) and 0xFF == ord('q'):
break
cap.release()
cv2.destroyAllWindows()
print("系统已停止")
打印报警统计
print(f"\n=== 报警统计 ===")
print(f"总报警次数: {len(self.alert_log)}")
for i, alert in enumerate(self.alert_log):
print(f" {i+1}. {alert'start_time'} - {alert.get('end_time', '进行中')} | "
f"{alert'state'} | 林格曼{alert'ringelmann':.1f}级")
==================== 运行 ====================
if name == "main":
from datetime import datetime
monitor = FurnaceSmokeMonitor()
monitor.run()
**代码说明:**以上代码是一个简化的教学示例,涵盖了熔炼炉烟尘三分类识别系统的核心流程。实际生产部署需要以下改进:①检测模型替换为针对熔炼炉烟尘场景训练的YOLOv8n/v11n改进模型(包含烟尘/蒸汽/火焰多类别,mAP>85%),分割模型用YOLOv8-seg(而非代码中的简化颜色阈值兜底);②三分类替换为EfficientNet-B0/MobileNetV3深度学习模型(在数千帧标注数据上微调,准确率>90%),而非代码中的规则评分;③增加红外热成像融合(区分高温烟尘与常温蒸汽,降低蒸汽误报);④增加工艺信号融合(PLC/DCS读取炉门/加料/出铁信号,区分正常工艺排放与异常排放);⑤增加颗粒物传感器浓度校准(建立视觉特征-浓度回归模型,精确估算mg/m³浓度);⑥林格曼黑度计算用标准林格曼图模板匹配+人工标定校准,而非代码中的简化不透明度映射;⑦增加视频证据留存(异常排放事件自动保存前后10秒视频+截图,用于环保核查);⑧增加除尘联动(Modbus/OPC UA协议控制除尘风机风量,异常时自动加大风量);⑨增加消息通知(MQTT/HTTP推送APP/短信/环保平台);⑩增加数据存储与时序数据库(InfluxDB/TDengine存储每秒状态/黑度/浓度数据,MySQL存储报警事件,MinIO存储视频证据);⑪增加模型热更新(不停止服务更新检测/分类模型);⑫增加多炉集中监控(管理大屏同时监控多台熔炼炉,统一报警和报表);⑬增加系统可靠性(看门狗自动重启、断网本地存储、UPS供电、镜头污染检测报警);⑭增加用户权限与操作日志(环保人员/炉前工/管理员不同权限,所有操作留痕审计)。
六、工程落地与优化
熔炼炉烟尘识别系统从算法原型到工业现场落地,需要解决实时性、鲁棒性、端侧部署、系统集成等工程问题。熔炼炉前环境极其恶劣(高温辐射、强粉尘、强电磁干扰、炉火光闪烁、蒸汽干扰、24小时连续运行),对系统的稳定性和可靠性要求极高,工程优化的质量直接决定系统能否在工业现场长期稳定运行。
6.1 实时性优化
熔炼炉烟尘排放是突发性的(加料时瞬间冒浓烟,数秒内浓度达到峰值),系统需要实时检测和响应(从烟尘出现到报警小于1-2秒),才能及时联动除尘和通知人员。实时性优化策略:
①检测-分割-分类流水线优化:
将检测、分割、分类三个阶段放在不同线程/进程,形成流水线(pipeline)------第N帧在分类时,第N+1帧在分割,第N+2帧在检测,三阶段并行处理,提升整体吞吐量。使用生产者-消费者模式和队列(Queue)解耦各阶段,避免某一阶段阻塞影响整体。
②ROI局部处理:
只在炉前重点ROI区域内做检测分割(ROI通常只占整幅图像的30-50%),ROI外不处理,计算量减少50-70%。三分类只在检测到的烟尘区域内做(裁剪烟尘子图像输入分类模型),不处理整幅图像。
③跳帧与降分辨率:
检测分割每2-3帧做一次(烟尘是持续存在的,不需要每帧检测),中间帧用跟踪器(光流/KCF)跟踪烟尘区域的位置和大小变化,大幅降低平均计算量(检测只在33-50%的帧运行)。三分类可以每5-10帧做一次(烟尘状态是持续的,0.2-0.4秒分类一次足够),中间帧复用上一帧分类结果。输入分辨率根据烟尘大小调整------浓烟/大目标用640×640,淡烟/小目标用1280×1280,或统一用960×960平衡精度和速度。
④硬件加速:
用GPU/NPU并行加速:YOLO检测分割用TensorRT(NVIDIA GPU/Jetson)或RKNN(瑞芯微NPU)或OpenVINO(Intel CPU)优化,推理速度提升2-5倍;图像预处理(颜色空间转换、缩放、归一化)用CUDA/NEON SIMD并行;三分类模型(EfficientNet/MobileNet)用TensorRT/INT8量化优化;多摄像头批处理(同时处理多路视频帧,提升GPU利用率)。模型量化(FP32→INT8),推理速度提升2-4倍,模型大小减少75%,精度损失通常小于1-2%(需要用校准数据集做量化感知训练)。
⑤模型轻量化与蒸馏:
选择轻量化模型:检测用YOLOv8n/v11n(2-6M参数)而非YOLOv8l(40M+参数);分割用YOLOv8n-seg或FastSAM而非Mask R-CNN;三分类用EfficientNet-B0/MobileNetV3(3-5M参数)而非ResNet50(25M参数)。知识蒸馏:用大模型(YOLOv8l+ResNet50)作为教师模型,训练小模型(YOLOv8n+MobileNetV3)作为学生模型,在保持小模型速度的同时接近大模型精度(通常可恢复大模型90-95%的精度)。模型剪枝:去除冗余通道和层,进一步压缩。
⑥早停与快速拒绝:
如果当前帧无烟尘检测结果(YOLO无输出),直接跳过分割和分类(无烟状态),不需要后续计算。如果烟尘面积小于阈值(如100像素),直接判为无烟(噪声/误检),不做详细分类。三分类中如果某一类概率远高于其他类(如大于90%),直接输出结果,不需要后续处理。
⑦动态资源调度:
根据工况动态调整计算资源------加料/出铁时段(烟尘排放概率高)提升检测频率和输入分辨率(全帧率+高分辨率);正常熔炼时段(烟尘少)降低检测频率和分辨率(跳帧+低分辨率),节能降耗。夜间/无人值守时段提升报警灵敏度,白天/有人值守时段正常灵敏度。
实时性优化的目标是单路视频端到端延迟(从摄像头采集到分类结果输出)小于100-300ms,异常排放报警响应时间(从浓烟出现到报警输出)小于1-2秒,单边缘AI盒子可同时处理2-4路视频流(对应2-4台熔炼炉)。
6.2 鲁棒性优化
熔炼炉前环境是计算机视觉应用中最恶劣的场景之一,鲁棒性是系统能否长期稳定运行的关键。
①高温与设备防护:
炉前温度高(环境温度50-80℃,辐射温度更高),普通摄像头和电子设备无法长期工作。应对策略:·耐高温防护罩(不锈钢304/316外壳,前端石英玻璃/蓝宝石玻璃耐温500℃+);·冷却系统(风冷:压缩空气持续吹扫,同时冷却镜头和防止粉尘附着;水冷:循环水冷却,适合超高温场景;风冷+水冷复合);·安装位置(距离炉门1.5-3米,避免直接被钢水/熔渣喷溅,角度倾斜避免正对炉门);·设备选型(工业级宽温设备,工作温度-20℃~70℃或更高,工业级SSD/HDD,宽温电源);·温度监测(防护罩内安装温度传感器,超温时自动报警并启动加强冷却,超过极限温度时自动断电保护设备)。
②粉尘与镜头污染:
炉前金属粉尘和烟尘大,镜头玻璃容易被污染(粉尘附着、油烟凝结、熔渣飞溅),导致画面模糊或出现固定斑点。应对策略:·风冷吹扫(防护罩前端持续通入压缩空气,形成气幕防止粉尘附着,这是最有效的防粉尘方法);·疏水疏油镀膜(镜头保护玻璃镀疏水疏油膜,粉尘/油烟不易附着,便于清洁);·自动清洁装置(雨刮/喷水/压缩空气脉冲吹扫,定期自动清洁镜头,无需人工);·可更换保护玻璃(前端保护玻璃成本低,污染严重时直接更换,不需要拆卸摄像头);·图像质量监测(算法实时监测图像清晰度(拉普拉斯方差)、固定斑点、亮度异常,镜头污染严重时自动报警提醒维护,污染期间降低检测置信度或暂停检测避免误报);·定期维护计划(每周检查镜头清洁度,每月清洁/更换保护玻璃,每季度校准摄像头位置和ROI)。
③炉火光与动态范围:
炉内火焰/钢水亮度极高(数千至数万lux),炉前阴影区域较暗(数十lux),动态范围极大,普通摄像头无法同时看清。应对策略:·宽动态摄像头(WDR/HDR 120dB+,多帧合成HDR,同时看清亮部和暗部);·手动曝光/区域曝光(炉火光稳定时用手动曝光固定参数,避免自动曝光频繁调整导致闪烁;对炉内高光区域和炉前区域分别曝光);·抗闪烁(Anti-flicker功能消除工频灯光50/60Hz闪烁);·电弧闪光处理(电弧炉放电时瞬间强光,使用短曝光+多帧合成,或检测到闪光时跳过该帧(闪光持续时间短,数毫秒),用前后帧插值);·颜色恒常性(Gray World/White Patch/深度学习颜色恒常性,校正炉火光导致的色偏,确保烟尘颜色特征稳定)。
④蒸汽干扰:冷却水蒸发、湿法除尘、出铁遇水产生的蒸汽,外观与淡烟极其相似,是烟尘识别最主要的误报来源。应对策略:·多光谱区分(近红外波段水蒸气有强吸收峰,烟尘散射强,多光谱相机波段比值区分);·红外温度区分(蒸汽温度40-80℃,工业烟尘100-300℃+,红外热成像区分);·来源区分(蒸汽来自冷却水口/除尘口,烟尘来自炉门/加料口,ROI来源分析);·动态特征区分(蒸汽扩散快、上升快、易消散(数秒内消失),烟尘扩散慢、持续时间长(数十秒以上),时序动态特征区分------这是纯视觉方案最有效的蒸汽排除手段);·形状/颜色区分(蒸汽更白、更蓬松、边缘更模糊,烟尘更灰/黑、更浓、边缘相对清晰);·工艺信号关联(冷却水开启/湿法除尘运行时产生的蒸汽标记为"正常蒸汽",不报警)。
⑤电磁干扰与传输稳定:
电弧炉/中频炉产生强电磁场,可能干扰视频信号传输(网线/同轴电缆信号衰减、丢帧、花屏)。应对策略:·光纤传输(长距离传输用光纤(光电转换),完全免疫电磁干扰,这是强电磁环境下的最佳选择);·屏蔽线缆(短距离用双绞屏蔽网线/同轴电缆,金属接头屏蔽);·有线传输优先(PoE网线/光纤,避免WiFi无线传输在金属环境和强电磁下不稳定);·视频流容错(使用RTSP over TCP(而非UDP),丢包重传,减少花屏;视频解码容错(丢帧时显示上一帧,不崩溃);·连接监控(实时监测视频流状态,断流/丢帧时自动重连并报警)。
⑥供电与网络稳定性:
工业现场供电可能不稳定(电压波动、偶尔停电),网络可能差(车间WiFi覆盖不好、金属结构屏蔽)。应对策略:·边缘计算(核心算法在边缘AI盒子本地运行,不依赖网络------断网时系统仍能正常检测、本地报警、本地存储数据和视频,网络恢复后自动同步到云端);·本地存储(边缘盒子配备大容量SSD/HDD(1-4TB),本地存储原始视频(7-14天循环覆盖)和检测数据/报警记录(长期存储),断网时数据不丢失);·UPS不间断电源(边缘盒子和关键摄像头配备UPS,停电后继续运行30-60分钟,支持优雅关机和数据保存,避免突然断电导致数据损坏或设备损伤);·网络冗余(有线以太网为主,4G/5G模块作为备用------主网络断了自动切换到4G/5G发送报警和关键数据,确保报警不丢失);·断点续传(网络中断时数据本地缓存,网络恢复后自动断点续传到云端,确保数据不丢失、不重复)。
⑦误报控制与报警智能:
工业现场误报过多会导致操作人员"报警疲劳"(忽视所有报警),系统失去价值。应对策略:·多帧确认(烟尘/浓烟需要连续3-5帧确认才报警,排除单帧误检和瞬时干扰);·持续时间阈值(浓烟持续超过设定阈值(如5秒)才报警,排除短暂烟尘(如开关炉门瞬间的少量烟尘));·工艺信号关联(加料/出铁时的浓烟标记为"正常工艺排放",记录但不报警;炉门关闭/正常熔炼时的浓烟才报警------这是减少误报最有效的手段,可减少80%以上的正常工况误报);·多模态交叉验证(视觉检测到浓烟+红外温度>100℃+非蒸汽来源ROI+非加料工况,才高置信度报警;单一模态检测到疑似烟尘时降低置信度或标记为"待确认");·报警分级(提示/预警/报警三级,不同级别通知不同人员和响应方式,避免所有异常都紧急报警);·误报反馈学习(操作人员处理报警时标记"误报"并选择误报原因(蒸汽/光照/加料/其他),系统记录误报场景和原因,用于优化检测规则和模型(如增加该场景的负样本训练、调整阈值),持续降低误报率------目标误报率小于10-20%);·报警冷却(同一报警事件持续期间不重复发送报警通知(只在开始和结束时通知),避免频繁打扰)。
鲁棒性优化的目标是系统在熔炼炉前恶劣环境下7×24小时稳定运行,设备在线率大于95%,镜头污染导致的维护周期大于1个月(风冷吹扫+自动清洁),蒸汽干扰误报率小于10-15%(多模态+动态特征+工艺关联),正常工艺排放误报率小于5%(工艺信号关联),报警响应时间小于1-2秒。
6.3 端侧部署与硬件方案
熔炼炉烟尘识别系统采用"边缘AI盒子实时处理+云端数据管理分析"架构。端侧硬件方案按性能和成本分为几档:
①高端方案------边缘AI服务器/工控机+GPU:
NVIDIA Jetson AGX Orin(275TOPS)或工控机+RTX 3060/4060 GPU,性能强,支持大模型(YOLOv8m-seg+EfficientNet-B3+SlowFast时序模型)、4-8路视频流同时处理、多模态融合(可见光+红外+多光谱)、高精度三分类和浓度估算。单路延迟50-100ms,支持2-4台熔炼炉(4-8路摄像头)。成本较高(1.5-3万元/套),适合大型钢铁/有色金属冶炼厂、环保要求高的重点监控炉型、需要多模态融合和高精度浓度估算的场景。
②中端方案------边缘AI盒子(主流推荐):
瑞芯微RK3588(6TOPS NPU,8核CPU,支持8K视频解码,多路摄像头同时输入)或NVIDIA Jetson Orin Nano(40TOPS)/Orin NX(70-100TOPS)或华为Atlas 200I DK A2,性能中等,支持YOLOv8n-seg+INT8量化+EfficientNet-B0/MobileNetV3三分类、2-4路视频流同时处理、可见光+红外双模(可选)。单路延迟100-200ms,支持1-2台熔炼炉(2-4路摄像头)。成本中等(3000-8000元/套),适合大多数中小型熔炼炉、铸造厂、有色金属冶炼厂,是性价比最高的主流方案。推荐RK3588方案------国产芯片、成本低(开发板1000-2000元)、NPU算力足够、支持INT8量化、多路视频解码能力强(可同时解码8路1080p)、生态成熟(RKNN工具链),适合大规模部署。
③低端方案------轻量边缘设备:
树莓派4B/5+Google Coral TPU USB加速棒,或普通x86工控机(Intel i3/i5+CPU推理+OpenVINO优化),性能有限,支持YOLOv5n/YOLOv8n(无分割,用颜色阈值分割兜底)+简化三分类(传统ML特征+SVM/随机森林,无深度学习分类)、1路视频流处理。单路延迟200-500ms,支持1台熔炼炉(1路摄像头)。成本低(1000-3000元/套),适合小型铸造厂/作坊、预算有限的试点场景、或只做浓烟报警(不需要淡烟/无烟精细分类和浓度估算)的基础监测场景。
④AI摄像头一体机(新兴方案):
内置AI芯片(RK3588/海思Hi3559A/安霸CV22)的智能工业摄像头,摄像头本身集成检测分割和三分类算法,直接输出烟尘状态和报警信号(不需要额外边缘盒子),安装简单(一个摄像头就是一个完整节点,PoE供电+网线传输数据+报警继电器输出),使用方便。成本中等(1500-4000元/摄像头),适合标准化程度高、快速部署的场景,特别是改造项目(不需要额外布线和安装边缘盒子,替换原有监控摄像头即可)。缺点是算力有限(通常只能做检测+简单三分类,无法做分割/时序模型/多模态融合),算法更新不如边缘盒子灵活(需要OTA升级固件)。
**摄像头选型:**推荐200-800万像素(1080p-4K)、25-30fps、全局快门、宽动态WDR/HDR 120dB+、星光级低光(0.001lux)、IP67防护、PoE/RTSP/ONVIF的工业级枪机/筒机,配耐高温防护罩(风冷/水冷)。品牌选择:海康威视/大华(工业级,质量稳定,有高温工业电视系列)、Basler/海康机器人(工业面阵相机,GigE/USB3,可配防护罩)、大恒图像/灰点FLIR(高端工业相机)。镜头选择4-8mm手动变焦(覆盖炉前区域),前端加耐高温保护玻璃。对于需要红外融合的场景,选用可见光+红外双目摄像头(如海康威视双光谱热成像枪机),或可见光摄像头+红外热像仪并排安装做空间配准。
**耐高温防护罩:**推荐专用炉窑监控防护罩(如常州科达、常州诚联、南京中盛等厂商的高温工业电视防护罩),不锈钢304/316外壳,前端石英玻璃(耐温500℃+)或蓝宝石玻璃,风冷(压缩空气接口)或水冷(循环水接口),带雨刮/自动清洁选项,防护等级IP67,工作环境温度可达200℃(风冷)或更高(水冷)。防护罩安装在炉前操作平台上方的钢结构/立柱上,距离炉门1.5-3米,俯角15-30度。
**可选多模态设备:**红外热像仪(FLIR A系列/海康红外模组,320×256或640×512,测温范围-20℃~1500℃,用于蒸汽区分和炉温监测,5000-20000元)、颗粒物浓度传感器(光散射法/β射线法,安装在除尘管道或炉前,用于浓度校准,3000-10000元)、多光谱相机(可见光+近红外+短波红外,用于蒸汽/烟尘成分区分,数万至数十万元,主要用于研究或高精度场景)、环境传感器(温湿度/风速/大气压,用于环境补偿和扩散分析,几百元/套)、工艺信号采集模块(OPC UA/Modbus TCP/Profinet网关,从PLC/DCS读取炉门/加料/出铁/除尘风量等信号,1000-3000元)。
端侧软件优化:
①模型轻量化(YOLOv8n+INT8量化+知识蒸馏+剪枝,确保在边缘NPU上实时运行);②推理框架(TensorRT for NVIDIA、RKNN for 瑞芯微、OpenVINO for Intel、CANN for 华为昇腾,比原生PyTorch快2-5倍);③内存优化(图像和中间结果原地计算in-place,模型用内存映射mmap,多路视频分时复用内存,确保在2-4GB内存的边缘设备上流畅运行);④功耗优化(动态频率调节DFVS,空闲时降频,工作时升频,NPU硬件加速比CPU通用计算功耗低,RK3588满载功耗约5-8W,Jetson Orin Nano 7-15W,适合无风扇或小风扇散热,7×24小时稳定运行不发热降频);⑤远程管理(边缘设备支持远程监控------设备状态/CPU/GPU/NPU利用率/内存/温度/在线状态/模型版本/检测率/报警数,远程更新------模型OTA升级/配置下发/算法热更新,远程诊断------日志上传/异常告警/远程重启,总部可以统一管理成百上千台炉前设备,不需要现场维护);⑥系统可靠性(看门狗watchdog------程序崩溃自动重启,系统监控------CPU/内存/磁盘使用率监控,磁盘满自动清理旧视频,数据校验------检测数据和报警记录写入时校验,防止数据损坏,双系统备份------系统更新失败自动回滚到上一版本,断网本地存储+断点续传,UPS供电支持优雅关机)。
6.4 系统集成与业务流程
熔炼炉烟尘识别系统不是孤立的,需要与工厂现有的环保系统、生产系统、安防系统集成,融入业务流程,才能发挥最大价值。
①与环保监测系统(CEMS/环保平台)集成:
·数据互补:CEMS监测烟囱有组织排放(经过除尘后的浓度),视觉系统监测炉前无组织排放(炉门/加料口逸散),两者互补形成完整的排放监测(有组织+无组织);·数据上报:视觉系统的烟尘状态(浓烟/淡烟/无烟)、林格曼黑度、浓度估算、异常排放事件(时间/持续时长/最大黑度/视频证据)通过API/MQTT上报企业环保平台和政府环保监管平台(如污染源自动监控平台、环保用电监管平台),满足环保台账和监管要求;·证据留存:异常排放事件自动保存视频片段(报警前后10-30秒)+截图+检测数据,作为环保核查和责任追溯的证据(监管部门检查时可以直接导出,不需要人工调取监控录像);·超标联动:视觉系统检测到异常排放(浓烟持续超标/林格曼黑度超标)时,自动触发环保平台的超标报警流程,通知环保人员处理,并记录处理结果。
②与除尘系统联动:
·自动风量调节:视觉系统检测到烟尘浓度变化时,自动联动除尘系统调整风机风量------浓烟时加大风量(或开启备用风机/提升变频频率),淡烟时正常风量,无烟时降低风量(节能降耗)。通过Modbus RTU/TCP、OPC UA、Profinet等工业协议与除尘PLC通信,发送风量设定值或开关量信号;·除尘效果评估:视觉系统监测除尘罩入口和出口的烟尘浓度,评估除尘效率(入口浓度-出口浓度/入口浓度),除尘效率下降时报警(提示更换滤袋/检查设备);·异常联动:除尘系统故障(风机停转/滤袋破损)导致烟尘外溢时,视觉系统检测到炉前浓烟,自动报警并通知维修人员,同时联动备用除尘或降低生产负荷。
③与生产控制系统(PLC/DCS/MES)集成:
·工艺信号读取:从熔炼炉PLC/DCS读取炉门开关、加料开始/结束、出铁/出钢、电极升降、熔炼功率/温度、除尘风机运行状态/风量等工艺信号,用于工况关联分析(区分正常工艺排放与异常排放)和报警智能(加料时浓烟不报警);·生产数据关联:将烟尘排放数据与生产数据(炉次、钢种/合金牌号、产量、能耗、原料配比)关联分析,识别高排放炉次/工艺/原料,优化生产工艺(在达标排放前提下降低能耗和烟尘);·MES系统对接:将烟尘排放数据和异常排放事件上报MES系统,纳入生产报表和绩效考核(如炉前工/班组的排放达标率、异常排放次数),推动操作人员主动控制排放。
④与安防/视频监控系统集成:
·视频流复用:利用工厂现有的监控摄像头(如果位置和画质满足要求),不需要额外安装摄像头,降低部署成本------视觉系统直接接入现有NVR/视频管理平台(VMS)的RTSP视频流;·检测叠加:将AI检测结果(烟尘检测框、分类标签、浓度/黑度、报警状态)叠加在原始视频流上,输出到工厂监控大屏/视频管理平台,操作人员可以在原有监控界面上直接看到AI分析结果,不需要切换系统;·报警联动:异常排放报警时,自动在监控大屏上弹出对应炉前摄像头画面(最大画面显示),并联动声光报警器,通知现场人员;·视频存储对接:异常排放事件的视频证据存储在工厂现有NVR/存储服务器中(或边缘盒子本地存储),与监控系统统一管理,不需要额外存储系统。
⑤与能管中心/能耗管理系统集成:
·能耗关联:将烟尘排放数据与能耗数据(电耗、燃料消耗、氧气/氩气消耗)关联分析,识别高排放高能耗的工艺环节,优化节能降耗(如优化加料节奏减少烟尘峰值,从而减少除尘电耗);·节能效果评估:除尘系统变频节能(无烟时降低风量)的节能量统计,纳入能管中心的节能报表,计算投资回报(ROI);·碳排放关联:烟尘排放与燃料燃烧/碳排放关联,估算无组织排放的碳排放因子,纳入碳足迹核算(未来碳交易市场可能涉及工业无组织排放)。
⑥移动端应用与人员工作流:
·实时监控:环保管理人员/炉前工通过手机APP/小程序/企业微信/钉钉查看各熔炼炉实时烟尘状态(浓烟/淡烟/无烟)、林格曼黑度、浓度、报警列表、视频画面,远程掌握排放情况;·报警推送:异常排放报警通过APP推送/短信/电话通知相关人员(环保员、炉前班长、车间主任),报警包含炉号、位置、时间、持续时长、最大黑度、视频截图,点击可查看实时视频和历史录像;·处理闭环:人员收到报警后到现场检查/处理(调整除尘风量、检查炉门密封、优化加料操作),在APP中记录处理结果和措施,形成"报警→通知→现场处理→记录→跟踪→结案"完整闭环;·统计报表:APP提供日报/周报/月报(各炉排放时长、异常排放次数、最大黑度、达标率、趋势分析、对比排名),管理人员随时查看;·知识库:APP内置烟尘排放控制知识库(不同炉型/工艺的排放控制要点、常见异常原因和处理方法、环保法规要求),辅助人员快速处理。
**业务流程设计:**熔炼炉烟尘监测融入工厂环保管理的完整流程:①系统7×24小时自动监测各炉前烟尘状态→②检测到异常排放(浓烟持续超标/林格曼黑度超标/无组织排放)→③系统自动判定报警级别(提示/预警/报警),联动除尘系统加大风量,推送报警通知相关人员→④人员到现场检查处理(调整除尘、检查设备、优化操作)→⑤处理后烟尘恢复正常(淡烟/无烟),报警自动解除,记录处理结果→⑥所有排放数据和异常事件自动记录(状态/黑度/浓度/持续时间/视频证据)→⑦定期生成环保报表(日报/周报/月报),上报环保平台和管理层→⑧定期分析排放数据(高排放炉次/工艺/原料/班组),优化生产工艺和操作规范→⑨持续优化模型和阈值(基于误报反馈和现场数据,降低误报率,提升检测精度)。整个流程自动化、数据化、可追溯,减少人工巡检和记录成本,提升环保合规水平。
**数据安全与合规:**烟尘排放数据和视频属于企业环保敏感数据,需要:①数据归属(明确数据归工厂所有,服务商不得擅自使用或分享,合同中约定数据使用范围);②本地存储为主(原始视频存工厂本地/边缘盒子,结构化数据可选择是否上云,工厂完全控制数据);③数据加密(传输用TLS,存储用AES,访问需认证授权);④权限管理(环保员/炉前工/车间主任/管理员/监管部门不同角色不同权限,只能看自己权限范围内的数据和炉号);⑤视频隐私(炉前视频主要是设备和烟尘,不涉及个人隐私,但如果拍到操作人员面部,需要做模糊处理或避免拍摄,遵守个人信息保护法);⑥数据保留期限(原始视频7-14天循环覆盖,排放数据和报警记录按环保法规要求保留1-3年,到期自动删除);⑦等保合规(系统设计符合网络安全等级保护要求,特别是对接政府环保平台时需要满足等保2.0三级要求)。
七、主流产品与方案对比
工业烟尘视觉监测是近年来快速发展的赛道,国内外已有多家厂商提供相关产品和方案,技术路线和定位各有侧重。以下是主流方案的对比:
|----------------------------------------------------|--------------------------------------------------------------------------------------------------------|---------------------------------------------------------|----------------------------------------|---------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------|
| 厂商/方案 | 技术路线 | 核心能力 | 适用场景 | 特点与局限 |
| iFactory AI 视觉排放监测(海外SaaS方案) | 计算机视觉模型训练于电厂烟囱图像,实时检测不透明度超标、粉尘羽流事件、可见排放,分类事件严重度,集成现有CCTV/CEMS/环保报告系统,无需更换硬件 | 烟囱排放不透明度检测(准确率96%)、可见排放事件分类、严重度分级、环保合规报告、与CEMS集成,6周内部署 | 发电厂、水泥厂、化工厂烟囱有组织排放监测,环保合规 | 成熟度高(海外电厂/水泥厂大量应用)、不透明度检测准确率高(96%)、部署快(6周)、无需更换硬件(利用现有CCTV);但主要针对烟囱有组织排放(非炉前无组织排放)、SaaS订阅模式(持续费用)、海外方案(国内本地化服务和数据合规需要适配)、价格较高 |
| 林格曼黑度视觉监测系统(厦门涉川/北京清源润泽等国内厂商) | 可见光图像采集+AI图像识别,根据烟气颜色与透明度计算林格曼等级(0-5级),自动记录与上传,支持图像和等级数据比对、存档、回溯分析 | 烟气林格曼黑度自动检测(0-5级)、超标报警、数据记录上传、历史回溯、环保监管执法/公众举报核查/排放达标评估 | 烟囱排放黑度监测、环保监管执法、企业环保自查 | 专注林格曼黑度(环保法定指标,监管认可度高)、算法成熟、部署简单、成本较低;但只测黑度(不测浓度/三分类/无组织排放)、主要针对烟囱(非炉前)、对白色蒸汽/浅色烟尘黑度判定不准(林格曼黑度主要针对黑色烟尘)、功能相对单一 |
| 陌讯多模态烟雾识别算法(算法供应商) | 多模态动态决策引擎(三阶架构:可见光纹理分析+红外热力感知→特征融合→动态置信度分级),时空双通道融合网络(C3D 3D卷积提取运动特征+2D卷积提取空间特征),针对工业场景优化 | 工业烟雾识别(浓烟/淡烟)、误报率降低72-82%、复杂环境漏报率降低79%、实时报警、支持可见光+红外多模态 | 工厂/仓库/工地烟雾火灾预警、工业烟尘监测、复杂环境烟雾识别 | 多模态融合(可见光+红外,抗干扰强)、误报率低(实测降低72-82%)、复杂环境鲁棒性好(漏报率降79%)、算法可授权/集成(作为算法模块集成到其他系统);但主要是算法供应商(不提供完整硬件和系统集成,需要客户自己集成)、主要针对火灾烟雾(非专门针对熔炼炉烟尘/三分类/林格曼黑度)、产品化程度不如完整方案商 |
| CMU Deep Smoke Machine(学术开源) | 深度学习模型+数据集,用于识别工业烟雾排放,视频来自烟雾标注工具,支持烟雾检测和分类,开源代码和数据集(CC0协议) | 工业烟雾检测识别、开源数据集、开源模型代码、研究基准 | 学术研究、算法开发基准、企业自研方案的基础参考 | 开源免费(代码和数据集CC0协议,可自由使用)、学术质量高(CMU研究团队)、数据集有标注(可用于训练/微调);但是研究原型(工程化程度低,没有完整产品和运维体系)、主要针对烟囱排放(非炉前无组织)、需要自行部署和维护(需要算法团队)、没有商业支持和服务 |
| AURA 时空 - 颜色混合框架(学术研究) | 混合时空-颜色框架(Hybrid Spatiotemporal-Chromatic Framework),同时利用工业烟雾的动态运动模式和独特颜色特征,提升精度和减少误报,实时检测和分类工业烟雾排放 | 工业烟雾实时检测分类、时空特征+颜色特征融合、鲁棒性强、误报率低、环境适应性好 | 学术研究、工业烟雾检测算法开发、复杂环境烟雾监测 | 算法创新(时空+颜色双特征融合,针对工业烟雾特点设计)、鲁棒性好(解决当前系统缺乏烟雾类型特异性和环境变化适应性的问题)、学术前沿(arXiv 2025最新研究);但是学术论文(没有产品化和工程化)、需要自行实现和部署、没有商业支持、主要针对烟囱排放(非炉前) |
| 通用安防 AI 烟火识别(海康威视/大华/商汤/旷视) | 通用安防摄像头+AI烟火识别算法(目标检测+分类),基于大规模烟火数据集训练,支持烟雾/火焰检测、报警联动、与安防系统集成 | 烟雾/火焰检测、实时报警、与安防监控系统集成、多场景适用(工厂/仓库/工地/森林) | 工厂火灾烟雾预警、通用安防监控、多场景烟雾检测 | 产品成熟(安防级质量稳定)、部署简单(利用现有安防摄像头和平台)、成本较低(通用算法授权费低)、与安防系统集成好;但是通用烟火算法(非专门针对工业熔炼炉烟尘,对淡烟/蒸汽/炉火光干扰的区分能力弱,误报率高)、只做有/无烟二分类(不做浓烟/淡烟/无烟三分类、不测林格曼黑度/浓度)、主要针对火灾预警(非环保排放监测)、定制化能力有限(厂商配合度低,难以针对特定炉型优化) |
| 钢铁 / 冶金行业环保 AI 方案(朗观视觉/冶金环保厂商) | 多光谱摄像头+粉尘传感器+AI视觉算法,毫米级精度监测网络,实时捕捉电炉烟气逸散浓度梯度与扩散方向,联动干雾抑尘装置,原料场/烧结/炼钢全流程粉尘监测 | 钢铁全流程粉尘/烟气监测、多光谱+传感器融合、浓度梯度与扩散方向检测、联动抑尘装置、环保合规数据 | 钢铁厂/烧结厂/炼钢厂/原料场粉尘烟气监测、抑尘联动、环保合规 | 行业针对性强(专门针对钢铁冶金场景,对炉前/烧结/原料场等场景理解深)、多模态融合(多光谱+传感器,精度高)、抑尘联动(检测到粉尘自动喷淋抑尘,形成闭环)、全流程覆盖(从原料到炼钢全流程);但主要针对钢铁行业(其他行业如有色金属/铸造需要适配)、方案较重(多光谱摄像头+传感器+抑尘联动,成本较高)、定制化程度高(不适合快速标准化部署)、价格较高 |
| 自研方案(大型钢铁/有色集团自研或与AI公司合作) | 基于开源框架(YOLOv8/v11+PyTorch+TensorRT/RKNN)自研算法,针对自有炉型和烟尘特征训练定制模型,配合工业摄像头+耐高温防护罩+边缘AI盒子,与自有环保/生产/除尘系统深度集成 | 针对自有炉型定制的烟尘三分类/浓度估算/林格曼黑度检测,与自有系统深度集成,数据自主可控,持续迭代优化 | 大型钢铁/有色金属/铸造集团(百炉以上规模),有AI团队或与AI公司深度合作 | 定制化程度最高(完全匹配自有炉型/工艺/烟尘特征,精度最高)、与内部系统深度融合(环保/生产/除尘/MES数据打通,业务联动)、数据自主可控(核心生产和环保数据不外流)、长期成本低(自研系统边际成本低,适合大规模部署);但研发成本高(需要算法团队+硬件团队+冶金工艺专家,初期投入数百万)、周期长(6-18个月研发+试点)、技术风险(自研算法精度可能不如专业厂商,需要持续投入)、维护成本高(需要持续的技术团队维护和迭代) |
**方案选型建议:**①大型钢铁/有色集团(百炉以上):
考虑自研或与专业AI公司深度合作定制,核心算法基于开源框架自研,硬件选用工业级设备,与自有环保/生产/除尘系统深度集成,数据自主可控。初期可以先采购成熟方案试点验证价值,再逐步自研。②中型冶炼厂/铸造厂(10-50炉):优先选行业针对性强的方案(如钢铁环保AI方案或专门的工业烟尘视觉监测厂商),功能匹配度高、有行业服务经验,成本和效果平衡。核心炉型(如电弧炉/熔炼炉)可以加配红外热成像和工艺信号集成,提升精度和降低误报。③小型铸造厂/作坊(1-10炉):优先选轻量方案------AI摄像头一体机或低端边缘盒子+开源算法(YOLOv8n+简单三分类),先做基础的浓烟报警和林格曼黑度记录,满足基本环保合规需求,验证价值后再逐步升级。通用安防AI烟火识别也可以作为低成本入门,但要注意工业场景误报率高的问题。④烟囱有组织排放监测:优先选iFactory等成熟的烟囱排放视觉监测方案或林格曼黑度监测系统,这些方案在烟囱场景成熟度高、监管认可度高,不需要自研。⑤炉前无组织排放监测:优先选行业针对性强的方案(钢铁环保AI方案)或自研方案,因为炉前场景复杂(高温/粉尘/蒸汽/炉火光),通用方案效果差,需要针对炉前场景优化。⑥预算有限但想尝试的工厂:可以先在1-2台重点炉型试点(部署1-2个耐高温摄像头+1个边缘盒子,成本1-3万元),验证烟尘识别和报警的实际效果(是否能及时发现异常排放、误报率是否可接受、是否能联动除尘节能),效果好再逐步推广到全厂,避免一次性大规模投入的风险。无论选哪种方案,关键成功因素是:①明确监测目标(是环保合规?还是节能降耗?还是生产工艺优化?不同目标需要不同功能和精度);②现场环境适配(耐高温防护、防粉尘、蒸汽干扰排除、炉火光处理,这些是工业现场的核心痛点);③工艺信号集成(加料/出铁/炉门信号关联,是降低误报最有效的手段);④人员配合(报警需要人员及时响应和处理,误报反馈用于持续优化);⑤持续迭代(算法和阈值需要根据现场数据持续优化,不是一劳永逸)。
八、应用场景
熔炼炉烟尘视觉识别技术适用于各种有工业炉窑烟尘排放的行业和场景,不同场景的侧重点和需求不同:
①钢铁行业------电弧炉/转炉/精炼炉烟尘监测:
钢铁行业是工业烟尘排放的重点行业,电弧炉(EAF)加料/熔化/出钢时产生大量烟尘(氧化铁粉尘+重金属),转炉吹炼时产生大量红棕色烟气(氧化铁),精炼炉(LF/RH)产生少量烟尘。烟尘监测重点:·电弧炉加料时突发浓烟(废钢加料瞬间烟尘爆发,是无组织排放重点);·转炉吹炼时烟气浓度和颜色变化(红棕色烟气浓度反映吹炼进度和除尘效果);·炉门/炉盖密封不良导致的烟尘外溢(无组织排放);·除尘系统效果评估(除尘罩入口/出口浓度对比,除尘效率监测);·联动除尘(加料/吹炼时自动加大除尘风量,减少外溢)。价值:减少无组织排放(环保合规,避免处罚)、除尘节能(无烟时降低风量,节电10-30%)、优化吹炼工艺(烟气颜色/浓度反映吹炼进度,辅助操作)、职业病防控(炉前工人烟尘暴露评估)。典型企业:宝武钢铁、鞍钢、首钢、河钢、沙钢、建龙、方大等。
②有色金属冶炼------铜/铝/铅/锌/镍熔炼炉烟尘监测:
有色金属冶炼烟尘含有重金属(铅、镉、砷、汞、铬)和二氧化硫,毒性强,环保监管严格。熔炼炉(反射炉/闪速炉/鼓风炉/电炉)加料/熔化/出金属时产生大量有色烟尘(铜冶炼为绿色/蓝色烟气,铅冶炼为白色/黄色烟气,铝冶炼为白色氟化物烟气)。烟尘监测重点:·重金属烟尘泄漏监测(铅/砷等有毒烟尘外溢,职业健康和环保重点);·有色烟气识别(不同金属烟气颜色不同,需要针对特定颜色优化算法);·氟化物/氯化物烟气监测(铝电解/镁冶炼的特征污染物);·硫酸厂烟气监测(铜/铅冶炼烟气制酸,SO2浓度和烟气量监测);·多金属复杂矿冶炼烟气(成分复杂,颜色/浓度变化大)。价值:重金属污染防控(有毒烟尘泄漏及时报警,保护工人健康和周边环境)、环保合规(重金属排放监管严格,超标处罚重)、回收利用(烟尘中含有价金属,监测烟尘量辅助回收工艺优化)、职业病防控(重金属暴露评估)。典型企业:江西铜业、铜陵有色、云南铜业、中国铝业、云铝股份、神火股份、紫金矿业、驰宏锌锗、豫光金铅等。
③铸造行业------中频炉/冲天炉熔炼烟尘监测:
铸造行业数量多(全国数万家铸造厂)、规模小、环保压力大(中频炉/冲天炉熔炼烟尘是重点污染源)。中频炉(感应电炉)熔化废钢/生铁时产生少量烟尘(金属氧化物+油烟),冲天炉(焦炭熔化)产生大量烟尘(焦炭粉尘+金属氧化物+硫化物)。烟尘监测重点:·中频炉熔化时油烟和金属氧化物烟尘(淡烟为主,偶有浓烟);·冲天炉熔炼时持续烟尘(焦炭燃烧+金属氧化,烟尘持续排放,浓度随炉况变化);·出铁/出钢时烟尘和蒸汽(铁水遇水/潮湿模具产生蒸汽,与烟尘混合);·小型铸造厂环保设施简陋(除尘效果差,烟尘外溢严重,监测需求强);·环保执法重点(铸造行业是环保督查重点,需要排放数据和证据)。价值:环保合规(满足地方环保要求,避免限产/停产处罚)、低成本监测(小型铸造厂预算有限,需要性价比高的方案)、除尘优化(冲天炉除尘风量调节,节能)、工艺改进(熔化工艺优化减少烟尘产生)。典型企业:各地铸造产业园、汽车零部件铸造厂、工程机械铸造厂、管件铸造厂等。
④危废处置------回转窑/等离子炉烟尘监测:
危险废物处置(危废焚烧/等离子气化)产生的烟尘成分复杂(含有机污染物、重金属、二噁英、酸性气体),环保监管极严,需要严格控制排放。回转窑焚烧危废时产生大量烟气(成分随危废种类变化大),等离子炉高温气化时产生合成气和烟尘。烟尘监测重点:·危废投料时突发烟尘(不同危废投料产生不同颜色/浓度烟气,需要适应多变的烟气特征);·二噁英/重金属泄漏监测(有毒有害污染物外溢,安全和环保重点);·烟气成分复杂多变(危废种类多,烟气颜色/浓度/成分变化大,算法泛化能力要求高);·焚烧工况监测(烟气颜色/温度反映焚烧温度和充分性,辅助优化焚烧工艺,减少二噁英生成);·严格的环保数据记录(危废处置排放数据需要详细记录和上报,满足危废监管要求)。价值:危废处置合规(危废行业监管极严,排放数据可追溯)、有毒污染物防控(二噁英/重金属泄漏及时报警)、焚烧工艺优化(烟气特征辅助优化焚烧温度和停留时间,减少二噁英)、安全防护(有毒烟气泄漏保护操作人员)。典型企业:光大环境、绿色动力、伟明环保、瀚蓝环境、高能环境、东江环保等危废处置企业。
⑤水泥/玻璃/陶瓷行业------窑炉烟尘监测:
水泥窑(新型干法回转窑)、玻璃熔窑、陶瓷窑炉燃烧时产生烟尘(粉尘+硫化物+氮氧化物),是工业排放重点行业。烟尘监测重点:·水泥窑尾/窑头烟尘(熟料煅烧产生的粉尘,窑尾废气量大);·玻璃熔窑烟气(重油/天然气燃烧+玻璃原料挥发,烟气含碱金属氧化物);·陶瓷窑炉烟气(陶瓷坯体/釉料挥发,含硫化物/氟化物);·燃料变化导致的烟气变化(煤/天然气/重油切换时烟气颜色/浓度变化);·脱硝/除尘设施效果监测(SNCR/SCR脱硝、袋式除尘效果评估)。价值:环保合规(水泥/玻璃/陶瓷是环保重点行业,排放限值严格)、脱硝/除尘优化(烟气特征辅助优化脱硝喷氨量和除尘风量,降低运行成本)、燃料切换适配(不同燃料烟气特征不同,监测辅助调整燃烧工况)、碳排放关联(烟气量/浓度与燃料燃烧和碳排放关联,辅助碳核算)。典型企业:海螺水泥、中国建材、华润水泥、冀东水泥、福耀玻璃、信义玻璃、南玻、东鹏陶瓷、马可波罗陶瓷等。
⑥垃圾焚烧发电厂------焚烧炉烟尘监测:
生活垃圾焚烧发电厂焚烧炉燃烧垃圾时产生大量烟气(含颗粒物、酸性气体、重金属、二噁英),环保监管严格。烟尘监测重点:·垃圾投料时烟气变化(不同垃圾成分产生不同烟气,烟气特征反映垃圾热值和成分);·焚烧炉出口烟气(燃烧充分性监测,烟气颜色/浓度反映燃烧温度和过量空气系数);·二噁英控制(烟气温度窗口(850℃/2秒)监测,辅助优化焚烧工况减少二噁英);·烟气净化系统效果(脱酸/脱硝/除尘/活性炭喷射效果评估);·严格的排放数据记录(垃圾焚烧排放数据需要实时上报环保平台,公开透明)。价值:环保合规(垃圾焚烧排放监管严格,数据需要实时公开)、燃烧优化(烟气特征辅助优化垃圾投料和燃烧工况,提高焚烧效率,减少二噁英)、烟气净化优化(辅助优化脱酸/脱硝/除尘运行参数,降低药剂消耗和能耗)、公众沟通(排放数据公开透明,减少邻避效应)。典型企业:光大环境、绿色动力、伟明环保、瀚蓝环境、康恒环境、三峰环境等。
⑦工业锅炉/热电厂------锅炉烟尘监测:
工业锅炉(燃煤/燃气/生物质锅炉)和热电厂锅炉燃烧时产生烟尘(粉煤灰/硫化物/氮氧化物),是常规污染物排放源。烟尘监测重点:·锅炉出口烟气(燃烧效率监测,烟气颜色/浓度反映燃烧充分性);·燃煤品质变化(不同煤种/煤质产生不同烟气,监测辅助调整燃烧工况);·除尘器效果(电除尘/袋式除尘效果评估,除尘效率下降时报警);·脱硫脱硝效果(FGD脱硫/SCR脱硝效果监测);·超低排放监测(满足超低排放要求,烟尘浓度小于5/10mg/m³)。价值:环保合规(锅炉排放是常规监管重点,超低排放要求严格)、燃烧优化(烟气特征辅助优化风煤比/过量空气系数,提高燃烧效率,降低煤耗2-5%)、除尘/脱硫/脱硝优化(辅助优化环保设施运行,降低能耗和药剂消耗)、节能降耗(锅炉效率提升直接降低燃料成本)。典型企业:各热电厂、自备电厂、工业锅炉用户。
⑧环保监管执法------移动/固定烟尘监测:
环保监管部门使用烟尘视觉监测技术进行执法检查和日常监管:·固定监测点(重点污染源企业烟囱/炉前安装监测设备,实时监控排放);·移动执法(执法车辆搭载摄像头/手持设备,现场检查时录制视频,AI分析烟尘排放情况,作为执法证据);·公众举报核查(公众举报的排放视频/图片,AI分析判断是否超标,辅助核查);·无人机巡查(无人机搭载摄像头巡查企业厂区,发现无组织排放点源);·排放数据平台(整合各企业排放数据,统一监管和分析,发现异常排放趋势)。价值:执法效率提升(AI辅助分析,减少人工判断主观性,提高执法效率)、证据客观(AI分析结果客观可追溯,作为执法证据)、监管全覆盖(从重点企业扩展到中小企业,从有组织扩展到无组织)、公众参与(公众举报视频AI分析,提高公众参与度)。典型用户:生态环境部/局、环境监察支队、环保督查中心。
九、挑战与未来趋势
9.1 当前挑战
尽管熔炼炉烟尘视觉识别技术发展迅速,但在大规模工业落地中仍面临一些挑战:
①高温与恶劣环境下的设备可靠性:
熔炼炉前温度高(50-80℃环境温度,辐射温度更高)、粉尘大、强电磁干扰、可能有熔渣喷溅,普通摄像头和电子设备无法长期稳定工作。耐高温防护罩(风冷/水冷)增加了成本和维护复杂度,压缩空气吹扫需要工厂有稳定的气源,水冷需要循环水系统,小型工厂可能不具备这些条件。镜头污染(粉尘/油烟/熔渣)导致需要频繁清洁和维护,增加运维成本。设备在高温下的长期可靠性(电子元件寿命缩短、镜头老化、线缆老化)仍是挑战。
②蒸汽/水雾与烟尘的区分:
熔炼炉前常有冷却水蒸发、湿法除尘、出铁遇水等产生的蒸汽/水雾,外观与淡烟极其相似(白色/灰色半透明、扩散形态),是烟尘识别最主要的误报来源。纯可见光视觉方案难以完全区分蒸汽和烟尘(两者颜色/形态/动态特征相似),需要多模态融合(红外温度/多光谱)才能有效区分,但多模态设备增加了成本和复杂度。不同工况下蒸汽特征变化大(冷却水流量/温度、环境温度、湿度),算法难以完全适应。
③烟尘浓度与成分的精确量化:
视觉系统可以估算烟尘浓度(不透明度/相对浓度),但精确量化颗粒物浓度(mg/m³)困难------浓度受烟尘成分(碳黑/金属氧化物/硫酸盐,不同成分消光系数不同)、粒径分布、光程长度(烟尘厚度)、环境光照等多种因素影响,视觉估算误差通常较大(±30-50%)。林格曼黑度主要针对黑色烟尘,对白色/浅色烟尘(如蒸汽/白色金属氧化物)判定不准。精确浓度仍需依赖CEMS/颗粒物传感器,视觉只能作为补充和无组织排放估算。
④多样化炉型与工况的泛化能力:
工业炉窑种类繁多(电弧炉/转炉/中频炉/冲天炉/反射炉/闪速炉/回转窑/水泥窑/玻璃熔窑/垃圾焚烧炉等),不同炉型的烟尘特征(颜色/浓度/形态/排放规律)差异大,同一炉型不同工况(加料/熔化/吹炼/出铁/正常熔炼)的烟尘也不同。在A炉型训练的算法直接用到B炉型精度下降,需要针对每种炉型/工况采集数据和微调模型,泛化能力有限。中小企业炉型非标、工况多变,算法适配成本高。
⑤误报控制与报警智能:
工业现场误报过多会导致操作人员"报警疲劳",系统失去价值。误报来源多样:蒸汽/水雾干扰、炉火光变化、加料/出铁正常工艺排放、光照变化、镜头污染、移动设备/人员遮挡、粉尘/云影等。虽然多模态融合和工艺信号关联可以显著降低误报,但需要工厂提供工艺信号接口(PLC/DCS对接)和安装多模态设备(红外/多光谱),增加了部署复杂度和成本。纯视觉方案在复杂现场的误报率仍较高(20-40%),需要持续优化。
⑥成本与ROI:
熔炼炉烟尘视觉监测系统的硬件成本(耐高温摄像头+防护罩+边缘AI盒子+可选红外/多光谱)每炉5000-30000元,加上软件授权、安装调试、维护服务,单炉投入1-5万元,百炉规模工厂投入数百万至千万元。对于利润薄、环保压力相对小的行业(如普通铸造),ROI不明确(环保罚款概率低、节能效果有限),投资意愿不强。系统价值主要体现在环保合规(避免罚款/停产)和节能(除尘变频节电),但节能效果受除尘系统现状影响大(已有变频的节能空间小)。
⑦数据标准与系统集成:
工业烟尘视觉监测缺乏统一的数据标准和接口规范------不同厂商的系统数据格式、报警规则、接口协议不同,与工厂现有环保平台/生产系统(CEMS/DCS/MES/能管中心)集成困难,容易形成数据孤岛。政府环保监管平台的数据接入标准也不统一(不同省份/地区要求不同),系统需要针对不同地区做适配。视频数据和排放数据的存储、传输、隐私保护也缺乏统一规范。
⑧法规与标准滞后:
工业炉窑无组织排放的视觉监测技术发展快,但相关法规和标准滞后------林格曼黑度法仍是法定的烟气黑度监测方法(主要针对烟囱有组织排放),炉前无组织排放的视觉监测缺乏国家标准和规范,监测数据的法律效力不明确(能否作为执法证据?)。环保监管部门对视觉监测数据的认可度不一,部分地区仍以CEMS数据和人工林格曼观测为准,视觉数据仅作为参考。标准滞后影响了技术的大规模推广和应用。
十、总结
熔炼炉烟尘AI视觉识别是计算机视觉在工业环保领域的典型落地应用,通过在炉前安装耐高温工业摄像头和防护罩,配合深度学习目标检测(YOLOv8/v11改进模型)、实例分割(YOLO-seg/FastSAM/Mask R-CNN)、图像分类(EfficientNet/MobileNet/ResNet三分类)、时空特征融合(3D卷积C3D/光流/SlowFast/TSM时序模型)、多模态融合(可见光+红外热成像+多光谱+烟气传感器+工艺信号)等算法,7×24小时连续、客观、量化地识别炉前烟尘状态,自动分类为浓烟、淡烟、无烟三类,实时计算烟尘浓度(视觉不透明度/相对浓度/传感器校准估算)、林格曼黑度等级(0-5级)、扩散范围(面积/体积)和持续时间,异常排放时立即声光报警并联动除尘设施(加大风量/开启备用除尘),数据自动上报环保平台并留存视频证据(报警前后视频片段+截图+检测数据)。