无人机视角工程机械目标检测数据集 | 工程机械检测 无人机航拍 智慧工地9152期
数据集概述
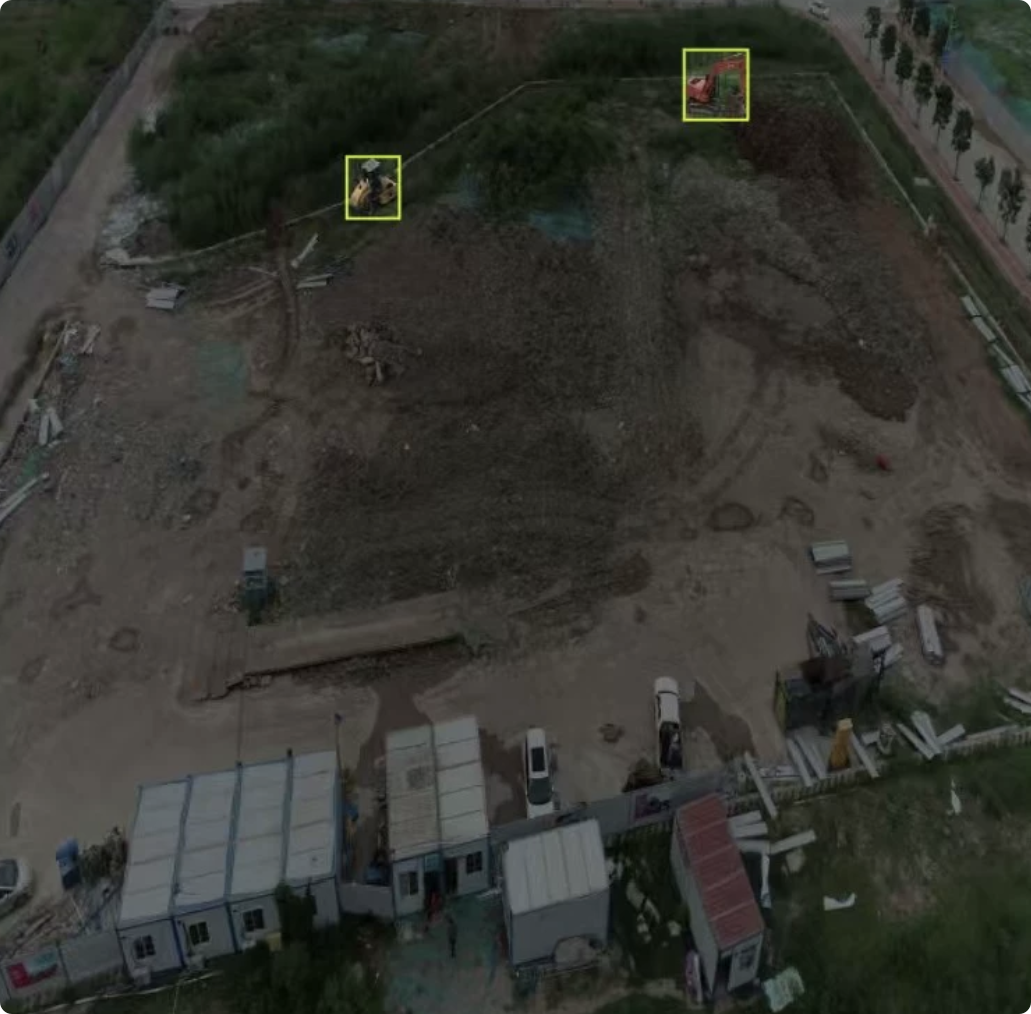
本数据集专注于无人机航拍视角下的工程机械检测与分类 ,服务于智慧工地管理、施工进度监控及工程机械调度。数据涵盖多种常见施工机械,适配工地安全监控、设备统计及自动化巡检等应用。
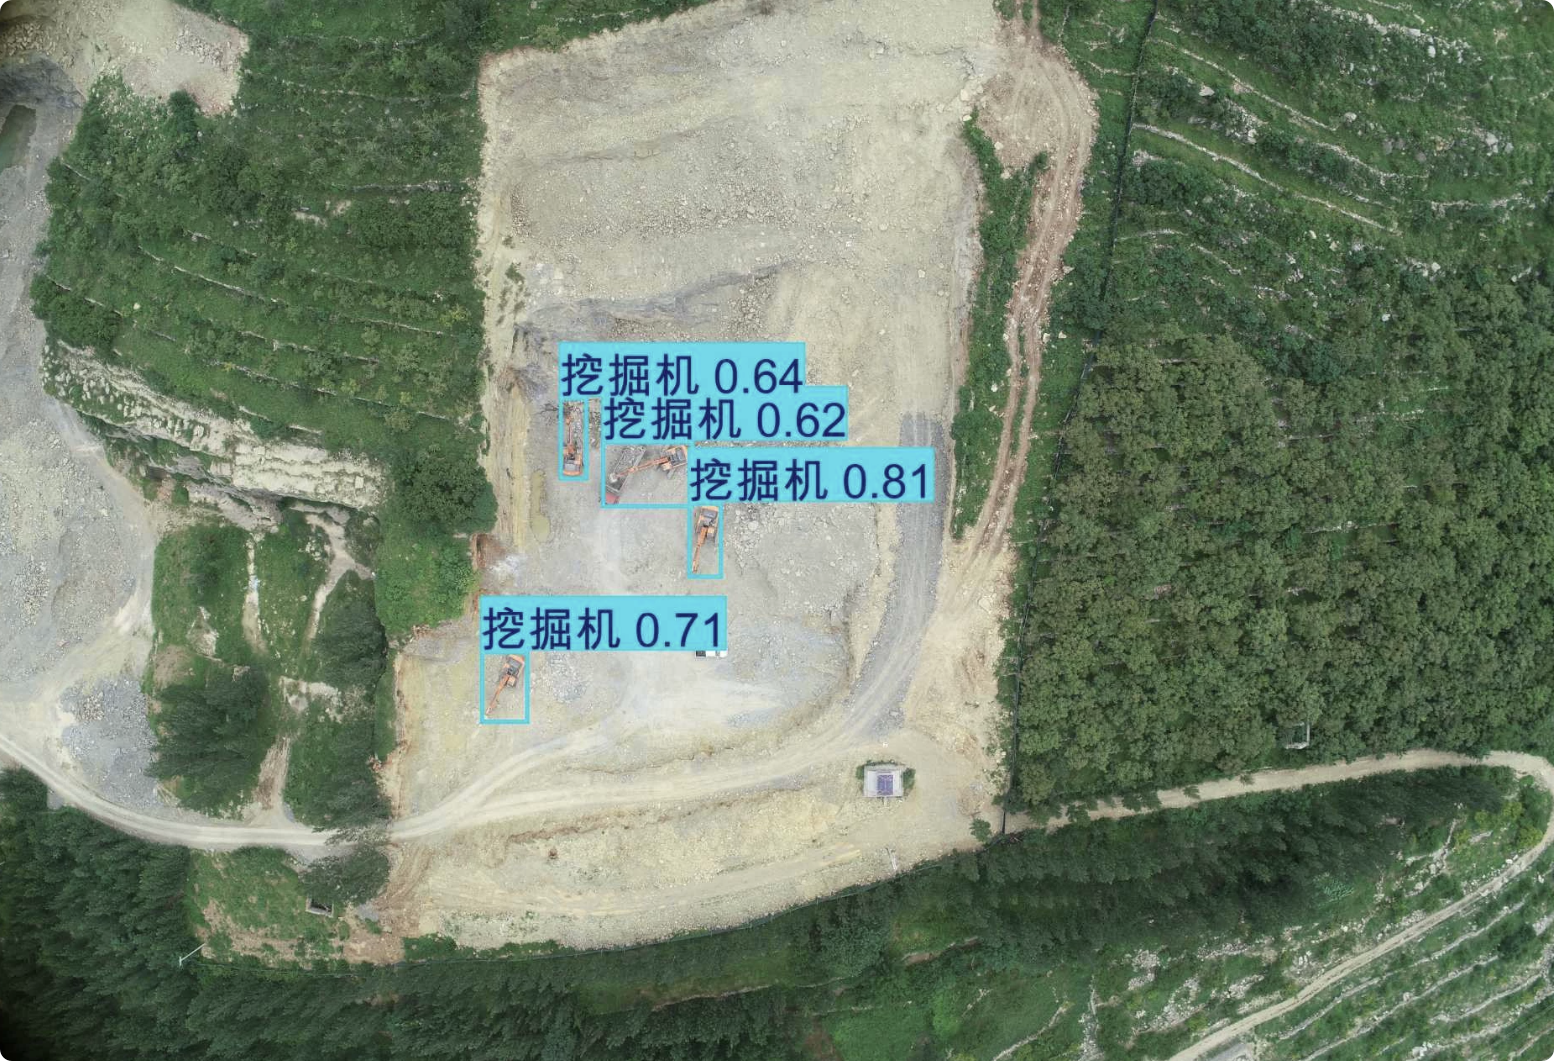
数据集核心信息
| 数据要素 | 详细说明 |
|---|---|
| 类别 | 涵盖推土机、挖掘机、装载机、混凝土搅拌车、汽车起重机、塔式起重机、打桩机、平地机、压路机、卡车、自卸卡车、货运卡车等多种施工机械 |
| 数量 | 5000+ 张图像 |
| 格式 | 图像为 JPG/PNG;标签为 YOLO 格式的 txt 文件(水平边界框) |
| 应用价值 | 1. 智慧工地 :支撑施工现场工程机械的自动识别与统计,辅助工地管理。 2. 进度监控 :通过机械类型与分布分析,评估施工进度与资源投入。 3. 安全监管 :检测机械作业区域,辅助安全隐患排查。 4. 算法研发:为航拍视角下的多类别工程机械检测提供真实场景的训练与评测数据。 |
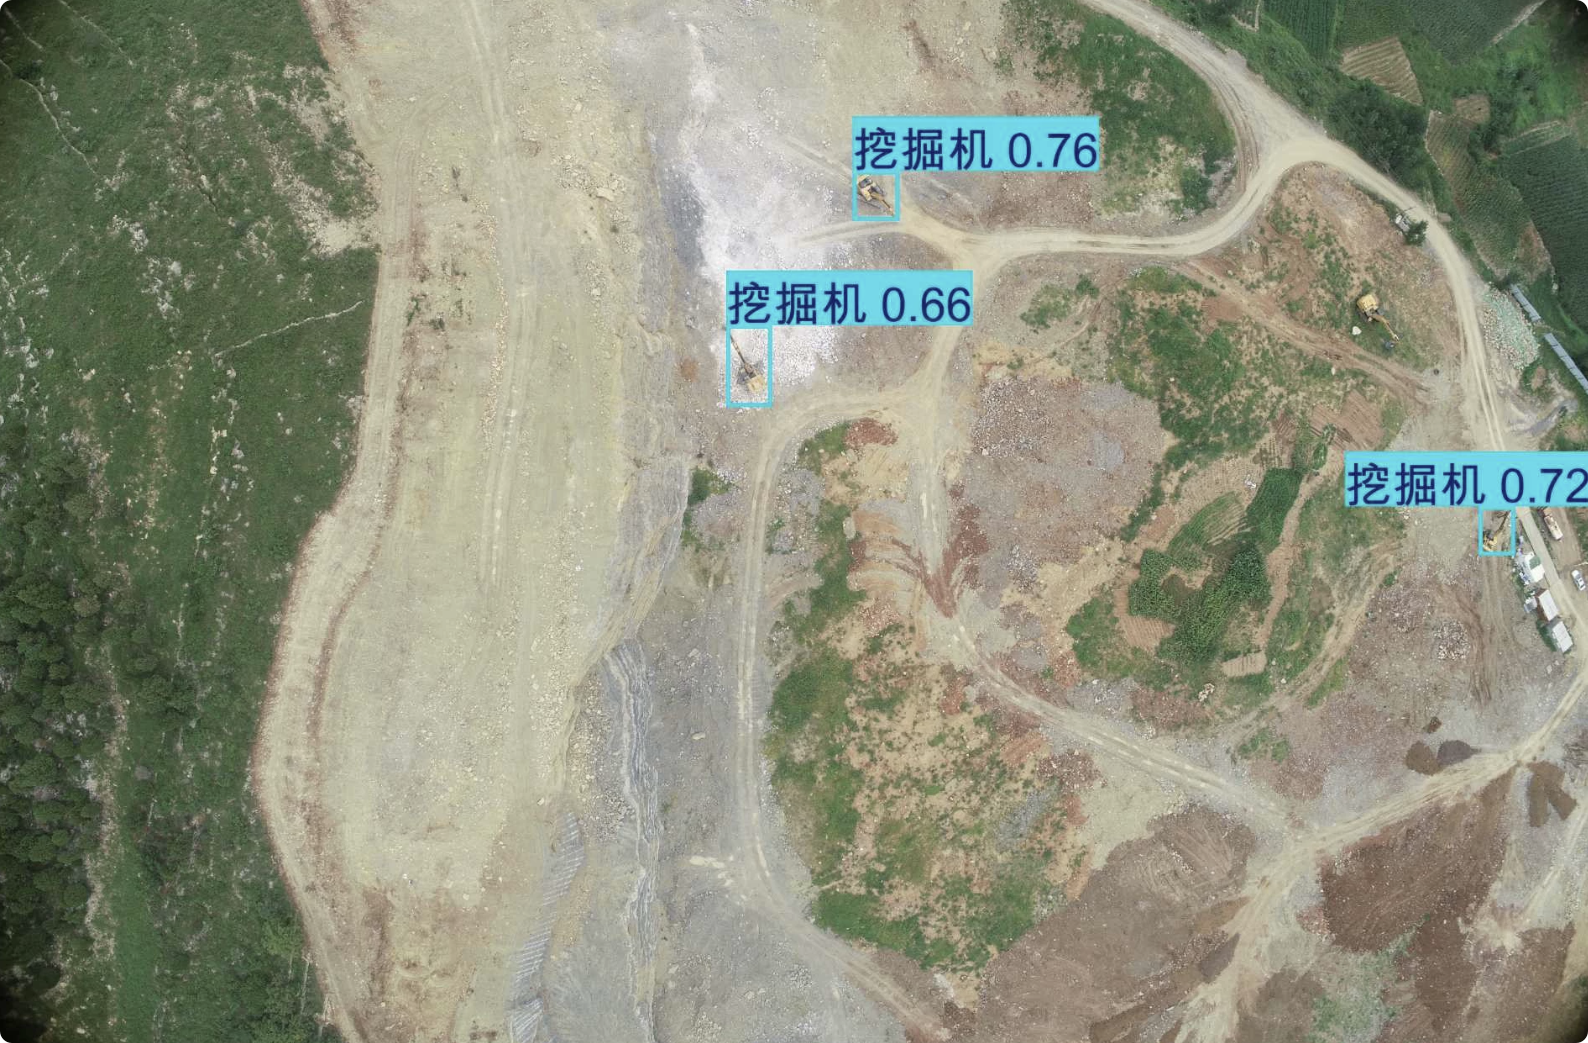
完整类别列表
| 序号 | 中文类别名称 | 机械类型说明 |
|---|---|---|
| 1 | 推土机 | 用于土方推运的机械 |
| 2 | 挖掘机 | 用于挖掘作业的机械 |
| 3 | 装载机 | 用于装载物料的机械 |
| 4 | 混凝土搅拌车 | 运输混凝土的专用车辆 |
| 5 | 汽车起重机 | 车载式起重设备 |
| 6 | 塔式起重机 | 固定式塔吊 |
| 7 | 打桩机 | 用于打桩作业的机械 |
| 8 | 平地机 | 用于平整场地的机械 |
| 9 | 压路机 | 用于路面压实的机械 |
| 10 | 卡车 | 通用货运卡车 |
| 11 | 自卸卡车 | 可自动卸货的卡车 |
| 12 | 货运卡车 | 用于货物运输的卡车 |
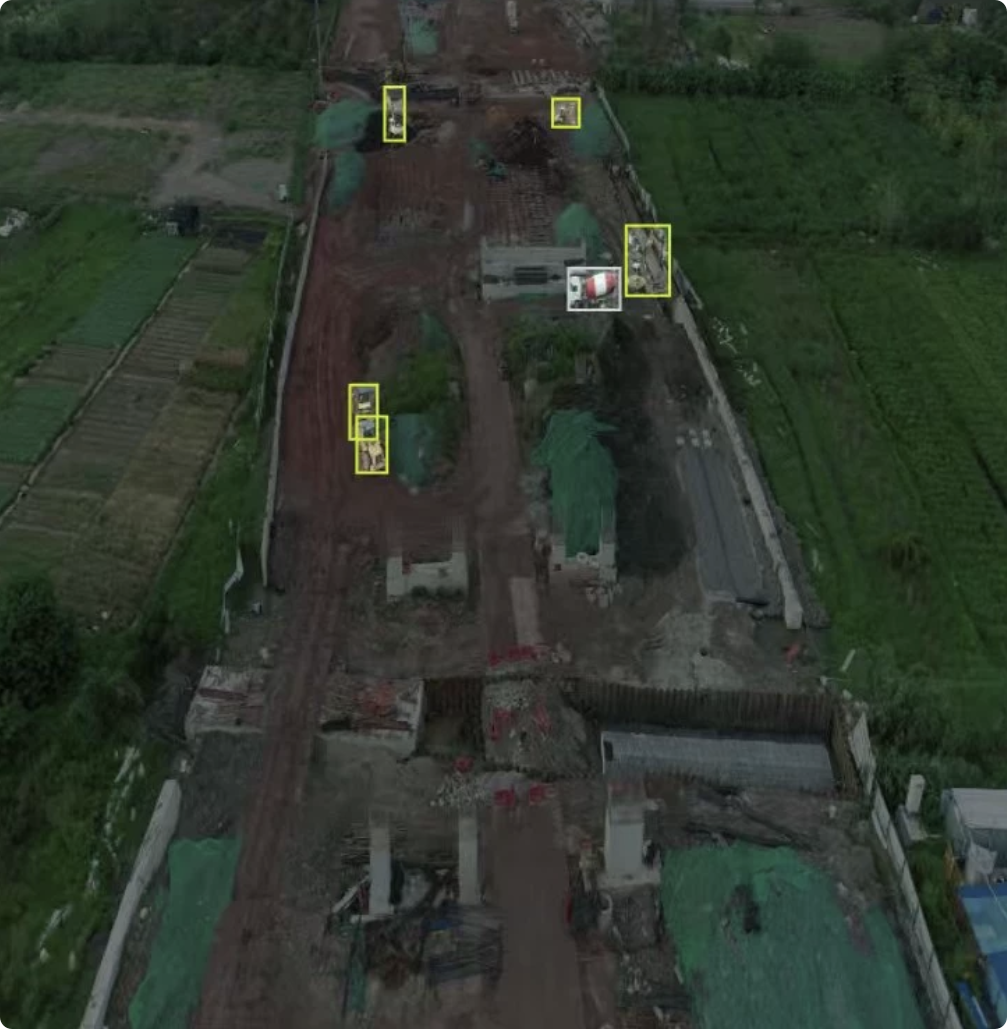
数据三要素解析
类别与机械覆盖
- 数据集涵盖 12类 常见施工机械,覆盖 土方机械 (推土机、挖掘机、装载机、平地机)、起重机械 (汽车起重机、塔式起重机)、路面机械 (压路机、打桩机)及 运输车辆(混凝土搅拌车、卡车、自卸卡车、货运卡车)。
- 类别设置覆盖了建筑施工从土方、起重到运输的主要机械类型,具有较强的工地应用综合性。
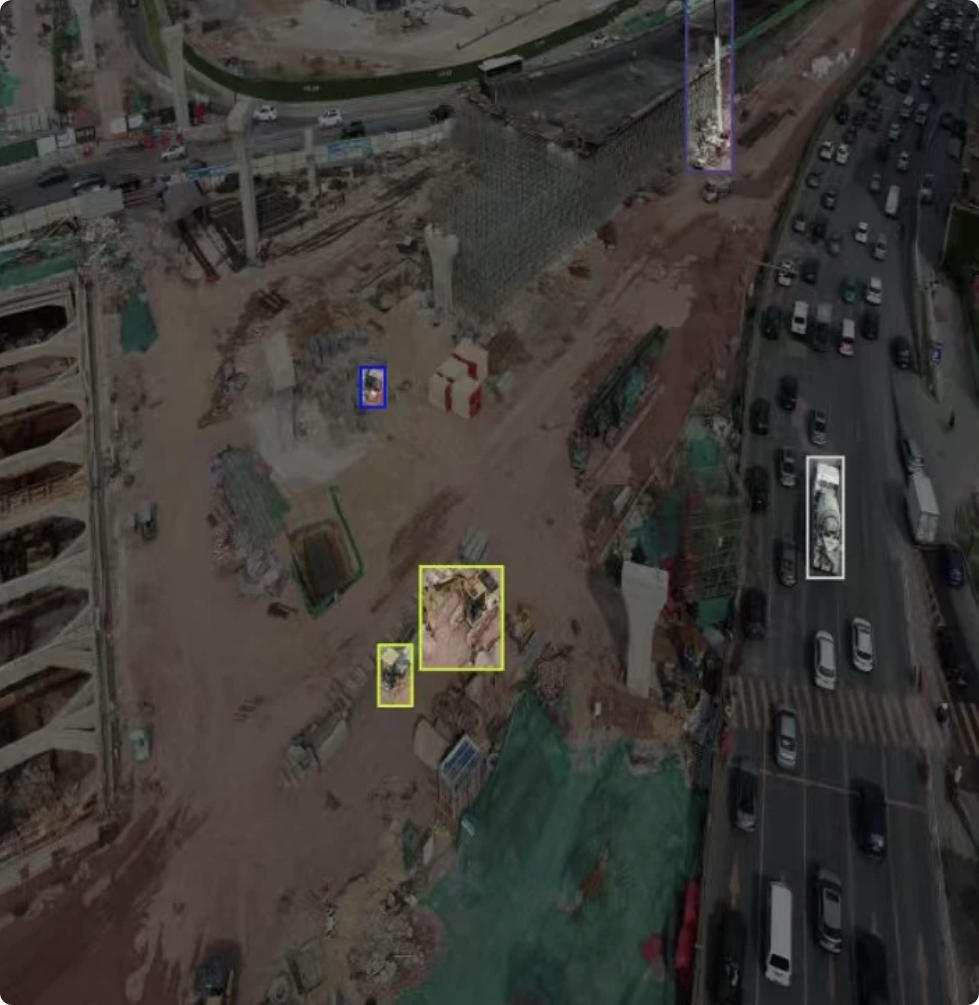
数据规模与采集
- 图像总量 5000+ 张,规模充足,能支撑多类别工程机械检测模型的稳健训练。
- 数据采集自无人机航拍视角,贴近实际工地监控场景。
- 图片清晰标注,标注质量高,适合直接用于目标检测模型训练。
格式与结构
- 采用通用 YOLO 格式(txt),每张图像对应一个同名标签文件,包含类别 ID 与归一化边界框坐标,可直接接入 YOLOv5、YOLOv8 等主流检测框架。
- 图像与标签一一对应,数据结构规范,即拿即用。
知识普及:航拍工程机械检测的技术要点
- 俯视视角特征:无人机航拍视角下,工程机械呈现俯视投影,顶部轮廓清晰。模型需适应这种特殊的视觉表征。
- 目标形态差异:不同机械在外观、尺寸、颜色上有明显差异(如挖掘机有长臂、塔吊有高塔),模型需学习这些形态特征。
- 尺度变化:机械尺寸受拍摄高度影响显著,需采用多尺度训练策略。
- 背景复杂性:工地场景包含建筑材料、临时设施、土堆等,可能与机械混淆,建议训练时加入相关数据增强。
- 密集场景:工地机械可能集中作业,相互遮挡,需调整NMS阈值,避免漏检。
- 应用闭环:检测结果可结合工地GIS信息,生成机械分布图,辅助施工调度与进度管理。
快速开始(代码示例)
配置文件 data.yaml 示例:
yaml
train: ./dataset/images/train
val: ./dataset/images/val
nc: 12
names: ['推土机', '挖掘机', '装载机', '混凝土搅拌车', '汽车起重机',
        '塔式起重机', '打桩机', '平地机', '压路机', '卡车',
        '自卸卡车', '货运卡车']
启动 YOLOv8 训练:
python
from ultralytics import YOLO

model = YOLO('yolov8m.pt')
model.train(
    data='data.yaml',
    epochs=100,
    imgsz=640,
    batch=16,
    device=0
)
标签
工程机械检测 无人机航拍 智慧工地 目标检测 YOLO格式 深度学习数据集 计算机视觉