完整代码,附下载链接。欢迎交流讨论,但请勿翻卖
文章目录
程序简介
本MATLAB例程面向图像局部噪声抑制与细节保持问题。独立实现局部噪声方差自适应滤波(LNR)。程序先通过高频残差的中位绝对偏差估计未知噪声标准差,再结合局部方差进行收缩,实现无需直接输入真实噪声方差的自适应平滑。程序采用单个 .m 文件组织,仅使用基础MATLAB,自行生成测试图像、高斯噪声、边界扩展、滤波计算和质量指标,关键步骤配有中文注释,适合图像处理课程实验、算法原理学习、参数调试和二次开发。
运行结果
-
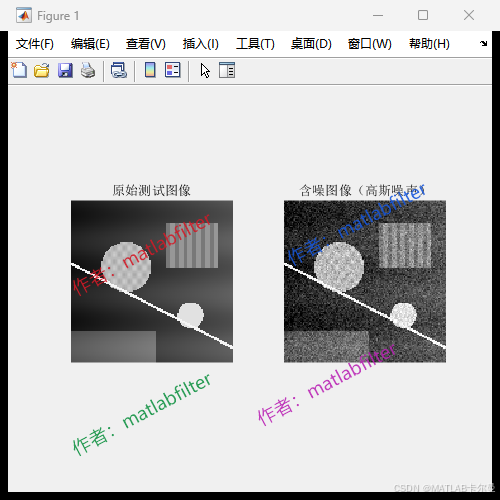
原始与含噪图像图:对比包含渐变、纹理、几何边缘和细线结构的原始测试图像与高斯噪声图像。
-
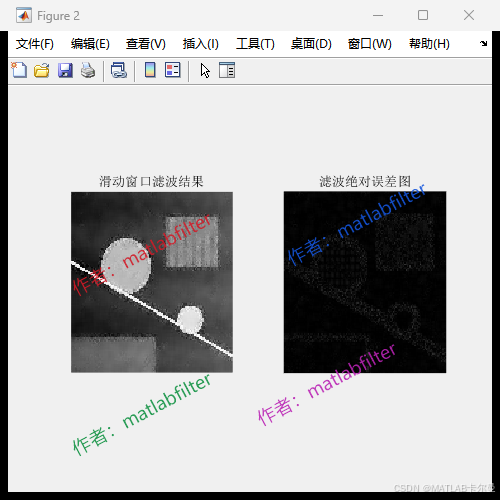
滤波结果与误差图:展示局部噪声方差自适应滤波(LNR)输出及其相对原始图像的绝对误差。
-
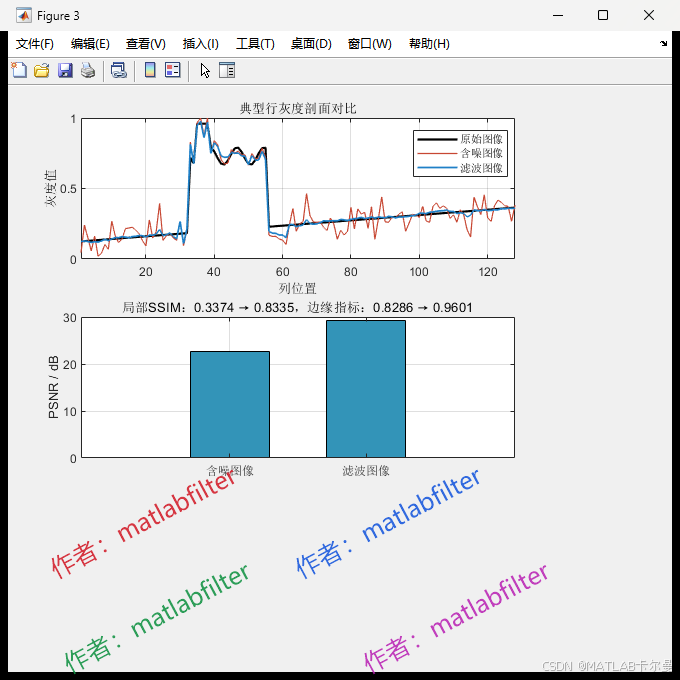
边缘剖面与质量指标图:对比典型行灰度剖面,并给出滤波前后的PSNR、局部SSIM和边缘保持指标。
-
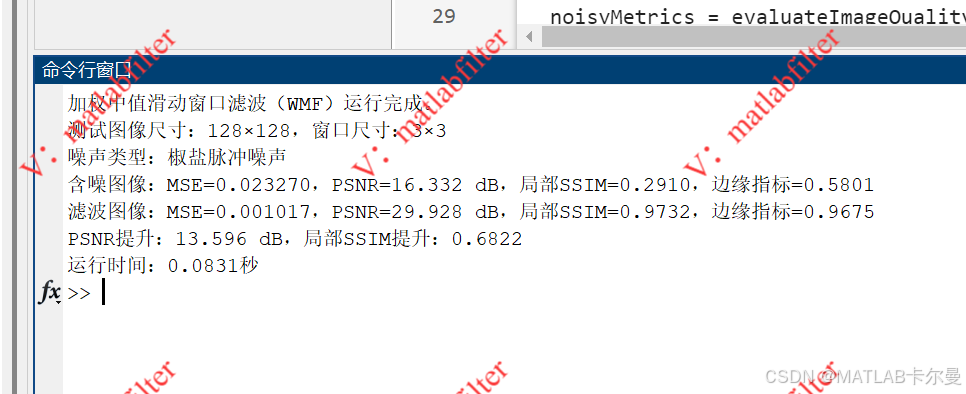
命令行输出:直接输出图像与窗口尺寸、噪声类型、MSE、PSNR、局部SSIM、边缘指标、提升量、运行时间及有效值检查结果。
部分代码
matlab
%% 局部噪声方差自适应滤波(LNR)图像处理例程
% 作者:matlabfilter(V同号),接定位与导航、滤波相关的matlab代码定制
% 2026-08-27/Ver1

clc; clear; close all;
rng(0);

%% 参数设置与测试图像
cfg.imageSize = 128;
cfg.windowSize = 7;
cfg.noiseDescription = '高斯噪声';
cfg.noiseSigma = 0.075;
originalImage = generateTestImage(cfg.imageSize);

%% 添加与算法场景匹配的噪声
noisyImage = clipImage(originalImage + cfg.noiseSigma * randn(size(originalImage)));

%% 执行局部噪声方差自适应滤波(LNR)
tic;
[filteredImage, diagnosticData] = applyCurrentFilter(noisyImage, cfg);
elapsedTime = toc;
filteredImage = clipImage(filteredImage);

assert(isequal(size(filteredImage), size(originalImage)), '滤波结果尺寸与输入不一致。');
assert(all(isfinite(filteredImage(:))), '滤波结果包含NaN或Inf。');
assert(all(filteredImage(:) >= 0 & filteredImage(:) <= 1), '滤波结果超出[0,1]范围。');

%% 手工计算图像质量指标
noisyMetrics = evaluateImageQuality(originalImage, noisyImage);
filteredMetrics = evaluateImageQuality(originalImage, filteredImage);
printResults(cfg, noisyMetrics, filteredMetrics, elapsedTime);

%% 绘图:图窗保持纯净,源码不保存图片或添加水印
plotOriginalAndNoisy(originalImage, noisyImage, cfg);
plotFilteredAndError(originalImage, filteredImage);
plotProfileAndMetrics(originalImage, noisyImage, filteredImage, ...
    noisyMetrics, filteredMetrics);
完整代码的下载链接:
https://download.csdn.net/download/callmeup/93346104
如需帮助,或有导航、定位滤波相关的代码定制需求,可从个人主页左侧联系我