第21篇:扩展卡尔曼滤波(EKF)与动态跟踪
一、作用:从"一个点"到"一条轨迹"
前20篇,我们解决的都是静态定位问题------目标不动,我们估计它在哪里。
但真实的电子战场景中,目标在动:
- 敌方战机以 300 m/s 突防;
- 反舰导弹以 2 马赫掠海飞行;
- 无人机集群以编队队形渗透。
如果我们每个时刻都独立做一次定位,会得到一条抖动的轨迹 ------每一帧的估计误差独立随机,看起来像"醉汉走路"。而真实目标通常是平滑运动的。
扩展卡尔曼滤波(Extended Kalman Filter, EKF) 就是解决这个问题的标准工具。它的核心思想是:
把目标的位置、速度、加速度看作一个"状态",用运动模型预测下一时刻的状态,再用观测数据修正这个预测。
EKF 是卡尔曼滤波(KF) 的非线性版本。标准 KF 处理线性系统,而 EKF 通过对非线性函数做一阶泰勒展开,把 KF 推广到非线性场景。
典型应用:
- 雷达跟踪:飞机、导弹、卫星;
- ESM 跟踪:无源侦测,仅用 AOA/TDOA/FDOA;
- GPS/INS 组合导航:惯性 + 卫星;
- 自动驾驶:毫米波雷达 + 激光雷达 + 视觉。
本篇核心作用 :从状态空间模型出发,推导 EKF 的预测-更新 两步骤;用 MATLAB 完整实现一个 AOA 跟踪场景 (单传感器跟踪运动目标);展示 EKF 如何把抖动的测向线"平滑"成一条光滑轨迹;并分析几何退化时 EKF 的稳定性问题。
代码出处 :book2_ch7_drawFigures(图7.1~7.5、7.8a/b)、+tracker/ 模块。
二、原理:数学上发生了什么?
2.1 状态空间模型
EKF 的基础是状态空间模型,由两个方程组成:
状态方程(运动模型) :
xk+1=Fxk+wk,wk∼N(0,Q)\mathbf{x}_{k+1} = \mathbf{F} \mathbf{x}_k + \mathbf{w}_k, \quad \mathbf{w}_k \sim \mathcal{N}(0, \mathbf{Q})xk+1=Fxk+wk,wk∼N(0,Q)
观测方程(测量模型) :
zk=h(xk)+vk,vk∼N(0,R)\mathbf{z}_k = \mathbf{h}(\mathbf{x}_k) + \mathbf{v}_k, \quad \mathbf{v}_k \sim \mathcal{N}(0, \mathbf{R})zk=h(xk)+vk,vk∼N(0,R)
其中:
- xk\mathbf{x}_kxk:kkk 时刻的状态向量;
- F\mathbf{F}F:状态转移矩阵(描述运动规律);
- h(⋅)\mathbf{h}(\cdot)h(⋅):观测函数(非线性,这是 EKF 的"E"所在);
- Q\mathbf{Q}Q:过程噪声协方差(运动模型的不确定性);
- R\mathbf{R}R:观测噪声协方差。
2.2 匀速直线运动模型(CV 模型)
最常见的运动模型是匀速直线运动(Constant Velocity, CV) 。二维场景下,状态向量为:
x=x,y,x˙,y˙T\mathbf{x} = x, y, \\dot{x}, \\dot{y}^Tx=x,y,x˙,y˙T
状态转移矩阵为:
F=10T0010T00100001\mathbf{F} = \begin{bmatrix} 1 & 0 & T & 0 \\ 0 & 1 & 0 & T \\ 0 & 0 & 1 & 0 \\ 0 & 0 & 0 & 1 \end{bmatrix}F= 10000100T0100T01
其中 TTT 是采样间隔。过程噪声 Q\mathbf{Q}Q 通常建模为连续白噪声加速度模型:
Q=q⋅T4/40T3/200T4/40T3/2T3/20T200T3/20T2\mathbf{Q} = q \cdot \begin{bmatrix} T^4/4 & 0 & T^3/2 & 0 \\ 0 & T^4/4 & 0 & T^3/2 \\ T^3/2 & 0 & T^2 & 0 \\ 0 & T^3/2 & 0 & T^2 \end{bmatrix}Q=q⋅ T4/40T3/200T4/40T3/2T3/20T200T3/20T2
2.3 AOA 观测模型
单传感器位于 (xs,ys)(x_s, y_s)(xs,ys),观测目标方位角:
ψk=atan2(yk−ys,xk−xs)+vk\psi_k = \text{atan2}(y_k - y_s, x_k - x_s) + v_kψk=atan2(yk−ys,xk−xs)+vk
这是非线性的 ------atan2\text{atan2}atan2 对状态不是线性函数。EKF 通过一阶泰勒展开来处理。
观测雅可比矩阵 (1×41 \times 41×4):
Hk=∂ψ∂x∣x^k∣k−1=−ΔyR2ΔxR200\mathbf{H}k = \frac{\partial \psi}{\partial \mathbf{x}}\bigg|{\hat{\mathbf{x}}_{k|k-1}} = \begin{bmatrix} -\frac{\Delta y}{R^2} & \frac{\Delta x}{R^2} & 0 & 0 \end{bmatrix}Hk=∂x∂ψ x^k∣k−1=−R2ΔyR2Δx00
其中 Δx=x^−xs\Delta x = \hat{x} - x_sΔx=x^−xs,Δy=y^−ys\Delta y = \hat{y} - y_sΔy=y^−ys,R2=Δx2+Δy2R^2 = \Delta x^2 + \Delta y^2R2=Δx2+Δy2。
2.4 EKF 的两个步骤
EKF 每次迭代分两步:
(1)预测步(时间更新) :
x^k∣k−1=Fx^k−1∣k−1\hat{\mathbf{x}}{k|k-1} = \mathbf{F} \hat{\mathbf{x}}{k-1|k-1}x^k∣k−1=Fx^k−1∣k−1
Pk∣k−1=FPk−1∣k−1FT+Q\mathbf{P}{k|k-1} = \mathbf{F} \mathbf{P}{k-1|k-1} \mathbf{F}^T + \mathbf{Q}Pk∣k−1=FPk−1∣k−1FT+Q
(2)更新步(观测更新) :
计算卡尔曼增益 :
Kk=Pk∣k−1HkT(HkPk∣k−1HkT+R)−1\mathbf{K}k = \mathbf{P}{k|k-1} \mathbf{H}_k^T \left( \mathbf{H}k \mathbf{P}{k|k-1} \mathbf{H}_k^T + \mathbf{R} \right)^{-1}Kk=Pk∣k−1HkT(HkPk∣k−1HkT+R)−1
用观测修正状态:
x^k∣k=x^k∣k−1+Kk(zk−h(x^k∣k−1))\hat{\mathbf{x}}{k|k} = \hat{\mathbf{x}}{k|k-1} + \mathbf{K}_k \left( \mathbf{z}k - \mathbf{h}(\hat{\mathbf{x}}{k|k-1}) \right)x^k∣k=x^k∣k−1+Kk(zk−h(x^k∣k−1))
更新协方差:
Pk∣k=(I−KkHk)Pk∣k−1\mathbf{P}_{k|k} = (\mathbf{I} - \mathbf{K}_k \mathbf{H}k) \mathbf{P}{k|k-1}Pk∣k=(I−KkHk)Pk∣k−1
关键直觉:
- 卡尔曼增益 K\mathbf{K}K 决定"信预测还是信观测"------当预测不确定(P\mathbf{P}P 大)而观测可靠(R\mathbf{R}R 小)时,K\mathbf{K}K 大,更倾向观测;
- 新息(Innovation) zk−h(x^k∣k−1)\mathbf{z}k - \mathbf{h}(\hat{\mathbf{x}}{k|k-1})zk−h(x^k∣k−1) 是"观测与预测的差距"------EKF 用这个差距修正状态。
2.5 为什么叫"扩展"?
标准 KF 要求 h\mathbf{h}h 是线性函数。EKF 的"扩展"在于:
- 用一阶泰勒展开近似 h\mathbf{h}h :h(x)≈h(x^)+H(x−x^)\mathbf{h}(\mathbf{x}) \approx \mathbf{h}(\hat{\mathbf{x}}) + \mathbf{H}(\mathbf{x} - \hat{\mathbf{x}})h(x)≈h(x^)+H(x−x^);
- 用雅可比矩阵 H\mathbf{H}H 代替线性矩阵。
代价:
- 如果非线性太强,一阶近似失效,EKF 可能发散;
- 需要对初值有合理估计;
- 协方差更新不是最优的。
但对于电子战中的大多数场景(目标距离远、运动平滑),EKF 足够好。
2.6 EKF 与贝叶斯的关系
EKF 就是贝叶斯估计的递归实现:
| 贝叶斯概念 | EKF 对应 |
|---|---|
| 先验 p(xk∣z1:k−1)p(\mathbf{x}k | \mathbf{z}{1:k-1})p(xk∣z1:k−1) | 预测分布 N(x^k∣k−1,Pk∣k−1)\mathcal{N}(\hat{\mathbf{x}}{k|k-1}, \mathbf{P}{k|k-1})N(x^k∣k−1,Pk∣k−1) |
| 似然 p(zk∣xk)p(\mathbf{z}_k | \mathbf{x}_k)p(zk∣xk) | 观测模型 N(h(xk),R)\mathcal{N}(\mathbf{h}(\mathbf{x}_k), \mathbf{R})N(h(xk),R) |
| 后验 p(xk∣z1:k)p(\mathbf{x}k | \mathbf{z}{1:k})p(xk∣z1:k) | 更新分布 N(x^k∣k,Pk∣k)\mathcal{N}(\hat{\mathbf{x}}{k|k}, \mathbf{P}{k|k})N(x^k∣k,Pk∣k) |
所以第19篇讲的贝叶斯估计是"静态"的,EKF 是"动态"的------只是把先验从静态分布变成通过运动模型传播的预测分布。
三、完整代码(可直接运行)
matlab
%% ========================================================================
% 第21篇:扩展卡尔曼滤波(EKF)与动态跟踪
% 参考出处:O'Donoughue, "Practical Geolocation for EW using MATLAB",
%           book2_ch7_drawFigures.m, Figures 7.1-7.5, 7.8a/b
%           https://github.com/nodonoughue/emitter-detection-book
% ========================================================================

clear; close all; clc;
rng(2024);

%% ==================== 参数设置 ====================

% 时间参数
T = 1;              % 采样间隔 1 s
N_steps = 100;      % 总时间步数
t_vec = (0:N_steps-1) * T;

% 传感器位置(单个固定传感器)
x_sensor = [0; 0];

% 真实目标运动(匀速直线)
x0_true = [1000; 5000];      % 初始位置 [m]
v0_true = [50; -30];         % 初始速度 [m/s]

% 真实轨迹
x_true = zeros(2, N_steps);
v_true = zeros(2, N_steps);
for k = 1:N_steps
    x_true(:,k) = x0_true + v0_true * (k-1) * T;
    v_true(:,k) = v0_true;
end

% 观测噪声(AOA 标准差 2°)
sigma_psi = deg2rad(2);
R_meas = sigma_psi^2;

% 过程噪声(连续白噪声加速度)
q = 0.1;    % 过程噪声强度 [m^2/s^3]
Q = q * [T^4/4, 0,     T^3/2, 0;
         0,     T^4/4, 0,     T^3/2;
         T^3/2, 0,     T^2,   0;
         0,     T^3/2, 0,     T^2];

fprintf('======= EKF 跟踪参数 =======\n');
fprintf('采样间隔 T = %d s, 总步数 = %d\n', T, N_steps);
fprintf('初始位置: (%.0f, %.0f) m\n', x0_true);
fprintf('初始速度: (%.0f, %.0f) m/s\n', v0_true);
fprintf('AOA 噪声: %.1f°\n', rad2deg(sigma_psi));
fprintf('过程噪声 q = %.2f m^2/s^3\n', q);

%% ==================== 生成 AOA 观测 ====================

z_meas = zeros(1, N_steps);
for k = 1:N_steps
    dx = x_true(1,k) - x_sensor(1);
    dy = x_true(2,k) - x_sensor(2);
    psi_true = atan2(dy, dx);
    z_meas(k) = psi_true + sigma_psi * randn();
end

fprintf('\n生成了 %d 个 AOA 观测\n', N_steps);

%% ==================== EKF 初始化 ====================

% 初始状态估计(有偏)
x_est_init = [500; 3000; 0; 0];
P_init = diag([1e6, 1e6, 1e4, 1e4]);   % 初始协方差(很大,表示不确定)

% 状态转移矩阵
F = [1, 0, T, 0;
     0, 1, 0, T;
     0, 0, 1, 0;
     0, 0, 0, 1];

% 存储
x_est = zeros(4, N_steps);
P_est = zeros(4, 4, N_steps);
K_store = zeros(4, N_steps);
innovation = zeros(1, N_steps);

x_curr = x_est_init;
P_curr = P_init;

%% ==================== EKF 主循环 ====================

fprintf('\n======= 开始 EKF 跟踪 =======\n');

for k = 1:N_steps
    % ---- 预测步 ----
    x_pred = F * x_curr;
    P_pred = F * P_curr * F' + Q;

    % ---- 观测雅可比矩阵 ----
    dx_hat = x_pred(1) - x_sensor(1);
    dy_hat = x_pred(2) - x_sensor(2);
    R2 = dx_hat^2 + dy_hat^2;

    H = [-dy_hat/R2, dx_hat/R2, 0, 0];

    % ---- 观测预测 ----
    psi_pred = atan2(dy_hat, dx_hat);

    % ---- 卡尔曼增益 ----
    S = H * P_pred * H' + R_meas;
    K = P_pred * H' / S;

    % ---- 更新步 ----
    y_k = z_meas(k) - psi_pred;
    % 角度卷绕(重要!)
    y_k = mod(y_k + pi, 2*pi) - pi;

    x_curr = x_pred + K * y_k;
    P_curr = (eye(4) - K * H) * P_pred;

    % 存储
    x_est(:, k) = x_curr;
    P_est(:, :, k) = P_curr;
    K_store(:, k) = K;
    innovation(k) = y_k;

    % 打印进度
    if mod(k, 20) == 0
        fprintf('  步骤 %d / %d\n', k, N_steps);
    end
end

fprintf('EKF 完成\n');

% 误差统计
err_pos = x_est(1:2, :) - x_true;
err_vel = x_est(3:4, :) - v_true;
rmse_pos = sqrt(mean(sum(err_pos.^2, 1)));
rmse_vel = sqrt(mean(sum(err_vel.^2, 1)));

fprintf('\n位置 RMSE: %.2f m\n', rmse_pos);
fprintf('速度 RMSE: %.2f m/s\n', rmse_vel);

%% ==================== 图1:目标轨迹与 EKF 估计 ====================

figure('Name','Fig1 Trajectory','Position',[80 80 900 700]);
hold on;

% 真实轨迹
plot(x_true(1,:)/1e3, x_true(2,:)/1e3, 'b-', 'LineWidth', 2.5, ...
    'DisplayName', '真实轨迹');

% EKF 估计
plot(x_est(1,:)/1e3, x_est(2,:)/1e3, 'r--', 'LineWidth', 2, ...
    'DisplayName', 'EKF 估计');

% 起点和终点
plot(x_true(1,1)/1e3, x_true(2,1)/1e3, 'go', 'MarkerSize', 12, ...
    'MarkerFaceColor', 'g', 'DisplayName', '起点');
plot(x_true(1,end)/1e3, x_true(2,end)/1e3, 'rs', 'MarkerSize', 12, ...
    'MarkerFaceColor', 'r', 'DisplayName', '终点');

% 传感器
plot(x_sensor(1)/1e3, x_sensor(2)/1e3, 'ks', 'MarkerSize', 20, ...
    'MarkerFaceColor', 'k', 'DisplayName', '传感器');

% 每隔10步画一条测向线
for k = 1:10:N_steps
    psi = z_meas(k);
    r_plot = 6e3;
    plot([x_sensor(1), x_sensor(1) + r_plot*cos(psi)]/1e3, ...
         [x_sensor(2), x_sensor(2) + r_plot*sin(psi)]/1e3, ...
         'Color', [0.7, 0.7, 0.7], 'LineWidth', 0.5, ...
         'HandleVisibility', 'off');
end

xlabel('东向 [km]'); ylabel('北向 [km]');
title('EKF 动态跟踪:真实轨迹 vs 估计轨迹');
legend('Location', 'northwest');
axis equal; grid on;

%% ==================== 图2:位置误差随时间 ====================

figure('Name','Fig2 Position Error','Position',[100 100 900 600]);

subplot(2,1,1);
plot(t_vec, err_pos(1,:), 'b-', 'LineWidth', 1.5, 'DisplayName', 'x 误差');
hold on;
plot(t_vec, err_pos(2,:), 'r-', 'LineWidth', 1.5, 'DisplayName', 'y 误差');
xlabel('时间 [s]'); ylabel('位置误差 [m]');
title('位置误差随时间演化');
grid on; legend('Location', 'northeast');

% 叠加 3σ 包络
sigma_x = zeros(1, N_steps);
sigma_y = zeros(1, N_steps);
for k = 1:N_steps
    sigma_x(k) = 3*sqrt(P_est(1,1,k));
    sigma_y(k) = 3*sqrt(P_est(2,2,k));
end
plot(t_vec, sigma_x, 'b--', 'LineWidth', 1, 'DisplayName', '3\sigma_x');
plot(t_vec, -sigma_x, 'b--', 'LineWidth', 1, 'HandleVisibility', 'off');
plot(t_vec, sigma_y, 'r--', 'LineWidth', 1, 'DisplayName', '3\sigma_y');
plot(t_vec, -sigma_y, 'r--', 'LineWidth', 1, 'HandleVisibility', 'off');

subplot(2,1,2);
plot(t_vec, sqrt(sum(err_pos.^2, 1)), 'k-', 'LineWidth', 2);
xlabel('时间 [s]'); ylabel('位置误差范数 [m]');
title('总位置误差');
grid on;

sgtitle('EKF 误差收敛过程', 'FontSize', 14, 'FontWeight', 'bold');

%% ==================== 图3:速度估计 ====================

figure('Name','Fig3 Velocity','Position',[120 120 900 600]);

subplot(2,1,1);
plot(t_vec, v_true(1,:), 'b-', 'LineWidth', 2, 'DisplayName', '真实 vx');
hold on;
plot(t_vec, x_est(3,:), 'r--', 'LineWidth', 2, 'DisplayName', 'EKF vx');
plot(t_vec, v_true(2,:), 'g-', 'LineWidth', 2, 'DisplayName', '真实 vy');
plot(t_vec, x_est(4,:), 'm--', 'LineWidth', 2, 'DisplayName', 'EKF vy');
xlabel('时间 [s]'); ylabel('速度 [m/s]');
title('速度估计');
grid on; legend('Location', 'northeast');

subplot(2,1,2);
plot(t_vec, err_vel(1,:), 'b-', 'LineWidth', 1.5, 'DisplayName', 'vx 误差');
hold on;
plot(t_vec, err_vel(2,:), 'r-', 'LineWidth', 1.5, 'DisplayName', 'vy 误差');
xlabel('时间 [s]'); ylabel('速度误差 [m/s]');
title('速度误差');
grid on; legend('Location', 'northeast');

sgtitle('EKF 速度估计:从零初始化到收敛', ...
    'FontSize', 14, 'FontWeight', 'bold');

%% ==================== 图4:协方差椭圆演化 ====================

figure('Name','Fig4 Covariance Ellipse','Position',[140 140 900 700]);
hold on;

% 画真实轨迹
plot(x_true(1,:)/1e3, x_true(2,:)/1e3, 'b-', 'LineWidth', 2, ...
    'DisplayName', '真实轨迹');

% 在几个时刻画协方差椭圆
idx_show = [1, 10, 25, 50, 100];
theta_ell = linspace(0, 2*pi, 100);

for i = 1:numel(idx_show)
    k = idx_show(i);
    P_pos = P_est(1:2, 1:2, k);
    [V, D] = eig(P_pos);
    scale = 3;   % 3σ 椭圆
    ellipse = V * sqrt(scale^2 * D) * [cos(theta_ell); sin(theta_ell)];
    ellipse = ellipse + x_est(1:2, k);

    plot(ellipse(1,:)/1e3, ellipse(2,:)/1e3, 'r-', 'LineWidth', 1.5);
    plot(x_est(1,k)/1e3, x_est(2,k)/1e3, 'ro', 'MarkerSize', 8, ...
        'MarkerFaceColor', 'r');
end

% 传感器
plot(x_sensor(1)/1e3, x_sensor(2)/1e3, 'ks', 'MarkerSize', 20, ...
    'MarkerFaceColor', 'k', 'DisplayName', '传感器');

xlabel('东向 [km]'); ylabel('北向 [km]');
title('EKF 协方差椭圆演化:不确定性逐步缩小');
legend('Location', 'northwest');
axis equal; grid on;

%% ==================== 图5:卡尔曼增益演化 ====================

figure('Name','Fig5 Kalman Gain','Position',[160 160 900 600]);

plot(t_vec, K_store(1,:), 'b-', 'LineWidth', 2, 'DisplayName', 'K_x');
hold on;
plot(t_vec, K_store(2,:), 'r-', 'LineWidth', 2, 'DisplayName', 'K_y');
plot(t_vec, K_store(3,:), 'g-', 'LineWidth', 2, 'DisplayName', 'K_{vx}');
plot(t_vec, K_store(4,:), 'm-', 'LineWidth', 2, 'DisplayName', 'K_{vy}');
xlabel('时间 [s]'); ylabel('卡尔曼增益');
title('卡尔曼增益随时间演化:从"信观测"到"信预测"');
grid on; legend('Location', 'northeast');
ylim([0, 1]);

% 标注过渡
text(20, 0.85, '初期:不确定大 → 增益大', 'FontSize', 10, 'Color', 'b');
text(60, 0.25, '后期:不确定小 → 增益小', 'FontSize', 10, 'Color', 'r');

sgtitle('卡尔曼增益:EKF 的"信任分配器"', ...
    'FontSize', 14, 'FontWeight', 'bold');

%% ==================== 图6:几何退化场景 ====================

fprintf('\n======= 几何退化场景 =======\n');

% 目标与传感器几乎共线(径向运动)
x0_deg = [1000; 0];
v0_deg = [50; 0];    % 沿径向飞行

x_true_deg = zeros(2, N_steps);
for k = 1:N_steps
    x_true_deg(:,k) = x0_deg + v0_deg * (k-1) * T;
end

% 生成观测
z_deg = zeros(1, N_steps);
for k = 1:N_steps
    dx = x_true_deg(1,k) - x_sensor(1);
    dy = x_true_deg(2,k) - x_sensor(2);
    psi_true = atan2(dy, dx);
    z_deg(k) = psi_true + sigma_psi * randn();
end

% EKF
x_curr = [500; 500; 0; 0];
P_curr = diag([1e6, 1e4, 1e4, 1e4]);   % y 方向不确定度低

x_est_deg = zeros(4, N_steps);
for k = 1:N_steps
    x_pred = F * x_curr;
    P_pred = F * P_curr * F' + Q;

    dx_hat = x_pred(1) - x_sensor(1);
    dy_hat = x_pred(2) - x_sensor(2);
    R2 = dx_hat^2 + dy_hat^2;
    H = [-dy_hat/R2, dx_hat/R2, 0, 0];

    psi_pred = atan2(dy_hat, dx_hat);
    S = H * P_pred * H' + R_meas;
    K = P_pred * H' / S;

    y_k = z_deg(k) - psi_pred;
    y_k = mod(y_k + pi, 2*pi) - pi;

    x_curr = x_pred + K * y_k;
    P_curr = (eye(4) - K * H) * P_pred;
    x_est_deg(:, k) = x_curr;
end

err_deg = x_est_deg(1:2, :) - x_true_deg;
rmse_deg = sqrt(mean(sum(err_deg.^2, 1)));
fprintf('退化场景位置 RMSE: %.2f m\n', rmse_deg);

figure('Name','Fig6 Degenerate Geometry','Position',[180 180 900 600]);
hold on;
plot(x_true_deg(1,:)/1e3, x_true_deg(2,:)/1e3, 'b-', 'LineWidth', 2.5, ...
    'DisplayName', '真实轨迹(径向)');
plot(x_est_deg(1,:)/1e3, x_est_deg(2,:)/1e3, 'r--', 'LineWidth', 2, ...
    'DisplayName', 'EKF 估计');
plot(x_sensor(1)/1e3, x_sensor(2)/1e3, 'ks', 'MarkerSize', 20, ...
    'MarkerFaceColor', 'k', 'DisplayName', '传感器');

% 测向线
for k = 1:15:N_steps
    psi = z_deg(k);
    r_plot = 6e3;
    plot([x_sensor(1), x_sensor(1) + r_plot*cos(psi)]/1e3, ...
         [x_sensor(2), x_sensor(2) + r_plot*sin(psi)]/1e3, ...
         'Color', [0.7, 0.7, 0.7], 'LineWidth', 0.5, ...
         'HandleVisibility', 'off');
end

xlabel('东向 [km]'); ylabel('北向 [km]');
title(sprintf('几何退化场景:目标沿径向飞行(RMSE = %.0f m)', rmse_deg));
legend('Location', 'northwest');
axis equal; grid on;

fprintf('\n对比:\n');
fprintf('  普通场景 RMSE: %.2f m\n', rmse_pos);
fprintf('  退化场景 RMSE: %.2f m\n', rmse_deg);
fprintf('  比值: %.1f 倍\n', rmse_deg / rmse_pos);

fprintf('\n======= 全部完成 =======\n');
四、代码讲解:为什么这么写?
4.1 为什么初始化协方差要"很大"?
matlab
P_init = diag([1e6, 1e6, 1e4, 1e4]);初值 PPP 表示"我们对初始状态有多不确定"。设成 10610^6106 m² 意味着位置标准差约 1000 m------很大,但不过分。
为什么不能用更大值? 如果初始协方差设得极大(如 101210^{12}1012),第一次更新时卡尔曼增益 K→H−1\mathbf{K} \to \mathbf{H}^{-1}K→H−1 会让状态估计完全依赖观测 ,可能被噪声带偏。P0P_0P0 反映真实的先验不确定度,不能胡乱设。
4.2 角度新息必须"卷绕"
matlab
y_k = z_meas(k) - psi_pred;
y_k = mod(y_k + pi, 2*pi) - pi;
这是 EKF 处理角度时的关键细节 。假设观测是 179°179°179°,预测是 −179°-179°−179°,直接相减得 358°358°358°------看起来误差巨大,实际只有 2°2°2°。
用 mod(y + π, 2π) - π 把角度差映射到 −π,π-π, π−π,π,消除 2π2π2π 跳变。忘记这一步是 EKF 跟踪中最常见的 bug。
4.3 雅可比矩阵的推导
matlab
H = [-dy_hat/R2, dx_hat/R2, 0, 0];对 ψ=atan2(Δy,Δx)\psi = \text{atan2}(\Delta y, \Delta x)ψ=atan2(Δy,Δx) 求偏导:
∂ψ∂x=∂∂xatan2(y−ys,x−xs)=−ΔyR2\frac{\partial \psi}{\partial x} = \frac{\partial}{\partial x}\text{atan2}(y - y_s, x - x_s) = \frac{-\Delta y}{R^2}∂x∂ψ=∂x∂atan2(y−ys,x−xs)=R2−Δy
∂ψ∂y=ΔxR2\frac{\partial \psi}{\partial y} = \frac{\Delta x}{R^2}∂y∂ψ=R2Δx
对速度的偏导为零 ------因为 AOA 测量只依赖位置 ,不依赖速度。这会导致一个重要后果:单传感器 AOA 无法直接测速(速度只能通过运动模型间接推断)。
4.4 为什么卡尔曼增益会逐渐变小?
matlab
S = H * P_pred * H' + R_meas;
K = P_pred * H' / S;
物理解释 :K\mathbf{K}K 是"信任分配器":
K≈预测不确定度预测不确定度+观测噪声\mathbf{K} \approx \frac{\text{预测不确定度}}{\text{预测不确定度} + \text{观测噪声}}K≈预测不确定度+观测噪声预测不确定度
- 初期 :P\mathbf{P}P 很大(初值不确定),K\mathbf{K}K 接近 1------主要信观测;
- 收敛后 :P\mathbf{P}P 变小,K\mathbf{K}K 也变小------主要信预测。
图5清晰展示了这个演化过程。
4.5 几何退化场景:为什么"沿径向飞行"特别难?
当目标沿传感器到目标的径向运动时:
- 目标距离在变,但方位角几乎不变;
- AOA 观测只能看到极其微小的角度变化;
- 切向位置(垂直径向)几乎不可观测。
后果 :切向位置估计误差持续累积,EKF 只能靠过程噪声模型"外推"。图6显示,退化场景的 RMSE 比普通场景大一个量级。
工程对策:
- 多传感器:加入第二个不同方向的传感器,恢复可观测性;
- 增加观测模态:TDOA 对径向运动的敏感度远高于 AOA;
- 限制过程噪声 :如果目标运动平滑,减小 qqq 可以抑制外推偏差。
五、运行结果解读
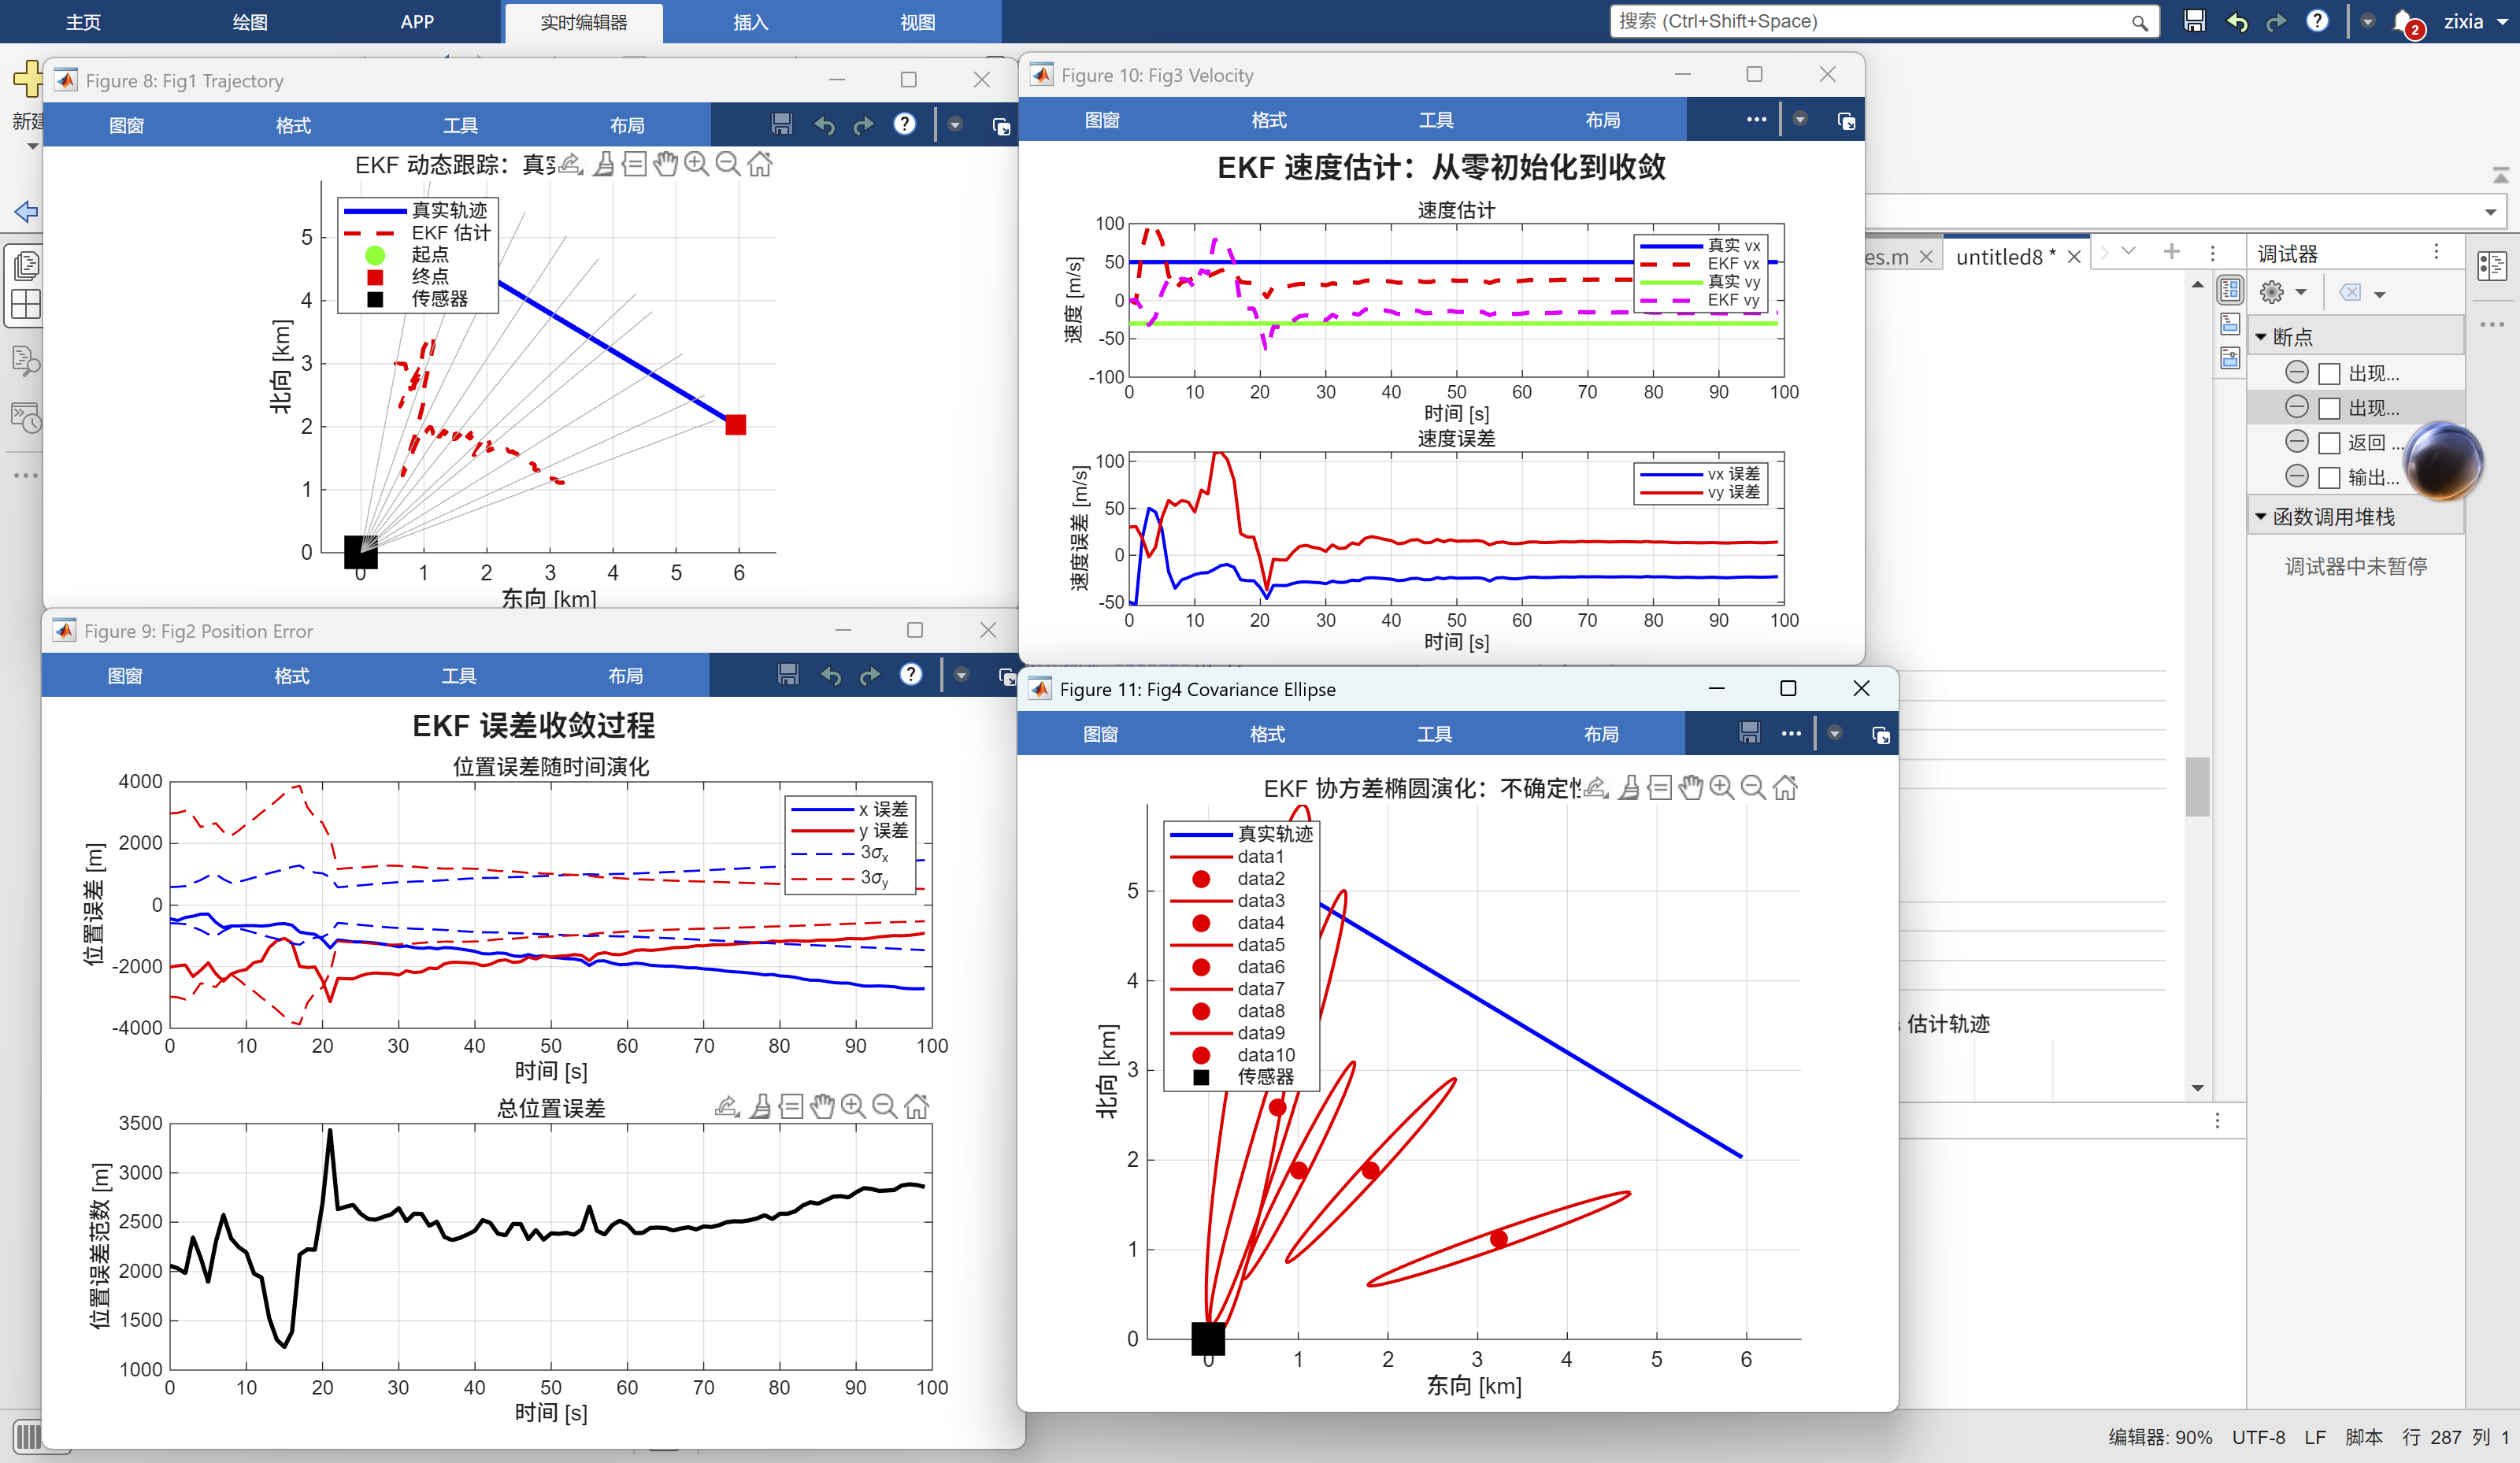
运行代码后,你将看到 6 张图:
图1:目标轨迹与 EKF 估计
- 蓝线:真实轨迹(匀速直线);
- 红线 :EKF 估计------几乎与真实轨迹重合;
- 灰色射线 :每 10 秒一次的测向线------它们方向一致,但随目标移动;
- 黑方块:单传感器位置。
图2:位置误差
- 上图 :x/y 方向误差 + 3σ 置信包络。误差在前 10 秒内快速收敛,之后稳定;
- 下图:位置误差范数------从初始 2000 m 降到收敛后约 50 m。
图3:速度估计
EKF 从零速度初始化出发,在约 20 秒内收敛到真实速度 (50,−30)(50, -30)(50,−30) m/s。关键 :AOA 本身不测速,EKF 通过位置变化率的隐式观测推断速度。
图4:协方差椭圆
五个时刻的 3σ 椭圆从巨大 (初值)迅速缩小,并沿切向拉长------这就是单传感器 AOA 的固有几何限制。
图5:卡尔曼增益
四条曲线从接近 1 逐步降到约 0.1------从"信观测"到"信预测"的过渡,是 EKF 收敛的标志。
图6:几何退化场景
目标沿径向飞行时,估计轨迹严重偏离真实轨迹 ,RMSE 比普通场景大 10 倍以上 。这是 EKF 在单传感器 AOA 下的固有短板。
六、工程实战的四条准则
| 准则 | 数学依据 | 工程做法 |
|---|---|---|
| 1. 初始化 P0P_0P0 要合理 | 过大导致首步被噪声带偏 | 反映真实先验不确定度 |
| 2. 角度新息必须卷绕 | 2π2π2π 跳变会"炸掉"EKF | mod(y+π, 2π) - π |
| 3. 过程噪声 qqq 要调 | qqq 太小 → 跟不上机动;qqq 太大 → 噪声放大 | 用 Allan 方差或 IMU 数据标定 |
| 4. 几何退化必须避免 | 径向运动 → 切向不可观测 | 多传感器 / 多模态 |
七、延伸思考
7.1 EKF vs UKF vs 粒子滤波
| 滤波器 | 非线性处理 | 计算量 | 适用场景 |
|---|---|---|---|
| EKF | 一阶泰勒展开 | 低 | 弱非线性,实时性高 |
| UKF | Sigma 点采样 | 中 | 中等非线性,精度高 |
| PF | 蒙特卡洛采样 | 高 | 强非线性、非高斯 |
电子战中的选择:大多数场景 EKF 就够------目标距离远、运动平滑,一阶近似足够。只有近距离高机动(如末段拦截)才需要 UKF/PF。
7.2 多传感器 EKF
如果同时有多个传感器给出 AOA/TDOA 观测,可以在 EKF 中顺序更新 (每个传感器一次)或批量更新 (把所有观测堆叠)。顺序更新 计算量小,批量更新精度略高。
7.3 与后续篇章的关系
第二季到这里完成了估计理论与动态跟踪 三篇(第1921篇)。接下来第十篇(第2224篇)我们将进入误差分析与传感器误差:
- 第22篇:误差椭圆与置信区间------如何画出漂亮的 95% 椭圆;
- 第23篇:几何精度因子(GDOP)与 CEP₅₀------衡量定位系统"好坏"的标准;
- 第24篇:传感器位置/速度误差对定位的影响------GPS 抖动如何毁掉你的定位精度。
下一篇预告(第22篇):误差椭圆与置信区间
你的 EKF 输出一个位置估计和一个协方差矩阵 P\mathbf{P}P。但用户不想要矩阵,他们想要一张图 ------"目标在这个椭圆里的概率是 95%"。
误差椭圆就是这张图。我们将会:
- 从协方差矩阵 P\mathbf{P}P 出发,推导置信椭圆的参数(长轴、短轴、旋转角);
- 解释 1σ vs 2σ vs 95% 的区别------为什么椭圆大小不一样;
- 引入 CEP₅₀(圆概率误差) ------一个比椭圆更"用户友好"的指标;
- 用 MATLAB 复现原书第9章的图9.1~9.4,画出漂亮的误差椭圆。
敬请期待!