(1)滑膜观测器推导:
下面是永磁同步电机在α-β坐标系下的电机方程式:
注意:因为我使用的是表贴式永磁同步电机,所以下面的公式推导也是按照表贴式来推导的,即Ld = Lq = Ls。如果是内嵌式的需要你自己重新推导了。
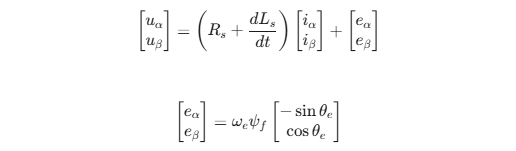
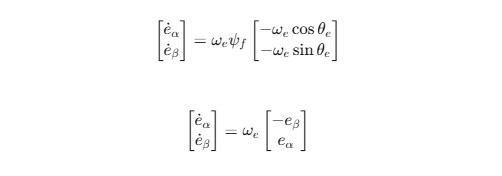
根据上面的公式建立状态方程式:
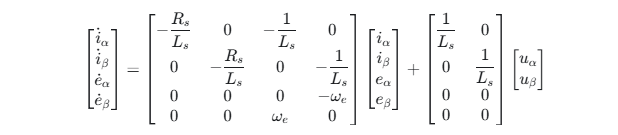
在iα、iβ上面设置滑膜面:
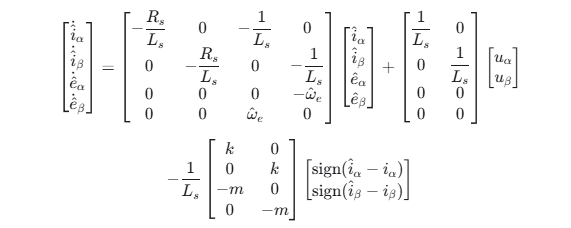
最终的滑膜观测器的矩阵方式如下:
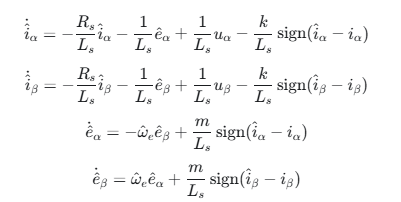
(2)反电动势提取电角度:
正反切的方式:
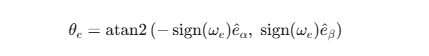
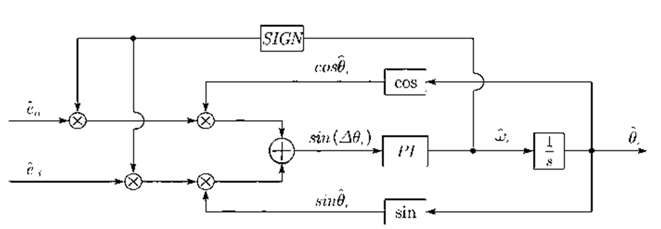
PLL锁相环的方式:
(3)Matlab仿真验证:
前面这篇非线性磁链观测器已经演示了Matlab生成代码了,这篇文章只验证仿真效果,然后生成代码部署到开发板去测试:
下面是滑膜观测器搭建的仿真:
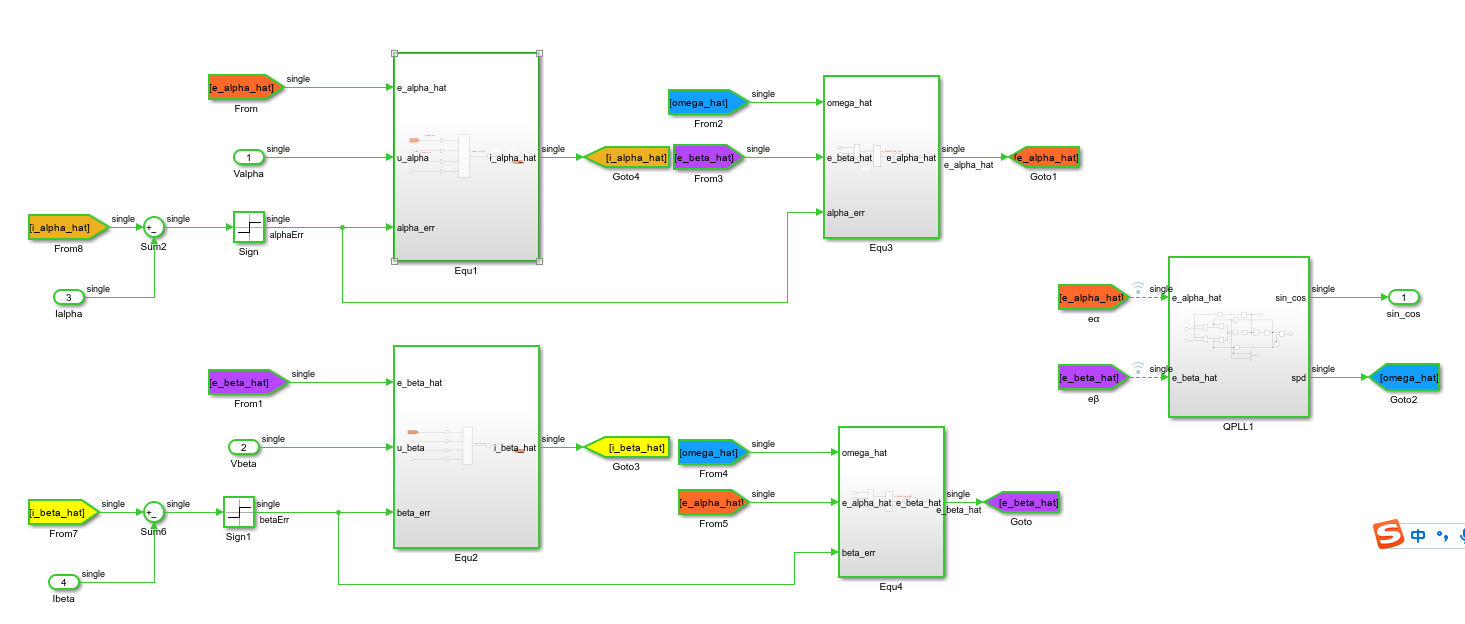
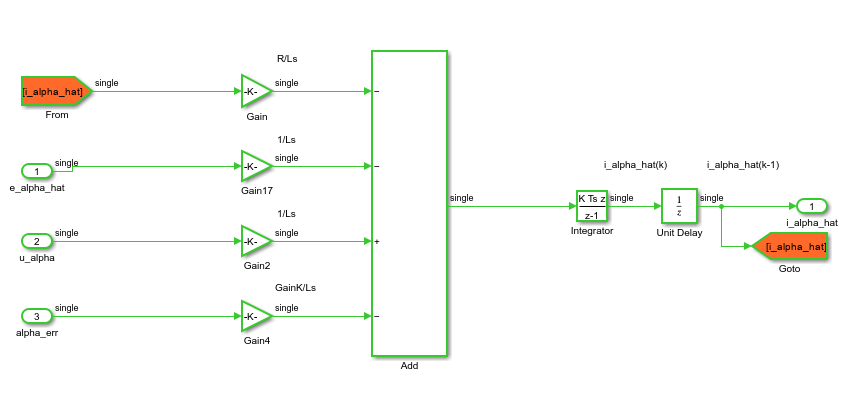
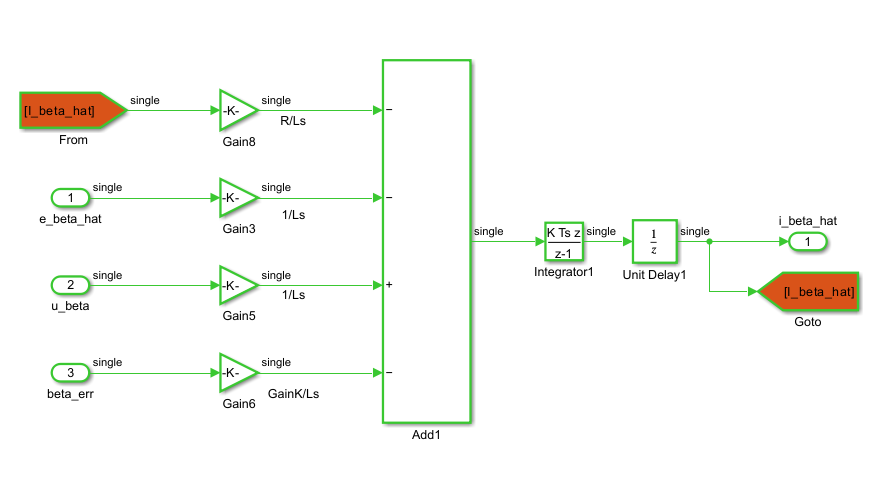
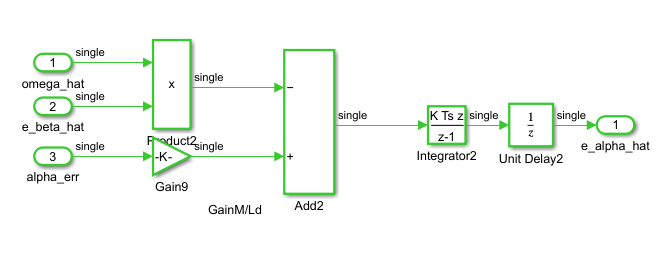
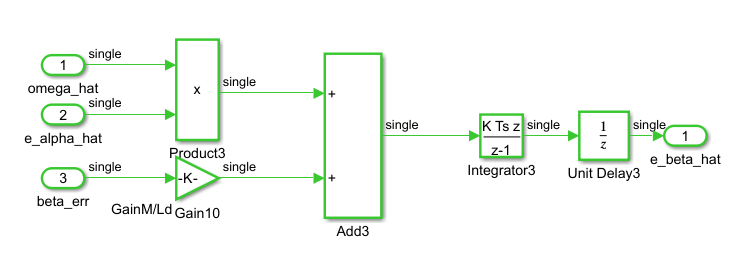
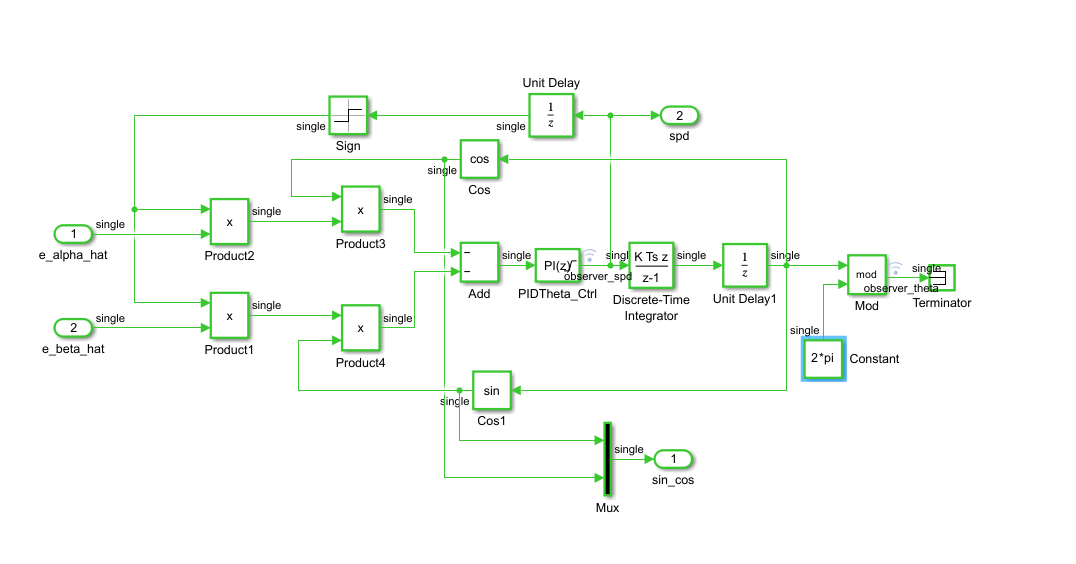
Matlab中的仿真效果:
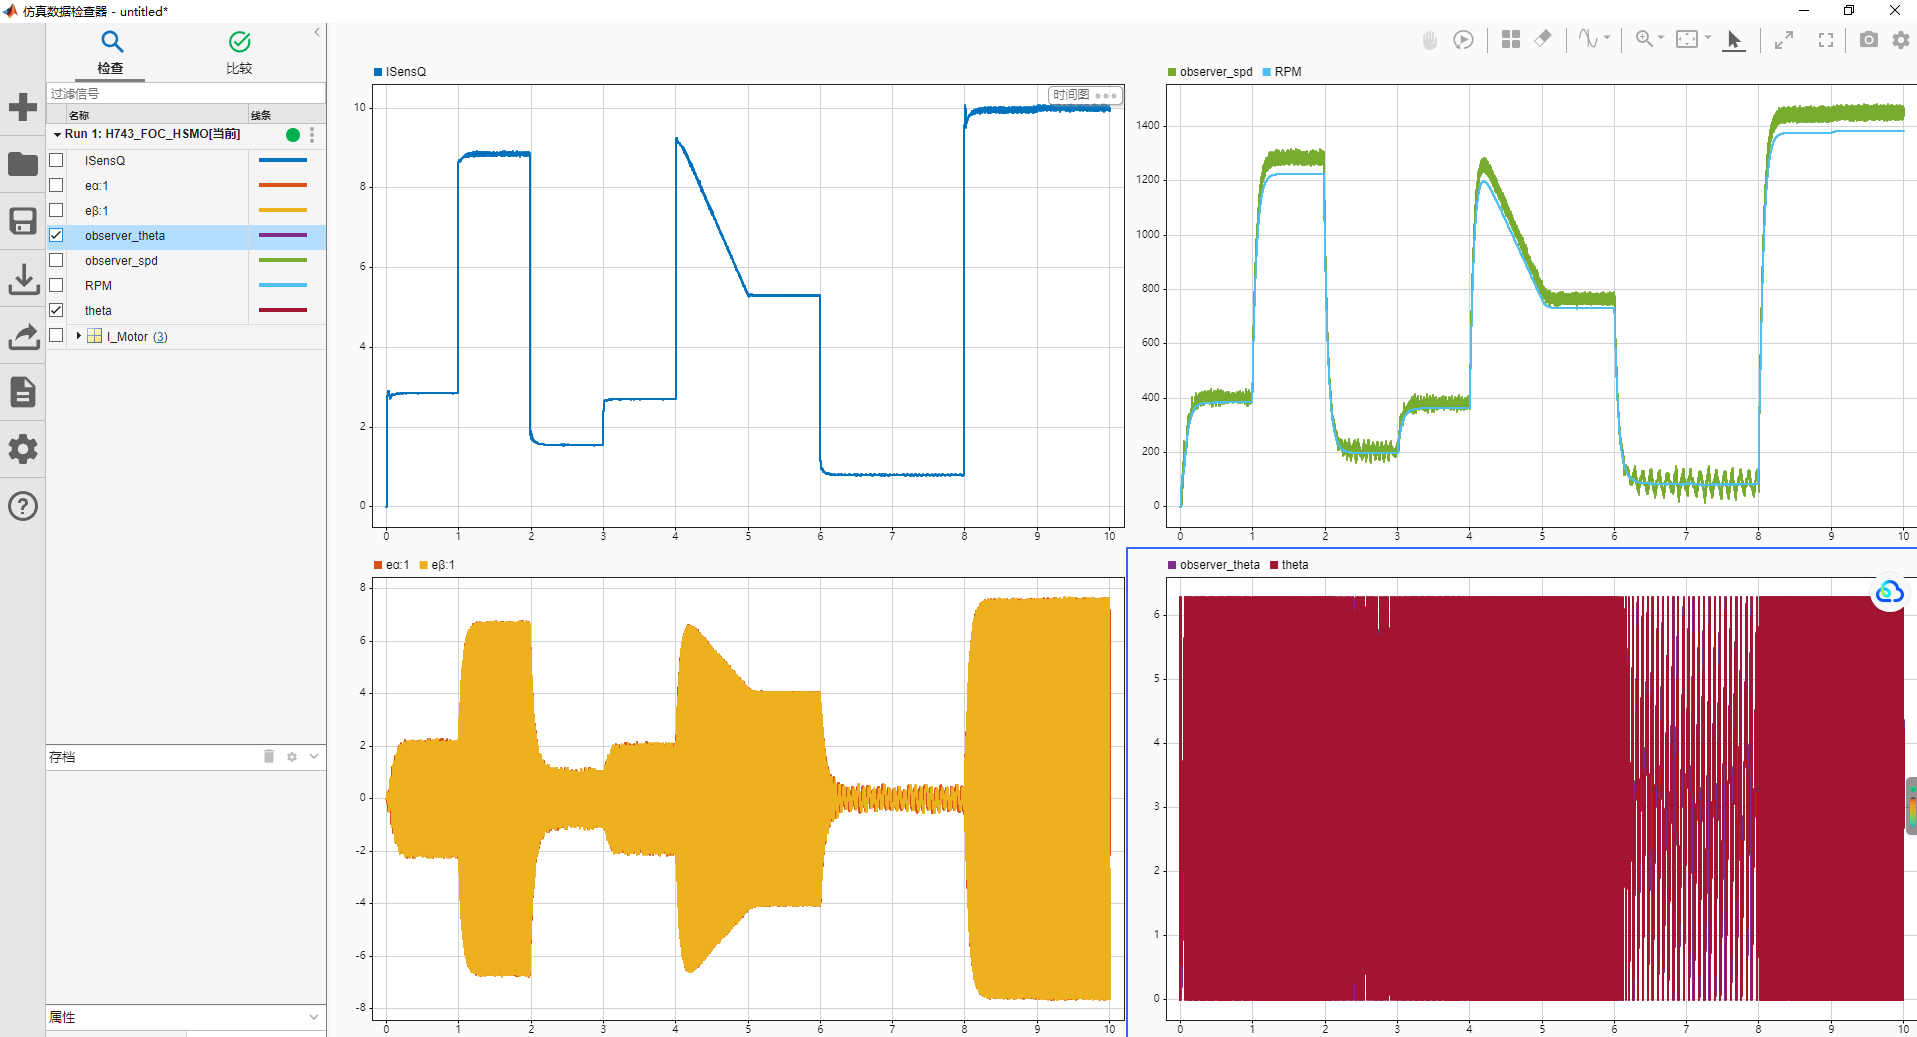
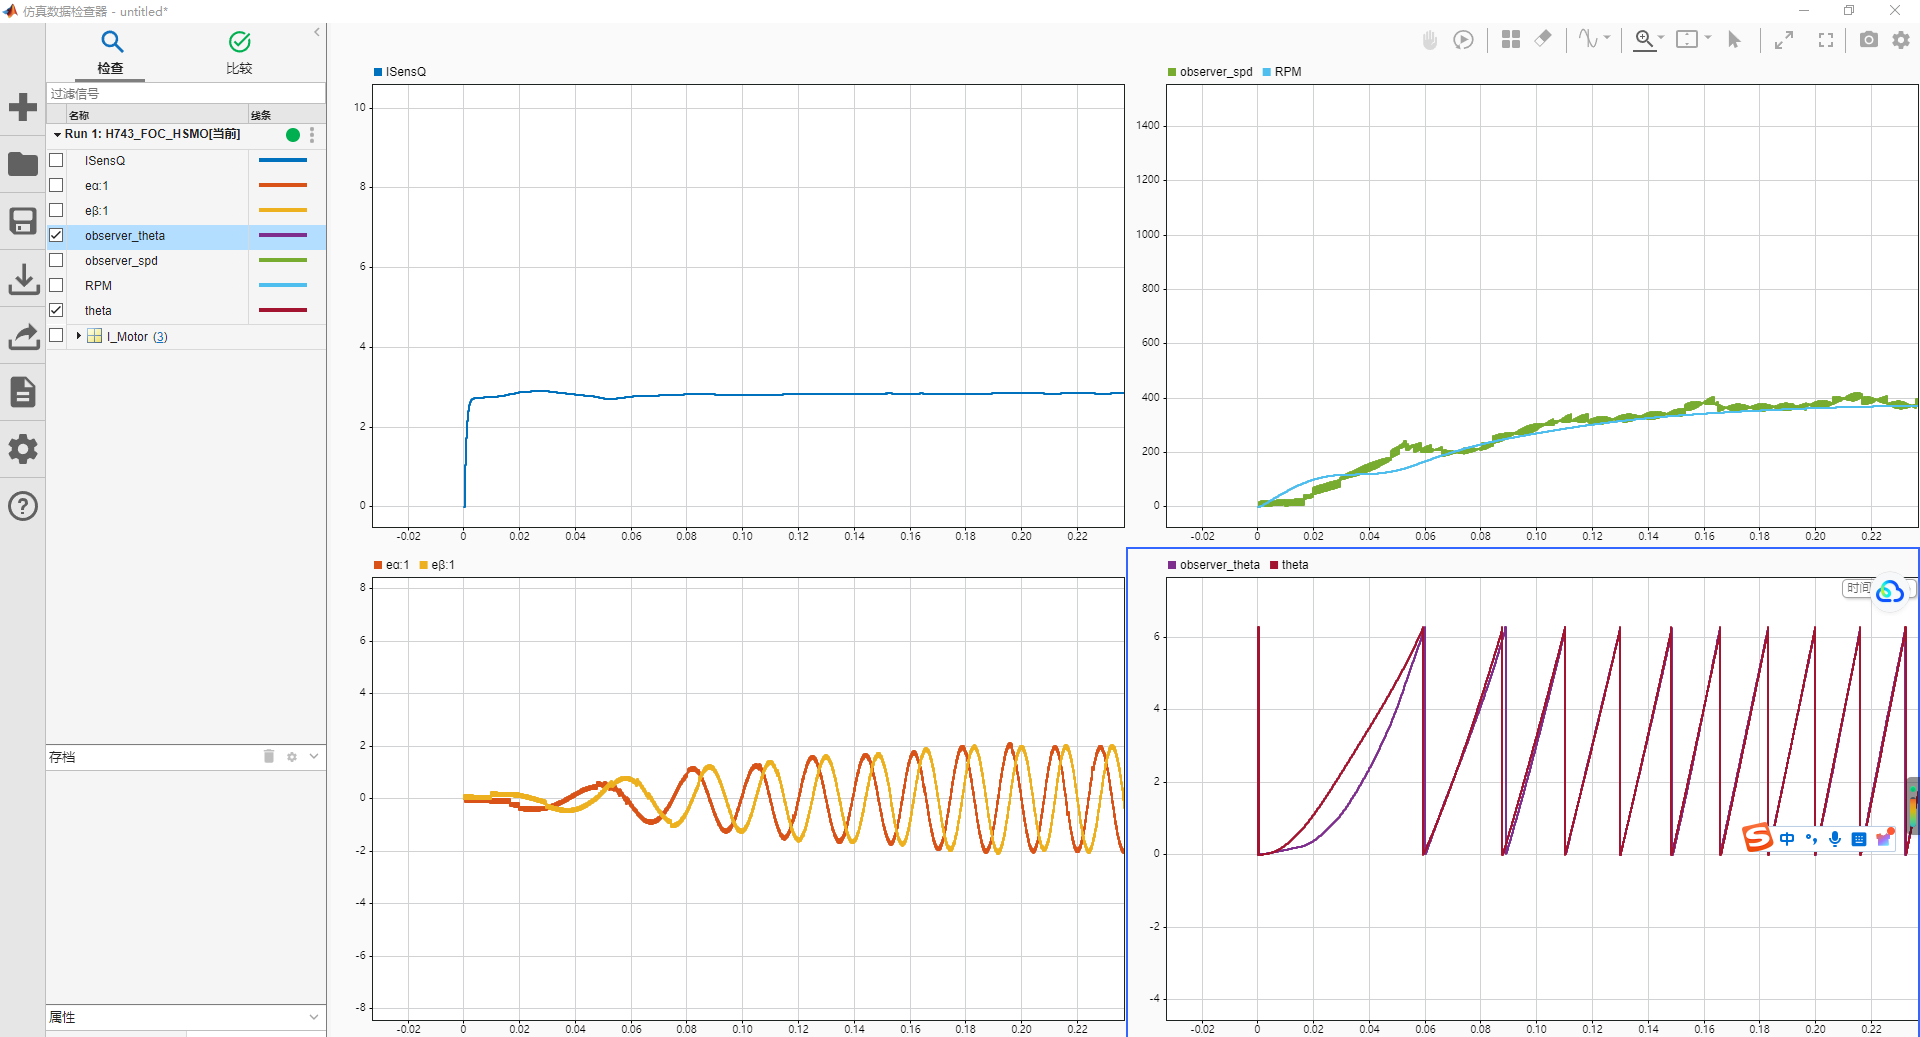
(4)滑膜观测器参数调试步骤:
3.1 在Matlab仿真中先使用Motor自带的电角度去把模型跑起来,确认模型没有问题。、
3.2 开始调试滑膜传感器的时候,先不要立马就上PLL锁相环,先使用反正切去调节传感器观测出来的电角度。
3.3 然后使用Motor自带的电转速去调试滑膜观测器,去调试m/k的比值在0.5~0.1之间。确保滑膜传感器能够正常收敛。
3.4 最后再调试PLL锁相环的PID,让锁相环估算的速度和角度与Motor自带的一致,然后使用锁相环的角度去闭环控制。
(5)代码测试:
通过网盘分享的文件:SMO.zip
链接: https://pan.baidu.com/s/1rt17cSjAFyE4-G645lqiLQ 提取码: wjb9
--来自百度网盘超级会员v6的分享
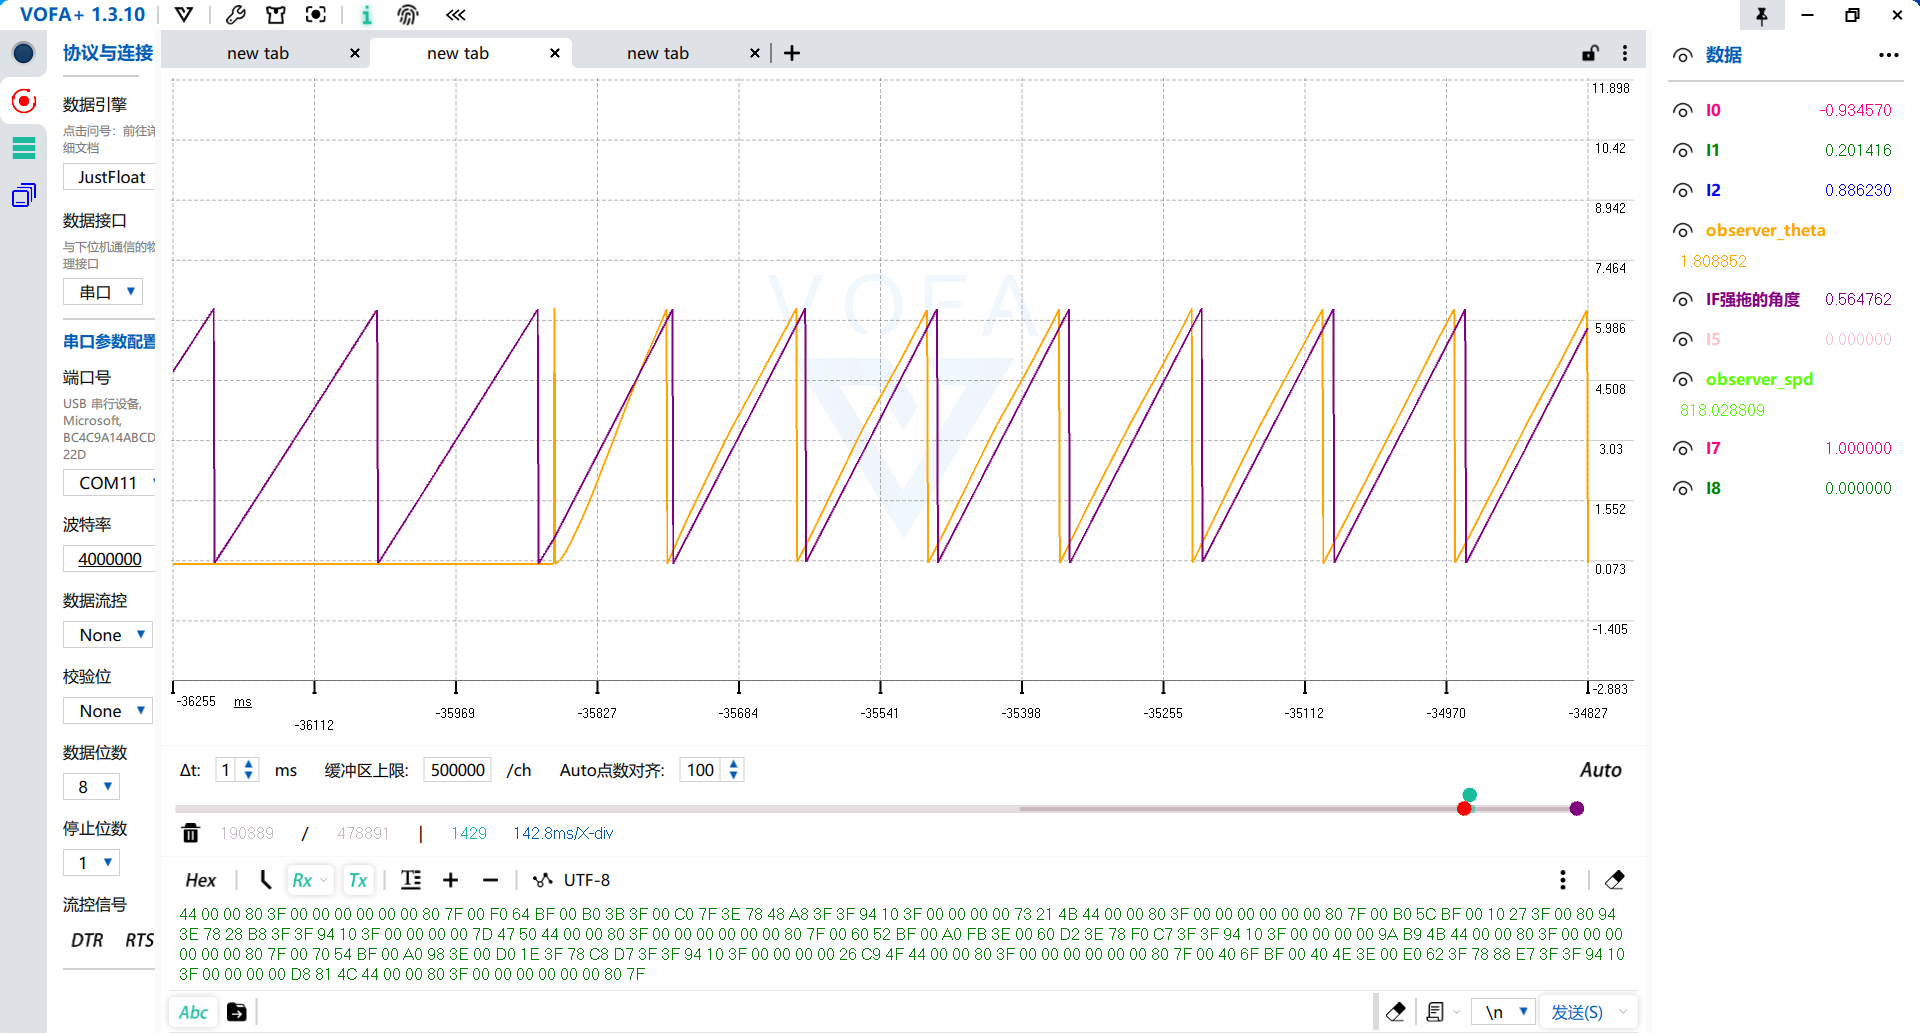
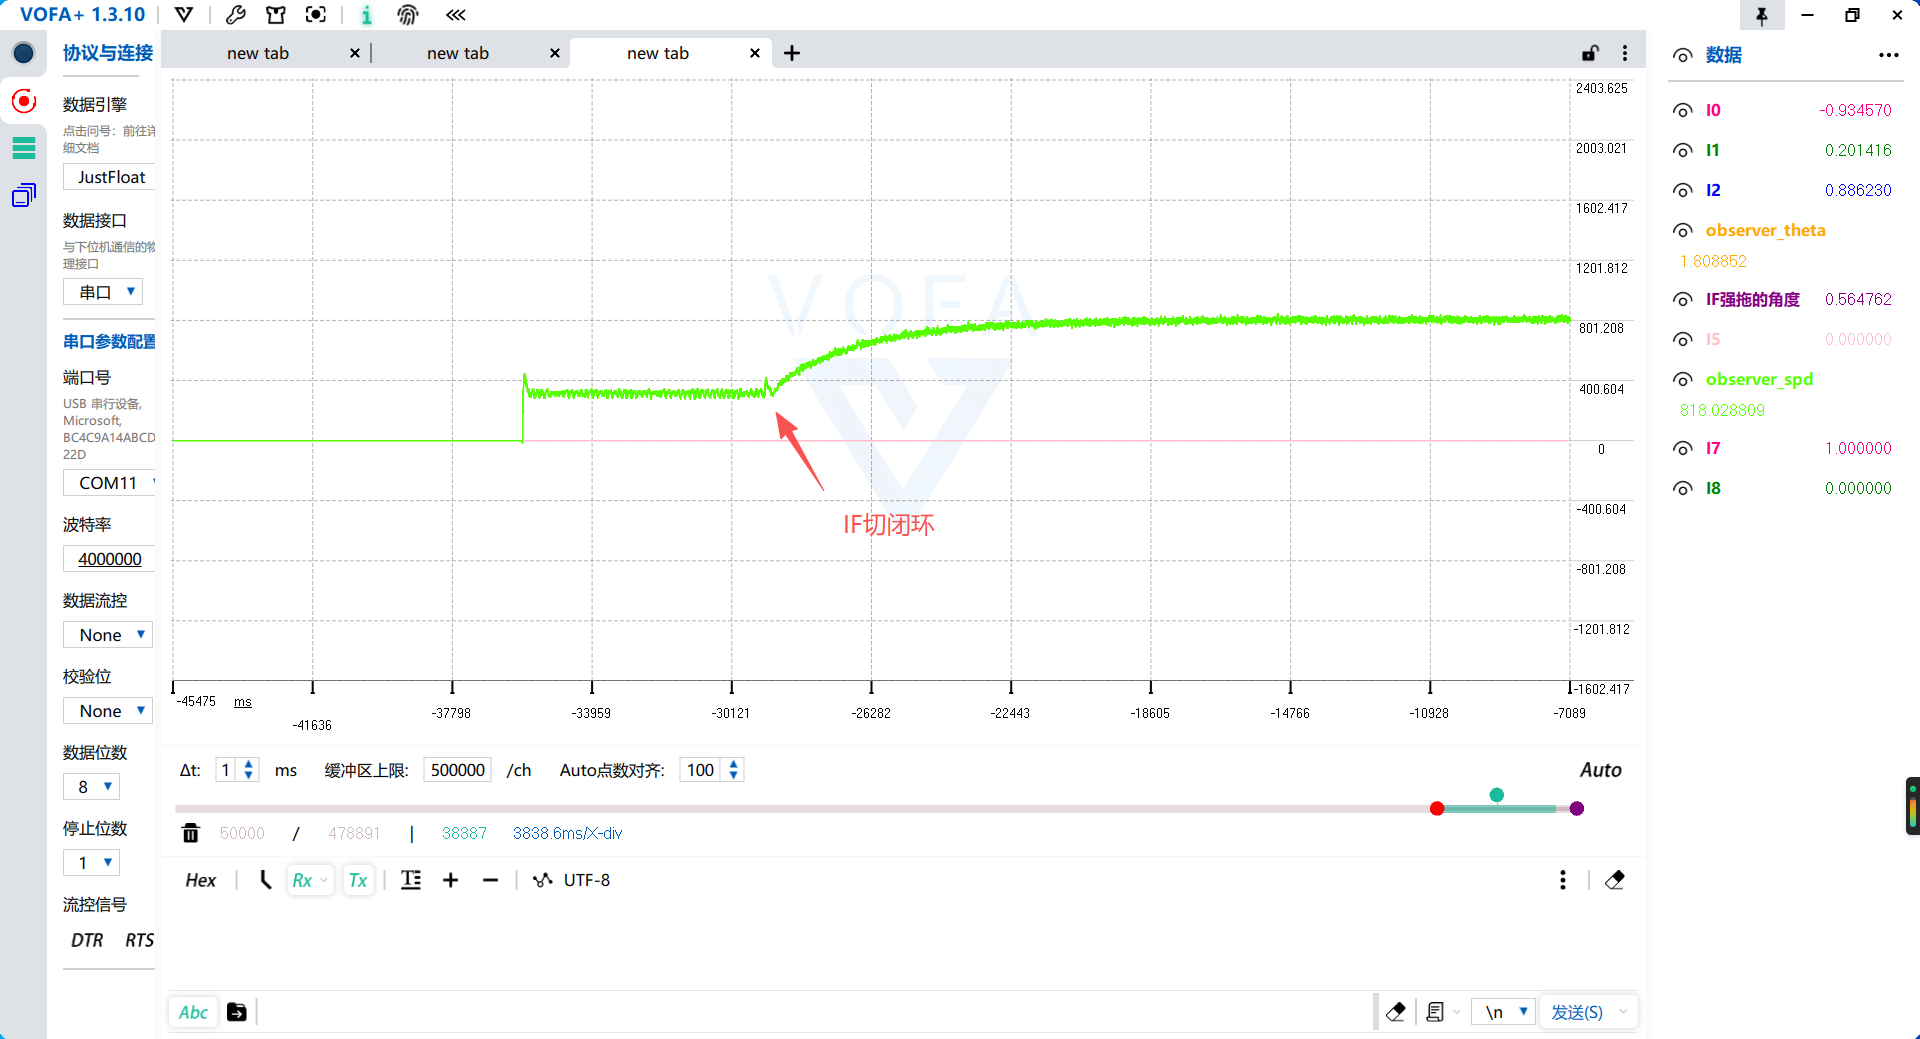
我这边使用了IF强拖的方式去启动电机,强拖到一定的速度后开始进行SMO观测器估算,估算的角度与IF强拖的角度基本吻合。上面的百度链接是代码和模型,仅提供参考。