关注我,追更更多通信仿真代码!
文章目录
-
- 摘要
- [1 引言](#1 引言)
- [2 系统模型](#2 系统模型)
-
- [2.1 系统参数](#2.1 系统参数)
- [2.2 信道模型](#2.2 信道模型)
- [2.3 发射预编码](#2.3 发射预编码)
- [3 波形调制与接收](#3 波形调制与接收)
-
- [3.1 OTFS 调制与解调](#3.1 OTFS 调制与解调)
- [3.2 OFDM 调制与解调](#3.2 OFDM 调制与解调)
- [3.3 OTFS 时域 LMMSE 均衡](#3.3 OTFS 时域 LMMSE 均衡)
- [3.4 OFDM 单抽头频域均衡](#3.4 OFDM 单抽头频域均衡)
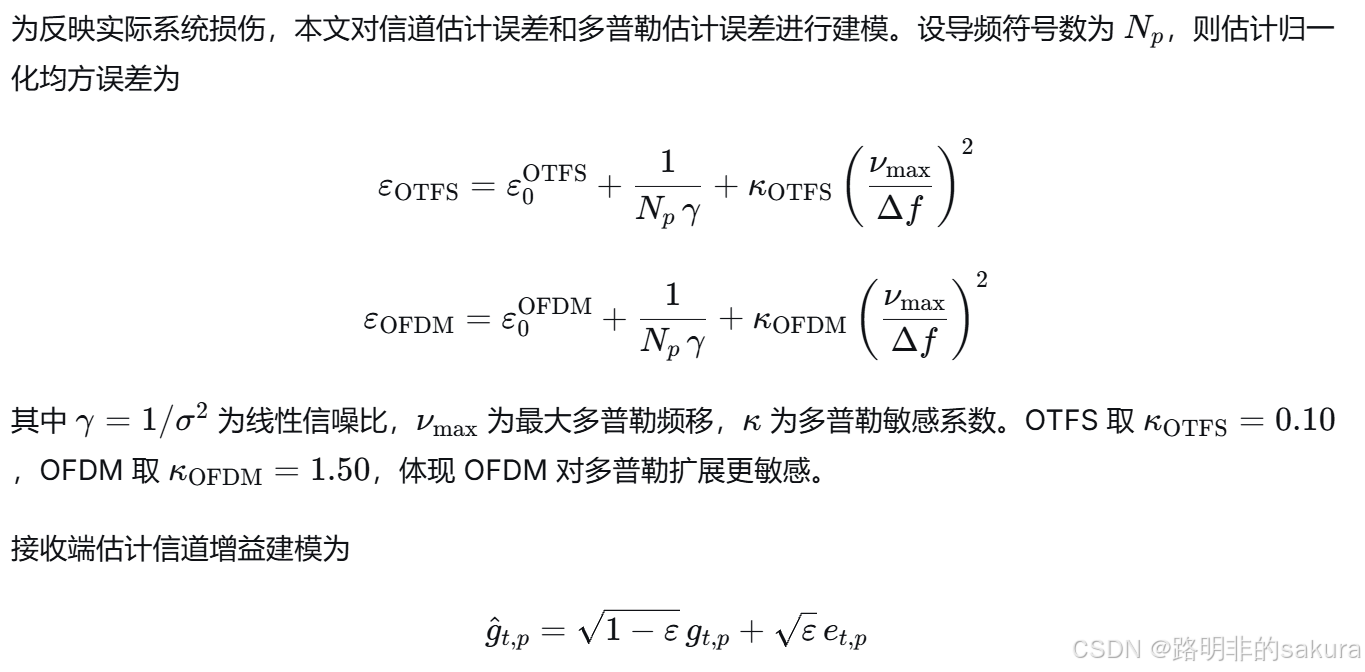
- [3.5 信道估计误差建模](#3.5 信道估计误差建模)
- [4 仿真设计与分析](#4 仿真设计与分析)
-
- [4.1 参数设置](#4.1 参数设置)
- [4.2 仿真结果分析](#4.2 仿真结果分析)
- [4.3 部分代码](#4.3 部分代码)
- [5 总结](#5 总结)
摘要
随着高速铁路、车联网和低轨卫星通信等场景的发展,无线信道呈现出显著的时间选择性和频率选择性,传统正交频分复用(OFDM)在高速移动下因多普勒扩展引起的子载波间干扰而性能急剧下降。正交时频空(OTFS)作为一种新兴波形,通过在时延--多普勒域承载信息,被认为能更好地对抗高移动性信道。本文针对多用户多天线下行链路,研究了OFDM与OTFS两种波形在不同用户移动速度下的误比特率性能。仿真中信道采用多径时延-多普勒模型,并引入信道估计误差、多普勒估计误差及反馈时延引起的信道老化。OFDM接收机采用单抽头频域均衡,OTFS接收机采用时域LMMSE均衡。结果表明:在静态及低速场景下两种波形性能接近;随着用户速度升高,OFDM因多普勒扩展迅速恶化并出现错误平台,而OTFS仍能保持稳定下降。星座图进一步验证了OTFS在高速移动场景下的鲁棒性优势。
1 引言
-
第五代及未来移动通信系统需要在地面高速铁路、车联网、无人机通信和低轨卫星等场景下提供可靠服务。这些场景的共同特征是收发端之间存在显著相对运动,导致信道产生大的多普勒频移和多普勒扩展。OFDM 作为当前主流的宽带波形,通过将频率选择性信道转化为一组平坦子载波来简化均衡,但其子载波正交性对多普勒引起的载波间干扰非常敏感。当用户速度较高时,OFDM 的单抽头频域均衡无法补偿子载波间干扰,误码率性能迅速恶化。OTFS 通过在时延--多普勒域放置信息符号,并经由二维变换映射到时频域发送,使等效信道在时延--多普勒域呈现稀疏且近似时不变的结构,从而在高多普勒场景下具有潜在优势。
-
本文构建了一个多用户 MISO 下行链路仿真平台,建立包含多天线基站与多个单天线用户的下行系统模型。系统采用多径时延--多普勒信道模型,并引入不完美信道估计与信道状态信息老化。接收端分别实现 OTFS 时域线性最小均方误差接收机与 OFDM 单抽头频域线性最小均方误差接收机。通过遍历信噪比与用户速度,统计误码率并绘制星座图,分析 OTFS 与 OFDM 在不同移动性下的性能差异及其原因。
2 系统模型
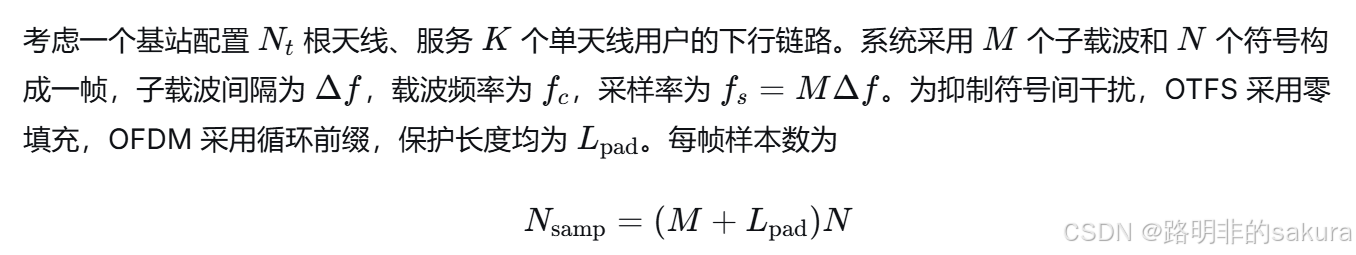
2.1 系统参数
2.2 信道模型
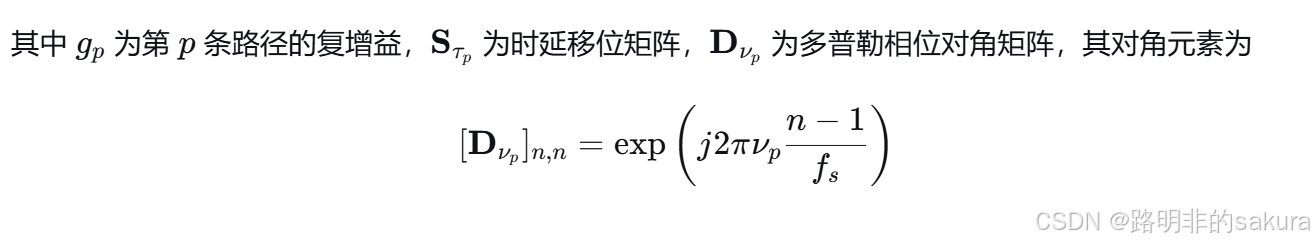
2.3 发射预编码
3 波形调制与接收
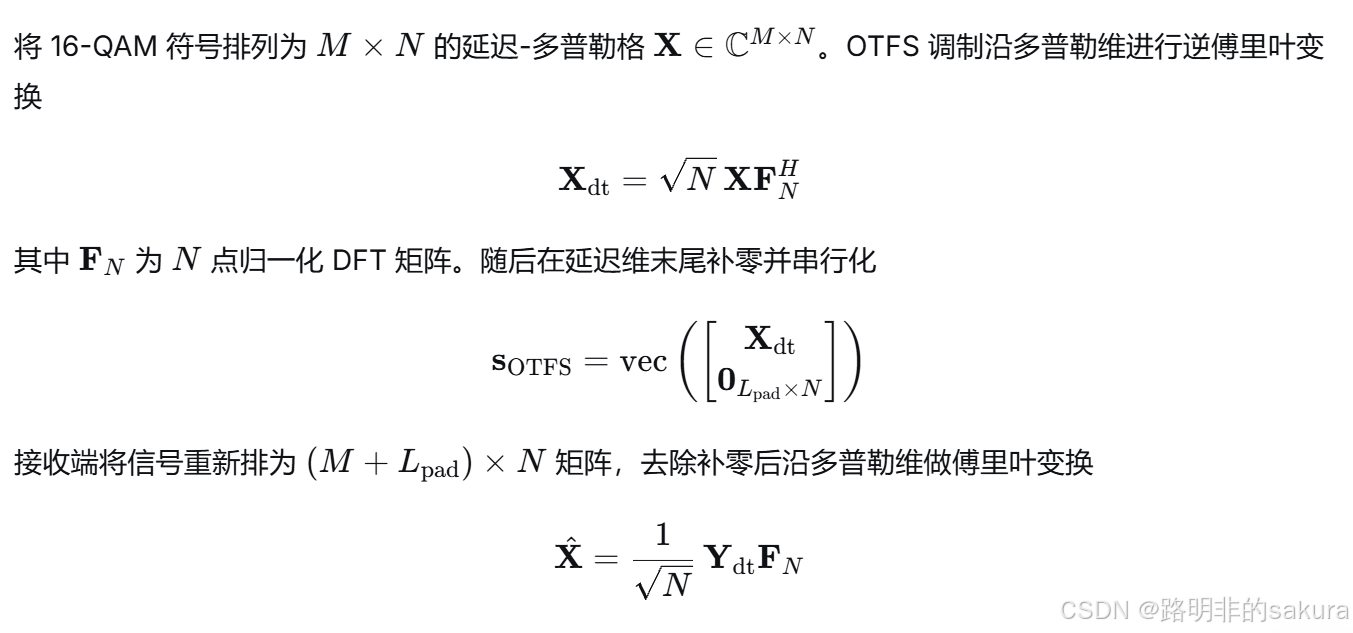
3.1 OTFS 调制与解调
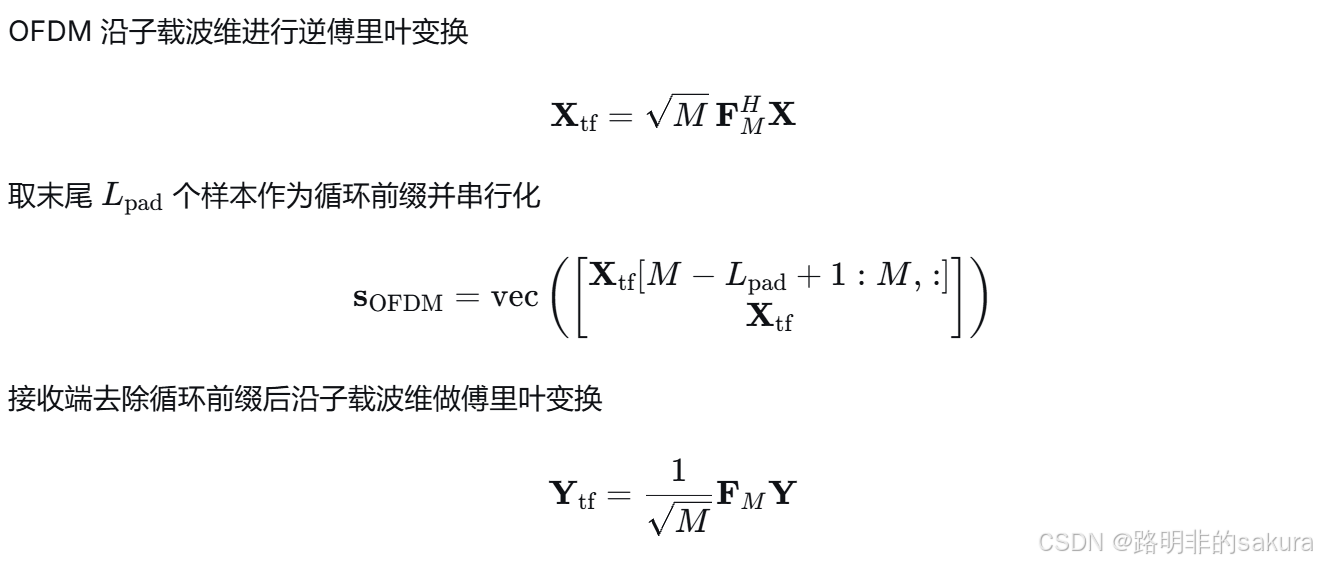
3.2 OFDM 调制与解调
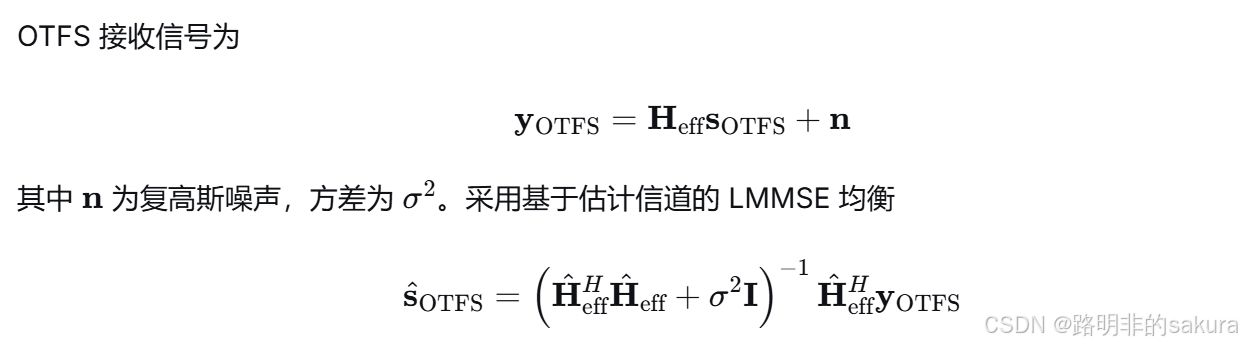
3.3 OTFS 时域 LMMSE 均衡
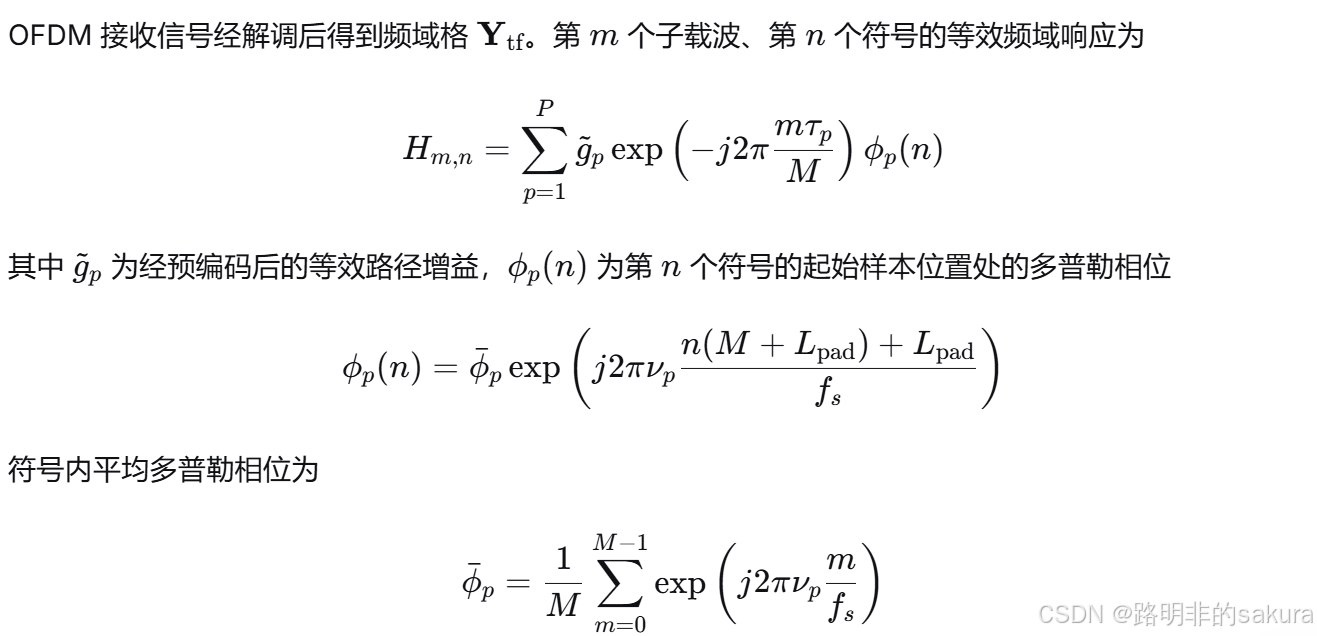
3.4 OFDM 单抽头频域均衡
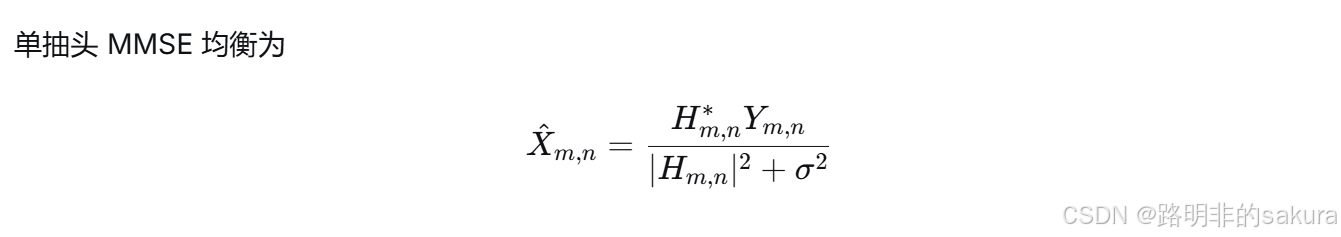
3.5 信道估计误差建模
4 仿真设计与分析
4.1 参数设置
表 1 仿真参数
| 参数 | 符号 | 取值 |
|---|---|---|
| 子载波数 | M M M | 64 |
| 符号数 | N N N | 30 |
| 子载波间隔 | Δ f \Delta f Δf | 15 kHz |
| 载波频率 | f c f_c fc | 5 GHz |
| 保护长度 | L pad L_{\text{pad}} Lpad | 10 |
| 采样率 | f s f_s fs | M Δ f = 960 M\Delta f = 960 MΔf=960 kHz |
| 每帧样本数 | N samp N_{\text{samp}} Nsamp | ( M + L pad ) N = 2220 (M+L_{\text{pad}})N = 2220 (M+Lpad)N=2220 |
| 调制方式 | --- | 16-QAM |
| 每符号比特数 | b b b | 4 |
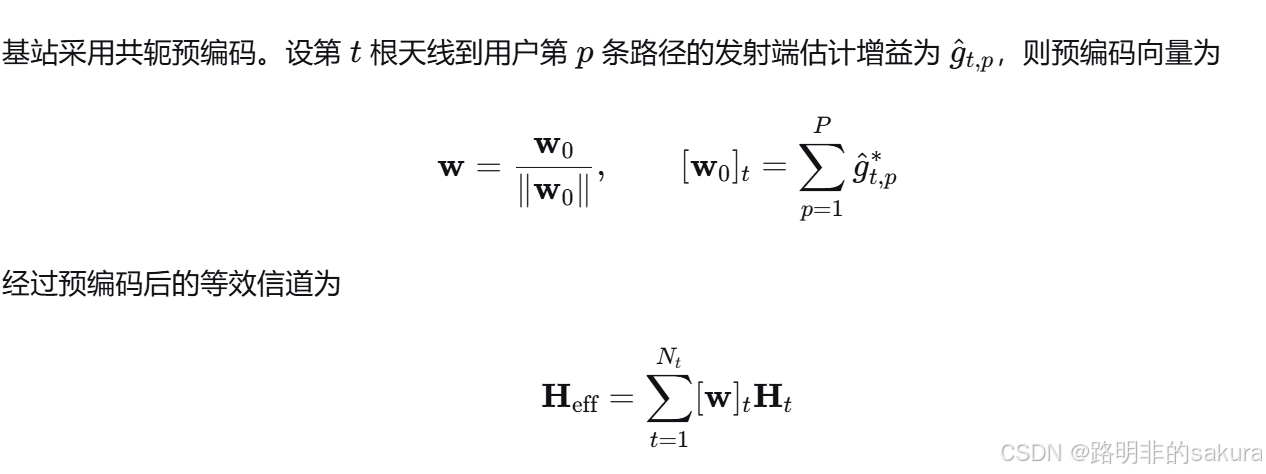
| 基站天线数 | N t N_t Nt | 4 |
| 用户数 | K K K | 6 |
| 用户速度 | v v v | 0, 0, 30, 120, 300, 500 km/h |
| 静态用户索引 | --- | 1, 2 |
| 移动用户索引 | --- | 3, 4, 5, 6 |
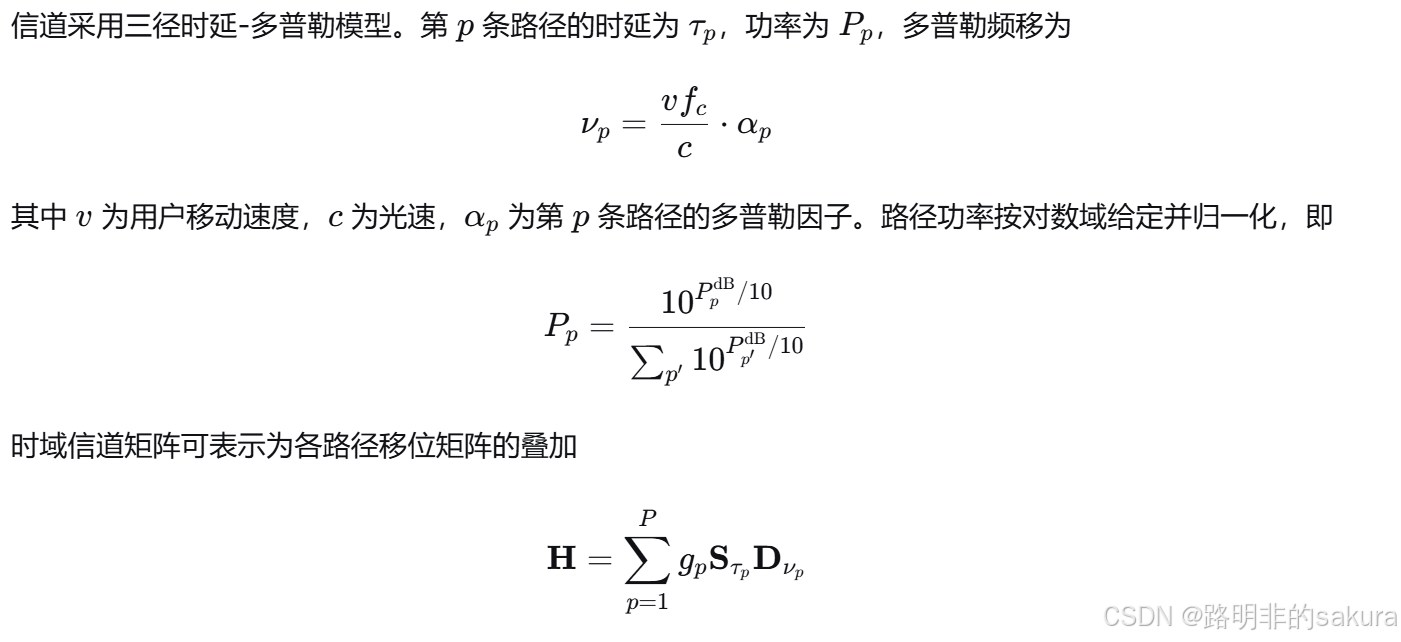
| 路径数 | P P P | 3 |
| 路径时延 | τ p \tau_p τp | 0, 5, 8 采样点 |
| 路径功率 | P p dB P_p^{\text{dB}} PpdB | 0, −3, −6 dB |
| 多普勒因子 | α p \alpha_p αp | 0, −0.60, 1.00 |
| 导频符号数 | N p N_p Np | 8 |
| OTFS 估计底噪 | ε 0 OTFS \varepsilon_0^{\text{OTFS}} ε0OTFS | 10 − 18 / 10 10^{-18/10} 10−18/10 |
| OFDM 估计底噪 | ε 0 OFDM \varepsilon_0^{\text{OFDM}} ε0OFDM | 10 − 28 / 10 10^{-28/10} 10−28/10 |
| OTFS 多普勒敏感系数 | κ OTFS \kappa_{\text{OTFS}} κOTFS | 0.10 |
| OFDM 多普勒敏感系数 | κ OFDM \kappa_{\text{OFDM}} κOFDM | 1.50 |
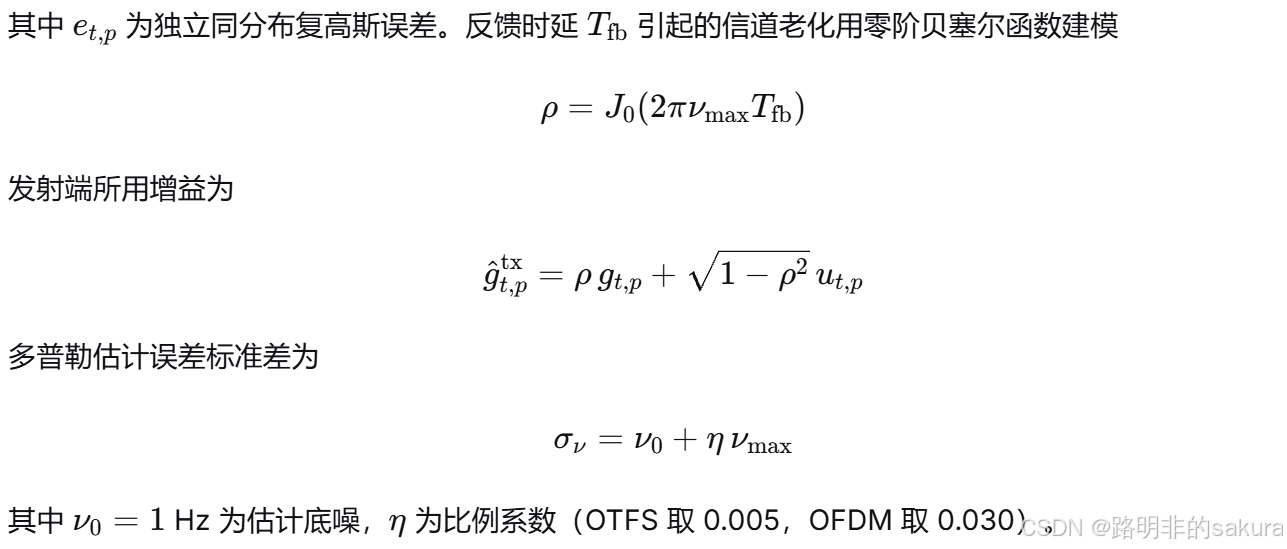
| OTFS 多普勒估计比例 | η OTFS \eta_{\text{OTFS}} ηOTFS | 0.005 |
| OFDM 多普勒估计比例 | η OFDM \eta_{\text{OFDM}} ηOFDM | 0.030 |
| 多普勒估计底噪 | ν 0 \nu_0 ν0 | 1 Hz |
| 反馈时延 | T fb T_{\text{fb}} Tfb | 0.1 ms |
| SNR 范围 | --- | 0--20 dB,步长 1 dB |
| 每点帧数 | --- | 100 |
| PCG 容差 | --- | 10 − 5 10^{-5} 10−5 |
| PCG 最大迭代次数 | --- | 80 |
4.2 仿真结果分析
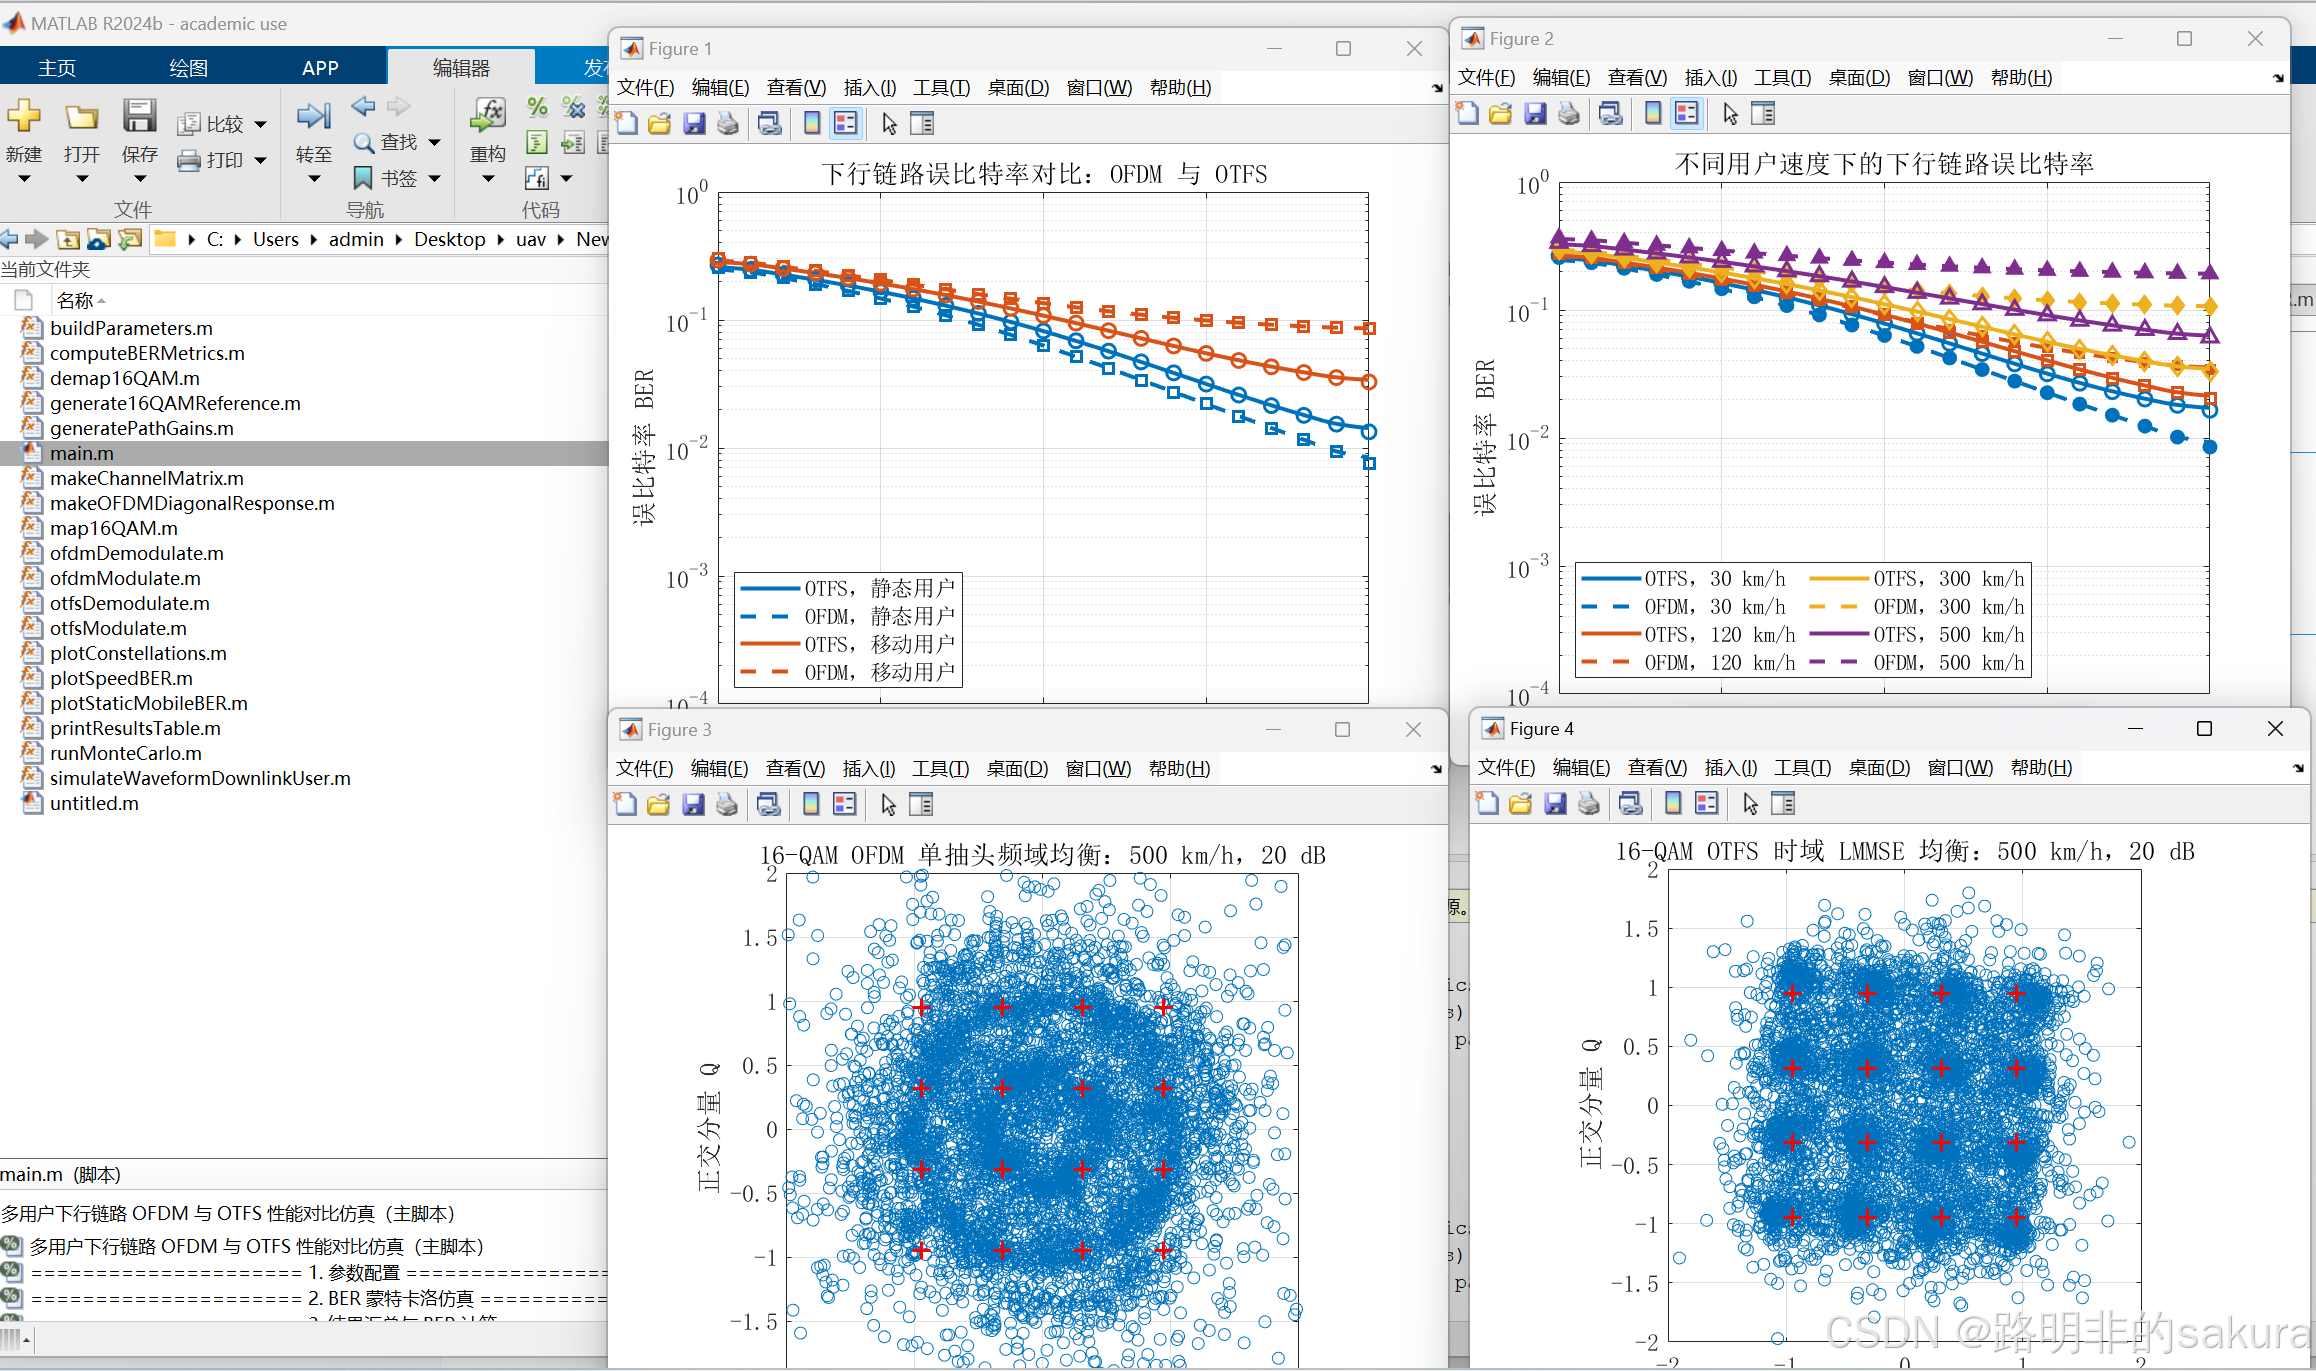
可以看到:
- 四张图分别展示静态与移动用户的BER对比、不同速度下的BER曲线以及500 km/h下两种波形的星座图。结果显示:静态时OFDM与OTFS性能接近;随速度升高,OFDM因多普勒干扰迅速恶化并出现错误平台,OTFS仍稳定下降;星座图中OFDM点云发散、OTFS星座清晰,验证OTFS在高速移动场景下更具鲁棒性
4.3 部分代码
c
function frequencyResponse = makeOFDMDiagonalResponse(M, N, padLen, fs, ...
    pathDelays, pathGains, pathDopplersHz, precoder)
% 构造 OFDM 每个子载波、每个符号的等效频域响应。
% 包含时延相位、符号内平均多普勒相位和符号间多普勒相位。

    frequencyResponse = complex(zeros(M, N));
    subcarrierIndices = (0:M-1).';
    symbolStartSamples = (0:N-1)*(M+padLen) + padLen;

    for pathIndex = 1:numel(pathDelays)
        % 经预编码合并后的等效路径增益
        effectiveGain = sum(precoder.*pathGains(:,pathIndex));

        % 时延引起的子载波相位
        delayPhase = exp(-1i*2*pi*subcarrierIndices* ...
            pathDelays(pathIndex)/M);

        % 符号内多普勒平均相位
        withinSymbolPhase = mean(exp(1i*2*pi*pathDopplersHz(pathIndex)* ...
            (0:M-1)/fs));

        % 符号起始位置的多普勒相位
        symbolDopplerPhase = withinSymbolPhase*exp(1i*2*pi* ...
            pathDopplersHz(pathIndex)*symbolStartSamples/fs);

        frequencyResponse = frequencyResponse + ...
            effectiveGain*delayPhase*symbolDopplerPhase;
    end
end
c
%% 多用户下行链路 OFDM 与 OTFS 性能对比仿真(主脚本)
% 本脚本比较 OFDM 与 OTFS 在多用户多天线下行链路、不同用户速度下的 BER。
% 结构:主脚本负责参数配置、循环调度、结果汇总与绘图;
%       其余功能由同目录下的独立函数文件实现。

clear
clc
close all
rng(2026,"twister")

%% ===================== 1. 参数配置 =====================

params = buildParameters();

%% ===================== 2. BER 蒙特卡洛仿真 =====================

results = runMonteCarlo(params);

%% ===================== 3. 结果汇总与 BER 计算 =====================

metrics = computeBERMetrics(results, params);

%% ===================== 4. 绘图 =====================

plotStaticMobileBER(metrics, params)
plotSpeedBER(metrics, params)
plotConstellations(results, params)

%% ===================== 5. 输出结果表 =====================

printResultsTable(metrics, params)
c
function results = runMonteCarlo(params)
% 执行 BER 蒙特卡洛仿真,返回误码计数、比特计数和星座样本。

    numSNR = numel(params.SNRdB);
    results.errorCountOTFS = zeros(params.numUsers, numSNR);
    results.errorCountOFDM = zeros(params.numUsers, numSNR);
    results.bitCount = zeros(params.numUsers, numSNR);
    results.constellationOTFS = [];
    results.constellationOFDM = [];

    for snrIndex = 1:numSNR
        noiseVariance = 10^(-params.SNRdB(snrIndex)/10);

        for userIndex = 1:params.numUsers
            % 根据用户速度计算多普勒频移
            speedMps = params.userSpeedsKmh(userIndex)/3.6;
            maximumDoppler = speedMps*params.fc/params.c;
            pathDopplersHz = maximumDoppler*params.dopplerFactors;

            % 判断是否捕获星座图
            captureConstellation = params.userSpeedsKmh(userIndex) == ...
                params.constellationSpeedKmh && ...
                params.SNRdB(snrIndex) == params.constellationSNRdB;

            % 调用单用户仿真函数
            [errorCountOTFS, errorCountOFDM, bitCount, frameOTFS, frameOFDM] = ...
                simulateWaveformDownlinkUser(params, noiseVariance, ...
                pathDopplersHz, maximumDoppler, userIndex, ...
                captureConstellation);

            results.errorCountOTFS(userIndex,snrIndex) = errorCountOTFS;
            results.errorCountOFDM(userIndex,snrIndex) = errorCountOFDM;
            results.bitCount(userIndex,snrIndex) = bitCount;

            if captureConstellation
                results.constellationOTFS = frameOTFS;
                results.constellationOFDM = frameOFDM;
            end
        end

        fprintf("Completed SNR = %2d dB\n", params.SNRdB(snrIndex))
    end
end
5 总结
本文针对多用户多天线下行链路,比较了OFDM与OTFS在不同用户移动速度下的误比特率性能。结果表明:静态和低速场景下两者性能接近,OFDM因实现简单仍具优势;随着速度升高,OFDM因多普勒扩展迅速恶化并出现错误平台,而OTFS仍能保持稳定下降,星座图也验证了其在高速移动场景下的鲁棒性优势。因此,在高速铁路、车联网等高速移动场景中,OTFS是一种更具潜力的波形方案。未来可进一步研究多用户调度与预编码、更精确的信道估计与导频设计、非线性检测算法,以及OTFS与其他新型波形的对比,为不同场景下的波形选择提供更全面的参考。