1. 问题定义
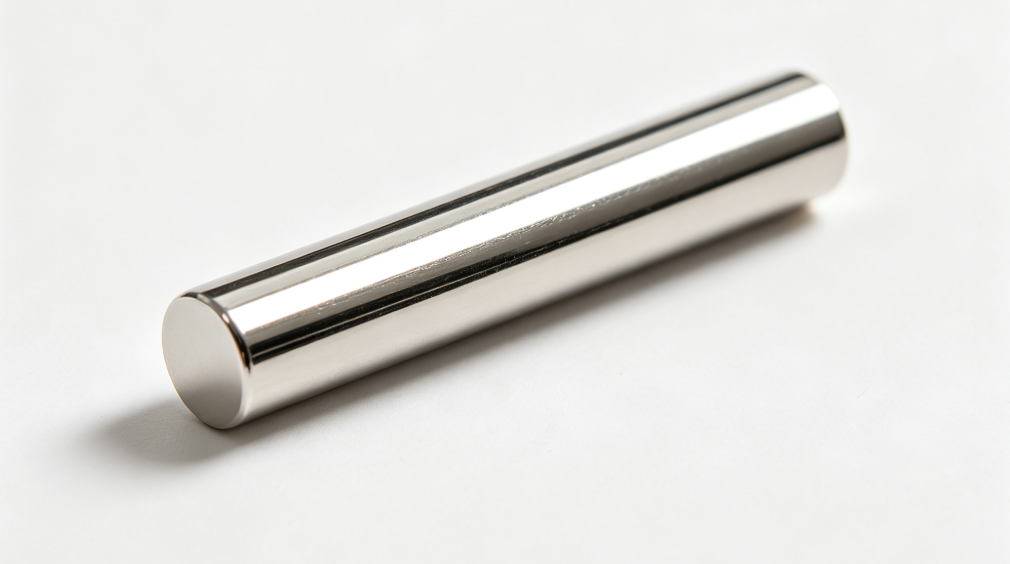 检测对象:金属圆棒。检测类型:掉边、斑点、螺旋纹、粗磨。像素精度要求:0.02mm/pixel。
工件特征决定了两处难点:
- 几何难点 :回转体外圆面法线方向连续变化,单幅面阵图像上同时包含正对相机的区域与掠射区域,前者易过曝、后者易欠曝,同一套照明无法兼顾。
- 材质难点 :金属镜面表面以定向反射为主,相机接收的是光源的反射像。缺陷为微弱几何起伏,在定向反射条件下信噪比低。
两者的共同点是:缺陷信号与正常纹理信号在同一成像维度 (灰度)上叠加,阈值无法分离。提高分辨率或光强只会同时放大两者。
2. 原理
常规面阵成像采样的是「一个面的亮度分布」。线扫成像改为采样「一条线的亮度,并按时间顺序拼接」------把空间维度的一部分转换成时间维度。
在圆棒匀速旋转的前提下,相机沿轴向逐行采集,行频与转速匹配。每一行对应圆棒表面的一小段圆周位置;圆棒转满一圈,所有行按顺序拼接为一幅外圆面展开图,覆盖 360°。
这个变换带来两个直接收益:
- 每一行的成像时刻,工件表面相对光源与相机的姿态一致,避免了单幅图像内的曝光不均;
- 整圆周由同一次连续扫描构成,不存在相机间的拼接缝与亮度跳变。
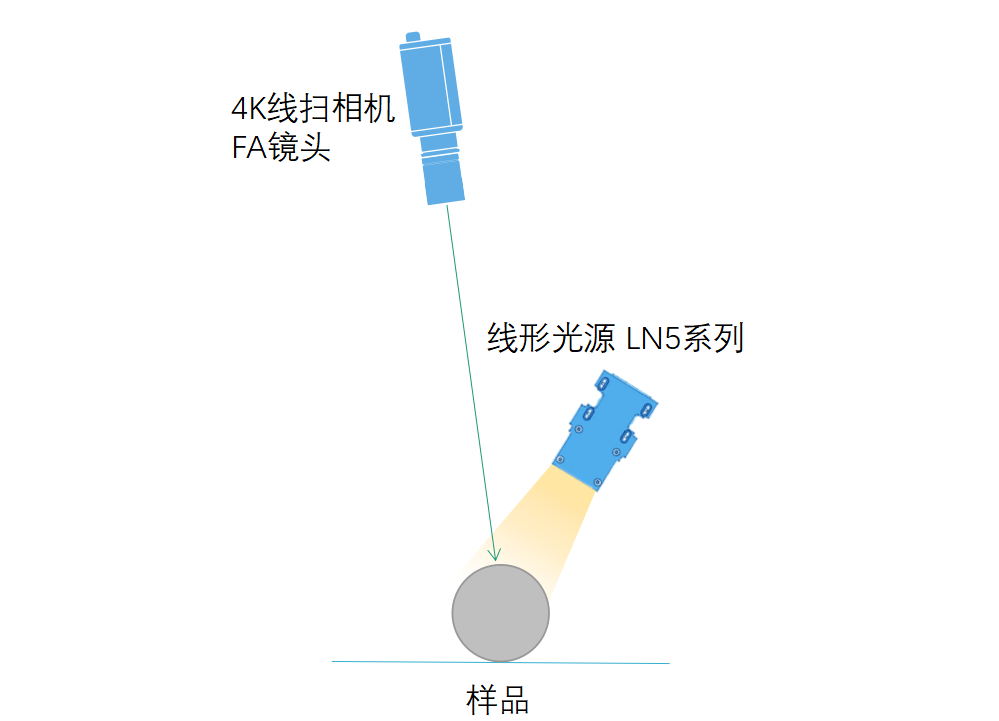
照明侧采用低角度线形光。入射角越小,平整表面的反射光越偏离相机光轴,进入相机的光量越低;表面出现微小凹凸时局部反射方向改变,进入相机的光量上升,几何起伏被转换为灰度对比。这一侧的重点是「把起伏变成对比度」,与「把表面照亮」是两回事。
3. 实施流程
- 相机选型 :4K 线扫相机,行频需与圆棒转速、目标精度匹配;
- 镜头选型 :FA 镜头,工作距离与视野按圆棒直径与长度确定;
- 光源选型 :LN5 线形光源,低角度安装,入射角度按缺陷类型整定;
- 运动配置 :圆棒匀速旋转工位,转速与行频同步标定;
- 采图 :逐行扫描,单次扫描输出完整外圆面展开图(360°);
- 缺陷判定 :在展开图上做缺陷定位与分类。
4. 结果验证
|--------|---------------------|---------------------------|
| 缺陷 | 成因 | 线扫成像下的表现 |
| 掉边 | 端面或棱边缺损,多由加工磕碰造成 | 棱边轮廓明显缺失或突变,与正常棱边边界差异清晰 |
| 斑点 | 原材料残留氧化皮或杂质,多呈不规则片状 | 明显深于背景的暗斑,边界不规则,灰度对比显著 |
| 螺旋纹 | 车削加工产生的螺旋状纹路 | 展开为规则斜向线条,密集且有规律 |
| 粗磨 | 加工初期纹路缺陷,粗糙、方向性强 | 大面积、深浅不一的纹理,与精磨表面均匀灰度形成对比 |
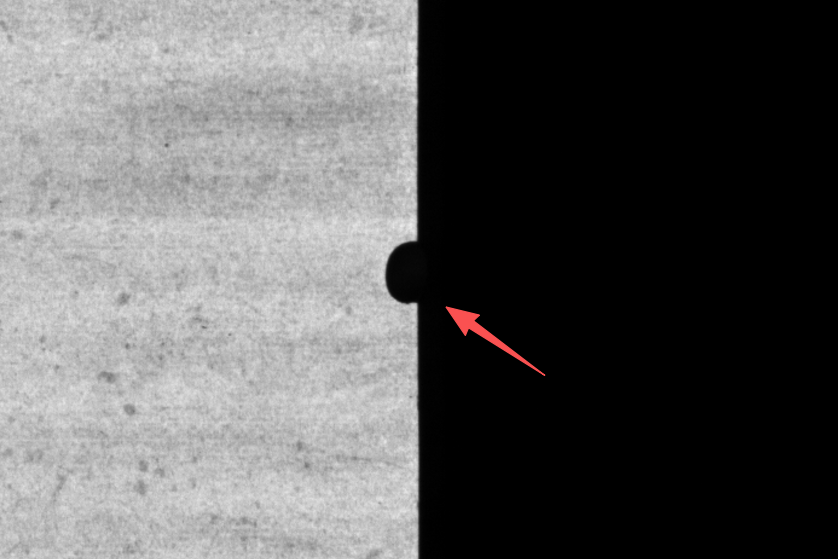
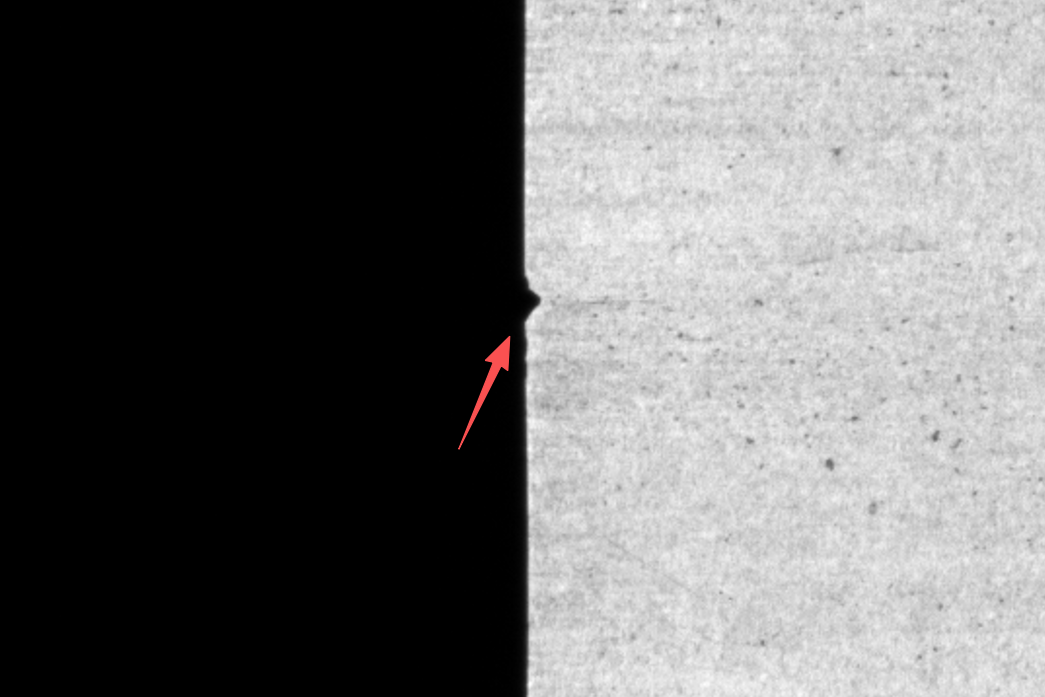
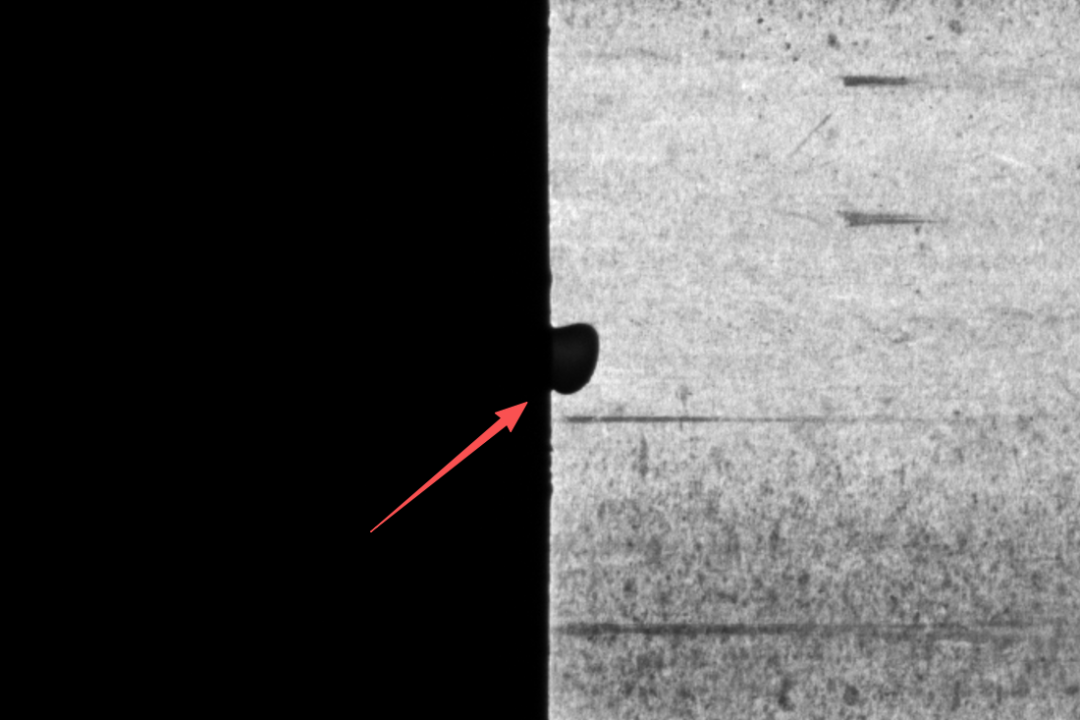
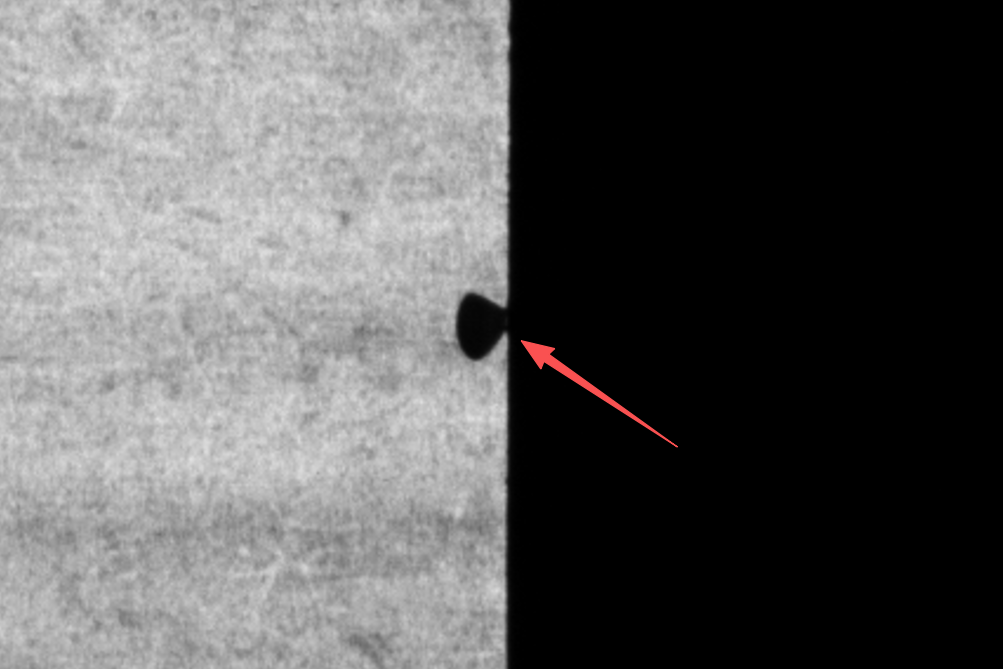
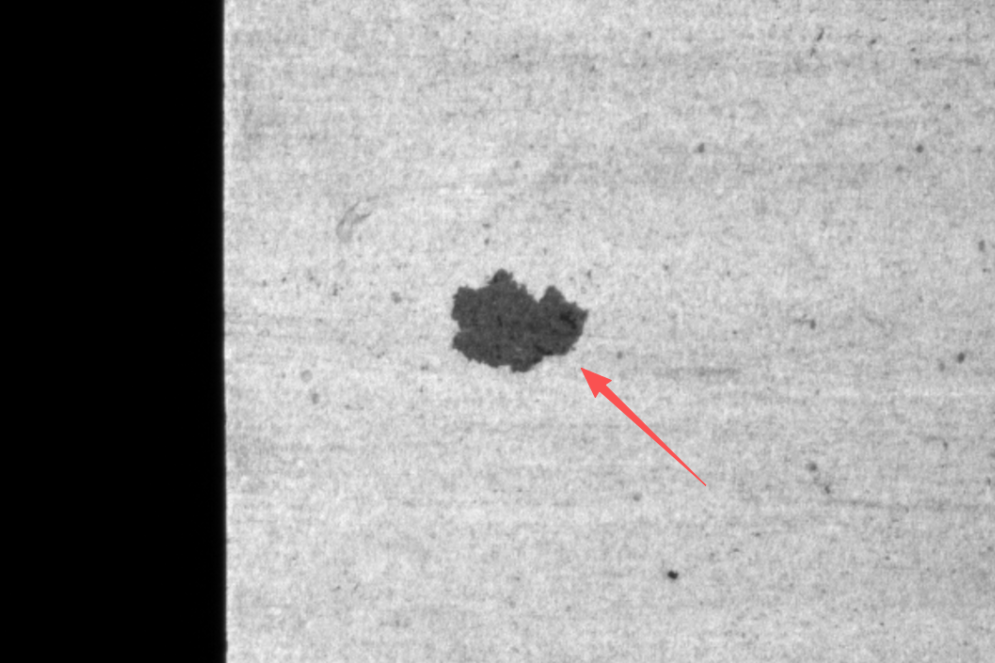
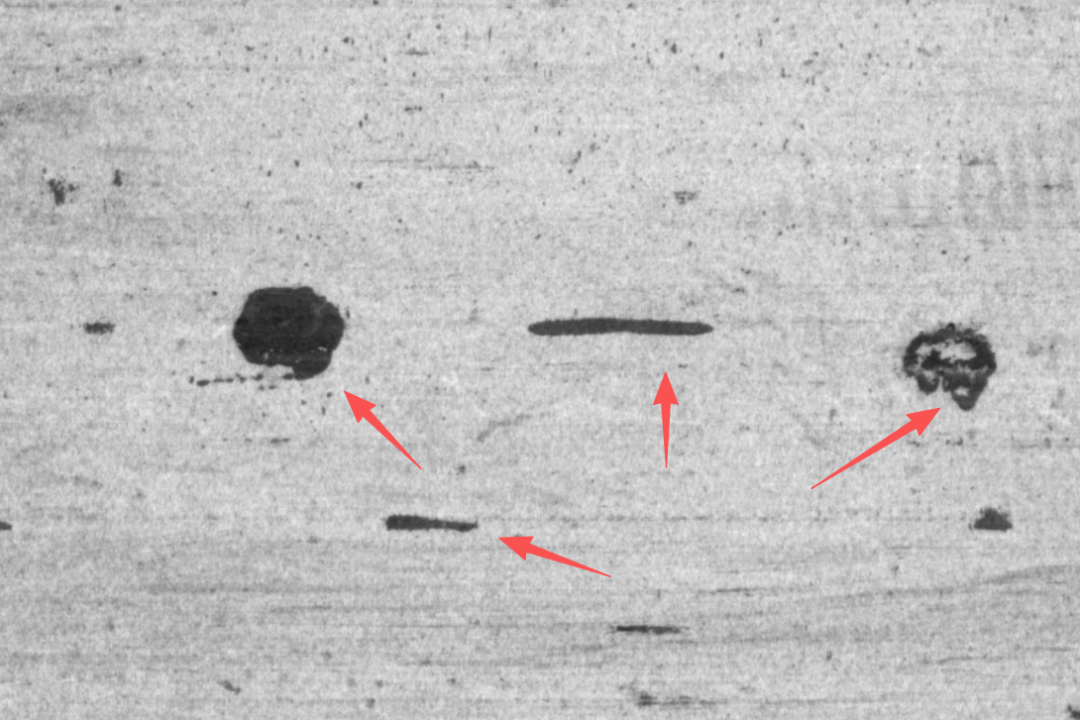
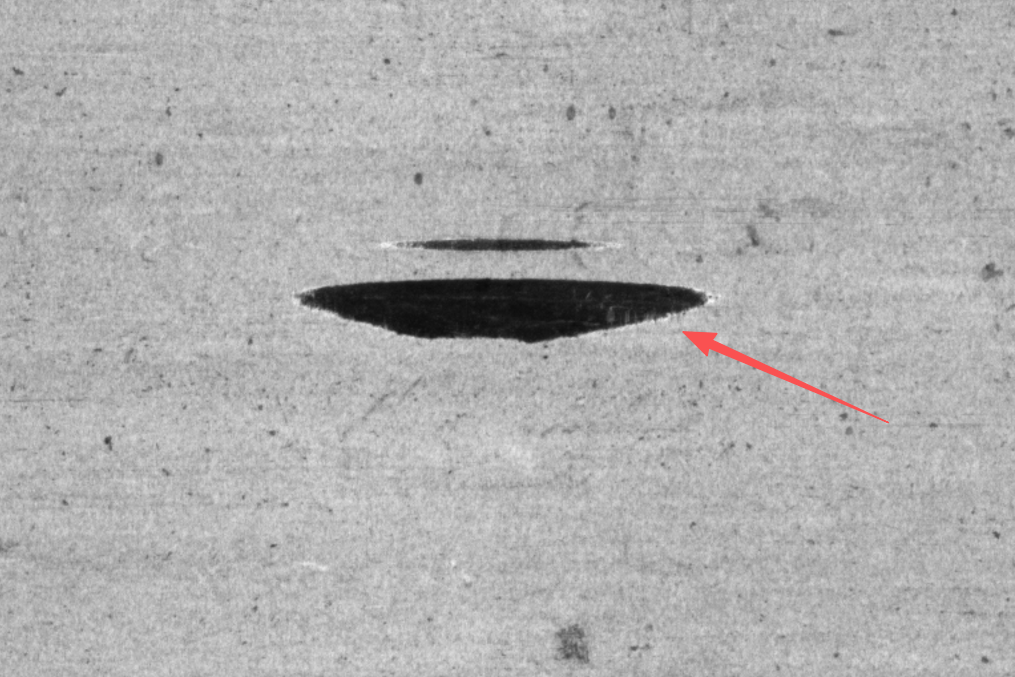
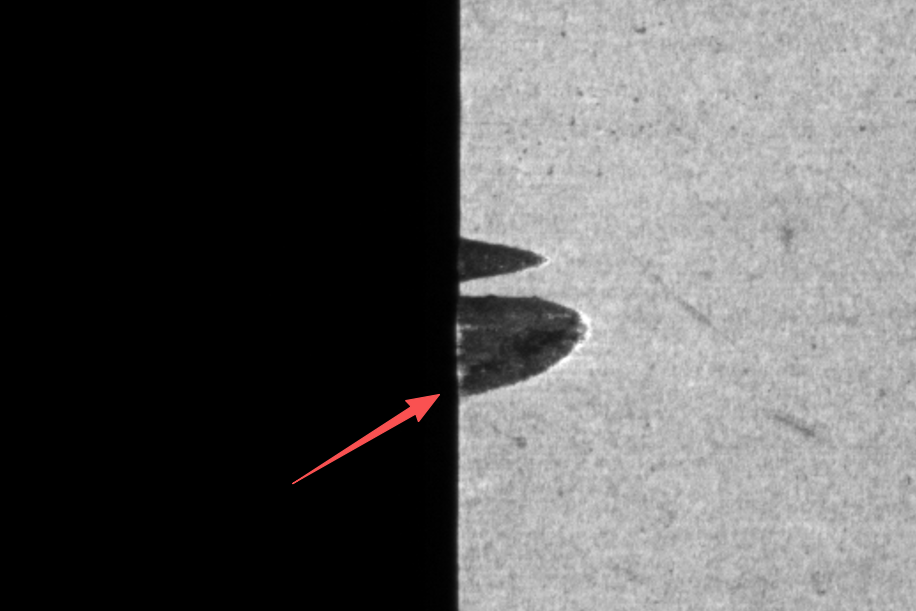
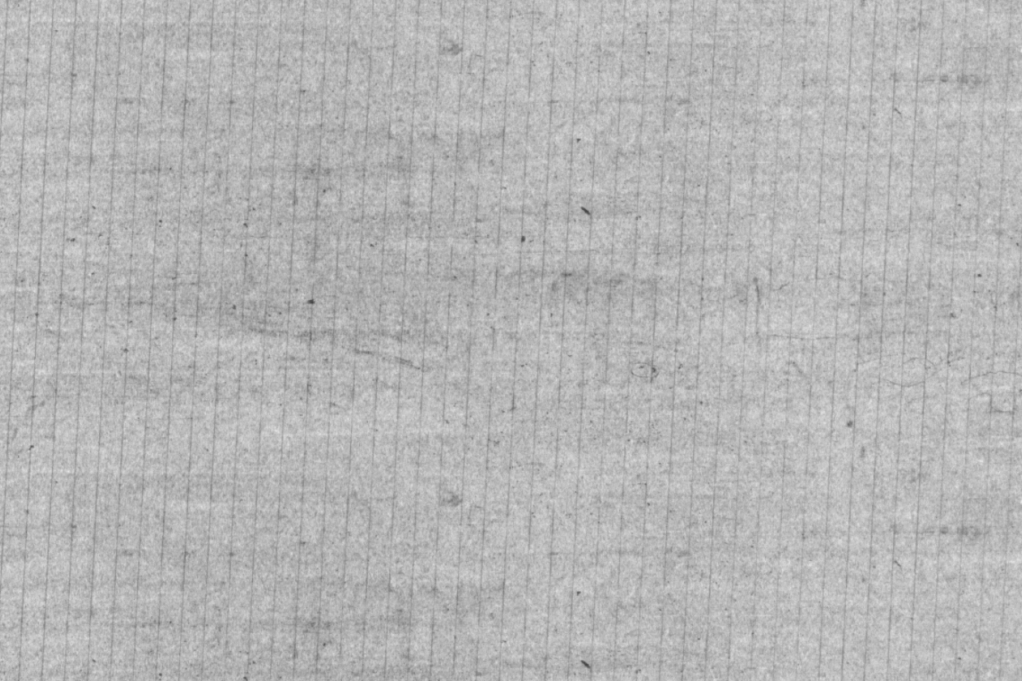
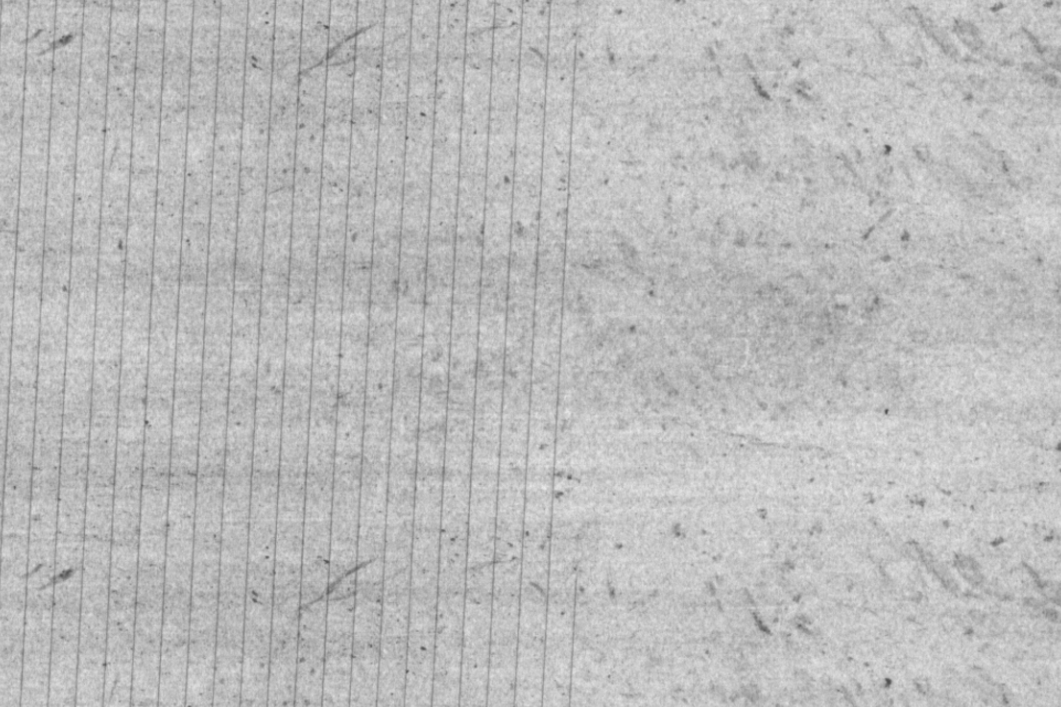
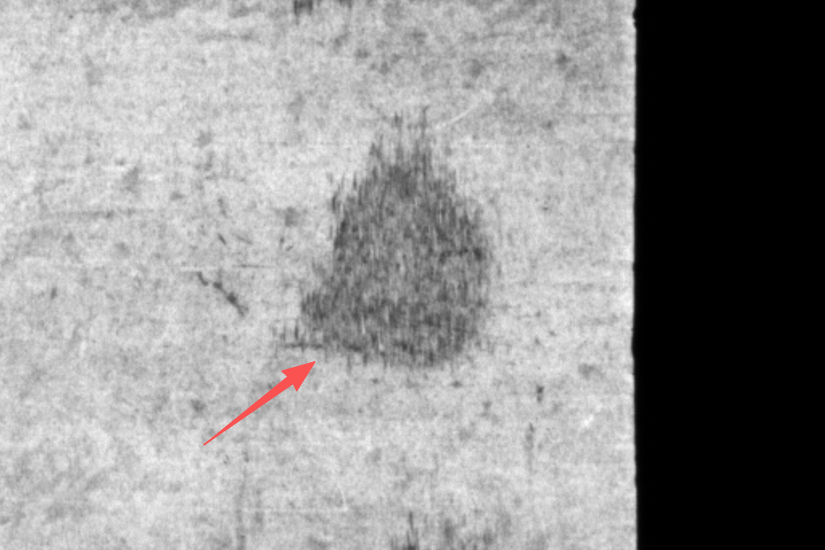
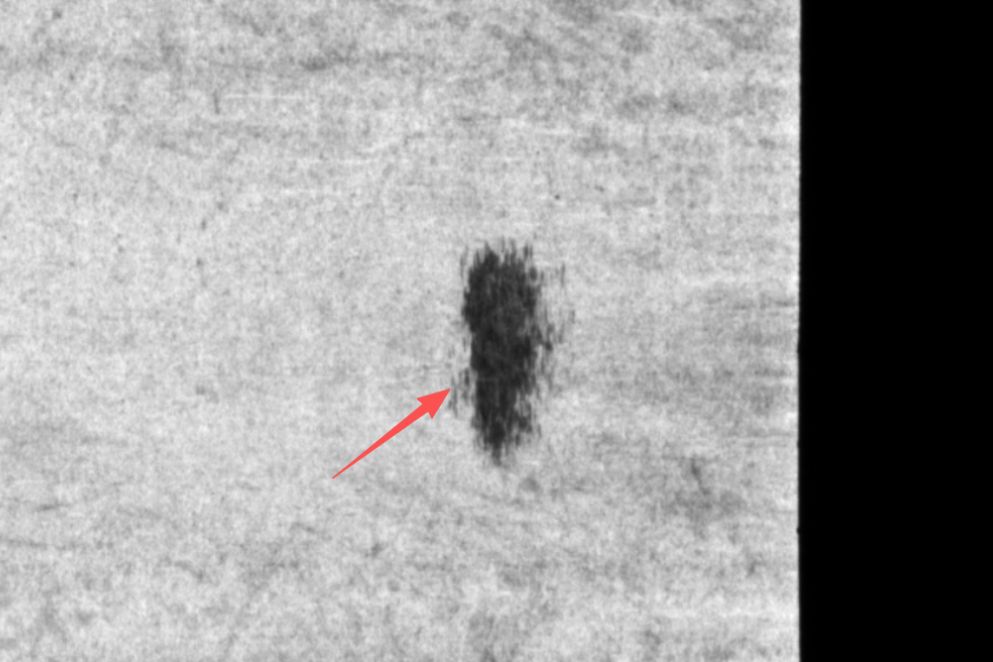
一个值得记录的现象:螺旋纹在三维空间中是螺旋线,经圆周展开后变为斜向直线。这不是缺陷形态变了,而是坐标变换的结果。做算法时如果按曲线检测去处理,会走弯路。
5. 可复用结论
- 按缺陷维度选型 :形貌类缺陷(掉边、螺旋纹、粗磨)依赖几何起伏的灰度对比,灰度类缺陷(斑点)依赖反射率差异。两类缺陷对光照角度与均匀性的要求不同,混检时需分别整定照明,不能共用一套参数。
- 回转体优先考虑展开 :圆柱面工件用「旋转 + 线扫」可以一次拿到 360° 连续图像,避开了面阵方案的多相机拼接与曝光不均问题。
- 运动精度决定上限 :转速波动在展开图上表现为轴向拉伸或压缩,形态与「缺陷变宽」相似,容易误判。行频与转速必须同步标定。
- 判据要可量化 :以缺陷与背景对比度是否稳定高于噪声为准,不以「放大后能否辨识」为准。
- 参数不通用 :直径、转速、表面粗糙度变化后,行频、照明角度、曝光需重新匹配。