固定翼 NMPC 复杂仿真实验复现
本文给出一个基于 Stastny, Dash & Siegwart (2017) 固定翼 NMPC 思路的 MATLAB 复现实验。该版本不是作者原始 ACADO/RTI 代码,而是为了便于理解与复现,使用纯 MATLAB fminsearch、RK4 数值积分和 control blocking 构造的教学型实现。
实验包含:
- 多段路径:直线 → 半圆 → 直线 → 半圆;
- prediction horizon 内的路径段切换;
- 时变风场与强阵风;
- 风速估计误差;
- 空速缓慢变化;
- controller model 与 plant model mismatch;
- bank-rate 外部扰动;
- bank-angle reference 幅值约束;
- bank-angle reference slew-rate limit;
- N=40N=40N=40 与 N=80N=80N=80 prediction horizon 对比;
- previous-horizon control deviation penalty;
- prediction horizon 可视化;
- Times New Roman 大字号、加粗曲线的论文/博客风格绘图。
1. MATLAB 完整程序
matlab
function fixed_wing_nmpc_complex_visual()

clc;
close all;

% -------------------------------------------------------------------------
% 全局可视化排布部分
% -------------------------------------------------------------------------
set(groot,'defaultAxesFontName','Times New Roman'); % 修改坐标轴字体
% groot 表示根图形对象,代表整个 graphics system
set(groot,'defaultTextFontName','Times New Roman'); % 修改文字框字体

try
    set(groot,'defaultLegendFontName','Times New Roman');  % 修改标签字体
catch
end

set(groot,'defaultAxesFontSize',15); % 修改坐标轴字号为15pt
set(groot,'defaultTextFontSize',15); % 修改文字框字号为15pt

try
    set(groot,'defaultLegendFontSize',14); % 修改标签字号为15pt
catch
end

rng(7);   % 设置随机数种子

%% ========================================================================
% 参数设定部分
% ========================================================================

cfg.g = 9.81; % 重力常数

% 标称控制模型
cfg.model.V0 = 14.0;   % 模型空速
cfg.model.b0 = 13.48;  % b0, a1, a0 3个都是滚转通道二阶动力学模型的参数
cfg.model.a1 = 6.577;
cfg.model.a0 = 13.97;

% 这里表示实际被控对象的"真实"参数(与标称控制模型有不同)
cfg.plant.b0 = 12.70;
cfg.plant.a1 = 6.20;
cfg.plant.a0 = 13.30;

% 仿真时间相关参数
cfg.dtPred = 0.10; % 离散时间步长参数
cfg.dtCtrl = 0.15; % 控制器更新周期
cfg.Tsim = 36.0; % 整个仿真的总时长

% 要测试的 NMPC 预测步数
cfg.Nlist = [40, 80];

% NMPC 的控制分块数量
cfg.Mlist = [7, 10];

% "滚转角参考指令限制
cfg.muMax = 30*pi/180; % 滚转参考角的最大幅值
cfg.muRateMax = 90*pi/180; % 实际施加的滚转加速度

% NMPC 目标函数中的权重
cfg.Q = [0.012, 1.6, 0.12, 0.018, 65.0];
cfg.R = 7.0;

% NMPC 终端代价权重
cfg.P = [0.15, 12.0, 0.0, 0.03, 0.0];

% 优化器配置结构体
cfg.opt = optimset( ...
    'Display', 'off', ...
    'MaxIter', 32, ...
    'MaxFunEvals', 320, ...
    'TolX', 2e-3, ...
    'TolFun', 3e-2);

% 飞机需要跟踪的参考航迹
cfg.path = buildRacetrackPath();

% Initial state:
% Start west/south of the first straight with nonzero initial bank error.
cfg.x0 = [ ...
    -8.0; ... % 初始北向位置
    -92.0; ...% 初始东向位
     4*pi/180; ... % 初始滚转角
    88*pi/180; ... % 初始航向角
     0.0]; % 初始滚转角速度

% 风速模拟参数
cfg.windFilter = 0.18;              % 风速估计的低通滤波增益
cfg.windNoiseStd = 0.25;            % 风速测量噪声的标准差

% 空速估计的低通滤波增益
cfg.VFilter = 0.15;

% 滚转扰动注入参数
cfg.disturbanceTime = 19.0; % 滚转扰动注入时间
cfg.disturbanceQmu = 9*pi/180; % 扰动速度

% 每 8 s 保存一次 NMPC 预测轨迹,用于后续画图
cfg.snapshotPeriod = 8.0;

cfg.saveOutput = true; % 开启结果保存。
cfg.outDir = fullfile(pwd, 'fixed_wing_nmpc_complex_output'); % 结果保存路径

% 这里是启动 fast mode ,快速仿真模式,这个模式就是减小仿真时长
cfg.fastMode = false;
if cfg.fastMode
    cfg.Tsim = 18.0;
    cfg.dtCtrl = 0.20;
    cfg.opt.MaxIter = 22;
    cfg.opt.MaxFunEvals = 220;
end

if cfg.saveOutput && exist(cfg.outDir, 'dir') ~= 7
    mkdir(cfg.outDir);
end

fprintf('\n');
fprintf('============================================================\n');
fprintf('固定翼 NMPC 实验\n');
fprintf('============================================================\n');

%% ========================================================================
% 2. 运行全部两组测试
% ========================================================================

results = cell(numel(cfg.Nlist),1);
% 分别运行两组 NMPC 参数,并比较它们的控制效果和计算时间。
for c = 1:numel(cfg.Nlist)
    N = cfg.Nlist(c); % 用来保存实验结果
    M = cfg.Mlist(c);

    fprintf('Case %d/%d: N=%d, M=%d\n', ...
        c, numel(cfg.Nlist), N, M); % 循环两个 case

    results{c} = runCase(N, M, cfg);

    % 横向轨迹误差的均方根,越小表示跟踪越好
    fprintf('  RMS cross-track error : %.3f m\n', rmsLocal(results{c}.et));
    % 最大横向偏离距离
    fprintf('  Max |cross-track|     : %.3f m\n', max(abs(results{c}.et)));
    % 航迹角误差 RMS,单位转换为度
    fprintf('  RMS course error      : %.3f deg\n', ...
        180/pi*rmsLocal(results{c}.echi));
    % 每次 NMPC 优化的平均求解时间
    fprintf('  Mean solve time       : %.2f ms\n', ...
        1000*mean(results{c}.solveTime));
    % 最慢一次 NMPC 优化耗时
    fprintf('  Max solve time        : %.2f ms\n\n', ...
        1000*max(results{c}.solveTime));
end

%% ========================================================================
% 3. NMPC 仿真结果可视化
% ========================================================================

% 飞机的二维飞行轨迹、参考路径、横向误差和航迹角误差
fig1 = plotTrajectoryOverview(results, cfg);
% 跟踪与控制性能,如滚转角、控制指令、滚转角速度、目标函数等
fig2 = plotTrackingDiagnostics(results, cfg);
% 环境与计算性能,如真实/估计风速、空速、NMPC 求解时间等
fig3 = plotEnvironmentAndSolver(results, cfg);
% NMPC 在不同时刻预测出来的未来飞行轨迹
fig4 = plotPredictionSnapshots(results, cfg);

%% ========================================================================
% 4. 结果保存
% ========================================================================

if cfg.saveOutput
    save(fullfile(cfg.outDir, 'complex_nmpc_results.mat'), 'results', 'cfg');

    saveFigureCompat(fig1, fullfile(cfg.outDir, '01_trajectory_overview'));
    saveFigureCompat(fig2, fullfile(cfg.outDir, '02_tracking_diagnostics'));
    saveFigureCompat(fig3, fullfile(cfg.outDir, '03_environment_solver'));
    saveFigureCompat(fig4, fullfile(cfg.outDir, '04_prediction_snapshots'));

    fprintf('Results saved in:\n%s\n\n', cfg.outDir);
end

fprintf('Done.\n');

end

%% ========================================================================
% 闭环仿真
% ========================================================================

function out = runCase(N, M, cfg)

K = round(cfg.Tsim/cfg.dtCtrl); % 总控制步数
t = (0:K)*cfg.dtCtrl; % 时间戳

x = cfg.x0; % 初始飞机状态
segIdx = 1;

% 各类参数初始化
X = zeros(5,K+1); % 飞机状态
Ucmd = zeros(1,K); % 原始输出的滚转参考指令
Uapplied = zeros(1,K); % 经过幅值/变化率限制后,真正施加的控制指令
et = zeros(1,K+1); % 横向轨迹误差
echi = zeros(1,K+1); % 航迹角误差
segHist = zeros(1,K+1); % 当前位于第几段参考路径
solveTime = zeros(1,K); % 每次 NMPC 优化的求解时间
Jhist = zeros(1,K); % 每次 NMPC 优化得到的目标函数值 J

windTrueHist = zeros(2,K+1); % 真实风速历史,北向和东向两个分量
windEstHist = zeros(2,K+1); % NMPC 使用的估计风速历史
VtrueHist = zeros(1,K+1); % 真实空速历史
VestHist = zeros(1,K+1); % 估计空速历史

X(:,1) = x;
segHist(1) = segIdx;

% Initial environment
windTrue = trueWind(0); % 初始化环境状态和跟踪误差
windEst = windTrue; % 北向和东向风速分量
Vtrue = trueAirspeed(0,cfg); % 带噪声测量和低通滤波更新
Vest = Vtrue; % 计算t=0时刻的真实空速

% 把这些初始环境数据保存到历史数组的第一个位置
windTrueHist(:,1) = windTrue;
windEstHist(:,1) = windEst;
VtrueHist(1) = Vtrue;
VestHist(1) = Vest;

% 根据当前初始状态 x、参考路径、估计风速和空速,计算:
% 初始横向轨迹误差;初始航迹角误差;飞机当前应该对应第几段参考路径
[et(1), echi(1), segIdx] = ...
    pathErrorAndSwitch(x, segIdx, cfg.path, windEst, Vest, true);

% 初始化历史信息、优化初值、扰动状态和预测轨迹记录
segHist(1)=segIdx;

% 保存初始时刻所在的路径段编号
Uprev = zeros(1,N);

% 用于惩罚相邻两次 NMPC 控制计划变化过大
zGuess = zeros(M,1);

% 保存上一个控制周期真正施加的滚转参考指令
uAppliedPrev = 0;

% 滚转扰动目前还没有注入
disturbanceInjected = false;

% 计算隔多少个控制周期保存一次 NMPC 预测轨迹
snapshotStep = max(1,round(cfg.snapshotPeriod/cfg.dtCtrl));
predX = {};
predSeg = {};
predTime = [];

% k 是当前控制步
for k = 1:K
    % tk 是当前仿真时间
    tk = (k-1)*cfg.dtCtrl;

    % ---------------------------------------------------------
    % 环境模拟
    % ---------------------------------------------------------
    windTrue = trueWind(tk); % 获得当前真实风速

    noisyWindMeasurement = ...
        windTrue + cfg.windNoiseStd*randn(2,1); % 模拟有噪声的风速

    windEst = ...
        (1-cfg.windFilter)*windEst + ...
         cfg.windFilter*noisyWindMeasurement; % 低通滤波得到风速估计

    % 得到真实空速和估计空速
    Vtrue = trueAirspeed(tk,cfg); % 飞机当前真实空速
    Vest = (1-cfg.VFilter)*Vest + cfg.VFilter*Vtrue; % 经过低通滤波后的空速估计

    online.wind = windEst; % 估计风速
    online.V = Vest; % 估计空速
    online.segIdx = segIdx; % 当前路径段

    % ---------------------------------------------------------
    % NMPC最优化过程
    % ---------------------------------------------------------
    objective = @(z) horizonCost( ...
        z, x, Uprev, N, M, online, cfg); % 构造 NMPC 目标函数

    tic;
    try
        [zOpt,Jopt] = fminsearch(objective,zGuess,cfg.opt); % 用 fminsearch 求最优控制

        % 优化失败时的保护措施
        if any(~isfinite(zOpt)) || ~isfinite(Jopt)
            zOpt = zGuess; % 找到的最优优化变量
            Jopt = objective(zOpt); % 对应的最小目标函数值
        end
    catch
        % Robust fallback: keep previous block sequence
        zOpt = zGuess;
        Jopt = objective(zOpt);
    end
    solveTime(k) = toc; % 求解时间
    Jhist(k) = Jopt; % 目标函数值

    Uopt = expandBlocks(zOpt,N,M,cfg.muMax); % 把控制块展开成完整预测控制序列

    % 执行第一个控制输入
    uCmd = Uopt(1);

    % ---------------------------------------------------------
    % 限制控制指令变化速度
    % ---------------------------------------------------------
    maxDu = cfg.muRateMax*cfg.dtCtrl;
    uApplied = clamp( ...
        uCmd, ...
        uAppliedPrev-maxDu, ...
        uAppliedPrev+maxDu); % 避免控制指令突然跳变

    % 限制最大滚转参考角
    uApplied = clamp(uApplied,-cfg.muMax,cfg.muMax);

    Ucmd(k) = uCmd; % NMPC 原本想执行的控制
    Uapplied(k) = uApplied; % 经过限制后真正执行的控制
    uAppliedPrev = uApplied; % 留给下一控制周期使用

    % ---------------------------------------------------------
    % 定期保存 NMPC 的预测轨迹
    % ---------------------------------------------------------
    if mod(k-1,snapshotStep)==0
        [Xp,Segp] = predictHorizon( ...
            x,Uopt,segIdx,online,cfg); % 定期保存预测结果

        predX{end+1} = Xp;
        predSeg{end+1} = Segp;
        predTime(end+1) = tk;
    end

    % ---------------------------------------------------------
    % 用真实模型推进飞机
    % ---------------------------------------------------------
    plantOnline.wind = windTrue;
    plantOnline.V = Vtrue;

    % 使用真实飞机模型和 RK4 推进飞机前进
    x = rk4Plant(x,uApplied,cfg.dtCtrl,plantOnline,cfg);

    % 在指定时间加入外部扰动
    if (~disturbanceInjected) && ...
       (tk <= cfg.disturbanceTime) && ...
       (tk+cfg.dtCtrl > cfg.disturbanceTime)

        x(5) = x(5) + cfg.disturbanceQmu;
        disturbanceInjected = true;
    end

    % 更新当前参考路径段
    segIdx = updateSegmentIndex(x(1:2),segIdx,cfg.path);

    % ---------------------------------------------------------
    % 保存新的飞机状态
    % ---------------------------------------------------------
    X(:,k+1)=x;

    [et(k+1),echi(k+1),segIdx] = ...
        pathErrorAndSwitch( ...
            x,segIdx,cfg.path,windEst,Vest,true); % 重新计算路径跟踪误差

    segHist(k+1)=segIdx; % 当前路径段

    windTrueHist(:,k+1)=windTrue; % 真实风
    windEstHist(:,k+1)=windEst; % 估计风
    VtrueHist(k+1)=Vtrue; % 真实空速
    VestHist(k+1)=Vest; % 估计空速

    % 保存这次 NMPC 控制序列
    Uprev=Uopt;

    % 热启动
    zGuess=zOpt;

    % 显示仿真进度
    if mod(k,max(1,round(K/10)))==0
        fprintf('  progress %3.0f %%\n',100*k/K);
    end
end

out.N=N;
out.M=M;
out.t=t;
out.X=X;
out.Ucmd=Ucmd;
out.U=Uapplied;
out.et=et;
out.echi=echi;
out.seg=segHist;
out.solveTime=solveTime;
out.J=Jhist;
out.windTrue=windTrueHist;
out.windEst=windEstHist;
out.Vtrue=VtrueHist;
out.Vest=VestHist;
out.predX=predX;
out.predSeg=predSeg;
out.predTime=predTime;

end

%% ========================================================================
% NMPC COST
% ========================================================================

function J = horizonCost(z,x,Uprev,N,M,online,cfg)
% z:当前优化器尝试的控制块变量
% x:当前飞机状态
% Uprev:上一轮 NMPC 的控制序列
% N:预测步数
% M:控制块数量
% online:当前估计的风速、空速、路径段
% cfg:其他参数

U = expandBlocks(z,N,M,cfg.muMax); % 展开成 N 步控制指令

J=0; % 初始化总代价
segIdx=online.segIdx;

% 开始向未来预测 N 步
for i=1:N

    u=U(i);

    % 计算当前预测状态相对参考路径的横向轨迹误差、航迹角误差
    [eti,echii,segIdx] = ...
        pathErrorAndSwitch( ...
            x,segIdx,cfg.path,online.wind,online.V,true);

    % 计算当前控制计划和上一轮 NMPC 控制计划之间的差
    duPrev = u-Uprev(i);

    if N>1
        rho=((N-i)/(N-1))^2; % 计算一个随预测步变化的权重
    else
        rho=1;
    end

    % 这就是单个预测步的 stage cost
    L = ...
        cfg.Q(1)*eti^2 + ...
        cfg.Q(2)*echii^2 + ...
        cfg.Q(3)*x(3)^2 + ...
        cfg.Q(4)*x(5)^2 + ...
        cfg.Q(5)*rho*duPrev^2 + ...
        cfg.R*u^2;

    % 把这一预测步的代价累加到总代价
    J=J+cfg.dtPred*L;

    x=rk4Model(x,u,cfg.dtPred,online,cfg);

    if any(~isfinite(x)) || abs(x(3))>75*pi/180
        J=J+1e9;
        return;
    end
end

% 计算预测终点的误差
[etN,echiN] = ...
    pathErrorAndSwitch( ...
        x,segIdx,cfg.path,online.wind,online.V,false);

% 加入终端代价
J=J + ...
    cfg.P(1)*etN^2 + ...
    cfg.P(2)*echiN^2 + ...
    cfg.P(3)*x(3)^2 + ...
    cfg.P(4)*x(5)^2;

% 加一个很小的正则化项是为了提高数值优化稳定性
J=J+1e-4*sum(z.^2);

end

%% ========================================================================
% 根据当前状态 x 和已经求出的控制序列 U,向未来预测 \(N\) 步,并把预测状态和路径段编号保存下来
% ========================================================================

function [Xp,Segp] = predictHorizon(x,U,segIdx,online,cfg)

% 输入:
%
% x:当前飞机状态
% U:未来控制序列
% segIdx:当前路径段编号
% online:当前估计风速、空速等
% cfg:系统参数
%
% 输出:
%
% Xp:未来预测状态
% Segp:每个预测点对应的路径段编号

N=numel(U); % 控制序列 U 有多少个元素,就预测多少步
% 提前创建存储空间。
Xp=zeros(5,N+1);
Segp=zeros(1,N+1);

Xp(:,1)=x;
Segp(1)=segIdx;

for i=1:N
    % 检查按照当前预测位置,是否应该切换到下一段参考路径
    [~,~,segIdx] = ...
        pathErrorAndSwitch( ...
            x,segIdx,cfg.path,online.wind,online.V,true);

    x=rk4Model(x,U(i),cfg.dtPred,online,cfg);

    Xp(:,i+1)=x;
    Segp(i+1)=segIdx;
end

end

%% ========================================================================
% NMPC 控制器内部使用的固定翼动力学模型
% ========================================================================

function dx = modelDynamics(x,u,online,cfg)

mu=x(3);
xi=x(4);
q=x(5);

V=max(online.V,5.0);

% 核心动力学
dx=[...
    V*cos(xi)+online.wind(1);...
    V*sin(xi)+online.wind(2);...
    q;...
    cfg.g*tan(mu)/V;...
    cfg.model.b0*u-cfg.model.a1*q-cfg.model.a0*mu];

end

% 利用四阶 Runge-Kutta(RK4),把连续动力学模型推进一个时间步
function xn = rk4Model(x,u,dt,online,cfg)

% 计算当前状态下的导数
k1=modelDynamics(x,u,online,cfg);
% 预测半步后的导数
k2=modelDynamics(x+0.5*dt*k1,u,online,cfg);
% 再次计算半步位置的导数
k3=modelDynamics(x+0.5*dt*k2,u,online,cfg);
% 计算完整一步末端的导数
k4=modelDynamics(x+dt*k3,u,online,cfg);

% 得到下一时刻状态
xn=x+dt/6*(k1+2*k2+2*k3+k4);
xn(4)=wrapPi(xn(4));

end

%% ========================================================================
% 真实飞机动态模拟
% ========================================================================

function dx = plantDynamics(x,u,online,cfg)

% 输入:
%
% x:当前飞机状态
% u:当前实际施加的滚转参考指令
% online:当前真实环境信息,主要包括:
% online.V:真实空速
% online.wind:真实风速
% cfg:系统参数,包括 g、plant.b0、plant.a1、plant.a0 等
%
% 输出:
%
% dx:当前状态的导数

mu=x(3);
xi=x(4);
q=x(5);

V=max(online.V,5.0);

% 核心动力学
dx=[...
    V*cos(xi)+online.wind(1);...
    V*sin(xi)+online.wind(2);...
    q;...
    cfg.g*tan(mu)/V;...
    cfg.plant.b0*u-cfg.plant.a1*q-cfg.plant.a0*mu];

end

function xn = rk4Plant(x,u,dt,online,cfg)

% 输入:
%
% x:当前状态
% u:当前控制输入
% dt:积分时间步长
% online:真实风速、真实空速
% cfg:真实飞机参数
%
% 输出:
%
% xn:经过 dt 秒之后的新状态

k1=plantDynamics(x,u,online,cfg);
k2=plantDynamics(x+0.5*dt*k1,u,online,cfg);
k3=plantDynamics(x+0.5*dt*k2,u,online,cfg);
k4=plantDynamics(x+dt*k3,u,online,cfg);

xn=x+dt/6*(k1+2*k2+2*k3+k4);
xn(4)=wrapPi(xn(4));

end

%% ========================================================================
% 构造随时间变化的真实环境
% ========================================================================

function w = trueWind(t)

% 设置一个基础风
wn = 0.8;
we = -5.5;

% 平滑周期变化
wn = wn + 1.5*sin(0.20*t);
we = we - 1.8*sin(0.11*t+0.4);

% 接着构造一个在 t=21s 附近最强的阵风
gust = exp(-((t-21.0)/3.2)^2);

wn = wn + 3.0*gust;
we = we - 5.0*gust;

% 28 秒以后,北向风再逐渐发生一个额外变化
if t>28
    wn = wn - 2.0*(1-exp(-(t-28)/3));
end

w=[wn;we];

end

function V = trueAirspeed(t,cfg)
% 输入
% 时间 t 和参数 cfg
% 输出
% 真实空速 V。

V = cfg.model.V0 ...
    +0.65*sin(0.10*t) ...
    +0.25*sin(0.31*t+0.8);

end

%% ========================================================================
% 构造参考航迹
% ========================================================================

function path = buildRacetrackPath()

% 定义 4 个关键点

A=[0;-80];
B=[0; 80];
D=[80;80];
C=[80;-80];

% 1)东向直线 A -> B
s1.type='line';
s1.p0=A;
s1.p1=B;
s1.T=(B-A)/norm(B-A);
s1.length=norm(B-A);
s1.name='Eastbound line';

% 2)B -> D东侧半圆
s2.type='arc';
s2.c=[40;80];
s2.R=40;
s2.sigma=-1;
s2.theta0=pi;
s2.sweep=pi;
s2.name='East semicircle';

% 3)西向直线 D -> C
s3.type='line';
s3.p0=D;
s3.p1=C;
s3.T=(C-D)/norm(C-D);
s3.length=norm(C-D);
s3.name='Westbound line';

% 4)C -> A西侧半圆
s4.type='arc';
s4.c=[40;-80];
s4.R=40;
s4.sigma=-1;
s4.theta0=0;
s4.sweep=pi;
s4.name='West semicircle';

path={s1,s2,s3,s4};

end

%% ========================================================================
% 路径误差 + 预测切换
% ========================================================================

function [et,echi,segIdx,chiD] = ...
    pathErrorAndSwitch(x,segIdx,path,wind,V,allowSwitch)

% 输入:
%
% x:飞机当前状态
% segIdx:当前正在跟踪第几段路径
% path:完整参考路径
%
% wind:当前风速
% V:当前空速
% allowSwitch:是否允许自动切换到下一段路径,true/false
%
% 输出:
%
% et:横向轨迹误差 cross-track error
% echi:航迹角误差
% segIdx:更新后的路径段编号
% chiD:当前路径期望的航迹方向

% 检查飞机是不是已经飞完当前路径段
if allowSwitch
    segIdx=updateSegmentIndex(x(1:2),segIdx,path);
end

seg=path{segIdx};
p=x(1:2);


if strcmp(seg.type,'line')

    T=seg.T;
    s=dot(p-seg.p0,T);
    d=seg.p0+s*T;

else

    r=p-seg.c;
    rho=norm(r);

    if rho<1e-9
        rho=1e-9;
    end

    rhat=r/rho;
    d=seg.c+seg.R*rhat;

    % 计算圆弧当前位置的切线方向
    T=seg.sigma*[-rhat(2);rhat(1)];
end

dp=d-p;

% 计算横向误差
et=dp(1)*T(2)-dp(2)*T(1);

chiD=atan2(T(2),T(1));

vgN=V*cos(x(4))+wind(1);
vgE=V*sin(x(4))+wind(2);

chi=atan2(vgE,vgN);

echi=wrapPi(chiD-chi);

end

function segIdx = updateSegmentIndex(p,segIdx,path)
% 输入:
%
% p:飞机当前位置 [N;E]
% segIdx:当前路径段编号
% path:完整参考路径
%
% 输出:
%
% segIdx:判断后新的路径段编号
for attempt=1:numel(path)

    seg=path{segIdx};
    crossed=false;

    if strcmp(seg.type,'line')

        progress=dot(p-seg.p0,seg.T)/seg.length;
        crossed=(progress>=1.0);

    else

        r=p-seg.c;

        % 计算已经绕圆弧转了多少角度
        theta=atan2(r(2),r(1));
        delta=positiveAngle(seg.sigma*(theta-seg.theta0));
        progress=delta/seg.sweep;

        crossed=(progress>=1.0);
    end

    if crossed
        segIdx=segIdx+1;

        if segIdx>numel(path)
            segIdx=1;
        end
    else
        break;
    end
end

end

%% ========================================================================
% 控制模块化
% ========================================================================

function U = expandBlocks(z,N,M,muMax)

% 输入:
%
% z M个优化变量
% N:预测步数
% M:控制块数量
% muMax:最大滚转参考角
%
% 输出:
%
% U:长度为 N 的完整控制序列

uBlock=muMax*tanh(z(:)); % 把优化变量 z 转成控制块

U=zeros(1,N);

edges=round(linspace(1,N+1,M+1));

for j=1:M
    i1=edges(j);
    i2=edges(j+1)-1;

    if j==M
        i2=N;
    end

    U(i1:i2)=uBlock(j); % 同一个控制块里的多个预测步使用同一个控制值
end

end

%% ========================================================================
% 可视化1:轨迹
% ========================================================================

function fig = plotTrajectoryOverview(results,cfg)

% 输入:
%
% results:前面两组 NMPC 仿真结果,例如 N=40 和 N=80
% cfg:系统配置参数,包括参考路径、初始状态等
%
% 输出:
%
% fig:生成的 MATLAB Figure 图窗句柄

th = plotTheme();
[eRef,nRef]=samplePathForPlot(cfg.path); %

fig=figure( ...
    'Color','w', ...
    'Name','Complex NMPC trajectory', ...
    'Position',[40 40 1560 860]);

ax=subplot(2,3,[1 2 4 5]);
hold(ax,'on');

plot(ax,eRef,nRef,'-', ...
    'Color',[0.88 0.88 0.88], ...
    'LineWidth',th.lwRefShadow, ...
    'HandleVisibility','off');

plot(ax,eRef,nRef,'k--', ...
    'LineWidth',th.lwRef, ...
    'DisplayName','Reference path');

for c=1:numel(results)
    R=results{c};

    plot(ax,R.X(2,:),R.X(1,:), ...
        'LineWidth',th.lwShadow, ...
        'Color',lightenColor(th.C(c,:),0.72), ...
        'HandleVisibility','off');

    plot(ax,R.X(2,:),R.X(1,:), ...
        'LineWidth',th.lwMain, ...
        'Color',th.C(c,:), ...
        'DisplayName',sprintf('NMPC N=%d',R.N));

    idx=find(diff(R.seg)~=0)+1;
    if ~isempty(idx)
        plot(ax,R.X(2,idx),R.X(1,idx),'o', ...
            'MarkerSize',th.markerLarge, ...
            'LineWidth',1.8, ...
            'Color',th.C(c,:), ...
            'MarkerFaceColor','w', ...
            'HandleVisibility','off');
    end

    plot(ax,R.X(2,end),R.X(1,end),'d', ...
        'MarkerSize',th.markerLarge, ...
        'LineWidth',1.8, ...
        'Color',th.C(c,:), ...
        'MarkerFaceColor',th.C(c,:), ...
        'HandleVisibility','off');

    addTrajectoryArrows(ax,R.X(2,:),R.X(1,:),th.C(c,:),7);
end

plot(ax,cfg.x0(2),cfg.x0(1),'ks', ...
    'MarkerSize',10, ...
    'LineWidth',2.0, ...
    'MarkerFaceColor','w', ...
    'DisplayName','Initial state');

arrowTimes=[0 12 21 31];
anchors=[-48 -17 14 45; -7 -7 -7 -7];

for j=1:numel(arrowTimes)
    tj=arrowTimes(j);
    w=trueWind(tj);

    quiver(ax, ...
        anchors(1,j),anchors(2,j), ...
        2.1*w(2),2.1*w(1), ...
        0, ...
        'Color',th.windColor, ...
        'LineWidth',th.lwSecondary, ...
        'MaxHeadSize',0.75, ...
        'HandleVisibility','off');

    text(ax,anchors(1,j)-3,anchors(2,j)+10, ...
        sprintf('t=%.0f s',tj), ...
        'FontName',th.fontName, ...
        'FontSize',th.fontSmall, ...
        'FontWeight','bold', ...
        'Color',th.windColor);
end

text(ax,-72,4,'Line 1','FontName',th.fontName,'FontSize',13,'FontWeight','bold','Color',[0.3 0.3 0.3]);
text(ax, 62,40,'Arc 1','FontName',th.fontName,'FontSize',13,'FontWeight','bold','Color',[0.3 0.3 0.3]);
text(ax, 35,82,'Line 2','FontName',th.fontName,'FontSize',13,'FontWeight','bold','Color',[0.3 0.3 0.3]);
text(ax,-82,40,'Arc 2','FontName',th.fontName,'FontSize',13,'FontWeight','bold','Color',[0.3 0.3 0.3]);

axis(ax,'equal');
xlabel(ax,'East [m]');
ylabel(ax,'North [m]');
title(ax,'Multi-segment ground track with wind, switching and prediction');
legend(ax,'Location','southoutside','Orientation','horizontal');
styleAxes(ax,th);

ax=subplot(2,3,3);
hold(ax,'on');

tBand=results{1}.t;
drawHorizontalBand(ax,tBand,-5,5,[0.55 0.75 0.55],0.11);

for c=1:numel(results)
    R=results{c};

    plot(ax,R.t,R.et, ...
        'LineWidth',th.lwMain, ...
        'Color',th.C(c,:), ...
        'DisplayName',sprintf('N=%d',R.N));
end

drawHLine(0,'k-',1.5);
drawHLine(5,'k:',1.2);
drawHLine(-5,'k:',1.2);

xlabel(ax,'Time [s]');
ylabel(ax,'e_t [m]');
title(ax,'Cross-track error');
legend(ax,'Location','best');
styleAxes(ax,th);

ax=subplot(2,3,6);
hold(ax,'on');

drawHorizontalBand(ax,tBand,-10,10,[0.60 0.70 0.90],0.11);

for c=1:numel(results)
    R=results{c};

    plot(ax,R.t,180/pi*R.echi, ...
        'LineWidth',th.lwMain, ...
        'Color',th.C(c,:), ...
        'DisplayName',sprintf('N=%d',R.N));
end

drawHLine(0,'k-',1.5);
drawHLine(10,'k:',1.2);
drawHLine(-10,'k:',1.2);

xlabel(ax,'Time [s]');
ylabel(ax,'e_\chi [deg]');
title(ax,'Ground-course error');
legend(ax,'Location','best');
styleAxes(ax,th);

end

%% ========================================================================
% 可视化代码 2: 跟踪控制
% ========================================================================

function fig = plotTrackingDiagnostics(results,cfg)

% 输入:
%
% results:各组 NMPC 仿真结果,例如 N=40、N=80
% cfg:控制器参数,如 muMax、muRateMax、扰动时间等
%
% 输出:
%
% fig:生成的 Figure 图窗句柄

th=plotTheme();

fig=figure( ...
    'Color','w', ...
    'Name','Tracking diagnostics', ...
    'Position',[55 40 1500 920]);

ax=subplot(3,2,1);
hold(ax,'on');
drawHorizontalBand(ax,results{1}.t,-10,10,[0.65 0.75 0.95],0.10);

for c=1:numel(results)
    R=results{c};
    plot(ax,R.t,180/pi*R.echi, ...
        'LineWidth',th.lwMain, ...
        'Color',th.C(c,:), ...
        'DisplayName',sprintf('N=%d',R.N));
end

drawHLine(0,'k-',1.5);
xlabel(ax,'Time [s]');
ylabel(ax,'e_\chi [deg]');
title(ax,'Ground-course tracking');
legend(ax,'Location','best');
styleAxes(ax,th);

ax=subplot(3,2,2);
hold(ax,'on');

drawHorizontalBand(ax,results{1}.t,-180/pi*cfg.muMax,180/pi*cfg.muMax, ...
    [0.78 0.86 0.96],0.08);

for c=1:numel(results)
    R=results{c};
    plot(ax,R.t,180/pi*R.X(3,:), ...
        'LineWidth',th.lwMain, ...
        'Color',th.C(c,:), ...
        'DisplayName',sprintf('N=%d',R.N));
end

drawHLine(180/pi*cfg.muMax,'k--',1.6);
drawHLine(-180/pi*cfg.muMax,'k--',1.6);

xlabel(ax,'Time [s]');
ylabel(ax,'\mu [deg]');
title(ax,'Actual bank angle and allowable region');
legend(ax,'Location','best');
styleAxes(ax,th);

ax=subplot(3,2,3);
hold(ax,'on');

for c=1:numel(results)
    R=results{c};

    stairs(ax,R.t(1:end-1),180/pi*R.Ucmd, ...
        '--', ...
        'LineWidth',th.lwSecondary, ...
        'Color',lightenColor(th.C(c,:),0.15), ...
        'DisplayName',sprintf('N=%d cmd',R.N));

    stairs(ax,R.t(1:end-1),180/pi*R.U, ...
        '-', ...
        'LineWidth',th.lwMain+0.4, ...
        'Color',th.C(c,:), ...
        'DisplayName',sprintf('N=%d applied',R.N));
end

drawHLine(180/pi*cfg.muMax,'k--',1.6);
drawHLine(-180/pi*cfg.muMax,'k--',1.6);

xlabel(ax,'Time [s]');
ylabel(ax,'\mu_r [deg]');
title(ax,'Commanded vs rate-limited bank reference');
legend(ax,'Location','best');
styleAxes(ax,th);

ax=subplot(3,2,4);
hold(ax,'on');

for c=1:numel(results)
    R=results{c};

    plot(ax,R.t,180/pi*R.X(5,:), ...
        'LineWidth',th.lwMain, ...
        'Color',th.C(c,:), ...
        'DisplayName',sprintf('N=%d',R.N));
end

drawVerticalBand(ax,cfg.disturbanceTime-0.45,cfg.disturbanceTime+0.45, ...
    [0.95 0.65 0.50],0.14);

yl=ylim(ax);
plot(ax,[cfg.disturbanceTime cfg.disturbanceTime],yl,'k--', ...
    'LineWidth',1.7,'HandleVisibility','off');

xlabel(ax,'Time [s]');
ylabel(ax,'q_\mu [deg/s]');
title(ax,'Bank-rate response with injected disturbance');
legend(ax,'Location','best');
styleAxes(ax,th);

ax=subplot(3,2,5);
hold(ax,'on');

for c=1:numel(results)
    R=results{c};

    du=[0 diff(R.U)]/cfg.dtCtrl;

    plot(ax,R.t(1:end-1),180/pi*du, ...
        'LineWidth',th.lwMain, ...
        'Color',th.C(c,:), ...
        'DisplayName',sprintf('N=%d',R.N));
end

drawHLine(180/pi*cfg.muRateMax,'k--',1.5);
drawHLine(-180/pi*cfg.muRateMax,'k--',1.5);

xlabel(ax,'Time [s]');
ylabel(ax,'d\mu_r/dt [deg/s]');
title(ax,'Applied command slew rate');
legend(ax,'Location','best');
styleAxes(ax,th);

ax=subplot(3,2,6);
hold(ax,'on');

for c=1:numel(results)
    R=results{c};

    plot(ax,R.t(1:end-1),R.J, ...
        'LineWidth',th.lwMain, ...
        'Color',th.C(c,:), ...
        'DisplayName',sprintf('N=%d',R.N));

    Jsm=movingAverageLocal(R.J,7);

    plot(ax,R.t(1:end-1),Jsm, ...
        ':', ...
        'LineWidth',th.lwSecondary, ...
        'Color',lightenColor(th.C(c,:),0.12), ...
        'HandleVisibility','off');
end

xlabel(ax,'Time [s]');
ylabel(ax,'NMPC objective J');
title(ax,'Objective value (solid) and moving average (dotted)');
legend(ax,'Location','best');
styleAxes(ax,th);

end

%% ========================================================================
% 可视化3:环境变量
% ========================================================================

function fig = plotEnvironmentAndSolver(results,cfg)

% 输入:
%
% results:不同 NMPC 配置的仿真结果
% cfg:系统参数
%
% 输出:
%
% fig:生成的 Figure 图窗句柄

th=plotTheme();
R=results{2};

fig=figure( ...
    'Color','w', ...
    'Name','Environment and numerical diagnostics', ...
    'Position',[80 45 1500 900]);

gustStart=18;
gustEnd=24;

ax=subplot(2,2,1);
hold(ax,'on');

plot(ax,R.t,R.windTrue(1,:),'-', ...
    'LineWidth',th.lwMain, ...
    'Color',[0.10 0.45 0.78], ...
    'DisplayName','w_N true');

plot(ax,R.t,R.windEst(1,:),'--', ...
    'LineWidth',th.lwSecondary+0.3, ...
    'Color',[0.35 0.65 0.90], ...
    'DisplayName','w_N estimate');

plot(ax,R.t,R.windTrue(2,:),'-', ...
    'LineWidth',th.lwMain, ...
    'Color',[0.82 0.28 0.18], ...
    'DisplayName','w_E true');

plot(ax,R.t,R.windEst(2,:),'--', ...
    'LineWidth',th.lwSecondary+0.3, ...
    'Color',[0.95 0.55 0.42], ...
    'DisplayName','w_E estimate');

drawVerticalBand(ax,gustStart,gustEnd,[0.95 0.78 0.42],0.12);

xlabel(ax,'Time [s]');
ylabel(ax,'Wind [m/s]');
title(ax,sprintf('Wind truth vs estimate, N=%d',R.N));
legend(ax,'Location','best');
styleAxes(ax,th);

ax=subplot(2,2,2);
hold(ax,'on');

plot(ax,R.t,R.Vtrue,'-', ...
    'LineWidth',th.lwMain, ...
    'Color',[0.10 0.55 0.35], ...
    'DisplayName','V true');

plot(ax,R.t,R.Vest,'--', ...
    'LineWidth',th.lwSecondary+0.4, ...
    'Color',[0.42 0.75 0.55], ...
    'DisplayName','V estimate');

drawVerticalBand(ax,gustStart,gustEnd,[0.95 0.78 0.42],0.12);

xlabel(ax,'Time [s]');
ylabel(ax,'Airspeed [m/s]');
title(ax,'Airspeed truth vs online estimate');
legend(ax,'Location','best');
styleAxes(ax,th);

ax=subplot(2,2,3);
hold(ax,'on');

for c=1:numel(results)
    Rc=results{c};

    tSolve=Rc.t(1:end-1);
    ms=1000*Rc.solveTime;

    plot(ax,tSolve,ms, ...
        'LineWidth',1.45, ...
        'Color',lightenColor(th.C(c,:),0.20), ...
        'HandleVisibility','off');

    msAvg=movingAverageLocal(ms,9);

    plot(ax,tSolve,msAvg, ...
        'LineWidth',th.lwMain, ...
        'Color',th.C(c,:), ...
        'DisplayName',sprintf('N=%d moving avg',Rc.N));
end

drawHLine(1000*cfg.dtCtrl,'k--',1.7);

xlabel(ax,'Time [s]');
ylabel(ax,'Solve time [ms]');
title(ax,'NMPC computation time: raw traces + moving averages');
legend(ax,'Location','best');
styleAxes(ax,th);

ax=subplot(2,2,4);
hold(ax,'on');

for c=1:numel(results)
    Rc=results{c};

    stairs(ax,Rc.t,Rc.seg, ...
        'LineWidth',th.lwMain, ...
        'Color',th.C(c,:), ...
        'DisplayName',sprintf('N=%d',Rc.N));

    idx=find(diff(Rc.seg)~=0)+1;
    if ~isempty(idx)
        plot(ax,Rc.t(idx),Rc.seg(idx),'o', ...
            'MarkerSize',th.markerLarge, ...
            'LineWidth',1.6, ...
            'Color',th.C(c,:), ...
            'MarkerFaceColor','w', ...
            'HandleVisibility','off');
    end
end

xlabel(ax,'Time [s]');
ylabel(ax,'Path segment');
title(ax,'Path-segment switching events');
set(ax,'YTick',1:4,'YLim',[0.7 4.3]);
legend(ax,'Location','best');
styleAxes(ax,th);

end

%% ========================================================================
% 可视化代码 4: 预测部分
% ========================================================================

function fig = plotPredictionSnapshots(results,cfg)

% 输入
%
% results:各个 case 的仿真结果(例如 N=40 和 N=80)
% cfg:参数结构体,里面有参考路径、dtPred 等信息

% 输出
%
% fig:生成的图窗句柄

th=plotTheme();
[eRef,nRef]=samplePathForPlot(cfg.path);

fig=figure( ...
    'Color','w', ...
    'Name','NMPC prediction snapshots', ...
    'Position',[95 70 1500 720]);

for c=1:numel(results)

    R=results{c};
    ax=subplot(1,2,c);
    hold(ax,'on');

    plot(ax,eRef,nRef,'-', ...
        'Color',[0.90 0.90 0.90], ...
        'LineWidth',th.lwRefShadow, ...
        'HandleVisibility','off');

    plot(ax,eRef,nRef,'k--', ...
        'LineWidth',th.lwRef, ...
        'DisplayName','Reference path');

    plot(ax,R.X(2,:),R.X(1,:), ...
        'Color',[0.55 0.55 0.55], ...
        'LineWidth',th.lwSecondary, ...
        'DisplayName','Closed-loop track');

    nSnap=numel(R.predX);

    if nSnap>0
        colors=turboCompat(max(nSnap,2));

        for j=1:nSnap
            Xp=R.predX{j};

            plot(ax,Xp(2,:),Xp(1,:), ...
                'LineWidth',5.0, ...
                'Color',lightenColor(colors(j,:),0.73), ...
                'HandleVisibility','off');

            plot(ax,Xp(2,:),Xp(1,:), ...
                'LineWidth',2.25, ...
                'Color',colors(j,:), ...
                'HandleVisibility','off');

            plot(ax,Xp(2,1),Xp(1,1),'o', ...
                'MarkerSize',5.5, ...
                'MarkerFaceColor',colors(j,:), ...
                'MarkerEdgeColor',colors(j,:), ...
                'HandleVisibility','off');

            plot(ax,Xp(2,end),Xp(1,end),'x', ...
                'MarkerSize',7, ...
                'LineWidth',1.8, ...
                'Color',colors(j,:), ...
                'HandleVisibility','off');

            if j==1 || j==nSnap
                text(ax,Xp(2,1)+3,Xp(1,1)+3, ...
                    sprintf('t=%.0f s',R.predTime(j)), ...
                    'FontSize',th.fontSmall, ...
                    'FontWeight','bold', ...
                    'Color',colors(j,:));
            end
        end
    end

    axis(ax,'equal');
    xlabel(ax,'East [m]');
    ylabel(ax,'North [m]');
    title(ax,sprintf( ...
        'N=%d: %.1f s nonlinear prediction window', ...
        R.N,R.N*cfg.dtPred));

    styleAxes(ax,th);
end

end

%% ========================================================================
% 路径绘制
% ========================================================================

function [eAll,nAll] = samplePathForPlot(path)

eAll=[];
nAll=[];

for i=1:numel(path)

    seg=path{i};

    if strcmp(seg.type,'line')

        s=linspace(0,1,120);
        P=seg.p0+(seg.p1-seg.p0)*s;

    else

        theta= ...
            seg.theta0 + ...
            seg.sigma*linspace(0,seg.sweep,160);

        P=[...
            seg.c(1)+seg.R*cos(theta);...
            seg.c(2)+seg.R*sin(theta)];
    end

    nAll=[nAll nan P(1,:)];
    eAll=[eAll nan P(2,:)];
end

end

%% ========================================================================
% 功能函数
% ========================================================================

function th = plotTheme()

th.C=[...
    0.0000 0.4470 0.7410;...
    0.8500 0.3250 0.0980];

th.windColor=[0.18 0.48 0.85];

th.lwMain=3.2;
th.lwSecondary=2.2;
th.lwRef=3.0;
th.lwShadow=7.5;
th.lwRefShadow=8.5;

th.markerLarge=9;

th.fontName='Times New Roman';
th.font=15;
th.fontSmall=12;
th.labelFont=16;
th.titleFont=18;
th.legendFont=14;
th.axisWidth=1.35;
end

function styleAxes(ax,th)

set(ax, ...
    'FontName',th.fontName, ...
    'FontSize',th.font, ...
    'LineWidth',th.axisWidth, ...
    'Box','on', ...
    'XGrid','on', ...
    'YGrid','on', ...
    'GridLineStyle','--', ...
    'MinorGridLineStyle',':');

try
    ax.XLabel.FontName = th.fontName;
    ax.XLabel.FontSize = th.labelFont;
    ax.XLabel.FontWeight = 'normal';

    ax.YLabel.FontName = th.fontName;
    ax.YLabel.FontSize = th.labelFont;
    ax.YLabel.FontWeight = 'normal';

    ax.Title.FontName = th.fontName;
    ax.Title.FontSize = th.titleFont;
    ax.Title.FontWeight = 'bold';
catch
end

try
    lgd = get(ax,'Legend');
    if ~isempty(lgd)
        lgd.FontName = th.fontName;
        lgd.FontSize = th.legendFont;
    end
catch
end

try
    set(ax,'GridAlpha',0.20,'MinorGridAlpha',0.08);
    grid(ax,'minor');
catch
end

end

function addTrajectoryArrows(ax,x,y,color,nArrows)

if numel(x)<4
    return;
end

idx=round(linspace(2,numel(x)-1,nArrows));

for k=1:numel(idx)
    i=idx(k);
    dx=x(i+1)-x(i-1);
    dy=y(i+1)-y(i-1);
    L=sqrt(dx^2+dy^2);

    if L<1e-9
        continue;
    end

    scale=7.0/L;

    quiver(ax,x(i),y(i),scale*dx,scale*dy,0, ...
        'Color',color, ...
        'LineWidth',1.35, ...
        'MaxHeadSize',1.4, ...
        'HandleVisibility','off');
end

end

function c2 = lightenColor(c,amount)

amount=min(max(amount,0),1);
c2=c+(1-c)*amount;
end

function drawHorizontalBand(ax,t,yLow,yHigh,color,alphaValue)

x=[t(:);flipud(t(:))];
y=[yLow*ones(numel(t),1);yHigh*ones(numel(t),1)];

patch(ax,x,y,color, ...
    'FaceAlpha',alphaValue, ...
    'EdgeColor','none', ...
    'HandleVisibility','off');

end

function drawVerticalBand(ax,x1,x2,color,alphaValue)

yl=ylim(ax);

patch(ax, ...
    [x1 x2 x2 x1], ...
    [yl(1) yl(1) yl(2) yl(2)], ...
    color, ...
    'FaceAlpha',alphaValue, ...
    'EdgeColor','none', ...
    'HandleVisibility','off');
ylim(ax,yl);

end

function y = movingAverageLocal(x,n)

x=x(:).';
n=max(1,round(n));

if n==1
    y=x;
    return;
end

kernel=ones(1,n)/n;
y=conv(x,kernel,'same');

half=floor(n/2);

for i=1:min(half,numel(x))
    y(i)=mean(x(1:min(numel(x),i+half)));
end

for i=max(1,numel(x)-half+1):numel(x)
    y(i)=mean(x(max(1,i-half):numel(x)));
end

end

function C = turboCompat(n)

try
    C=turbo(n);
catch
    C=parula(n);
end

end

function y = wrapPi(x)
y=atan2(sin(x),cos(x));
end

function a = positiveAngle(a)
a=mod(a,2*pi);
end

function y = clamp(x,lo,hi)
y=min(max(x,lo),hi);
end

function r = rmsLocal(x)
r=sqrt(mean(x(:).^2));
end

function drawHLine(y,style,lineWidth)

if nargin<3
    lineWidth=1.5;
end

ax=gca;
xl=xlim(ax);

plot(ax,xl,[y y],style, ...
    'LineWidth',lineWidth, ...
    'HandleVisibility','off');

xlim(ax,xl);

end

function saveFigureCompat(fig,baseName)

try
    figure(fig);
    print(fig,[baseName '.png'],'-dpng','-r260');
    print(fig,[baseName '.pdf'],'-dpdf','-painters');
catch
end

end
2. 仿真结果
下面四幅图与程序自动保存的四个 PNG 文件一一对应。
CSDN 使用说明:
如果你直接把本文复制到 CSDN,建议先运行 MATLAB 得到 PNG 文件,然后在 CSDN 编辑器中上传图片,并把下面
<img src="...">中的相对路径替换为 CSDN 自动生成的图片链接。如果在本地 Markdown 中查看,则保持相对路径即可。
3.1 多段路径跟踪与轨迹误差
本部分主要展示:
- racetrack reference path;
- N=40N=40N=40 与 N=80N=80N=80 两种 prediction horizon 下的实际 ground track;
- 路径切换点;
- 飞行方向箭头;
- 不同时刻的风矢量;
- cross-track error;
- ground-course error。
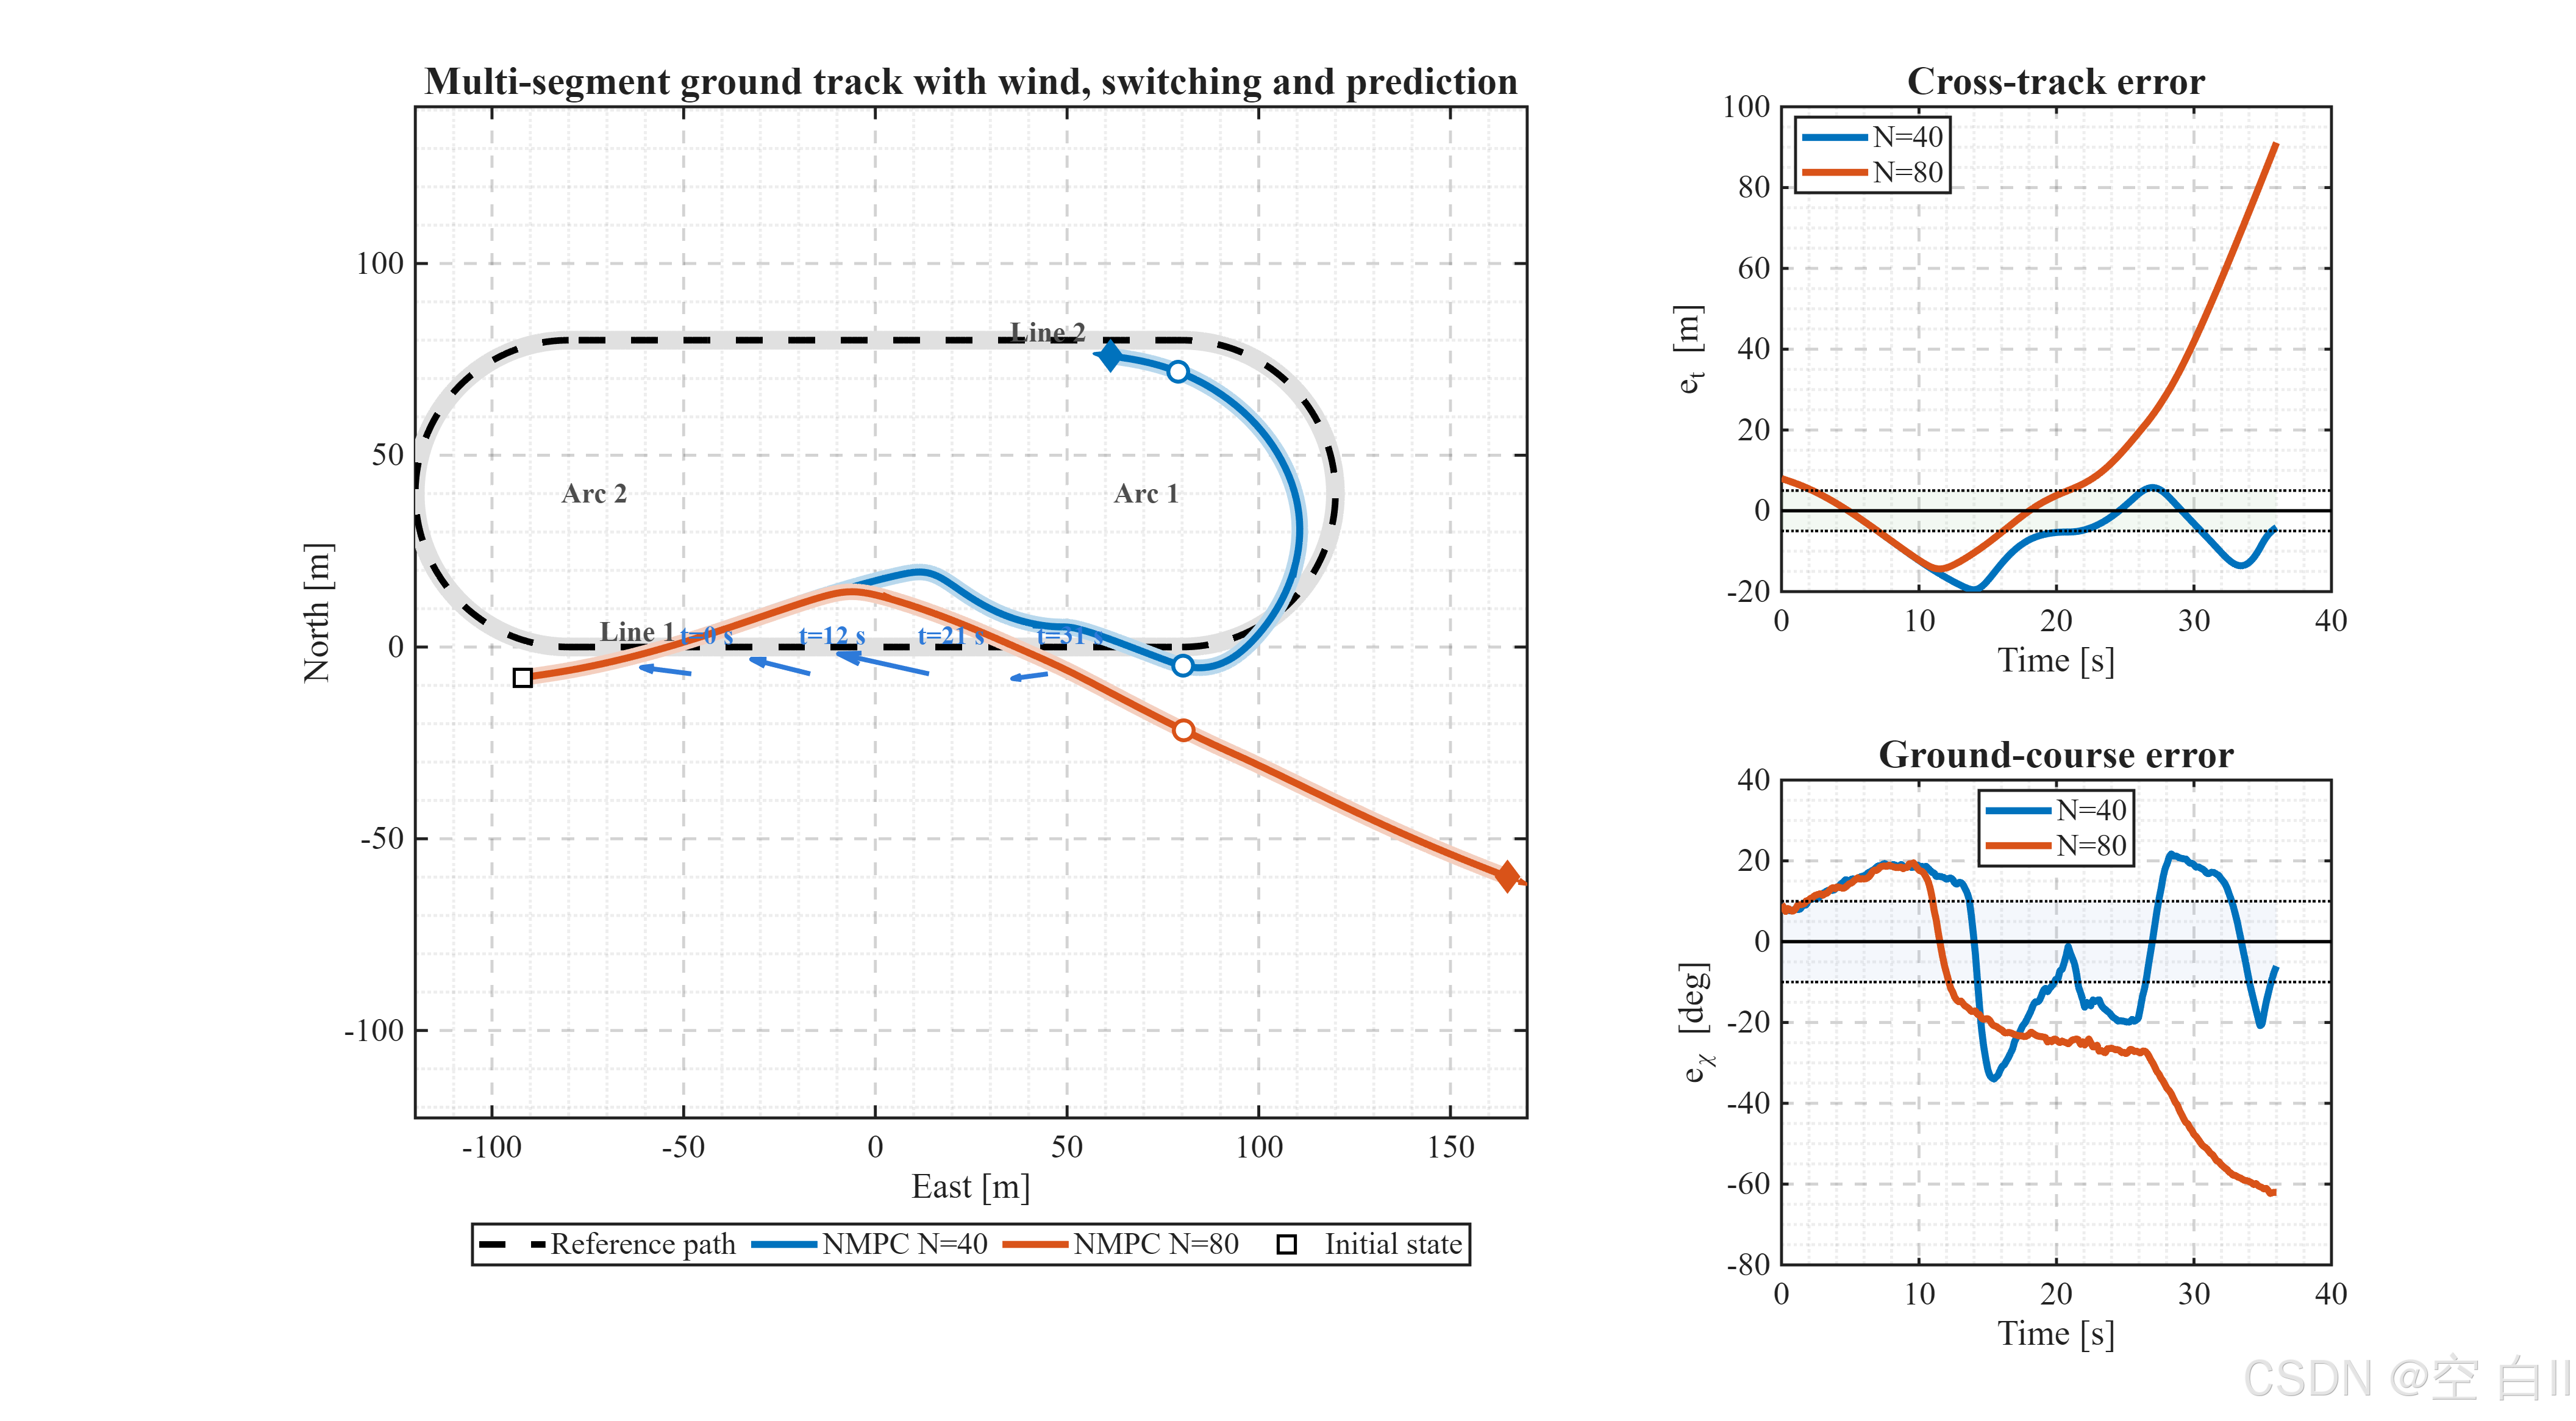
从图中可以重点观察较长 prediction horizon 是否能够在进入圆弧或者强风区域之前更早采取控制动作。
3.2 跟踪与控制性能
本部分需包括
- course error:
eχ e_\chi eχ
- 实际 bank angle:
μ \mu μ
- NMPC commanded bank reference:
μrcmd \mu_r^{\mathrm{cmd}} μrcmd
- 经过 slew-rate limit 后的 applied bank reference:
μrapplied \mu_r^{\mathrm{applied}} μrapplied
- bank rate:
qμ=μ˙ q_\mu = \dot{\mu} qμ=μ˙
- applied command slew rate;
- NMPC objective value。
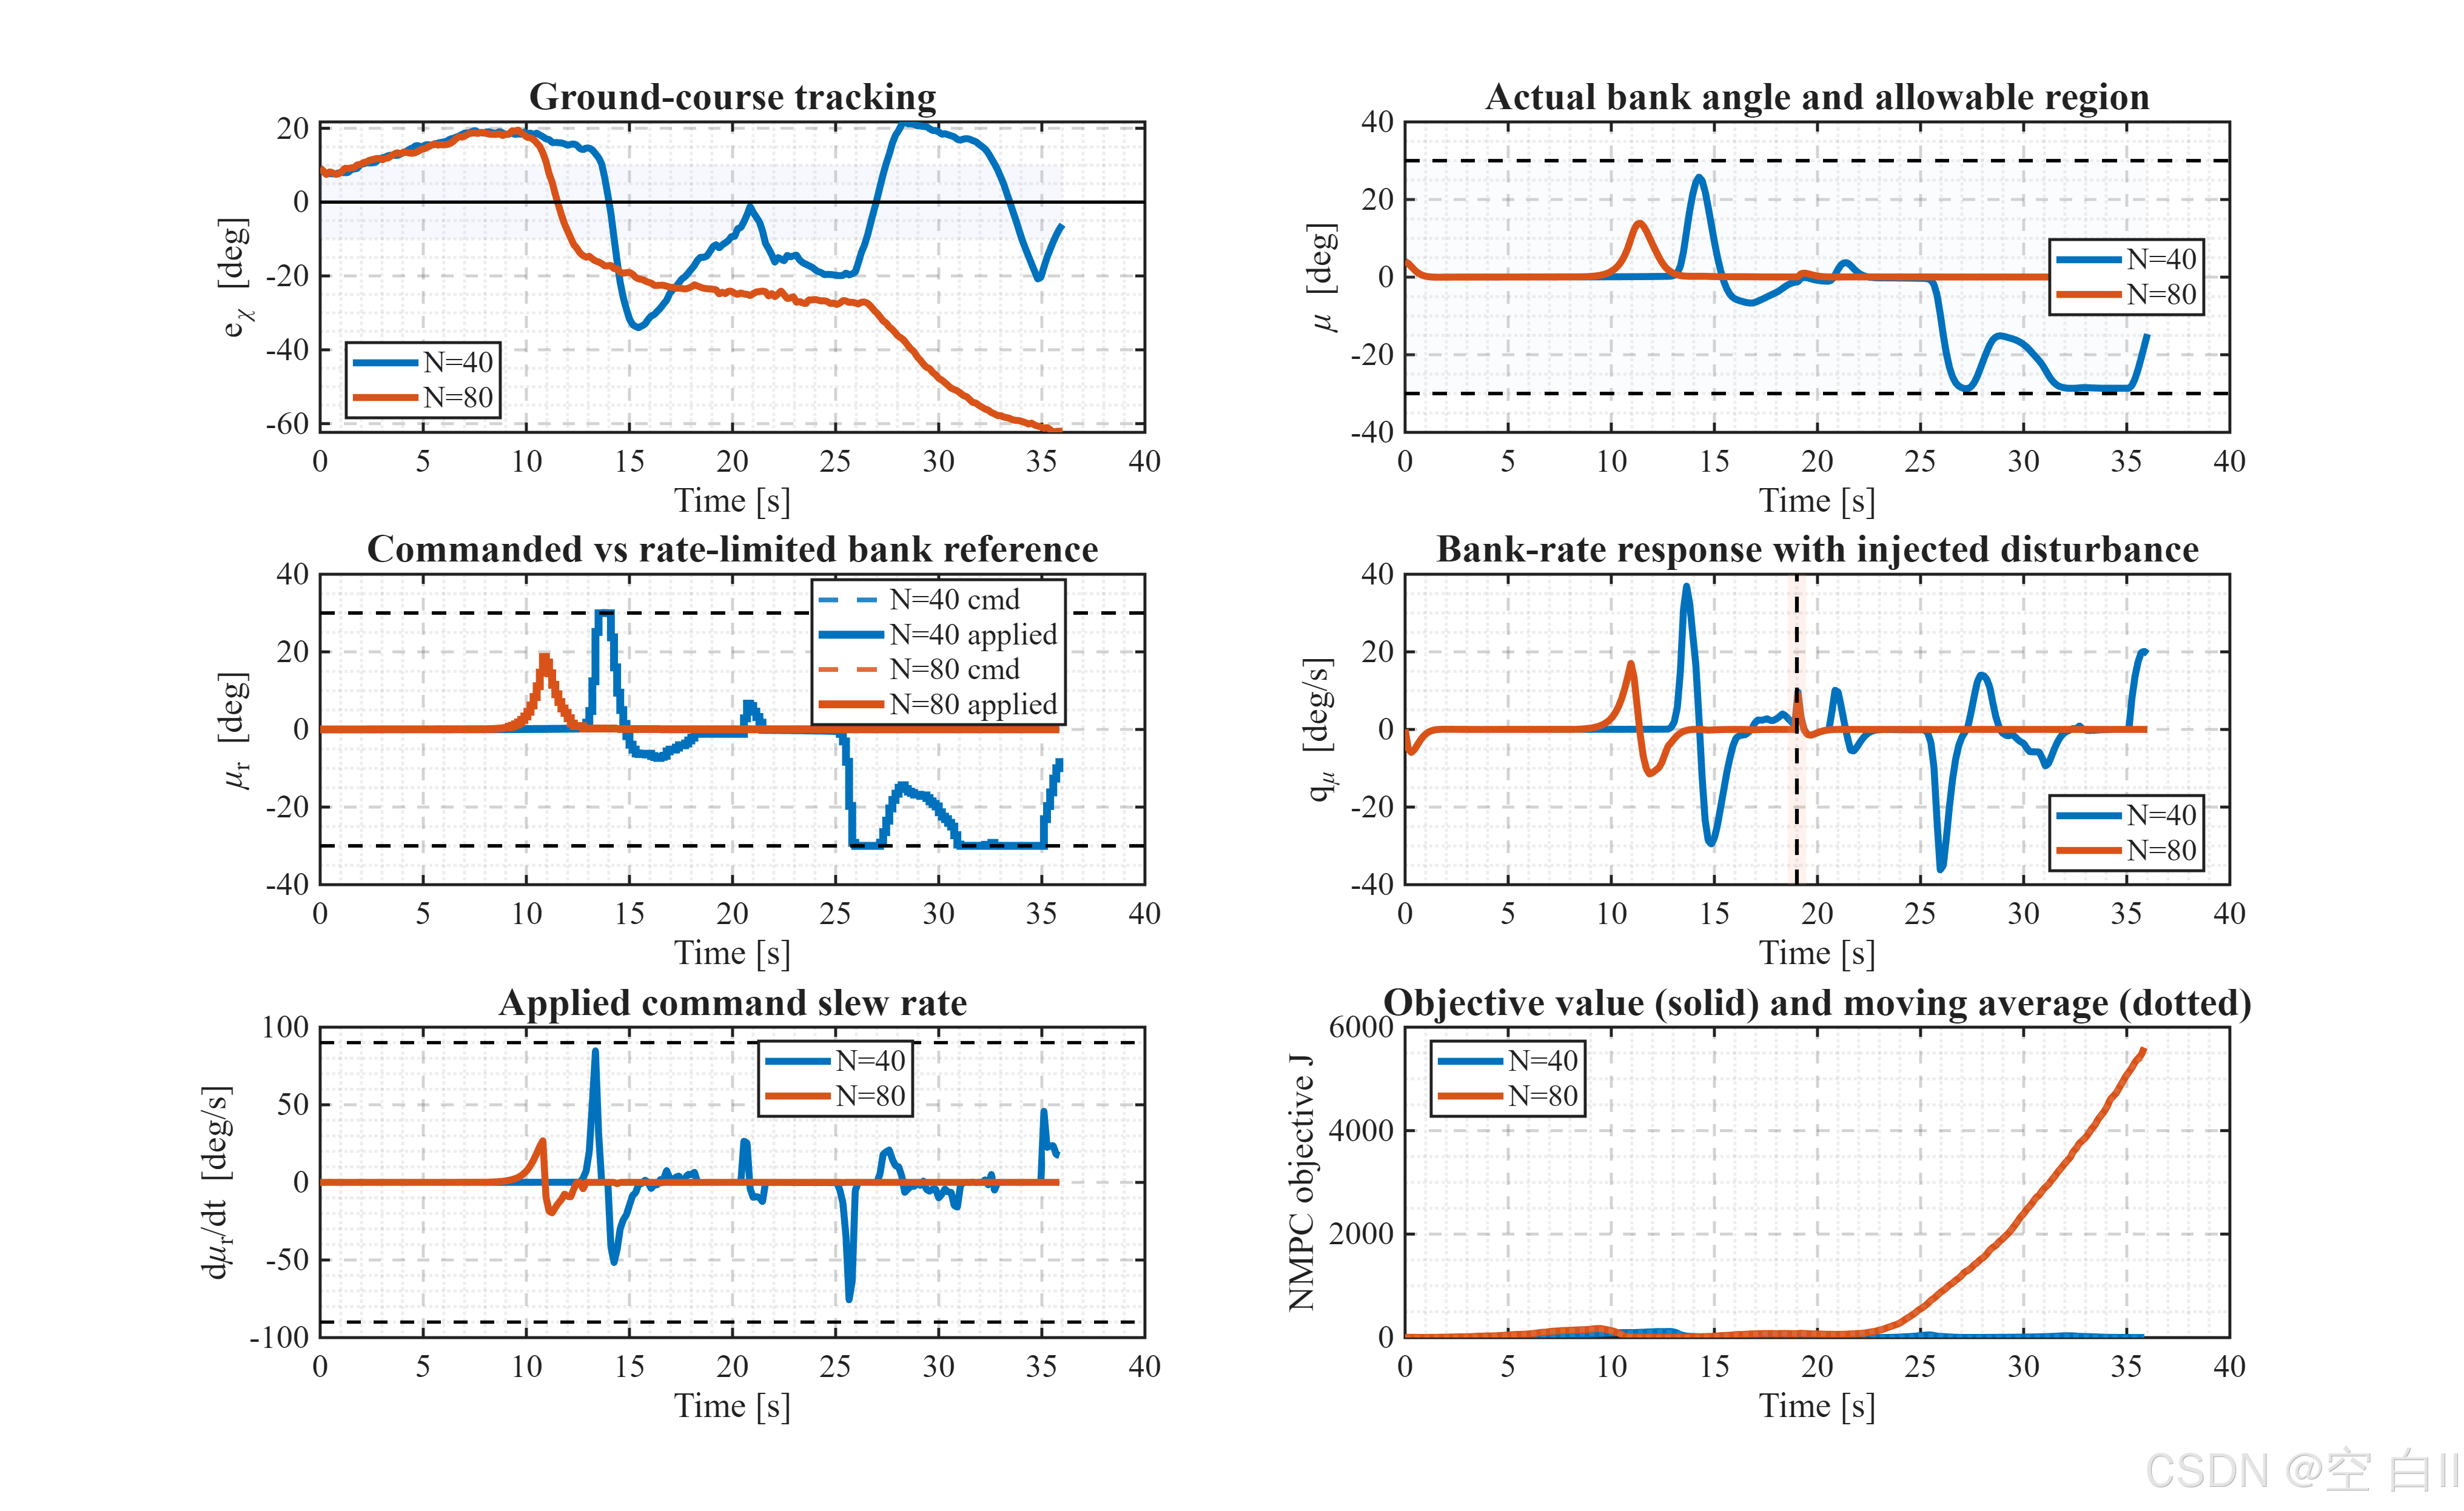
其中 bank-angle reference 受到:
−30∘≤μr≤30∘ -30^\circ \le \mu_r \le 30^\circ −30∘≤μr≤30∘
的约束。
同时控制输入变化率受到:
∣μ˙r∣≤90∘/s |\dot{\mu}_r| \le 90^\circ/\mathrm{s} ∣μ˙r∣≤90∘/s
的限制。
3.3 环境估计与数值求解性能
本部分主要包括:
- true wind 与 estimated wind;
- true airspeed 与 estimated airspeed;
- NMPC solve time;
- path segment switching。
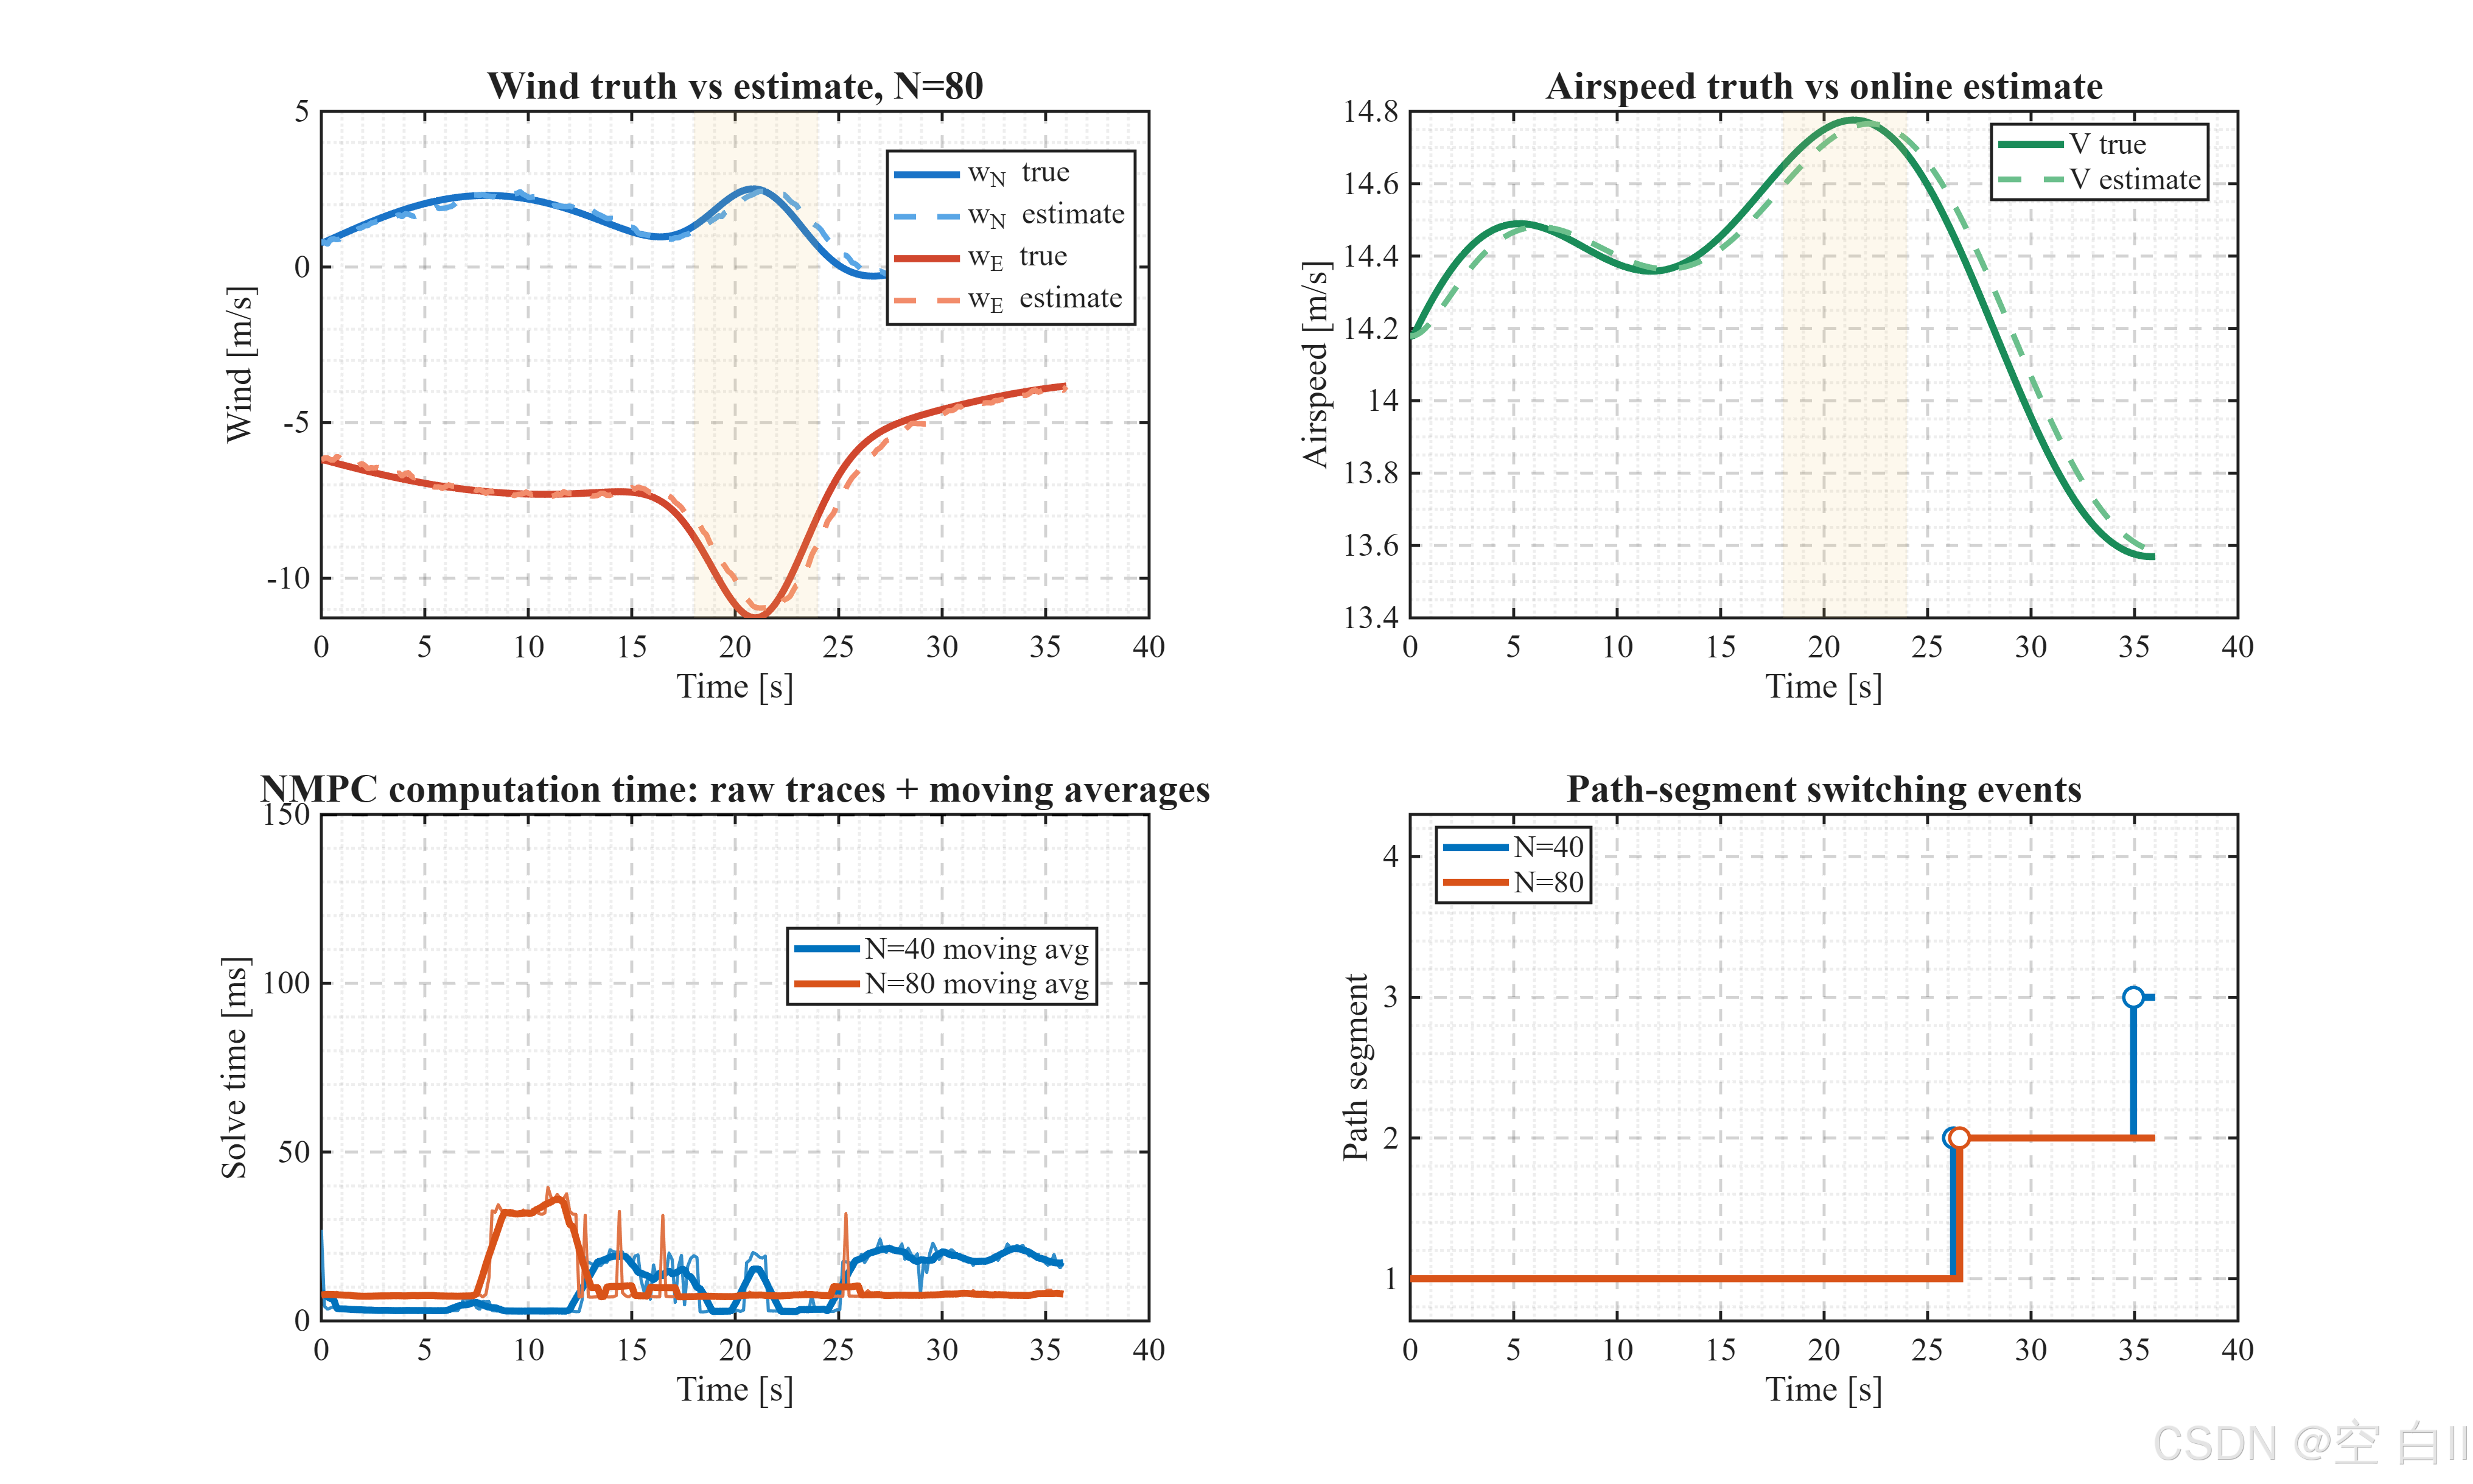
本实验中真实风场写成:
w(t)=wsteady+wperiodic+wgust \mathbf{w}(t) =\mathbf{w}{\mathrm{steady}} + \mathbf{w}{\mathrm{periodic}} + \mathbf{w}_{\mathrm{gust}} w(t)=wsteady+wperiodic+wgust
而 NMPC 实际使用的是滤波后的估计:
w^k=(1−α)w^k−1+αwm,k \hat{\mathbf{w}}k =(1-\alpha) \hat{\mathbf{w}}{k-1} + \alpha \mathbf{w}_{m,k} w^k=(1−α)w^k−1+αwm,k
因此:
w^≠w \hat{\mathbf{w}} \neq \mathbf{w} w^=w
使 prediction model 与真实环境之间存在误差。
3.4 Prediction Horizon 可视化
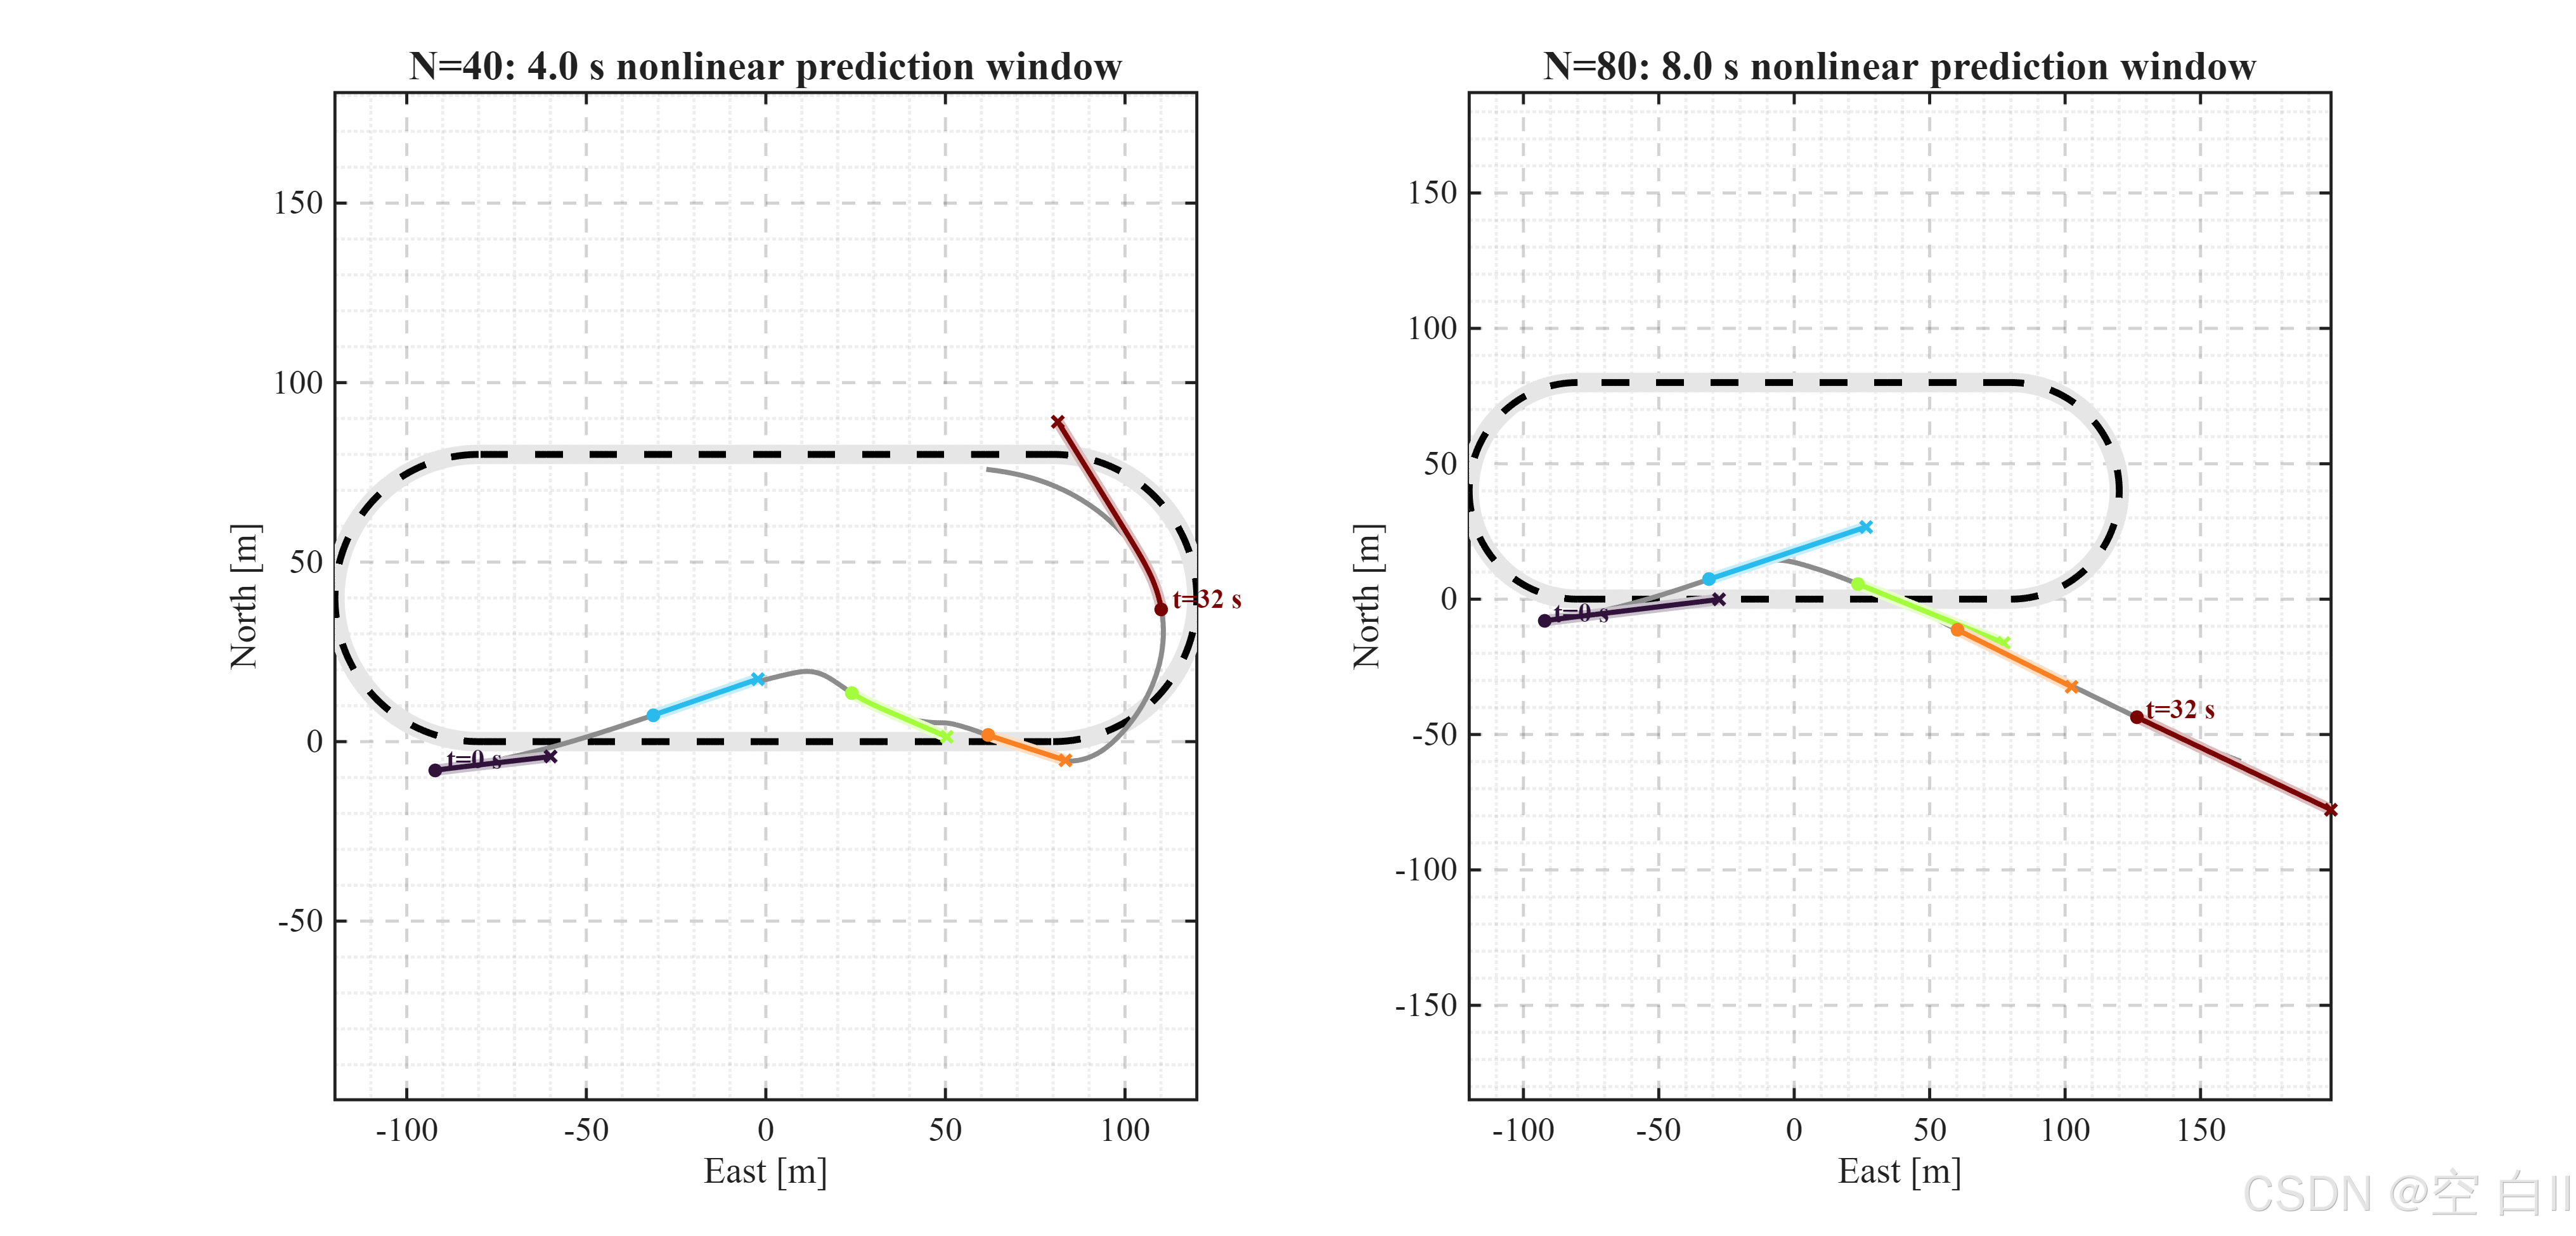
每一条彩色 prediction curve 表示在某一个控制时刻,NMPC 根据当前状态、风估计、空速估计以及当前 path segment 预测出的未来轨迹:
x0,x1,...,xN \mathbf{x}_0, \mathbf{x}_1, \ldots, \mathbf{x}_N x0,x1,...,xN
当:
N=40 N=40 N=40
且:
Δt=0.1 s \Delta t=0.1\,\mathrm{s} Δt=0.1s
时,预测时间为:
Tp=NΔt=4 s T_p =N\Delta t =4\,\mathrm{s} Tp=NΔt=4s
而:
N=80 N=80 N=80
对应:
Tp=8 s T_p =8\,\mathrm{s} Tp=8s
因此长 horizon 能够更早看到:
- 即将进入的圆弧;
- 后续 path segment;
- 风对未来 ground track 的累计影响;
- 当前 bank-angle command 对未来轨迹的长期影响。
4. 实验中使用的 NMPC 模型
状态定义为:
x=neμξqμT \boxed{ \mathbf{x} =\begin{bmatrix} n & e & \mu & \xi & q_\mu \end{bmatrix}^T } x=neμξqμT
控制输入:
u=μr \boxed{ u=\mu_r } u=μr
连续时间模型:
x˙=Vcosξ+wnVsinξ+weqμgtanμVb0u−a1qμ−a0μ \boxed{ \dot{\mathbf{x}} =\begin{bmatrix} V\cos\xi+w_n \\ V\sin\xi+w_e \\ q_\mu \\ \dfrac{g\tan\mu}{V} \\ b_0u-a_1q_\mu-a_0\mu \end{bmatrix} } x˙= Vcosξ+wnVsinξ+weqμVgtanμb0u−a1qμ−a0μ
其中:
qμ=μ˙ q_\mu =\dot{\mu} qμ=μ˙
5. 数值积分
使用 RK4:
k1=f(xi,ui) \mathbf{k}_1 =f(\mathbf{x}_i,u_i) k1=f(xi,ui)
k2=f(xi+Δt2k1,ui) \mathbf{k}_2 =f\left( \mathbf{x}_i + \frac{\Delta t}{2} \mathbf{k}_1, u_i \right) k2=f(xi+2Δtk1,ui)
k3=f(xi+Δt2k2,ui) \mathbf{k}_3 =f\left( \mathbf{x}_i + \frac{\Delta t}{2} \mathbf{k}_2, u_i \right) k3=f(xi+2Δtk2,ui)
k4=f(xi+Δtk3,ui) \mathbf{k}_4 =f\left( \mathbf{x}_i + \Delta t \mathbf{k}_3, u_i \right) k4=f(xi+Δtk3,ui)
最终:
xi+1=xi+Δt6(k1+2k2+2k3+k4) \boxed{ \mathbf{x}_{i+1} =\mathbf{x}_i + \frac{\Delta t}{6} \left( \mathbf{k}_1 + 2\mathbf{k}_2 + 2\mathbf{k}_3 + \mathbf{k}_4 \right) } xi+1=xi+6Δt(k1+2k2+2k3+k4)
6. Path Error
横向路径误差:
et=(d−p)×Tˉd \boxed{ e_t =(\mathbf{d}-\mathbf{p}) \times \bar{\mathbf{T}}_d } et=(d−p)×Tˉd
参考 course:
χd=atan2(Tˉd,e,Tˉd,n) \chi_d =\operatorname{atan2} \left( \bar{T}{d,e}, \bar{T}{d,n} \right) χd=atan2(Tˉd,e,Tˉd,n)
实际 ground course:
χ=atan2(Vsinξ+we,Vcosξ+wn) \chi =\operatorname{atan2} \left( V\sin\xi+w_e, V\cos\xi+w_n \right) χ=atan2(Vsinξ+we,Vcosξ+wn)
角度误差:
eχ=atan2(sin(χd−χ),cos(χd−χ)) \boxed{ e_\chi =\operatorname{atan2} \left( \sin(\chi_d-\chi), \cos(\chi_d-\chi) \right) } eχ=atan2(sin(χd−χ),cos(χd−χ))
7. NMPC 代价函数
程序采用的 stage cost 可以写成:
J=∑i=0N−1(qtet,i2+qχeχ,i2+qμμi2+qqqμ,i2+qΔuρi(ui−ui,prev)2+Rui2)+JN \begin{aligned} J =\sum_{i=0}^{N-1} \Big( & q_t e_{t,i}^2 + q_\chi e_{\chi,i}^2 + q_\mu \mu_i^2 \\ & + q_q q_{\mu,i}^2 + q_{\Delta u} \rho_i (u_i-u_{i,\mathrm{prev}})^2 + Ru_i^2 \Big) + J_N \end{aligned} J=i=0∑N−1(qtet,i2+qχeχ,i2+qμμi2+qqqμ,i2+qΔuρi(ui−ui,prev)2+Rui2)+JN
其中:
ρi=(N−iN−1)2 \rho_i =\left( \frac{N-i}{N-1} \right)^2 ρi=(N−1N−i)2
用于使 prediction horizon 前部的 previous-horizon deviation penalty 更强,而后部逐渐减弱。
8. Control Blocking
由于直接使用:
N=80 N=80 N=80
意味着需要优化 80 个独立控制变量,对于 fminsearch 来说计算量较大,因此采用 control blocking。
令:
M≪N M\ll N M≪N
实际优化:
z=z1z2⋯zMT \mathbf{z} =\begin{bmatrix} z_1 & z_2 & \cdots & z_M \end{bmatrix}^T z=z1z2⋯zMT
然后通过:
uj=μmaxtanh(zj) u_j =\mu_{\max} \tanh(z_j) uj=μmaxtanh(zj)
得到满足约束的 bank-angle reference。
因此自动满足:
−μmax≤uj≤μmax -\mu_{\max} \le u_j \le \mu_{\max} −μmax≤uj≤μmax
程序中:
N=40⇒M=7 N=40 \Rightarrow M=7 N=40⇒M=7
N=80⇒M=10 N=80 \Rightarrow M=10 N=80⇒M=10
9. Model Mismatch
控制器使用:
(b0,a1,a0) (b_0,a_1,a_0) (b0,a1,a0)
构建 prediction model。
真实 plant 使用略有不同的:
(b0p,a1p,a0p) (b_0^p,a_1^p,a_0^p) (b0p,a1p,a0p)
因此:
fmodel≠fplant \boxed{ f_{\mathrm{model}} \neq f_{\mathrm{plant}} } fmodel=fplant
该设置用于模拟真实系统中的 system identification error。
10. 外部扰动
在飞行过程中给 bank-rate 注入一次扰动:
qμ←qμ+Δqμ q_\mu \leftarrow q_\mu + \Delta q_\mu qμ←qμ+Δqμ
然后观察:
qμ→μ→eχ→et q_\mu \rightarrow \mu \rightarrow e_\chi \rightarrow e_t qμ→μ→eχ→et
的扰动传播,以及 NMPC 的恢复过程。
11. Receding Horizon Principle
每一次 NMPC 优化都会求出:
U⋆=u0⋆u1⋆⋯uN−1⋆T \mathbf{U}^\star =\begin{bmatrix} u_0^\star & u_1^\star & \cdots & u_{N-1}^\star \end{bmatrix}^T U⋆=u0⋆u1⋆⋯uN−1⋆T
但系统只执行:
u(tk)=u0⋆ \boxed{ u(t_k) =u_0^\star } u(tk)=u0⋆
然后重新获得状态:
xk+1 \mathbf{x}_{k+1} xk+1
再次进行预测和优化。
所以完整闭环为:
xk→Prediction→Optimization→U⋆→u0⋆→xk+1→Repeat \boxed{ \mathbf{x}k \rightarrow \text{Prediction} \rightarrow \text{Optimization} \rightarrow \mathbf{U}^\star \rightarrow u_0^\star \rightarrow \mathbf{x}{k+1} \rightarrow \text{Repeat} } xk→Prediction→Optimization→U⋆→u0⋆→xk+1→Repeat
12. 实验结果应重点观察什么
建议重点比较 N=40N=40N=40 与 N=80N=80N=80 的以下指标:
| 指标 | 作用 |
|---|---|
| RMS ete_tet | 整体 lateral tracking performance |
| Max $ | e_t |
| RMS eχe_\chieχ | ground-course tracking ability |
| μ\muμ | 实际姿态变化 |
| μr\mu_rμr | NMPC 控制动作 |
| μ˙r\dot{\mu}_rμ˙r | 控制输入变化率 |
| solver time | 在线计算成本 |
| prediction trajectory | 对未来轨迹的预测能力 |
| segment switching | 对未来参考路径变化的处理能力 |
| wind estimate error | 对环境不确定性的敏感程度 |
整个复杂实验最终考察的是:
NMPC+Path Switching+Wind Disturbance+State/Environment Estimation Error+Model Mismatch+Input Constraints \boxed{ \text{NMPC} + \text{Path Switching} + \text{Wind Disturbance} + \text{State/Environment Estimation Error} + \text{Model Mismatch} + \text{Input Constraints} } NMPC+Path Switching+Wind Disturbance+State/Environment Estimation Error+Model Mismatch+Input Constraints
相比简单圆轨迹实验,这更接近真实固定翼 UAV 在动态环境中的路径跟踪问题。