标签:#RK3576 #RK182X #FPGA #CODESYS #半导体设备 #一体化控制器 #EtherCAT #PCIe 异构 #精密运动控制 #边缘大模型 阅读对象:半导体设备硬件架构师、工控嵌入式工程师、运动控制算法工程师、设备方案负责人
摘要
半导体晶圆检测、光刻辅助、探针台等精密装备,对控制器同时提出三类严苛要求:纳秒级时序同步、确定性多轴运动控制、本地多模态 AI 大模型分析 。传统方案大多拆分为独立运动控制器 + FPGA 时序卡 + AI 视觉盒,多器件之间存在同步偏差、系统集成复杂、BOM 成本高、调试链路长等痛点。本文提出RK3576+CODESYS+RK182X+FPGA 四层异构一体化控制器架构:RK3576 运行 RT-Linux 与 CODESYS 软 PLC 作为控制调度中枢;FPGA 负责纳秒级硬件时序、编码器闭环、高速触发与硬件安全回路;RK182X 通过 PCIe 独立承载工业大模型、晶圆缺陷多模态推理。四颗单元各司其职、硬件隔离,在保证微秒级运动抖动、纳秒级触发时序的前提下,实现运动控制、硬件时序、AI 大模型一体化,可直接用于晶圆检测设备、精密探针台、光学量测设备的控制器开发。
关键词:RK3576;CODESYS;FPGA;RK182X;半导体精密设备;一体化控制器;异构计算;EtherCAT;边缘大模型
一、半导体精密设备控制器现存痛点
半导体精密装备(探针台、晶圆外观检测、光学量测设备)区别于普通自动化产线,设备工作流程高度依赖:载台多轴同步运动、光学相机 / 激光硬件触发、微米级位置闭环、晶圆缺陷 AI 识别、工艺根因大模型分析。传统分体式架构存在以下核心痛点:
-
运动控制与时序触发不同源:CODESYS 软 PLC 负责运动规划,但 Linux 系统调度存在抖动,无法输出纳秒级同步触发信号;外挂 FPGA 时序卡,运动指令和相机触发存在跨板同步误差,直接影响晶圆图像对位精度。
-
AI 算力抢占实时任务资源:如果在主控 SoC 内置 NPU 跑大模型与缺陷检测,推理任务会抢占内存带宽与 CPU 资源,造成 EtherCAT 周期抖动,载台定位漂移,严重影响良率。独立 AI 盒子方案通信延迟高,无法实现工艺闭环。
-
分体硬件集成复杂,同步调试难度大:运动控制器、FPGA 时序板、AI 算力盒三套硬件独立开发,多套时钟域对齐困难,整机 BOM、布线、EMC 调试成本高。
-
安全链路层级不足:软件 PLC 急停响应存在操作系统延迟,半导体设备需要硬件级安全联锁,独立硬件安全回路不可或缺。
基于以上痛点,本文设计四层异构一体化控制器架构,将运动控制、硬件时序、AI 大模型、系统调度集成在同一块控制器主板,多芯片通过 PCIe 互联,任务域硬件隔离,解决分体设备同步差、集成复杂、实时性冲突的行业难题。
二、四层异构整体架构设计
核心设计思想:四层硬件域物理隔离,功能分层固化;实时运动域、硬件时序域、AI 推理域、系统调度域互不抢占资源,通过 PCIe 高速总线完成结构化数据交互。
-
RK3576:系统主控 + CODESYS 软 PLC,负责轨迹规划、EtherCAT 多轴、工艺逻辑、安全管理、任务调度;
-
FPGA:硬件时序与底层闭环加速单元,纳秒级触发、高速编码器采集、硬件 PID、硬件急停、相机 / 激光同步触发;
-
RK182X:独立 AI 算力域,PCIe 直连 RK3576,运行工业大模型、晶圆多模态缺陷检测推理;
-
CODESYS:IEC61131-3 标准软 PLC,上层运动控制逻辑、工艺联锁、参数下发,不参与底层纳秒时序。
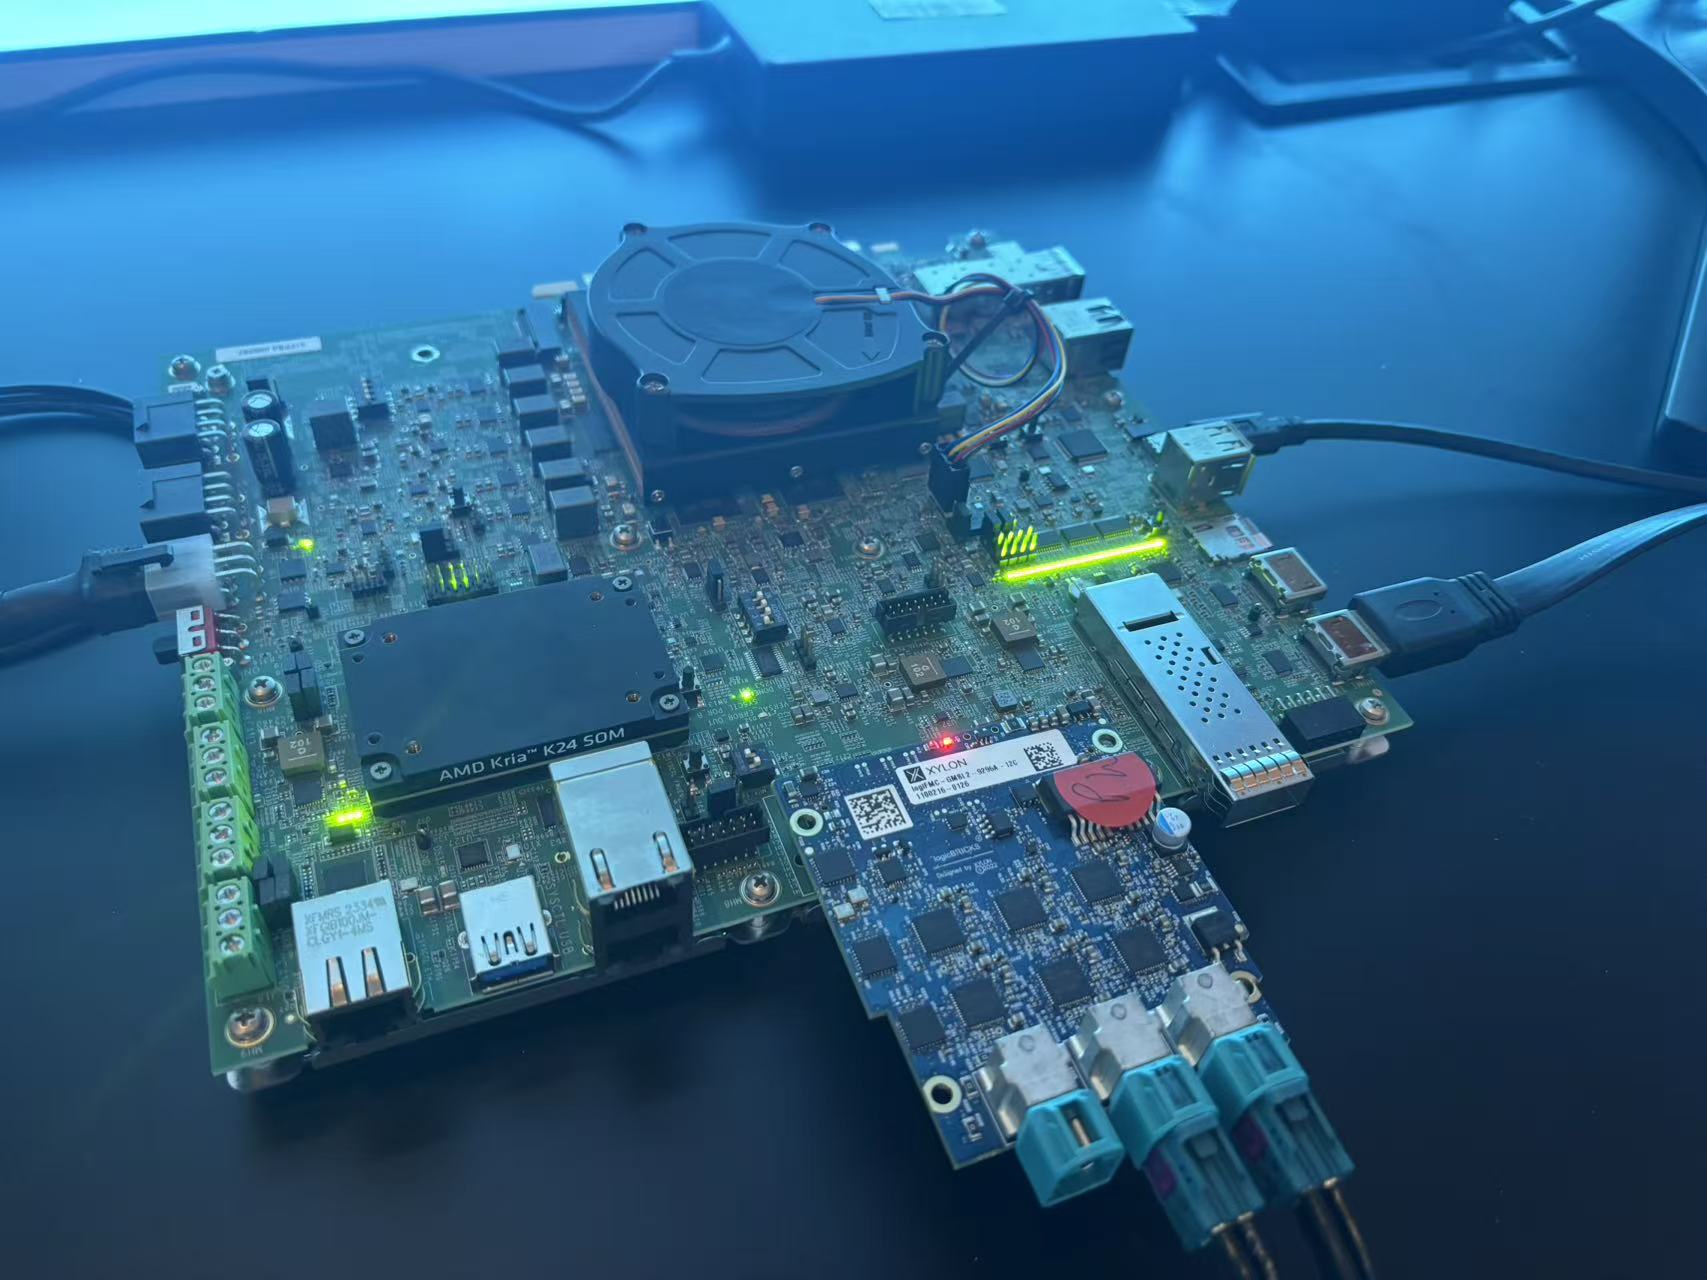
2.1 硬件架构与芯片互联关系
-
RK3576(主控) 运行 RT-Linux,开启 PREEMPT_RT 实时补丁,CPU 核心隔离,1~2 核独占 CODESYS 实时任务。
-
功能:EtherCAT 主站,多轴点位、电子凸轮、轨迹插补;工艺逻辑、设备状态管理;向 FPGA 下发运动目标位置、触发参数;接收 FPGA 位置反馈、硬件故障信号;向 RK182X 转发图像与传感器时序数据;接收 RK182X 大模型推理结果,在 PLC 内做安全校验,执行工艺闭环。
-
外设:双千兆 EtherCAT 网口、CAN-FD、RS485、PCIe 2.1 RC 通道,一路 PCIe 接 FPGA,一路 PCIe 接 RK182X 算力卡。
-
约束:RK3576 不做纳秒级硬件触发、不运行重型 AI 推理。
-
-
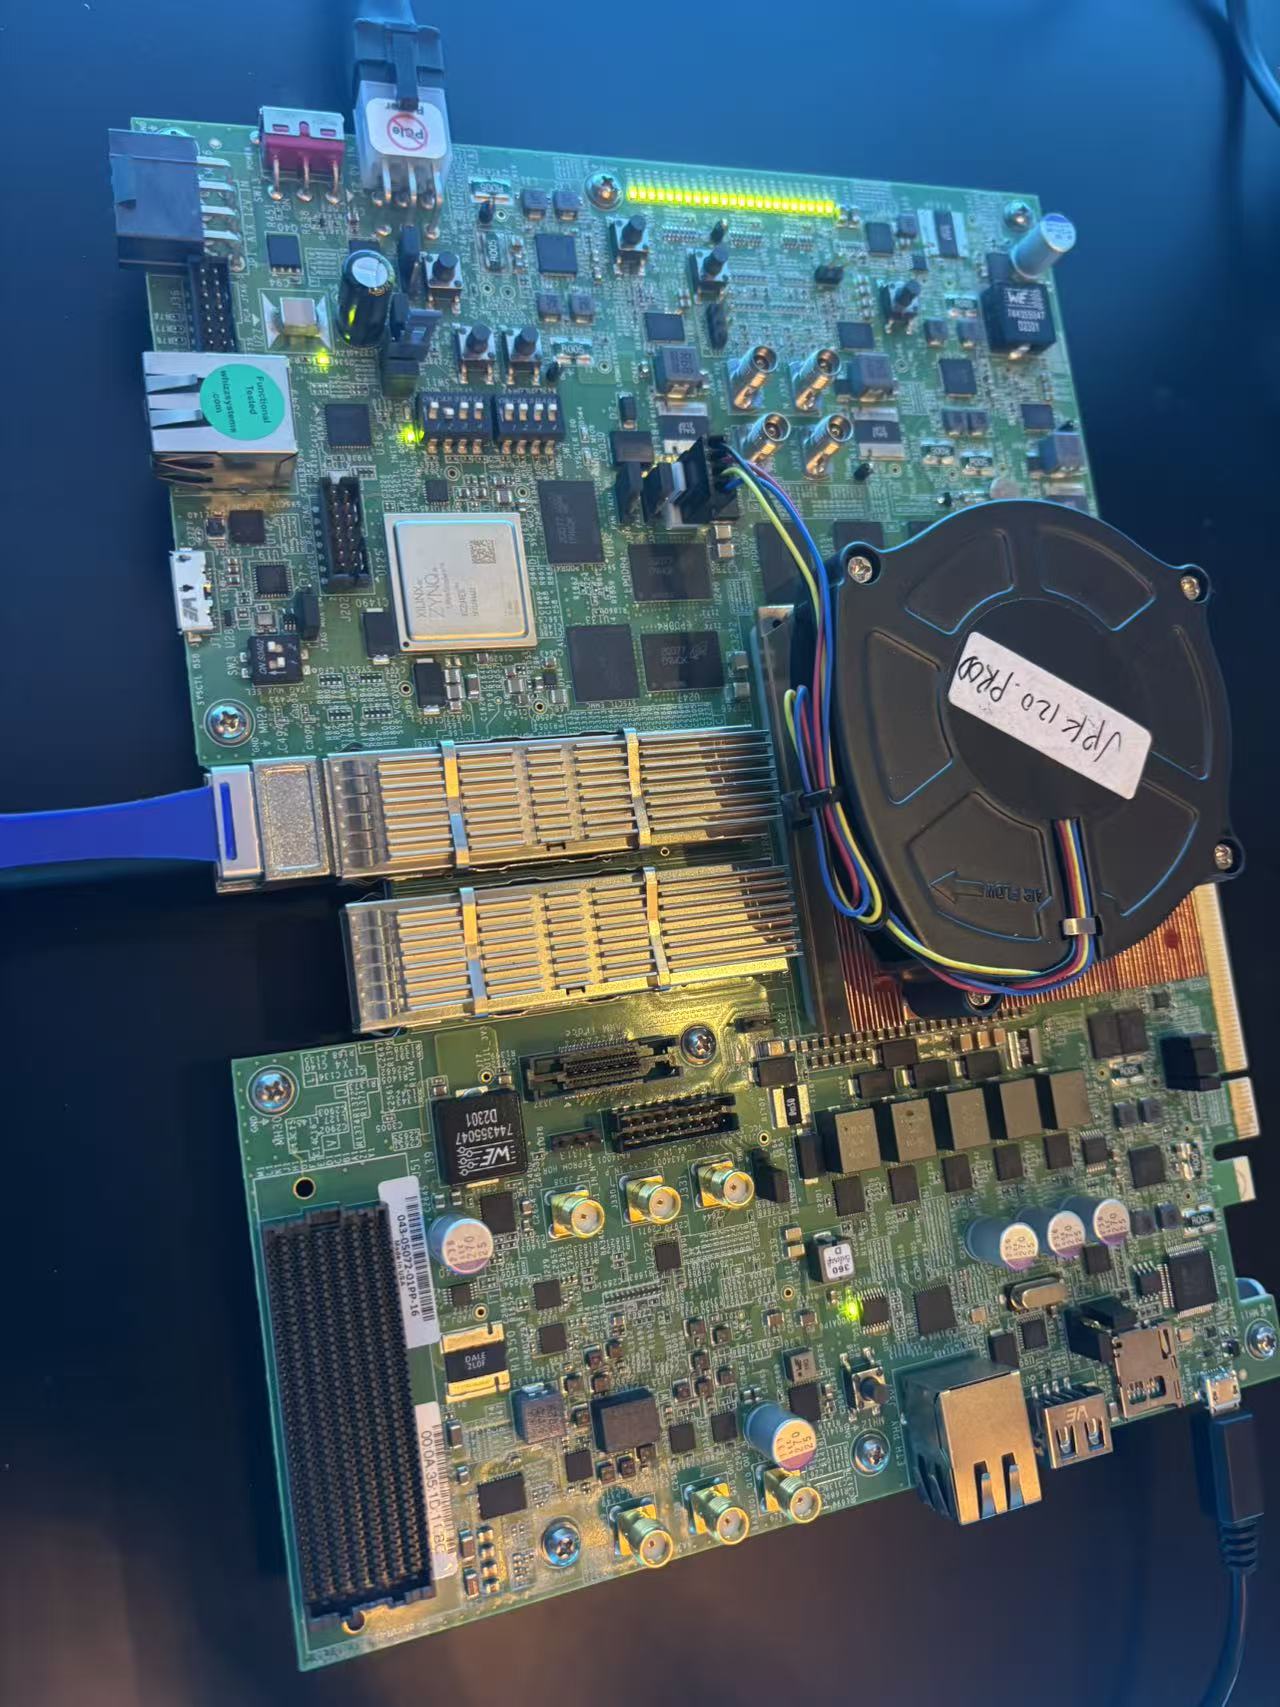
FPGA(硬件时序加速层) 通过 PCIe 直连 RK3576,独立时钟域并行运行,硬件逻辑固化,不受操作系统调度影响。
-
核心功能:高分辨率编码器(BiSS-C/EnDat)位置采集、硬件位置闭环、纳秒级相机 / 激光同步触发脉冲;高速 ADC 采集振动、温度传感器;硬件急停回路(独立硬件安全链路,不依赖 CPU);乒乓缓存图像 / 位置时序数据,通过 PCIe DMA 上报 RK3576。
-
典型指标:触发时序抖动<10ns,编码器采样周期 50μs;硬件急停响应延迟<1μs。
-
数据流:RK3576 下发目标位置 → FPGA 硬件闭环,输出伺服脉冲 / 同步触发 → FPGA 采集编码器位置、触发图像标记 → 位置 + 标记时序数据 PCIe DMA 传给 RK3576。
-
-
RK182X(独立大模型 AI 算力层) PCIe 直连 RK3576,独立算力、独立片上内存,INT8 峰值 20TOPS。
-
核心功能:接收 RK3576 转发的晶圆图像、时序传感器数据;运行多模态工业大模型,完成晶圆划痕、颗粒、崩边缺陷检测;缺陷分级、工艺异常根因分析、设备故障诊断;输出结构化结果(缺陷坐标、不良等级、工艺修正推荐值)回传给 RK3576。
-
约束:RK182X 只输出结构化判定结果,原始图像、特征不进入 CODESYS 实时任务域;大模型推理负载高低,不会影响 RK3576 与 FPGA 的运动、时序任务。
-
完整数据流: FPGA 硬件触发相机采集晶圆图像 + 同步位置标记 → RK3576 采集图像与时序数据,通过 PCIe DMA 送入 RK182X → RK182X 多模态大模型完成缺陷检测与工艺研判,输出结构化结果 → RK3576 非实时域接收结果,做格式转换,送入 CODESYS PLC → CODESYS 校验参数限幅,下发新的运动目标位置给 FPGA → FPGA 硬件闭环,调整载台位置,完成工艺闭环。
2.2 软件分层架构,严格隔离实时域 / 非实时域
① FPGA 硬件逻辑域(最高确定性,硬件并行)
Verilog/VHDL 实现:编码器 IP、硬件 PID、同步触发发生器、硬件安全联锁、PCIe DMA 控制器。纯硬件逻辑,无操作系统,纳秒级时序,优先级最高。
② CODESYS 实时控制域(RT-Linux,硬实时)
IEC61131-3 程序,ST / 功能块编程:多轴运动规划、工艺联锁、安全逻辑;接收 FPGA 位置反馈,下发运动指令;接收 RK182X 推理结果,做参数限幅、超时校验;只接收结构化数值 / 状态信号,不处理图像、原始大模型文本。 RK3576 隔离 CPU 核心,CODESYS 进程 mlock 锁定内存,禁止 swap 交换。
③ RK3576 Linux 用户态非实时域
PCIe 驱动中间件、图像预处理、HMI 界面、本地数据库、日志上传、消息队列。负责 FPGA、RK182X 之间的数据转发,图像打包、结果解析。本域即使卡顿,不影响 CODESYS 实时任务与 FPGA 硬件时序。
④ RK182X AI 推理域
RKNN Runtime 推理引擎:轻量化 7B 工业大模型、多模态视觉检测模型;模型 INT4/INT8 量化优化;多模型任务调度、内存池管理;推理异常捕获,故障码上报 RK3576。
三、本方案核心优势(半导体设备场景)
3.1 四层硬件域隔离,实时性与时序确定性拉满
FPGA 承担纳秒级硬件时序和底层闭环,规避 Linux 操作系统抖动;CODESYS 负责上层运动规划,RK182X 独立承载大模型推理。RK182X 满载跑 7B 大模型时,EtherCAT 周期抖动<20μs,FPGA 触发时序抖动<10ns。从架构上消除 AI 算力抢占运动控制与时序资源的风险,保障晶圆对位精度与良率。
3.2 一体化主板设计,替代分体式控制器方案
传统方案:运动控制器 + FPGA 时序卡 + AI 视觉盒三套硬件。本方案将主控、FPGA 时序、RK182X AI 算力集成在同一块 SOM 载板,共用一套 PCIe 互联,时钟域统一管理,大幅降低整机 BOM、布线、EMC 与调试工作量,方便设备厂商整机小型化、嵌入半导体设备机柜。
3.3 运动、图像、缺陷数据同源标记,解决同步难题
FPGA 在相机曝光触发瞬间,同步锁存载台编码器位置,图像和位置标记绑定打包,一起送入 RK182X 做缺陷检测。消除分体设备图像与载台位置不同步带来的定位误差,是晶圆检测、探针台高精度对位的关键能力。
3.4 双层安全机制:PLC 软件联锁 + FPGA 硬件安全回路
半导体设备安全要求高,系统提供两级保护:CODESYS 软件工艺联锁,同时 FPGA 内置独立硬件急停回路,不依赖 CPU、操作系统。一旦触发急停,FPGA 硬件直接切断伺服使能,满足半导体设备安全规范。大模型输出参数进入 PLC 必须经过限幅、超时校验,防止大模型幻觉造成工艺事故。
3.5 模块化可裁剪,产品高低配复用硬件平台
-
低配版本:不焊接 RK182X,仅 RK3576+FPGA+CODESYS,作为精密运动时序控制器;
-
高配版本:搭载 RK182X,开启本地大模型多模态缺陷分析。 硬件底板统一,仅改动固件与选配算力模块,一套硬件平台覆盖多款半导体设备,大幅降低研发迭代成本。
四、方案横向对比
|---------------------------------|------------------|---------------------|----------------|----------|--------------|----------------|
| 方案架构 | 时序精度 | 运动实时性 | 本地大模型能力 | 硬件形态 | 系统集成难度 | 半导体适配度 |
| RK3576+CODESYS+FPGA+RK182X | 触发抖动<10ns,位置同步标记 | 优秀,EtherCAT 抖动<20μs | 支持 7B 多模态工业大模型 | 一体化单主板 | 低,单板 PCIe 互联 | ⭐⭐⭐⭐⭐ |
| RK3576+CODESYS+RK182X(无 FPGA) | 微秒级,无法纳秒触发 | 良好 | 支持 7B 大模型 | 一体化主板 | 中 | ⭐⭐⭐(适合非光学量测场景) |
| 分体方案:独立运动控制器 + FPGA 时序卡 + AI 盒子 | <10ns | 优秀 | 支持 | 多块板卡,多机箱 | 高,跨板同步调试复杂 | ⭐⭐⭐ |
| 单 RK3576 内置 NPU | 软件触发,抖动大 | 差,AI 负载下抖动恶化 | 仅支持轻量小模型 | 单主板 | 低 | ⭐⭐(仅低端筛查设备) |
| X86+FPGA+GPU | <10ns | 良好 | 大模型能力最强 | 体积大、功耗高 | 高,成本昂贵 | ⭐⭐⭐(实验室高端设备) |
五、工程落地关键要点
5.1 RK3576 RT-Linux 实时调优
-
内核开启 PREEMPT_RT 完全抢占补丁;
-
CPU 核心隔离,CODESYS 进程独占核心,屏蔽该核心所有中断;
-
关闭系统日志刷屏、桌面、无用后台服务;
-
CODESYS 进程 mlockall 锁定内存,禁止内存交换。
5.2 FPGA 与 RK3576 PCIe 接口与时序设计
-
FPGA 独立参考时钟,与 RK3576 时钟做异步跨时钟域处理;
-
PCIe DMA 双通道:大数据流(图像、波形)乒乓缓存;控制消息流(指令、故障码)高优先级消息队列;
-
触发信号硬件打标,每帧图像绑定对应的编码器位置快照,保证图像 - 位置严格同步。
5.3 CODESYS 与 AI 结果交互安全规范
-
CODESYS 不解析 RK182X 返回的原始图像、文本,只读取数值、状态字;
-
增加超时判断:RK182X 推理超时,PLC 保持原有工艺参数,不自动更新;
-
参数上下限硬限幅,大模型推荐参数超出阈值直接丢弃并报警;
-
手动 / 自动模式切换开关,一键切断 AI 闭环干预。
5.4 RK182X 大模型部署优化
-
RKNN Toolkit 对多模态模型做 INT4/INT8 量化,兼顾精度与推理速度;
-
针对晶圆微观缺陷做模型微调,提升微小颗粒、划痕检出率;
-
内存池静态分配,防止多模型并发推理内存溢出;
-
推理异常检测,模型崩溃时上报故障码,触发 PLC 报警并暂停工艺。
六、典型应用场景
-
半导体晶圆光学检测设备:载台多轴精密运动,FPGA 纳秒级相机曝光触发,RK182X 大模型识别微米级缺陷、缺陷根因分析;
-
探针台精密控制器:探针多轴同步运动,FPGA 硬件闭环保证探针下压时序,大模型分析探针接触异常;
-
光刻辅助对准设备:载台高速对位,FPGA 同步采集激光干涉信号,AI 大模型分析对准偏差;
-
玻璃基板 / 掩膜版外观检测设备 :高速扫描运动,图像与位置同步标记,多模态缺陷分类与工艺统计。
七、总结
RK3576+CODESYS+FPGA+RK182X 四层异构一体化控制器,针对半导体精密设备运动控制、纳秒时序、本地大模型三大核心需求做架构分层设计。FPGA 负责底层硬件时序与硬件安全,CODESYS+RK3576 完成上层多轴运动与工艺调度,RK182X 独立承载重型多模态大模型推理。硬件域相互隔离,资源互不抢占,同时实现运动时序、图像采集、AI 缺陷研判的数据同源同步。 该一体化架构可以替代传统分体控制器方案,缩小设备体积、降低 BOM 与调试成本,在保障半导体设备高实时性、高安全、高精度的前提下,赋予控制器本地多模态大模型智能能力,是新一代半导体精密装备控制器极具竞争力的方案。
延伸阅读
-
RK3576 RT-Linux 核心隔离与 CODESYS 实时性调优实战
-
FPGA+RK3576 PCIe DMA 高速图像采集与时序标记设计
-
RK182X 多模态晶圆缺陷大模型 RKNN 部署实践
-
半导体设备控制器中 AI 大模型闭环控制安全设计规范