MATLAB源代码,可直接运行、得到结果,有中文注释
文章目录
程序概览
本程序实现三维快速扩展随机树(Rapidly-exploring Random Tree, RRT)与人工势场法(Artificial Potential Field, APF)联合路径规划,并结合到达角(Angle of Arrival, AOA)完成三维定位。RRT用于生成全局可行路径,APF对路径进行局部平滑与避障优化,随后利用多个锚节点的方位角和俯仰角信息估计目标三维位置。地图范围、障碍物、起终点、锚节点位置、RRT/APF规划参数及AOA量测噪声等均可自行修改,便于构建不同三维仿真场景。
运行结果
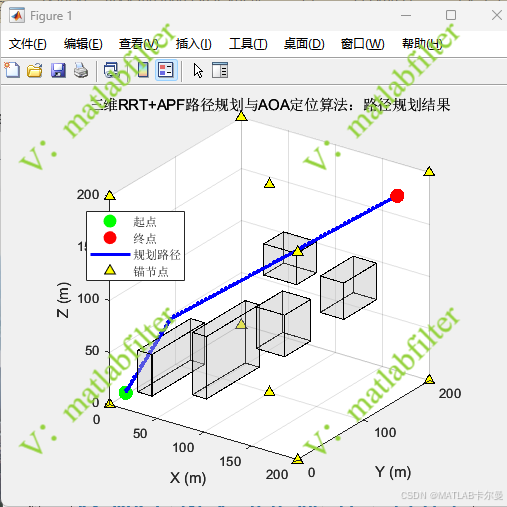
路径规划结果图:
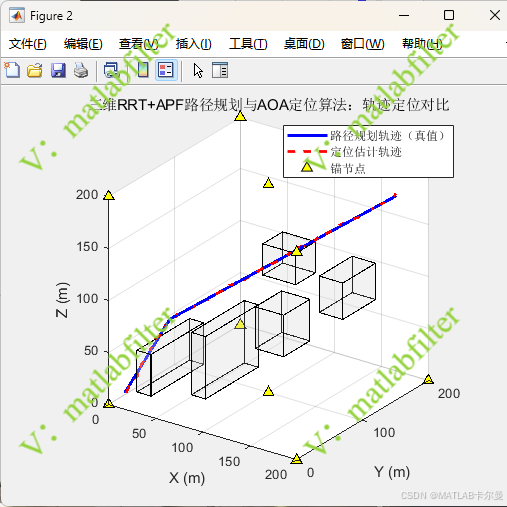
路径规划轨迹与定位估计轨迹对比图:
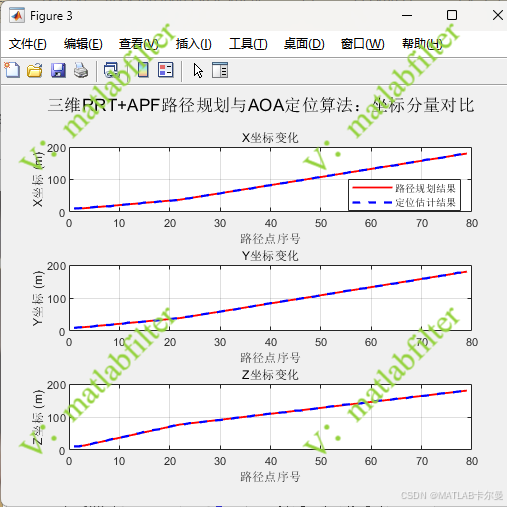
各坐标分量随路径点序号变化曲线:
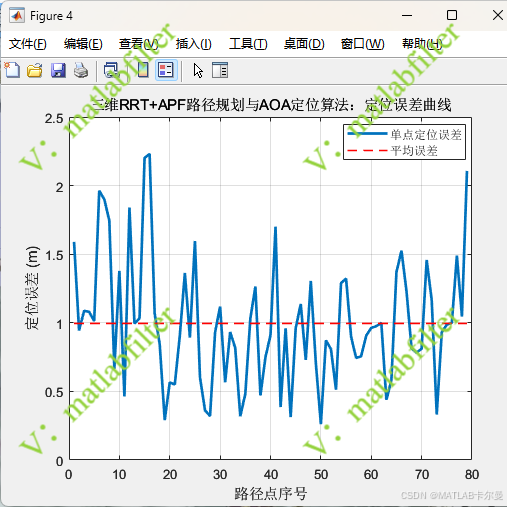
定位误差曲线:
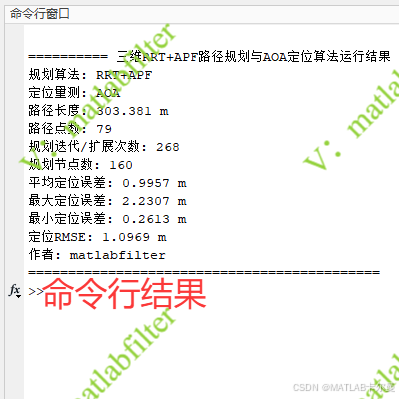
命令行会输出统计结果:
MATLAB部分源代码
部分代码如下:
matlab
%% 三维RRT+APF路径规划与AOA定位算法
% 作者: matlabfilter
% 2026-09-19/Ver2
%
% 程序流程:
%   1. 完成RRT+APF全局采样与APF局部势场细化三维路径规划,将规划路径点作为运动轨迹真值;
%   2. 在每个路径点处模拟AOA量测;
%   3. 使用本脚本对应的定位模型估计路径点位置;
%   4. 使用普通figure窗口绘制规划轨迹、定位轨迹、坐标分量和误差曲线。

clear; clc; close all;
rng(0);

%% 参数设置
algorithmName = '三维RRT+APF路径规划与AOA定位算法';
measureName = 'AOA';
sigmaAngle = 0.010;        % AOA角度噪声,单位rad

%% 路径规划
[rawPath, anchors, mapLimit, obstacles, planStats] = planRrtApf3D();

%% 沿规划轨迹进行定位仿真
[estPath, posErr, iterUsed] = runAoaLocalization3D(rawPath, anchors, sigmaAngle);

%% 结果绘图与输出
可前往付费专栏查看更多代码和介绍:
https://blog.csdn.net/callmeup/article/details/166008375?spm=1011.2415.3001.5331