在FOC控制中常常需要对电机的模型进行建立,其中常常有一些数学概念需要用到,分别是状态空间方程、特征值与极点。
(1)特征值:
在数学上,特别是线性代数中,对于一个给定的线性变换A,它的特征向量u经过这个线性变换的作用之后,得到的新向量仍然与原来的u保持在同一条直线上。但其长度或方向也许会改变。即:
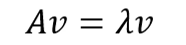
其中v是A矩阵的特征向量,lambda是特征值。
例子:
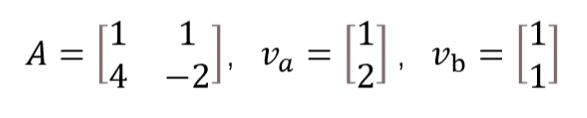
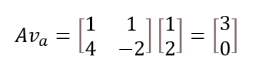
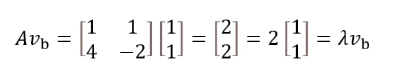
特征向量与特征值求解:
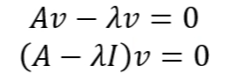
I为单位矩阵,维度与A相同。
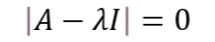
例子:
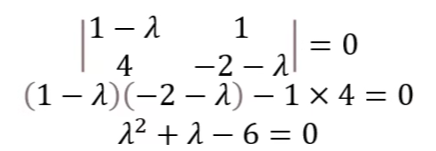
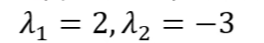
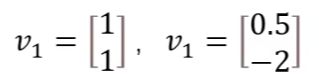
特征向量的作用是化解矩阵,起解耦的作用。下面的DR_CAN博主里面的视频推导 :
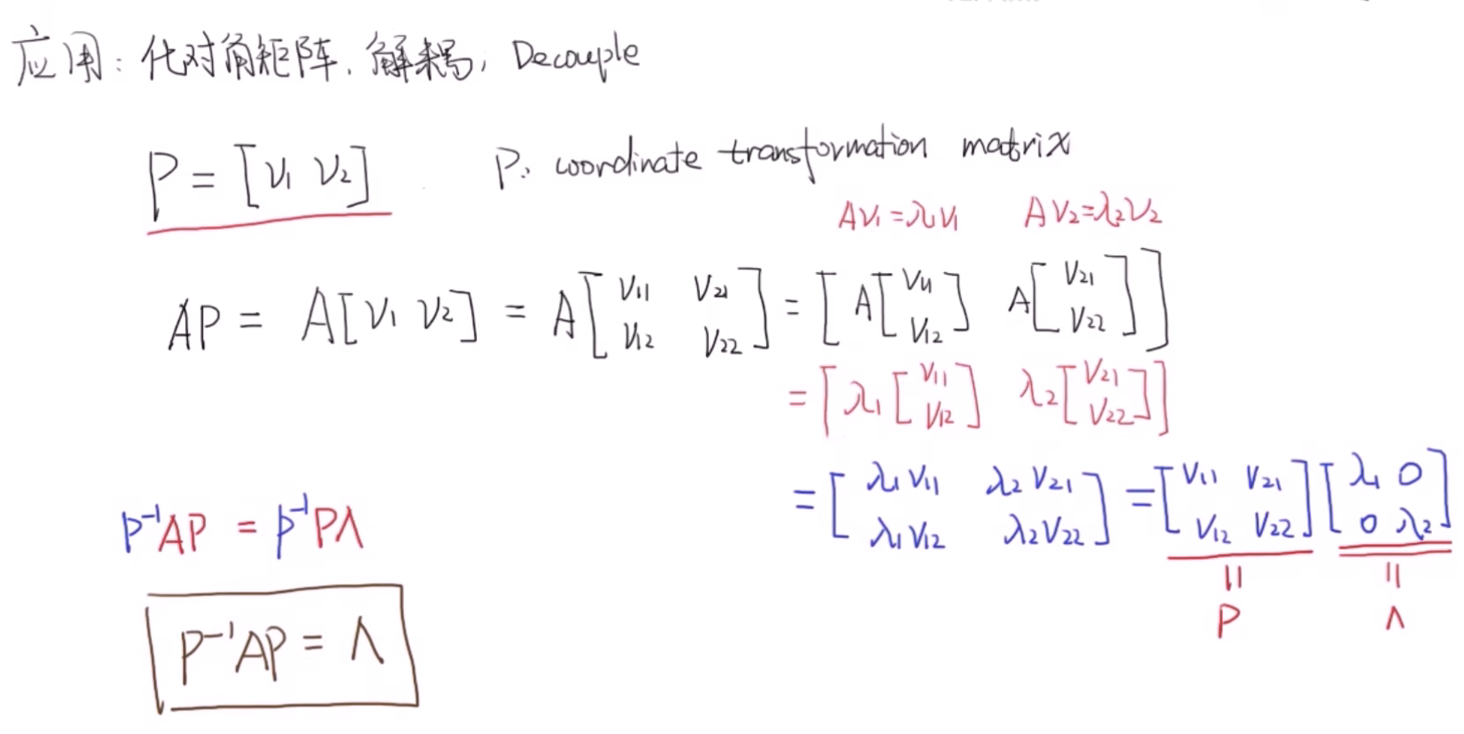
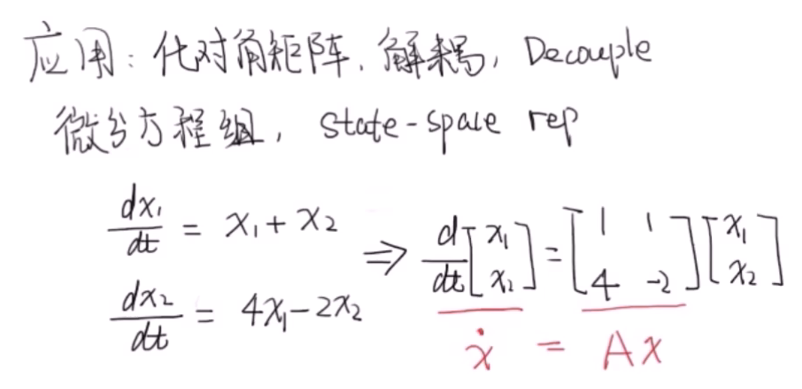
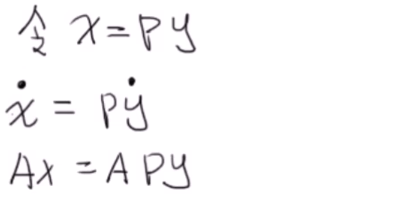
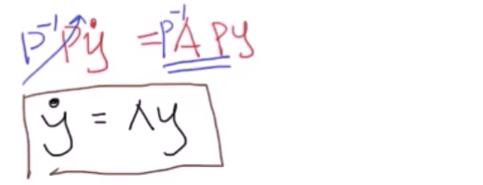
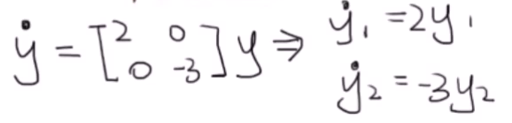
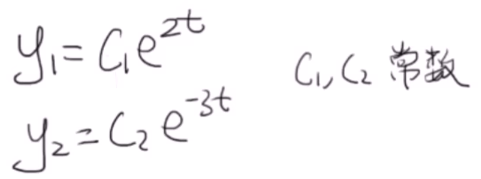
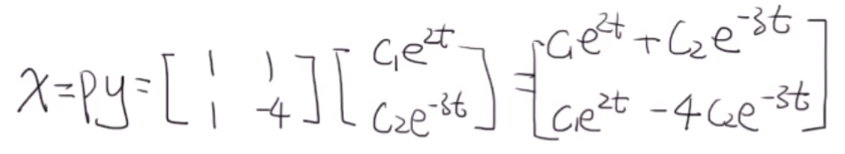
总结:特征值的应用其实就是通过判断特征值的符号和性质来判断系统的稳定性。后面会使用上特征值。
(2)状态空间方程稳定性:
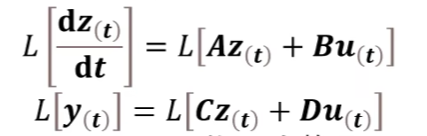
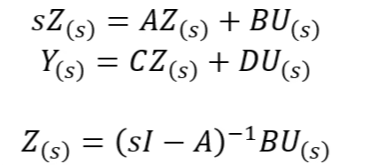
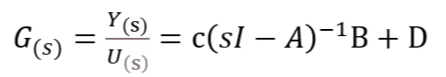
一般情况D矩阵都是取零:
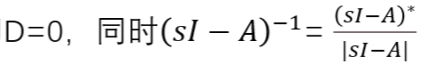
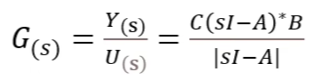
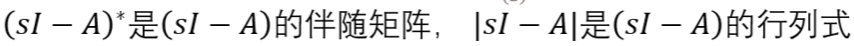
总结:求状态空间方程的稳定性,其实就是求 |sI - A| = 0。这个就和前面的特征方程联系到了一起。
(3)状态观测器理论:
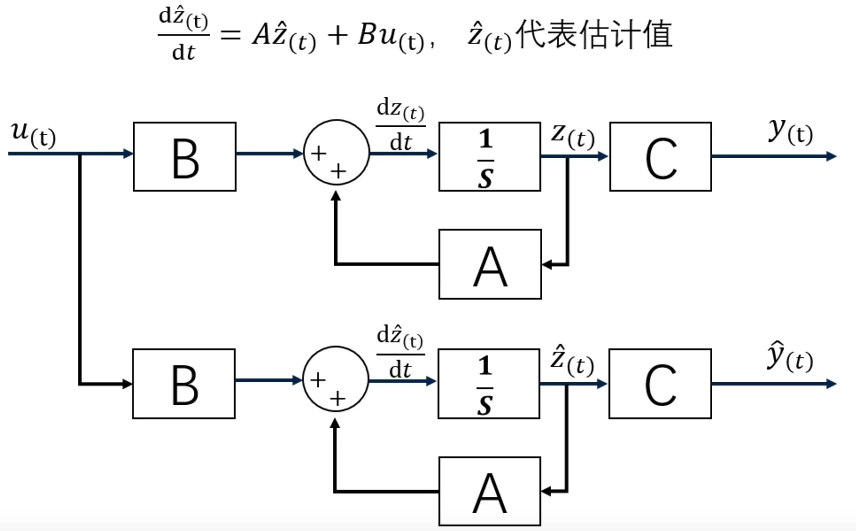
上面是一个开环的状态观测器,为了让系统能够正常收敛,我们需要引入观测矩阵L。这个L的目的就是为了让状态空间方程能够收敛。
我们设计的非线性磁链、滑膜、龙伯格等都是为了设计出这个L矩阵。
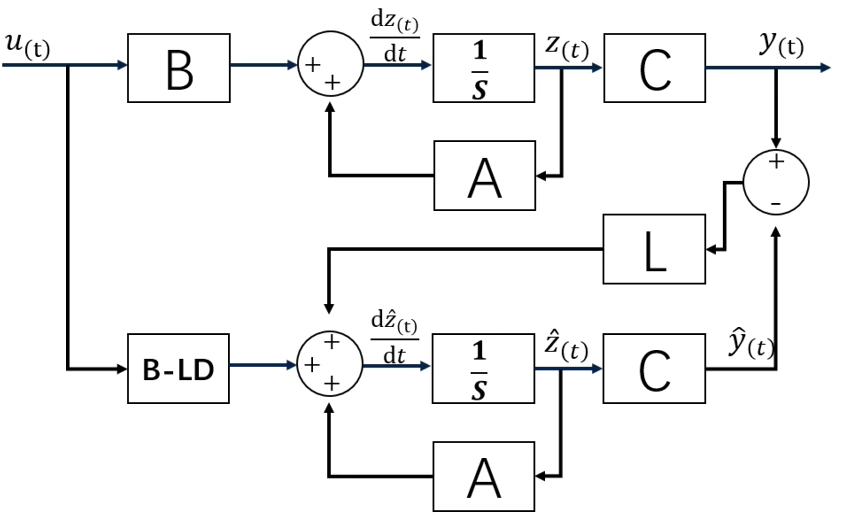
引入误差方程:如果Z(t)与Z(t)估算的值相等,即e(t) = Z(t) - Z(t)估算 = 0,那么y(t)=C*Z(t)是不是就等于y(t)估算。
引入误差方程的目的是为了求出L矩阵如何设置,模型才会收敛!
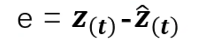
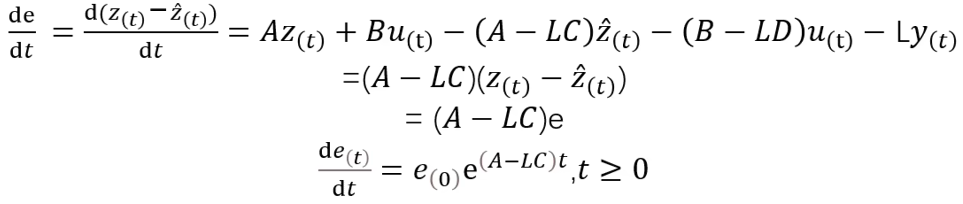
**总结:**想要系统收敛的前提是 "A-L*C"这个矩阵具有负实部。而且负实部决定了收敛的速度。即:
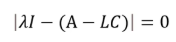
这里就和前面的特征值联系了起来,将L矩阵和lambda联系起来,就可以知道 状态观测L矩阵里面的取值如何取值。