本文基于公开测试数据与行业标准,从材料力学、结构力学和车辆动力学角度进行专业分析,不涉及对品牌或产品的商业评价。
2026年10月,懂车帝一段测试视频引爆车圈:三台全新尊界V800在百公里时速至静止的连续紧急制动测试中,刹车踏板支架先后断裂,故障集中在第2至第4次全力制动时出现。踏板力传感器记录的数据显示,首次制动最大踏板力为1596N,第二次为1612N,视频中另出现过4589N的读数。
一台售价76.6万元至101.6万元的高端MPV,在日常驾驶者完全可及的踩踏力度下出现制动踏板失效,这在汽车安全工程领域引发了根本性质疑:刹车踏板的设计边界,究竟应该划在哪里?
一、事件还原:从测试数据看断裂工况
根据公开信息,测试在封闭场地进行,条件为100km/h→0的连续紧急制动,满载工况。三台车均在数次制动循环内出现踏板支架断裂,断裂后常规脚刹功能完全失效,驾驶员仅能依靠P挡实现应急减速。
关键数据点:
-
第1次制动最大踏板力:1596N(约163kgf)
-
第2次制动最大踏板力:1612N(约164kgf)
-
视频中另出现4589N读数
这里需要区分两个概念:踏板力 是驾驶员施加在踏板表面的力;支架应力是经过杠杆系统放大后传递到支架结构上的内部应力。后者远大于前者,取决于踏板杠杆比(通常为3:1至5:1)。
二、机械原理:刹车踏板的载荷传递路径
刹车踏板总成并非单一零件,而是一个完整的力学系统。根据行业标准定义,制动踏板总成包括踏板摆臂、支架、踏面、回位弹簧、制动灯开关及紧固件等,其中摆臂和支架是承受载荷的核心结构件。
载荷传递链路如下:
驾驶员脚部力 → 踏面 → 踏板摆臂 → 转轴 → 支架 → 基座 → 车身
在这个链路中,转轴支点区域同时承受弯曲应力和剪切应力的复合作用 ,对材料韧性和结构连续性要求极高。踏板本质上是一个杠杆系统:脚施加的力经踏板臂放大后传递到转轴,再通过支架分散到车身结构。
踏板臂的杠杆比(踏板臂长度与转轴到推杆距离之比)决定了力的放大倍数。假设杠杆比为4:1,驾驶员施加500N踏板力,推杆端实际输出力可达2000N。支架承受的力矩则是踏板力乘以有效力臂。
从受力类型分析,支架断裂通常指向以下几种失效模式:
-
剪切失效:支架销孔或连接区域承受横向剪切力,截面不足时发生剪切断裂
-
弯曲疲劳:反复循环载荷下,应力集中区域萌生裂纹并扩展
-
复合应力失效:弯曲与剪切叠加,在转轴支座等复合应力区域触发断裂
1600N级别的踏板力,在杠杆放大后传递到支架的弯矩,已远超日常工况。行业标准要求的1500N纵向力测试,恰恰处于这个量级。
三、材料与结构:金属踏板的结构强度逻辑
刹车踏板与油门踏板在材料和设计逻辑上存在根本差异,这不是工程上的偶然选择,而是功能需求决定的必然结果。
油门踏板 仅作为信号传感器使用,与节气门之间早已没有机械连接。其塑料材质配合"断裂诱导槽"设计,在碰撞时断裂以阻断加速信号、保护驾驶员腿部。断裂在这里是功能性的安全设计。
刹车踏板 则与制动系统保持机械直连(或通过助力器实现力传递)。即使助力系统失效,法规仍要求通过踏板力产生至少0.2G的减速度。这意味着刹车踏板必须具备在任何工况下传递足够制动力的能力。
从材料选择看,制动踏板以金属为主导,常用Q235碳钢或20号钢经冲压焊接成型;部分轻量化设计采用铝合金;树脂材料需使用玻纤增强尼龙(PA6/PA66加玻纤),玻纤含量可达60%。但UNECE R13明确要求踏板等关键部件必须由金属或具有同等特性的材料制成。
更关键的是,QC/T 788-2018标准对踏板总成的强度试验要求是:在踏板几何中心施加1500N±20N纵向力 ,保持5秒后解除,共5次,试验后不得有裂纹或损坏,永久变形量不超过5.0mm 。这里考核的是总成整体,任何环节------踏板臂、支架、转轴或螺栓连接区域------出现裂纹或断裂,均判定为不合格。
1600N的实测踏板力,已超过该标准1500N的测试要求。即便考虑实际断裂时支架承受的是放大后的内力而非踏板力本身,这个载荷水平仍在正常工程范畴之内。
四、动力学视角:连续紧急制动的载荷特征
连续紧急制动是一个循环载荷场景,与单次制动有本质区别。
每次全力制动过程中,踏板力经历"加载---保持---卸载"的循环。支架结构承受的是脉动循环应力 ,而非静态载荷。断裂出现在第2至第4次制动,这一模式指向低周疲劳 或累积损伤特征。
从动力学角度,制动过程中还存在冲击载荷效应。踏板快速踩下时,惯性力会使实际载荷超过稳态值。紧急制动时驾驶员的踩踏速度极快,踏板臂和支架承受的动态载荷可能达到静态标定值的1.2至1.5倍。
此外,连续制动导致制动系统温度升高,热膨胀可能改变制动主缸的推杆位置,间接增加踏板行程末端阻力,进一步增大支架承受的反作用力。
三台车均在数次制动内断裂,且竞品车型同工况未出现同类问题,这排除了单纯的"测试条件过严"解释。从统计角度看,同一批次三台车表现出一致性失效模式,指向设计层面而非制造偏差。
五、标准与工程原则:踏板强度的边界在哪里
现行强制性国家标准中,与踏板力直接相关的条款存在一个容易混淆的区分:
GB 7258规定 :行车制动产生最大制动效能时,乘用车踏板力**≤500N** 。这是"用多大劲能把车刹住"的标准,实质是保障制动系统的助力效能和响应性。
QC/T 788规定 :踏板总成需承受1500N纵向力 而不出现裂纹或断裂。这是"踏板本身能扛多大劲"的标准,是零部件级强度验证。
两者之间3倍的差距,正是"制动效能需求"与"结构安全裕度"之间的设计空间。
一个关键的行业共识来自多位车企研发工程师的表态:刹车踏板在任何情况下都不应该能被正常驾驶员直接踩断 。这不是一个法规条文,而是安全工程的基本原则------制动系统是车辆安全的最后防线,其机械结构的失效必须被排除在正常操作边界之外。
关于刹车踏板的溃缩设计(碰撞时可控断裂以保护腿部),需要澄清的是:这与"被踩断"是完全不同的概念。溃缩机制(溃缩销、剪切销、拉脱块等)的设计目标是让踏板在乘员舱侵入压溃 的特定条件下断裂,而非在人力踩踏范围内断裂。且这类设计并非国标强制要求,车企可以根据整体安全策略选择是否采用。
六、疲劳失效:从故障树分析看根本原因
学术层面对制动踏板失效已有系统研究。基于故障树法(FTA)的分析表明,材料和载荷是影响制动踏板构件寿命的主要原因,应力集中为次要原因。使用Hypermesh和nCode进行的有限元与疲劳分析显示,踏板在循环载荷下的寿命对材料性能和局部应力状态极为敏感。
从失效模式推断,尊界V800的问题可能涉及以下环节之一:
支架材料或热处理缺陷:如果材料实际强度低于设计值,在1600N级踏板力经杠杆放大后的载荷下,可能在应力集中区域提前达到屈服或断裂强度。
结构设计应力集中:转轴支座、焊接接头或螺栓孔周边的几何不连续处,如果过渡圆角不足或壁厚设计不当,会形成应力集中系数过高的危险区域。
疲劳强度不足:如果支架的疲劳极限低于工作载荷下的循环应力幅值,即使单次制动不断裂,数次循环后就可能出现裂纹萌生和扩展。
无论具体原因如何,三台车均在第2至第4次制动断裂的事实,排除了偶发性制造缺陷的解释,指向系统性的设计或工艺问题。
七、动态演示
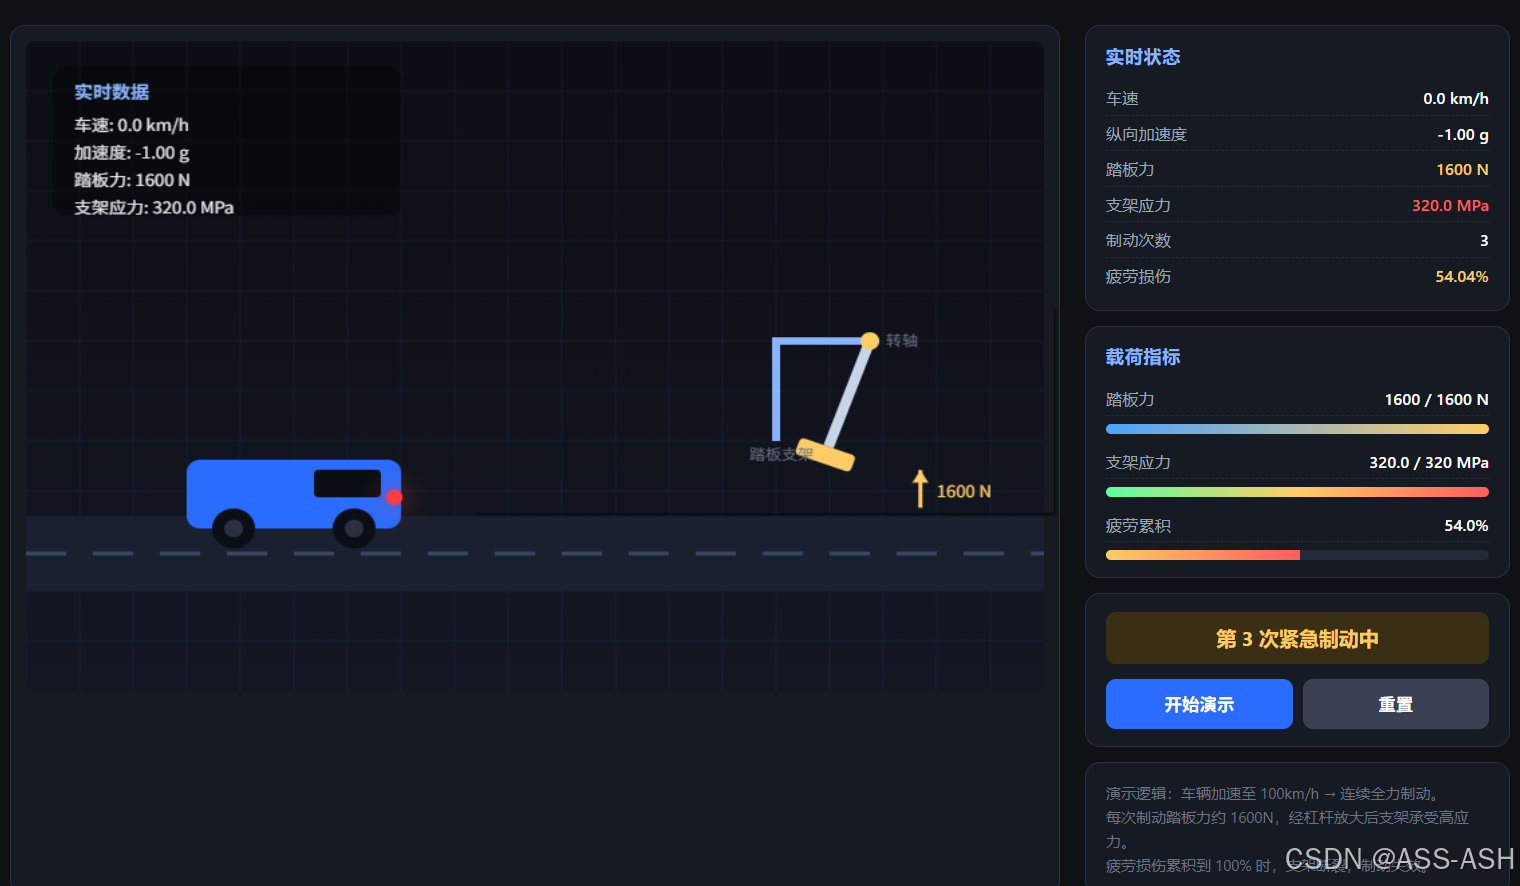
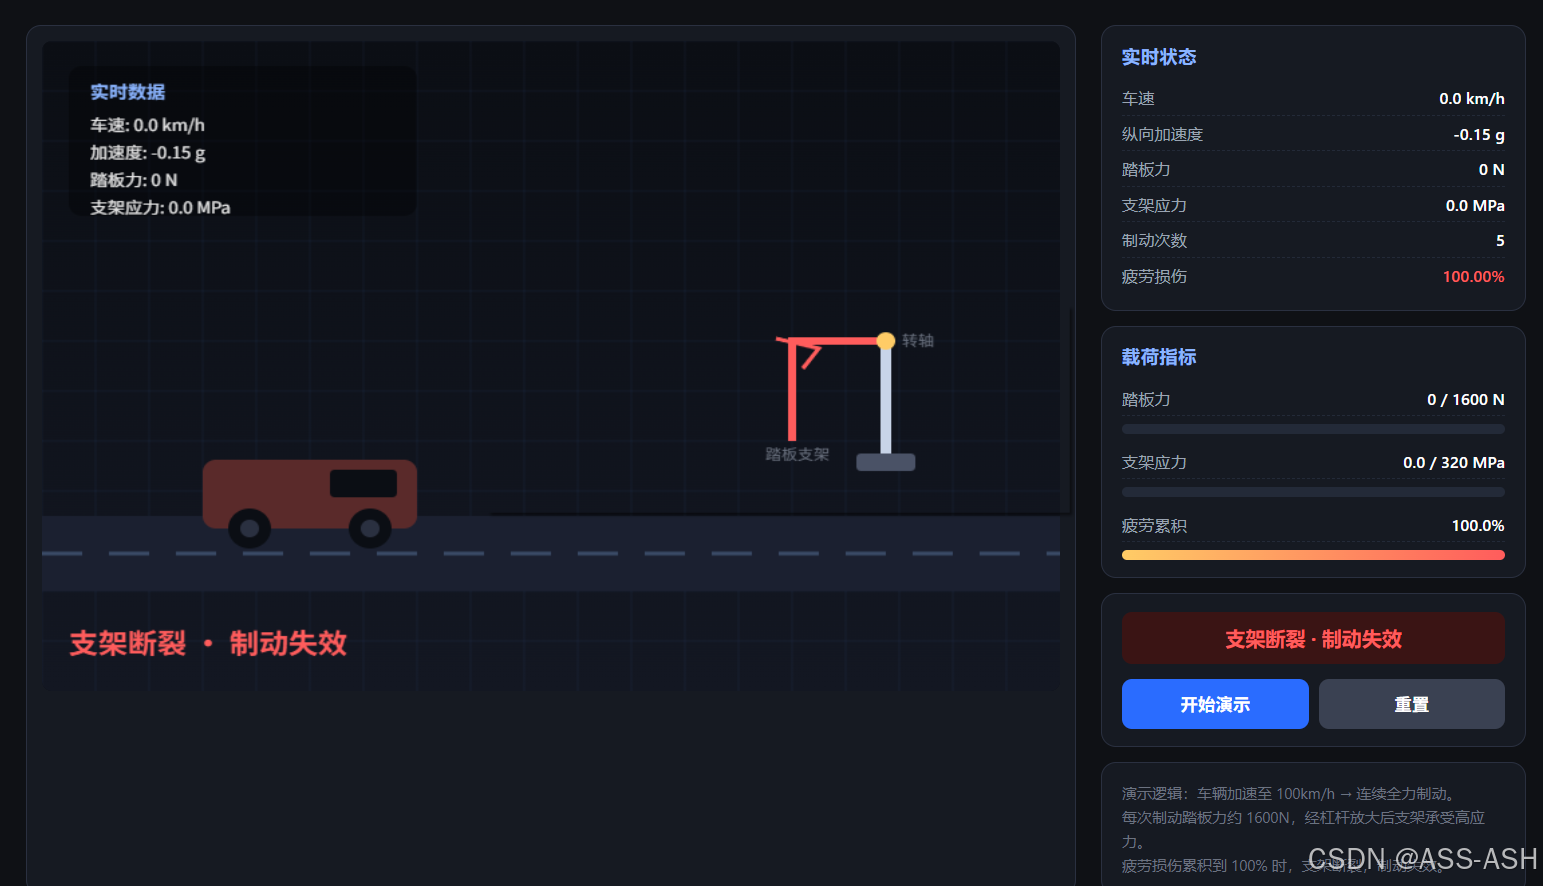
单文件 HTML + Canvas 动态演示代码 ,模拟"加速 → 踩刹车 → 连续紧急制动 → 踏板支架断裂"的过程。
界面上会实时显示:
-
车速
-
加速度
-
踏板力(N)
-
支架应力(MPa)
-
制动次数
-
支架疲劳损伤累积
-
状态提示
不需要任何依赖,直接保存为 .html 用浏览器打开即可运行。
html
<!DOCTYPE html>
<html lang="zh-CN">
<head>
<meta charset="UTF-8">
<title>刹车踏板断裂动态演示</title>
<style>
  * { box-sizing: border-box; }
  body {
    margin: 0;
    background: #0f1115;
    color: #e6e6e6;
    font-family: "Segoe UI", "Microsoft YaHei", sans-serif;
    display: flex;
    justify-content: center;
    padding: 20px;
  }
  .wrap {
    display: flex;
    gap: 20px;
    max-width: 1200px;
    width: 100%;
  }
  .canvas-box {
    background: #161a22;
    border: 1px solid #2a3040;
    border-radius: 12px;
    padding: 12px;
    flex: 1;
  }
  canvas {
    width: 100%;
    height: 520px;
    background: #0b0e14;
    border-radius: 8px;
    display: block;
  }
  .panel {
    width: 340px;
    display: flex;
    flex-direction: column;
    gap: 12px;
  }
  .card {
    background: #161a22;
    border: 1px solid #2a3040;
    border-radius: 12px;
    padding: 14px 16px;
  }
  .card h3 {
    margin: 0 0 10px 0;
    font-size: 14px;
    color: #8ab4ff;
    font-weight: 600;
    letter-spacing: 1px;
  }
  .row {
    display: flex;
    justify-content: space-between;
    font-size: 13px;
    padding: 5px 0;
    border-bottom: 1px dashed #232a38;
  }
  .row:last-child { border-bottom: none; }
  .row .label { color: #9aa4b2; }
  .row .value { color: #fff; font-weight: 600; font-variant-numeric: tabular-nums; }
  .value.warn { color: #ffcc66; }
  .value.danger { color: #ff5c5c; }
  .value.ok { color: #5cff9d; }

  .bar {
    height: 8px;
    background: #232a38;
    border-radius: 4px;
    overflow: hidden;
    margin-top: 6px;
  }
  .bar > div {
    height: 100%;
    width: 0%;
    transition: width 0.1s linear;
  }
  .bar.force > div { background: linear-gradient(90deg, #4da3ff, #ffcc66); }
  .bar.stress > div { background: linear-gradient(90deg, #5cff9d, #ffcc66, #ff5c5c); }
  .bar.fatigue > div { background: linear-gradient(90deg, #ffcc66, #ff5c5c); }

  .status {
    text-align: center;
    font-size: 16px;
    font-weight: 700;
    padding: 10px;
    border-radius: 8px;
    background: #1d2433;
    color: #8ab4ff;
  }
  .status.danger { background: #3a1414; color: #ff5c5c; }
  .status.warn { background: #3a2f14; color: #ffcc66; }

  button {
    background: #2a6cff;
    color: #fff;
    border: none;
    border-radius: 8px;
    padding: 10px 14px;
    font-size: 14px;
    cursor: pointer;
    font-weight: 600;
  }
  button:hover { background: #4a82ff; }
  button.reset { background: #3a4152; }
  button.reset:hover { background: #4a5266; }
  .btns { display: flex; gap: 8px; }
  .btns button { flex: 1; }

  .legend {
    font-size: 12px;
    color: #6b7280;
    line-height: 1.6;
  }
</style>
</head>
<body>
<div class="wrap">
  <div class="canvas-box">
    <canvas id="scene" width="760" height="520"></canvas>
  </div>

  <div class="panel">
    <div class="card">
      <h3>实时状态</h3>
      <div class="row"><span class="label">车速</span><span class="value" id="v-speed">0 km/h</span></div>
      <div class="row"><span class="label">纵向加速度</span><span class="value" id="v-acc">0.00 g</span></div>
      <div class="row"><span class="label">踏板力</span><span class="value" id="v-force">0 N</span></div>
      <div class="row"><span class="label">支架应力</span><span class="value" id="v-stress">0 MPa</span></div>
      <div class="row"><span class="label">制动次数</span><span class="value" id="v-count">0</span></div>
      <div class="row"><span class="label">疲劳损伤</span><span class="value" id="v-fatigue">0.00%</span></div>
    </div>

    <div class="card">
      <h3>载荷指标</h3>
      <div class="row"><span class="label">踏板力</span><span class="value" id="l-force">0 / 1600 N</span></div>
      <div class="bar force"><div id="bar-force"></div></div>
      <div class="row" style="margin-top:8px;"><span class="label">支架应力</span><span class="value" id="l-stress">0 / 320 MPa</span></div>
      <div class="bar stress"><div id="bar-stress"></div></div>
      <div class="row" style="margin-top:8px;"><span class="label">疲劳累积</span><span class="value" id="l-fatigue">0%</span></div>
      <div class="bar fatigue"><div id="bar-fatigue"></div></div>
    </div>

    <div class="card">
      <div class="status" id="status">准备就绪</div>
      <div class="btns" style="margin-top:12px;">
        <button id="btn-start">开始演示</button>
        <button id="btn-reset" class="reset">重置</button>
      </div>
    </div>

    <div class="card legend">
      演示逻辑:车辆加速至 100km/h → 连续全力制动。<br>
      每次制动踏板力约 1600N,经杠杆放大后支架承受高应力。<br>
      疲劳损伤累积到 100% 时,支架断裂,制动失效。
    </div>
  </div>
</div>

<script>
const canvas = document.getElementById('scene');
const ctx = canvas.getContext('2d');
const W = canvas.width;
const H = canvas.height;

// ================== 参数 ==================
const PEDAL_FORCE_MAX = 1600;      // N
const STRESS_MAX = 320;            // MPa,支架极限
const LEVER_RATIO = 4.0;           // 踏板杠杆比
const FATIGUE_LIMIT = 1.0;         // 损伤累积到 1 断裂

// 车辆动力学
const MASS = 2600;                 // kg
const SPEED_TARGET = 100 / 3.6;    // m/s

// ================== 状态 ==================
let state = {
  phase: 'idle',      // idle | accelerate | braking | broken | done
  t: 0,
  speed: 0,
  acc: 0,
  pedalForce: 0,
  stress: 0,
  brakeCount: 0,
  fatigue: 0,
  broken: false,
  brakeTimer: 0,
  betweenTimer: 0,
};

let rafId = null;

// ================== UI ==================
const el = {
  speed: document.getElementById('v-speed'),
  acc: document.getElementById('v-acc'),
  force: document.getElementById('v-force'),
  stress: document.getElementById('v-stress'),
  count: document.getElementById('v-count'),
  fatigue: document.getElementById('v-fatigue'),
  lforce: document.getElementById('l-force'),
  lstress: document.getElementById('l-stress'),
  lfatigue: document.getElementById('l-fatigue'),
  barForce: document.getElementById('bar-force'),
  barStress: document.getElementById('bar-stress'),
  barFatigue: document.getElementById('bar-fatigue'),
  status: document.getElementById('status'),
};

function setValue(node, text, cls) {
  node.textContent = text;
  node.className = 'value' + (cls ? ' ' + cls : '');
}

// ================== 物理更新 ==================
function update(dt) {
  const s = state;

  if (s.phase === 'idle') {
    return;
  }

  if (s.phase === 'accelerate') {
    s.t += dt;
    s.acc = 0.5; // g
    s.speed += s.acc * 9.8 * dt;
    if (s.speed >= SPEED_TARGET) {
      s.speed = SPEED_TARGET;
      s.phase = 'between';
      s.betweenTimer = 0.6;
    }
  } else if (s.phase === 'between') {
    s.acc = 0;
    s.betweenTimer -= dt;
    if (s.betweenTimer <= 0) {
      s.phase = 'braking';
      s.brakeTimer = 1.2;
      s.brakeCount += 1;
      s.pedalForce = 0;
    }
  } else if (s.phase === 'braking') {
    s.brakeTimer -= dt;
    // 踏板力快速上升,模拟紧急制动
    const progress = 1 - Math.max(s.brakeTimer, 0) / 1.2;
    const targetForce = PEDAL_FORCE_MAX * Math.min(progress * 1.6, 1);
    s.pedalForce = targetForce;

    // 支架应力 = 踏板力 * 杠杆比 / 等效截面积系数
    const stressTarget = s.pedalForce * LEVER_RATIO / 20; // 简化映射
    s.stress = stressTarget;

    // 减速度
    s.acc = -1.0; // g
    s.speed += s.acc * 9.8 * dt;
    if (s.speed < 0) s.speed = 0;

    // 疲劳损伤累积
    const stressRatio = s.stress / STRESS_MAX;
    const damageRate = Math.pow(Math.max(stressRatio, 0), 4) * 0.35;
    s.fatigue += damageRate * dt;

    if (s.fatigue >= FATIGUE_LIMIT) {
      s.fatigue = FATIGUE_LIMIT;
      s.broken = true;
      s.phase = 'broken';
      s.pedalForce = 0;
      s.stress = 0;
      s.acc = -0.15;
    }

    if (s.brakeTimer <= 0 && !s.broken) {
      // 制动结束,若车速归零则重新加速
      s.pedalForce = 0;
      s.stress = 0;
      s.acc = 0;
      if (s.speed <= 0.1) {
        s.speed = 0;
        s.phase = 'between';
        s.betweenTimer = 0.5;
      } else {
        s.phase = 'between';
        s.betweenTimer = 0.4;
      }
    }
  } else if (s.phase === 'broken') {
    s.acc = -0.15;
    s.speed += s.acc * 9.8 * dt;
    if (s.speed < 0) {
      s.speed = 0;
      s.phase = 'done';
    }
  }
}

// ================== 绘制 ==================
function draw() {
  ctx.clearRect(0, 0, W, H);

  drawBackground();
  drawRoad();
  drawCar();
  drawPedal();
  drawForceArrow();
  drawInfoOverlay();
}

function drawBackground() {
  const g = ctx.createLinearGradient(0, 0, 0, H);
  g.addColorStop(0, '#0b0e14');
  g.addColorStop(1, '#131722');
  ctx.fillStyle = g;
  ctx.fillRect(0, 0, W, H);

  // 网格
  ctx.strokeStyle = 'rgba(80,120,200,0.08)';
  ctx.lineWidth = 1;
  for (let x = 0; x < W; x += 40) {
    ctx.beginPath(); ctx.moveTo(x, 0); ctx.lineTo(x, H); ctx.stroke();
  }
  for (let y = 0; y < H; y += 40) {
    ctx.beginPath(); ctx.moveTo(0, y); ctx.lineTo(W, y); ctx.stroke();
  }
}

function drawRoad() {
  const roadY = 380;
  ctx.fillStyle = '#1b2030';
  ctx.fillRect(0, roadY, W, 60);

  ctx.strokeStyle = '#3a4a66';
  ctx.setLineDash([30, 20]);
  ctx.lineWidth = 3;
  ctx.beginPath();
  ctx.moveTo(0, roadY + 30);
  ctx.lineTo(W, roadY + 30);
  ctx.stroke();
  ctx.setLineDash([]);
}

function drawCar() {
  const roadY = 380;
  const carX = 120 + (state.speed / SPEED_TARGET) * 260;
  const carY = roadY - 45;

  // 车身
  ctx.fillStyle = state.broken ? '#5a2a2a' : '#2a6cff';
  roundRect(carX, carY, 160, 55, 10);
  ctx.fill();

  // 车窗
  ctx.fillStyle = '#0b0e14';
  roundRect(carX + 95, carY + 8, 50, 22, 4);
  ctx.fill();

  // 车轮
  ctx.fillStyle = '#0b0e14';
  ctx.beginPath(); ctx.arc(carX + 35, carY + 55, 16, 0, Math.PI * 2); ctx.fill();
  ctx.beginPath(); ctx.arc(carX + 125, carY + 55, 16, 0, Math.PI * 2); ctx.fill();
  ctx.fillStyle = '#2a3040';
  ctx.beginPath(); ctx.arc(carX + 35, carY + 55, 7, 0, Math.PI * 2); ctx.fill();
  ctx.beginPath(); ctx.arc(carX + 125, carY + 55, 7, 0, Math.PI * 2); ctx.fill();

  // 刹车灯
  if (state.phase === 'braking') {
    ctx.fillStyle = '#ff3b3b';
    ctx.beginPath(); ctx.arc(carX + 155, carY + 30, 6, 0, Math.PI * 2); ctx.fill();
    ctx.shadowColor = '#ff3b3b';
    ctx.shadowBlur = 20;
    ctx.beginPath(); ctx.arc(carX + 155, carY + 30, 6, 0, Math.PI * 2); ctx.fill();
    ctx.shadowBlur = 0;
  }
}

function drawPedal() {
  const baseX = 560;
  const baseY = 200;

  // 支架
  ctx.strokeStyle = state.broken ? '#ff5c5c' : '#8ab4ff';
  ctx.lineWidth = 6;
  ctx.beginPath();
  ctx.moveTo(baseX, baseY + 120);
  ctx.lineTo(baseX, baseY + 40);
  ctx.lineTo(baseX + 70, baseY + 40);
  ctx.stroke();

  // 断裂效果
  if (state.broken) {
    ctx.strokeStyle = '#ff5c5c';
    ctx.lineWidth = 3;
    ctx.beginPath();
    ctx.moveTo(baseX - 12, baseY + 38);
    ctx.lineTo(baseX + 20, baseY + 46);
    ctx.lineTo(baseX + 8, baseY + 62);
    ctx.stroke();
  }

  // 踏板摆臂
  const pedalAngle = state.phase === 'braking' ? 0.35 : 0;
  ctx.save();
  ctx.translate(baseX + 70, baseY + 40);
  ctx.rotate(pedalAngle);
  ctx.strokeStyle = '#c8d4e8';
  ctx.lineWidth = 8;
  ctx.beginPath();
  ctx.moveTo(0, 0);
  ctx.lineTo(0, 90);
  ctx.stroke();

  // 踏面
  ctx.fillStyle = state.phase === 'braking' ? '#ffcc66' : '#4a5266';
  roundRect(-22, 90, 44, 14, 4);
  ctx.fill();
  ctx.restore();

  // 转轴
  ctx.fillStyle = '#ffcc66';
  ctx.beginPath(); ctx.arc(baseX + 70, baseY + 40, 7, 0, Math.PI * 2); ctx.fill();

  // 标注
  ctx.fillStyle = '#6b7280';
  ctx.font = '12px sans-serif';
  ctx.fillText('踏板支架', baseX - 20, baseY + 135);
  ctx.fillText('转轴', baseX + 82, baseY + 44);
}

function drawForceArrow() {
  if (state.phase !== 'braking' || state.broken) return;
  const baseX = 560;
  const baseY = 200;
  const angle = 0.35;
  const tipX = baseX + 70 + Math.sin(angle) * 110;
  const tipY = baseY + 40 + Math.cos(angle) * 110;

  ctx.strokeStyle = '#ffcc66';
  ctx.lineWidth = 3;
  ctx.beginPath();
  ctx.moveTo(tipX, tipY + 30);
  ctx.lineTo(tipX, tipY);
  ctx.stroke();

  ctx.beginPath();
  ctx.moveTo(tipX, tipY);
  ctx.lineTo(tipX - 6, tipY + 10);
  ctx.lineTo(tipX + 6, tipY + 10);
  ctx.closePath();
  ctx.fillStyle = '#ffcc66';
  ctx.fill();

  ctx.fillStyle = '#ffcc66';
  ctx.font = '13px sans-serif';
  ctx.fillText(`${Math.round(state.pedalForce)} N`, tipX + 12, tipY + 22);
}

function drawInfoOverlay() {
  ctx.fillStyle = 'rgba(0,0,0,0.35)';
  roundRect(20, 20, 260, 120, 10);
  ctx.fill();

  ctx.fillStyle = '#8ab4ff';
  ctx.font = 'bold 14px sans-serif';
  ctx.fillText('实时数据', 36, 46);

  ctx.font = '13px sans-serif';
  ctx.fillStyle = '#e6e6e6';
  ctx.fillText(`车速: ${(state.speed * 3.6).toFixed(1)} km/h`, 36, 72);
  ctx.fillText(`加速度: ${state.acc.toFixed(2)} g`, 36, 94);
  ctx.fillText(`踏板力: ${Math.round(state.pedalForce)} N`, 36, 116);
  ctx.fillText(`支架应力: ${state.stress.toFixed(1)} MPa`, 36, 138);

  if (state.broken) {
    ctx.fillStyle = '#ff5c5c';
    ctx.font = 'bold 22px sans-serif';
    ctx.fillText('支架断裂 · 制动失效', 20, H - 30);
  }
}

function roundRect(x, y, w, h, r) {
  ctx.beginPath();
  ctx.moveTo(x + r, y);
  ctx.arcTo(x + w, y, x + w, y + h, r);
  ctx.arcTo(x + w, y + h, x, y + h, r);
  ctx.arcTo(x, y + h, x, y, r);
  ctx.arcTo(x, y, x + w, y, r);
  ctx.closePath();
}

// ================== UI 更新 ==================
function updateUI() {
  const s = state;

  setValue(el.speed, `${(s.speed * 3.6).toFixed(1)} km/h`);
  setValue(el.acc, `${s.acc.toFixed(2)} g`);
  setValue(el.force, `${Math.round(s.pedalForce)} N`,
    s.pedalForce > PEDAL_FORCE_MAX ? 'danger' : s.pedalForce > 1000 ? 'warn' : '');
  setValue(el.stress, `${s.stress.toFixed(1)} MPa`,
    s.stress > STRESS_MAX * 0.85 ? 'danger' : s.stress > STRESS_MAX * 0.6 ? 'warn' : '');
  setValue(el.count, `${s.brakeCount}`);
  setValue(el.fatigue, `${(s.fatigue * 100).toFixed(2)}%`,
    s.fatigue > 0.8 ? 'danger' : s.fatigue > 0.5 ? 'warn' : 'ok');

  el.lforce.textContent = `${Math.round(s.pedalForce)} / ${PEDAL_FORCE_MAX} N`;
  el.lstress.textContent = `${s.stress.toFixed(1)} / ${STRESS_MAX} MPa`;
  el.lfatigue.textContent = `${(s.fatigue * 100).toFixed(1)}%`;

  el.barForce.style.width = Math.min(s.pedalForce / PEDAL_FORCE_MAX * 100, 100) + '%';
  el.barStress.style.width = Math.min(s.stress / STRESS_MAX * 100, 100) + '%';
  el.barFatigue.style.width = Math.min(s.fatigue * 100, 100) + '%';

  if (s.broken) {
    el.status.textContent = '支架断裂 · 制动失效';
    el.status.className = 'status danger';
  } else if (s.phase === 'braking') {
    el.status.textContent = `第 ${s.brakeCount} 次紧急制动中`;
    el.status.className = 'status warn';
  } else if (s.phase === 'accelerate') {
    el.status.textContent = '加速中...';
    el.status.className = 'status';
  } else if (s.phase === 'done') {
    el.status.textContent = '演示结束';
    el.status.className = 'status';
  } else {
    el.status.textContent = '准备就绪';
    el.status.className = 'status';
  }
}

// ================== 主循环 ==================
let lastTime = 0;
function loop(ts) {
  if (!lastTime) lastTime = ts;
  const dt = Math.min((ts - lastTime) / 1000, 0.05);
  lastTime = ts;

  update(dt);
  draw();
  updateUI();

  rafId = requestAnimationFrame(loop);
}

// ================== 控制 ==================
document.getElementById('btn-start').addEventListener('click', () => {
  resetState();
  state.phase = 'accelerate';
  if (!rafId) {
    lastTime = 0;
    rafId = requestAnimationFrame(loop);
  }
});

document.getElementById('btn-reset').addEventListener('click', () => {
  resetState();
  draw();
  updateUI();
});

function resetState() {
  state = {
    phase: 'idle',
    t: 0,
    speed: 0,
    acc: 0,
    pedalForce: 0,
    stress: 0,
    brakeCount: 0,
    fatigue: 0,
    broken: false,
    brakeTimer: 0,
    betweenTimer: 0,
  };
}

// 初始化
draw();
updateUI();
</script>
</body>
</html>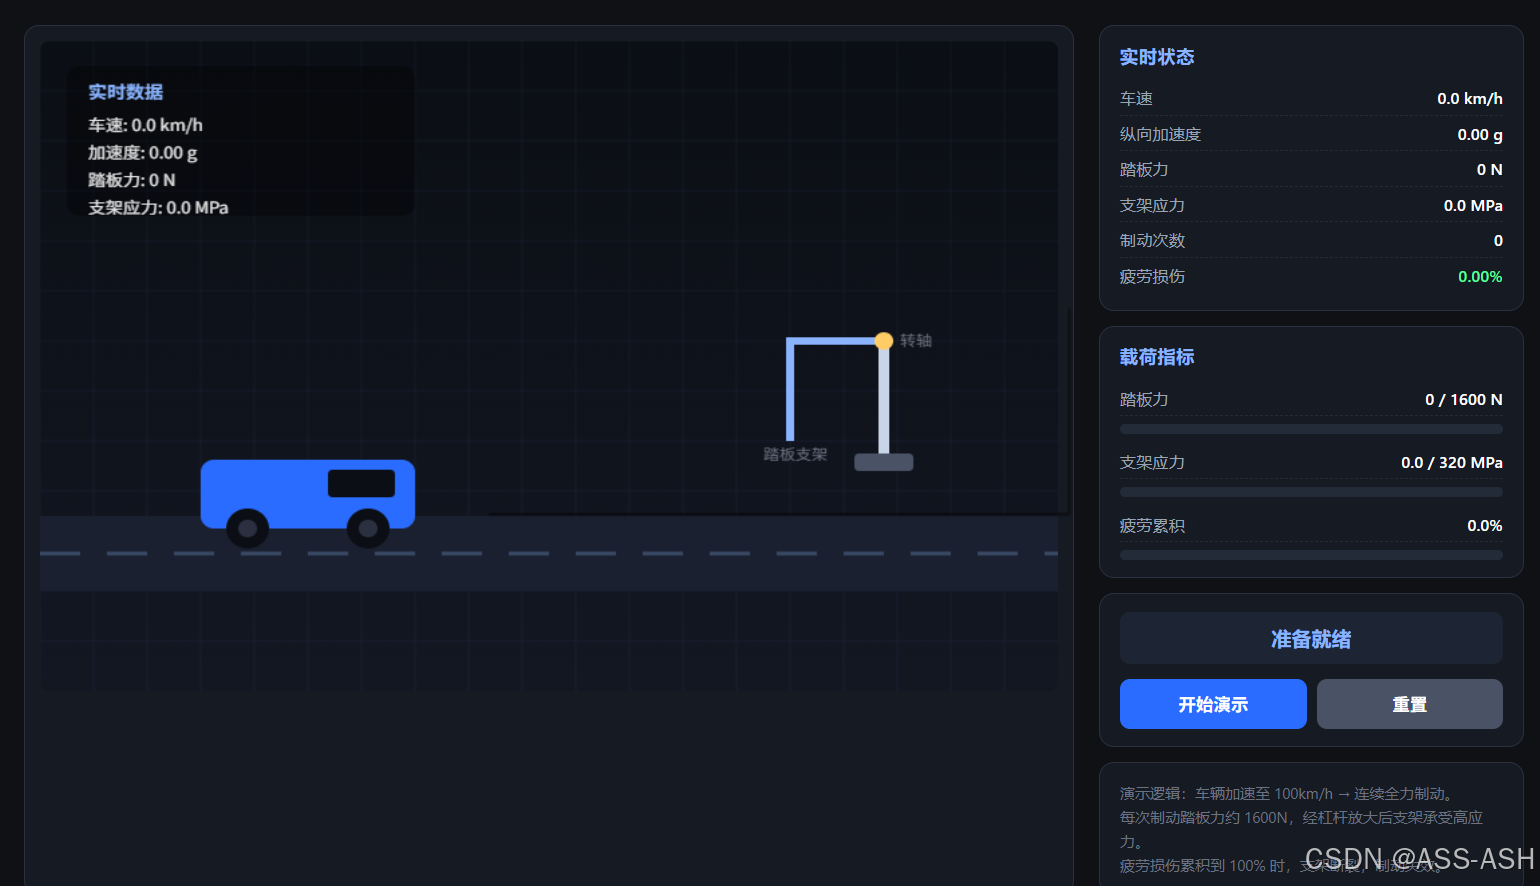
演示逻辑说明
-
加速阶段
车辆以 0.5g 加速到 100km/h,界面上车速、加速度实时变化。
-
紧急制动阶段
踏板力在约 1.2 秒内快速上升到 1600N 左右,支架应力按杠杆比放大后计算,实时显示。
-
疲劳累积
每次制动都会根据应力比累积疲劳损伤,损伤值超过 100% 时支架断裂。
-
断裂后
踏板力归零、支架应力归零、制动失效,车辆只能靠轻微减速滑行,状态栏显示"支架断裂 · 制动失效"。
界面元素
-
左侧 Canvas:车辆、道路、踏板支架、踏板摆臂、受力箭头;
-
右侧面板:实时状态、载荷指标条、状态提示、开始/重置按钮。
参数调整
如果你想改演示灵敏度,可以调整顶部这几个常量:
javascript
const PEDAL_FORCE_MAX = 1600;   // 踏板力峰值
const STRESS_MAX = 320;         // 支架极限应力
const LEVER_RATIO = 4.0;        // 杠杆比
const FATIGUE_LIMIT = 1.0;      // 疲劳断裂阈值
比如把 FATIGUE_LIMIT 调小,断裂会更快出现;调大则更耐久。
小述
刹车踏板的价值不在于它有多"坚固",而在于它必须坚固。从杠杆系统的力学传递,到金属材料的疲劳极限,到1500N的标准测试载荷,再到"任何情况下不应被正常踩断"的工程伦理------每一个环节都指向同一个结论:
制动踏板的结构完整性,不容妥协。
测试数据中的1600N踏板力,在工程上并非极端异常值。一位成年男性在紧急情况下全力踩踏,踏板力轻易可达700N以上,经过踏板杠杆放大后,支架实际承受的载荷远超表面读数。真正的问题不在于驾驶员"踩得太用力",而在于设计裕度是否覆盖了正常人力操作的上限。
对于一款定位百万级的高端车型,这一问题的答案,需要等待江淮与华为的联合调查结果来给出。但从力学和工程原则出发,刹车踏板支架在数百次紧急制动循环中保持完整,不应是一个"优化目标",而应是一个准入底线。