一、先说清楚问题:球场为什么必须离线
高尔夫球场选址有个特点------远离城区。18 洞标准球场占地通常在 60-100 公顷,多位于郊区、山地或林地,这类区域的基站密度远低于市区。
这就带来一个工程上的硬性约束:用户打完一轮球需要 4 到 5 小时,全程在移动,且大部分时间处于弱信号或无信号状态。
如果地图方案依赖联网加载,会出现三个典型的失效场景:
- 开球时加载缓慢:首洞 loading 时间过长,用户直接放弃使用
- 中途断流:走到球场另一侧信号消失,地图停止刷新,功能形同虚设
- 跨境使用成本高:用户带设备出境打球,漫游流量与连接稳定性都是问题
所以在高尔夫这个场景里,「离线」不是可选项,而是唯一可行的技术路线。
二、常规 GIS 数据在嵌入式端的水土不服
既然要离线,一个直觉的做法是:把地图数据打包进设备。
问题在于体积。
通用 GIS 数据是为通用场景设计的------道路、POI、建筑轮廓、行政区划、注记层......要素极其丰富。但高尔夫硬件只需要其中的一小部分:球道边界、果岭轮廓、障碍区、发球台、等高线。
更关键的是表达方式。通用在线地图普遍采用栅格瓦片(tile)方案,这种方案在手机端体验很好,但在嵌入式端有三个致命问题:
| 问题 | 说明 |
|---|---|
| 体积随分辨率指数增长 | 想看清果岭细节就要更高层级瓦片,数据量迅速膨胀 |
| 缩放不连续 | 瓦片是离散层级,缩放时会出现跳变与模糊 |
| 无法做几何计算 | 栅格只有像素,无法直接算出「我距离沙坑前沿多少码」 |
而高尔夫硬件的核心功能恰恰是几何计算------果岭前沿/后沿测距、障碍区测距、坡度补偿。这些都需要矢量坐标,不是像素。
如果按常规方式组织一个 18 洞球场的完整矢量数据,单洞往往超过 1MB。18 洞就是 18MB 以上,要让设备支持全球常用球场,必须配备大容量存储芯片------这直接推高了硬件 BOM 成本。
三、先定义边界:目标硬件的资源约束
在讨论压缩之前,必须先明确约束条件。这决定了后续所有方案的取舍方向。
| 资源 | 约束 | 说明 |
|---|---|---|
| ROM / Flash | 【工程确认:填写目标平台可用容量,如 ≤ 4MB】 | 决定离线数据总量上限 |
| RAM | 【工程确认:填写运行时可用 RAM,如 ≤ 128KB】 | 决定能否整洞载入与渲染策略 |
| MCU 主频 | 【工程确认:填写主频与是否有 FPU】 | 决定是否可用浮点三角运算 |
| 显示分辨率 | 【工程确认:屏幕尺寸与分辨率】 | 决定坐标量化精度可放宽到什么程度 |
| 传感器 | GPS + 【工程确认:是否含陀螺仪/气压计】 | 决定方向辅助与坡度补偿的实现方式 |
这张表建议在动手前先填完。很多「压缩方案做不下去」的问题,根源其实是约束没定义清楚。
四、数据分层:把球场拆成四类要素
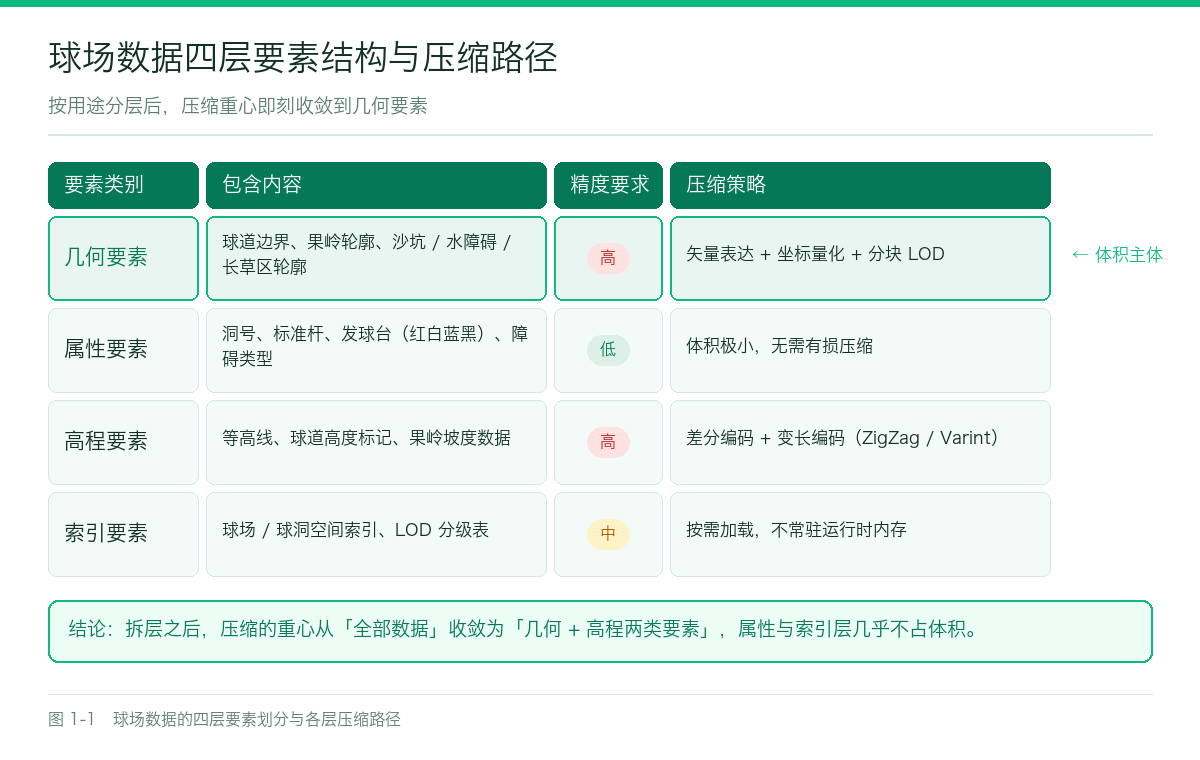
压缩的第一步不是压,而是拆。把球场数据按用途拆成四类,每类单独处理,各自的压缩策略完全独立。
| 类别 | 内容 | 精度要求 | 更新频率 |
|---|---|---|---|
| 几何要素 | 球道边界、果岭轮廓、沙坑/水障碍/长草区轮廓 | 高 | 低(球场改造时才变) |
| 属性要素 | 洞号、标准杆、发球台(红白蓝黑)、障碍类型 | 低 | 低 |
| 高程要素 | 等高线、球道高度标记、果岭坡度 | 高 | 低 |
| 索引要素 | 球场/球洞的空间索引、分级 LOD 表 | 中 | 随球体更新 |
这样拆的好处是:几何要素吃掉了绝大部分体积,压缩的重心非常明确;属性要素几乎不占空间,可以保留完整语义不做任何有损处理。
 标图 1-1 球场数据四层要素结构与压缩路径题
图 1-1 球场数据的四层要素划分,以及各层对应的压缩路径。几何要素是体积主体,也是压缩收益最大的一层。
五、压缩的四个方向
下面四个方向是嵌入式 GIS 领域的通用工程方法,我们在 iMLite Golf 上也是按这个思路推进的,不涉及任何未公开的实现细节。
5.1 用矢量表达替代栅格表达
这是收益最大的一步。球道边界、果岭轮廓本质上是多边形,用顶点坐标序列表达,信息密度远高于栅格。
一个果岭轮廓,用 30-60 个顶点就能精确表达,存储量在数百字节量级;而同样精度的一块栅格区域,需要数千字节。
额外收益是:矢量数据天然支持几何计算。有了果岭多边形与当前 GPS 坐标,可以直接算出到果岭前沿、中心、后沿的距离,以及到任意障碍区的距离------这正是测距功能需要的。
5.2 坐标量化
原始测绘坐标通常是 WGS84 经纬度双精度浮点,一个点 16 字节。但球场是一个局部极小范围(单个球洞的典型尺度在数百米量级),完全没必要用全局坐标。
做法是把坐标原点移到球洞局部,改用相对坐标,并按实际需求量化:
原始:  double lat, lon;              // 16 字节 / 点
量化: int16_t dx, dy; // 4 字节 / 点(相对球洞原点,单位 0.1m)量化步长取多少,取决于屏幕分辨率------只要量化误差在屏幕上小于一个像素,用户就感知不到。
【工程确认:实际量化步长与坐标原点的选取规则,需结合目标屏幕分辨率与测距精度要求确定】
5.3 高程数据的差分编码
等高线是高尔夫地图的特色数据,也是体积大户。但高程数据有个很好的性质:相邻点之间变化平缓。
利用这个性质,可以只存第一个点的绝对高程,后续点存与前一点的差值(差分编码)。差值通常落在很小的范围内,可以用更少的 bit 表示,配合变长编码(如 ZigZag + Varint)进一步压缩。
原始:  [132.4, 132.6, 132.9, 133.1, 133.0]        // 5 × 2 字节
差分:  [132.4, +0.2, +0.3, +0.2, -0.1]            // 首点 2 字节 + 4 × 1 字节
5.4 要素分级与按需加载
最后一个方向不是压缩,而是不加载。
用户站在第 7 洞,根本不需要第 12 洞的果岭细节。所以:
- 空间上:按洞切分,GPS 定位后只载入当前洞及相邻洞
- 细节上:按视距分级(LOD),远距离只加载轮廓,近距离才加载细节顶点
- 时机上:击球推进过程中,随位置变化增量载入,而不是一次性全量
这样运行时内存占用与单次 I/O 量都降下来了,对低主频 MCU 尤其重要。
六、数据结构示意
下面是一组说明思路用的示意结构,不是任何产品的实际实现:
/* 单个球洞的头部:描述数据布局与索引 */
typedef struct {
    uint8_t  hole_no;        /* 洞号 1-18            */
    uint8_t  par;            /* 标准杆               */
    int16_t  origin_x;       /* 局部坐标原点 X       */
    int16_t  origin_y;       /* 局部坐标原点 Y       */
    uint16_t off_geom;       /* 几何要素区偏移       */
    uint16_t off_elev;       /* 高程要素区偏移       */
    uint16_t off_attr;       /* 属性要素区偏移       */
    uint16_t crc16;          /* 完整性校验           */
} hole_header_t;

/* 几何要素:一种紧凑表达 */
typedef struct {
    uint8_t  type;           /* 0=球道 1=果岭 2=沙坑 3=水障碍 ... */
    uint8_t  pt_count;       /* 顶点数(量化后)                  */
    int16_t  pts[];          /* 量化后的相对坐标序列 dx,dy,dx,dy  */
} geom_feature_t;

/* 高程要素:首点绝对值 + 后续差分 */
typedef struct {
    int16_t  base;           /* 起始高程,单位 0.1m   */
    uint16_t n;              /* 采样点数              */
    int8_t   delta[];        /* 与前一点的差值        */
} elev_block_t;
加载流程:
/* 伪代码:定位 → 选洞 → 载入 → 渲染 */
int course_load(double lat, double lon) {
    course_id = index_lookup(lat, lon);      /* 空间索引定位球场   */
    hole_id   = hole_locate(course_id, lat, lon);

    /* 只读取当前洞的数据块,而不是整个球场 */
    read_flash(course_id, hole_id, buf, sizeof(buf));

    if (crc16_check(buf) != OK) return -EIO;

    geom = decode_geom(buf + hdr->off_geom);  /* 反量化 + 还原坐标 */
    elev = decode_elev(buf + hdr->off_elev);  /* 差分还原高程     */

    render(geom, elev, current_viewport);
    return 0;
}
七、实测结果与技术边界
以 iMLite Golf 的实际数据为例,按上述思路组织后,达成的指标为:
| 指标 | 结果 |
|---|---|
| 单洞数据体积 | < 100KB |
| 等高线精度 | 0.5 码以内 |
| 球场覆盖 | 80+ 国家和地区,40000+ 球场 |
| 运行方式 | 地图与已上线功能完全离线,无需联网 |
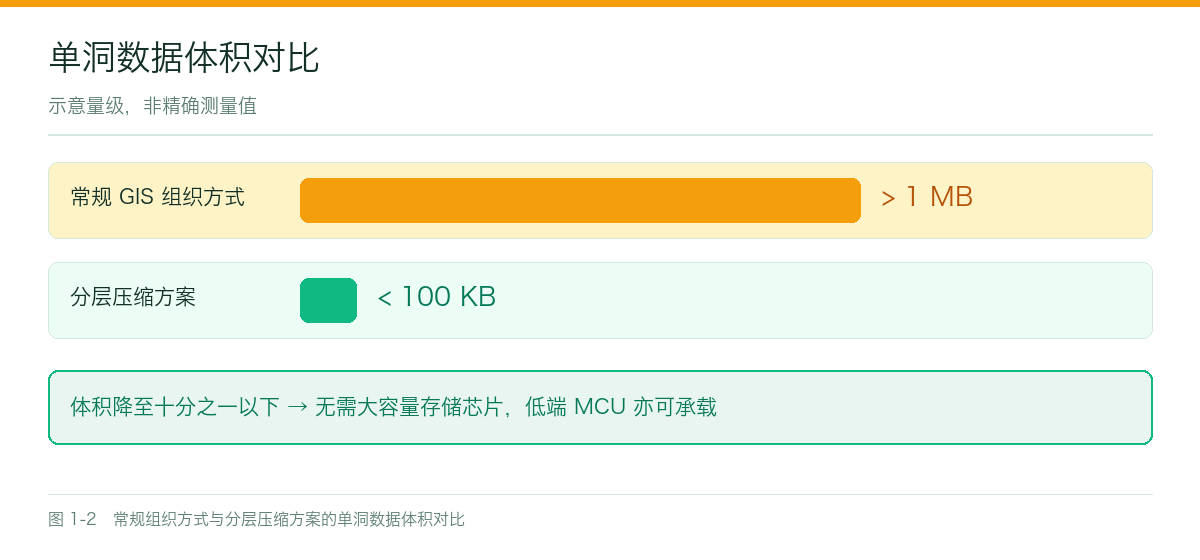 图 1-2 单洞数据体积对比 图 1-2 常规 GIS 组织方式与分层压缩方案的单洞数据体积对比(示意量级,非精确测量值)。
八、必须说清楚的边界
技术文章如果不写局限,可信度反而会下降。这里明确列出这套方案的取舍:
第一,压缩是有损的。 坐标量化必然引入误差,量化步长越大误差越大。之所以在这个场景可行,是因为球场地图的使用尺度(测距精度 0.5 码 ≈ 0.46 米)远宽于量化误差,属于可接受的取舍。换到需要厘米级精度的场景,这套参数就不适用。
第二,LOD 会带来加载延迟。 按需加载降低了内存占用,但代价是移动过程中需要增量 I/O。在低速 Flash 上,这个延迟可能被用户感知到。
第三,AI 类功能与地图是两件事。 本文讨论的是地图数据的组织与压缩。选杆建议、推击线计算、挥杆自动识别这类功能,属于算法层,需要传感器数据与模型支撑,实现路径与难度完全不同,不在本文范围内。
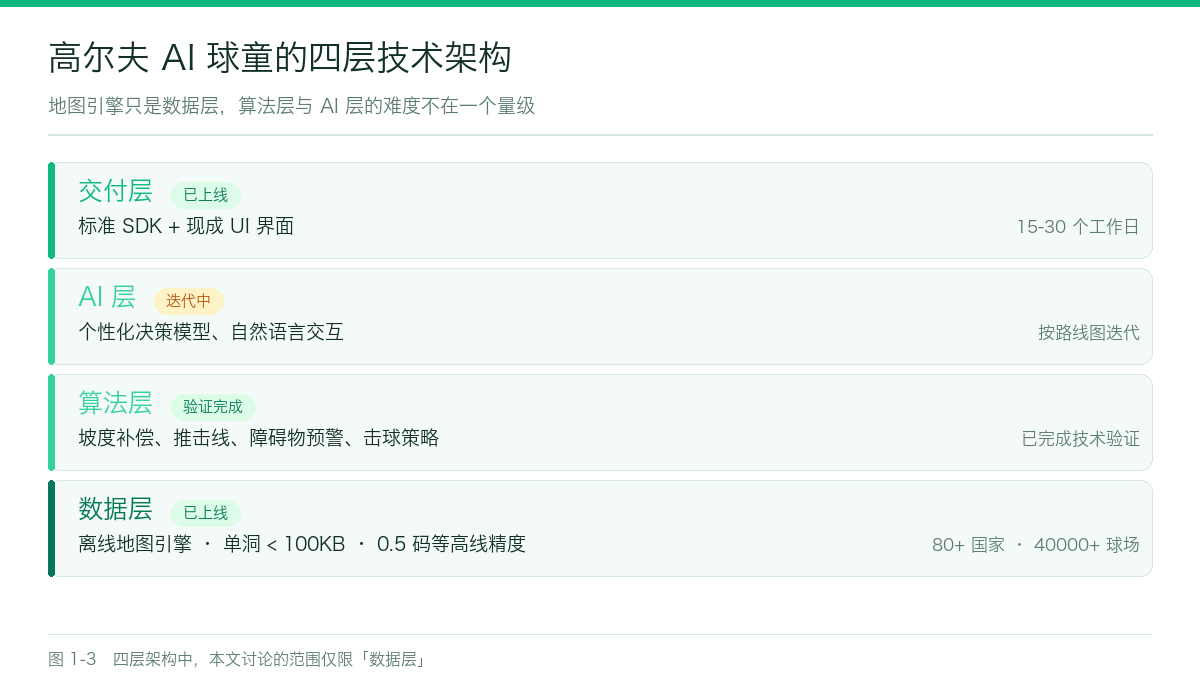 图 1-3 AI 球童功能的四层架构 图 1-3 地图引擎只是四层架构中的数据层。算法层与 AI 层的实现难度与周期,与数据层不在一个量级。
九、小结
把离线地图塞进小容量 Flash,核心不是某一个高深的压缩算法,而是四步组合:
- 拆------按用途分层,识别真正的体积主体
- 换------栅格换矢量,同时获得体积收益与计算能力
- 压------坐标量化 + 高程差分,针对数据特性做有损压缩
- 省------按洞切分 + LOD,运行时根本不加载不需要的数据
这四步每一步的收益都不算惊人,但叠加起来足以把单洞数据从 MB 级压到 100KB 以内,让完全离线的球场地图在低端 MCU 上成为现实。
(本文为技术思路分享,文中代码为说明性示意结构,实际实现需结合具体硬件平台调整。)