前言
在上一篇【qt openGL入门笔记】OSG实现显示飞机模型飞行的点迹(二)-CSDN博客的基础上增加航迹显示功能。
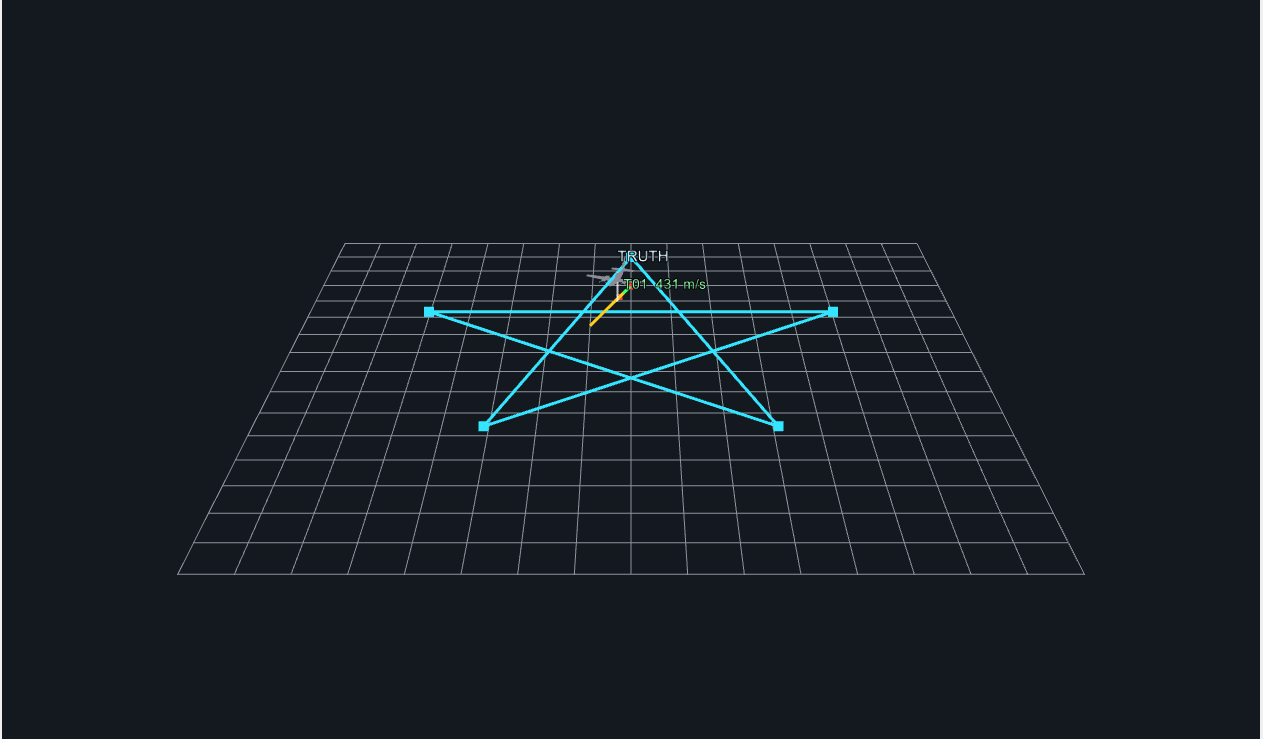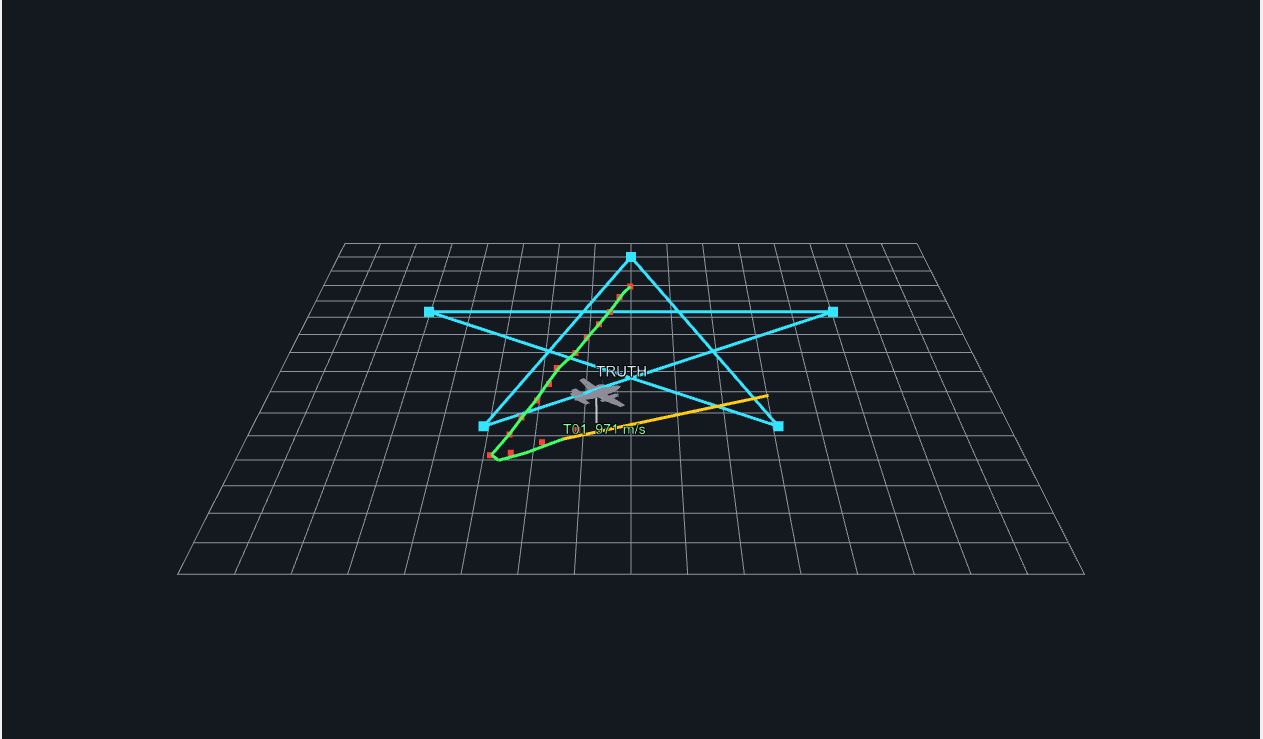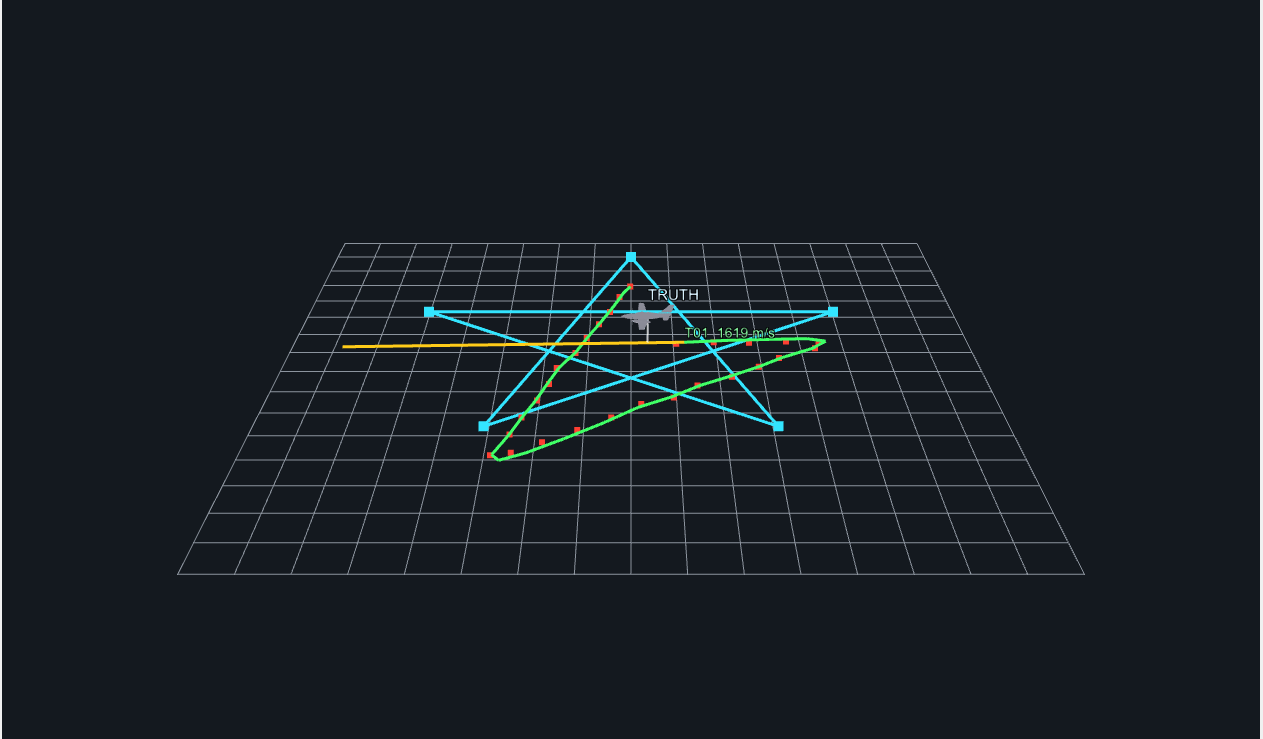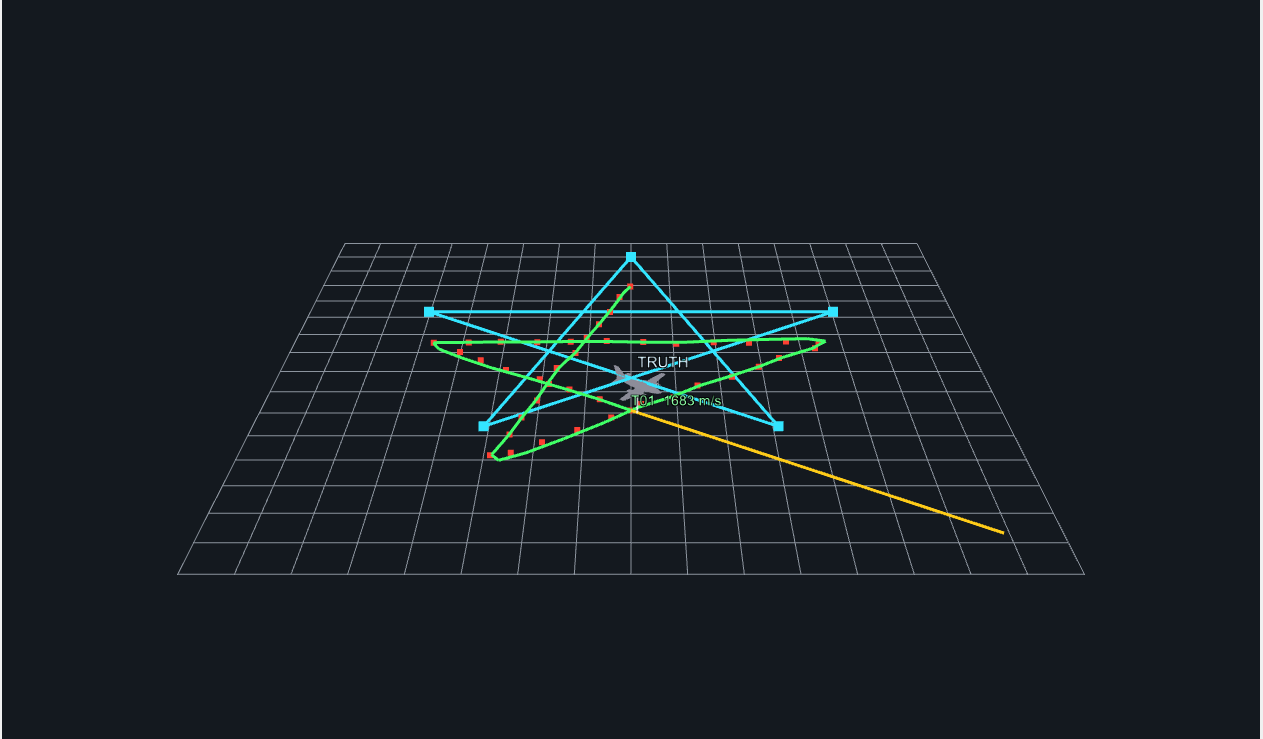
效果图
代码结构变化
无新增的文件,OSGWidget不需要修改。
SituationCore
在数据层增加航迹类,知识点 α-β 滤波:预测→残差→修正
// ---------------- 航迹 ----------------
// 航迹 = 滤波器对目标状态的持续估计。对比 Plot(一次瞬时带噪观测),
// Track 是"这个目标现在在哪、往哪去"的稳定答案。
struct Track {
    bool       valid = false;   // 是否已起始(收到第一个点迹后为 true)
    osg::Vec3d pos;             // 滤波位置(z恒0:雷达测不到高度)
    osg::Vec3d vel;             // 滤波速度(m/s)
    double     t     = 0.0;     // 本状态对应的时刻
    int        hits  = 0;       // 累计关联成功的点迹数 ≈ 航迹质量
};

// ---------------- α-β 航迹处理器 ----------------
// 每来一个点迹执行一轮"预测→关联→修正"。α-β 滤波是卡尔曼滤波
// 在匀速模型下的常增益简化版:增益固定、计算量极小。
// ---------------- α-β 航迹处理器 ----------------
class TrackProcessor {
public:
    void setGain(double alpha, double beta) { m_alpha = alpha; m_beta = beta; }
    void setGate(double g)                  { m_gate = g; }
    void setMaxMissed(int n)                { m_maxMissed = n; }  // ★新增
    int  rejected() const                   { return m_rej; }
    int  missStreak() const                 { return m_miss; }    // ★连续失联计数

    void feed(const Plot& p)
    {
        const osg::Vec3d m = polarToWorld(p);

        // 航迹起始(或失联重启后的重新起始)
        if (!m_trk.valid) { init(m, p.t); return; }

        const double dt = p.t - m_trk.t;
        if (dt <= 0) return;

        // ① 预测:匀速模型外推
        const osg::Vec3d pred = m_trk.pos + m_trk.vel * dt;
        const osg::Vec3d res  = m - pred;

        // ② 关联波门
        if (res.length() > m_gate) {
            ++m_rej;  ++m_miss;
            // ★★ 关键修复:连续 maxMissed 个点迹都进不了波门,
            //     判定原航迹已失效(目标急机动,匀速外推彻底跑偏),
            //     用当前点迹重新起始航迹。
            //     真实系统对应:航迹终止 + 未关联点迹起始新航迹。
            //     没有这条,波门一旦拒收就死锁------预测永不修正,
            //     残差每拍扩大 v·Δt·2sin(θ/2)≈1500m,再也进不了门。
            if (m_miss >= m_maxMissed) init(m, p.t);
            return;
        }
        m_miss = 0;                        // 关联成功,清零连续失联

        // ③ 修正
        m_trk.pos  = pred + res * m_alpha;
        m_trk.vel += res * (m_beta / dt);
        m_trk.t    = p.t;
        m_trk.hits++;
    }

    // 漏测时的"滑行"保持(本场景不触发,但真实系统标配)
    void missed(double t)
    {
        if (!m_trk.valid) return;
        const double dt = t - m_trk.t;
        m_trk.pos += m_trk.vel * dt;
        m_trk.t    = t;
    }

    const Track& track() const { return m_trk; }

private:
    void init(const osg::Vec3d& m, double t)      // ★ 起始逻辑提取成函数
    {
        m_trk.valid = true;
        m_trk.pos.set(m.x(), m.y(), 0.0);
        m_trk.vel.set(0, 0, 0);
        m_trk.t    = t;
        m_trk.hits = 1;
        m_miss     = 0;
    }

    Track  m_trk;
    double m_alpha = 0.65;
    double m_beta  = 0.31;
    double m_gate  = 3000.0;   // ★ 1500→3000:容纳急转弯后第一拍的~1500m残差
    int    m_rej       = 0;
    int    m_miss      = 0;    // ★ 连续被拒计数
    int    m_maxMissed = 3;    // ★ 连续3拍(1.5s)进不了门 → 重新起始
};
SceneUtil
在渲染工具库中与航线有关的动态折线工具,效果图中的黄线。
// ============================================================
// 以下为过程3新增:动态折线工具
// ============================================================

// makeLine:动态折线(GL_LINE_STRIP),cap = 最大顶点数
inline osg::Geometry* makeLine(float width, const osg::Vec4& color, unsigned cap)
{
    osg::ref_ptr<osg::Geometry> g = new osg::Geometry;
    setupDynamic(g.get());                       // 复用过程2的三件套

    osg::ref_ptr<osg::Vec3Array> v = new osg::Vec3Array;
    v->reserve(cap + 1);
    g->setVertexArray(v.get());
    g->addPrimitiveSet(new osg::DrawArrays(GL_LINE_STRIP, 0, 0)); // 初始0顶点

    osg::ref_ptr<osg::Vec4Array> c = new osg::Vec4Array;
    c->push_back(color);
    g->setColorArray(c.get(), osg::Array::BIND_OVERALL);

    osg::StateSet* ss = g->getOrCreateStateSet();
    ss->setMode(GL_LIGHTING, osg::StateAttribute::OFF);
    ss->setAttributeAndModes(new osg::LineWidth(width));
    ss->setAttributeAndModes(new osg::Depth(osg::Depth::ALWAYS)); // 信息层不被遮挡
    return g.release();
}

// appendLinePoint:折线尾部加点(与 appendPoint 同一套 FIFO,
// 区别只在图元模式是 GL_LINE_STRIP)
inline void appendLinePoint(osg::Geometry* g, const osg::Vec3& p, unsigned cap)
{
    auto* v = static_cast<osg::Vec3Array*>(g->getVertexArray());
    if (v->size() >= cap) v->erase(v->begin());
    v->push_back(p);
    if (auto* da = dynamic_cast<osg::DrawArrays*>(g->getPrimitiveSet(0)))
        da->set(GL_LINE_STRIP, 0, GLsizei(v->size()));
    v->dirty();
}
SituationScene
3D 态势图层中增加航迹图层。
class SituationScene
{
public:
    void updateTrack(const situ::Track& trk);  // ★ 过程3:航迹(有点迹时)
private:
    void buildTracks();                        // ★ 航迹图层

    // 航迹图层(过程3)
    osg::ref_ptr<osg::Geometry> m_trkLine;   // 航迹历史线【增长式】
    osg::ref_ptr<osg::Geometry> m_velLine;   // 速度矢量【定长改写式】
    osg::ref_ptr<osgText::Text> m_trkLabel;  // 数据块
    unsigned                    m_trkCap = 240;
};

static const double kVelLead = 58.0;

SituationScene::SituationScene(osg::Group* root, osg::Node* model)
    : m_root(root)
{
    buildTracks();      // ★ 新增图层
}

// ------------------------------------------------------------
// 图层4:航迹
//   a) 航迹历史线:绿色,每次滤波输出追加一个点【增长式】
//   b) 速度矢量:黄色,固定 2 顶点每拍改写【定长式】
//   c) 数据块:T01 + 速度
// ------------------------------------------------------------
void SituationScene::buildTracks()
{
    m_trkLine = su::makeLine(2.5f, osg::Vec4(0.25f, 1.f, 0.4f, 1.f), m_trkCap);
    osg::ref_ptr<osg::Geode> g1 = new osg::Geode;
    g1->addDrawable(m_trkLine.get());
    m_root->addChild(g1.get());

    m_velLine = su::makeLine(2.5f, osg::Vec4(1.f, 0.8f, 0.1f, 1.f), 2);
    osg::ref_ptr<osg::Geode> g2 = new osg::Geode;
    g2->addDrawable(m_velLine.get());
    m_root->addChild(g2.get());

    m_trkLabel = su::makeLabel(14.f, osg::Vec4(0.55f, 1.f, 0.65f, 1.f));
    m_trkLabel->setText("T01");
    m_root->addChild(su::labelGeode(m_trkLabel.get()));   // 挂根节点 → 世界坐标
}

void SituationScene::updateTrack(const situ::Track& trk)
{
    if (!trk.valid) return;

    // 航迹在地面平面(雷达测不到高度);z 抬 0.3 避免与网格线重叠
    const osg::Vec3 p3(float(trk.pos.x()), float(trk.pos.y()), 0.3f);
    const osg::Vec3 v3(float(trk.vel.x()), float(trk.vel.y()), 0.f);

    // ① 航迹历史线:追加滤波位置(增长式 ------ 和点迹同一模式)
    su::appendLinePoint(m_trkLine.get(), p3, m_trkCap);

    // ② 速度矢量:当前位置 → 8 秒后预测位置。
    //    ★ 定长 2 顶点 → 首帧"占位",之后只改写不增删。
    //    这就是过程2预留的 rewritePoint 的用武之地:
    //    数量固定的动态几何用改写,比 append+erase 更省。
    const osg::Vec3 tip = p3 + v3 * float(kVelLead);
    auto* v = static_cast<osg::Vec3Array*>(m_velLine->getVertexArray());
    if (v->size() < 2) {                         // 首帧:占住 2 个顶点
        v->push_back(p3);
        v->push_back(tip);
        if (auto* da = dynamic_cast<osg::DrawArrays*>(m_velLine->getPrimitiveSet(0)))
            da->set(GL_LINE_STRIP, 0, 2);
        v->dirty();
    } else {                                     // 之后:就地改写
        su::rewritePoint(m_velLine.get(), 0, p3);
        su::rewritePoint(m_velLine.get(), 1, tip);
    }

    // ③ 数据块:真实系统的数据块还有高度/机型/敌我属性,我们只有速度
    char buf[64];
    std::snprintf(buf, sizeof buf, "T01  %.0f m/s", trk.vel.length());
    m_trkLabel->setText(buf);
    m_trkLabel->setPosition(p3 + osg::Vec3(0.f, 0.f, 120.f));
    // 注意:标签挂在根节点下 → 用【世界坐标】 setPosition,每拍更新。
    // 对比 TRUTH 标签挂在 m_airMt 下 → 只设一次【本地偏移】。
    // 两种坐标规则再次对照,这是过程1知识点的实战复现。
}
MainWindow
MainWindow::onTick(30Hz)
   ├─ m_radar.step(t, plot) 出点迹时:
   │     ├─ m_scene->addPlot(plot)              → 红点
   │     ├─ m_tracker.feed(plot)                → 【数据层】起始/波门/α-β滤波
   │     │     └─ 产出 Track{pos, vel, hits}
   │     └─ m_scene->updateTrack(m_tracker.track()) → 绿线+黄矢量+数据块
   └─ m_scene->updateTruth(t)                   → 飞机照飞(每帧)

situ::TrackProcessor   m_tracker;   // ★ 数据层:航迹处理器

MainWindow::MainWindow(const QString& modelFile, QWidget* parent)
    : QMainWindow(parent)
{
    ......
    m_radar.setNoise(80.0, 0.004);
    m_tracker.setGain(0.65, 0.31);      // ★ 显式设定增益,方便做对比实验
    m_tracker.setGate(3000.0);          // ★ 波门与机动残差的折中
}

void MainWindow::onTick()
{
    m_simTime += m_dt;

    // ① 雷达节拍:本拍可能出 0/1 个点迹
    situ::Plot plot;
    if (m_radar.step(m_simTime, plot)) {
        m_scene->addPlot(plot);                    // 显示:红点

        m_tracker.feed(plot);                      // ★ 数据:起始/波门/α-β滤波
        m_scene->updateTrack(m_tracker.track());   // ★ 显示:绿线+黄矢量+数据块
    }

    // ② 飞机按真值飞(每帧,与雷达节拍独立)
    m_scene->updateTruth(m_simTime);
}