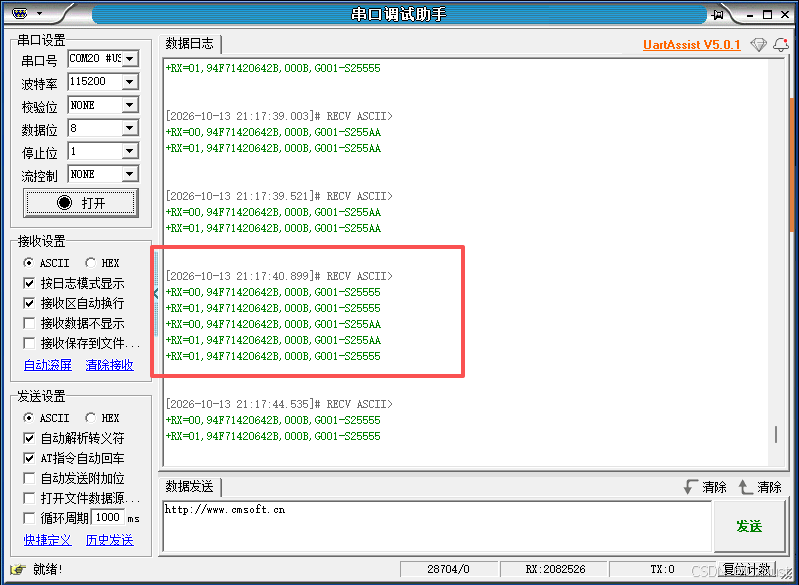
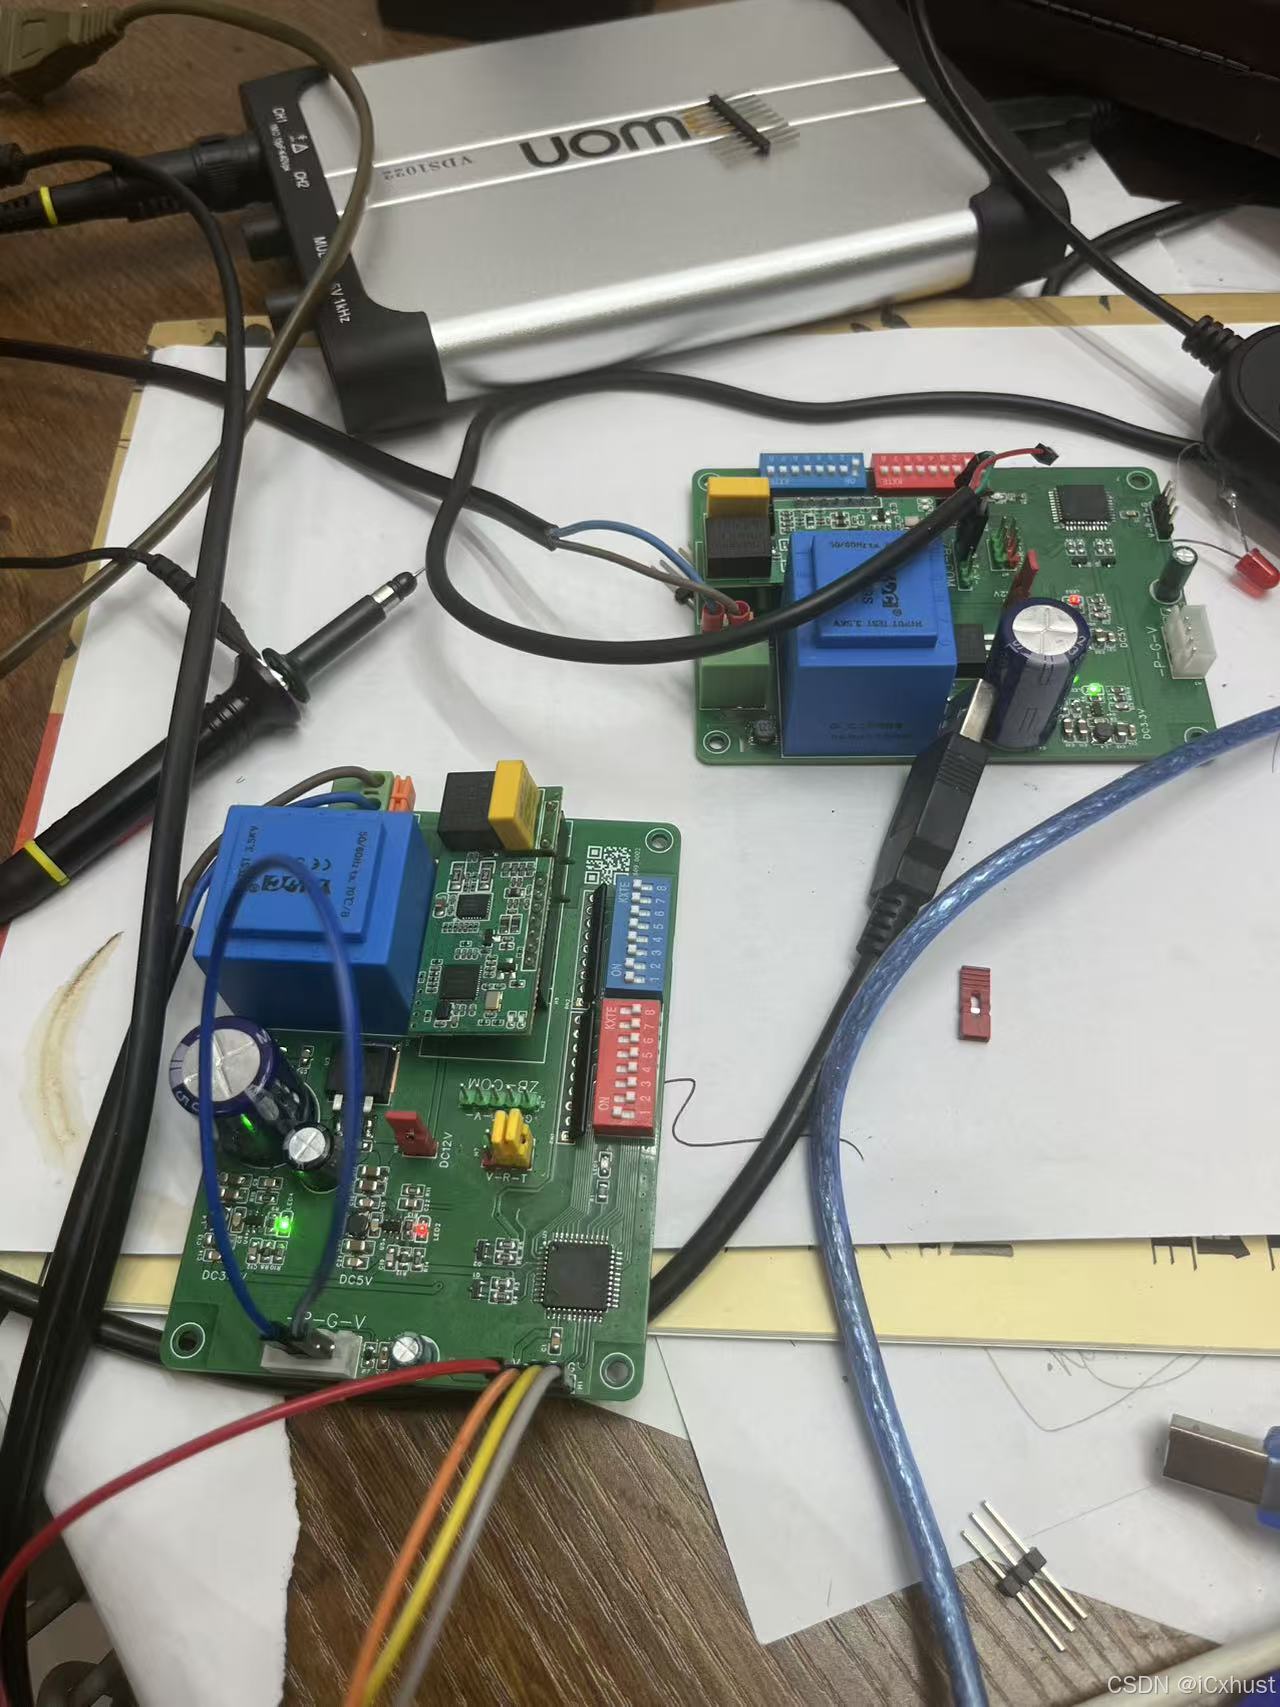
1.感应边沿信号检测与触发发送
cpp
if(edge.up==TRUE)
		{
			_nop_();
			cmd1[33]='A';
			cmd1[34]='A';
			cmd2[33]='A';
			cmd2[34]='A';
			Uart2_SendString(cmd1);
		  for(i=0;i<10000;i++);
		  Uart2_SendString(cmd2);
			edge.up=FALSE;
      }
		if(edge.down==TRUE)
		{
     _nop_();
			cmd1[33]='5';
			cmd1[34]='5';
			cmd2[33]='5';
			cmd2[34]='5';
		 Uart2_SendString(cmd1);
		 for(i=0;i<10000;i++);
		 Uart2_SendString(cmd2);
     edge.down=FALSE;
      }
2.添加看门狗
cpp
/***********************************************
函数名称:WachDogInit
功    能:看门狗初始化函数
入口参数:无
返 回 值:无
备    注:无
************************************************/
void WatchDogInit(void)
{
	ClrBits(WDT_CONTR,Bits_ALL);
	SetBits(WDT_CONTR,EN_WDT|CLR_WDT|IDLE_WDT);
	SetBits(WDT_CONTR,PS_2|PS_1);
  // 0011,1110 EN_WDT = 1,CLR_WDT = 1,IDLE_WDT = 1,PS2 = 1,PS1 = 1,PS0 = 0
  // EN_WDT = 1:启动看门狗定时器
  // CLR_WDT = 1:看门狗将重新计数
  // IDLE_WDT = 1:,看门狗定时器在"空闲模式"计数
  // PS2 = 1,PS1 = 1,PS0 = 0:定时4.5511 S	 @f=11.0592MHz
}
/***********************************************
函数名称:WachDogClear
功    能:清除看门狗函数
入口参数:无
返 回 值:无
备    注:无
************************************************/
void WatchDogClear(void)
{
	SetBits(WDT_CONTR,CLR_WDT);
	// CLR_WDT = 1:看门狗将重新计数
}
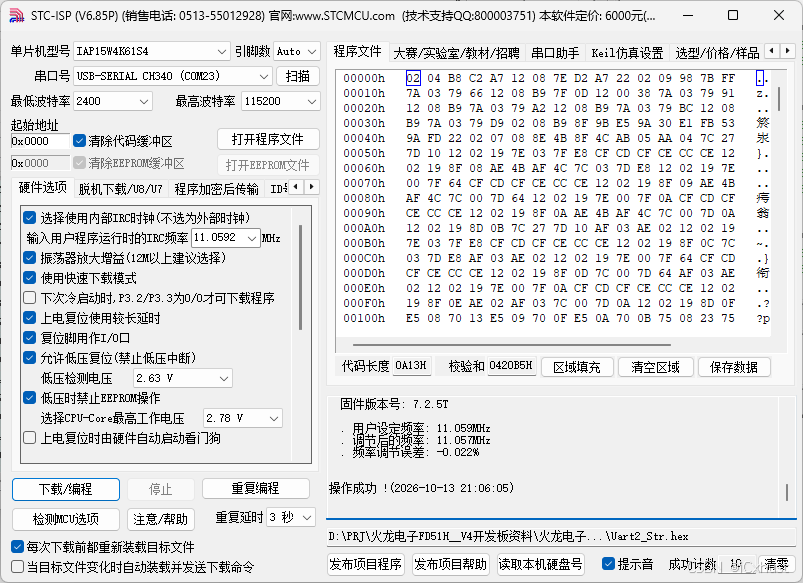
3.编译烧写
4.测试