在前一章节中,已系统介绍了USART串口协议的基本原理及在STM32标准库下的初始化配置方法。通过配置波特率、数据位、停止位和校验方式,成功实现了单片机与外部设备之间的可靠通信。然而,串口通信的应用远不止于简单的数据传输。当面对复杂系统时,如何高效地处理连续数据流、避免接收缓冲溢出、实现非阻塞通信以及支持多帧数据解析,成为提升系统稳定性和响应能力的关键。本章将在此基础上深入探讨串口中断机制的使用、环形缓冲区的设计思想,以及基于DMA的高效数据传输方案,进一步拓展串口通信在实际项目中的应用场景,为构建高性能嵌入式通信系统奠定坚实基础。
如果觉得有收获可以为我的文章点点小赞,这将激励我创作更好的内容!谢谢!
一、USART串口数据包 
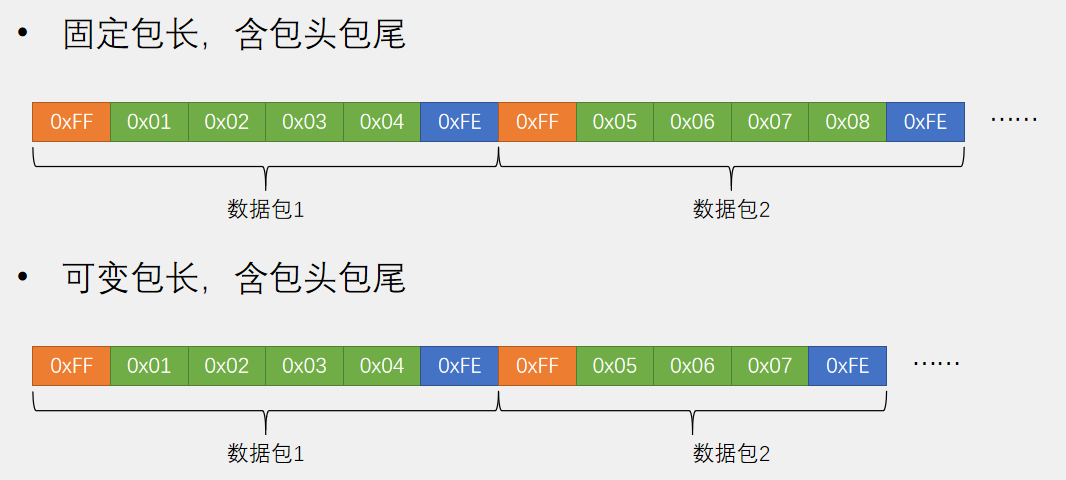
1.1 HEX数据包
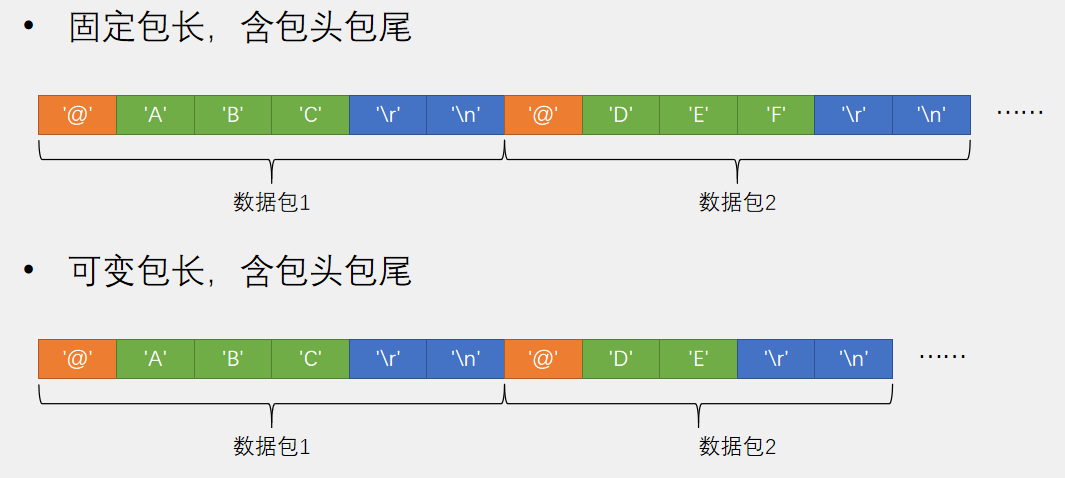
1.2 文本数据包
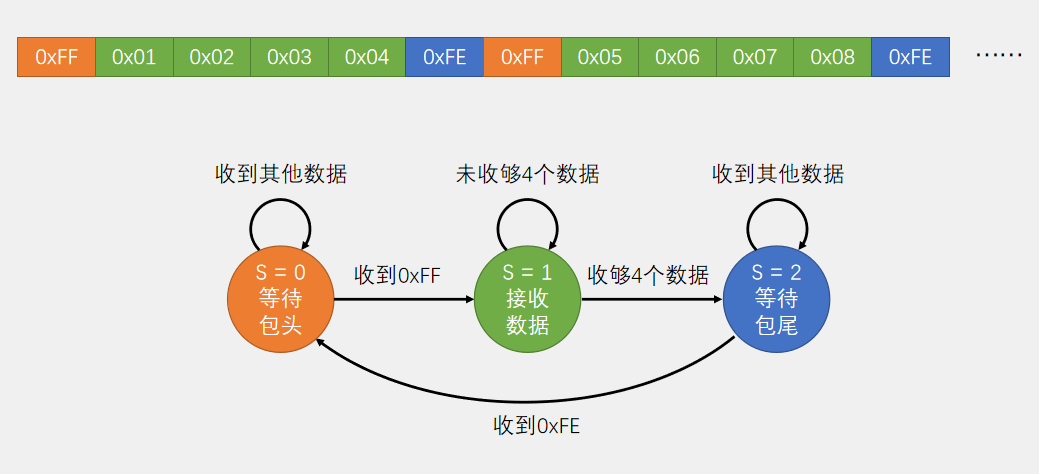
1.3 HEX数据包接收
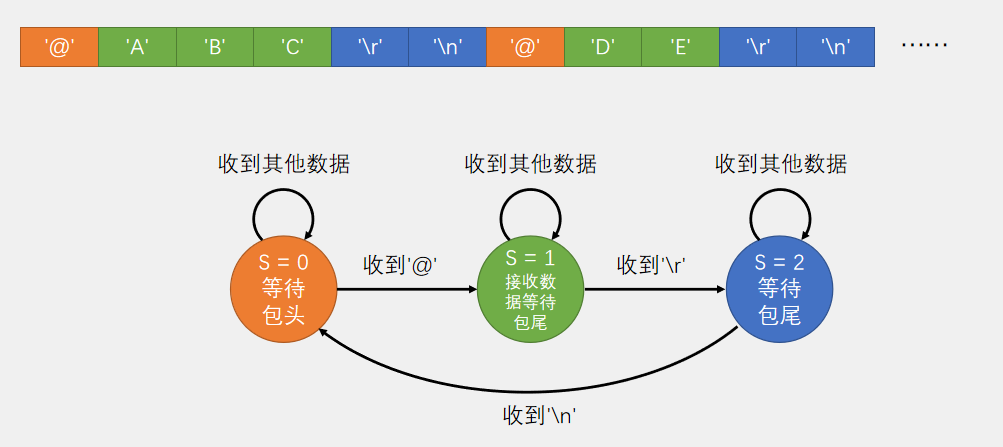
1.4 文本数据包接收
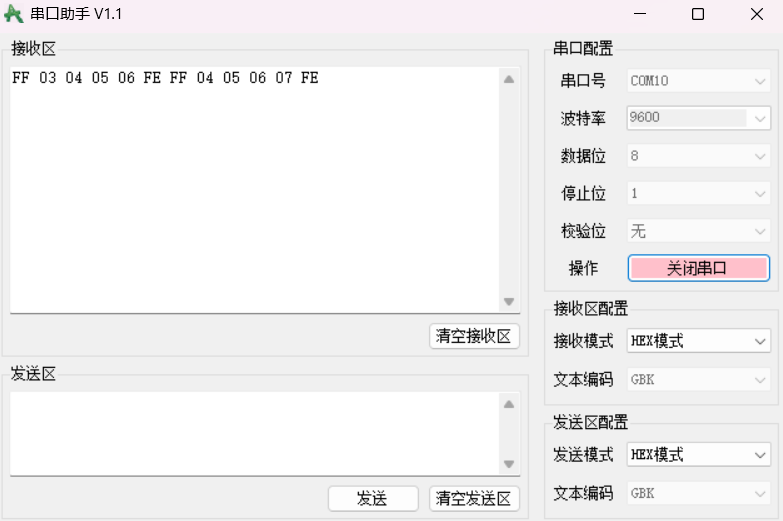
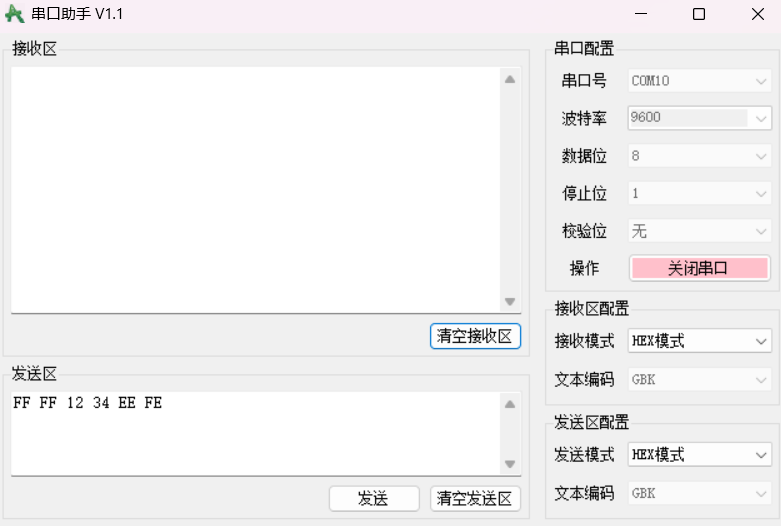
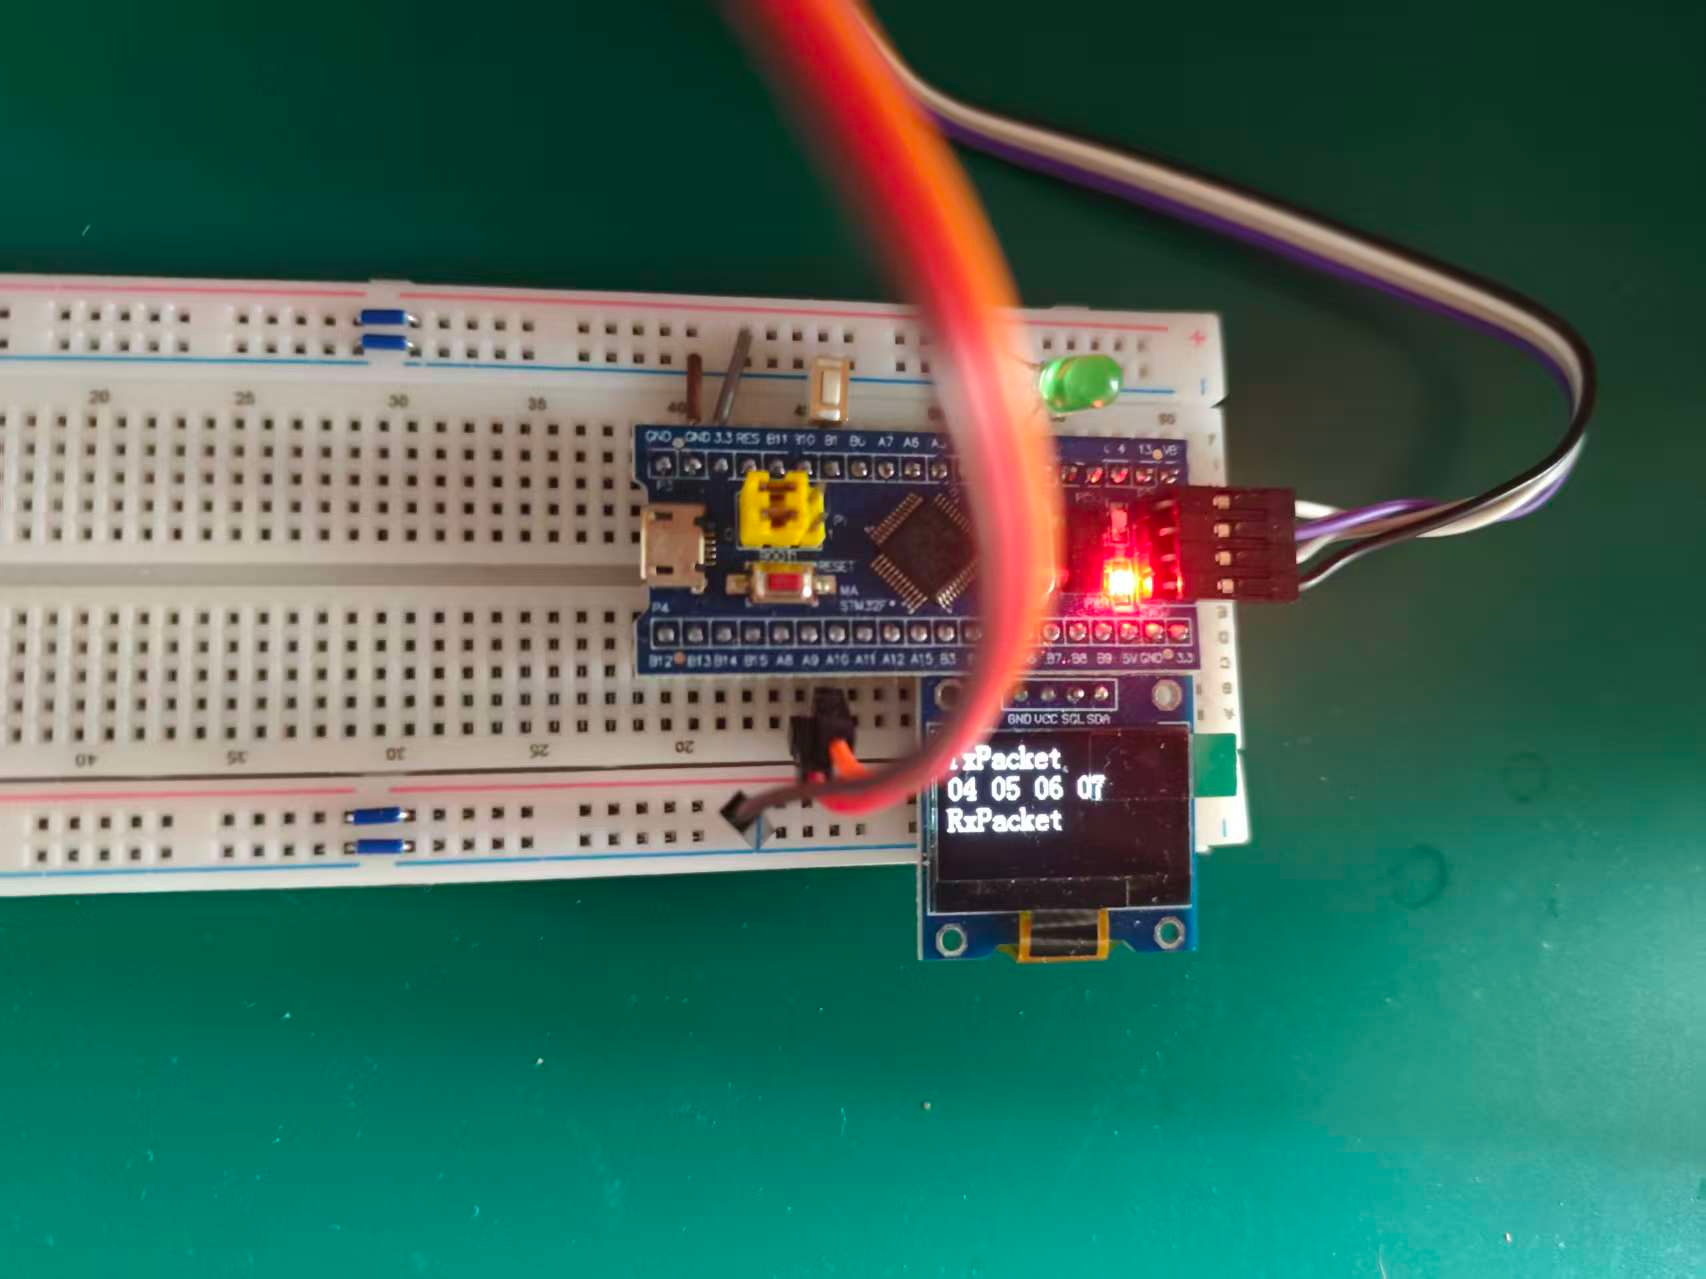
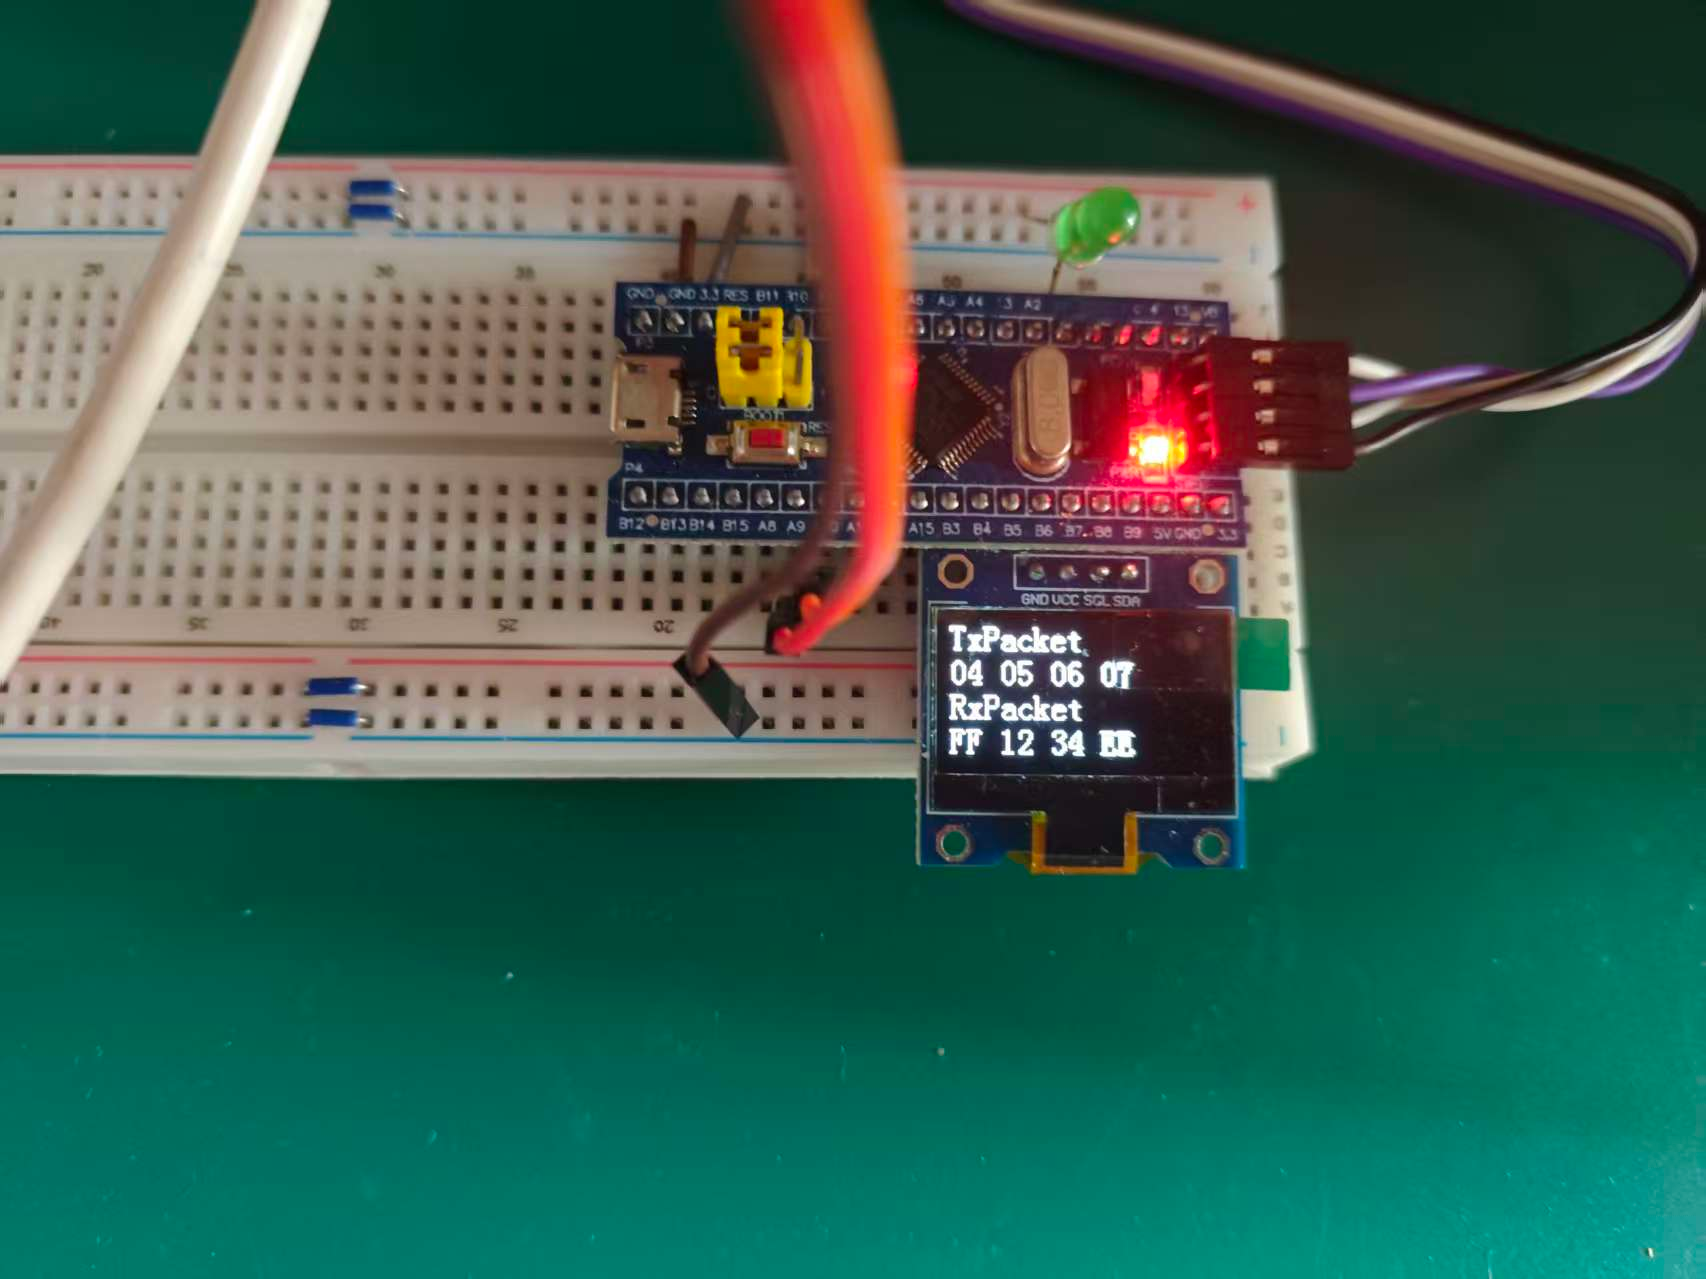
1.5 实例一 9.3.1 串口收发HEX数据包
Serial . h ↓
-----------------------------
cpp
#ifndef __SERIAL_H
#define __SERIAL_H
#include <stdio.h>
extern uint8_t Serial_TxPacket[];		//定义串口接收的标志位变量
extern uint8_t Serial_RxPacket[];
void Serial_Init(void);
void Serial_SendByte(uint8_t Byte);
void Serial_SendArray(uint8_t *Array,uint16_t Length);
void Serial_SendString(char *String);
void Serial_SendNumber(uint32_t Number,uint8_t Length);
void Serial_Printf(char *format, ...);
void Serial_SendPacket(void);
uint8_t Serial_GetRxFlag(void);
#endif
-----------------------------
Serial .c ↓
-----------------------------
cpp
#include "stm32f10x.h" // Device header
#include <stdio.h>
#include <stdarg.h>
uint8_t Serial_TxPacket[4]; //定义发送数据包数组,数据包格式:FF 01 02 03 04 FE
uint8_t Serial_RxPacket[4]; //定义接收数据包数组
uint8_t Serial_RxFlag; //定义串口接收的标志位变量
/**
函 数:串口初始化
参 数:无
返 回 值:无
*/
void Serial_Init(void)
{
/开启时钟/
RCC_APB2PeriphClockCmd(RCC_APB2Periph_USART1,ENABLE); //开启USART1的时钟
RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA, ENABLE); //开启GPIOA的时钟
/GPIO初始化/
GPIO_InitTypeDef GPIO_InitStructure;
GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP;
GPIO_InitStructure.GPIO_Pin = GPIO_Pin_9 ;
GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;
GPIO_Init(GPIOA,&GPIO_InitStructure); //将PA9引脚初始化为复用推挽输出
GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IPU;
GPIO_InitStructure.GPIO_Pin = GPIO_Pin_10 ;
GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;
GPIO_Init(GPIOA,&GPIO_InitStructure); //将PA10引脚初始化为上拉输入
USART_InitTypeDef USART_InitStructure; //定义结构体变量
USART_InitStructure.USART_BaudRate = 9600; //波特率
USART_InitStructure.USART_HardwareFlowControl = USART_HardwareFlowControl_None; //硬件流控制,不需要
USART_InitStructure.USART_Mode = USART_Mode_Tx | USART_Mode_Rx; //模式,发送模式和接收模式均选择
USART_InitStructure.USART_Parity = USART_Parity_No; //奇偶校验,不需要
USART_InitStructure.USART_StopBits = USART_StopBits_1; //停止位,选择1位
USART_InitStructure.USART_WordLength = USART_WordLength_8b; //字长,选择8位
USART_Init(USART1,&USART_InitStructure); //将结构体变量交给USART_Init,配置USART1
/中断输出配置/
USART_ITConfig(USART1,USART_IT_RXNE,ENABLE); //开启串口接收数据的中断
/NVIC中断分组/
NVIC_PriorityGroupConfig(NVIC_PriorityGroup_2); //配置NVIC为分组2
/NVIC配置/
NVIC_InitTypeDef NVIC_InitStructure; //定义结构体变量
NVIC_InitStructure.NVIC_IRQChannel = USART1_IRQn; //选择配置NVIC的USART1线
NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE; //指定NVIC线路使能
NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority = 1;//指定NVIC线路的抢占优先级为1
NVIC_InitStructure.NVIC_IRQChannelSubPriority = 1;//指定NVIC线路的响应优先级为1
NVIC_Init(&NVIC_InitStructure); //将结构体变量交给NVIC_Init,配置NVIC外设
/USART使能/
USART_Cmd(USART1,ENABLE); //使能USART1,串口开始运行
}
/**
函 数:串口发送一个字节
参 数:Byte 要发送的一个字节
返 回 值:无
*/
void Serial_SendByte(uint8_t Byte)
{
USART_SendData(USART1,Byte); //将字节数据写入数据寄存器,写入后USART自动生成时序波形
while(USART_GetFlagStatus(USART1,USART_FLAG_TXE) == RESET );//等待发送完成
/下次写入数据寄存器会自动清除发送完成标志位,故此循环后,无需清除标志位/
}
/**
函 数:串口发送一个数组
参 数:Array 要发送数组的首地址
参 数:Length 要发送数组的长度
返 回 值:无
*/
void Serial_SendArray(uint8_t *Array,uint16_t Length)
{
uint16_t i;
for(i=0;i<Length;i++) //遍历数组
{
Serial_SendByte(Array[i]); //依次调用Serial_SendByte发送每个字节数据
}
}
/**
函 数:串口发送一个字符串
参 数:String 要发送字符串的首地址
返 回 值:无
*/
void Serial_SendString(char *String)
{
uint8_t i;
for(i=0;String[i] != '\0';i++) //遍历字符数组(字符串),遇到字符串结束标志位后停止
{
Serial_SendByte(String[i]); //依次调用Serial_SendByte发送每个字节数据
}
}
/**
函 数:次方函数(内部使用)
返 回 值:返回值等于X的Y次方
*/
uint32_t Serial_Pow(uint32_t X,uint32_t Y)
{
uint32_t Result = 1; //设置结果初值为1
while(Y--) //执行Y次
{
Result *= X; //将X累乘到结果
}
return Result;
}
/**
函 数:串口发送数字
参 数:Number 要发送的数字,范围:0~4294967295
参 数:Length 要发送数字的长度,范围:0~10
返 回 值:无
*/
void Serial_SendNumber(uint32_t Number,uint8_t Length)
{
uint8_t i;
for(i=0;i<Length;i++) //根据数字长度遍历数字的每一位
{
Serial_SendByte(Number / Serial_Pow(10,Length-i-1) %10 + '0'); //依次调用Serial_SendByte发送每位数字
}
}
/**
函 数:使用printf需要重定向的底层函数
参 数:保持原始格式即可,无需变动
返 回 值:保持原始格式即可,无需变动
*/
int fputc(int ch,FILE *f)
{
Serial_SendByte(ch); //将printf的底层重定向到自己的发送字节函数
return ch;
}
/**
函 数:自己封装的prinf函数
参 数:format 格式化字符串
参 数:... 可变的参数列表
返 回 值:无
*/
void Serial_Printf(char *format, ...)
{
char String[100]; //定义字符数组
va_list arg; //定义可变参数列表数据类型的变量arg
va_start(arg,format); //从format开始,接收参数列表到arg变量
vsprintf(String,format,arg);//使用vsprintf打印格式化字符串和参数列表到字符数组中
va_end(arg); //结束变量arg
Serial_SendString(String); //串口发送字符数组(字符串)
}
/**
函 数:串口发送数据包
参 数:无
返 回 值:无
说 明:调用此函数后,Serial_TxPacket数组的内容将加上包头(FF)包尾(FE)后,作为数据包发送出去
*/
void Serial_SendPacket(void)
{
Serial_SendByte(0xFF);
Serial_SendArray(Serial_TxPacket,4);
Serial_SendByte(0xFE);
}
/**
函 数:获取串口接收标志位
参 数:无
返 回 值:串口接收标志位,范围:0~1,接收到数据后,标志位置1,读取后标志位自动清零
*/
uint8_t Serial_GetRxFlag(void)
{
if(Serial_RxFlag == 1) //如果标志位为1
{
Serial_RxFlag = 0;
return 1; //则返回1,并自动清零标志位
}
return 0; //如果标志位为0,则返回0
}
/**
函 数:USART1中断函数
参 数:无
返 回 值:无
注意事项:此函数为中断函数,无需调用,中断触发后自动执行
函数名为预留的指定名称,可以从启动文件复制
请确保函数名正确,不能有任何差异,否则中断函数将不能进入
*/
void USART1_IRQHandler(void)
{
static uint8_t RxState = 0; //定义表示当前状态机状态的静态变量
static uint8_t pRxPacket = 0; //定义表示当前接收数据位置的静态变量
if ( USART_GetFlagStatus(USART1,USART_IT_RXNE) == SET ) //判断是否是USART1的接收事件触发的中断
{
uint8_t RxData = USART_ReceiveData(USART1); //读取数据寄存器,存放在接收的数据变量
/*使用状态机的思路,依次处理数据包的不同部分*/
/*当前状态为0,接收数据包包头*/
if(RxState == 0)
{
if(RxData == 0xFF) //如果数据确实是包头
{
RxState = 1; //置下一个状态
pRxPacket = 0; //数据包的位置归零
}
}
/*当前状态为1,接收数据包数据*/
else if(RxState == 1)
{
Serial_RxPacket[pRxPacket] = RxData; //将数据存入数据包数组的指定位置
pRxPacket++; //数据包的位置自增
if(pRxPacket >= 4) //如果收够4个数据
{
RxState = 2; //置下一个状态
}
}
/*当前状态为2,接收数据包包尾*/
else if(RxState == 2)
{
if (RxData == 0xFE) //如果数据确实是包尾部
{
RxState = 0; //状态归0
Serial_RxFlag = 1; //接收数据包标志位置1,成功接收一个数据包
}
}
USART_ClearITPendingBit(USART1,USART_IT_RXNE); //清除USART1的RXNE标志位
//读取数据寄存器会自动清除此标志位
//如果已经读取了数据寄存器,也可以不执行此代码
}
}-----------------------------
main.c ↓
-----------------------------
cpp
#include "stm32f10x.h"                  // Device header
#include "Delay.h"
#include "OLED.h"
#include "Serial.h"
#include "Key.h"
uint8_t KeyNum;
int main(void)
{
/模块初始化/
OLED_Init();
Key_Init();
Serial_Init();
/*显示静态字符串*/
OLED_ShowString(1,1,"TxPacket");
OLED_ShowString(3,1,"RxPacket");

/*设置发送数据包数组的初始值,用于测试*/
Serial_TxPacket[0] = 0x01;
Serial_TxPacket[1] = 0x02;
Serial_TxPacket[2] = 0x03;
Serial_TxPacket[3] = 0x04;

while(1)
{
	KeyNum = Key_GetNum();
	if(KeyNum == 1)
	{
		Serial_TxPacket[0]++;		//测试数据自增
		Serial_TxPacket[1]++;		//
		Serial_TxPacket[2]++;		//
		Serial_TxPacket[3]++;		//

		Serial_SendPacket();		//串口发送数据包Serial_TxPacket

		OLED_ShowHexNum(2,1	,	Serial_TxPacket[0],2);
		OLED_ShowHexNum(2,4	,	Serial_TxPacket[1],2);
		OLED_ShowHexNum(2,7	,	Serial_TxPacket[2],2);
		OLED_ShowHexNum(2,10,	Serial_TxPacket[3],2);

	}
	if(Serial_GetRxFlag() == 1)//如果接收到数据包
	{
		OLED_ShowHexNum(4,1	,	Serial_RxPacket[0],2);
		OLED_ShowHexNum(4,4	,	Serial_RxPacket[1],2);
		OLED_ShowHexNum(4,7	,	Serial_RxPacket[2],2);
		OLED_ShowHexNum(4,10,	Serial_RxPacket[3],2);

	}
}
}
-----------------------------
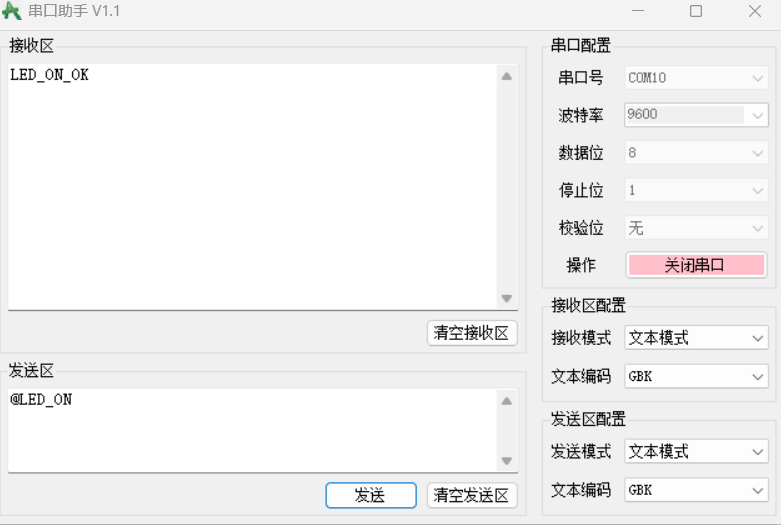
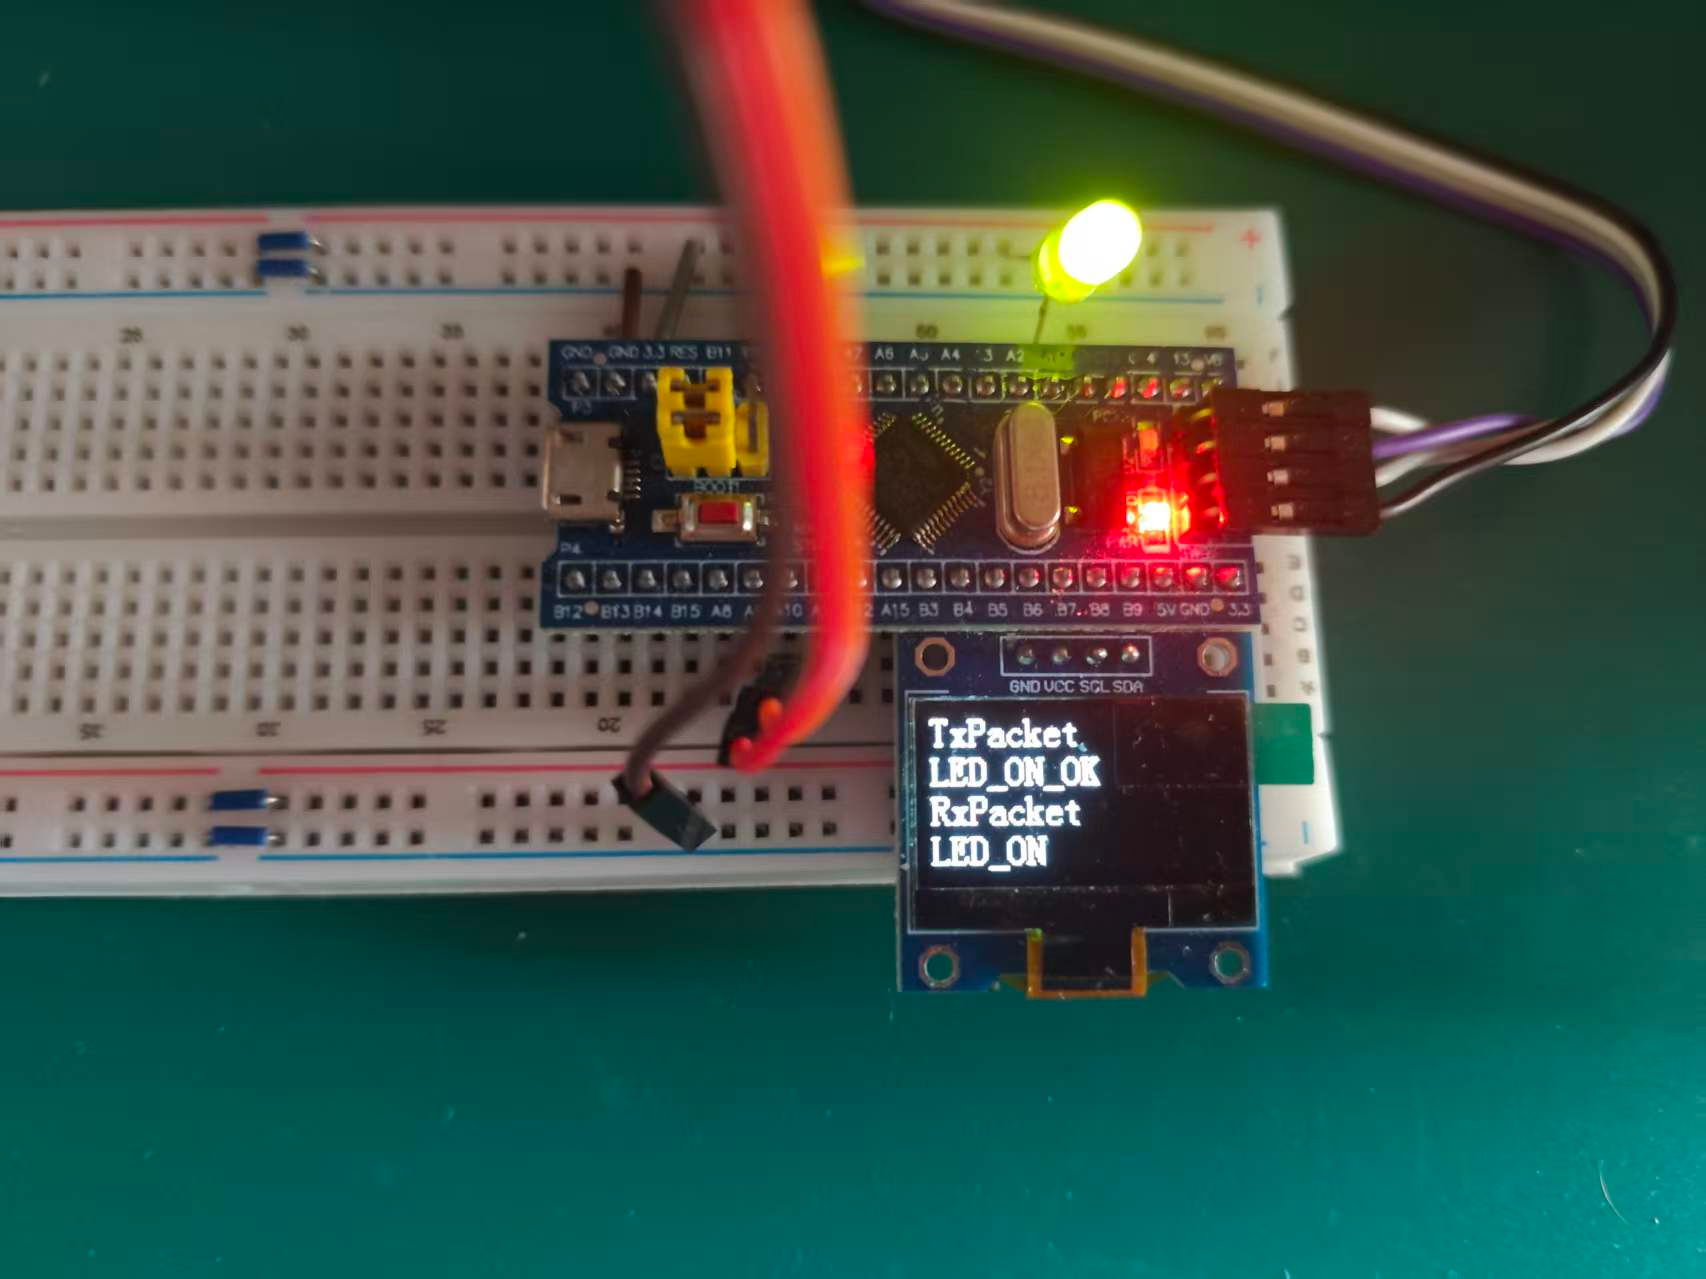
1.6 实例二 9.4.1 串口收发文本数据包
Serial . h ↓
-----------------------------
cpp
#ifndef __SERIAL_H
#define __SERIAL_H
#include <stdio.h>
extern char Serial_RxPacket[];
extern uint8_t Serial_RxFlag;
void Serial_Init(void);
void Serial_SendByte(uint8_t Byte);
void Serial_SendArray(uint8_t *Array,uint16_t Length);
void Serial_SendString(char *String);
void Serial_SendNumber(uint32_t Number,uint8_t Length);
void Serial_Printf(char *format, ...);
#endif
-----------------------------
Serial .c ↓
-----------------------------
cpp
#include "stm32f10x.h" // Device header
#include <stdio.h>
#include <stdarg.h>
char Serial_RxPacket[100];//定义接收数据包数组,数据包格式"@MSG\r\n"
uint8_t Serial_RxFlag; //定义串口接收的标志位变量
/**
函 数:串口初始化
参 数:无
返 回 值:无
*/
void Serial_Init(void)
{
/开启时钟/
RCC_APB2PeriphClockCmd(RCC_APB2Periph_USART1,ENABLE); //开启USART1的时钟
RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA, ENABLE); //开启GPIOA的时钟
/GPIO初始化/
GPIO_InitTypeDef GPIO_InitStructure;
GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP;
GPIO_InitStructure.GPIO_Pin = GPIO_Pin_9 ;
GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;
GPIO_Init(GPIOA,&GPIO_InitStructure); //将PA9引脚初始化为复用推挽输出
GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IPU;
GPIO_InitStructure.GPIO_Pin = GPIO_Pin_10 ;
GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;
GPIO_Init(GPIOA,&GPIO_InitStructure); //将PA10引脚初始化为上拉输入
USART_InitTypeDef USART_InitStructure; //定义结构体变量
USART_InitStructure.USART_BaudRate = 9600; //波特率
USART_InitStructure.USART_HardwareFlowControl = USART_HardwareFlowControl_None; //硬件流控制,不需要
USART_InitStructure.USART_Mode = USART_Mode_Tx | USART_Mode_Rx; //模式,发送模式和接收模式均选择
USART_InitStructure.USART_Parity = USART_Parity_No; //奇偶校验,不需要
USART_InitStructure.USART_StopBits = USART_StopBits_1; //停止位,选择1位
USART_InitStructure.USART_WordLength = USART_WordLength_8b; //字长,选择8位
USART_Init(USART1,&USART_InitStructure); //将结构体变量交给USART_Init,配置USART1
/中断输出配置/
USART_ITConfig(USART1,USART_IT_RXNE,ENABLE); //开启串口接收数据的中断
/NVIC中断分组/
NVIC_PriorityGroupConfig(NVIC_PriorityGroup_2); //配置NVIC为分组2
/NVIC配置/
NVIC_InitTypeDef NVIC_InitStructure; //定义结构体变量
NVIC_InitStructure.NVIC_IRQChannel = USART1_IRQn; //选择配置NVIC的USART1线
NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE; //指定NVIC线路使能
NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority = 1;//指定NVIC线路的抢占优先级为1
NVIC_InitStructure.NVIC_IRQChannelSubPriority = 1;//指定NVIC线路的响应优先级为1
NVIC_Init(&NVIC_InitStructure); //将结构体变量交给NVIC_Init,配置NVIC外设
/USART使能/
USART_Cmd(USART1,ENABLE); //使能USART1,串口开始运行
}
/**
函 数:串口发送一个字节
参 数:Byte 要发送的一个字节
返 回 值:无
*/
void Serial_SendByte(uint8_t Byte)
{
USART_SendData(USART1,Byte); //将字节数据写入数据寄存器,写入后USART自动生成时序波形
while(USART_GetFlagStatus(USART1,USART_FLAG_TXE) == RESET );//等待发送完成
/下次写入数据寄存器会自动清除发送完成标志位,故此循环后,无需清除标志位/
}
/**
函 数:串口发送一个数组
参 数:Array 要发送数组的首地址
参 数:Length 要发送数组的长度
返 回 值:无
*/
void Serial_SendArray(uint8_t *Array,uint16_t Length)
{
uint16_t i;
for(i=0;i<Length;i++) //遍历数组
{
Serial_SendByte(Array[i]); //依次调用Serial_SendByte发送每个字节数据
}
}
/**
函 数:串口发送一个字符串
参 数:String 要发送字符串的首地址
返 回 值:无
*/
void Serial_SendString(char *String)
{
uint8_t i;
for(i=0;String[i] != '\0';i++) //遍历字符数组(字符串),遇到字符串结束标志位后停止
{
Serial_SendByte(String[i]); //依次调用Serial_SendByte发送每个字节数据
}
}
/**
函 数:次方函数(内部使用)
返 回 值:返回值等于X的Y次方
*/
uint32_t Serial_Pow(uint32_t X,uint32_t Y)
{
uint32_t Result = 1; //设置结果初值为1
while(Y--) //执行Y次
{
Result *= X; //将X累乘到结果
}
return Result;
}
/**
函 数:串口发送数字
参 数:Number 要发送的数字,范围:0~4294967295
参 数:Length 要发送数字的长度,范围:0~10
返 回 值:无
*/
void Serial_SendNumber(uint32_t Number,uint8_t Length)
{
uint8_t i;
for(i=0;i<Length;i++) //根据数字长度遍历数字的每一位
{
Serial_SendByte(Number / Serial_Pow(10,Length-i-1) %10 + '0'); //依次调用Serial_SendByte发送每位数字
}
}
/**
函 数:使用printf需要重定向的底层函数
参 数:保持原始格式即可,无需变动
返 回 值:保持原始格式即可,无需变动
*/
int fputc(int ch,FILE *f)
{
Serial_SendByte(ch); //将printf的底层重定向到自己的发送字节函数
return ch;
}
/**
函 数:自己封装的prinf函数
参 数:format 格式化字符串
参 数:... 可变的参数列表
返 回 值:无
*/
void Serial_Printf(char *format, ...)
{
char String[100]; //定义字符数组
va_list arg; //定义可变参数列表数据类型的变量arg
va_start(arg,format); //从format开始,接收参数列表到arg变量
vsprintf(String,format,arg);//使用vsprintf打印格式化字符串和参数列表到字符数组中
va_end(arg); //结束变量arg
Serial_SendString(String); //串口发送字符数组(字符串)
}
/**
函 数:USART1中断函数
参 数:无
返 回 值:无
注意事项:此函数为中断函数,无需调用,中断触发后自动执行
函数名为预留的指定名称,可以从启动文件复制
请确保函数名正确,不能有任何差异,否则中断函数将不能进入
*/
void USART1_IRQHandler(void)
{
static uint8_t RxState = 0; //定义表示当前状态机状态的静态变量
static uint8_t pRxPacket = 0; //定义表示当前接收数据位置的静态变量
if ( USART_GetFlagStatus(USART1,USART_IT_RXNE) == SET ) //判断是否是USART1的接收事件触发的中断
{
uint8_t RxData = USART_ReceiveData(USART1); //读取数据寄存器,存放在接收的数据变量
/*使用状态机的思路,依次处理数据包的不同部分*/
/*当前状态为0,接收数据包包头*/
if(RxState == 0)
{
if(RxData == '@' && Serial_RxFlag == 0) //如果数据确实是包头,并且上一个数据包已处理完毕
{
RxState = 1; //置下一个状态
pRxPacket = 0; //数据包的位置归零
}
}
/*当前状态为1,接收数据包数据,同时判断是否接收到了第一个包尾*/
else if(RxState == 1)
{
if(RxData == '\r') //如果收到第一个包尾
{
RxState = 2; //置下一个状态
}
else //接收到了正常的数据
{
Serial_RxPacket[pRxPacket] = RxData; //将数据存入数据包数组的指定位置
pRxPacket++; //数据包的位置自增
}
}
/*当前状态为2,接收数据包第二个包尾*/
else if(RxState == 2)
{
if (RxData == '\n') //如果收到第二个包尾
{
RxState = 0; //状态归0
Serial_RxFlag = 1; //接收数据包标志位置1,成功接收一个数据包
Serial_RxPacket[pRxPacket] = '\0'; //将收到的字符数据包添加一个字符串结束标志
}
}
USART_ClearITPendingBit(USART1,USART_IT_RXNE); //清除USART1的RXNE标志位
//读取数据寄存器会自动清除此标志位
//如果已经读取了数据寄存器,也可以不执行此代码
}
}-----------------------------
main.c ↓
-----------------------------
cpp
#include "stm32f10x.h"                  // Device header
#include "Delay.h"
#include "OLED.h"
#include "Serial.h"
#include "LED.h"
#include <string.h>
int main(void)
{
/模块初始化/
OLED_Init();
LED_Init();
Serial_Init();
/*显示静态字符串*/
OLED_ShowString(1,1,"TxPacket");
OLED_ShowString(3,1,"RxPacket");

while(1)
{
	if(Serial_RxFlag == 1)		//如果接收到数据包
	{
		OLED_ShowString(4,1,"                                  ");
		OLED_ShowString(4,1,Serial_RxPacket);						//OLED清除指定位置,并显示接收到的数据包

		/*将收到的数据包与预设的指令对比,以此决定将要执行的操作*/
		if(strcmp(Serial_RxPacket,"LED_ON") == 0)				//如果收到LED_ON指令
		{
			LED1_ON();												//点亮LED
			Serial_SendString("LED_ON_OK\r\n");				//串口回传一个字符串LED_ON_OK
			OLED_ShowString(2,1,"           ");
			OLED_ShowString(2,1,"LED_ON_OK");					//OLED清除指定位置,并显示LED_ON_OK
		}
		else if(strcmp(Serial_RxPacket,"LED_OFF") == 0)	//如果收到LED_OFF指令
		{
			LED1_OFF();												//熄灭LED
			Serial_SendString("LED_OFF_OK\r\n");			//串口回传一个字符串LED_OFF_OK
			OLED_ShowString(2,1,"               ");
			OLED_ShowString(2,1,"LED_OFF_OK");				//OLED清除指定位置,并显示LED_OFF_OK
		}
		else						//上述所有条件均不满足,即收到了未知指令
		{
			Serial_SendString("ERROR_CONMMAND\r\n");	//串口回传一个字符串ERROR_COMMAND
			OLED_ShowString(2,1,"                      ");
			OLED_ShowString(2,1,"ERROR_CONMMAND");		//OLED清除指定位置,并显示ERROR_COMMAND
		}

		Serial_RxFlag=0;			//处理完成后,需要将接收数据包标志位清零,否则将无法接收后续数据包
	}
}
}
-----------------------------
二、总结
本文围绕 STM32 的 USART 串口通信,系统讲解了数据包的两种常见格式及其收发实现。首先介绍了 HEX 数据包和文本数据包的结构特点:HEX 数据包以固定字节作为包头和包尾,适合传输二进制数据;文本数据包则以可读字符和换行符作为边界,便于直接查看和调试。
在接收环节,文章采用状态机的思路,分别实现了 HEX 数据包和文本数据包的完整接收流程。通过状态转移,可以准确识别包头、数据区和包尾,从而避免数据错位和粘包问题,保证数据包的完整性。
最后通过两个实战实例,完整演示了串口收发 HEX 数据包和文本数据包的代码实现。实例一展示了如何通过按键触发发送、在 OLED 上显示收发结果;实例二则进一步实现了基于文本指令的控制功能,例如通过串口指令点亮或熄灭 LED,并回传执行状态。
通过本文的学习,读者可以掌握 USART 串口数据包的定义、发送、接收与解析方法,为后续更复杂的通信协议设计和多设备联调打下坚实基础。