配置空间
机器人规划的配置空间概念:一个空间包含所有机器人自由度的机器人配置,描述为C-space
- 机器人配置:表示对机器人上面所以点的位置的描述
- 机器人自由度:规划的时候用最少的坐标数量去表示机器人配置,例如无人机规划,在微分平坦中进行规划则是x\y\z\yaw四个变量,所以对于无人机轨迹规划来说有四个自由度。
- 机器人配置空间:一个空间包含所有机器人自由度的机器人配置,描述为C-space
任何可能的机器人的位姿在C-space中描述为一个点
配置空间的意义 :
在工作空间中进行规划,机器人有不同的形状和大小,比如有圆形的或方形的碰撞检测需要知道机器人的外形,然后再做检测,这样是费时费力的。

在配置空间中做规划
机器人在C-space中表示一个点,例如位置就是一个点属于R3一个位姿属于SO(3)
在配置空间中,机器人表示成了一个点,那么在配置空间中,障碍物也需要特殊的处理,把工作空间中的障碍物变成配置空间中的障碍物,被称为 配置空间障碍物或者C-obstacle这个工作是在运动规划前完成的,一次完成的工作。
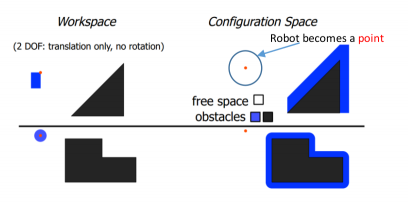
障碍物安照机器人尺寸进行膨胀,上面机器人被设置成了一个点,只要点在障碍物外面,就不会发生碰撞
C-space是C-obstacle 和C-free组成的
经过配置空间的处理,路径规划变成了在C-free 中找到起点和终点的路径寻找。
在工作空间中,机器人有尺寸有形状,对于运动规划会带来困难,在配置空间中,机器人用一个点来描述,方便做运动规划
经过上述配置空间的操作,碰撞检测就进行了简化,这就是配置空间的意义。
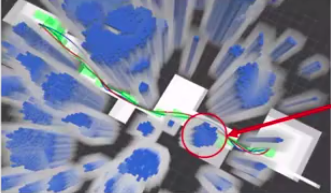
机器人被看做是一个球体,半径为r
对障碍物安照半径r进行膨胀,蓝色就是膨胀后的障碍物,然后就可以进行路径规划和生成。
图和图搜索算法的基本概念
图的基础概念
图是有节点和边的一种表达方式

各节点由边连起来
边可以是有向的,也可以无向的
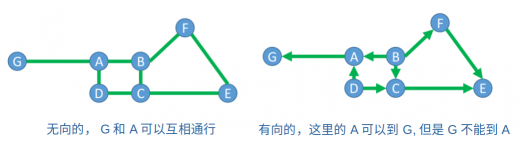
边也可以有权重,如果没有特殊说明,可以认为权重是一样的。
下面则是有权重的
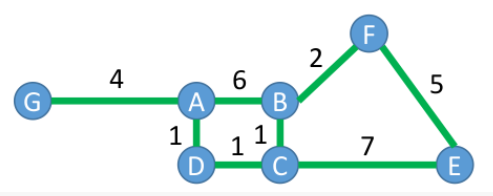
在每条边上机器人付出的代价不一样,代价可能是路径或者更广义的概念,比如机器人消耗的能量,或者易出现的风险。
图搜索基本概念
对于任何一个图搜索算法,首先要构造一个图
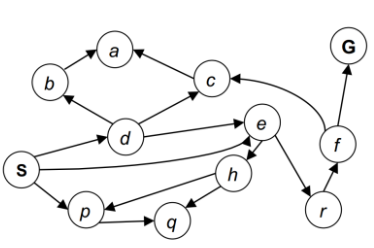
上图是抽象概念里的图
对于实际场景,我们需要人为构造一个图,以下是两种简单的例子
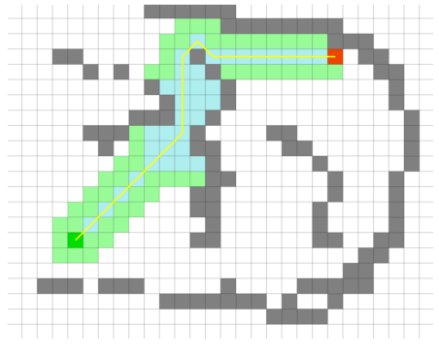
栅格地图的路径规划,里面的节点和相邻的节点是具有连接关系的,所以本身就是一个图了
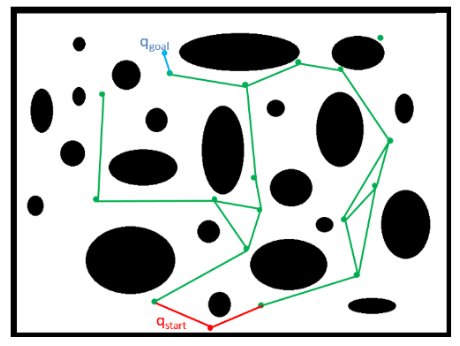
基于采样的,没有天然的节点关系,需要人为构造一个图在里面,例如上面就是通过算法构造的有节点和边组成的图
图搜索算法
搜索总是从起始状态Xs开始,到Xg结束
对于搜索节点,可以构建一个搜索树
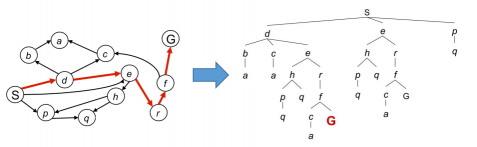
右边和左边是等价的,只是写成了树状的结构,这样看彼此关系更加清晰点
从起点搜索到终点后,回溯整个搜索过程,就可以得到希望的搜索路径
对于实际机器人来说,构建整个空间的搜索树,代价很大,所以需要尽可能快,但是不失搜索路径的算法。
图搜索算法框架
所有的图搜索算法都是按照下面的框架进行的:
1、维护一个容器,装载将来有可能访问的一个节点
2、容器初始化为空,放入的第一个节点就是起始状态Xs
3、循环 :
根据预先定义的一个指标或者目的,从容器中弹出一个节点 ,称之为 访问一个节点
获取弹出节点所有的邻居节点, ----扩展
将这些邻居节点装入容器
4、结束循环:访问到了结束状态,或者自定义的一个指标,结束循环
点击移动机器人运动规划---基于图搜索的基础知识 - 古月居可查看全文