Linux 35.5 + JetPack v5.1.3@ego-planner-swarm编译安装
- [1. 源由](#1. 源由)
- [2. 编译&安装](#2. 编译&安装)
-
- [Step 1:依赖库安装](#Step 1:依赖库安装)
- [Step 2:建立工程](#Step 2:建立工程)
- [Step 3:编译工程](#Step 3:编译工程)
- [Step 4:安装工程](#Step 4:安装工程)
- [3. 问题汇总](#3. 问题汇总)
-
- [3.1 组件ros-noetic-roslint问题](#3.1 组件ros-noetic-roslint问题)
- [3.2 uav_simulator/local_sensing - CUDA优化](#3.2 uav_simulator/local_sensing - CUDA优化)
- [3.3 编译命令`catkin_make`问题](#3.3 编译命令
catkin_make问题)
- [4. 总结](#4. 总结)
1. 源由
ego-planner是一个单机版本,而ego-planner-swarm是一个多级飞行的版本,因此在此一起学习下,以便更好的理解该系列开源项目的整个进展和框架。
2. 编译&安装
- 确认本地ROS版本:
bash
$ rosversion --distro
noetic- 本次编译代码版本:
bash
$ git log -n 1
commit 30de3c9e11e6a2e06d81561f9364f07ceba6774b (HEAD -> master, origin/master, origin/HEAD)
Author: Xin Zhou <923137104@qq.com>
Date:   Thu Mar 16 21:00:03 2023 +0800

Update README.md- 系统安装不再赘述,详见:Linux 35.5 + JetPack v5.1.3@ros-noetic安装
Step 1:依赖库安装
bash
$ sudo apt-get install libarmadillo-devStep 2:建立工程
bash
$ mkdir -p ${YOUR_WORKSPACE_PATH}/src
$ cd ${YOUR_WORKSPACE_PATH}/src
$ git clone git@github.com:ZJU-FAST-Lab/ego-planner-swarm.git
Step 3:编译工程
bash
$ cd ego-planner-swarm
$ catkin_make -j1
或者
bash
$ cd ego-planner
$ catkin_make -DCMAKE_BUILD_TYPE=Release -j1
Step 4:安装工程
略,因为暂时不涉及软件的部署应用,相关模拟命令参考:
bash
$ source devel/setup.bash && roslaunch ego_planner simple_run.launch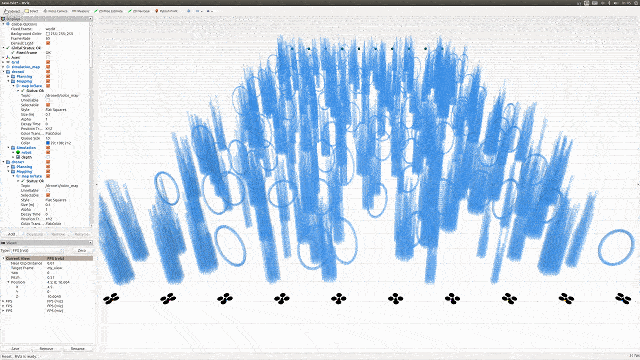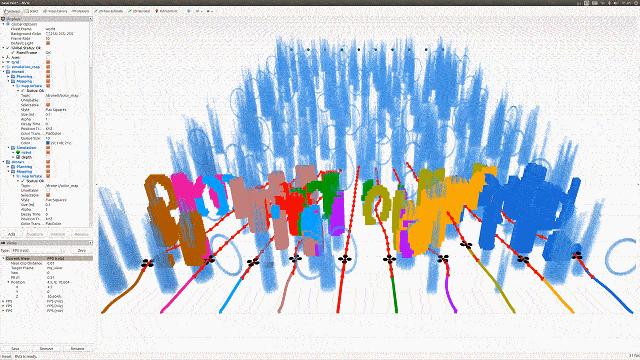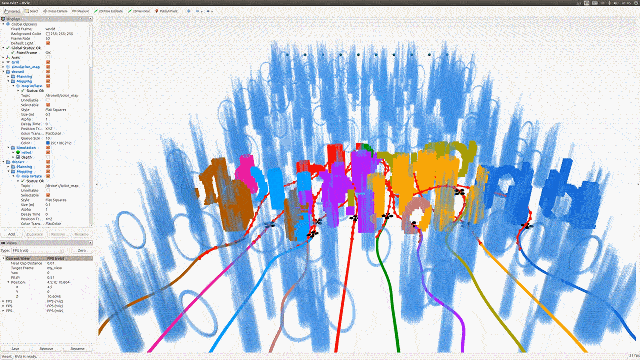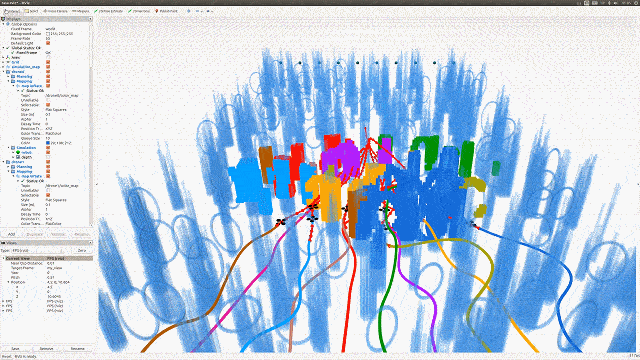
或者
- 运行Rviz虚拟环境
bash
$ source devel/setup.bash
$ roslaunch ego_planner rviz.launch- 运行模拟程序
bash
$ source devel/setup.bash
$ roslaunch ego_planner swarm.launch
3. 问题汇总
3.1 组件ros-noetic-roslint问题
bash
-- +++ processing catkin package: 'drone_detect'
-- ==> add_subdirectory(planner/drone_detect)
-- Could NOT find roslint (missing: roslint_DIR)
-- Could not find the required component 'roslint'. The following CMake error indicates that you either need to install the package with the same name or change your environment so that it can be found.
CMake Error at /opt/ros/noetic/share/catkin/cmake/catkinConfig.cmake:83 (find_package):
  Could not find a package configuration file provided by "roslint" with any
  of the following names:

    roslintConfig.cmake
    roslint-config.cmake

  Add the installation prefix of "roslint" to CMAKE_PREFIX_PATH or set
  "roslint_DIR" to a directory containing one of the above files.  If
  "roslint" provides a separate development package or SDK, be sure it has
  been installed.
Call Stack (most recent call first):
  planner/drone_detect/CMakeLists.txt:12 (find_package)


-- Configuring incomplete, errors occurred!
See also "/home/daniel/ZJU-FAST-Lab/ego-planner-swarm/build/CMakeFiles/CMakeOutput.log".
See also "/home/daniel/ZJU-FAST-Lab/ego-planner-swarm/build/CMakeFiles/CMakeError.log".
Invoking "cmake" failed
**解决方案:**安装组件ros-noetic-roslint
bash
$ sudo apt-get install ros-noetic-roslint3.2 uav_simulator/local_sensing - CUDA优化
bash
$ git diff src/uav_simulator/local_sensing/CMakeLists.txt
diff --git a/src/uav_simulator/local_sensing/CMakeLists.txt b/src/uav_simulator/local_sensing/CMakeLists.txt
index 13c9911..5362408 100644
--- a/src/uav_simulator/local_sensing/CMakeLists.txt
+++ b/src/uav_simulator/local_sensing/CMakeLists.txt
@@ -6,7 +6,7 @@ ADD_COMPILE_OPTIONS(-std=c++11 )
 ADD_COMPILE_OPTIONS(-std=c++14 )

 #set(ENABLE_CUDA false)
-set(ENABLE_CUDA false)
+set(ENABLE_CUDA true)

 if(ENABLE_CUDA)
   find_package(CUDA REQUIRED)
@@ -20,7 +20,8 @@ if(ENABLE_CUDA)
 #       -gencode arch=compute_52,code=sm_52;
 #       -gencode arch=compute_60,code=sm_60;
 #       -gencode arch=compute_61,code=sm_61;
-      -gencode arch=compute_75,code=sm_75;
+#       -gencode arch=compute_75,code=sm_75;
+        -gencode arch=compute_87,code=sm_87;
   )

   SET(CUDA_PROPAGATE_HOST_FLAGS OFF)
3.3 编译命令catkin_make问题
bash
[ 56%] Building CXX object uav_simulator/Utils/multi_map_server/CMakeFiles/multi_map_visualization.dir/src/multi_map_visualization.cc.o
/home/daniel/ZJU-FAST-Lab/ego-planner-swarm/src/uav_simulator/Utils/multi_map_server/src/multi_map_visualization.cc:5:10: fatal error: multi_map_server/MultiOccupancyGrid.h: No such file or directory
    5 | #include <multi_map_server/MultiOccupancyGrid.h>
      |          ^~~~~~~~~~~~~~~~~~~~~~~~~~~~~~~~~~~~~~~
compilation terminated.
make[2]: *** [uav_simulator/Utils/multi_map_server/CMakeFiles/multi_map_visualization.dir/build.make:63: uav_simulator/Utils/multi_map_server/CMakeFiles/multi_map_visualization.dir/src/multi_map_visualization.cc.o] Error 1
make[1]: *** [CMakeFiles/Makefile2:4588: uav_simulator/Utils/multi_map_server/CMakeFiles/multi_map_visualization.dir/all] Error 2
make: *** [Makefile:141: all] Error 2
Invoking "make -j1" failed
**解决方案:**更换编译命令
bash
$ catkin_make4. 总结
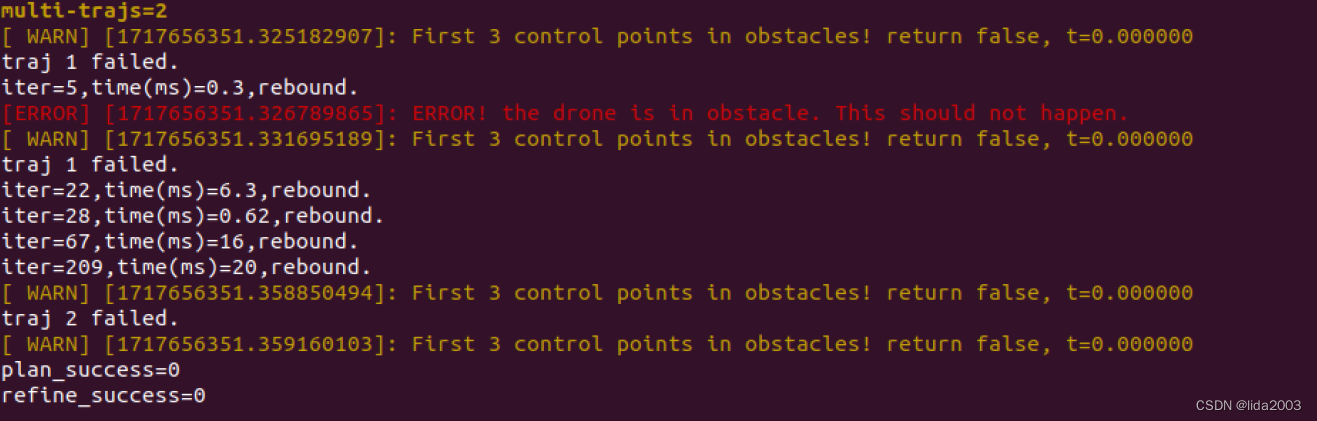
本次顺利实现了Jetson Orin Nano上的模拟导航飞行,同时看到有模拟的飞机遇到障碍没有飞出来,具体问题待进一步的研究了。
Jetson Orin Nano | ego-planner-swarm simulation