力扣62. 不同路径

一个机器人位于一个 m x n网格的左上角 (起始点在下图中标记为 "Start" )。机器人每次只能向下或者向右移动一步。机器人试图达到网格的右下角(在下图中标记为 "Finish" )。问总共有多少条不同的路径?

示例 1:
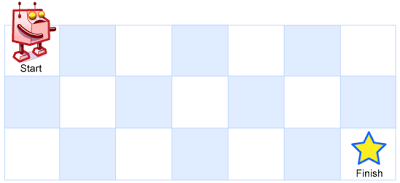
输入:m = 3, n = 7 输出:28

动态规划:

cpp 复制代码
class Solution {
public:
    int uniquePaths(int m, int n) {
//创建一个大小为m的外部向量,每个元素都是一个大小为n的内部向量,内部向量初始化为0。
        vector<vector<int>> ret(m,vector<int>(n,0));
//第0行第0列初始化为1
        for(int j=0;j<n;j++){ret[0][j]=1;}
        for(int i=0;i<m;i++){ret[i][0]=1;}
        
        for(int i=1;i<m;i++){
            for(int j=1;j<n;j++){
                ret[i][j]=ret[i][j-1]+ret[i-1][j];
            }
        }
        return ret[m-1][n-1];
    }
};
相关推荐
徐小夕9 小时前
花了3个月,我们做了一款 AI 版的“飞书文档”
前端·算法·github
Robert--cao9 小时前
移动底盘与机械臂联合规划:开源算法与工程实现
算法
小豆庄10 小时前
Mac 上给视频人脸打码:本地工具的依赖、追踪与推理管线
算法·视觉检测·视频·敏捷流程·纹理贴图
星夜离尘5610 小时前
MATLAB 工程实验:从相邻块均值手写重叠 Allan 偏差,数清有效项
算法·matlab·均值算法
y1su12 小时前
Leetcode 字符串模板
java·数据结构·算法·leetcode·职场和发展·动态规划
residual_fan12 小时前
船用柴油机动态机动工况故障诊断:控制感知仿射网络(CAAN)的技术实现
人工智能·算法·数据挖掘·数据分析
其实防守也摸鱼13 小时前
Cylab在线靶场——CTF中的通用技能
linux·数据库·学习·算法·靶场·ctf·学习网络安全
蓝悦无人机13 小时前
《Planning algorithms》读书笔记——第8章 反馈运动规划
算法·读书笔记·反馈运动规划
RaaS10014 小时前
Agent Skills 进了 Linux Foundation:2.8 亿次安装,但装 skill 还没有安全规范
人工智能·算法·架构
CV爱数码14 小时前
CT 重建从零开始(五):ASTRA Toolbox 上手——几何、投影器与算法
图像处理·算法·计算机视觉·ct