1. 如何按列压缩矩阵:
**注:**按列压缩(Compressed Sparse Column -- CSC),是一种使用三个特征数组就可以表示整个矩阵的方法;
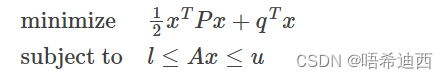 标准二次规划问题
:状态量
**解释:**一般我们在求解二次规划问题的时候,需要将矩阵 P 和 A 传入求解器;但如果我们通过一个个指定矩阵 P 和 A 的每个元素的方式定义矩阵,这样的代码可太脑瘫了;因此我们可以使用按列压缩的方式来表示一个矩阵,这样我们只需要3个特征数组,就可以知道整个矩阵到底是什么样的;需要完整的矩阵 A 和 P 时,将这3个特征数组传入函数 csc_matrix() 就可以了;
如何使用3个特征数组表示一个矩阵:
矩阵:
定义特征数组:
- A_data:从左到右按列遍历矩阵 A,记录每一列中每一个非零元素的值
- A_data = 1 , 2 , 3 , 4 , 5 , 6
- A_indices:从左到右按列遍历矩阵 A,记录每一列上的非零数字的行索引值
- A_indices = 0 , 2 , 2 , 0 , 1 , 2
- A_indptr:从左到右按列遍历矩阵 A,截止到当前列(不含当前列)时已遍历到的非零元素的个数
- A_indptr = 0 , 2 , 3 , 6
- 解释:在数组 A_indptr 的索引为0处,代表当前列为第0列,不含当前列已遍历到的非零元素数量为0;
- 解释:数组 A_indptr 的索引为3处,表示当前列为第3列,代表矩阵 A 的所有列(0~2)都已遍历,非零元素元素个数为6;
注1: 通过这三个特征数组就可以得到矩阵 A 原本的模样;将矩阵 A 按列压缩,意思就是得到矩阵 A 的这三个特征数组;
**注2:**除了按列压缩,还有按行压缩等等各种压缩方法,基本原理一致,在此不再赘述;
a
a
a
a
2. 如何通过三个特征数组恢复矩阵
有特征数组:
- A_data = 1 , 2 , 3 , 4 , 5 , 6
- A_indices = 0 , 2 , 2 , 0 , 1 , 2
- A_indptr = 0 , 2 , 3 , 6
通过数组 A_indptr = 0 , 2 , 3 , 6 可知:
- 矩阵 A 有3列
- 第零列 2 个非零元素;第一列 3-2=1 个非零元素;第二列 6-3=3 个非零元素;
- 可以将 A_indices = 0 , 2 **\|** 2 **\|** 0 , 1 , 2 分割为三段,一段代表一列;
通过数组 A_indices = 0 , 2 **\|** 2 **\|** 0 , 1 , 2 可知,非零元素位置为:
- 第0列:(0 , 0) (2 , 0)
- 第1列:(2 , 1)
- 第2列:(0 , 2) (1 , 2) (2 , 2)
通过数组 A_data = 1 , 2 , 3 , 4 , 5 , 6 给这些位置赋值即可得到矩阵 A;
a
a
a
a
3. 关于函数 csc_matrix
函数作用:通过传入的三个数组,恢复稀疏矩阵 A 原有的样子;
**注1:这个函数是我们自己定义的;**这个函数是没有C++版本的,只有Python版本,但是我们可以借助C++的 Eigen 库自己定义这个函数;
**注2:**我在使用 MPC 控制器控制车辆的运动时,建立了一个二次规划模型,需要使用 OSQP 库进行求解;
cpp
>>> indptr = np.array([0, 2, 3, 6])
>>> indices = np.array([0, 2, 2, 0, 1, 2])
>>> data = np.array([1, 2, 3, 4, 5, 6])
>>> csc_matrix((data, indices, indptr), shape=(3, 3)).toarray()
array([[1, 0, 4],
       [0, 0, 5],
       [2, 3, 6]])
参考文章: