一、简介
此电路由STM32为主控芯片,NRF24L01、MPU6050为辅,当接受到信号时,处理对应的指令。
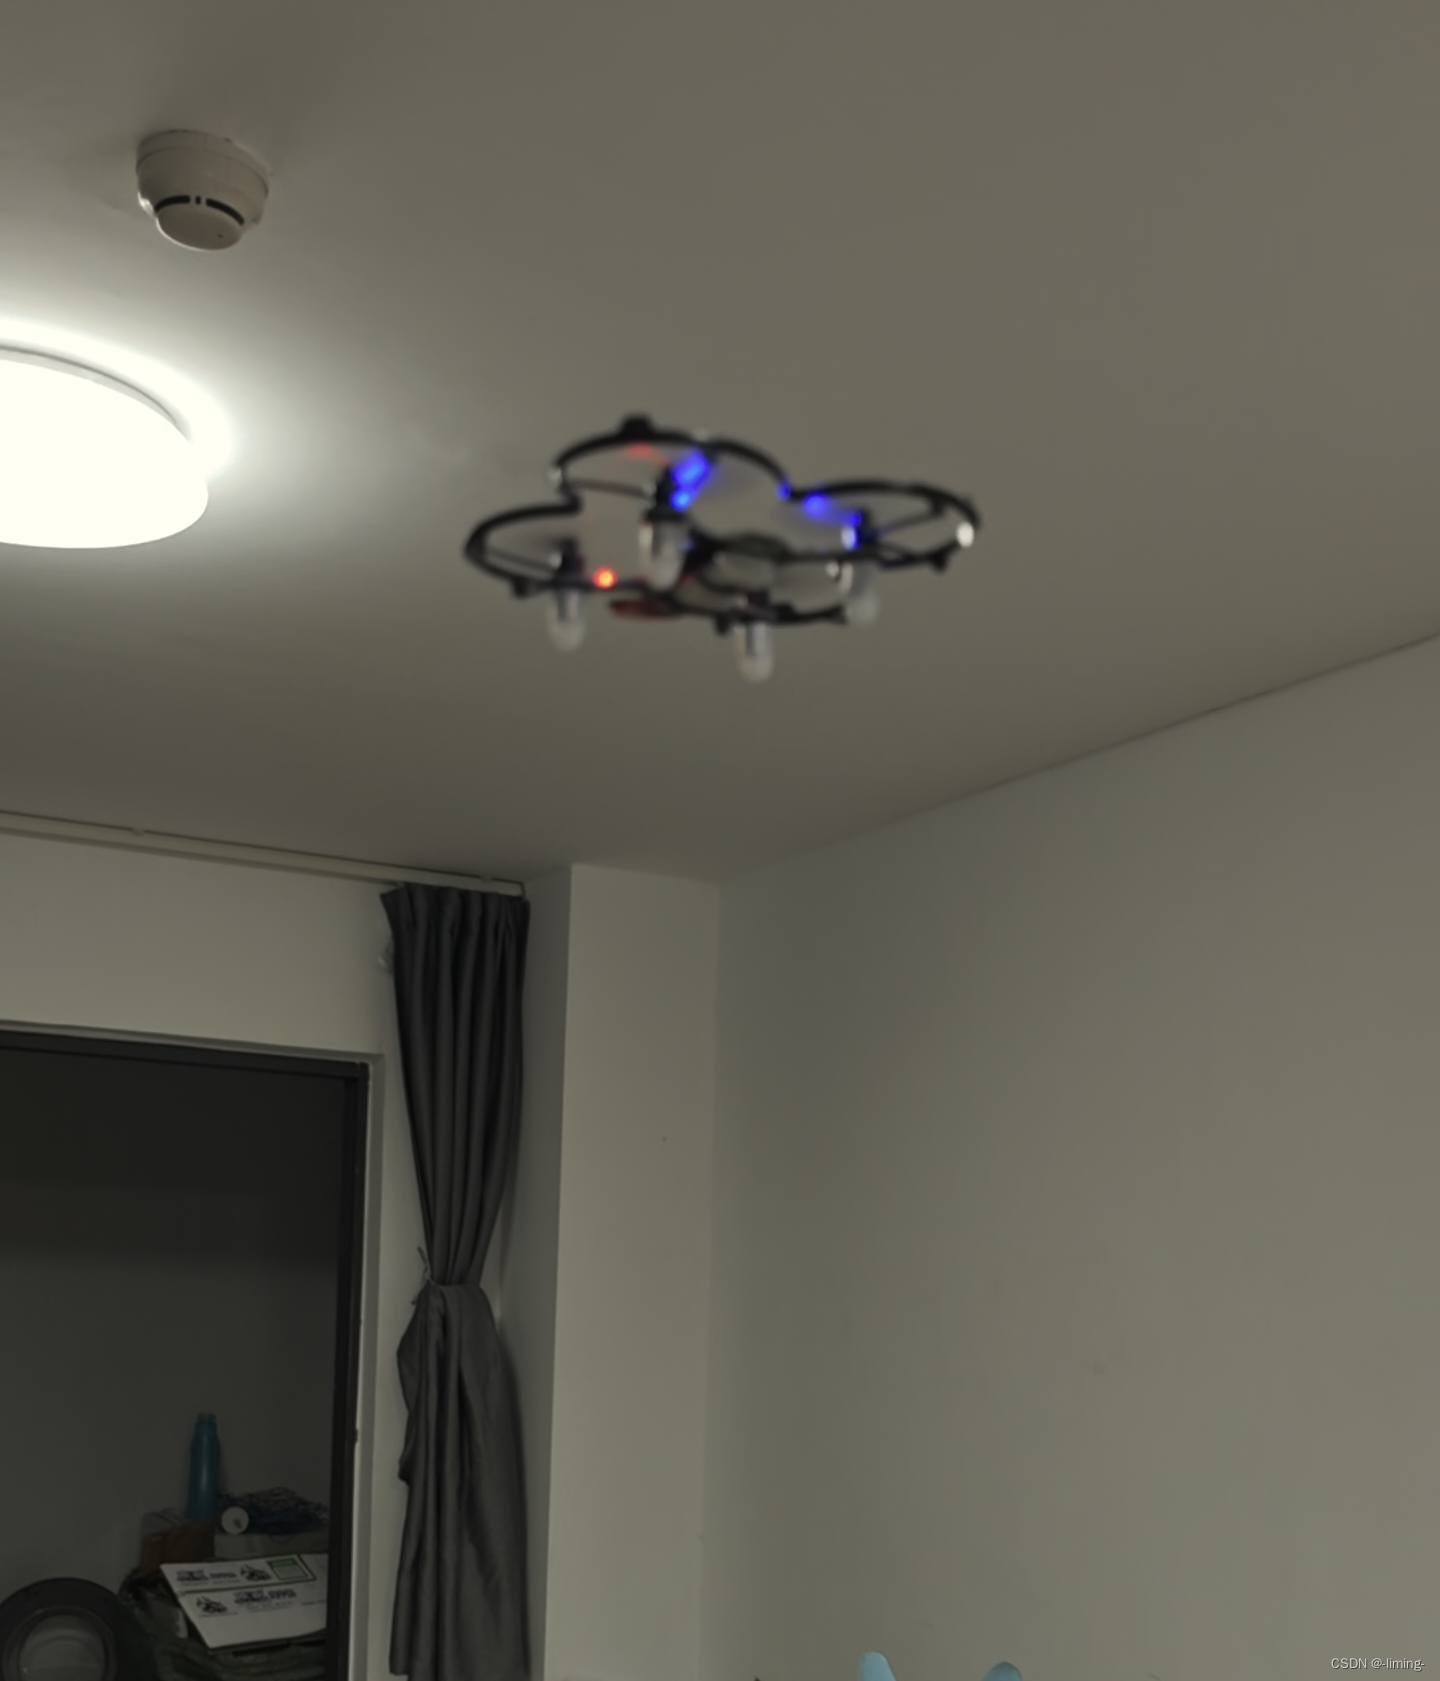
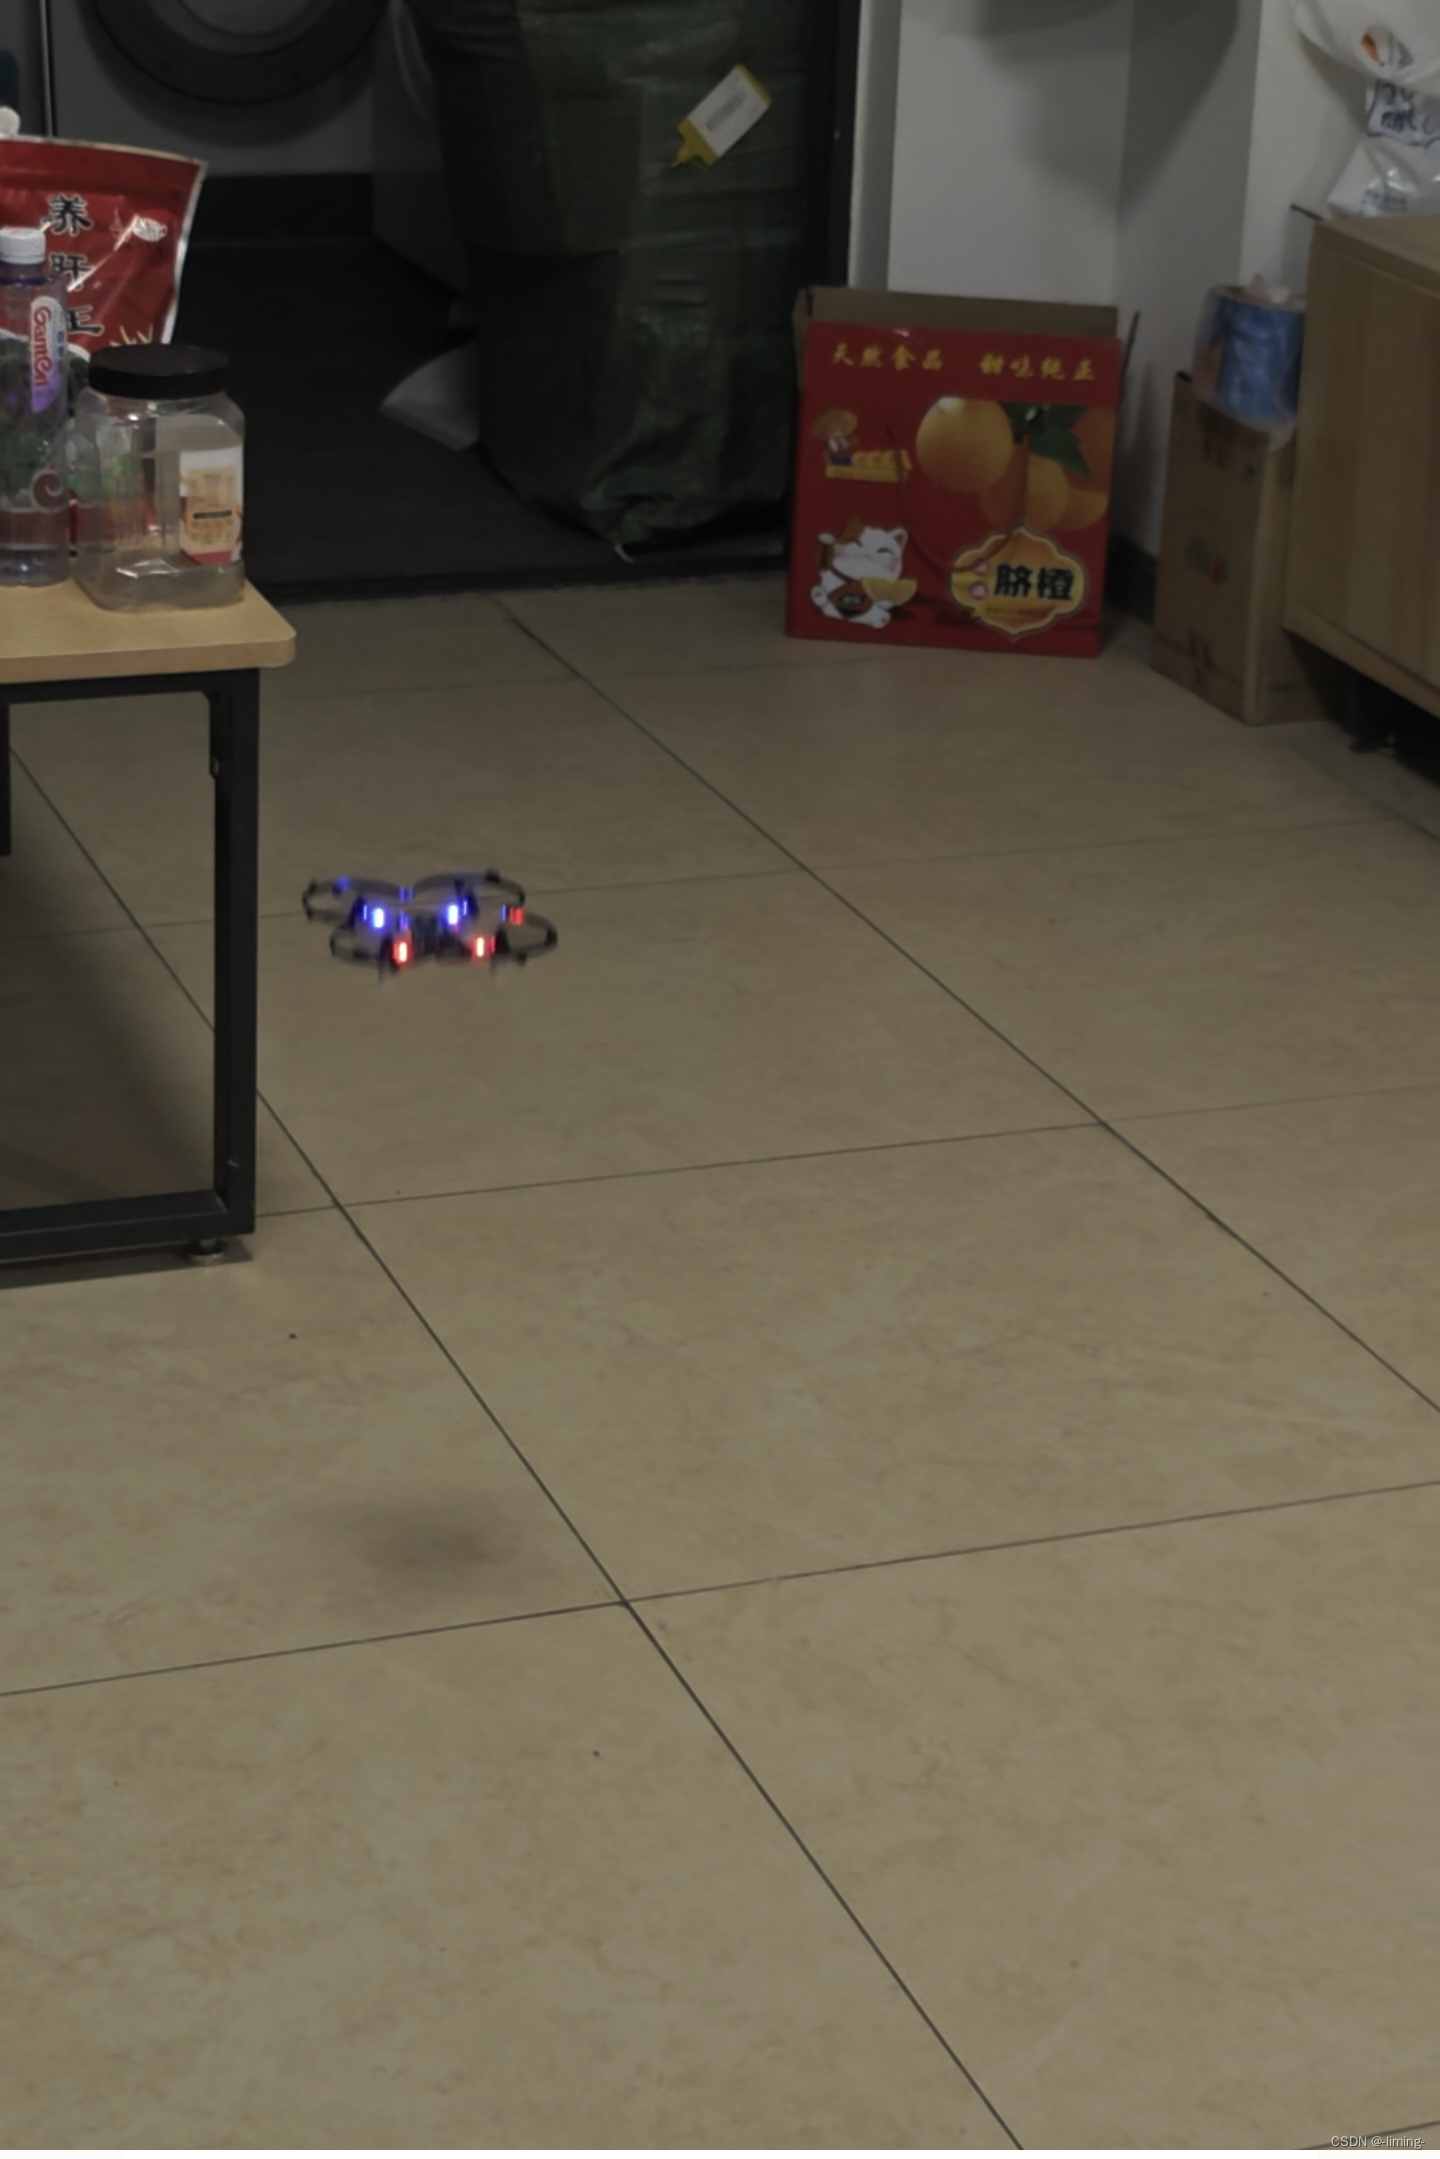
二、实物图
三、部分代码
void FlightPidControl(float dt)
{
volatile static uint8_t status=WAITING_1;
switch(status)
{
case WAITING_1: //等待解锁
if(ALL_flag.unlock) {
status = READY_11;
}
break;
case READY_11: //准备进入控制
pidRest(pPidObject,6); //批量复位 PID 数据,防止上次遗留的数据影响本次控制
Angle.yaw = pidYaw.desired = pidYaw.measured = 0; //锁定偏航角
status = PROCESS_31;
break;
case PROCESS_31: //正式进入控制
//倾斜检测,大角度判定为意外情况,则紧急上锁
if(Angle.pitch<-50||Angle.pitch>50||Angle.roll<-50||Angle.roll>50)
if(Remote.thr>1200)//当油门的很低时不做倾斜检测
ALL_flag.unlock = EMERGENT;//打入紧急情况
pidRateX.measured = MPU6050.gyroX * Gyro_G; //内环测量值 角度/秒
pidRateY.measured = MPU6050.gyroY * Gyro_G;
pidRateZ.measured = MPU6050.gyroZ * Gyro_G;
//俯仰控制
pidPitch.measured = Angle.pitch;
}