农业植保无人机作为现代农业的重要装备,以其高效、精准、环保的特点,在病虫害防治、作物生长监测、施肥播种等方面发挥着重要作用。50L容量的农业植保无人机,因其较大的载药量,特别适合大面积农田作业。本文将详细介绍50L农业植保无人机的组装技术,包括材料准备、机架安装、动力系统安装、喷淋系统配置、飞控安装与调试、整体调试以及试飞验证等关键步骤。
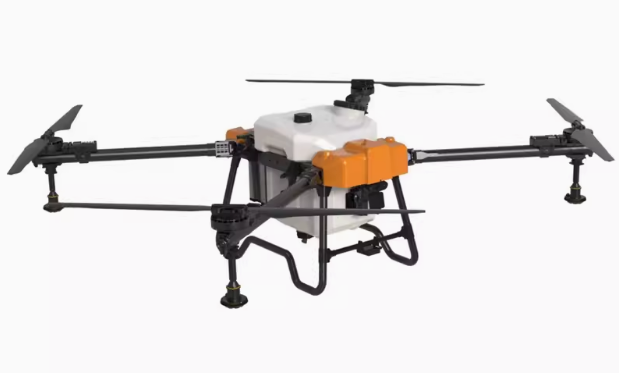
材料准备
-
机架组件:包括主框架、支撑臂、连接件等,需确保材质坚固耐用,能够承受无人机起飞重量及作业时的各种应力。
-
动力系统:包括电机、电调、螺旋桨等,需根据无人机设计规格选择匹配的型号和数量。
-
电池组:选用高能量密度、长续航时间的锂电池,确保无人机能够完成既定作业任务。
-
喷淋系统:包括药箱、泵、喷头、管路等,需根据载药量(50L)及喷洒需求定制。
-
飞控系统:包括飞控板、GPS模块、遥控器及接收器等,是无人机实现自主飞行、精准作业的核心。
-
其他辅助材料:如螺丝、扎带、电线、绝缘胶带等,用于组装过程中的固定和连接。
安装机架
-
按照设计图纸,将主框架各部件逐一拼接,使用螺丝和连接件紧固。
-
安装支撑臂,确保各臂长度一致,且安装角度符合设计要求。
-
检查机架整体稳定性,确保无晃动或松动现象。
-
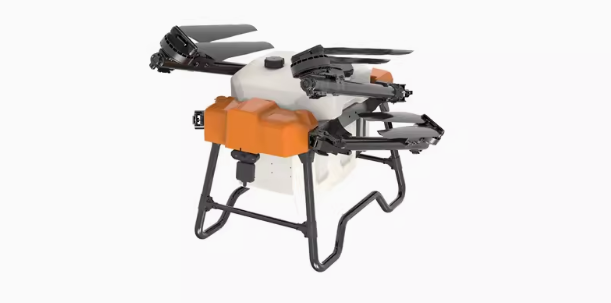
1、飞机类型:4轴4旋翼;
-
2、轴距:2170mm;
-
3、折叠尺寸:1010mm*755mm*820mm;
-
3、桨叶规格:48寸;
-
4、插拔式药箱容量:50L;
-
5、最大上升速度:5 m/s;
-
6、最大下降速度:2 m/s;
-
7、水平飞行速度:10 m/s;
-
8、定位模式:GPS模式/北斗;
-
9、最大倾斜角度: 定位模式: 30° GPS模式: 30°姿态模式: 30°;
-
10、最大可承受风速: ≤12米/秒(风力6级);
-
12、标准负载:50kg;
动力系统安装
-
将电机固定在机架相应位置,注意电机轴线的方向应与螺旋桨旋转方向相匹配。
-
连接电调与电机,确保接线正确无误。
-
安装螺旋桨,注意区分正反桨,并紧固螺帽以防脱落。
-
布置电源线,使用绝缘胶带包裹裸露部分以防短路。
喷淋系统
-
将药箱固定在无人机底部或合适位置,确保稳固且不影响飞行稳定性。
-
安装泵和喷头,连接管路,确保无泄漏。
-
调试喷淋系统,检查泵的工作压力、流量及喷头的喷洒范围是否满足作业需求。
控安装与调试
-
将飞控板安装在机架中心位置,远离磁场干扰源。
-
连接GPS模块、遥控器接收器及其他传感器,确保通信畅通无阻。
-
使用地面站软件或手机APP进行飞控参数设置,包括飞行模式、高度限制、喷洒速度等。
-
进行飞控系统自检,确保各项功能正常。
整体调试
-
检查无人机各部件安装是否牢固,连接是否可靠。
-
进行电源供电测试,检查电池电压、电流是否正常。
-
启动动力系统,观察螺旋桨旋转是否平稳,有无异常声响。
-
模拟飞行测试,在地面或低空环境下检查无人机的操控性、稳定性及响应速度。
试飞验证
-
选择开阔无人的场地进行试飞,确保安全。
-
逐步升高飞行高度,进行全方位飞行测试,包括直线飞行、转弯、爬升、下降等。
-
模拟实际作业场景,测试喷淋系统的喷洒效果和覆盖范围。
-
记录试飞过程中的各项数据,如飞行时间、耗电量、喷洒效率等,为后续优化提供依据。
通过以上步骤的详细操作,一台50L农业植保无人机即可完成组装并具备基本的作业能力。然而,无人机的性能和稳定性还需在实际应用中不断调试和优化。同时,操作人员应接受专业培训,熟悉无人机的操作流程和安全规范,确保作业过程中的安全性和效率性。