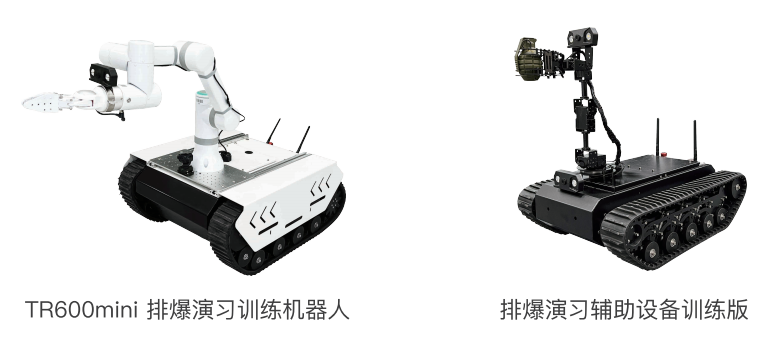
履带式排爆演习训练机器人是现代反恐、救援及危险环境处理领域中的重要工具。它们结合了先进的机械设计、智能感知、精确控制及高效算法,能够在复杂、危险的环境中执行排爆、侦察、取样等多种高风险任务,极大地保障了人员安全。
技术特点
- 卓越的地面适应性:
履带式移动结构是排爆机器人能够在各种地形中稳定行走的关键。通过两条或多条履带包裹在主动轮和从动轮上,利用履带的连续滚动来实现机器人的前进、后退、转弯及爬坡。
履带设计通常考虑防滑、耐磨、低噪音等特性,确保机器人在沙地、草地、碎石路、楼梯等多种复杂环境中都能保持稳定的移动性能。
- 强大的作业能力:
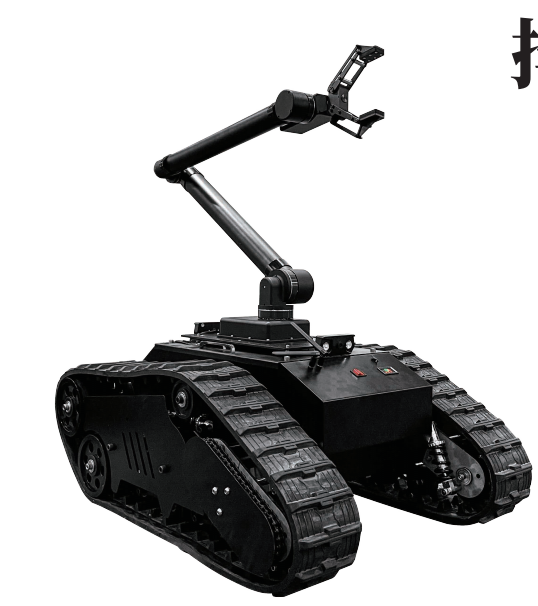
机械臂是排爆机器人执行具体作业任务的核心部件,通常具备多个自由度(如6自由度或以上),能够在空间内进行灵活的运动,实现对爆炸物的夹持、搬运、切割等操作。
机械臂上还可能集成有摄像头、红外传感器等感知设备,以增强对作业环境的感知能力。
- 先进的感知系统:
感知系统负责收集周围环境的信息,为机器人提供决策依据。它通常包括视觉传感器(如高清摄像头、红外相机)、听觉传感器(如麦克风)、触觉传感器(如压力传感器、振动传感器)以及距离传感器(如激光雷达、超声波雷达)等。
这些传感器能够实时采集并处理环境图像、声音、压力、距离等数据,帮助机器人识别爆炸物、避开障碍物、评估环境风险等。
- 智能的控制系统:
控制系统是排爆机器人的"大脑",负责接收感知系统传来的信息,进行数据处理和决策分析,并控制机械臂和移动结构执行相应的动作。
控制系统通常包括硬件和软件两部分。硬件部分主要包括处理器、存储器、通信模块等;软件部分则包括操作系统、控制算法等,负责实现机器人的自主导航、路径规划、任务执行等功能。
作业模式
履带式排爆机器人具备多种作业模式,如遥控作业、自主作业、混合作业等:
-
遥控作业模式:操作人员通过遥控器或远程控制台对机器人进行实时控制。
-
自主作业模式:机器人根据预设的任务目标和环境信息自主完成任务。
-
混合作业模式:根据具体情况灵活切换遥控和自主作业模式。
四、应用领域
履带式排爆演习训练机器人主要用于以下领域:
-
反恐排爆:代替排爆人员处理爆炸性可疑物品和其他危险材料,减少人员伤亡。
-
救援行动:在灾害现场进行侦察、取样等任务,为救援行动提供重要信息。
-
军事演习:模拟真实战场环境,进行排爆演习训练,提高部队的应对能力。
发展趋势
随着科技的不断进步和应用需求的不断增长,履带式排爆机器人技术将呈现以下发展趋势:
-
智能化程度不断提高:通过引入更先进的感知系统、算法和人工智能技术,实现机器人的自主决策和深度学习。
-
多功能集成化:将多种作业能力集成于一身,提高机器人的综合性能和任务执行能力。
-
轻量化和小型化设计:以适应更广泛的应用场景和更便捷的部署需求。
-
提高安全性和可靠性:确保机器人在恶劣环境下的稳定作业和人员安全。
综上所述,履带式排爆演习训练机器人凭借其卓越的地面适应性、强大的作业能力、先进的感知系统和智能的控制系统,在反恐排爆、救援行动和军事演习等领域发挥着重要作用,并将持续推动相关技术的发展和创新。