1. 简介
Apriltag是一种常用于机器视觉中的编码标志,它具有较高的识别率和可靠性,可用于各种任务,包括增强现实、机器人和相机校准。
2. 启动
2.1 程序启动前的准备
本次apriltag标签码使用的是TAG36H11格式,出厂已配套相关标签码,并贴在积木块上,需要将积木块拿出来放置到摄像头画面下识别。
2.2 程序说明
程序启动后,摄像头捕获到图像,将标签码放入摄像头画面,系统会识别并框出标签码的四个顶点,并显示标签码的ID号。

2.3 程序启动
打开一个终端输入以下指令进入docker,
./docker_ros2.sh
出现以下界面就是进入docker成功
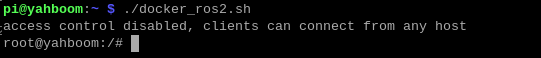
在docker终端输入以下命令启动程序
ros2 run yahboomcar_apriltag apriltag_identify
3. 源码
python
#!/usr/bin/env python3
# encoding: utf-8
import cv2 as cv
import time
from dt_apriltags import Detector
from yahboomcar_apriltag.vutils import draw_tags
import logging
import yahboomcar_apriltag.logger_config as logger_config
import rclpy
from rclpy.node import Node
from std_msgs.msg import String, Float32MultiArray
class ApriltagIdentify(Node):
def __init__(self):
super().__init__('apriltag_identify_node')
logger_config.setup_logger()
self.image = None
self.at_detector = Detector(searchpath=['apriltags'],
families='tag36h11',
nthreads=8,
quad_decimate=2.0,
quad_sigma=0.0,
refine_edges=1,
decode_sharpening=0.25,
debug=0)
# AprilTag positions
self.publisher_ = self.create_publisher(Float32MultiArray, 'apriltag_positions', 10)
# AprilTag ID
self.single_tag_id_publisher_ = self.create_publisher(String, 'single_apriltag_id', 10)
def getApriltagPosMsg(self, image):
self.image = cv.resize(image, (640, 480))
msg = Float32MultiArray()
try:
tags = self.at_detector.detect(cv.cvtColor(
self.image, cv.COLOR_BGR2GRAY), False, None, 0.025)
tags = sorted(tags, key=lambda tag: tag.tag_id)
if len(tags) > 0:
for tag in tags:
point_x = tag.center[0]
point_y = tag.center[1]
(a, b) = (round(((point_x - 320) / 4000), 5),
round(((480 - point_y) / 3000) * 0.7+0.15, 5))
msg.data.extend([tag.tag_id, a, b])
self.image = draw_tags(self.image, tags, corners_color=(
0, 0, 255), center_color=(0, 255, 0))
except Exception as e:
logging.info('getApriltagPosMsg e = {}'.format(e))
return self.image, msg
def getSingleApriltagID(self, image):
self.image = cv.resize(image, (640, 480))
tagId = ""
try:
tags = self.at_detector.detect(cv.cvtColor(
self.image, cv.COLOR_BGR2GRAY), False, None, 0.025)
tags = sorted(tags, key=lambda tag: tag.tag_id)
if len(tags) == 1:
tagId = str(tags[0].tag_id)
self.image = draw_tags(self.image, tags, corners_color=(
0, 0, 255), center_color=(0, 255, 0))
except Exception as e:
logging.info('getSingleApriltagID e = {}'.format(e))
return self.image, tagId
def detect_and_publish(self):
capture = cv.VideoCapture(0)
capture.set(cv.CAP_PROP_FRAME_WIDTH, 640)
capture.set(cv.CAP_PROP_FRAME_HEIGHT, 480)
t_start = time.time()
m_fps = 0
try:
while capture.isOpened():
action = cv.waitKey(10) & 0xFF
if action == ord('q'):
break
ret, img = capture.read()
img, data = self.getApriltagPosMsg(img)
# AprilTag positions
self.publisher_.publish(data)
# AprilTag ID
_, single_tag_id = self.getSingleApriltagID(img)
if single_tag_id:
single_tag_msg = String()
single_tag_msg.data = single_tag_id
self.single_tag_id_publisher_.publish(single_tag_msg)
m_fps += 1
fps = m_fps / (time.time() - t_start)
if (time.time() - t_start) >= 2000:
t_start = time.time()
m_fps = fps
text = "FPS: " + str(int(fps))
cv.putText(img, text, (20, 30), cv.FONT_HERSHEY_SIMPLEX, 0.9, (0, 0, 255), 1)
cv.imshow('img', img)
except Exception as e:
logging.error('Exception occurred: {}'.format(e))
finally:
capture.release()
cv.destroyAllWindows()
def main(args=None):
rclpy.init(args=args)
apriltag_identify = ApriltagIdentify()
try:
apriltag_identify.detect_and_publish()
except KeyboardInterrupt:
pass
if __name__ == '__main__':
main()