【论文阅读】Dynamic Adversarial Patch for Evading Object Detection Models

一、介绍

这篇文章主要是针对目标检测框架的攻击,不同于现有的攻击方法,该论文主要的侧重点是考虑视角的变化问题,通过在车上布置多个显示器,利用视角动态选择哪一个显示器播放攻击内容,通过这种方法达到隐蔽与攻击的兼顾。

二、方法

文章的威胁模型假定攻击者对被攻击的模型有完全的了解,即白盒攻击。攻击分为两种情况:物体静止相机移动和物体移动相机静止。理想情况应该是有一个外部设备来实时确定被攻击者与攻击者的位置关系,但是这里为了简化实验,选择的是由实验者控制相机和攻击车辆的位置关系。

攻击的方法依然遵循原来的套路,采用叠加扰动并使模型性能下降的方法。这里选择的被攻击模型是YOLOV2,训练时手动标记显示器的位置并叠加图像,为了考虑到现实场景下的变化,作者在叠加图像的过程中随机给图像增加了亮度和对比度上的调整。

损失函数部分,考虑到目标检测模型实际上存在两个关键的指标:包围框和类别。这里作者设计了三种损失项:类别、物体以及交叉项。类别是只考虑类别损失,增大预测的类别与真实值之间的差异,同时作者还增加了一个语义类别,简单来说就是尽量不让车被误识别为自行车、卡车,而是被误识别为道路、树木等杂七杂八的东西。

物体项则是尽量降低目标检测结果的"置信度"这一项指标,当置信度过低时模型会认为该物体是错误的,从而直接过滤掉这一物体。

除此之外,作者也引入了平滑度的项,用于优化攻击的内容,减小瞩目性。

作者并没有使用显示器的NPS损失,最后的优化函数只包含两个损失项:
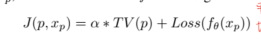
相关推荐
2502_938530224 天前
WACV 2025 | MCOR:基于跨模态信息互补与余弦相似度通道重采样模块增强的多光谱目标检测
目标检测
m4Rk_4 天前
【论文阅读】Agent 记忆机制(77):TSM——让记忆回到事件真正发生的时间
论文阅读·人工智能·学习·开源·github
木子算法4 天前
不是重心也不是中点:费马—韦伯点、它的最优性条件与迭代求解
人工智能·算法·目标跟踪
YOLO数据集集合4 天前
天空红外小目标检测数据集 | 红外小目标 天空目标检测 无人机检测 鸟类识别 低空安防9099期
人工智能·目标检测·计算机视觉·目标跟踪·无人机·无人机视角·直升机检测
江屿风4 天前
【认识深度学习】【深度学习分类与计算机视觉任务要点解析】流食般投喂
大数据·人工智能·深度学习·计算机视觉·目标跟踪·自然语言处理·语音识别
羊羊小栈5 天前
基于「YOLO目标检测 + 多模态AI分析」的水稻病害智能检测分析预警系统(LangChain框架)
人工智能·yolo·目标检测·毕业设计·创业创新·大作业
江畔柳前堤5 天前
字节跳动·大模型应用知识手册
前端·人工智能·深度学习·opencv·目标检测·重构·transformer
动词ing5 天前
【题目练习】动态规划+背包问题
数据结构·目标检测
m4Rk_5 天前
【论文阅读】Agent 记忆机制(76):SEEM——从碎片检索到完整事件重建
论文阅读·人工智能·学习·开源·github
YOLO数据集集合5 天前
智慧工业工地安全防护检测数据集 | 工业安全 防护装备检测 安全帽识别 口罩检测 9097期
人工智能·目标检测·计算机视觉·目标跟踪·智慧工地·工地