工作原理是输出模拟量电压值,只需要使用stm32adc读取电压再转换一下即可
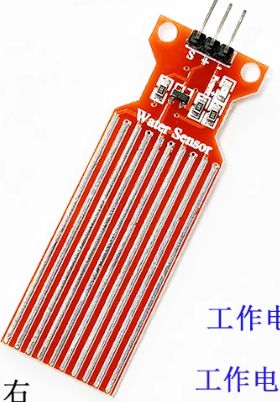
本代码中,水位传感器连接在PA0,可通过宏定义快速设置电压区间和水位之间的关系
water_level.c
cpp
/**
  ******************************************************************************
  * @file    water_level.c
  * @brief   水位传感器驱动实现
  ******************************************************************************
  * @attention
  *
  * 水位传感器通过ADC读取PA0引脚电压值
  * 水位范围:0-5cm
  * 对应电压:0.65V-1.9V
  *
  ******************************************************************************
  */

/* 包含头文件 */
#include "water_level.h"

/* 私有定义 */
#define WATER_LEVEL_PIN           GPIO_PIN_0
#define WATER_LEVEL_PORT          GPIOA
#define WATER_LEVEL_ADC_CHANNEL   ADC_CHANNEL_0

/* 水位传感器参数 */
#define WATER_MIN_VOLTAGE         0.8f   // 最小水位对应电压 (V)
#define WATER_MAX_VOLTAGE         1.6f    // 最大水位对应电压 (V)
#define WATER_MIN_DEPTH           0.0f    // 最小水位深度 (mm)
#define WATER_MAX_DEPTH           50.0f   // 最大水位深度 (mm)
#define ADC_REFERENCE_VOLTAGE     3.3f    // ADC参考电压 (V)
#define ADC_RESOLUTION            4096    // ADC分辨率 (12位)

/* 私有变量 */
static ADC_HandleTypeDef hadc1;

/**
  * @brief  水位传感器初始化
  * @param  无
  * @retval HAL状态
  */
HAL_StatusTypeDef WaterLevel_Init(void)
{
    GPIO_InitTypeDef GPIO_InitStruct = {0};
    ADC_ChannelConfTypeDef sConfig = {0};

    /* 使能GPIO时钟 */
    __HAL_RCC_GPIOA_CLK_ENABLE();
    /* 使能ADC1时钟 */
    __HAL_RCC_ADC1_CLK_ENABLE();

    /* 配置GPIO引脚 */
    GPIO_InitStruct.Pin = WATER_LEVEL_PIN;
    GPIO_InitStruct.Mode = GPIO_MODE_ANALOG;
    GPIO_InitStruct.Pull = GPIO_NOPULL;
    HAL_GPIO_Init(WATER_LEVEL_PORT, &GPIO_InitStruct);

    /* 配置ADC */
    hadc1.Instance = ADC1;
    hadc1.Init.ScanConvMode = ADC_SCAN_DISABLE;
    hadc1.Init.ContinuousConvMode = DISABLE;
    hadc1.Init.DiscontinuousConvMode = DISABLE;
    hadc1.Init.ExternalTrigConv = ADC_SOFTWARE_START;
    hadc1.Init.DataAlign = ADC_DATAALIGN_RIGHT;
    hadc1.Init.NbrOfConversion = 1;

    if (HAL_ADC_Init(&hadc1) != HAL_OK)
    {
        return HAL_ERROR;
    }

    /* 配置ADC通道 */
    sConfig.Channel = WATER_LEVEL_ADC_CHANNEL;
    sConfig.Rank = ADC_REGULAR_RANK_1;
    sConfig.SamplingTime = ADC_SAMPLETIME_239CYCLES_5;

    if (HAL_ADC_ConfigChannel(&hadc1, &sConfig) != HAL_OK)
    {
        return HAL_ERROR;
    }

    /* ADC校准 */
    if (HAL_ADCEx_Calibration_Start(&hadc1) != HAL_OK)
    {
        return HAL_ERROR;
    }

    return HAL_OK;
}

/**
  * @brief  读取水位原始ADC值
  * @param  无
  * @retval ADC原始值 (0-4095)
  */
uint16_t WaterLevel_GetRawADC(void)
{
    uint16_t adcValue = 0;

    /* 启动ADC转换 */
    HAL_ADC_Start(&hadc1);

    /* 等待转换完成 */
    if (HAL_ADC_PollForConversion(&hadc1, 100) == HAL_OK)
    {
        /* 读取ADC转换结果 */
        adcValue = HAL_ADC_GetValue(&hadc1);
    }

    /* 停止ADC转换 */
    HAL_ADC_Stop(&hadc1);

    return adcValue;
}

/**
  * @brief  读取水位深度
  * @param  无
  * @retval 水位深度,单位:mm (0-50mm)
  */
float WaterLevel_GetDepth(void)
{
    uint16_t adcValue = WaterLevel_GetRawADC();
    float voltage = (float)adcValue * ADC_REFERENCE_VOLTAGE / ADC_RESOLUTION;
    float depth;

    /* 将电压值转换为水位深度 */
    if (voltage <= WATER_MIN_VOLTAGE)
    {
        depth = WATER_MIN_DEPTH;
    }
    else if (voltage >= WATER_MAX_VOLTAGE)
    {
        depth = WATER_MAX_DEPTH;
    }
    else
    {
        /* 线性插值计算水位深度 */
        depth = WATER_MIN_DEPTH + (voltage - WATER_MIN_VOLTAGE) *
                (WATER_MAX_DEPTH - WATER_MIN_DEPTH) /
                (WATER_MAX_VOLTAGE - WATER_MIN_VOLTAGE);
    }

    return depth;
}
water_level.h
cpp
/**
  ******************************************************************************
  * @file    water_level.h
  * @brief   水位传感器驱动头文件
  ******************************************************************************
  * @attention
  *
  * 水位传感器通过ADC读取PA0引脚电压值
  * 水位范围:0-5cm
  * 对应电压:0.65V-1.9V
  *
  ******************************************************************************
  */

#ifndef __WATER_LEVEL_H
#define __WATER_LEVEL_H

#ifdef __cplusplus
extern "C" {
#endif

/* 包含头文件 */
#include "main.h"
#include "stm32f1xx_hal.h"

/* 函数声明 */
/**
  * @brief  水位传感器初始化
  * @param  无
  * @retval HAL状态
  */
HAL_StatusTypeDef WaterLevel_Init(void);

/**
  * @brief  读取水位深度
  * @param  无
  * @retval 水位深度,单位:mm (0-50mm)
  */
float WaterLevel_GetDepth(void);

/**
  * @brief  读取水位原始ADC值
  * @param  无
  * @retval ADC原始值 (0-4095)
  */
uint16_t WaterLevel_GetRawADC(void);

#ifdef __cplusplus
}
#endif

#endif /* __WATER_LEVEL_H */