配置Intel Realsense D405驱动与ROS包

配置sdk使用

Ubuntu20.04LTS下安装Intel Realsense D435i驱动与ROS包_realsense的驱动包-CSDN博客

中的方法一
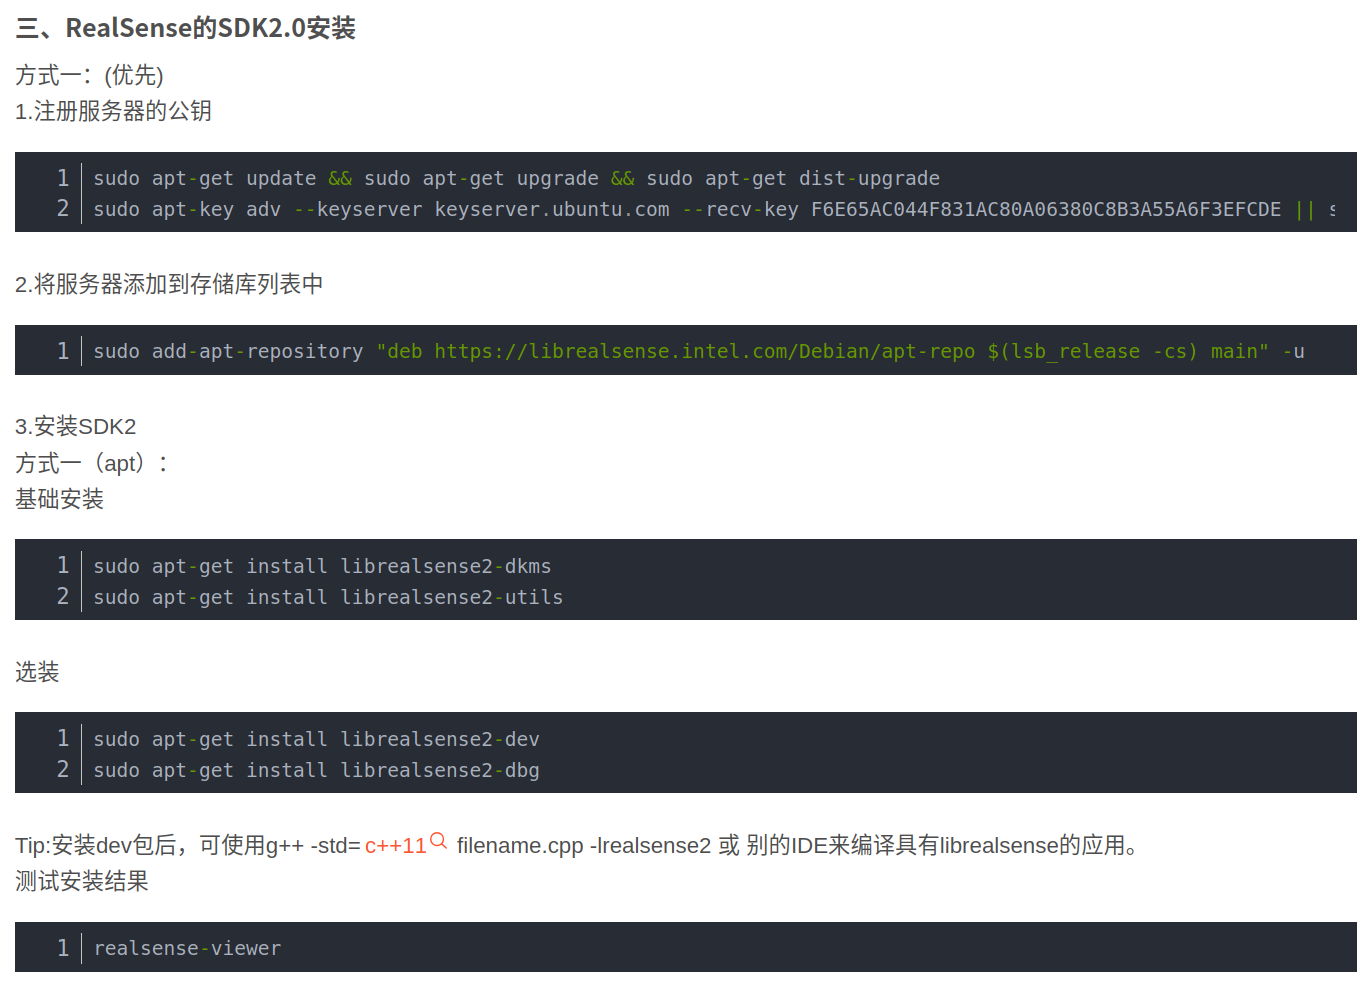
之后不通过apt安装包,使用官方的安装步骤直接clone

https://github.com/IntelRealSense/realsense-ros/tree/ros1-legacy

从这一步开始
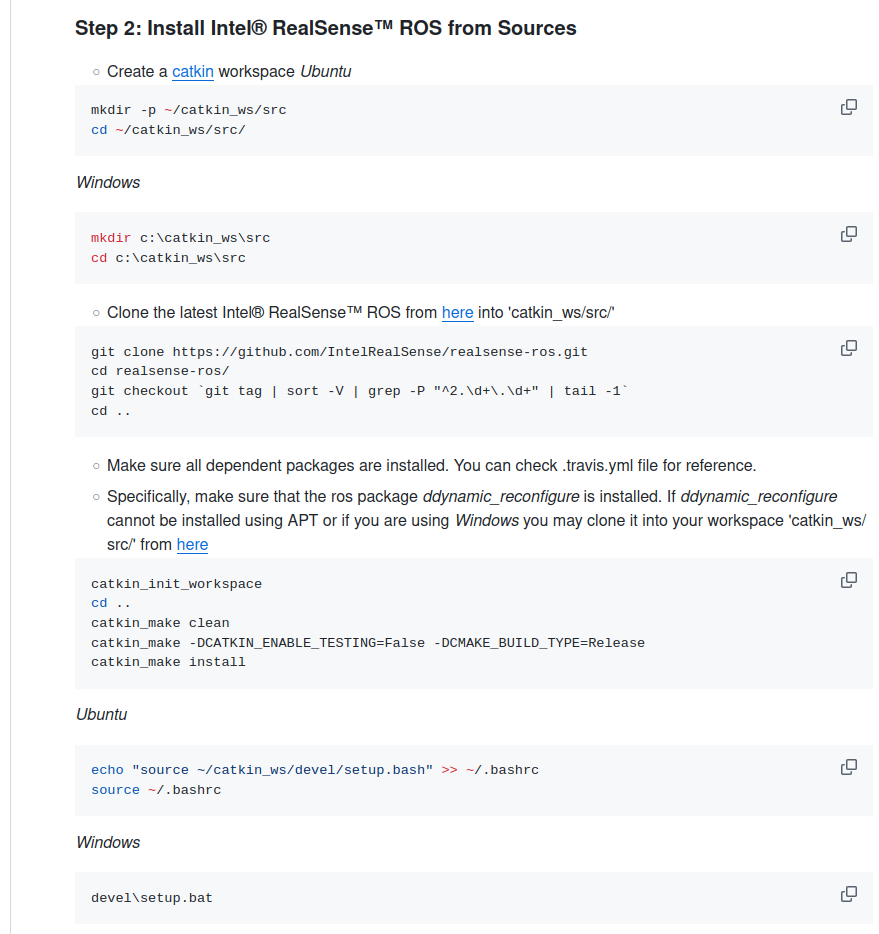
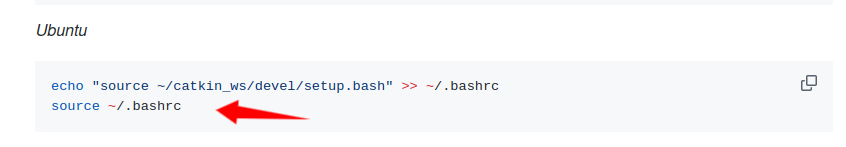
执行完
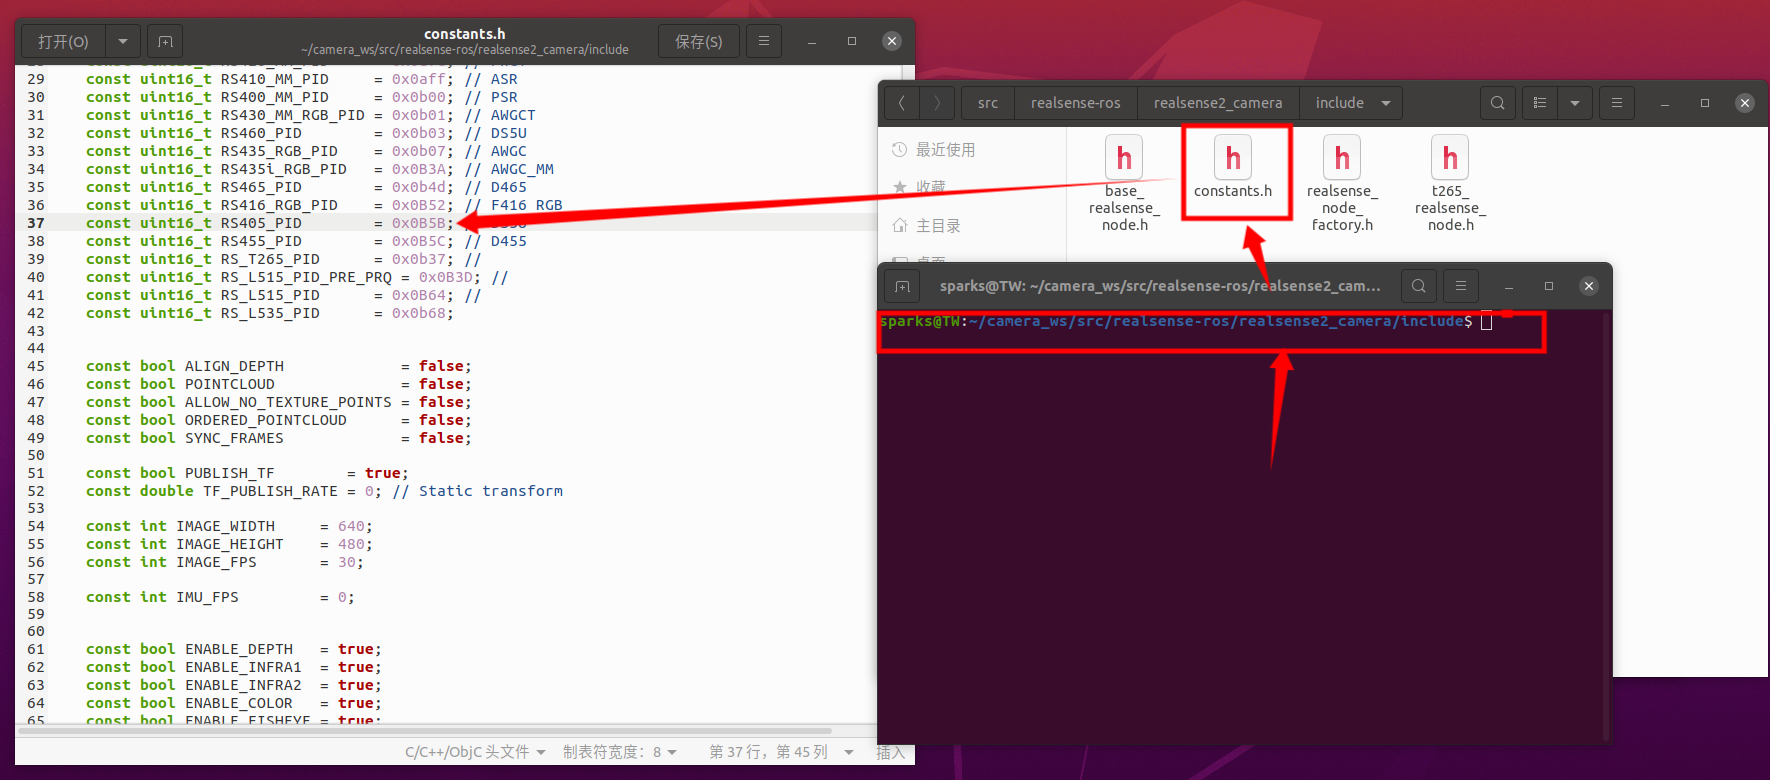
这一步后需要修改代码,代码位于下面终端路径下的constants.h中修改405pid为0x0B5B
修改代码后需要在此进行编译

步骤如下(这里一开始是在camera_ws/src)

bash 复制代码
catkin_init_workspace
cd ..
catkin_make clean
catkin_make -DCATKIN_ENABLE_TESTING=False -DCMAKE_BUILD_TYPE=Release
catkin_make install

之后运行程序即可实现对405的ros1支持。

启动相机节点

bash 复制代码
roslaunch realsense2_camera rs_camera.launch

启动相机并用rviz查看

bash 复制代码
roslaunch realsense2_camera demo_pointcloud.launch 

虽然会有报错,但是暂不知原因,故且认作不做影响,如果有问题会更新在这里。

相关推荐
用户83514140494918 小时前
把日志和寄存器值喂给AI做故障定位,我的实际问法
linux·ubuntu
进击的荆棘18 小时前
MySQL——在ubuntu环境下安装MySQL
数据库·mysql·ubuntu
FLJwu20 小时前
《运动相机硬件防护选型实战》专栏|第二篇(PPTC 自恢复保险丝)
android·经验分享·数码相机·1024程序员节·运动相机
江苏久众新视21 小时前
SOP流程AI视觉检测实战案例:基于安防相机与本地AI的产线防错防漏方案落地分享
人工智能·数码相机·视觉检测
易点云徐源2 天前
HP 暗影精灵 PRO 16 安装双系统后,开机直接进入 Windows,按 F9 才能进入 Ubuntu:GRUB 菜单不显示的处理方法
linux·运维·ubuntu
Sayai2 天前
Ubuntu 开发环境搭建避坑(一):网卡 EEE 致 60% 周期性丢包,Realtek RTL8125 网络黑洞排查与修复
linux·运维·网络·ubuntu·性能优化
牢姐与蒯2 天前
WSL2 迁移教程:把Ubuntu+WSL2从C盘挪到别的盘
linux·运维·服务器·网络·ubuntu·1024程序员节
高升说2 天前
无人机吊舱相机选型:稳定、变焦与画质的工程权衡
数码相机·无人机
小菜要扣篮2 天前
Ubuntu 下使用 vscode 打开 C++ 项目后,无法通过 F12 定位到定义问题解决
c++·vscode·ubuntu
QYRese2 天前
CAGR3.1%!抗辐射相机市场迎替换潮,核设施数字化、水下场景带来增量
大数据·数码相机