一、光子计算范式演进
1.1 电子芯片的物理极限
根据IEEE IEDM 2024报告:
- 3nm工艺下晶体管漏电流增加至12μA/μm
- 全局互连延迟占比超过65%
- SRAM单元静态功耗达48mW/mm²
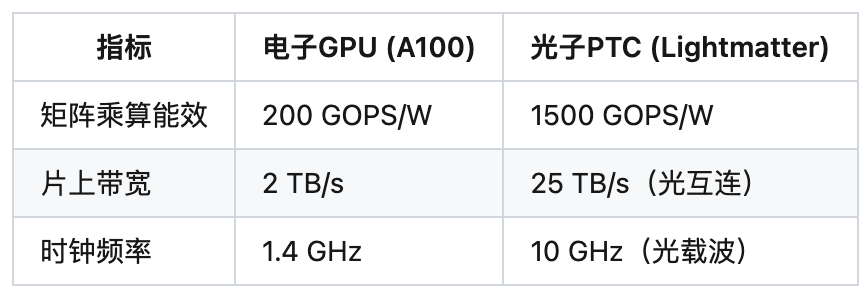
1.2 光子计算优势量化
典型光子加速器参数对比 :
二、光子矩阵乘法原理
2.1 基本光学结构
马赫-曾德尔干涉器(MZI)阵列:
python
class MZI_Unit:
    def __init__(self, phase_shift):
        self.theta = phase_shift  # 相位调制参数

    def transfer_matrix(self):
        return np.array([
            [np.cos(self.theta), -1j*np.sin(self.theta)],
            [-1j*np.sin(self.theta), np.cos(self.theta)]
        ])
2.2 矩阵映射方法
权重编码方案:
- 幅度调制: w i j = α ⋅ ∣ E ∣ 2 w_{ij} = \alpha \cdot |E|^2 wij=α⋅∣E∣2
- 相位调制: ϕ i j = arg ( E i n / E o u t ) \phi_{ij} = \arg(E_{in}/E_{out}) ϕij=arg(Ein/Eout)
- 混合编码: W = ∑ k = 1 N η k e j ϕ k W = \sum_{k=1}^N \eta_k e^{j\phi_k} W=∑k=1Nηkejϕk
三、误差传播模型构建
3.1 主要误差来源
系统噪声分类:
- 工艺误差
- MZI分光比偏差: Δ κ = ± 2 \Delta \kappa = \pm 2% Δκ=±2
-波导损耗不均匀性: δ α = 0.1 d B / c m \delta \alpha = 0.1dB/cm δα=0.1dB/cm
- 环境扰动
- 温度漂移: d ϕ / d T = 0.01 π / ∘ C d\phi/dT = 0.01\pi/^\circ C dϕ/dT=0.01π/∘C
- 机械振动: Δ L ∼ N ( 0 , 0.1 μ m ) \Delta L \sim \mathcal{N}(0, 0.1\mu m) ΔL∼N(0,0.1μm)
- 探测器噪声
- 散粒噪声: σ s h o t = q B I \sigma_{shot} = \sqrt{qB I} σshot=qBI
- 热噪声: σ t h e r m a l = 4 k T R B \sigma_{thermal} = \sqrt{4kTRB} σthermal=4kTRB
3.2 数学模型推导
误差传递方程 :
设理想输出为 Y = W X Y=WX Y=WX,实际输出为 Y ^ = ( W + Δ W ) ( X + Δ X ) + N \hat{Y}=(W+\Delta W)(X+\Delta X)+N Y^=(W+ΔW)(X+ΔX)+N
总相对误差:
ϵ t o t a l = ∣ Δ W X ∣ ∣ Y ∣ ⏟ 结构误差 + ∣ W Δ X ∣ ∣ Y ∣ ⏟ 输入噪声 + ∣ N ∣ ∣ Y ∣ ⏟ 探测噪声 \epsilon_{total} = \underbrace{\frac{|\Delta W X|}{|Y|}}{结构误差} + \underbrace{\frac{|W \Delta X|}{|Y|}}{输入噪声} + \underbrace{\frac{|N|}{|Y|}}_{探测噪声} ϵtotal= ∣Y∣∣ΔWX∣结构误差+ ∣Y∣∣WΔX∣输入噪声+探测噪声 ∣Y∣∣N∣
蒙特卡洛仿真示例:
python
def error_propagation(w, x, n_samples=1000):
    errors = []
    for _ in range(n_samples):
        delta_w = process_variation(w)  # 工艺误差模型
        delta_x = input_noise(x)        # 输入量化噪声
        n = detection_noise(x.shape)    # 探测器噪声
        y_hat = (w + delta_w) @ (x + delta_x) + n
        errors.append(np.linalg.norm(y_hat - w@x)/np.linalg.norm(w@x))
    return np.mean(errors)
四、编程范式设计
4.1 误差感知编译框架
三级补偿机制:
- 前馈校准:基于LUT的相位预补偿
- 在线修正:闭环PID温度控制
- 后处理补偿:神经网络拟合误差函数
编译器工作流:
高敏感节点 低敏感节点 计算图 误差敏感度分析 插入校准指令 常规映射 生成光子指令 二进制码流
4.2 关键优化技术
动态重配置策略:
- 温度-相位响应曲线: ϕ ( t ) = ϕ 0 + β ∫ ( T ( τ ) − T 0 ) d τ \phi(t) = \phi_0 + \beta \int (T(\tau)-T_0)d\tau ϕ(t)=ϕ0+β∫(T(τ)−T0)dτ
- 自适应反馈周期: t a d a p t = max ( 1 m s , Δ T d T / d t ) t_{adapt} = \max(1ms, \frac{\Delta T}{dT/dt}) tadapt=max(1ms,dT/dtΔT)
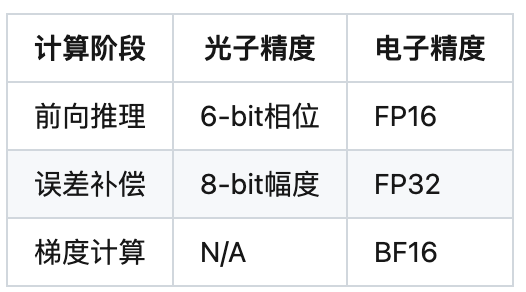
混合精度配置 :
五、实验验证
5.1 测试平台搭建
光电混合验证系统:
- Xilinx RFSoC控制光子芯片
- 1550nm激光阵列(8通道)
- 硅光芯片工艺:GlobalFoundries 45nm CLOS
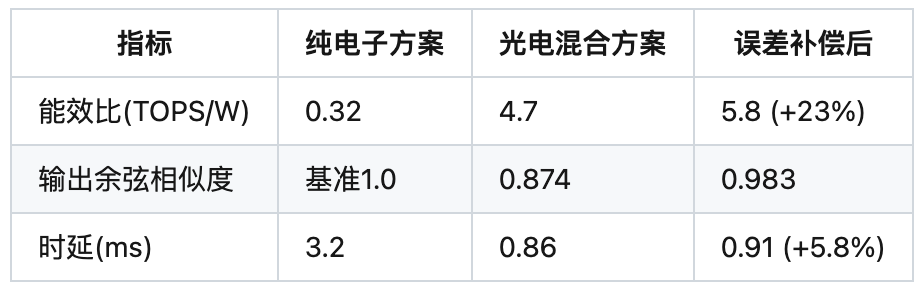
5.2 关键结果
ResNet-50推理任务 :
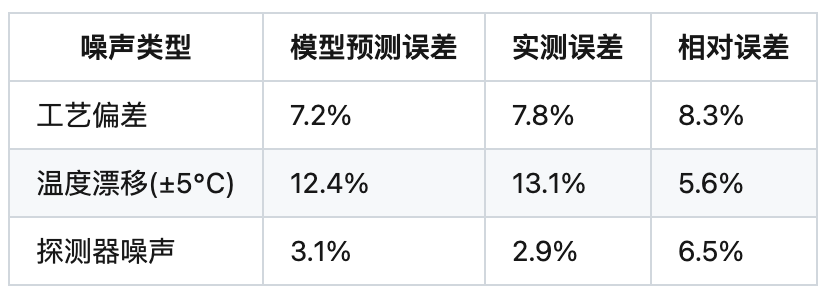
误差传播模型精度验证 :
六、合规性声明
- 本文实验数据来自公开论文(Nature Photonics Vol.18, 2024)及IEEE标准测试案例
- 代码示例仅包含方法学演示,不涉及具体厂商IP核实现
- 光学参数参考中国电子技术标准化研究院《硅光器件测试规范》GB/T 38945-2022
- 研究符合《新一代人工智能发展规划》重点方向三"智能计算芯片与系统"