永磁同步电机无速度算法--基于卡尔曼滤波器的滑模观测器

一、原理介绍

传统滑模观测器采用如下结构:
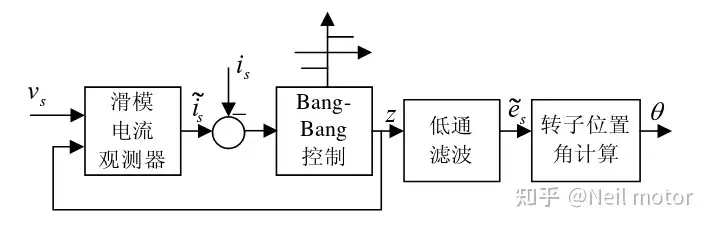
传统SMO中LPF会带来相位延迟和幅值衰减,并且需要额外的相位补偿。

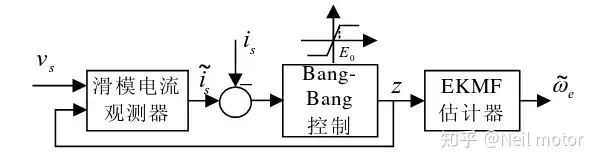
采用扩展卡尔曼滤波器代替常用低通滤波器(LPF),可以去除高次谐波,并且不用相位补偿就可以获得一个误差较小的转子位置角。并且采用饱和函数代替符号函数进一步优化开关抖振。
二、仿真模型

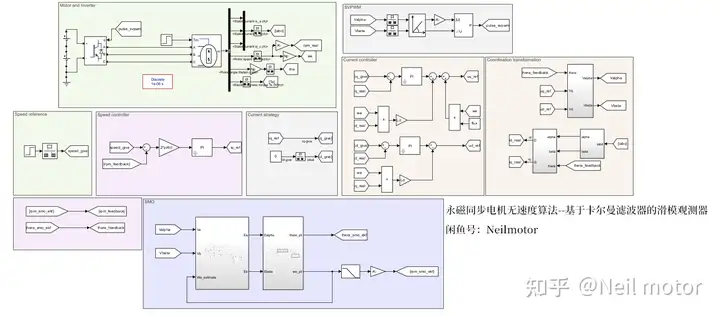
在MATLAB/simulink里面验证所提算法,搭建仿真。采用和实验中一致的控制周期1e-4,电机部分计算周期为1e-6。仿真模型如下所示:
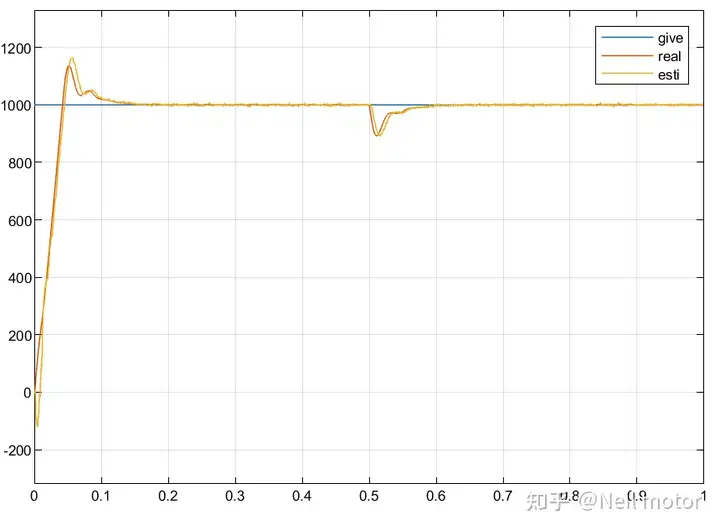
仿真工况:电机空载零速启动,0s阶跃给定转速1000rpm,0.5s施加额定负载

2.1给定转速、实际转速和估计转速
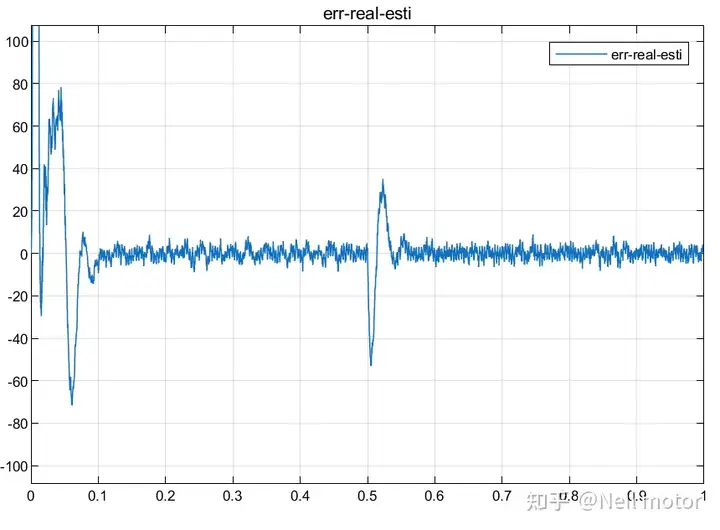
2.2估计转速与实际转速误差
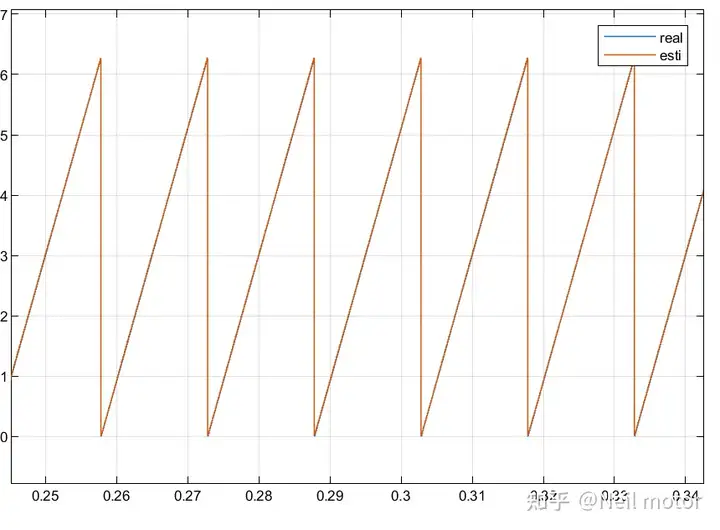
2.3估计转角与实际转角
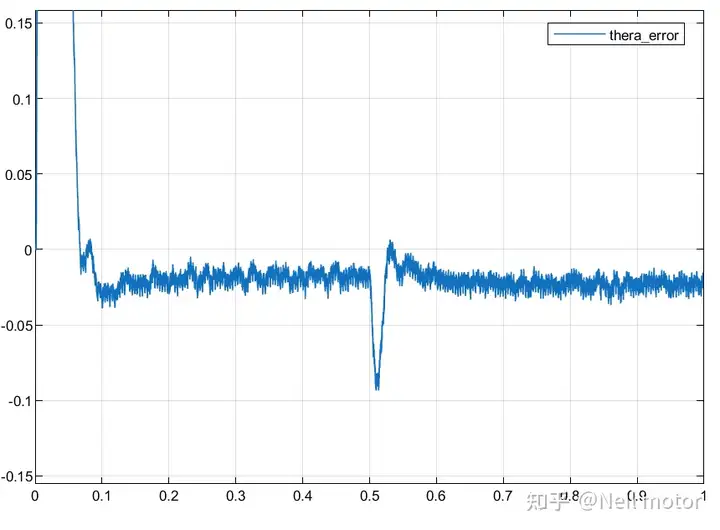
2.4估计转角与实际转角误差
2.5 滤波前、LPF滤波后和EKF滤波后估计反电动势
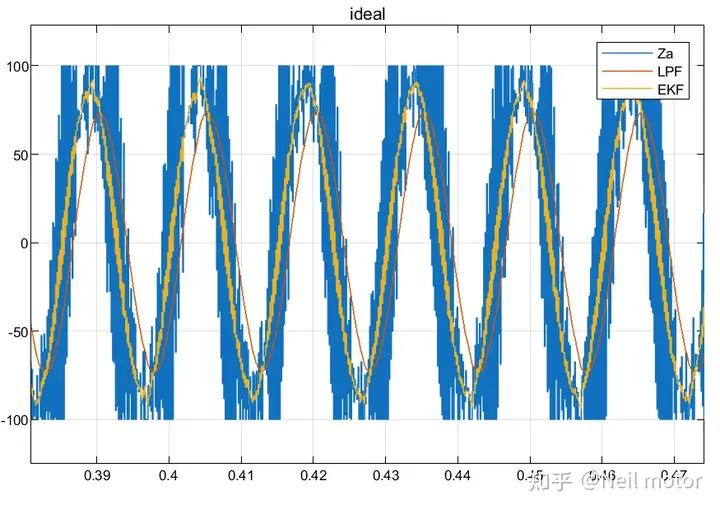
可以看出EKF滤出的反电动势还是存在一定的波动的,但是对于转子位置的估计影响不大,因为PLL本身也存在一定的低通作用进行滤波,并且可以看出EKF滤波没有相位滞后。通过调整EKF的系数可以使得滤波后的波形更加平滑,如下图所示,代价则是动态性能会一定程度的下降,系数选取需要取舍。
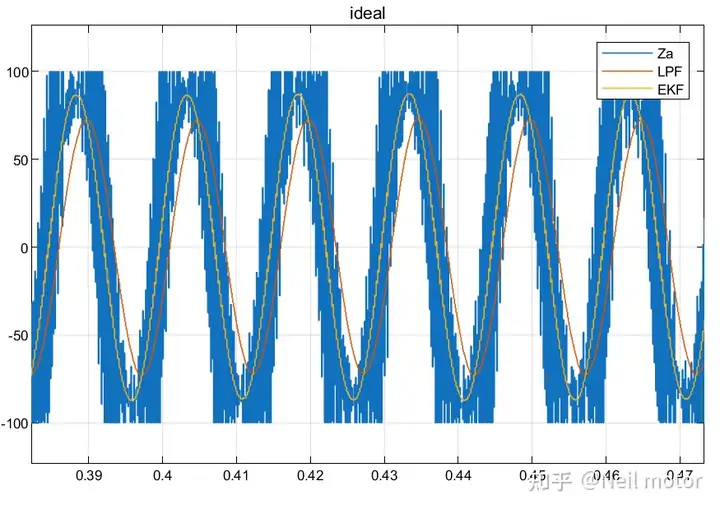
可以看出该方法较好的克服了反电动势高次谐波的影响。

相关推荐
橘子133 分钟前
【高级数据库】关系代数基本概念
算法
电科_银尘11 小时前
【大模型算法与工程 15】手写Self-Attention:Q、K、V与缩放点积
算法
郝学胜-神的一滴14 小时前
Effective STL 条款03:容器中的对象复制要廉价且正确
开发语言·数据结构·c++·算法·rpc·stl
秋天的怀念_David14 小时前
算法一千零一夜 · 第三十三夜 · 跳表
java·程序人生·算法
Pniubi17 小时前
力扣21合并两个有序链表
算法·leetcode·职场和发展
AIgorithmGEEK18 小时前
std::unordered_map 与 std::unordered_set:接口、算法技巧与权衡 (速查)
c++·算法·哈希表·负载因子·桶·unordered_map·unordered_set
上海潭龙东海科技有限公司19 小时前
智慧堆场动态模型三维实时孪生重构智能管控
大数据·网络·数据库·算法·重构
阿庆_AI研发工程师21 小时前
Stanford CS336 Lecture 10:大语言模型推理与性能优化
算法
用户7341681035481 天前
基于MindSpore的深度残差收缩网络程序
算法
Pniubi1 天前
力扣239.滑动窗口最大值(优先队列)
算法·leetcode·职场和发展