slam中的eskf观测矩阵推导

在之前的《slam中的eskf推导》一文中,没有写观测矩阵 H 矩阵的过程,现在补上这部分。

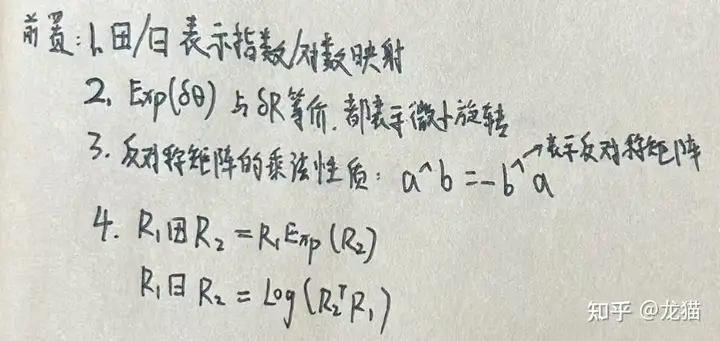
前置

列举几个等下推导需要用到的一些点:
平面特征点构造观测矩阵

例如在 fastlio 中,是利用平面特征点到拟合平面的距离来构造观测方程,利用平面特征点到拟合平面的距离应该趋向于0来列方程。假设拟合后的法向量为 u = A, B, C',截距为 D,点到平面的距离为 d = Ax + By + Cz + D。

以距离来列观测方程:
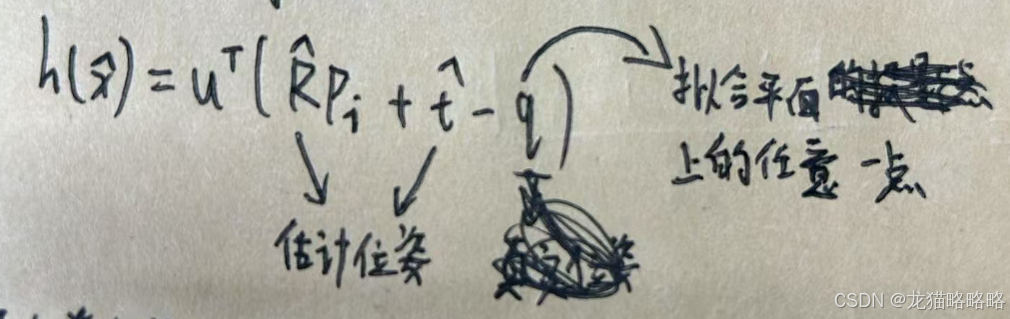
对于 q 点的解释

对于平面方程,可以写作:

u'(x - q) = 0

u 是单位法向量,q 是平面上的任意已知点,点到平面的距离可以写作:

d = u'(x - q)

如果 x 也在平面上,则 d = 0

q 的选取不影响距离值的计算,因为:

u'(x - q1) = u'(x - q2)

推导观测方程

添加姿态偏差 δR,平移偏差 δt,以及噪声 V:
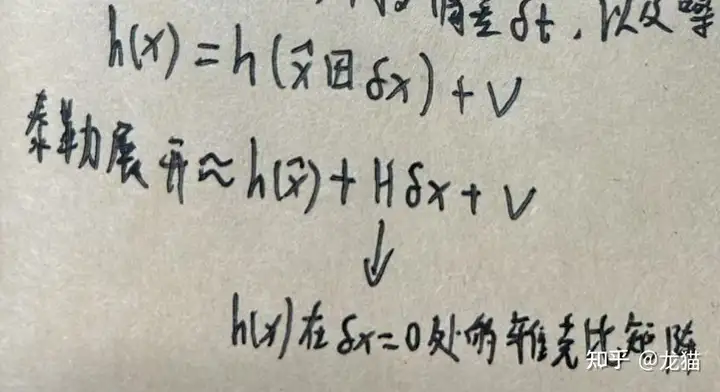
变换式子,可以得到:
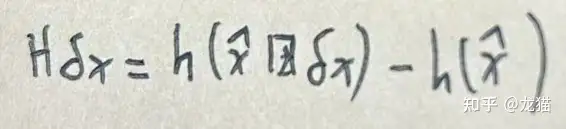
等式两边对 δx 求偏导,得:
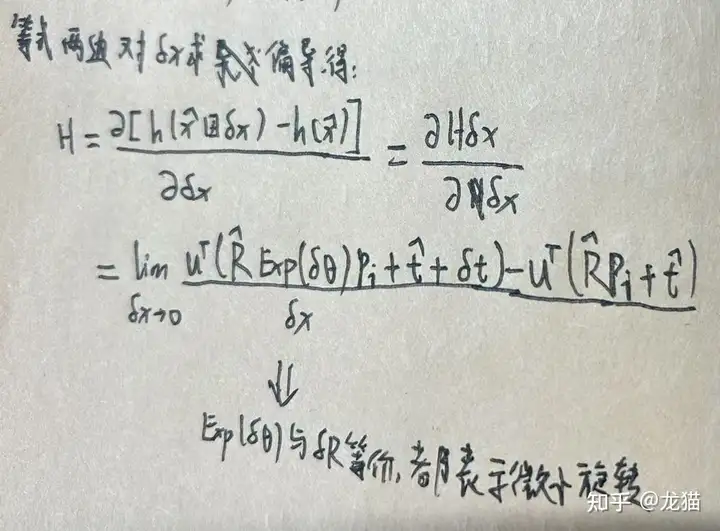
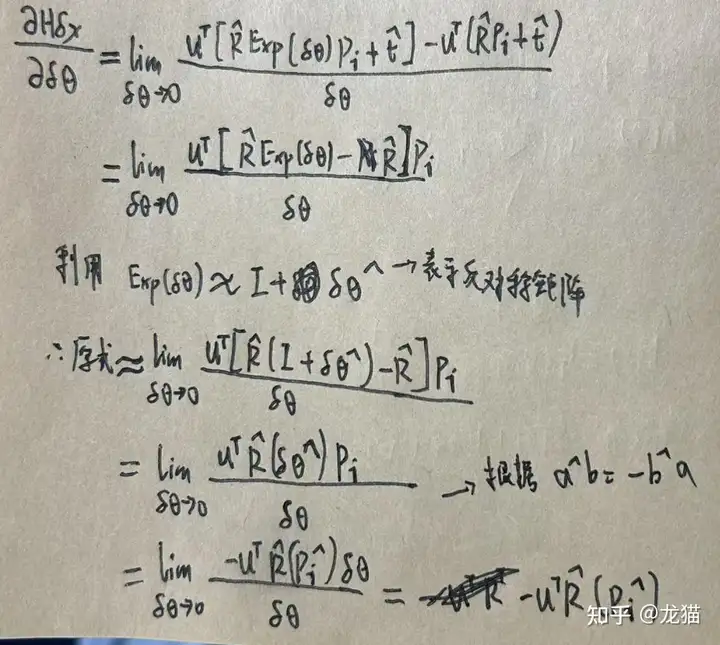
之后对 δx 中的角度 δθ 和 位移 δt 分别求偏导,得到:
对 δt 求偏导就比较简单了:
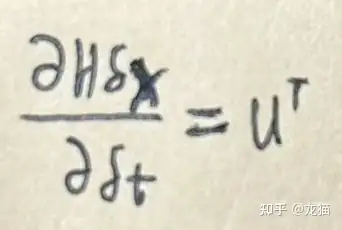
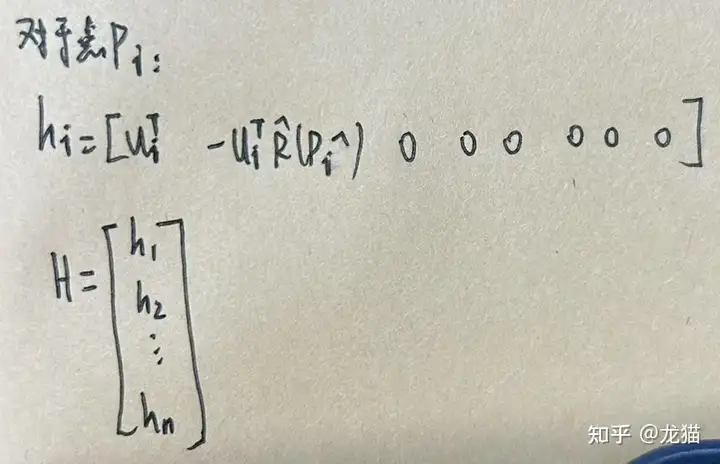
那么对于点 Pi 以及整体的观测矩阵 H:
相关推荐
feasibility.3 天前
世界模型WSM技术解读:SLAM内化为具身智能的状态记忆,纯RGB机器人导航反超RGB-D
人工智能·机器人·aigc·slam·导航·具身智能·世界模型
大江东去浪淘尽千古风流人物3 天前
【HexVIO】DSP卸载双目惯性VIO:Hexagon向量化前端与单帧融合调度深度解析
前端·状态模式·slam·dsp·vio·hexagon·移动端加速
Felaim8 天前
【SLAM】SLAM-Former论文与代码导读
transformer·slam·dense slam·代码导读
Felaim8 天前
【SLAM】SLAM数据集相机规格说明
数据集·vslam·slam·相机标定
Felaim8 天前
【SLAM】SLAM-Former
transformer·slam·dense slam·几何基础模型
Felaim9 天前
【SLAM】人形机器人 VLN 相机与传感器配置调研
slam·传感器·人形机器人·vln·相机选型
火星机器人life12 天前
深度学习如何重塑移动机器人SLAM?一篇综述讲透视觉里程计、闭环检测与语义建图
深度学习·视觉里程计·slam·语义建图
reikocao12 天前
IMU预积分讲人话:递推、协方差、零偏修正到底在算什么
slam·imu·预积分
CS_Zero14 天前
大模型时代的SLAM
人工智能·机器学习·slam
蓝悦无人机1 个月前
从“摸形状“到“点到线面的距离“——聊聊 SLAM 前端(激光雷达篇)
前端·loam·数据关联·激光slam·点云特征提取·点到线面距离·icp/ndt