基于Matlab的四旋翼无人机动力学PID控制仿真

微关注"电击小子程高兴的MATLAB小屋"获取专属优惠

1.模型版本

本仿真模型基于MATLAB/Simulink(版本MATLAB 2016Ra)软件。建议采用matlab2016Ra及以上版本打开。

2.模型介绍:

1)运用欧拉方程对地面坐标到机体坐标的转换矩阵进行了推导;

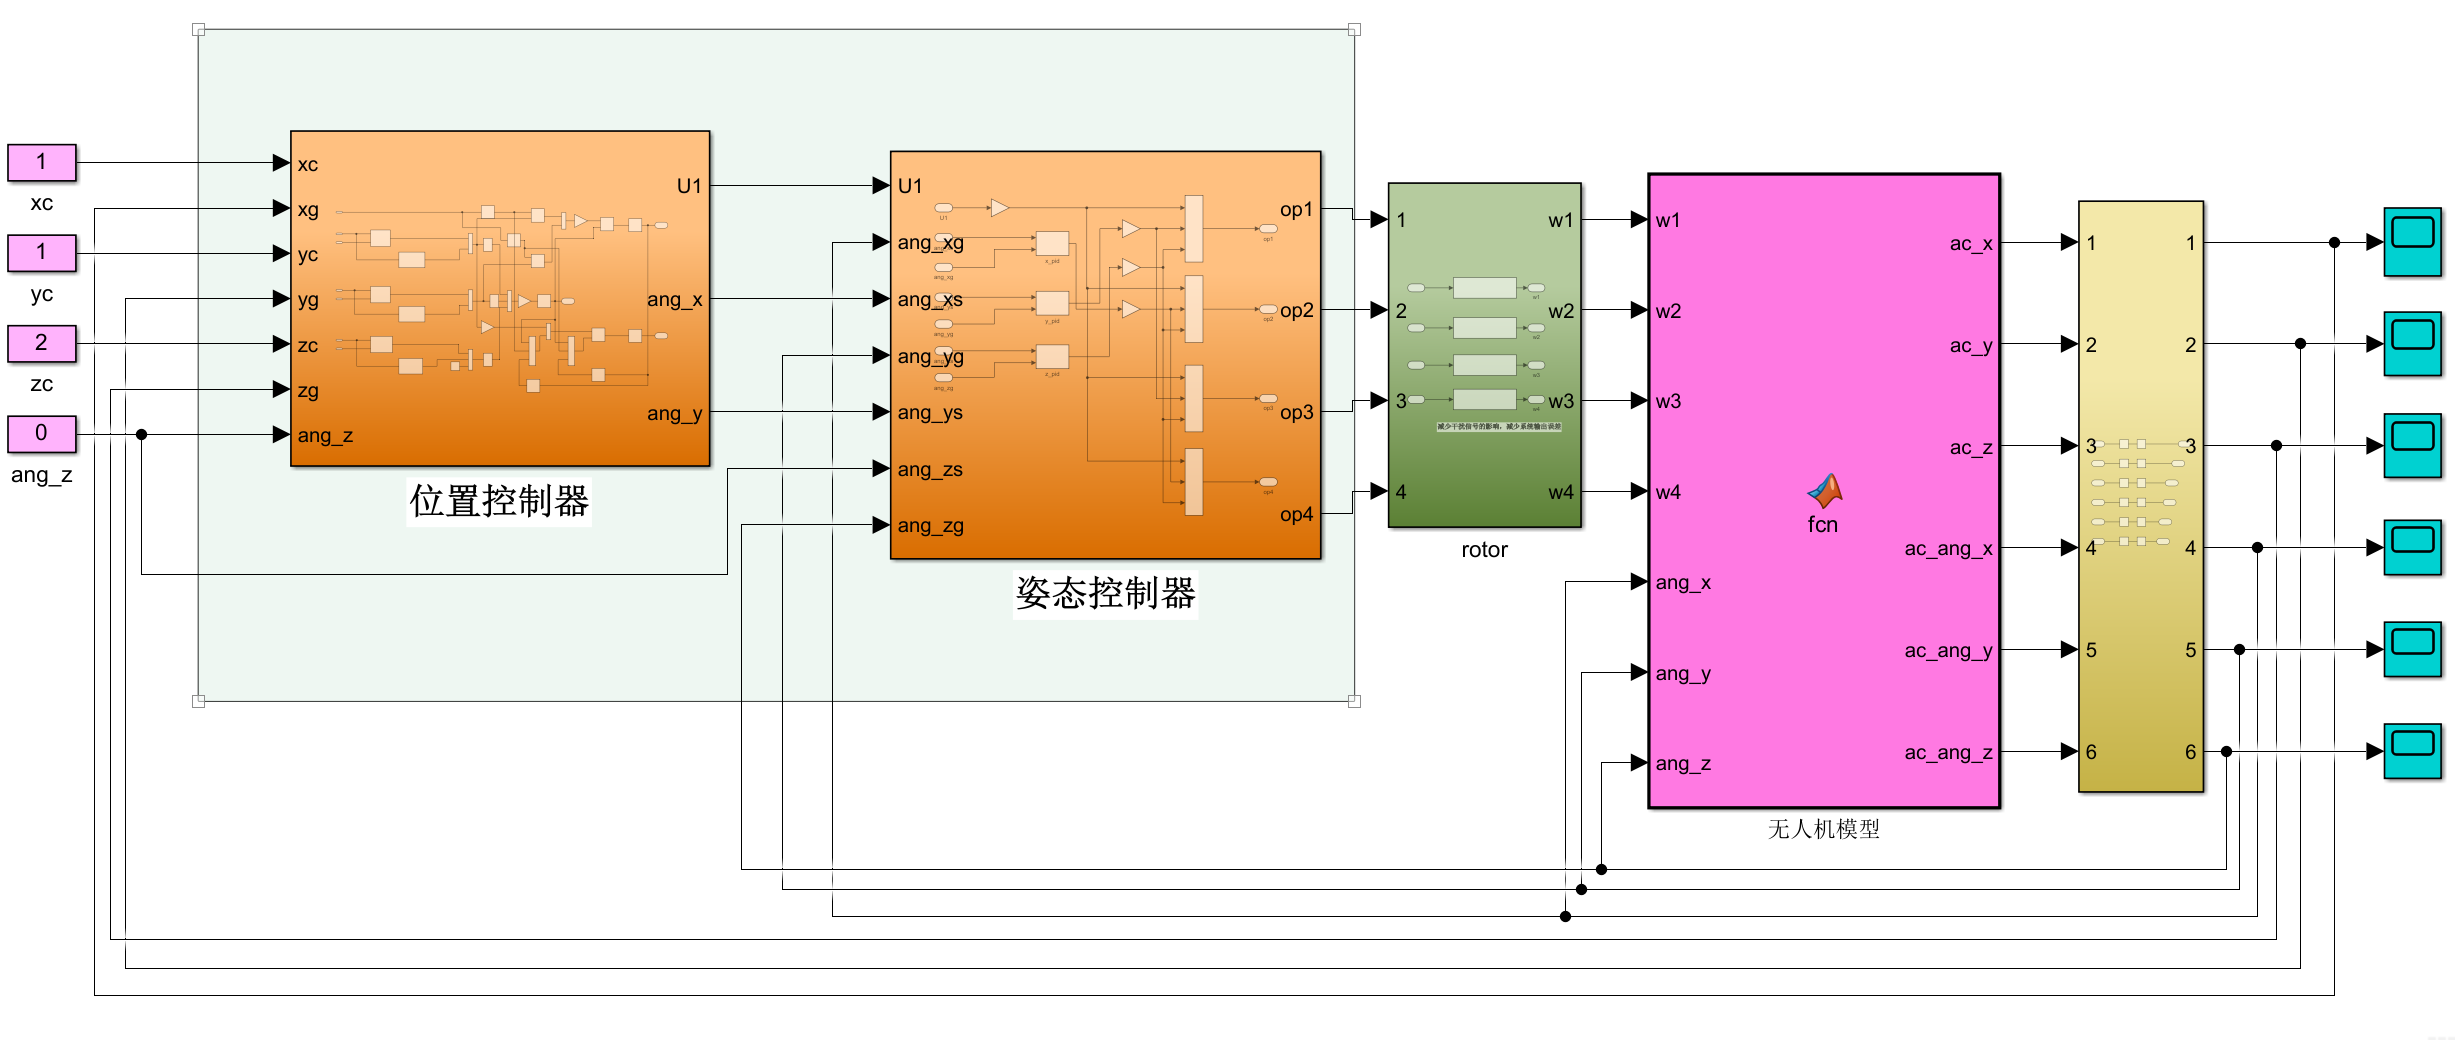
2)在无人机动力学模型基础上,采用经典PID控制算法对其内环姿态和外环位置进行控制;

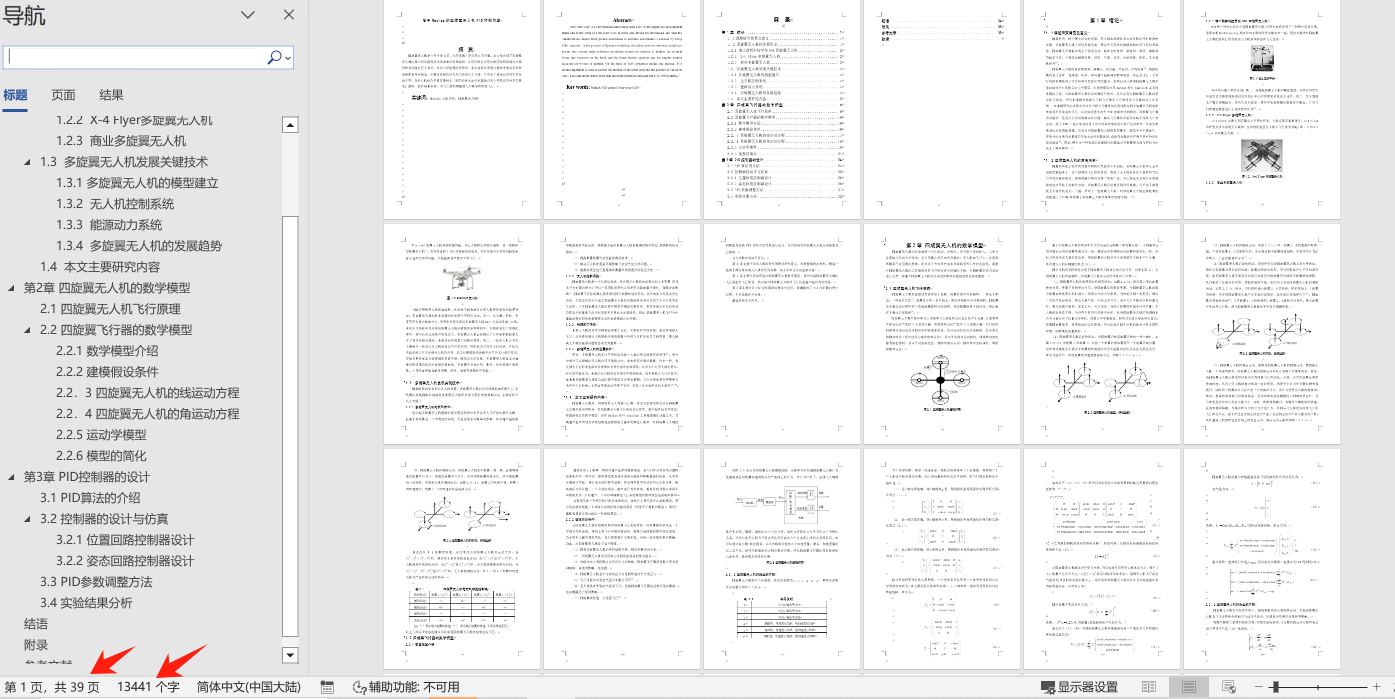
3)说明文档:

①详细推导四旋翼飞行器的数学模型

②PID控制器的设计、位置回路控制器设计、姿态回路控制器设计

③PID参数调整

3.仿真模型如下:
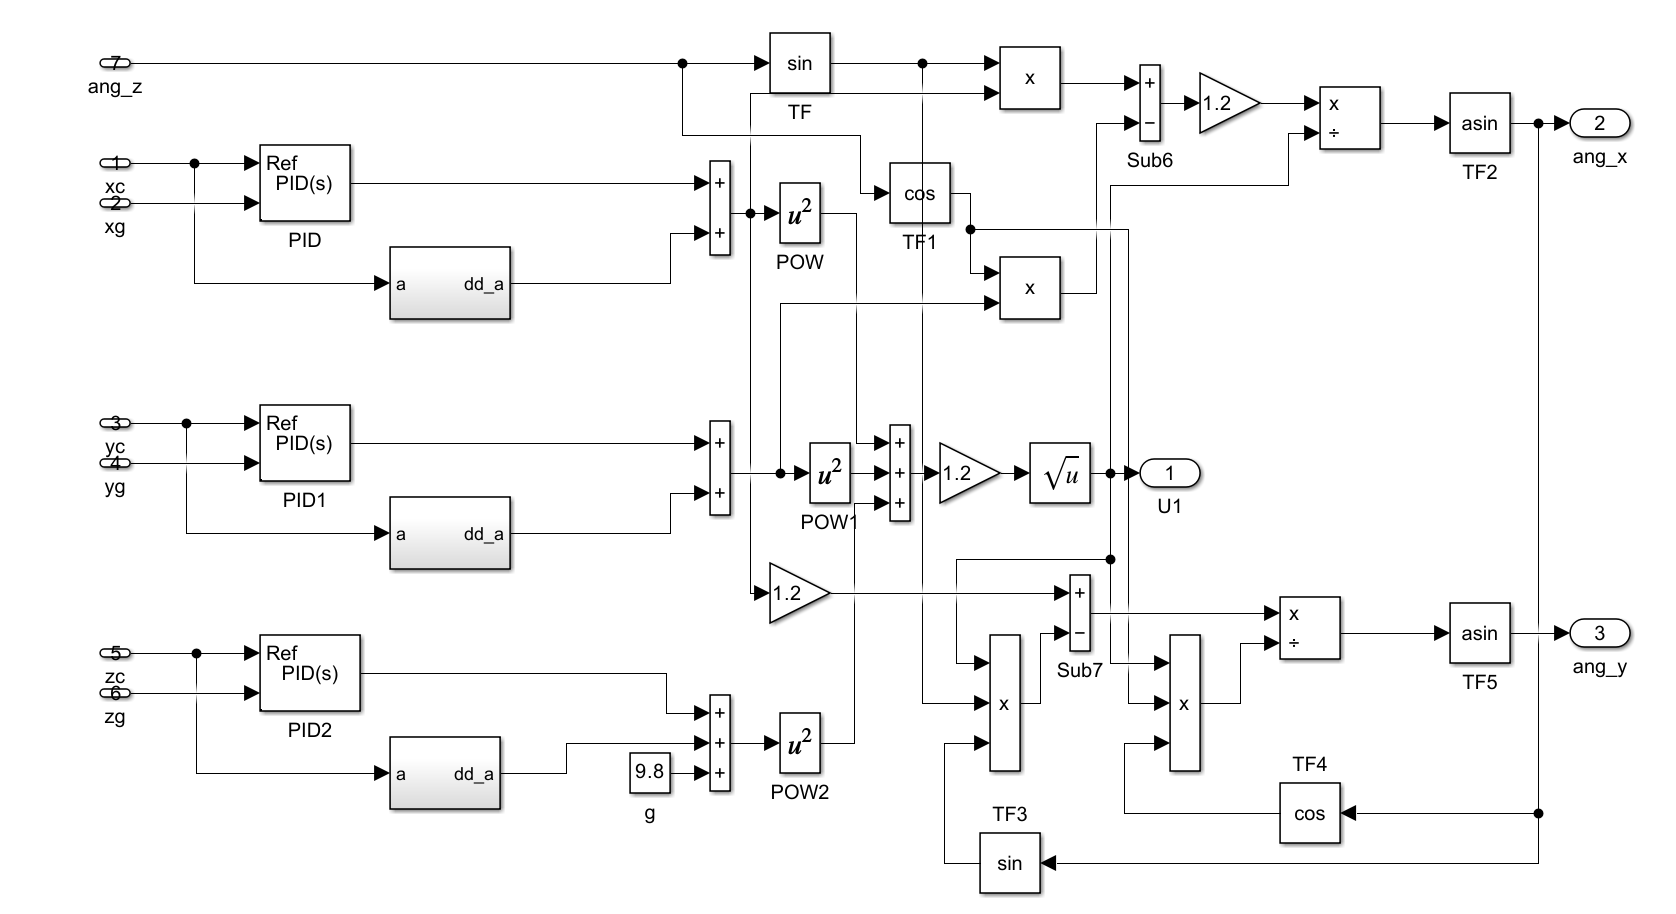
位置控制器:
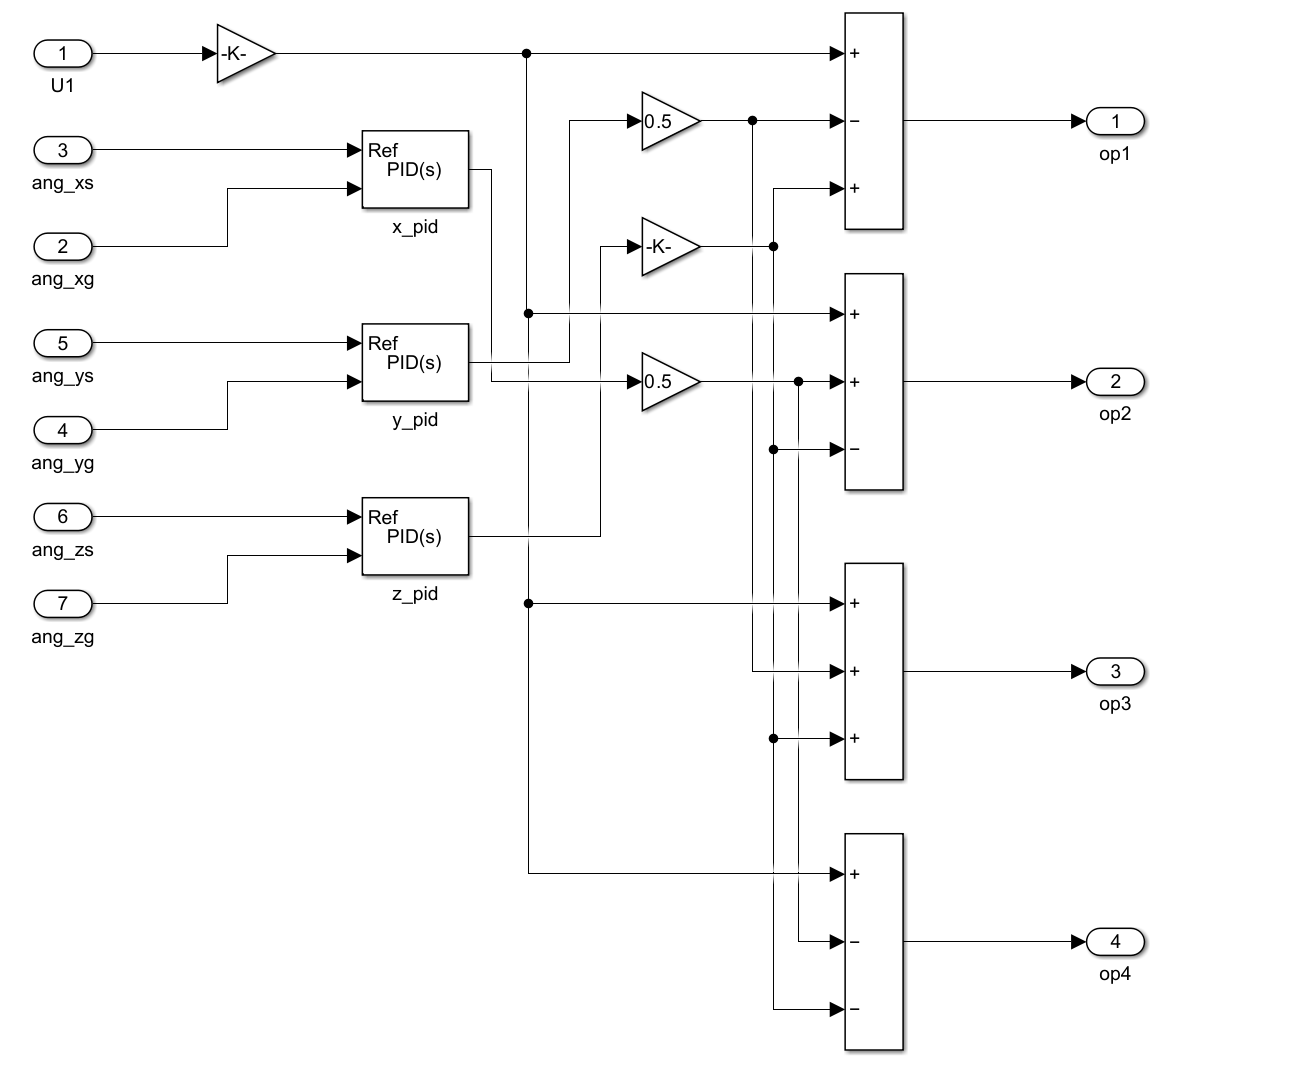
姿态控制器:
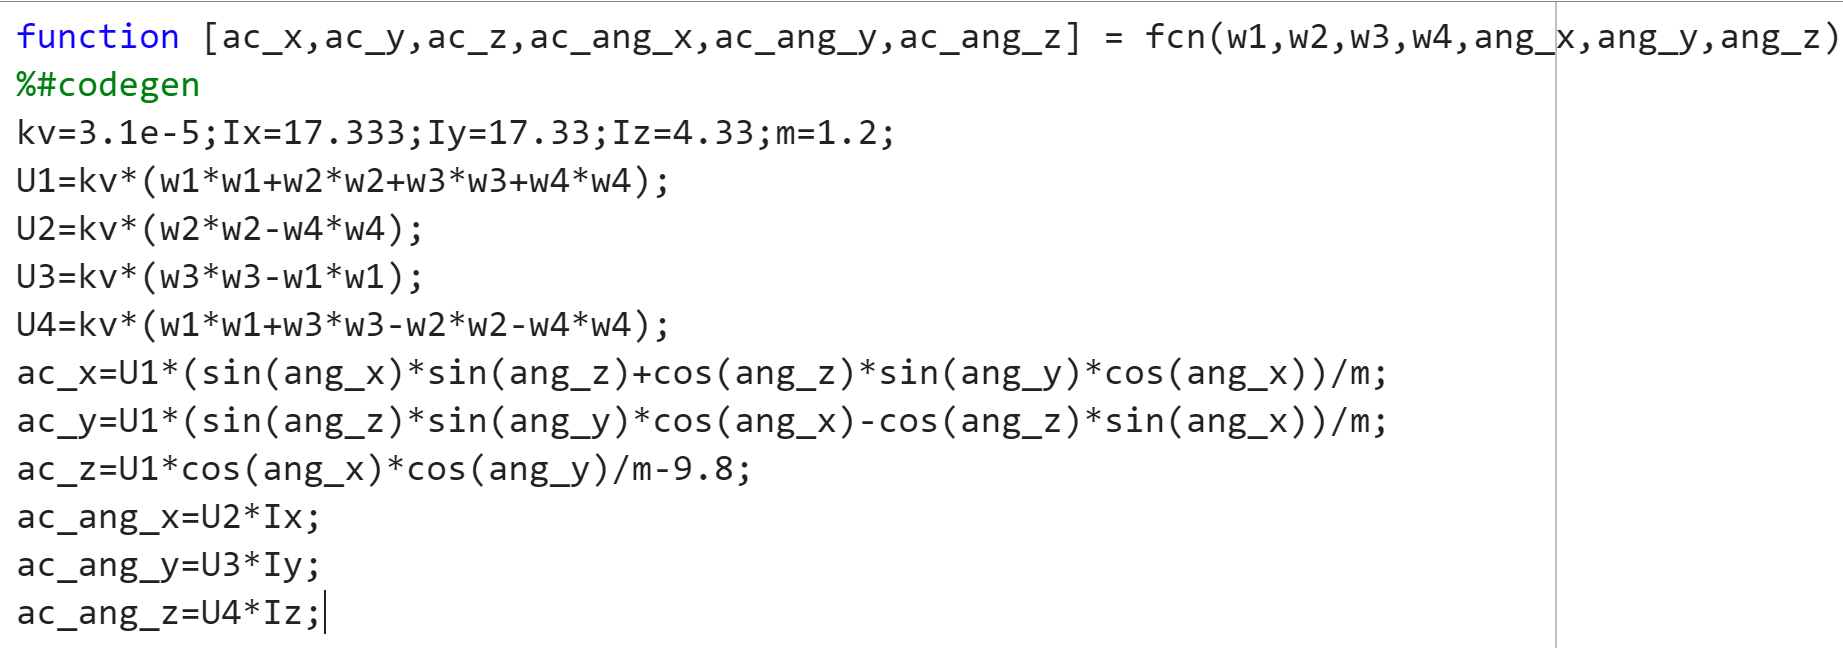
无人机模型:
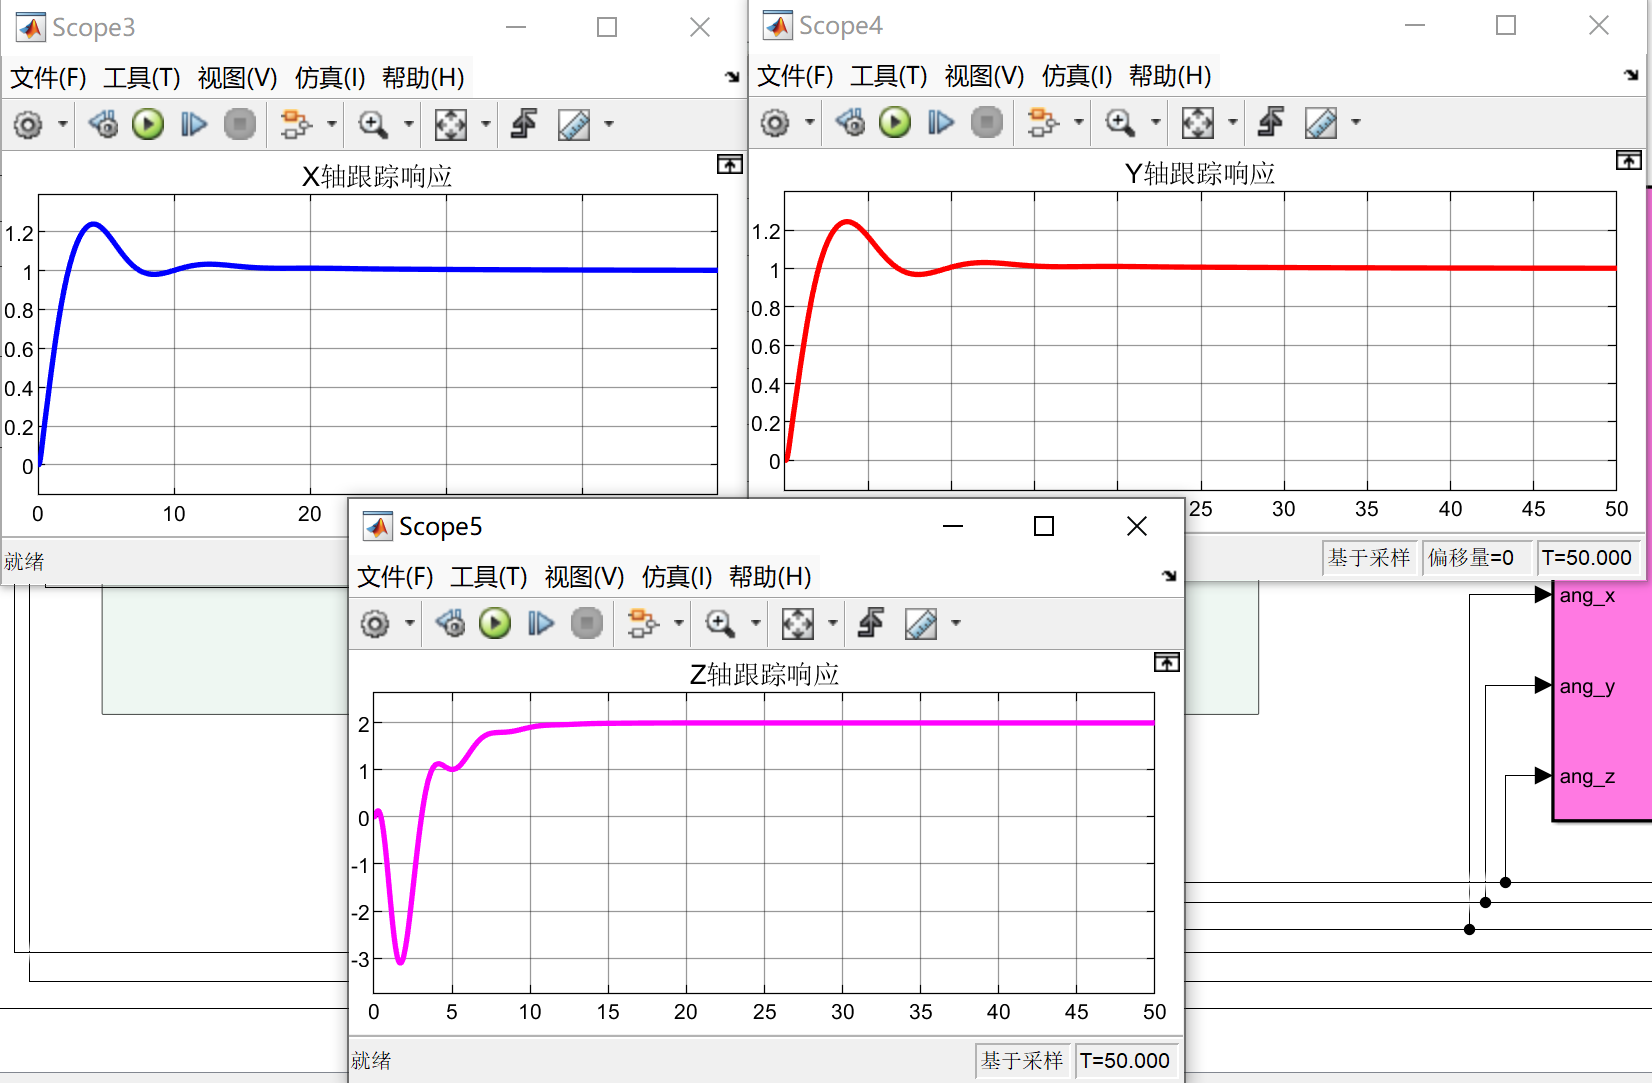
4.仿真结果如下:
5.说明文档
相关推荐
夜晚回家18 分钟前
Python 零基础入门 | 输入的数字为什么不能直接算
开发语言·python
时间的拾荒人19 分钟前
Qt 事件机制全解析:从事件处理到事件过滤器
开发语言·qt·面试
于指尖飞舞22 分钟前
java面试题总结
java·开发语言
zhangzeyuaaa2 小时前
深入理解 Ruby 运算符:本质、分类、坑点与重载实战
开发语言·前端·ruby
一木 之林2 小时前
DeepSeek Agent 开发(一)
开发语言·前端·javascript
朔北之忘 Clancy2 小时前
青少年软编等考七级题解目录
开发语言·c++·青少年编程·gesp·csp·信奥赛·noi
ss2732 小时前
AI全栈实战 | 3.2-01 Python 基础:四大数据容器怎么选,推导式为什么是 Pythonic 的灵魂
开发语言·人工智能·python
Mr_Macallon2 小时前
C++回顾(基础)(01)
c语言·开发语言·c++·学习
未来之窗软件服务2 小时前
Go 利器 GoReSym:剥离符号恢复 Go 二进制元数据—东方仙盟
开发语言·golang·仙盟创梦ide·东方仙盟
朝朝辞暮i3 小时前
C++ 第 32 课:main()、rclcpp::init()、spin()、shutdown()
开发语言·c++·算法