开发流程
- 引脚初始化
- 引脚功能定义
- 实现读操作
- 实现写操作
GD32F4软件I2C初始化
void SoftI2C_init() {
    // 时钟配置
    rcu_periph_clock_enable(SCL_RCU);
    // 设置输出模式
    gpio_mode_set(SCL_PORT, GPIO_MODE_OUTPUT, GPIO_PUPD_NONE, SCL_PIN);
    gpio_output_options_set(SCL_PORT, GPIO_OTYPE_OD, GPIO_OSPEED_50MHZ, SCL_PIN);

    // 时钟配置
    rcu_periph_clock_enable(SDA_RCU);
    // 设置输出模式
    gpio_mode_set(SDA_PORT, GPIO_MODE_OUTPUT, GPIO_PUPD_NONE, SDA_PIN);
    gpio_output_options_set(SDA_PORT, GPIO_OTYPE_OD, GPIO_OSPEED_50MHZ, SDA_PIN);
}
GD32F4软件I2C引脚功能
#define SCL_RCU		RCU_GPIOB
#define SCL_PORT	GPIOB
#define SCL_PIN		GPIO_PIN_6
#define SCL_AF		GPIO_AF_4

#define SDA_RCU		RCU_GPIOB
#define SDA_PORT	GPIOB
#define SDA_PIN		GPIO_PIN_7
#define SDA_AF		GPIO_AF_4

/************** io ***************/
#define SCL(BIT) 		gpio_bit_write(SCL_PORT, SCL_PIN, BIT?SET:RESET)
#define SDA(BIT) 		gpio_bit_write(SDA_PORT, SDA_PIN, BIT?SET:RESET)
#define SDA_STATE() 	gpio_input_bit_get(SDA_PORT, SDA_PIN)

#define SDA_IN()  	gpio_mode_set(SDA_PORT, GPIO_MODE_INPUT,  GPIO_PUPD_NONE, SDA_PIN)
#define SDA_OUT() 	gpio_mode_set(SDA_PORT, GPIO_MODE_OUTPUT, GPIO_PUPD_NONE, SDA_PIN)
- IO引脚定义
- 引脚输出模式高低电平输出:SCL高和低,SDA高和低
- SDA模式配置:SDA输出模式,SDA输入模式
- SDA输入模式状态读取。
写操作
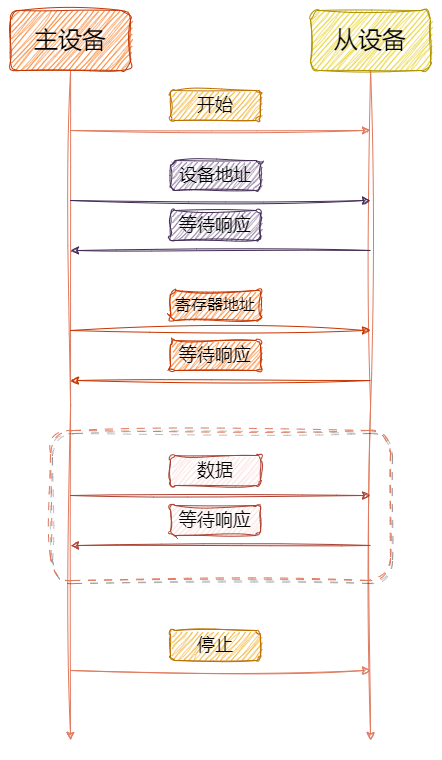
uint8_t SoftI2C_write(uint8_t addr, uint8_t reg, uint8_t* data, uint32_t len) {
    start();

    send(addr << 1);			//发送设备写地址
    if(wait_ack()) return 1;	//等待响应

    send(reg);					//发送寄存器地址
    if(wait_ack()) return 2;	//等待响应

    do {
        send(*data++);
        if(wait_ack()) return 3;
    } while(--len);

    stop();
    return 0;
}
读操作
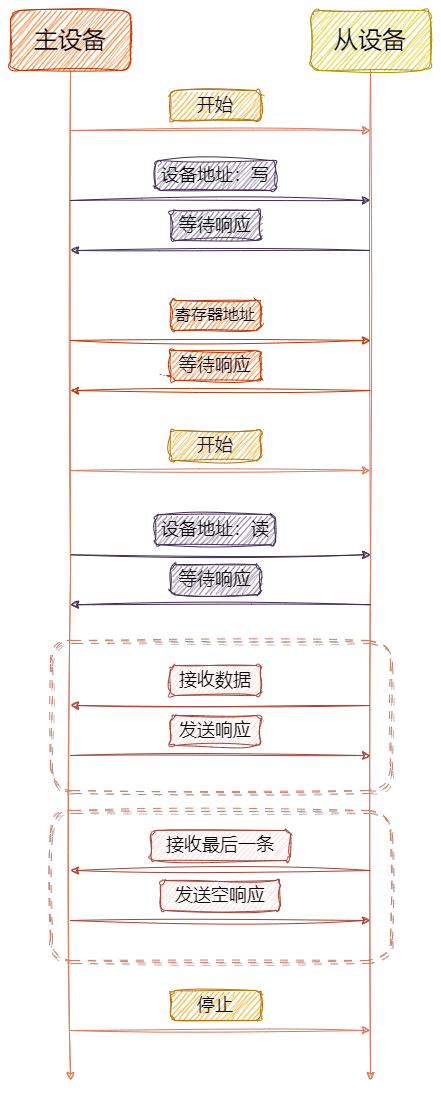
uint8_t SoftI2C_read(uint8_t addr, uint8_t reg, uint8_t* data, uint32_t len) {
    start();

    send(addr << 1);				//发送设备写地址
    if(wait_ack()) return 1;		//等待响应

    send(reg);						//发送寄存器地址
    if(wait_ack()) return 2;		//等待响应

    start();
    send((addr << 1) | 0x01);		//发送设备读地址
    if(wait_ack()) return 3;		//等待响应

    do {
        *data = recv();
        data++;
        if(len != 1) send_ack();	// 发送 ACK
    } while(--len);
    send_nack();					// 发送 NACK
    stop();

    return 0;
}